Domů
» New Trends
»
Vývoj autonomních vozidel: Jak se prolínají bezpečnost, edge computing a umělá inteligence
Vývoj autonomních vozidel: Jak se prolínají bezpečnost, edge computing a umělá inteligence
Autonomní vozidla se nevyvíjejí podél jediné technologické křivky. Nejdůležitější pokrok se odehrává tam, kde se setkávají tři disciplíny: bezpečnostní inženýrství, edge computing a umělá inteligence. Lepší neuronové sítě jsou důležité, ale vozidlo nemůže bezpečně zadat rozhodnutí o brzdění ve zlomku sekundy do cloudu a výkonný palubní počítač nedělá z řízení důvěryhodný systém, pokud nejsou jeho limity definovány, testovány, monitorovány a bezpečně se s nimi zachází.
Abychom tyto myšlenky konkretizovali, zvažte hypotetický příklad použitý v celém tomto článku. MetroLoop Mobility je fiktivní : představte si, že provozuje robotickou taxislužbu úrovně 4 v jasně definované provozní oblasti v centru města. Vozidla mohou řídit sama pouze tehdy, jsou-li splněny požadované podmínky pro silnici, počasí, mapování a systém. Jednoho večera se vůz MetroLoop blíží k výstavbě silnice právě ve chvíli, kdy začíná slabý déšť, cyklista se pohybuje poblíž hranice jízdního pruhu a mobilní signál se krátce zhorší. Nic v tomto příkladu není hlášeným reálným testem ani výsledkem společnosti. Je to jednoduše praktický způsob, jak zkoumat, co musí moderní systém autonomního řízení dělat.
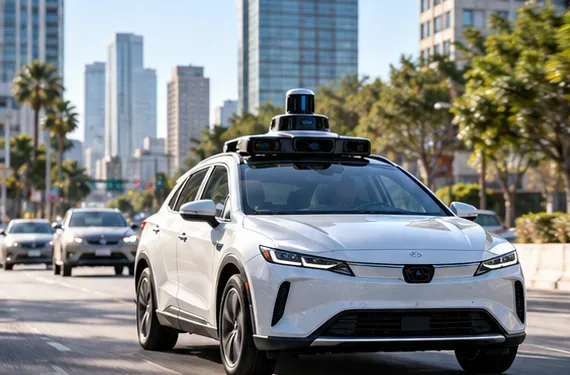
Autonomní vozidlo vybavené senzory projíždí městskou dopravou a ilustruje, jak musí hardware pro vnímání a palubní výpočetní technika fungovat společně v reálném čase.
Autonomie se vyvinula od asistence řidiče k omezené automatizované jízdě
První věc, kterou je třeba pochopit, je, že pojem „autonomní řízení“ se často používá příliš volně. Rámec automatizace řízení SAE J3016 rozlišuje šest úrovní, od úrovně 0 do úrovně 5. Na úrovních 0, 1 a 2 zůstává za řízení a dohled zodpovědný člověk. Úrovně 3, 4 a 5 přesouvají úkol trvalé jízdy na automatizovaný systém řízení (ADS) za stále širších podmínek.
V příkladu MetroLoop je služba úrovně 4, nikoli úrovně 5. Její autonomie je vázána na doménu provozního návrhu , běžně zkráceně ODD. ODD definuje podmínky, za kterých má automatizovaný systém fungovat: například konkrétní typy silnic, geografické oblasti, povětrnostní podmínky, dopravní podmínky, rychlosti nebo denní dobu. Zralý systém úrovně 4 nemusí předstírat, že dokáže jezdit všude. Potřebuje vědět, kde jeho kompetence začíná a končí, a potřebuje bezpečnou reakci, když se podmínky přesunou mimo tuto hranici.
Problém bezpečnosti se stal širším než jen prevencí selhání hardwaru
Tradiční bezpečnostní inženýrství v automobilovém průmyslu zůstává nezbytné, ale autonomní řízení přidává nové druhy rizik. Senzor může být elektricky v pořádku, zatímco model umělé inteligence stále špatně interpretuje neobvyklý objekt. Výpočetní modul může fungovat přesně tak, jak byl navržen, zatímco se percepční stack stává nejistým v případě oslnění, silného deště, stavebních prací nebo neznámého dopravního provozu.
Proto moderní antivirová bezpečnost vychází spíše z několika doplňkových rámců než z jednoho kontrolního seznamu:
Bezpečnostní vrstva
Co řeší
Proč je to důležité pro autonomii
Funkční bezpečnost
Nebezpečí způsobená poruchami elektrických a elektronických systémů
Pomáhá zvládat poruchy senzorů, výpočetního, napájecího, komunikačního a řídicího hardwaru. Aktuálně publikovaná řada norem ISO 26262 zůstává klíčovým referenčním dokumentem pro funkční bezpečnost silničních vozidel.
Bezpečnost zamýšlené funkčnosti (SOTIF)
Nebezpečí, která mohou nastat, i když komponenty neselhaly
Norma ISO 21448:2022 se konkrétně zabývá funkčními nedostatky a omezeními výkonu v systémech, které jsou závislé na komplexním snímání a zpracování.
Zajištění bezpečnosti umělé inteligence
Bezpečnostní rizika způsobená nedostatky, systematickými chybami nebo hardwarovými chybami zahrnujícími prvky umělé inteligence
Norma ISO/PAS 8800:2024 , publikovaná v prosinci 2024, poskytuje rámec pro silniční vozidla zaměřený na bezpečnostní systémy využívající umělou inteligenci.
Kybernetická bezpečnost
Hrozby pro propojené systémy vozidel v průběhu jejich životního cyklu
Norma ISO/SAE 21434:2021 se zabývá kybernetickou bezpečností v automobilovém průmyslu od konceptu přes provoz až po údržbu.
Návrat do MetroLoopu v dešti. Důležitá otázka nezní jednoduše: „Fungovala kamera?“ Vozidlo může muset zjistit, zda se zhoršil kontrast kamery, zda se radar a lidar shodují na poloze cyklisty, zda geometrie konstrukce stále odpovídá optickému měřidlu a zda je dostatečná jistota pro pokračování v jízdě. Pokud ne, správným chováním může být zpomalení, zvětšení rozestupu, změna trasy, zastavení nebo přechod na jiný předem definovaný stav s minimálním rizikem.
Toto je zásadní změna v chápání bezpečnosti autonomních vozidel. Bezpečnost není tvrzení, že se umělá inteligence nikdy nemýlí. Je to vlastnost systému, která kombinuje detekci chyb, zpracování nejistot, redundanci, bezpečný návrat k původnímu stavu, provozní limity, validaci, monitorování a učení po nasazení.
Edge computing přesunul kritickou rozhodovací smyčku do vozidla
Edge computing znamená zpracování dat blízko místa jejich vzniku, namísto odesílání každé úlohy do vzdáleného cloudového datového centra. Tento koncept je širší než jen vozidla; výzkum NIST v oblasti fog a edge computingu popisuje edge architektury jako rozšíření cloud computingu, které je částečně navrženo pro podporu aplikací s přísnými požadavky na latenci.
Pro autonomní řízení jsou důsledky přímé. Kamery, radar, lidar, inerciální senzory, senzory rychlosti kol a další vstupy mohou produkovat nepřetržitý proud dat. Vnímání, lokalizace, predikce, plánování a řízení vozidla musí pokračovat, i když se mobilní připojení zpomalí nebo zmizí. Cloudová okružní cesta je proto nevhodná jako závislost pro okamžité zamezení kolizi nebo ovládání řízení.
Moderní automobilové výpočetní platformy tuto architekturu odrážejí. Například současná dokumentace NVIDIA o palubních počítačích popisuje palubní systémy postavené tak, aby kombinovaly kamery, radar, lidar a vysoce výkonné zpracování umělé inteligence. Důležitým architektonickým bodem není specifikace čipu jednoho dodavatele. Jde o to, že bezpečnostně kritická inferenční smyčka je stále více centralizována do výkonných počítačů automobilové úrovně uvnitř vozidla.
Cloud stále hraje roli. Vozový park může využívat vzdálenou infrastrukturu pro trénování modelů, simulace, analýzu protokolů ve velkém měřítku, generování map, distribuci softwaru, monitorování stavu vozového parku a agregované učení z neobvyklých scénářů. Praktický design je však hybridní:
Hranice vozidla: okamžité vnímání, lokalizace, predikce, plánování pohybu, řízení, monitorování poruch a chování s minimálním rizikem.
Cloud nebo datové centrum: výpočetně náročné offline školení, simulace, analýza vozového parku, zpracování map, dodávky softwaru a dlouhodobá optimalizace.
Konektivita: užitečná pro aktualizace a koordinaci, ale nepovažuje se za zaručený předpoklad pro základní bezpečné ovládání.
Ve scénáři MetroLoop by tedy výpadek mobilního signálu měl být spíše nepříjemný než katastrofický. Vozidlo stále potřebuje dostatek palubních kapacit k detekci cyklisty, interpretaci pracovní zóny, naplánování bezpečné trajektorie a v případě potřeby zastavení. Cloudové připojení může ovlivnit dispečing nebo aktuální informace o vozovém parku, ale nemělo by být jedinou cestou k rozhodnutí o brzdění.
Integrace umělé inteligence se posouvá od izolovaných modelů vnímání k inteligenci na úrovni systému
Dřívější systémy autonomního řízení byly často popisovány jako sekvence samostatných modulů: detekce objektů, odhad jejich pohybu, lokalizace vozidla, předpovídání aktivit ostatních účastníků silničního provozu, generování trajektorií, výběr trasy a ovládání řízení a brzdění. Tato modulární konstrukce je stále široce užitečná, protože inženýři mohou nezávisle kontrolovat hranice a testovat komponenty.
Zároveň se strojové učení rozšířilo do větší části neuronových sítí. Neuronové sítě nyní podporují úkoly, jako je detekce objektů, sémantické porozumění, odhad jízdních pruhů a volného prostoru, předpovídání pohybu, modelování obsazenosti, monitorování řidiče nebo kabiny a někdy i integrovanější plánování. Novým směrem nemusí nutně být „jeden obrovský model řídí vše“. V bezpečnostně kritických vozidlech mohou hybridní architektury kombinovat naučené modely s deterministickými kontrolami, omezeními, redundantními odhady, konvenčním řízením a monitory bezpečnosti za běhu.
Tato integrace vytváří novou inženýrskou výzvu: model umělé inteligence může v průměru fungovat extrémně dobře, ale při vzácných kombinacích podmínek stále selhávat. Norma ISO/PAS 8800 je významná, protože považuje bezpečnost umělé inteligence za problém zajištění, spíše než aby předpokládala, že samotná agregovaná přesnost strojového učení dokazuje, že vozidlo je bezpečné.
V případě systému MetroLoop předpokládejme, že percepční model správně identifikuje cyklistu, ale konstrukční uspořádání je neobvyklé. Robustní systém by se neměl spoléhat na jediné klasifikační skóre. Dokáže sloučit více senzorů, porovnávat nezávislé signály, odhadovat nejistotu, kontrolovat plánované trajektorie oproti fyzickým omezením a v případě konfliktu důkazů aktivovat konzervativní záložní metodu.
Fúze senzorů zůstává důležitá i přes to, že se umělá inteligence stává silnější
Autonomní vozidlo nevnímá silnici prostřednictvím jednoho dokonalého senzoru. Kamery poskytují bohaté vizuální informace, ale mohou být ztíženy oslněním, tmou, znečištěním nebo počasím. Radar je užitečný pro měření vzdálenosti a relativního pohybu a za špatné viditelnosti se může chovat odlišně od kamer. Lidar může poskytovat detailní informace o geometrické vzdálenosti, ačkoli implementace se liší v dosahu, ceně, rozlišení a vlivu na životní prostředí. Snímače pohybu vozidla přidávají další nezávislý pohled na to, co samotné auto dělá.
Fúze senzorů je proces kombinování těchto různých signálů tak, aby systém mohl vytvořit robustnější odhad svého okolí, než jakýkoli samostatný senzor může poskytnout. Cílem není pouze přidat další hardware. Redundance je užitečná pouze tehdy, když systém rozumí neshodám, detekuje zhoršené vstupy a stále dokáže dosáhnout bezpečného stavu.
To je jeden z důvodů, proč se vývoj autonomních systémů stále více zaměřuje na integraci. Senzory, modely umělé inteligence, sítě vozidel, výpočetní akcelerátory, bezpečnostní řídicí jednotky, mapy, kybernetická bezpečnost a software pro vozové parky se stávají součástí jednoho navrženého bezpečnostního systému.
Bezpečnost v reálném světě potřebuje lepší důkazy než jen hrubé počty nehod
S tím, jak se autonomní vozidla přesouvají od prototypů do komerčního provozu, se otázka bezpečnosti stává měřitelnou: jak často dochází k škodlivým událostem, za jakých podmínek a ve srovnání s jakou výchozí hodnotou?
Trvalý obecný příkaz NHTSA o hlášení nehod vyžaduje, aby identifikovaní výrobci a provozovatelé hlásili způsobilé nehody zahrnující ADS a ADAS úrovně 2. Nařízení bylo poprvé vydáno v roce 2021 a novelizováno v letech 2021, 2023 a 2025. Aktuální stránka s veřejnými údaji NHTSA uvádí, že nejnovější zobrazená data o incidentech sahají do 15. července 2026.
Tato data jsou cenná, ale NHTSA také varuje před omezeními. Požadavky na hlášení se liší mezi systémy ADS a úrovně 2; zprávy lze duplikovat; klasifikace lze opravit; a expozice se liší mezi společnostmi a lokalitami. Proto by pouhé seřazení vývojářů podle počtu hlášených nehod bylo zavádějící.
Dobrá srovnání bezpečnosti potřebují vhodné jmenovatele a odpovídající jízdní podmínky. Měla by zohledňovat ujeté kilometry, typ silnice, geografii, rychlost, počasí, provozní hodiny, nedostatečné hlášení nehod s lidským podílem, závažnost zranění a to, zda autonomní systém funguje ve stejném prostředí jako benchmark s lidským podílem.
Užitečným aktuálním příkladem je veřejně zdokumentovaný výzkumný program společnosti Waymo. Jeho přehled dopadu na bezpečnost uvádí pouze porovnání počtu najetých kilometrů a míry nehod řidičů s využitím benchmarků upravených podle lokality, zatímco recenzovaná studie pojistných událostí vyvinula metodu pro porovnání řidiče Waymo s expozicí lidských řidičů. Jedná se o důležité důkazy, ale stále se jedná o důkazy o konkrétním systému fungujícím v konkrétních autonomních vozidlech (ODD). Neměly by být zobecňovány na tvrzení, že každé autonomní vozidlo je bezpečnější než každý lidský řidič.
Regulace se začíná přesouvat směrem k rámcům pro výkon a nasazení.
Regulační prostředí se také vyvíjí. Ve Spojených státech NHTSA v červenci 2026 oznámila, že urychluje práci na výkonnostních standardech autonomních vozidel a udělila dočasnou výjimku, která umožňuje omezené komerční nasazení účelových robotických taxíků Zoox pod dohledem. Původní oznámení je k dispozici od NHTSA .
Dne 3. září 2026 americké ministerstvo dopravy oznámilo novou Národní strategii pro automatizovaná vozidla . Ať už budoucí tvorba pravidel bude vyžadovat cokoli, směr, kterým se bude ubírat, je pozoruhodný: regulační orgány se stále častěji setkávají s vozidly, která nemusí být navržena s ohledem na neustále přítomného lidského řidiče nebo dokonce s tradičním manuálním ovládáním.
Mezinárodní práce se také vyvíjí. V červnu 2026 zveřejnila EHK OSN nejnovější verzi návrhu předpisu OSN týkajícího se automatizovaných systémů řízení . Tento návrh by neměl být zaměňován s všeobecně přijatým konečným pravidlem, ale ukazuje, jak se regulační orgány posouvají od úzce automatizovaných funkcí k širším konceptům schvalování ADS.
Jak vypadá vyspělý stack autonomních vozidel
Nejužitečnějším způsobem, jak pochopit současný vývoj, je vnímat vozidlo jako vícevrstvý systém, nikoli jako jeden produkt umělé inteligence.
Vrstva
Hlavní zaměstnání
Typická bezpečnostní otázka
Snímání
Zachycujte vizuální, geometrická, pohybová a stavová data vozidla
Jsou senzory v pořádku, dostatečně čisté, kalibrované a dostatečně redundantní?
Vnímání a lokalizace
Odhad objektů, struktury vozovky, volného prostoru a polohy vozidla
Jak jistý je model světa a jak systém detekuje zhoršené vnímání?
Predikce a plánování
Odhadněte pravděpodobné chování ostatních účastníků silničního provozu a zvolte bezpečnou trajektorii
Zůstává plán bezpečný za nejistoty a při možných alternativních chováních?
Řízení
Převeďte plánovaný pohyb do řízení, brzdění a zrychlení
Dokáže vozidlo bezpečně sledovat plán i přes změny v akčním členu nebo povrchu?
Bezpečnostní dohled
Monitorování chyb, předpokladů, stavu optické mechaniky a záložního chování
Co se stane, když se primární zásobník stane nejistým nebo nedostupným?
Konektivita a provoz vozového parku
Podpora aktualizací, dispečingu, monitorování, map a učení vozového parku
Může vozidlo zůstat bezpečné, i když je připojení zpožděné nebo vůbec neexistující?
Návrat k MetroLoop: jak jednotlivé části fungují dohromady
Nyní se vraťme k fiktivní deštivé situaci na stavbě. Kamery zachycují kužely, dočasné značení, pracovní vozidlo a cyklistu. Radar přispívá informacemi o pohybu a vzdálenosti. Lidar přispívá geometrickou strukturou. Palubní počítač tyto datové proudy slučuje a průběžně aktualizuje místní scénu.
Systém umělé inteligence předpovídá několik možných cyklistických tras namísto předpokladu jedné ideální budoucnosti. Plánovač snižuje rychlost a zachovává dodatečný boční prostor. Monitor bezpečnosti za jízdy kontroluje, zda plánovaná trajektorie porušuje dynamiku vozidla nebo omezení světlé výšky. Vozidlo zároveň rozpozná, že se konstrukční uspořádání blíží hranici podporovaných podmínek.
Pak se mobilní připojení přeruší. Protože kritická smyčka řízení běží na okraji sítě, lokální vnímání a řízení pokračují. Služba vozového parku může dočasně ztratit čerstvé cloudové informace, ale vůz neztratí schopnost brzdit. Pokud spolehlivost klesne pod bezpečnou hranici systému, vozidlo se řídí svým předem definovaným záložním chováním, místo aby improvizovalo za hranicemi optické jednotky.
Tato hypotetická cesta ilustruje ústřední ponaučení z evoluce autonomních vozidel: autonomie se méně zaměřuje na demonstraci toho, že auto umí řídit, a více na demonstraci toho, že celý systém dokáže rozpoznat nejistotu, zůstat odolný, když se části prostředí nebo infrastruktura zhorší, a dosáhnout bezpečného výsledku, když jeho předpoklady již nejsou platné.
Co zůstává nevyřešeno
Přetrvává značná technická a politická nejistota. Situace na dlouhých silnicích jsou obtížné, protože vzácné kombinace počasí, infrastruktury, lidského chování a degradace senzorů mohou být v trénovacích datech nedostatečně zastoupeny. Simulace může zvýšit pokrytí, ale nereprodukuje realitu dokonale. Testování v reálném světě poskytuje cenné důkazy, ale nemůže odhalit všechny možné nebezpečné kombinace před nasazením.
Škálování z omezeného městského oddělovacího zařízení (ODD) na širší regiony také mění problém. Sníh, venkovské silnice, dočasné řízení dopravy, nouzové situace, neobvyklá vozidla, nekonzistentní značení a různé řidičské kultury mohou přispívat k posunu v distribuci. Systém, který je prokazatelně bezpečný v jedné provozní oblasti, nemusí být automaticky prokázán jako bezpečný i v jiné.
Umělá inteligence také vytváří otázky týkající se životního cyklu. Modely se mohou po aktualizacích softwaru měnit a nová terénní data mohou odhalit dříve neznámé slabiny. To činí kontrolu verzí, regresní testování, monitorování bezpečnosti, kybernetickou bezpečnost, sledovatelnost a správu aktualizací součástí bezpečnostního případu – nejen softwarových operací.
Další fází autonomie je integrace, nikoli ojedinělý průlom
Vývoj autonomních vozidel je často popisován jako závod směrem k chytřejší umělé inteligenci. To je jen část příběhu. Důležitější posun je směrem k integrovaným systémům, v nichž se umělá inteligence, senzory, edge computing automobilové úrovně, funkční bezpečnost, SOTIF, kybernetická bezpečnost, provozní limity, měření v reálném světě a regulační dohled vzájemně posilují.
U hypotetické flotily, jako je MetroLoop, by úspěch nebyl definován tím, zda vozidlo zvládlo jeden působivý střet s dopravní situací. Smysluplnou otázkou by bylo, zda systém dokáže opakovaně fungovat v rámci známé staveniště, identifikovat, kdy podmínky již nejsou spolehlivé, zachovat bezpečné lokální ovládání bez závislosti na dokonalé konektivitě, poučit se z důkazů o flotile a podpořit tvrzení transparentními daty.
Právě tímto směrem se autonomní vozidla v roce 2026 ubírají: od myšlenky auta, které jednoduše „řídí samo“, k průběžně ověřovanému bezpečnostnímu systému, jehož inteligence je distribuována mezi senzory, palubní počítače, software, infrastrukturu vozového parku a pečlivě definované provozní hranice.