Domů
» New Trends
»
Chirurgická robotika s umělou inteligencí: Nová definice přesnosti na operačním sále
Chirurgická robotika s umělou inteligencí: Nová definice přesnosti na operačním sále
Chirurgická robotika poháněná umělou inteligencí nově definuje přesnost ani tak nahrazováním chirurga, jako spíše přidáváním nových vrstev snímání, dat, navádění a opakovatelnosti kolem chirurgových rozhodnutí. V září 2026 je nejdůležitějším rozdílem to, že běžná roboticky asistovaná chirurgie zůstává řízena člověkem. Americký Úřad pro kontrolu potravin a léčiv (FDA) výslovně popisuje současné roboticky asistované chirurgické systémy jako zařízení, ve kterých chirurg ovládá nástroje; operace se neprovádí samostatně. Umělá inteligence se stále častěji přidává k tomuto lidsky řízenému jádru, od analýzy videa a analýzy dovedností až po měření síly a podporu rozhodování v reálném čase specifických pro daný produkt.
Abychom toto rozlišení konkretizovali, zvažte jasně hypotetický příklad, kterým se budeme zabývat v tomto článku. Představte si pacienta Jordana, který je naplánován na minimálně invazivní urologický zákrok v nemocnici s moderní robotickou platformou. Chirurgička Dr. Maya Lee má rozsáhlé školení v oblasti tohoto systému. Jordan, Dr. Lee a nemocnice jsou fiktivní a tento scénář není klinickým výsledkem ani svědectvím. Je to jednoduše způsob, jak ukázat, kde může současná technologie realisticky přispět před, během a po zákroku.
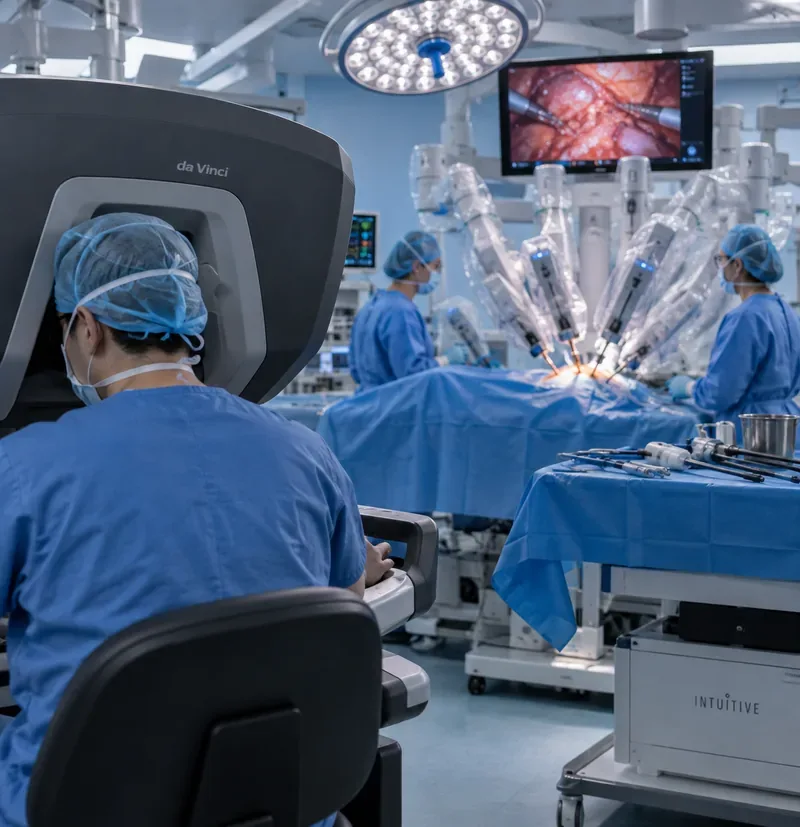
Moderní robotický operační sál ilustruje nejdůležitější rozdělení práce: chirurg zůstává zodpovědný za zákrok, zatímco robotický hardware, zobrazování, snímání a software přidávají vrstvy kontroly a informací.
Co dnes vlastně znamená „chirurgická robotika poháněná umělou inteligencí“?
Tato fráze může znít, jako by systém umělé inteligence rozhodoval o způsobu operace a poté sám prováděl operaci. To není běžná realita komerční robotické chirurgie měkkých tkání ve Spojených státech. Stránka s pokyny FDA k počítačově asistovaným chirurgickým systémům uvádí, že roboticky asistovaná chirurgická zařízení umožňují chirurgovi používat počítačovou a softwarovou technologii k ovládání nástrojů přes malé řezy. Agentura rovněž uvádí, že tato zařízení nemohou provádět operaci bez přímé lidské kontroly.
Umělá inteligence vstupuje do hry v užších a praktičtějších rolích. FDA vede seznam zdravotnických prostředků s podporou umělé inteligence pro produkty, které splňují příslušné požadavky před uvedením na trh. V rámci chirurgických ekosystémů výrobci vyvíjejí nástroje, které analyzují video, pohyb nástrojů, pracovní postup a další datové toky. Některé se používají po operaci pro školení a kontrolu výkonu; jiné začínají podporovat sledování v reálném čase během zákroků.
Technologická vrstva
Co to dokáže
Typický stav pro rok 2026
Robotické řízení pohybu
Převod pohybů ruky chirurga do přesného pohybu nástrojů, včetně pohybu zápěstím ve stísněných prostorech
Založeno ve schválených roboticky asistovaných postupech
Pokročilá vizualizace
Poskytují zvětšené 3D pohledy a digitálně zpracované chirurgické snímky
Založeno
Snímání síly a zpětná vazba
Měření sil na nástroji a poskytování hmatových nebo vizuálních informací chirurgovi
Dostupné na konkrétních platformách a nástrojích
Analýza videa a výkonu s využitím umělé inteligence
Analyzujte nahrané video případu, systémová data a pohyb nástrojů za účelem identifikace pracovních postupů nebo vzorců dovedností
Komerčně dostupné ve vybraných ekosystémech
Asistence umělé inteligence v reálném čase
Interpretace živých procedurálních dat a detailních informací o produktu během operace
Nově vznikající záležitosti; záležitosti týkající se schválení a zamýšleného použití
Autonomní provádění úkolů
Plánování a provádění částí chirurgického úkonu s omezeným lidským zásahem
Většinou výzkum nebo úzce ohraničená automatizace
Plně autonomní chirurgie měkkých tkání
Samostatně plánovat a provádět celou lidskou operaci
Není to běžná klinická praxe
V hypotetickém případě, kde začíná přesnost?
U Jordanova fiktivního zákroku začíná přesnost dlouho předtím, než se robotické rameno pohne. Nemocnice musí vybrat systém schválený pro zamýšlený zákrok, zaškolit chirurgický tým na daném modelu, ověřit nástroje a příslušenství a stanovit pohotovostní plány. Pokyny FDA zdůrazňují, že vhodné použití a řádné školení jsou důležité, protože se modely liší a protože robotické systémy nesou jak procedurální, tak i zdravotnická rizika.
Toto je důležitá oprava myšlenky, že robot sám o sobě vytváří přesnost. Technicky schopný systém používaný nedostatečně připraveným týmem není „přesný“ v klinicky smysluplném smyslu. Přesnost na operačním sále je vlastnost systému: úsudek chirurga, výběr pacienta, zobrazování, nastavení, výběr přístrojů, chování softwaru, komunikace týmu a spolehlivost přístrojů musí být v souladu.
Jak moderní roboti umožňují chirurgovi lépe kontrolovat pohyby?
Současné platformy mohou chirurgům poskytnout 3D vizualizaci ve vysokém rozlišení a počítačem zprostředkované ovládání malých, kloubových nástrojů. Například platforma da Vinci 5 od společnosti Intuitive, schválená FDA, byla oznámena v březnu 2024 s aktualizovanými řídicími jednotkami, ovládáním vibrací a třesu, novou architekturou 3D zobrazení a zpracování obrazu a volitelnými přístroji pro snímání síly. Vlastní oznámení o schválení platformy da Vinci 5 od společnosti Intuitive popisuje tyto funkce a uvádí, že data o síle se mohou stát dalším zdrojem pro budoucí analýzy.
V hypotetickém případě si Dr. Lee stále vybírá, kde bude pitvat, kdy přestat, jak bude reagovat na neočekávanou anatomii a zda přejde na jiný přístup. Robot může pomoci převést úmyslné pohyby rukou do řízeného pohybu nástroje, ale tato rozhodnutí nenahrazuje. Tento rozdíl je zásadní: mechanická přesnost není totéž co klinický úsudek.
Snímání síly přidává nový druh zpětné vazby
Jedním z omezení mnoha dřívějších robotických systémů bylo, že chirurgové se silně spoléhali na zrak, spíše než na pocit síly působící na tkáň prostřednictvím nástrojů. Novější technologie snímání síly jsou navrženy tak, aby přidávaly informace o tlaku, tahu, napětí nebo aplikované síle. To by mohlo chirurgovi pomoci pochopit, jak silně nástroj interaguje s tkání.
V Jordanově hypotetickém postupu si představte Dr. Leeho, jak v úzkém poli zatahuje tkáň. Indikátor síly nebo kompatibilní přístroj se zpětnou vazbou síly může vedle vizuálního obrazu poskytnout další signál. Neříká Dr. Leemu, jaký je správný manévr; zviditelní nebo zviditelní jinak skrytou fyzikální proměnnou. To je dobrý příklad toho, jak robotika „éry umělé inteligence“ často postupuje prostřednictvím lepšího snímání a dat, nikoli prostřednictvím autonomního rozhodování.
Kde se používá umělá inteligence, když robota stále ovládá chirurg?
Jednou z nejrychleji se rozvíjejících oblastí je analýza chirurgických dat. Moderní robotické platformy generují video, data o poloze nástrojů, měření síly, systémové události a informace o pracovním postupu. Umělá inteligence dokáže tyto datové toky zpracovat mnohem rychleji, než by si je člověk mohl ručně prohlédnout.
Dokumentace My Intuitive+ od společnosti Intuitive uvádí, že její produkt Case Insights využívá umělou inteligenci k vyhodnocení dat systému da Vinci, kinematického pohybu a videa za účelem vytváření objektivních poznatků pro rozvoj dovedností. Společnost popisuje funkce, jako jsou automatické záložky videa, trendy výkonu a na míru šité pokyny. Tato tvrzení by měla být chápána v kontextu zamýšleného použití produktu a dokumentace výrobce; nejsou důkazem, že každá metrika umělé inteligence zlepšuje výsledky léčby pacientů.
Společnost Medtronic zvolila podobný ekosystémový přístup. Její roboticky asistovaná chirurgická platforma Hugo získala v prosinci 2025 schválení FDA pro urologické zákroky, jak vyplývá z oficiálního oznámení společnosti o schválení v USA . Medtronic uvádí, že systém Hugo se propojuje s ekosystémem Touch Surgery za účelem školení, teleproctoringu, přístupu k videu a pooperačních analýz s využitím umělé inteligence. Společnost v této tiskové zprávě rovněž uvádí, že ekosystém Touch Surgery není určen k řízení chirurgických zákroků ani k diagnostice či léčbě onemocnění či stavu.
Může umělá inteligence asistovat během operace, nejen po ní?
Ano, ale užitečnou otázkou je, jaký přesně úkol je schválen nebo ověřen? Umělá inteligence v reálném čase se objevuje spíše jako úzké funkce než jako univerzální „kopilot“, který dokáže řídit celou operaci.
V červenci 2026 společnost Medtronic oznámila Touch Surgery Aide, výpočetní platformu nové generace pro operační sály, která má podporovat aplikace umělé inteligence v reálném čase. Ve svém oficiálním oznámení Medtronic zdůraznil pokročilé výpočty pro podporu rozhodování v reálném čase a aplikaci Instrument Exit Point schválenou FDA. To je užitečný ukazatel toho, kam se tento obor ubírá: specifické funkce umělé inteligence, které sledují operační scénu a zobrazují přesně definované informace, zatímco chirurg zůstává ve vedení.
Zpět na hypotetickém operačním sále to znamená, že systém umělé inteligence by mohl identifikovat relevantní stav nástroje, uspořádat video nebo zvýraznit definovanou událost. Nemělo by se předpokládat, že rozumí celému klinickému kontextu. Dr. Lee stále integruje anatomii, krvácení, fyziologii pacienta, operační cíle, předchozí zobrazovací vyšetření a neočekávané nálezy.
Zpřesňuje umělá inteligence robotickou chirurgii, nebo ji jen měřitelnější?
Obojí je možné, ale není to totéž. Robotický hardware může zlepšit jemnost řízení pohybu. Senzory mohou změřit síly. Umělá inteligence může zpřístupnit vyhledávání a interpretaci složitých procedurálních dat. Měřitelnější operace však nemusí být automaticky lepší operací.
Nejcennější změnou v krátkodobém horizontu může být to, že se přesnost stane auditovatelnou. Pokud systém dokáže kvantifikovat sílu, trajektorie nástrojů, dobu trvání úkolu, video události nebo kroky pracovního postupu, chirurgové a nemocnice mohou porovnávat vzorce napříč případy. To otevírá dveře k objektivnějšímu školení a zlepšení kvality. Zároveň to vytváří nové povinnosti: metriky musí být klinicky smysluplné, validované u relevantních uživatelů a populací a chráněné před nadměrnou interpretací.
V případě Jordanova fiktivního případu by následná analýza mohla ukázat Dr. Leeovi vybrané videozáznamy, trendy pohybu nástrojů nebo data o síle. Tato pozorování by mohla vést trénink pro další případ. Sama o sobě by však nedokázala, že Jordanův výsledek byl lepší díky přítomnosti umělé inteligence.
Jak blízko jsme autonomní chirurgii?
Výzkumná hranice je spíše autonomní než běžná klinická praxe. Často uváděným milníkem je inteligentní tkáňový autonomní robot (STAR). Ve studii Science Robotics z roku 2022, která je k dispozici v americké Národní lékařské knihovně , vědci popsali autonomní laparoskopickou střevní anastomózu ve fantomových tkáních a in vivo prasečích modelech. Operátor vybíral z vygenerovaných plánů a dohlížel na systém, zatímco robot prováděl podstatné části šicího úkolu a přizpůsoboval se pohybu a deformaci tkáně.
Studie prokázala větší konzistenci a přesnost než srovnávací techniky u několika měřených kritérií šití. To je důležitý výzkumný výsledek, ale stejně důležité jsou i jeho limity: jednalo se o preklinickou studii na zvířatech zaměřenou na specifický úkol s využitím specializovaného výzkumného systému. Neprokazuje, že autonomní lidská chirurgie je připravena pro všeobecné použití.
U hypotetické Jordanovy procedury je tedy velký rozdíl mezi „umělá inteligence pomáhá analyzovat nebo vést úzký krok“ a „robot operaci provádí autonomně“. První možnost je stále realističtější. Druhá zůstává výzkumnou ambicí pro většinu chirurgických zákroků měkkých tkání.
Co se může pokazit, když se přesnost stane závislou na softwaru?
Více senzorů a softwaru vytváří více možností, ale také více poruchových režimů. FDA uvádí, že nadále dostává hlášení o zdravotnických prostředcích zahrnujících roboticky asistované chirurgické systémy. Mezi hlášené problémy patřilo poškození součástí, mechanické problémy a problémy s obrazem nebo displejem. Agentura rovněž upozorňuje, že hlášení o nežádoucích účincích mohou být neúplná, duplicitní, nepřesná nebo neověřená a sama o sobě nedokazují, že zařízení událost způsobilo.
Umělá inteligence přidává další otázky: Byl model trénován na případech podobných tomuto? Mění se výkon, když je záběr kamery zakrytý? Jak software zvládá neznámou anatomii nebo konfigurace zařízení? Je viditelné skóre spolehlivosti? Může chirurg tuto funkci rychle ignorovat nebo deaktivovat? Jsou aktualizace softwaru regulovány a ověřovány?
Program digitálního zdraví amerického Úřadu pro kontrolu potravin a léčiv (FDA) klade stále větší důraz na správu životního cyklu softwaru pro zařízení s umělou inteligencí. Jeho sbírka pokynů pro digitální zdraví zahrnuje pokyny k softwarovým funkcím, kybernetické bezpečnosti a předem stanoveným plánům řízení změn pro zařízení s umělou inteligencí. To je důležité, protože komponenta umělé inteligence se po počátečním vydání může vyvíjet způsobem, jakým se tradiční hardware s pevně stanovenými funkcemi nevyvíjí.
Co by měly nemocnice měřit, než program robotů s umělou inteligencí označí za úspěšný?
Nejsilnější hodnocení jde nad rámec demonstrace výrobce nebo nadšení chirurga. Pro nemocnici, která zvažuje robotický program s umělou inteligencí, patří mezi užitečné otázky:
Klinická vhodnost: Je systém schválen nebo jinak autorizován pro zamýšlené použití, postup a populaci pacientů?
Školení: Jak jsou chirurgové, asistenti u lůžka, zdravotní sestry a technici školeni v práci s přesným modelem a verzí softwaru?
Spolehlivost pracovního postupu: Snižuje technologie tření, nebo zvyšuje dobu nastavení, řešení problémů a kognitivní zátěž?
Bezpečnostní výkon: Jaké jsou míry konverze, události související se zařízením, opakované hospitalizace, reoperace a komplikace specifické pro daný postup?
Metriky přesnosti: Jsou metriky síly, pohybu, videa nebo úkolu spojeny s klinicky významnými cílovými parametry spíše než s marnivostním skóre?
Lidský faktor: Zobrazuje rozhraní správné informace ve správný čas, aniž by rušilo chirurga?
Správa dat: Kdo vlastní videozáznamy a analýzy případů, jak jsou zabezpečeny a kdo je může použít pro školení nebo hodnocení?
Náklady a přístup: Rozšiřuje platforma užitečnou minimálně invazivní péči natolik, aby ospravedlnila pořízení, služby, nástroje a školení?
V hypotetickém případě Jordana by nemocnice neměla program hodnotit jen proto, že při operaci byl použit sofistikovaný robot. Důkladnější posouzení se zaměřuje na to, zda byl pacientovi poskytnut správný přístup, zda byl tým řádně proškolen, zda systém fungoval podle očekávání a zda měřitelné výsledky ospravedlňují použití přidané technologie.
Co znamená „přesnost“ pro novou generaci operačních sálů?
Další fáze chirurgické robotiky pravděpodobně přinese vícerozměrný rozměr preciznosti. Chirurg může kombinovat jemné mechanické ovládání, zobrazování s vysokým rozlišením, měřené tkáňové síly, video analyzované umělou inteligencí, vzdálenou spolupráci, simulaci a asistenci v reálném čase specifickou pro daný zákrok. Operační sál se tak stává méně podobným jednomu stroji a více propojenému prostředí pro snímání a rozhodování.
To vytváří realistickou cestu k větší automatizaci, aniž by bylo nutné prudce přejít k plně autonomnímu robotovi. Opakující se nebo vysoce strukturované dílčí úkoly se mohou stále více automatizovat. Umělá inteligence se může zlepšit v rozpoznávání anatomie, stavů nástrojů, fází pracovního postupu a odchylek od očekávaných vzorců. Robotické systémy se mohou zlepšit v prosazování hranic, stabilizaci pohybu nebo přizpůsobování se deformující se tkáni. Lidští chirurgové si mohou i nadále nést odpovědnost za cíle, úsudek, výjimky, souhlas a odpovědnost, zatímco stroje přebírají úzce definované úkoly, které těží z konzistence.
Sečteno a podtrženo: Umělá inteligence mění význam chirurgické přesnosti
Vraťme se k hypotetickému případu Jordan. Nejrealističtější operační sál s umělou inteligencí není ten, ve kterém Dr. Lee stiskne tlačítko „start“ a sleduje robota, jak provádí zákrok. Je to takový, ve kterém Dr. Lee operuje prostřednictvím vysoce výkonné robotické platformy, zatímco další technologie měří síly, zpracovávají video, informace o specifických površích, zaznamenávají objektivní data a podporují následné vyhodnocení případu.
To je již smysluplná redefinice přesnosti. Preciznost už neznamená jen to, jak stabilně se nástroj pohybuje. Může zahrnovat, jak přesně tým vidí, jak jemně se s tkání zachází, jak důsledně se úkol provádí, jak rychle se rozpozná odchylka a jak efektivně se zkušenosti z jednoho případu přemění na poučení pro další.
Nejbezpečnějším způsobem, jak porozumět oboru v roce 2026, proto není ani „roboti přebírají chirurgii“, ani „umělá inteligence je jen marketing“. Důkazy naznačují jemnější přechod: chirurgičtí roboti ovládaní člověkem se stávají bohatšími na senzory, software, data a úzce zaměřené schopnosti umělé inteligence, zatímco ve výzkumu se nadále zvyšuje úroveň autonomie. Výzvou nyní je prokázat, které z těchto schopností smysluplně zlepšují péči o pacienty, nejen které vypadají působivě na operačním sále.