Domů
» New Trends
»
Za hranicemi velkých jazykových modelů: Proč je ztělesněná umělá inteligence další hranicí v technologiích
Za hranicemi velkých jazykových modelů: Proč je ztělesněná umělá inteligence další hranicí v technologiích
Velké jazykové modely změnily výpočetní techniku tím, že dramaticky zlepšily porozumění a generování jazyka v softwaru. Další velkou hranicí však není jen větší chatbot. Jde o ztělesněnou umělou inteligenci : umělou inteligenci, která dokáže vnímat fyzické prostředí, uvažovat o tom, co se děje, zvolit akci, provést tuto akci pomocí robota nebo jiného stroje a pomocí zpětné vazby upravit, co udělá dál.
Toto rozlišení je důležité, protože fyzický svět nečeká na dokonalou odpověď. Skladový robot, který sahá po krabici, musí odhadnout vzdálenost, vyhýbat se lidem, zohlednit předmět sklouzávající v jeho chapadle a rozhodnout, zda se vyzvednutí skutečně uskutečnilo. LLM může tyto kroky popsat. Ztělesněný systém musí uzavřít smyčku mezi porozuměním a činem.
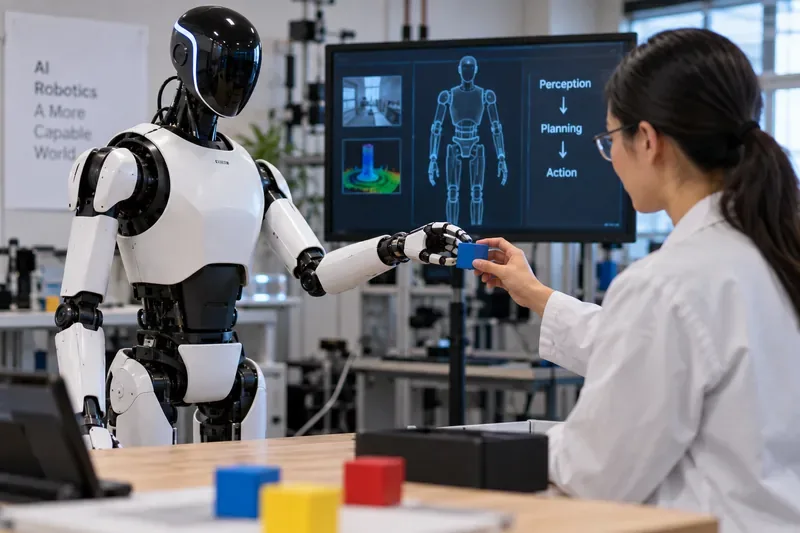
Humanoidní robot a výzkumník interagují s fyzickým objektem, zatímco laboratorní displej ukazuje smyčku od vnímání k plánování a k akci, která odlišuje ztělesněnou umělou inteligenci od systémů založených pouze na jazyce.
Stručná odpověď: ztělesněná umělá inteligence propojuje inteligenci s důsledky
LLM pracuje primárně v informačním prostoru: text, kód, obrázky, zvuk nebo jiné digitální vstupy a výstupy. Vtělená umělá inteligence přidává tělo, senzory, akční členy a řídicí smyčku. To může znamenat humanoidního robota, mobilní manipulátor, autonomní vozidlo, dron nebo jiný stroj, který musí v reálném světě fungovat bezpečně.
V praxi se nejsilnější systémy nevzdávají jazykových modelů. Vrstvení kolem nich nové funkce. Model na vysoké úrovni může interpretovat cíl, jako například „vyčistit tento pracovní stůl“, zatímco model vidění-jazyk-akce neboli VLA převádí vizuální pozorování a jazykové instrukce do akcí robota. Řídicí jednotky nižší úrovně pak zpracovávají přesný pohyb, rovnováhu, sílu a načasování.
Současná práce společnosti Google DeepMind v oblasti robotiky ilustruje toto rozdělení. Její rodina produktů Gemini Robotics kombinuje ztělesněné uvažování s modely, které přeměňují vizuální a jazykové vstupy na motorické řízení. Karta modelu Gemini Robotics ER 2 z července 2026 popisuje model ztělesněného uvažování navržený pro prostorové, časové a fyzikální uvažování. NVIDIA volí komplementární platformní přístup: Isaac GR00T kombinuje základní modely, datové kanály, simulaci, middleware a výpočetní techniku na straně robotů pro vývoj humanoidů všeobecného účelu.
Co se změní, když umělá inteligence dostane tělo?
Vrstva
Hlavní zaměstnání
Co se může pokazit
LLM neboli uvažování na vysoké úrovni
Interpretovat cíle, jazyk, pravidla a kontext
Špatně pochopí požadavek nebo vytvoří neplatný plán
Vnímání
Odhadujte objekty, osoby, geometrii, pohyb a stav ze senzorů
Mine překážku, špatně odhadne vzdálenost nebo ztratí přehled o objektu
VLA nebo politika robotů
Mapování pozorování a instrukcí k akcím
Volí neefektivní nebo nebezpečný pohyb
Nízkoúrovňové řízení
Provádějte pohyb, rovnováhu, úchop, sílu a načasování
Skluzy, překmitnutí, kolize nebo destabilizace
Zpětná vazba a bezpečnost
Detekce úspěchu, neúspěchu, nejistoty a nebezpečí
Nedokáže se zastavit, vzpamatovat se nebo požádat o lidskou pomoc
Proto není „prostě vložit LLM do robota“ dostatečnou inženýrskou strategií. Jazykové uvažování je užitečné, ale užitečná fyzická autonomie vyžaduje také snímání, řízení v reálném čase, kalibraci, fyziku, bezpečnostní omezení a chování při obnově.
Proč se vtělená umělá inteligence právě teď rozvíjí
1. Učení robotů získává širší škálu dat
Tradiční průmyslové roboty jsou vynikající, když je prostředí přísně kontrolováno a úkol se téměř nemění. Univerzální roboti potřebují širší základnu zkušeností. Projekt Open X-Embodiment shromáždil více než milion reálných trajektorií robotů napříč 22 provedeními robotů. Jeho hlavním zjištěním bylo, že trénování na různých robotech může vést k užitečnému přenosu dat, místo aby se každý stroj musel učit pouze ze své vlastní izolované datové sady.
To neznamená, že jedna datová sada dělá robota univerzálně schopným. Ukazuje to však, proč jsou data z různých provedení důležitá: zkušenosti shromážděné na jedné platformě mohou modelům pomoci naučit se koncepty a chování, které lze zobecnit i na ostatní.
2. Základní modely přecházejí od slov k činům
Jazykový model predikuje tokeny. Základní model robota lze trénovat k predikci akcí na základě vizuálních pozorování a jazyka. Například výzkum GR00T společnosti NVIDIA využívá kombinaci lidského videa, trajektorií reálných robotů, simulovaných trajektorií a syntetických dat. Práce Google DeepMind v oblasti robotiky se podobně zaměřuje na kombinaci multimodálního uvažování s prováděním akcí.
Praktický důsledek je důležitý. Namísto vytváření samostatného modelu od nuly pro každý úkol vychystávání, umisťování, třídění, dosahu nebo předávání mohou vývojáři začít s širším modelem a přizpůsobit ho konkrétnímu robotovi, prostředí a pracovnímu postupu.
3. Simulace snižuje náklady na fyzické pokusy a omyly
Data o robotech z reálného světa jsou drahá, protože hardware se ve srovnání se softwarem vyvíjí pomaleji, porouchává se, opotřebovává a během tréninku může vytvářet bezpečnostní rizika. Simulace proto funguje jako multiplikátor. Isaac Sim od NVIDIA podporuje simulace založené na fyzice, generování syntetických dat, testování softwaru v reálném čase a testování hardwaru v reálném čase.
Simulace nenahrazuje skutečnou validaci. Rozdíl mezi „simulací a realitou“ přetrvává: tření, osvětlení, flexibilní materiály, šum senzorů, lidé a mechanické opotřebení se mohou lišit od virtuálního modelu. Simulace je lepším využitím k pokrytí mnoha scénářů za nízkou cenu a následnému ověření kritického chování na skutečném hardwaru.
4. Systém nyní dokáže uvažovat o úspěchu, nejen vydávat příkazy
Vtělená inteligence se stává mnohem užitečnější, když robot dokáže určit, zda daný krok fungoval. Oznámení společnosti Google DeepMind o Gemini Robotics-ER 1.6 z dubna 2026 zdůraznilo prostorové uvažování, plánování, čtení údajů z přístrojů a detekci úspěchu. Tyto schopnosti jsou důležité, protože fyzické úkoly jsou plné částečných selhání: zásuvka se může zaseknout, láhev se může převrátit nebo může být nějaká součástka přítomna, ale není správně usazena.
Robustní systém proto potřebuje více než jen plán. Potřebuje pozorování po provedení akce a strategii, co dělat, když realita neodpovídá plánu.
Konkrétní příklad: vyklízení přeplněného pracovního stolu
Vezměte si například pokyn: „Vložte nářadí do tácku a vyhoďte obal.“ LLM může vytvořit rozumný kontrolní seznam. Systém ztělesněné umělé inteligence musí dělat mnohem více:
rozpoznat, které předměty jsou nástroje a které odpad;
odhadnout, kde se každý objekt nachází a zda je dosažitelný;
zvolte bezpečný úchop, aniž byste předmět rozdrtili nebo upustili;
pohybovat se kolem překážek a zároveň se vyhýbat lidem;
ověřit, zda objekt dopadl na zamýšlené místo;
zotavit se, pokud selže uchopení nebo se změní scéna.
Tento příklad také ukazuje, kde se ztělesněná umělá inteligence nemusí hodit. Pokud každý objekt dorazí ve stejné orientaci na pevný dopravní pás, může být jednodušší průmyslová automatizační buňka levnější, rychlejší, snáze ověřitelná a snáze udržovatelná. Ztělesněná umělá inteligence získává svou složitost, když se prostředí, objekty, instrukce nebo pracovní postupy natolik liší, že se rigidní automatizace stává křehkou.
Když je ztělesněná umělá inteligence silnou volbou
Vtělená umělá inteligence je nejatraktivnější, když úkol kombinuje fyzickou interakci se smysluplnou variabilitou. Mezi dobré kandidáty patří logistika smíšených položek, flexibilní výroba, automatizace laboratoří, inspekce, servisní robotika a prostředí, kde lidé dávají pokyny v přirozeném jazyce, které musí být zakotveny v okolní scéně.
Čtyři podmínky posilují argumentaci:
Variabilita je nevyhnutelná. Objekty, pozice, trasy nebo cíle se často mění.
Úkol těží z vnímání a úsudku. Pevná posloupnost nestačí.
Existuje dostatečná ekonomická hodnota pro podporu sběru dat, integrace a údržby.
Lze definovat bezpečný provozní rámec. Riziko může omezit lidský dohled, rychlostní limity, omezené zóny, nouzové zastavení nebo jiná ochranná opatření.
Kdy je LLM, konvenční software nebo klasická automatizace stále lepší
Vtělená umělá inteligence by neměla být považována za výchozí řešení pro každý automatizační problém. Pokud je práce kompletně digitální, LLM nebo konvenční softwarový agent se vyhne nákladům a rizikům spojeným s hardwarem. Pokud je fyzický proces opakující se a vysoce strukturovaný, může tradiční robotická buňka překonat univerzální vtělený systém v době cyklu a předvídatelnosti.
Existuje také střední cesta. Společnost může použít LLM pro plánování nebo asistenci operátorovi a zároveň zachovat deterministické provádění pohybu. To může být rozumná volba v regulovaných, bezpečnostně kritických nebo vysoce výkonných prostředích, kde se otevřená autonomie zatím nevyplatí.
Složitější problémy se už netýkají jen inteligence modelu
S tím, jak se ztělesněná umělá inteligence zlepšuje, se úzká hrdla při nasazení stále více přesouvají do systémového inženýrství. Vývojáři musí synchronizovat kamery a další senzory, kalibrovat geometrii robotů, řídit latenci, shromažďovat reprezentativní data, monitorovat stav hardwaru, určovat chybové stavy a definovat, co se stane, když je spolehlivost nízká.
Bezpečnost se také zásadně liší od bezpečnosti chatbotů. Špatná věta může uživatele uvést v omyl; špatný příkaz k motoru může poškodit zařízení nebo někoho zranit. Proto musí vyhodnocování modelů, fyzická ochranná opatření, monitorování běhu a mechanismy lidského zásahu spolupracovat.
Karty modelů robotiky od DeepMind explicitně dokumentují zamýšlené použití, omezení a bezpečnostní aspekty, spíše než aby prezentovaly schopnosti modelu jako dostatečný důkaz pro neomezené nasazení. To je užitečný vzorec pro toto odvětví: demonstrace schopností by měly být odděleny od důkazu, že systém je na konkrétním pracovišti bezpečný a spolehlivý.
Na co se dívat dál
Nejdůležitějším signálem není, zda se roboti stanou lidštějšími. Jde o to, zda se inteligenční systém stane přenositelnějším, efektivnějším z hlediska dat, snadněji ověřovatelným a bezpečnějším v měnícím se prostředí.
Již nyní je vidět několik směrů. Učení typu „cross-embodiment“ si klade za cíl znovu využít zkušenosti napříč různými těly robotů. Modely celého těla se rozšiřují za hranice manipulace na stole. Inference na zařízení může snížit závislost na latenci sítě pro časově citlivé řízení. Simulace a syntetická data se používají k prozkoumání případů, jejichž opakovaná reprodukce v reálném světě by byla nákladná nebo nebezpečná. Koordinace více robotů se také posouvá od výzkumné myšlenky k integrovaným systémovým schopnostem.
Žádný z těchto vývojů nedokazuje, že univerzální roboti jsou připraveni pro každou domácnost nebo firmu. Silnější závěr je užší a užitečnější: hranice umělé inteligence se rozšiřují od generování informací k jednání za fyzických omezení . Tento posun přináší nové příležitosti, ale také nové požadavky na řízení, validaci, bezpečnost a ekonomiku.
Sečteno a podtrženo
Rozsáhlé jazykové modely zůstávají důležitou součástí stacku, protože jazyk je výkonným rozhraním pro cíle, znalosti a plánování. Vtělená umělá inteligence rozšiřuje tuto inteligenci do prostředí, kde úspěch závisí na vnímání toho, co se skutečně děje, na provedení akce a na reakci na výsledek.
Pro čistě softwarový problém může být LLM stále tím správným nástrojem. Pro fixní fyzický proces může stále zvítězit konvenční automatizace. Ale když stroje musí pracovat v chaotickém, proměnlivém prostředí a převádět lidský záměr do spolehlivého fyzického chování, stává se vtělená umělá inteligence relevantnější oblastí.