Hjem
» New Trends
»
Udviklingen af selvkørende køretøjer: Hvordan sikkerhed, edge computing og kunstig intelligens konvergerer
Udviklingen af selvkørende køretøjer: Hvordan sikkerhed, edge computing og kunstig intelligens konvergerer
Selvkørende køretøjer udvikler sig ikke langs en enkelt teknologikurve. De vigtigste fremskridt sker, hvor tre discipliner mødes: sikkerhedsteknik, edge computing og kunstig intelligens. Bedre neurale netværk er vigtige, men et køretøj kan ikke sikkert outsource en bremsebeslutning på et splitsekund til skyen, og en kraftig indbygget computer gør ikke et køresystem troværdigt, medmindre dets grænser er defineret, testet, overvåget og håndteret sikkert.
For at konkretisere disse ideer kan vi overveje et hypotetisk eksempel, der bruges i hele denne artikel. MetroLoop Mobility er fiktiv : Forestil dig, at de driver en niveau 4 robottaxi-tjeneste inden for et klart defineret driftsområde i bymidten. Køretøjerne kan kun køre selv, når de nødvendige vej-, vejr-, kort- og systemforhold er opfyldt. En aften nærmer en MetroLoop-bil sig vejarbejde, lige da det begynder at regne let, en cyklist bevæger sig tæt på vognbanegrænsen, og mobildækningen forringes kortvarigt. Intet i dette eksempel er en rapporteret test fra den virkelige verden eller et virksomhedsresultat. Det er simpelthen en praktisk måde at undersøge, hvad et moderne autonomt køresystem skal gøre.
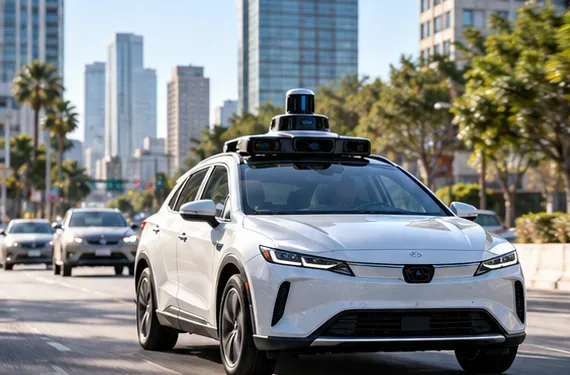
Et sensorudstyret autonomt køretøj kører gennem bytrafikken og illustrerer, hvordan perceptionshardware og indbygget computerteknologi skal fungere sammen i realtid.
Autonomi har udviklet sig fra førerassistance til begrænset automatiseret kørsel
Det første, man skal forstå, er, at "selvkørsel" ofte bruges for løst. SAE J3016-rammeværket for kørselsautomatisering skelner mellem seks niveauer, fra niveau 0 til niveau 5. På niveau 0, 1 og 2 forbliver mennesket ansvarligt for kørsel og overvågning. Niveau 3, 4 og 5 flytter den vedvarende køreopgave til et automatiseret kørselssystem, eller ADS, under stadig bredere betingelser.
Denne sondring er ikke kun terminologi. National Highway Traffic Safety Administration adskiller ligeledes avancerede førerassistentsystemer på niveau 2 fra automatiserede køresystemer på niveau 3-5. Det er vigtigt, fordi sikkerhedsargumentet, den menneskelige rolle, fejlhåndteringen og de lovgivningsmæssige forventninger er forskellige.
I MetroLoop-eksemplet er tjenesten niveau 4, ikke niveau 5. Dens autonomi er knyttet til et operationelt designdomæne , almindeligvis forkortet til ODD. Et ODD definerer de forhold, hvorunder det automatiserede system er beregnet til at fungere: for eksempel bestemte vejtyper, geografiske områder, vejrforhold, trafikforhold, hastigheder eller tidspunkter på dagen. Et modent niveau 4-system behøver ikke at foregive, at det kan køre overalt. Det skal vide, hvor dets kompetence begynder og slutter, og det har brug for en sikker reaktion, når forholdene bevæger sig uden for denne grænse.
Sikkerhedsproblemet er blevet bredere end at forhindre hardwarefejl
Traditionel sikkerhedsteknik inden for biler er fortsat essentiel, men autonom kørsel tilføjer nye former for risici. En sensor kan være elektrisk sund, mens en AI-model stadig misfortolker et usædvanligt objekt. Et computermodul kan fungere præcis som designet, mens opfattelsesstakken bliver usikker i blænding, kraftig regn, vejarbejde eller et ukendt trafikmønster.
Derfor trækker moderne AV-sikkerhed på flere komplementære rammer i stedet for én tjekliste:
Sikkerhedslag
Hvad den omhandler
Hvorfor det er vigtigt for autonomi
Funktionel sikkerhed
Farer forårsaget af fejl i elektriske og elektroniske systemer
Hjælper med at håndtere fejl i sensorer, computerkraft, strømforsyning, kommunikation og styringshardware. Den nuværende publicerede ISO 26262-serie er fortsat en central reference for funktionel sikkerhed i vejkøretøjer.
Sikkerhed af den tilsigtede funktionalitet (SOTIF)
Farer, der kan opstå, selv når komponenterne ikke er svigtet
ISO 21448:2022 omhandler specifikt funktionelle mangler og ydeevnebegrænsninger i systemer, der er afhængige af kompleks registrering og behandling.
AI-sikkerhedssikring
Sikkerhedsrisici skabt af mangler, systematiske fejl eller hardwarefejl, der involverer AI-elementer
ISO/PAS 8800:2024 , udgivet i december 2024, giver et rammeværk for vejkøretøjer med fokus på sikkerhedsrelaterede systemer, der bruger kunstig intelligens.
Cybersikkerhed
Trusler mod forbundne køretøjssystemer i hele deres livscyklus
ISO/SAE 21434:2021 omhandler cybersikkerhedsteknik inden for bilindustrien fra koncept til drift og vedligeholdelse.
Tilbage til MetroLoop i regnvejr. Det relevante spørgsmål er ikke blot: "Virkede kameraet?" Køretøjet skal muligvis afgøre, om kameraets kontrast er forringet, om radar og lidar stemmer overens om cyklistens position, om konstruktionsgeometrien stadig passer til det optiske dæk (ODD), og om sikkerheden er tilstrækkelig til at fortsætte. Hvis ikke, kan den korrekte adfærd være at sænke farten, øge afstanden, ændre rute, holde ind til siden eller overgå til en anden foruddefineret minimalrisikotilstand.
Dette er en væsentlig ændring i, hvordan sikkerhed for autonome køretøjer forstås. Sikkerhed er ikke en påstand om, at AI aldrig vil tage fejl. Det er en systemegenskab, der kombinerer fejldetektion, usikkerhedshåndtering, redundans, sikker fallback, driftsgrænser, validering, overvågning og læring efter implementering.
Edge computing flyttede den kritiske beslutningsproces ind i køretøjet
Edge computing betyder behandling af data tæt på, hvor de produceres, i stedet for at sende hver opgave til et fjerntliggende cloud-datacenter. Konceptet er bredere end køretøjer; NIST-forskning i tåge- og edge computing beskriver edge-arkitekturer som en udvidelse af cloud computing, der delvist er designet til at understøtte applikationer med strenge latenskrav.
For autonom kørsel er implikationerne direkte. Kameraer, radar, lidar, inertialsensorer, hjulhastighedssensorer og andre input kan producere en kontinuerlig strøm af data. Opfattelse, lokalisering, forudsigelse, planlægning og køretøjskontrol skal fortsætte, selvom en mobilforbindelse bliver langsom eller forsvinder. En sky-rundtur er derfor uegnet som en afhængighed for øjeblikkelig kollisionsundgåelse eller styringskontrol.
Moderne bilcomputerplatforme afspejler denne arkitektur. For eksempel beskriver den nuværende NVIDIA-dokumentation om bilcomputere indbyggede systemer, der er bygget til at kombinere kameraer, radar, lidar og højtydende AI-processering. Det vigtige arkitekturmæssige punkt er ikke en enkelt leverandørs chipspecifikation. Det er, at den sikkerhedskritiske inferensløkke i stigende grad centraliseres til kraftfulde bilcomputere inde i køretøjet.
Skyen er stadig vigtig. En flåde kan bruge fjerninfrastruktur til modeltræning, simulering, storstilet loganalyse, kortgenerering, softwaredistribution, overvågning af flådens tilstand og aggregeret læring fra usædvanlige scenarier. Men det praktiske design er hybrid:
Køretøjskant: umiddelbar opfattelse, lokalisering, forudsigelse, bevægelsesplanlægning, kontrol, fejlovervågning og minimalrisikoadfærd.
Cloud eller datacenter: beregningsmæssigt tung offline træning, simulering, flådeanalyse, kortbehandling, softwarelevering og langsigtet optimering.
Forbindelse: Nyttig til opdateringer og koordinering, men ikke betragtet som en garanteret forudsætning for grundlæggende sikker kontrol.
I MetroLoop-scenariet burde mobilafbrydelsen derfor være ubelejlig snarere end katastrofal. Køretøjet skal stadig have tilstrækkelig indbygget kapacitet til at registrere cyklisten, fortolke vejarbejdet, planlægge en sikker rute og stoppe om nødvendigt. Cloud-forbindelse kan påvirke afsendelse eller nye flådeoplysninger, men det bør ikke være den eneste vej til en bremsebeslutning.
AI-integration skifter fra isolerede perceptionsmodeller til intelligens på systemniveau
Tidligere blev autonome køresystemer ofte beskrevet som en række separate moduler: detekterer objekter, estimerer deres bevægelse, lokaliserer køretøjet, forudsiger, hvad andre trafikanter vil gøre, genererer potentielle baner, vælger en rute og styrer styring og bremsning. Dette modulære design er stadig meget nyttigt, fordi ingeniører kan inspicere grænser og teste komponenter uafhængigt af hinanden.
Samtidig er maskinlæring blevet udvidet til at omfatte en større del af stakken. Neurale netværk understøtter nu opgaver som objektdetektion, semantisk forståelse, estimering af vognbaner og frit rum, bevægelsesprognoser, modellering af belægning, overvågning af fører- eller kabine og nogle gange mere integreret planlægning. Den nye retning er ikke nødvendigvis "én kæmpe model styrer alt". I sikkerhedskritiske køretøjer kan hybridarkitekturer kombinere lærte modeller med deterministiske kontroller, begrænsninger, redundante estimatorer, konventionel styring og sikkerhedsmonitorer under kørsel.
Denne integration skaber en ny teknisk udfordring: en AI-model kan i gennemsnit klare sig ekstremt godt, men stadig fejle under sjældne kombinationer af betingelser. ISO/PAS 8800 er vigtig, fordi den behandler AI-sikkerhed som et sikkerhedsproblem snarere end at antage, at samlet maskinlæringsnøjagtighed alene beviser, at et køretøj er sikkert.
For MetroLoop, antag at perceptionsmodellen identificerer cyklisten korrekt, men at konstruktionens layout er usædvanligt. En robust skorsten bør ikke være afhængig af en enkelt klassificeringsscore. Den kan sammenkoble flere sensorer, sammenligne uafhængige signaler, estimere usikkerhed, kontrollere planlagte baner mod fysiske begrænsninger og aktivere et konservativt fallback, når beviserne er i modstrid.
Sensorfusion er fortsat vigtig, selvom AI bliver stærkere
Et autonomt køretøj oplever ikke vejen gennem én perfekt sensor. Kameraer giver omfattende visuel information, men kan blive udfordret af blænding, mørke, forurening eller vejr. Radar er nyttig til at måle rækkevidde og relativ bevægelse og kan opføre sig anderledes end kameraer i dårlig sigtbarhed. Lidar kan give detaljerede geometriske afstandsoplysninger, selvom implementeringer varierer i rækkevidde, pris, opløsning og miljømæssig ydeevne. Køretøjsbevægelsessensorer tilføjer et andet uafhængigt billede af, hvad bilen selv laver.
Sensorfusion er processen med at kombinere disse forskellige signaler, så systemet kan opbygge et mere robust estimat af sine omgivelser, end nogen enkelt sensor kan give. Målet er ikke blot at tilføje mere hardware. Redundans er kun nyttig, når systemet forstår uoverensstemmelser, registrerer forringede input og stadig kan nå en sikker tilstand.
Dette er en af grundene til, at AV-udvikling i stigende grad handler om integration. Sensorer, AI-modeller, køretøjsnetværk, computeracceleratorer, sikkerhedscontrollere, kort, cybersikkerhed og flådesoftware bliver dele af ét konstrueret sikkerhedssystem.
Sikkerhed i den virkelige verden kræver bedre beviser end rå ulykkestal
Efterhånden som autonome køretøjer går fra prototyper til kommerciel brug, bliver sikkerhedsspørgsmålet målbart: Hvor ofte forekommer skadelige hændelser, under hvilke forhold, og sammenlignet med hvilket udgangspunkt?
NHTSA's stående generelle bekendtgørelse om rapportering af ulykker kræver, at identificerede producenter og operatører rapporterer kvalificerende ulykker, der involverer ADS og niveau 2 ADAS. Bekendtgørelsen blev først udstedt i 2021 og ændret i 2021, 2023 og 2025. NHTSA's nuværende offentlige dataside bemærker, at de senest viste hændelsesdata strækker sig til og med 15. juli 2026.
Disse data er værdifulde, men NHTSA advarer også om begrænsninger. Rapporteringskravene varierer mellem ADS- og niveau 2-systemer; rapporter kan duplikeres; klassifikationer kan korrigeres; og eksponeringen varierer på tværs af virksomheder og lokationer. Derfor ville det være misvisende blot at rangordne udviklere efter antallet af rapporterede nedbrud.
Gode sikkerhedssammenligninger kræver passende nævnere og matchende kørselsforhold. De bør tage højde for kørte kilometer, vejtype, geografi, hastighed, vejr, driftstimer, underrapportering af ulykker forårsaget af mennesker, alvorligheden af skader og om det autonome system fungerer i de samme miljøer som den menneskelige benchmark.
Et nyttigt aktuelt eksempel er Waymos offentligt dokumenterede forskningsprogram. Dets Safety Impact-dashboard rapporterer sammenligninger af kilometertal og ulykkesfrekvens for kun førere ved hjælp af lokationsjusterede menneskelige benchmarks, mens en fagfællebedømt undersøgelse af forsikringsskader udviklede en metode til at sammenligne Waymo-føreren med menneskelig kørselseksponering. Disse er vigtige beviser, men de er stadig beviser for et bestemt system, der fungerer i bestemte optiske dæmpere. De bør ikke generaliseres til en påstand om, at ethvert autonomt køretøj er sikrere end enhver menneskelig fører.
Regulering begynder at skifte mod præstations- og implementeringsrammer
Det regulatoriske miljø er også under udvikling. I USA annoncerede NHTSA i juli 2026, at de fremskyndede arbejdet med AV-præstationsstandarder og gav en midlertidig undtagelse, der tillod begrænset kommerciel implementering af specialbyggede Zoox-robotakser under en tilsynsstruktur. Den oprindelige meddelelse er tilgængelig fra NHTSA .
Den 3. september 2026 annoncerede det amerikanske transportministerium også en ny national strategi for automatiserede køretøjer . Uanset hvad fremtidige regler i sidste ende kræver, er retningen bemærkelsesværdig: Regulatorer konfronteres i stigende grad med køretøjer, der muligvis ikke er designet omkring en konstant tilstedeværende menneskelig fører eller endda traditionelle manuelle betjeningselementer.
Det internationale arbejde er også i udvikling. I juni 2026 offentliggjorde UNECE den seneste version af et forslag til en FN-forordning om automatiserede køresystemer . Forslaget bør ikke forveksles med en universelt vedtaget endelig regel, men det viser, hvordan regulatorer bevæger sig fra snævre automatiserede funktioner hen imod bredere ADS-godkendelseskoncepter.
Sådan ser en moden stak af autonome køretøjer ud
Den mest brugbare måde at forstå den nuværende udvikling på er at se køretøjet som et lagdelt system snarere end et enkelt AI-produkt.
Lag
Hovedjob
Typisk sikkerhedsspørgsmål
Sensor
Indfang visuelle, geometriske, bevægelses- og køretøjstilstandsdata
Er sensorerne i orden, rene nok, kalibrerede og tilstrækkeligt redundante?
Opfattelse og lokalisering
Estimer objekter, vejstruktur, fri plads og køretøjets position
Hvor sikker er verdensmodellen, og hvordan registrerer systemet forringet opfattelse?
Forudsigelse og planlægning
Vurder sandsynlig adfærd hos andre trafikanter og vælg en sikker rute
Forbliver planen sikker under usikkerhed og plausible alternative adfærdsmønstre?
Kontrollere
Oversæt den planlagte bevægelse til styring, bremsning og acceleration
Kan køretøjet spore planen sikkert på trods af variationer i aktuator eller overflade?
Sikkerhedsovervågning
Overvåg fejl, antagelser, ODD-status og fallback-adfærd
Hvad sker der, når den primære stak bliver usikker eller utilgængelig?
Forbindelser og flådedrift
Supportopdateringer, forsendelse, overvågning, kort og flådeindlæring
Kan køretøjet forblive sikkert, når forbindelsen er forsinket eller fraværende?
Tilbage til MetroLoop: hvordan brikkerne hænger sammen
Genoplev nu det fiktive regnfulde byggemøde. Kameraerne ser kegler, midlertidige markeringer, et arbejdskøretøj og cyklisten. Radar bidrager med information om bevægelse og afstand. Lidar bidrager med geometrisk struktur. Den indbyggede computer fusionerer disse strømme og opdaterer den lokale scene kontinuerligt.
AI-systemet forudsiger flere plausible cykelstier i stedet for at antage én perfekt fremtid. Planlæggeren reducerer hastigheden og bevarer ekstra sideværts plads. En sikkerhedsmonitor under kørsel kontrollerer, om den planlagte bane overtræder køretøjets dynamik eller frihøjdebegrænsninger. I mellemtiden genkender køretøjet, at byggepladsens layout er tæt på grænsen af de understøttede forhold.
Så afbrydes mobilforbindelsen. Fordi den kritiske køreløkke kører i udkanten, fortsætter den lokale opfattelse og kontrol. Flådetjenesten kan midlertidigt miste frisk cloudinformation, men bilen mister ikke evnen til at bremse. Hvis tilliden falder under systemets sikre tærskel, følger køretøjet sin foruddefinerede fallback-adfærd i stedet for at improvisere ud over den optiske odd (ODD).
Denne hypotetiske tur illustrerer den centrale lektie fra AV-udviklingen: Autonomi handler i mindre grad om at demonstrere, at en bil kan køre, og mere om at demonstrere, at hele systemet kan genkende usikkerhed, forblive robust, når dele af miljøet eller infrastrukturen forringes, og nå et sikkert resultat, når dets antagelser ikke længere er gyldige.
Hvad der forbliver uafklaret
Der er fortsat betydelig teknisk og politisk usikkerhed. Lange halevejssituationer er vanskelige, fordi sjældne kombinationer af vejr, infrastruktur, menneskelig adfærd og sensorforringelse kan være underrepræsenteret i træningsdata. Simulering kan øge dækningen, men gengiver ikke virkeligheden perfekt. Test i den virkelige verden giver værdifuld evidens, men kan ikke afsløre alle mulige farlige kombinationer før implementering.
Skalering fra en begrænset bymæssig ODD til bredere regioner ændrer også problemet. Sne, landlige veje, midlertidig trafikkontrol, nødsituationer, usædvanlige køretøjer, inkonsekvent skiltning og forskellige kørselskulturer kan alle bidrage til distributionsskift. Et system, der er påviseligt sikkert i ét operationelt domæne, er ikke automatisk bevist sikkert i et andet.
AI skaber også livscyklusspørgsmål. Modeller kan ændre sig efter softwareopdateringer, og nye feltdata kan afsløre tidligere ukendte svagheder. Det gør versionskontrol, regressionstest, sikkerhedsovervågning, cybersikkerhed, sporbarhed og opdateringsstyring til en del af sikkerhedsargumentet – ikke blot softwaredrift.
Den næste fase af autonomi er integration, ikke et enkelt gennembrud
Udviklingen af autonome køretøjer beskrives ofte som et kapløb mod smartere kunstig intelligens. Det er kun en del af historien. Det mere betydningsfulde skift er mod integrerede systemer, hvor kunstig intelligens, sensorer, edge computing i bilkvalitet, funktionel sikkerhed, SOTIF, cybersikkerhed, driftsgrænser, måling i den virkelige verden og lovgivningsmæssigt tilsyn forstærker hinanden.
For en hypotetisk flåde som MetroLoop ville succes ikke være defineret af, om køretøjet håndterede ét imponerende møde i en vejarbejdeszone. Det betydningsfulde spørgsmål ville være, om systemet gentagne gange kan operere inden for en kendt ODD, identificere, hvornår forholdene ikke længere er troværdige, bevare sikker lokal kontrol uden at være afhængig af perfekt forbindelse, lære af flådebeviser og understøtte påstande med transparente data.
Det er dér, autonome køretøjer er på vej hen i 2026: væk fra ideen om en bil, der blot "kører sig selv", og hen imod et løbende valideret sikkerhedssystem, hvis intelligens er fordelt på tværs af sensorer, indbygget databehandling, software, flådeinfrastruktur og omhyggeligt definerede driftsgrænser.