Hjem
» New Trends
»
Autonome systemer i stor skala: Hvordan smart automatisering omformer fabrikker
Autonome systemer i stor skala: Hvordan smart automatisering omformer fabrikker
En fabrik vågner sjældent op en morgen og beslutter sig for, at den har brug for "autonomi". Presset kommer normalt i mindre, mere praktiske former: en linje, der stopper for ofte, et kvalitetsproblem, der opdages for sent, en omstilling, der tager for lang tid, materiale, der når den forkerte arbejdsstation, eller et vedligeholdelsesteam, der bruger for meget tid på at reagere i stedet for at forhindre fejl.
Smart automatisering ændrer, hvordan producenter håndterer disse problemer, men udtrykket er let at overdrive. En robotarm er ikke automatisk et autonomt system. En AI-model er ikke automatisk sikker nok til at styre produktionen. En digital tvilling er ikke automatisk en tro kopi af en fabrik. Og et højt automatiseret anlæg er ikke nødvendigvis et "lys-ud"-anlæg uden mennesker.
Fra september 2026 peger beviserne på et mere jordnært billede: Fabrikker tilføjer mere robotteknologi, sensorer, analyser, forbundet driftsteknologi, digitale tvillinger og AI-assisteret beslutningstagning, mens sikkerhed, interoperabilitet, cybersikkerhed, datakvalitet og menneskeligt tilsyn fortsat er centrale ingeniørmæssige bekymringer. Det mest nyttige spørgsmål er derfor ikke "Hvor autonom kan fabrikken blive?", men "Hvilke beslutninger kan automatiseres pålideligt, sikkert og økonomisk i stor skala?"
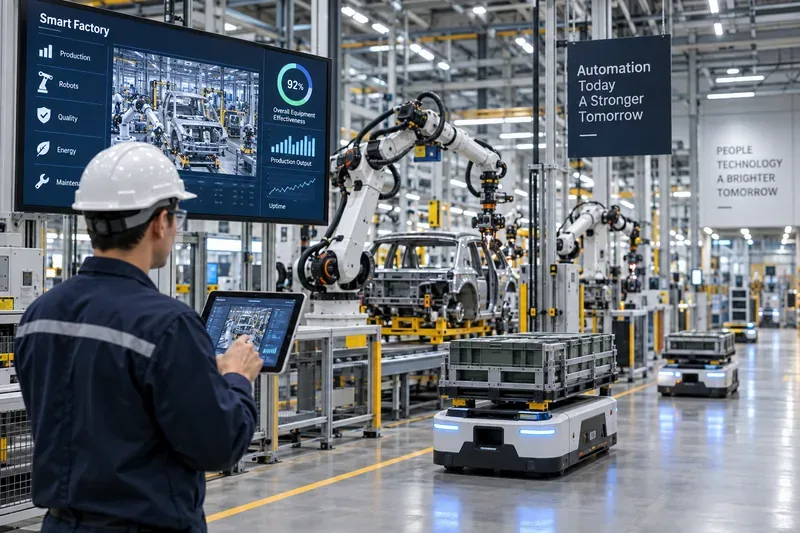
En tekniker overvåger robotarbejdsceller og autonome mobile robotter i et moderne fabriksmiljø og illustrerer, hvordan mennesker, maskiner, materialebevægelse og digital overvågning kan fungere sammen.
Bekræftet: Industriel automatisering ekspanderer på global skala
Omfanget af robotudrulningen er ikke spekulativt. Den Internationale Robotikfederation rapporterede i sine data fra World Robotics 2025 , at der blev installeret 542.000 industrirobotter på verdensplan i 2024. Den globale driftsbeholdning nåede omkring 4,664 millioner enheder. På det tidspunkt havde de årlige installationer oversteget 500.000 enheder i fire på hinanden følgende år.
Disse tal bekræfter en bred anvendelse af robotter, ikke udbredelsen af fuldt autonome fabrikker. En industrirobot kan gentage en stramt programmeret operation i årevis uden selv at træffe nogen produktionsbeslutning på højere niveau.
Nyttig handling: Behandl global robotstatistik som bevis på, at automatisering er mainstream, men byg din business case ud fra din egen cyklustid, nedetid, skrot, arbejdskraftbegrænsninger, omstillingsfrekvens, sikkerhedsrisiko og produktmix.
Misforståelse: "Autonom" betyder en fabrik uden mennesker
Hvad der verificeres: smart produktion omfatter systemer med forskellige niveauer af autonomi snarere end en enkelt sluttilstand. NIST beskriver smarte produktionssystemer som adaptive systemer med forskellige niveauer af autonomi, bygget på cyberfysiske systemer og dataanalyse. Dens AI- og maskinlæringskøreplan for smart produktion fra juli 2026 diskuterer autonomi sammen med industrielle data, sensorer, robotteknologi, digitale tvillinger, logistik og andre muligheder.
Hvad afhænger af konteksten: Nogle processer kan køre i lange perioder med minimal indgriben; andre kræver hyppig operatørvurdering, inspektion, værktøjsskift, materialehåndtering, fejlretning eller vedligeholdelse. Produktvariabilitet og procesrisiko er lige så vigtige som automatiseringens sofistikering.
Hvad der ikke er universelt kendt: Der findes ingen enkelt optimal procentdel af "menneskefri" drift, der gælder på tværs af bilindustrien, elektronik, fødevarer, medicinalindustrien, tung industri eller jobværksteder.
Nyttig handling: Definer autonomi ud fra beslutningsgrænser. Angiv hvilke beslutninger der forbliver manuelle, hvilke der er rådgivende, hvilke der udføres automatisk, og hvilke der automatisk eskaleres til en person, når tillid eller driftsforhold bevæger sig uden for grænserne.
Misforståelse: Flere robotter skaber automatisk en smart fabrik
Hvad der verificeres: et smart produktionssystem afhænger af forbundne oplysninger, kontroller, data og præstationsmålinger, ikke blot af antallet af robotter. NIST's Smart Manufacturing Systems Design and Analysis Program lægger vægt på cyberfysisk infrastruktur, realtidskontrol, analyser, standarder, protokoller og ydeevne på systemniveau.
Hvad afhænger af konteksten: robotisering af en stabil, gentagende flaskehals kan være yderst effektiv. Automatisering af en ustabil proces kan simpelthen føre til, at defekter, blokeringer eller planlægningsfejl sker hurtigere.
Hvad der forbliver usikkert, indtil det måles: den faktiske gevinst i gennemløb, OEE, kvalitet, energieffektivitet eller arbejdsproduktivitet fra et specifikt automatiseringsprojekt.
Nyttig handling: Lav en baseline for processen, før den automatiseres. Registrer cyklustidsfordeling, mikrostop, førstegangsudbytte, omstillingstid, manuelle indgreb, vedligeholdelseshændelser og upstream/downstream-begrænsninger. Sammenlign systemet efter implementering med denne baseline i stedet for med en leverandørdemo.
Hvor smart automatisering ændrer fabrikkernes adfærd
1. Maskiner bliver lettere at observere
Sensorer, industrielle netværk, maskingrænseflader og kantsystemer kan afsløre produktionstilstande, der tidligere var skjult i controllere eller vedligeholdelseslogfiler. Bedre synlighed er ofte det første praktiske skridt mod autonomi, fordi et system ikke kan træffe pålidelige beslutninger ud fra data, det ikke kan indsamle eller fortolke.
Nyttig handling: Start med en fælles model for udstyrstilstand og ensartede tidsstempler, før du bygger avanceret analyse. Hvis to systemer er uenige om, hvorvidt en maskine producerede, var inaktiv, blokeret, udsultet eller nede, vil et AI-lag arve denne tvetydighed.
2. Vedligeholdelse bevæger sig fra kalendere til tilstand og risiko
Tilsluttet udstyr kan understøtte tilstandsovervågning, diagnosticering og prognoser. Dette betyder ikke, at alle fejl er forudsigelige. Slidmønstre, sensorer, driftsregimer og fejltilstande varierer.
Nyttig handling: Vælg aktiver, hvor uplanlagt nedetid er dyr, og hvor der er en målbar forløber for fejl. En prædiktiv vedligeholdelsesmodel uden en pålidelig fejlmærkning, tilstrækkeligt repræsentative data eller en vedligeholdelseshandling knyttet til dens output kan skabe advarsler snarere end værdi.
3. Materielle bevægelser bliver mere dynamiske
Autonome mobile robotter og andre automatiserede transportsystemer kan flytte dele mellem arbejdsceller uden faste transportbånd. Deres værdi er ofte størst, hvor ruter, produktmix eller arbejdsstationsefterspørgsel ændrer sig ofte.
Nyttig handling: Evaluer flådens adfærd på systemniveau, ikke hastigheden på én robot. Inkluder trafikpropper i kryds, opladning, opholdstid ved afhentning/aflevering, blokerede gange, trafikregler, manuelle gaffeltrucks og bjærgning efter ruteforhindringer.
4. Kvalitetsbeslutninger kan rykkes tættere på processen
Maskinsyn og AI-assisteret inspektion kan hurtigt opdage visuelle defekter, dimensionelle afvigelser eller processignaturer. Ydeevnen afhænger dog af belysning, kamerageometri, produktvariation, mærkningskvalitet, defekters sjældenhed og hvordan tærskler håndteres over tid.
Nyttig handling: Spor falske accepter og falske afvisninger separat. En model, der forbedrer nøjagtigheden af overskrifter, kan stadig være uacceptabel, hvis den overser en sjælden kritisk fejl.
5. Produktionsbeslutninger kan blive mere adaptive
Ved højere modenhed kan analyser anbefale eller udføre justeringer af routing, planlægning, procesparametre eller ressourceallokering, efterhånden som forholdene ændrer sig. Det er her, udtrykket "autonom produktion" bliver mere meningsfuldt: systemet udfører ikke kun en fast sekvens, men vælger blandt tilladte svar ved hjælp af information om den aktuelle tilstand.
Nyttig handling: Begræns autonome beslutninger til en eksplicit godkendt driftsramme. Definer, hvad systemet må ændre, hvor meget det må ændre det, hvilken dokumentation det har brug for, og hvornår det skal vende tilbage eller anmode om menneskelig godkendelse.
Misforståelse: AI kan blot erstatte deterministisk industriel kontrol
Hvad er verificeret: NIST's 2026-køreplan viser, at AI og maskinlæring muliggør fremskridt inden for intelligent fremstilling, samtidig med at de identificerer kritiske udfordringer omkring industrielle big data, datahåndtering, integration med heterogene sensor- og kontrolsystemer samt pålidelig, forklarlig og pålidelig drift i industrielle miljøer med høje risici.
Hvad afhænger af kontekst: AI kan være nyttig til opfattelse, anomalidetektion, prognoser, optimering, anbefalinger eller begrænset kontrol. Den acceptable rolle afhænger af processikkerhed, latenstid, modelstabilitet, verifikationskrav og konsekvenserne af en forkert beslutning.
Hvad der forbliver ukendt: påstande om, at generel AI sikkert og økonomisk kan erstatte etablerede kontrolarkitekturer på tværs af vilkårlige fabrikker, understøttes ikke af en universel mængde evidens.
Nyttig handling: brug en lagdelt arkitektur. Bevar deterministiske sikkerhedsfunktioner og hårde realtidskontroller, hvor de er nødvendige, og tilføj derefter AI på klart definerede lag med overvågning, fallbacks, revisionslogfiler og sikre degraderede tilstande.
Misforståelse: En digital tvilling er blot en 3D-fabriksmodel
Hvad verificeres: NISTs arbejde med fremstilling af digitale tvillingstandarder beskriver digitale tvillinger som en bredere intelligent produktionskapacitet, der involverer data, modeller, interoperabilitet og pålidelighed. NISTs sammenfattende rapport om workshops om digitale tvillinger fra juli 2026 fremhæver fortsatte udfordringer inden for interoperabilitet, verifikation, validering, usikkerhedskvantificering, cybersikkerhed og arbejdsstyrkeberedskab.
Hvad afhænger af kontekst: én tvilling kan understøtte maskinens sundhed; en anden kan modellere en arbejdscelle; en anden kan simulere linjebalancering eller produktionsplaner. En fotorealistisk 3D-visualisering kan være nyttig, men visuel nøjagtighed er ikke det samme som beslutningsnøjagtighed.
Nyttig handling: Definer det spørgsmål, som tvillingen skal besvare. Valider derefter dataene og modeller i forhold til denne beslutning. Hvis målet er at forudsige køopbygning, valider kø- og cyklusadfærd. Hvis målet er energioptimering, valider energimodellen.
Misforståelse: Fabriksforbindelse er et løst vareproblem
Hvad er verificeret: NIST-forskning i trådløse systemer til fabriksautomation identificerer pålidelighed, latenstid, netværkssameksistens, spektrumforhold, skalerbarhed og integration med kontrol som tekniske udfordringer.
Hvad afhænger af konteksten: Nogle telemetrisystemer kan tolerere forsinkelse eller pakketab; bevægelseskoordinering, maskinsikkerhed og tidsfølsom styring kan have meget strengere krav.
Nyttig handling: Klassificer kommunikation efter konsekvens. Anvend ikke de samme antagelser om tilgængelighed og latenstid på dashboards, kvalitetsbilleder, mobilrobottrafik, sikkerhedssignaler og lukket kredsløbsstyring.
Cybersikkerhed bliver et problem med driftssikkerhed
Jo flere beslutninger afhænger af forbundet driftsteknologi, desto mere kan en cyberhændelse påvirke den fysiske produktion. NIST's Guide to Operational Technology Security, SP 800-82 Rev. 3, dækker OT-trusler, sårbarheder, arkitekturer og modforanstaltninger. I maj 2026 udgav NIST også et første offentligt udkast til SP 1800-41 med specifikt fokus på at reagere på og genoprette efter cyberangreb i produktionsmiljøer.
Hvad der verificeres: Konnektivitet skaber cybersikkerhedsmæssige overvejelser, der kan påvirke drift, sikkerhed og genoprettelse.
Hvad afhænger af kontekst: De rigtige kontroller afhænger af arkitektur, ældre udstyr, fjernadgang, patchbegrænsninger, leverandører, sikkerhedskrav og acceptabel nedetid.
Nyttig handling: Øv genoprettelse, ikke kun forebyggelse. Kend hvilke produktionstilstande der kan gendannes fra betroede sikkerhedskopier, hvordan controllere og opskrifter valideres efter en hændelse, og hvordan driften fortsætter i en degraderet tilstand.
Robotsikkerhed er et applikationsproblem, ikke kun en robotfunktion
Markedsføringssprog som "kollaborativ" kan skabe endnu en misforståelse: at robotten i sig selv gør hele applikationen sikker. De nuværende internationale robotsikkerhedsstandarder adskiller krav til industrirobotter fra krav til integrerede robotapplikationer og celler. ISO 10218-1:2025 omhandler industrirobotter, mens ISO 10218-2:2025 omhandler integration, idriftsættelse, drift, vedligeholdelse, nedlukning og farer i forbindelse med robotceller. OSHA's robottekniske vejledning behandler ligeledes robotten som en del af et større system, der omfatter sluteffektorer, styringer, sensorer, strømkilder og grænseflader.
Nyttig handling: revurder risikoen ved ændringer i værktøj, nyttelast, hastighed, proces, afskærmning, software, layout eller menneskelig interaktion. Sikkerhedsvalidering bør følge den faktiske applikation, ikke den originale robotbrochure.
En praktisk modenhedsmodel til skalering af autonomi
Scene
Typisk kapacitet
Hovedspørgsmål før skalering
Observere
Maskiner eksponerer ensartede tilstands- og produktionsdata
Kan vi stole på dataene og tidsstemplerne?
Diagnosticér
Analyse forklarer tab, defekter eller unormal adfærd
Svarer advarsler til handlingsrettede forhold?
Anbefale
Software foreslår vedligeholdelse, routing, planlægning eller parameterændringer
Er anbefalingerne målbart bedre end den nuværende proces?
Handl inden for rammerne
Systemer udfører godkendte justeringer automatisk
Er grænser, fallbacks og eskaleringsregler eksplicitte?
Koordinere
Flere maskiner, robotter og logistiksystemer tilpasser sig sammen
Skader lokal optimering ydeevnen på linjeniveau?
Skalér på tværs af websteder
Arkitekturer, datamodeller, kontroller og styring genbruges
Kan systemet forblive sikkert, vedligeholdeligt og målbart på tværs af forskellige anlæg?
Denne progression er ikke en obligatorisk industristandard. Det er en nyttig måde at adskille datasynlighed fra beslutningsautonomi, så en fabrik ikke springer fra "vi har sensorer" til "systemet skal styre sig selv" uden de mellemliggende ingeniørfaser.
Hvad der stadig er reelt usikkert
Universelt investeringsafkast
Der er ingen troværdig, enkelt tilbagebetalingsperiode for "smart automatisering". ROI ændrer sig med udnyttelse, arbejdsmarked, energiomkostninger, vedligeholdelsesbyrde, produktlivscyklus, volumen, nedetid, integrationskompleksitet og modenhed af startprocessen.
Nyttig handling: Byg ROI omkring én begrænset proces og inkluder integration, validering, cyber, træning, reservedele, modelvedligeholdelse og genopretningsomkostninger.
Den langsigtede grænse mellem menneskelige og maskinelle beslutninger
Teknologien udvikler sig, men den rette grænse er ikke kun et teknisk spørgsmål. Sikkerhed, regulering, økonomi, arbejdsstyrkens færdigheder, kvalitetsansvar og kundekrav former den også.
Nyttig handling: Design roller omkring undtagelser og ansvarlighed, ikke omkring en forudsigelse af, at folk vil forsvinde fra processen.
Hvor hurtigt autonom AI-kontrol vil generaliseres
AI-systemer forbedres hurtigt, men ydeevne i ét produktionsmiljø sikrer ikke pålidelighed på tværs af forskelligt udstyr, materialer, anlæg eller fejltilstande.
Nyttig handling: Kræv stedspecifik validering og ændringskontrolprocedurer, før en AI-drevet kontrolpolitik udvides til en ny linje eller et nyt produkt.
Sådan tjekker du selv, om automatisering rent faktisk bliver smartere
En fabrik bliver ikke smartere blot fordi den har flere dashboards, sensorer, robotter eller AI-licenser. Se efter beviser for, at systemet gør driften mere forudsigelig og kontrollerbar. Et skaleret autonomt system bør være i stand til at besvare disse spørgsmål klart:
Hvilke beslutninger er automatiserede, og hvilke kræver stadig en person?
Hvilke data kræves for hver automatiseret beslutning, og hvordan valideres disse data?
Hvad sker der, når sensorer er uenige, kommunikationen fejler, eller modeltilliden falder?
Kan systemet vende tilbage til en sikker tilstand uden improvisation?
Er sikkerhedsfunktioner uafhængige af ikke-sikkerhedsmæssige analyser, hvor det er nødvendigt?
Kan operatører forstå, hvorfor en automatiseret handling er opstået?
Kan vedligeholdelsesteams selv diagnosticere automatiseringen?
Er cybersikkerhedsrespons- og genoprettelsesprocedurer testet?
Forbedres resultaterne på linjeniveau, eller optimeres individuelle maskiner på bekostning af hele systemet?
Kan den samme arkitektur opretholdes på tværs af vagter, produkter og lokationer uden at mangedoble brugerdefinerede undtagelser?
Det vigtigste skift i moderne produktion er ikke fra manuelt arbejde til robotter. Det er fra isoleret automatisering til forbundne systemer, der kan observere forhold, ræsonnere inden for definerede grænser, koordinere handlinger og komme sig, når virkeligheden ikke stemmer overens med modellen. Skalering af denne kapacitet kræver mere end kunstig intelligens. Det kræver god procesteknik, pålidelige data, interoperable systemer, sikkerhedsdisciplin, cyberrobusthed og klar menneskelig ansvarlighed.
Det er det, der gør autonome systemer i stor skala transformative – og også det, der forhindrer fabrikken i at forveksle automatisering med autonomi.