Hjem
» New Trends
»
UAV-teknik til logistik: Arkitekturvalgene, der transformerer dronelevering
UAV-teknik til logistik: Arkitekturvalgene, der transformerer dronelevering
Moderne logistikdroner er ikke blot små fly med en pakke fastgjort. Et nyttigt leveringssystem er en integreret arkitektur: flystel, fremdrift, energilagring, flycomputere, sensorer, kommunikation, detektions-og-undgå-kapacitet, håndtering af nyttelast, jordinfrastruktur, flådesoftware og lovgivningsmæssige procedurer skal alle arbejde sammen.
Derfor bør det første spørgsmål inden for UAV-teknik ikke være "Hvilken drone har den længste rækkevidde?" Det bør være "Hvilket leveringsproblem designer vi hele systemet til at løse?" Et apotek, der flytter lette recepter på tværs af en forstad, et hospital, der overfører medicinske prøver mellem lokationer, og en detailhandler, der sender dagligvarer til hjem, kan alle kræve forskellige fly, leveringsmekanismer, reservemarginer, infrastruktur og driftsgodkendelser.
Pr. 13. september 2026 er dronelogistik allerede kommercielt på flere markeder, men rutineoperationer i stor skala er fortsat formet af luftfartsregler. I USA skelner Federal Aviation Administration (FAA) stadig mellem almindelige Part 107-operationer og den mere komplekse certificeringsvej, der anvendes til kompenseret pakkelevering ud over den visuelle synslinje. I Europa flyttes operationer med højere risiko generelt ind i EASA's "specifikke" kategori og bruger en risikobaseret godkendelsesproces.
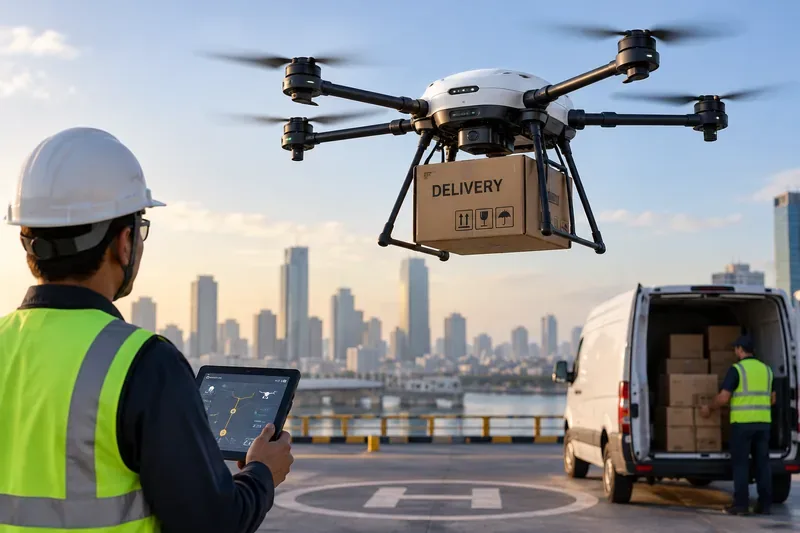
En logistikdrone er kun én del af leveringsarkitekturen. Ground handling, flådeovervågning, nyttelastoverførsel, opladning, ruteplanlægning og konventionelle køretøjer kan alle fungere som ét netværk.
Hvad er det præcist, der skal flyttes?
Definition af nyttelast kommer før valg af flystel. Ingeniørteamet skal kende pakkens masse, dimensioner, tyngdepunkt, skrøbelighed, temperaturkrav, status for farligt materiale, lastemetode og forventet leveringsvolumen.
Et måltid på to pund og en bestilling af dagligvarer på otte pund skaber forskellige strukturelle og energimæssige krav, selvom begge rejser den samme afstand. En kompakt pakke kan placeres tæt på flyets massemidtpunkt, mens en stor pakke kan øge aerodynamisk modstand eller tvinge landingsudstyret til at konfigureres bredere. Temperaturfølsom medicin kan kræve isolering eller aktiv overvågning. Farligt gods introducerer yderligere lovgivningsmæssige og indeslutningskrav.
Nyttelasten bestemmer også, om flyet skal lande, sænke pakken ned på en fortøjning, frigive den med faldskærm i en kontrolleret zone eller overføre den ved en kaj. Hver mekanisme ændrer køretøjets masse, kompleksitet, fejltilstande og nødvendige jordfodaftryk.
Beslutningsregel: Definer først nyttelastens omfang, inklusive den tungeste og største rutinepakke, du realistisk forventer at medbringe. At designe omkring en lejlighedsvis overdimensioneret ordre kan gøre enhver almindelig flyvning mindre effektiv.
Hvilken flystelarkitektur passer til ruten?
Tre brede konfigurationer dominerer diskussioner om små logistiske droner: multirotor, fastvingede droner og hybrid vertikal start og landing (VTOL).
Arkitektur
Hovedstyrke
Vigtigste afvejning
Bedste pasform
Multirotor
Vertikal start, svævning, præcis positionering ved lav hastighed
Hover bruger betydelig strøm og begrænser den praktiske rækkevidde
Korte by- eller campusmissioner med snævre leveringszoner
Fastvingede fly
Effektiv fremadflyvning og længere rækkevidde
Kan ikke svæve og kræver en start-/genoprettelsesstrategi
Længere korridorer, landlige ruter, transport fra knudepunkt til knudepunkt
Hybrid VTOL
Vertikal start plus mere effektiv vingebaseret marchhastighed
Mere kompleksitet i fremdrift, kontrol, overgang og vedligeholdelse
Ruter, der kræver både kompakte endepunkter og en betydelig rækkevidde
Nuværende kommercielle systemer illustrerer, hvorfor arkitekturen følger missionen. Wing siger, at deres leveringsfly bruger separate vertikale løftemotorer til start, landing og levering samt separat marchdrift for effektiv fremadrettet flyvning. Deres nuværende teknologiside beskriver en tur-retur-flyvning på op til 19 kilometer for standardleveringssystemet og centraliseret overvågning i stedet for manuel kontrol af hver flyvning. Se Wings officielle teknologioversigt .
Zipline bruger en anden systemarkitektur. Dets nuværende faktablad om Platform 2 beskriver et fly designet til at flyve op til 38 km og bære op til 3,6 kg, med docking- og opladningsinfrastruktur plus en fastgjort "Delivery Zip", der går ned fra flyet til den endelige overdragelse. Disse er producentrapporterede specifikationer, ikke universelle ydeevnebenchmarks. Se Ziplines officielle faktablad .
Beslutningsregel: Hvis ruten bruger det meste af sin tid i fremadrettet flyvning, men stadig kræver vertikale operationer i begge ender, kan hybrid VTOL retfærdiggøre dens øgede kompleksitet. Hvis ruten er meget kort, og præcis svævning dominerer missionen, kan en enklere multirotor være mere praktisk.
Hvorfor er nyttelast-rækkevidde-energi vigtigere end flyvetid?
Batterilevetid angives ofte, som om det var en fast egenskab. Inden for logistik er det en missionsvariabel. Energibehovet ændrer sig med nyttelastens masse, vind, temperatur, svævetid, stigning, rutebegrænsninger, batteriets alder, reservepolitik og selve leveringsmanøvren.
Et logistikdesign arbejder derfor baglæns fra missionens energibudget. Ingeniører estimerer den energi, der kræves til opsendelse, stigning, marchflyvning, manøvrering, levering, returflyvning, nødrute og den nødvendige reserve. Først derefter kan systemet afgøre, om det valgte batteri og den valgte fremdriftsarkitektur giver en acceptabel margin.
Højere batterikapacitet er ikke gratis. Et større batteri tilføjer masse, hvilket øger energiforbruget og kan kræve større motorer, stærkere struktur eller mere løfteareal. Denne feedback-loop er en af grundene til, at effektive krydstogtsarkitekturer er vigtige, efterhånden som ruterne bliver længere.
Beslutningsregel: evaluer brugbar nyttelast ved den krævede rækkevidde med realistiske reserve- og vejrmarginer. Maksimal udholdenhed ved tomme fly er langt mindre nyttig til logistikplanlægning.
Skal dronen lande hos kunden?
Ikke nødvendigvis. Faktisk kan det at undgå en landing forenkle nogle dele af kundeinteraktionen, mens det komplicerer andre.
Et landingsfartøj skal have et klart og stabilt område og skal kunne håndtere mennesker, kæledyr, affald, ujævnt terræn og mulig kontakt med flyet. Et fortøjet system kan holde hovedflyet højere, mens kun pakken sænkes. Wings officielle beskrivelse siger, at flyet svæver over leveringszonen og sænker ordren med en fortøjning; Ziplines platform 2 holder ligeledes hovedflyet oppe, mens en separat leveringsenhed lander.
Afvejningen er, at tether-systemer har brug for deres egen registrerings-, kontrol-, spil- eller udrulningshardware, forhindringslogik og gendannelsesprocedurer. De tilføjer også masse og introducerer yderligere fejltilstande.
Beslutningsregel: vælg leveringsmekanismen som en del af flyets arkitektur, ikke som et sent tilbehør. De sidste 30 fod kan være sværere at konstruere sikkert end de foregående adskillige kilometer.
Hvor meget autonomi kræver skalerbar logistik?
En demonstration kan udføres af én fjernpilot, der overvåger ét fly. Et logistiknetværk kan ikke skaleres økonomisk, hvis alle fly kræver kontinuerlig styring med gashåndtag og -pedal.
Moderne leveringsarkitekturer automatiserer i stigende grad rutegenerering, preflight-tjek, opsendelse, navigation, beredskabsadfærd, levering, returnering og flådekoordinering. Menneskelige operatører bevæger sig mod tilsynsførende roller: overvågning af systemtilstand, vejr, luftrumsbegrænsninger, undtagelser og flere fly.
Det betyder ikke, at "autonom" er lig med "uovervåget". Luftfartssystemer har brug for klart definerede ansvarsområder, alarmering, beredskabsprocedurer, logning og sikker adfærd, når sensorer eller kommunikationsforbindelser svigter.
Wing siger for eksempel, at piloter overvåger flere flyvninger fra centrale placeringer, og at individuelle flyvninger ikke kræver kontinuerlig menneskelig kontrol. Den tekniske implikation er vigtig: flådeovervågningssoftware og operationelle procedurer bliver sikkerhedskritiske dele af systemet, ikke kun backoffice-applikationer.
Hvad gør detect-and-avoid og command-and-control egentlig?
Detect-and-avoid (DAA) er evnen til at identificere potentielle konflikter med andre luftfartøjer eller farer og træffe passende foranstaltninger. Kommando og kontrol (C2) er den kommunikationsvej, der bruges til at styre det ubemandede luftfartøj og udveksle operationelle oplysninger.
NASAs forskning i UAS i det nationale luftrumssystem har specifikt fokuseret på DAA, C2, kommunikation, navigation, overvågning, integration af menneskelige systemer og standarder, der er nødvendige for bredere UAS-operationer. Se NASAs oversigt over forskning i UAS-integration .
En robust logistikarkitektur kræver også beredskabslogik for forringet positionering, mistet kommunikation, uventede forhindringer, vejrforhold, lav energitilstand og utilgængelige landings- eller leveringszoner. Den sikre reaktion kan være at vente, vende tilbage, omdirigere, lande på en foruddefineret alternativ placering eller afslutte en mission i henhold til det godkendte driftskoncept.
Beslutningsregel: Evaluer ikke autonomi kun ud fra navigationsnøjagtighed. Spørg, hvad systemet gør, når de forventede data er forkerte eller utilgængelige.
Hvordan ændrer UAS-trafikstyring arkitekturen?
UAS Traffic Management (UTM) er et informationsbaseret økosystem til koordinering af droneoperationer i lav højde. FAA beskriver UTM som et supplement til konventionelle lufttrafiktjenester og identificerer funktioner, herunder flyveplanlægning, autorisation, overvågning og konflikthåndtering, især for operationer uden for visuel synslinje (BVLOS).
Dette er vigtigt, fordi et tæt leveringsnetværk kræver mere end hver enkelt drone, der uafhængigt af hinanden undgår forhindringer. Operatører kan være nødt til at dele planlagte flyveområder, modtage luftrumsbegrænsninger, koordinere strategisk med andre operatører og reagere på ændringer i driftsmiljøet.
FAA oplyser, at de er begyndt at udstede acceptbreve til UTM-tjenesteudbydere, der understøtter kommercielle BVLOS-operationer med strategiske konflikthåndteringstjenester. Se FAA UAS Traffic Management-oversigten .
Beslutningsregel: Hvis forretningsmodellen afhænger af tæt BVLOS-trafik med flere operatører, hører interoperabilitet og trafikstyringstjenester hjemme i systemkravene fra dag ét.
Hvilken jordinfrastruktur er der egentlig behov for?
Svaret afhænger af, hvor meget arbejde netværket kan tolerere. Ved lav volumen kan en medarbejder indlæse en pakke og manuelt tilslutte en batterioplader. Ved høj volumen kan disse små opgaver blive flaskehalsen.
Et skalerbart websted kan have brug for:
Automatisk eller hurtigopladning
Overvågning af batteritilstand
Vejrmåling
Sikker pakkestaging
Automatiseret lastning eller forenklede overdragelsesarmaturer
Flyets sundhedstjek og vedligeholdelsesopfølgning
Netværksforbindelse og backupkommunikation
Ryd start-, gendannelses- eller svævezoner
Grænseflader til lager-, restaurant-, apoteks- eller ordrestyringssoftware
Wing lægger offentligt vægt på minimal infrastruktur på stedet, fjernbetjening, API'er og automatiserede flys sundhedstjek. Zipline lægger vægt på dokker, opladning, læsseportaler og integration med tredjeparts lager- og bestillingssystemer. Designene er forskellige, men lærdommen er den samme: Jordarkitekturen bestemmer, hvor meget menneskelig håndtering hver levering kræver.
Beslutningsregel: mål arbejdsminutter pr. gennemført levering, ikke kun flyets flyvetid. En effektiv drone kan stadig understøtte en ineffektiv logistikproces.
Hvilken reguleringsvej bør der udformes fra starten?
Regulering er ikke et papirarbejde, der tilføjes efter ingeniørarbejdet. Det ændrer flymasse, redundans, indeslutning, kommunikation, driftsmanualer, vedligeholdelse, træning og den dokumentation, der er nødvendig for at vise et acceptabelt sikkerhedsniveau.
I USA dækker del 107 mange små UAS-operationer under 22,5 kg. FAA's nuværende del 107-oversigt kræver stadig, at fjernpiloten eller den visuelle observatør holder dronen inden for uhindret visuel synslinje, medmindre der gælder separat tilladelse. Se FAA del 107-vejledningen .
For levering af små pakker, hvor en operatør bærer en anden parts ejendom mod kompensation uden for synsvidde, angiver FAA, at del 135 er den regulatoriske vej. FAA's side om pakkelevering forklarer også, at operatører skal have certificering, luftrumstilladelse, leveringsinfrastruktur og passende sikkerhedsdokumentation. Se FAA's vejledning om pakkelevering via drone .
Som kontrolleret den 13. september 2026 beskriver FAA stadig den bredere BVLOS-ramme som foreslået snarere end en generelt implementeret endelig regel, og dens UTM-felttestmateriale siger, at operationerne fortsætter under eksisterende regler, indtil en endelig BVLOS-regel er implementeret. Se FAA BVLOS-regelsiden .
Registrerede droner i USA er generelt også underlagt krav om fjern-ID. Fjern-ID udsender identifikations- og placeringsoplysninger og er en del af FAA's fundament for mere kompleks UAS-integration. Se FAA Remote ID-oversigten .
I Den Europæiske Union kategoriserer EASA operationer efter risiko. Operationer, der ikke passer ind i den "åbne" kategori med lavere risiko, kræver almindeligvis godkendelse i den "specifikke" kategori ved hjælp af en risikovurdering. EASA's konsoliderede regler fra juni 2026 inkorporerer SORA 2.5, den nuværende ramme for risikovurdering af specifikke operationer. Se EASA's Easy Access-regler for UAS fra juni 2026 og EASA's SORA-vejledning .
Hvornår giver dronelevering operationel mening?
Droner er stærkest, når pakken er relativt let, tiden har høj værdi, vejruterne er langsomme eller indirekte, oprindelsesstedet har tilstrækkelig forsendelsestæthed, og leveringsradiusen passer til flyets faktiske missionsområde.
Medicinsk logistik er et naturligt eksempel, fordi minutter kan have betydning, og mange varer er små. Detailhandel og madlevering kan også passe, når ordremængden er beskeden, og kunderne befinder sig inden for et tæt serviceområde. Omvendt kan tunge ordrer, lav forsendelsestæthed, vanskeligt vejr, kompleks lejlighedsadgang eller hyppige undtagelser favorisere konventionelle køretøjer.
Den korrekte sammenligning er sjældent "én drone versus én varevogn". Et modent netværk kan være multimodalt. Varevogne kan flytte store mængder lagerbeholdning mellem knudepunkter, mens droner håndterer presserende eller lette ordrer på den sidste kilometer. Wing beskriver eksplicit en "flybiblioteks"-tilgang med forskellige flystørrelser til forskellige nyttelastbehov, hvilket afspejler det samme princip, der anvendes af jordlogistik: én køretøjsstørrelse optimerer ikke alle forsendelser.
Hvilke tekniske fejl afsporer logistikprojekter?
Optimering af flyet uden at tage hensyn til netværket
Et par ekstra kilometer teoretisk rækkevidde betyder måske mindre end dårlig pakkeindlæsning, lang nedetid under opladning, lav ordretæthed eller et leveringsområde, der afviser mange adresser.
Brug af maksimal nyttelast og maksimal rækkevidde på samme tid
Disse specifikationer er ofte separate grænser, ikke ét samtidigt driftspunkt. Et troværdigt design kræver en kurve for nyttelast versus rækkevidde under repræsentative forhold.
Behandling af BVLOS som en softwarefunktion
BVLOS er en operationel og regulatorisk betingelse, der involverer luftfartøjers pålidelighed, luftrumsrisiko, DAA eller andre afbødende foranstaltninger, C2, procedurer, vedligeholdelse, operatøransvar og autorisation.
Hvis man antager, at GPS alene løser navigationen
GNSS er værdifuldt, men kan forringes, blokeres, forfalskes eller midlertidigt blive upålideligt. Sikkerhedsarkitekturen bør definere, hvad der sker, når positionssikkerheden falder under en acceptabel tærskel.
Ignorering af støj og accept af lokalsamfundet
Selv et teknisk sikkert netværk kan opleve gnidninger i forbindelse med udrulningen, hvis gentagne flyvninger forstyrrer nabolag, eller hvis leveringszoner skaber bekymringer om privatlivets fred eller gener. FAA bemærker, at flystøj fortsat er af stor offentlig interesse i miljøvurderinger af luftfartsaktiviteter.
Måling af succes kun ud fra leveringshastighed
En ti minutters flyvetur er ikke en ti minutters logistikproces, hvis lastning, afsendelse, opladning, vedligeholdelse og håndtering af undtagelser medfører betydelig forsinkelse og arbejdskraft.
Hvad bør et seriøst pilotprogram måle?
En brugbar pilot bør teste hele flyveturen, ikke blot bevise, at flyet kan flyve ruten. Spor:
Succesfulde leverancer som en procentdel af afsendte missioner
Nyttelastfordeling, ikke kun gennemsnitlig nyttelast
Tid fra ordre til levering fra start til slut
Energiforbrug pr. gennemført levering
Vejrrelaterede aflysninger og omdirigeringer
Flytilgængelighed og vedligeholdelsestider
Opladning eller batteriomløbstid
Menneskelige arbejdsminutter pr. ordre
Kommunikations- eller navigationsforringelser
Afvisningsrate i leveringszonen
Fejl ved hentning af kunder
Støj og klager fra lokalsamfundet
Sikkerhedshændelser og forebyggende landinger
Omkostninger pr. vellykket levering ved realistisk udnyttelse
Disse målinger afslører, hvor flaskehalsen virkelig er. Det kan være batteriets levetid, men det kan lige så godt være pakketid, opladningskapacitet, vejrbegrænsninger, forsendelsessoftware eller tilgængelighed i kundens leveringszone.
Arkitekturskiftet, der transformerer logistik
Den vigtigste ændring inden for UAV-teknik er overgangen fra at designe en flyvende robot til at designe et automatiseret logistiksystem. Moderne leveringsarkitekturer kombinerer effektive flystel, præcise vertikale operationer, autonom ruteplanlægning, fjernovervågning af flåden, DAA og C2, intelligent håndtering af nyttelast, opladning, dokker, API'er og trafikstyringstjenester.
Det er netop den systemtilgang, der gør dronelogistik potentielt skalerbar. Flyet betyder stadig enormt meget, men det er ikke længere hele produktet.
Før du forpligter dig til en platform, skal du besvare de operationelle spørgsmål i rækkefølge: Hvad transporterer du? Hvor langt? Under hvilke vejr- og reserveforhold? Skal flyet svæve? Hvordan vil pakken nå kunden? Hvordan lastes og genoplades den? Hvad sker der, når kommunikationen svigter? Hvilke godkendelser kræves? Hvordan opretter tjenesten forbindelse til det eksisterende lager eller bestillingssystem?
Når disse svar er eksplicitte, bliver den rette drone-arkitektur meget nemmere at evaluere – og projektet bevæger sig fra en overbevisende flyvedemonstration til et logistiknetværk, der rent faktisk kan fungere.