Hjem
» New Trends
»
Utviklingen av autonome kjøretøy: Hvordan sikkerhet, Edge Computing og AI konvergerer
Utviklingen av autonome kjøretøy: Hvordan sikkerhet, Edge Computing og AI konvergerer
Autonome kjøretøy utvikler seg ikke langs én enkelt teknologikurve. Den viktigste fremgangen skjer der tre disipliner møtes: sikkerhetsteknikk, edge computing og kunstig intelligens. Bedre nevrale nettverk er viktige, men et kjøretøy kan ikke trygt outsource en bremsebeslutning på et splittsekund til skyen, og en kraftig innebygd datamaskin gjør ikke et kjøresystem pålitelig med mindre grensene er definert, testet, overvåket og håndtert på en sikker måte.
For å konkretisere disse ideene, bør du vurdere et hypotetisk eksempel som brukes gjennom hele denne artikkelen. MetroLoop Mobility er fiktivt : Tenk deg at de driver en nivå 4 robottaxitjeneste innenfor et klart definert driftsområde i sentrum. Kjøretøyene kan bare kjøre selv når nødvendige vei-, vær-, kart- og systemforhold er oppfylt. En kveld nærmer en MetroLoop-bil seg veiarbeid akkurat idet lett regn begynner, en syklist beveger seg nær kjørefeltgrensen, og mobildekningen forringes kort. Ingenting i dette eksemplet er en rapportert test fra den virkelige verden eller et selskapsresultat. Det er rett og slett en praktisk måte å undersøke hva et moderne autonomt kjøresystem må gjøre.
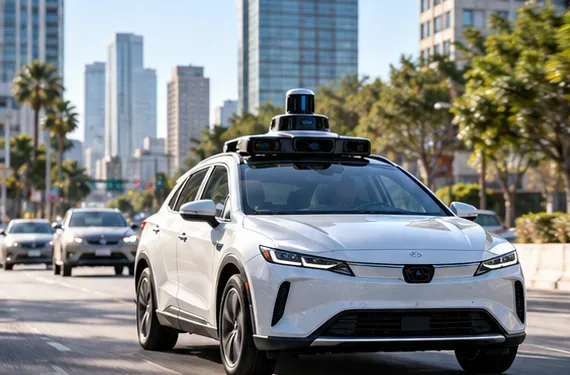
Et sensorutstyrt autonomt kjøretøy kjører gjennom bytrafikk, og illustrerer hvordan persepsjonsmaskinvare og innebygd databehandling må fungere sammen i sanntid.
Autonomi har utviklet seg fra førerassistanse til begrenset automatisert kjøring
Det første man må forstå er at «selvkjøring» ofte brukes for løst. Rammeverket for kjøreautomatisering i SAE J3016 skiller mellom seks nivåer, fra nivå 0 til nivå 5. På nivå 0, 1 og 2 er mennesket fortsatt ansvarlig for kjøring og tilsyn. Nivå 3, 4 og 5 flytter den vedvarende kjøreoppgaven til et automatisert kjøresystem, eller ADS, under stadig bredere forhold.
Dette skillet er ikke bare terminologi. National Highway Traffic Safety Administration skiller også avanserte førerassistansesystemer på nivå 2 fra automatiserte kjøresystemer på nivå 3–5. Dette er viktig fordi sikkerhetsargumentet, den menneskelige rollen, feilhåndteringen og de regulatoriske forventningene er forskjellige.
I MetroLoop-eksemplet er tjenesten nivå 4, ikke nivå 5. Dens autonomi er knyttet til et operasjonelt designdomene , ofte forkortet til ODD. En ODD definerer forholdene det automatiserte systemet er ment å operere under: for eksempel bestemte veityper, geografiske områder, værforhold, trafikkforhold, hastigheter eller tider på døgnet. Et modent nivå 4-system trenger ikke å late som om det kan kjøre overalt. Det må vite hvor kompetansen begynner og slutter, og det trenger en sikker respons når forholdene beveger seg utenfor denne grensen.
Sikkerhetsproblemet har blitt bredere enn å forhindre maskinvarefeil
Tradisjonell sikkerhetsteknikk for biler er fortsatt viktig, men autonom kjøring medfører nye typer risiko. En sensor kan være elektrisk forsvarlig mens en AI-modell fortsatt feiltolker et uvanlig objekt. En databehandlingsmodul kan fungere nøyaktig som designet mens persepsjonsstakken blir usikker i blending, kraftig regn, veiarbeid eller et ukjent trafikkmønster.
Derfor benytter moderne AV-sikkerhet seg av flere komplementære rammeverk i stedet for én sjekkliste:
Sikkerhetslag
Hva den tar for seg
Hvorfor det er viktig for autonomi
Funksjonell sikkerhet
Farer forårsaket av feil i elektriske og elektroniske systemer
Bidrar til å håndtere feil i sensorer, databehandling, strømforsyning, kommunikasjon og kontrollmaskinvare. Den nåværende publiserte ISO 26262-serien er fortsatt en sentral referanse for funksjonell sikkerhet i veikjøretøy.
Sikkerhet for den tiltenkte funksjonaliteten (SOTIF)
Farer som kan oppstå selv om komponentene ikke har sviktet
ISO 21448:2022 omhandler spesifikt funksjonelle mangler og ytelsesbegrensninger i systemer som er avhengige av kompleks registrering og prosessering.
AI-sikkerhetssikring
Sikkerhetsrisikoer skapt av mangler, systematiske feil eller maskinvarefeil som involverer AI-elementer
ISO/PAS 8800:2024 , publisert i desember 2024, gir et rammeverk for veikjøretøyer fokusert på sikkerhetsrelaterte systemer som bruker AI.
Nettsikkerhet
Trusler mot tilkoblede kjøretøysystemer gjennom hele livssyklusen deres
ISO/SAE 21434:2021 omhandler cybersikkerhetsteknikk for bilindustrien fra konsept til drift og vedlikehold.
Tilbake til MetroLoop i regnet. Det relevante spørsmålet er ikke bare: «Fungerte kameraet?» Kjøretøyet må kanskje avgjøre om kamerakontrasten har blitt dårligere, om radar og lidar stemmer overens om syklistens posisjon, om konstruksjonsgeometrien fortsatt passer til det optiske odden, og om det er tilstrekkelig tillit til å fortsette. Hvis ikke, kan riktig oppførsel være å sakke ned farten, øke avstanden, endre rute, stoppe eller gå over til en annen forhåndsdefinert minimalrisikotilstand.
Dette er en stor endring i hvordan sikkerhet for autonome kjøretøy forstås. Sikkerhet er ikke en påstand om at AI aldri vil ta feil. Det er en systemegenskap som kombinerer feildeteksjon, usikkerhetshåndtering, redundans, sikker reserve, driftsgrenser, validering, overvåking og læring etter utrulling.
Edge computing flyttet den kritiske beslutningssløyfen inn i kjøretøyet
Kantdatabehandling betyr å behandle data nær der de produseres, i stedet for å sende hver oppgave til et eksternt skybasert datasenter. Konseptet er bredere enn kjøretøy; NIST-forskning på tåke- og kantdatabehandling beskriver kantarkitekturer som en utvidelse av skytjenester som delvis er designet for å støtte applikasjoner med strenge latenskrav.
For autonom kjøring er implikasjonene direkte. Kameraer, radar, lidar, treghetssensorer, hjulhastighetssensorer og andre inndata kan produsere en kontinuerlig strøm av data. Persepsjon, lokalisering, prediksjon, planlegging og kjøretøykontroll må fortsette selv om en mobilforbindelse blir treg eller forsvinner. En skytur rundt er derfor uegnet som en avhengighet for umiddelbar kollisjonsunngåelse eller styringskontroll.
Moderne databehandlingsplattformer for bilindustrien gjenspeiler denne arkitekturen. For eksempel beskriver nåværende dokumentasjon fra NVIDIAs databehandling i kjøretøy innebygde systemer som er bygget for å kombinere kameraer, radar, lidar og høyytelses AI-prosessering. Det viktige arkitektoniske poenget er ikke én enkelt leverandørs brikkespesifikasjon. Det er at den sikkerhetskritiske inferenssløyfen i økende grad sentraliseres til kraftige datamaskiner i bilkvalitet inne i kjøretøyet.
Skyen er fortsatt viktig. En flåte kan bruke ekstern infrastruktur til modelltrening, simulering, storskala logganalyse, kartgenerering, programvaredistribusjon, overvåking av flåtens helse og aggregert læring fra uvanlige scenarier. Men den praktiske designen er hybrid:
Kjøretøykant: umiddelbar persepsjon, lokalisering, prediksjon, bevegelsesplanlegging, kontroll, feilovervåking og minimalrisikoatferd.
Sky eller datasenter: beregningskrevende offline-opplæring, simulering, flåteanalyse, kartbehandling, programvarelevering og langsiktig optimalisering.
Tilkobling: nyttig for oppdateringer og koordinering, men ikke behandlet som en garantert forutsetning for grunnleggende sikker kontroll.
I MetroLoop-scenariet bør derfor mobilbruddet være ubeleilig snarere enn katastrofalt. Kjøretøyet trenger fortsatt nok innebygd kapasitet til å oppdage syklisten, tolke veiarbeidsområdet, planlegge en sikker rute og stoppe om nødvendig. Skytilkobling kan påvirke utsendelsen eller fersk flåteinformasjon, men det bør ikke være den eneste veien til en bremsebeslutning.
AI-integrasjon skifter fra isolerte persepsjonsmodeller til intelligens på systemnivå
Tidligere autonome kjørestabler ble ofte beskrevet som en sekvens av separate moduler: oppdage objekter, estimere bevegelsen deres, lokalisere kjøretøyet, forutsi hva andre trafikanter kan gjøre, generere kandidatbaner, velge en bane og kontrollere styring og bremsing. Denne modulære designen er fortsatt svært nyttig fordi ingeniører kan inspisere grenser og teste komponenter uavhengig av hverandre.
Samtidig har maskinlæring utvidet seg over større deler av stakken. Nevrale nettverk støtter nå oppgaver som objektdeteksjon, semantisk forståelse, estimering av kjørefelt og ledig plass, bevegelsesvarsling, modellering av belegg, overvåking av fører- eller kabin, og noen ganger mer integrert planlegging. Den nye retningen er ikke nødvendigvis at «én gigantisk modell kontrollerer alt». I sikkerhetskritiske kjøretøy kan hybridarkitekturer kombinere lærte modeller med deterministiske kontroller, begrensninger, redundante estimatorer, konvensjonell kontroll og sikkerhetsmonitorer under kjøring.
Denne integrasjonen skaper en ny ingeniørutfordring: en AI-modell kan prestere ekstremt bra i gjennomsnitt, men likevel mislykkes under sjeldne kombinasjoner av forhold. ISO/PAS 8800 er viktig fordi den behandler AI-sikkerhet som et forsikringsproblem i stedet for å anta at samlet maskinlæringsnøyaktighet alene beviser at et kjøretøy er trygt.
For MetroLoop, anta at persepsjonsmodellen identifiserer syklisten riktig, men konstruksjonens layout er uvanlig. En robust skorstein bør ikke stole på én klassifiseringspoengsum. Den kan fusjonere flere sensorer, sammenligne uavhengige signaler, estimere usikkerhet, sjekke planlagte baner mot fysiske begrensninger og bruke en konservativ reserve når bevisene er i konflikt.
Sensorfusjon er fortsatt viktig selv om AI blir sterkere
Et autonomt kjøretøy opplever ikke veien gjennom én perfekt sensor. Kameraer gir rik visuell informasjon, men kan bli utfordret av gjenskinn, mørke, forurensning eller vær. Radar er nyttig for å måle rekkevidde og relativ bevegelse, og kan oppføre seg annerledes enn kameraer i dårlig sikt. Lidar kan gi detaljert geometrisk avstandsinformasjon, selv om implementeringer varierer i rekkevidde, kostnad, oppløsning og miljøytelse. Kjøretøybevegelsessensorer gir et annet uavhengig bilde av hva bilen selv gjør.
Sensorfusjon er prosessen med å kombinere disse forskjellige signalene slik at systemet kan bygge et mer robust estimat av omgivelsene enn noen enkelt sensor kan gi. Målet er ikke bare å legge til mer maskinvare. Redundans er bare nyttig når systemet forstår uenigheter, oppdager degraderte innganger og fortsatt kan nå en sikker tilstand.
Dette er én av grunnene til at AV-evolusjonen i økende grad handler om integrasjon. Sensorer, AI-modeller, kjøretøynettverk, dataakseleratorer, sikkerhetskontrollere, kart, cybersikkerhet og flåteprogramvare blir deler av ett konstruert sikkerhetssystem.
Sikkerhet i den virkelige verden trenger bedre bevis enn rå kollisjonstall
Etter hvert som autonome kjøretøy går fra prototyper til kommersiell bruk, blir sikkerhetsspørsmålet målbart: hvor ofte inntreffer skadelige hendelser, under hvilke forhold, og sammenlignet med hvilket grunnlinjenivå?
NHTSAs generelle forskrift om rapportering av krasj krever at identifiserte produsenter og operatører rapporterer kvalifiserende krasj som involverer ADS og nivå 2 ADAS. Forskriften ble først utstedt i 2021 og endret i 2021, 2023 og 2025. NHTSAs nåværende offentlige dataside bemerker at de siste viste hendelsesdataene strekker seg til 15. juli 2026.
Disse dataene er verdifulle, men NHTSA advarer også om begrensninger. Rapporteringskravene varierer mellom ADS- og nivå 2-systemer; rapporter kan dupliseres; klassifiseringer kan korrigeres; og eksponeringen varierer mellom selskaper og lokasjoner. Derfor ville det være misvisende å bare rangere utviklere etter antall rapporterte krasj.
Gode sikkerhetssammenligninger trenger passende nevnere og samsvarende kjøreforhold. De bør ta hensyn til kjørte kilometer, veitype, geografi, hastighet, vær, driftstimer, underrapportering av menneskelige ulykker, alvorlighetsgrad av skader og om det autonome systemet opererer i de samme miljøene som den menneskelige referansemodellen.
Et nyttig eksempel fra nåtiden er Waymos offentlig dokumenterte forskningsprogram. Safety Impact-dashbordet rapporterer kjørelengde og kollisjonsfrekvens kun for førere ved hjelp av stedsjusterte menneskelige referansepunkter, mens en fagfellevurdert studie av forsikringskrav utviklet en metode for å sammenligne Waymo-føreren med menneskelig kjøring. Dette er viktige bevis, men de er fortsatt bevis på at et bestemt system opererer i bestemte optiske drivstoffdifferanser. De bør ikke generaliseres til en påstand om at alle autonome kjøretøy er tryggere enn alle menneskelige sjåfører.
Regulering begynner å skifte mot ytelses- og utrullingsrammeverk
Regelverket er også i utvikling. I USA kunngjorde NHTSA i juli 2026 at de akselererte arbeidet med ytelsesstandarder for AV og ga et midlertidig unntak som tillot begrenset kommersiell utplassering av spesialbygde Zoox-robotakser under en tilsynsstruktur. Den opprinnelige kunngjøringen er tilgjengelig fra NHTSA .
3. september 2026 annonserte det amerikanske samferdselsdepartementet også en ny nasjonal strategi for automatiserte kjøretøy . Uansett hva fremtidig regelverk til slutt krever, er retningen bemerkelsesverdig: Regulatorer konfronterer i økende grad kjøretøy som kanskje ikke er utformet rundt en kontinuerlig tilstedeværende menneskelig sjåfør eller til og med tradisjonelle manuelle kontroller.
Internasjonalt arbeid er også i utvikling. I juni 2026 publiserte UNECE den nyeste versjonen av et forslag til en FN-forskrift som dekker automatiserte kjøresystemer . Dette forslaget bør ikke forveksles med en universelt vedtatt endelig regel, men det viser hvordan regulatorer beveger seg fra snevre automatiserte funksjoner til bredere ADS-godkjenningskonsepter.
Slik ser en moden autonom kjøretøystabel ut
Den nyttigste måten å forstå den nåværende utviklingen på er å se kjøretøyet som et lagdelt system i stedet for et enkelt AI-produkt.
Lag
Hovedjobb
Typisk sikkerhetsspørsmål
Sensoring
Registrer visuelle, geometriske, bevegelses- og kjøretøytilstandsdata
Er sensorene i god stand, rene nok, kalibrerte og tilstrekkelig redundante?
Persepsjon og lokalisering
Estimer objekter, veistruktur, ledig plass og kjøretøyets posisjon
Hvor sikker er verdensmodellen, og hvordan oppdager systemet svekket persepsjon?
Prediksjon og planlegging
Estimer sannsynlig oppførsel til andre trafikanter og velg en trygg rute
Forblir planen trygg under usikkerhet og plausible alternative atferdsmønstre?
Kontroll
Oversett den planlagte bevegelsen til styring, bremsing og akselerasjon
Kan kjøretøyet spore planen trygt til tross for variasjoner i aktuator eller overflate?
Sikkerhetsovervåking
Overvåk feil, antagelser, ODD-status og reserveoppførsel
Hva skjer når primærstakken blir usikker eller utilgjengelig?
Tilkobling og flåtedrift
Støtteoppdateringer, utsendelse, overvåking, kart og flåteopplæring
Kan kjøretøyet forbli trygt når tilkoblingen er forsinket eller fraværende?
Tilbake til MetroLoop: hvordan brikkene fungerer sammen
Gå nå tilbake til det fiktive regnfulle byggemøtet. Kameraene ser kjegler, midlertidige markeringer, et arbeidskjøretøy og syklisten. Radar bidrar med informasjon om bevegelse og rekkevidde. Lidar bidrar med geometrisk struktur. Den innebygde datamaskinen smelter sammen disse strømmene og oppdaterer det lokale landskapet kontinuerlig.
AI-systemet forutsier flere plausible sykkelstier i stedet for å anta én perfekt fremtid. Planleggeren reduserer hastigheten og bevarer ekstra sidelengs plass. En sikkerhetsmonitor under kjøring sjekker om den planlagte banen bryter med kjøretøyets dynamikk eller friromsbegrensninger. Samtidig gjenkjenner kjøretøyet at anleggsoppsettet er nær grensen for de støttede forholdene.
Så faller mobilforbindelsen. Fordi den kritiske kjøresløyfen kjører i utkanten, fortsetter lokal oppfatning og kontroll. Flåtetjenesten kan midlertidig miste fersk skyinformasjon, men bilen mister ikke evnen til å bremse. Hvis tilliten faller under systemets sikre terskel, følger kjøretøyet sin forhåndsdefinerte reserveatferd i stedet for å improvisere utover den optiske kjedefunksjonen.
Denne hypotetiske reisen illustrerer den sentrale lærdommen fra AV-evolusjonen: autonomi handler mindre om å demonstrere at en bil kan kjøre, og mer om å demonstrere at hele systemet kan gjenkjenne usikkerhet, forbli robust når deler av miljøet eller infrastrukturen forringes, og nå et trygt resultat når antagelsene ikke lenger er gyldige.
Det som fortsatt er uavklart
Det er fortsatt betydelig teknisk og politisk usikkerhet. Lange haleveier er vanskelige fordi sjeldne kombinasjoner av vær, infrastruktur, menneskelig atferd og sensorforringelse kan være underrepresentert i treningsdata. Simulering kan øke dekningen, men gjengir ikke virkeligheten perfekt. Testing i den virkelige verden gir verdifull bevis, men kan ikke avdekke alle mulige farlige kombinasjoner før utplassering.
Skalering fra en begrenset bybasert ODD til bredere regioner endrer også problemet. Snø, landlige veier, midlertidig trafikkontroll, nødsituasjoner, uvanlige kjøretøy, inkonsekvent skilting og forskjellige kjørekulturer kan alle føre til en forskyvning i distribusjonen. Et system som er påviselig trygt i ett driftsdomene er ikke automatisk bevist trygt i et annet.
AI skaper også livssyklusspørsmål. Modeller kan endres etter programvareoppdateringer, og nye feltdata kan avdekke tidligere ukjente svakheter. Det gjør versjonskontroll, regresjonstesting, sikkerhetsovervåking, cybersikkerhet, sporbarhet og oppdateringsstyring til en del av sikkerhetsargumentet – ikke bare programvaredrift.
Den neste fasen av autonomi er integrering, ikke et enkelt gjennombrudd
Utviklingen av autonome kjøretøy beskrives ofte som et kappløp mot smartere AI. Det er bare en del av historien. Det mer betydningsfulle skiftet er mot integrerte systemer der AI, sensorer, edge computing i bilkvalitet, funksjonell sikkerhet, SOTIF, cybersikkerhet, driftsgrenser, måling i den virkelige verden og regulatorisk tilsyn forsterker hverandre.
For en hypotetisk flåte som MetroLoop ville ikke suksess bli definert av om kjøretøyet håndterte én imponerende veiarbeidssone. Det meningsfulle spørsmålet ville være om systemet kan operere gjentatte ganger innenfor en kjent optisk plattform (ODD), identifisere når forholdene ikke lenger er pålitelige, bevare sikker lokal kontroll uten å være avhengig av perfekt tilkobling, lære av flåtebevis og støtte påstander med transparente data.
Det er dit autonome kjøretøy er på vei i 2026: bort fra ideen om en bil som bare «kjører seg selv», og mot et kontinuerlig validert sikkerhetssystem med intelligens distribuert på tvers av sensorer, innebygd databehandling, programvare, flåteinfrastruktur og nøye definerte driftsgrenser.