Hjem
» New Trends
»
How Urban Air Traffic Control Systems Will Safely Manage Sky-High Congestion
How Urban Air Traffic Control Systems Will Safely Manage Sky-High Congestion
Urban air mobility will not scale safely by asking today’s air traffic controllers to manually handle every air taxi one by one. The emerging model is layered: early electric vertical takeoff and landing aircraft, or eVTOLs, will use much of today’s airspace structure and air traffic services, while higher-density operations are expected to add digital cooperative traffic-management services that share intent, prevent conflicts strategically, balance demand against capacity, and coordinate scarce vertiport resources.
That future is still being built. The Federal Aviation Administration’s current Urban Air Mobility Concept of Operations Version 2.0 is explicitly a concept, not a final policy or a prescribed implementation. It describes an evolutionary path from low-tempo operations under existing Visual Flight Rules (VFR) and Instrument Flight Rules (IFR) toward more automated, cooperative operations in defined urban airspace. As of September 2026, the FAA is also gathering real-world operational data through its eVTOL Integration Pilot Program.
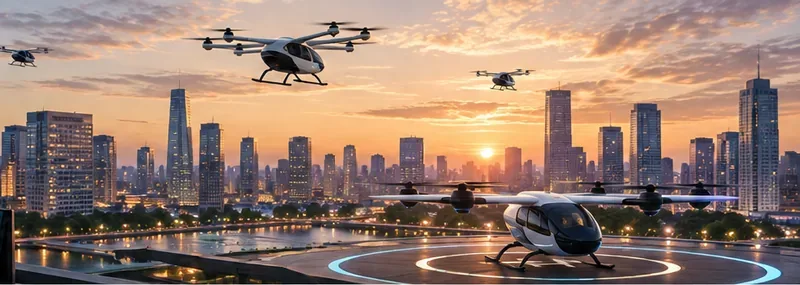
Several eVTOL aircraft operate around a rooftop vertiport in a dense city, illustrating the capacity and coordination challenge that future urban air traffic systems will need to manage.
Quick reference: what will actually manage urban air traffic?
Function
Primary purpose
Likely mechanism
Airspace access
Keep UAM compatible with the wider National Airspace System
Existing ATC rules initially; cooperative areas and corridors as operations mature
Strategic deconfliction
Prevent planned flights from competing for the same space and time
Shared operational intent evaluated before departure
Demand-capacity balancing
Stop demand from exceeding corridor, entry-point, or vertiport capacity
Slots, schedules, delays, reroutes, or other flow-management measures
Conformance monitoring
Detect when an aircraft deviates from its confirmed intent
Live position/identity data compared with the planned operation
Vertiport coordination
Prevent landing-pad and departure bottlenecks
Shared pad availability, arrival windows, and resource status
Contingency management
Handle weather, aircraft problems, closures, and off-nominal events
Alternative landing sites, constraints, ATC coordination, and predefined procedures
Why can’t conventional ATC simply handle thousands of air taxis?
Because conventional air traffic services are designed around a human-centered control model whose workload does not scale linearly to very dense short-haul operations. The FAA’s UAM concept notes that rising UAM volume could challenge existing air traffic services workforce resources if every operation depends on current ATS in the same way as traditional crewed aircraft.
NASA reached a similar conclusion much earlier in its high-density urban-air-mobility research. Its research on high-density UAM airspace integration describes the need to accommodate far more aircraft in a given airspace volume than the traditional control system was designed to manage. NASA has therefore explored extending ideas from UAS Traffic Management (UTM)—a digital, cooperative model originally developed for small unmanned aircraft—to more complex urban operations.
The practical takeaway is important: human controllers remain part of the safety architecture, especially where UAM aircraft interact with controlled airspace and conventional traffic, but routine coordination at high density is expected to rely much more heavily on machine-to-machine information exchange and operator automation.
How will the system evolve from today’s operations?
Stage 1: use today’s rules and routes wherever possible
The FAA expects initial AAM operations to resemble helicopter operations in several respects. Its current Advanced Air Mobility overview says early vehicles are expected to use existing infrastructure, routes, and air traffic control services where practical.
The FAA’s Innovate28 implementation plan similarly describes near-term operations in urban and metropolitan areas using existing or modified low-altitude VFR routes, with piloted aircraft and predetermined flight schedules. The agency’s Advanced Air Mobility Implementation Plan targets integrated operations at one or more sites as part of the path toward greater scale.
This means the first air-taxi services are not expected to immediately appear as fully autonomous swarms moving through a separate sky network. They will enter the aviation system incrementally.
Stage 2: introduce dedicated cooperative corridors as traffic grows
As operational tempo increases, the FAA concept introduces UAM Corridors. A corridor is a defined three-dimensional airspace volume in which participating operators can conduct cooperatively managed operations under specific rules, procedures, and performance requirements.
These corridors are not simply painted highways in the sky. They are airspace structures combined with data-sharing and traffic-management rules. Participating operators share planned flight intent and comply with common operating practices. Conventional ATC remains responsible for protecting the cooperative area from non-participating aircraft as required by the applicable concept and airspace environment.
The FAA’s mature-state concept anticipates much more automation, including remotely piloted or autonomous aircraft and highly automated cooperative flow management. The exact rules, separation standards, and implementation technologies are not final. The ConOps deliberately leaves those details for validation, regulation, and further research.
What is “operational intent,” and why is it so important?
Operational intent is the shared description of where and when an aircraft plans to operate. In the FAA concept, it contains spatial and temporal information and is exchanged among cooperative traffic-management participants.
Before a high-density UAM flight begins, the system can evaluate a proposed intent against:
other confirmed operations;
airspace restrictions and temporary constraints;
weather and other environmental limitations;
available UAM corridor capacity;
vertiport and landing-pad availability; and
applicable flow-management initiatives.
If the requested flight conflicts with another confirmed operation or exceeds a constrained resource, the system can modify the time, route, or resource assignment before departure. That is strategic deconfliction: reducing the likelihood that aircraft will meet in conflict by arranging their trajectories in advance.
This is safer and more scalable than waiting for two aircraft to become close enough that a controller or onboard system must resolve the conflict tactically.
Who provides these digital traffic-management services?
The FAA UAM concept defines a potential role called a Provider of Services for UAM (PSU). A PSU is envisioned as a service and data provider that helps an operator satisfy UAM operating requirements and serves as an interface among operators, other service providers, and the FAA ecosystem.
In the current concept, PSU functions can include:
sharing planned operations through a federated service network;
checking operational intent for strategic conflicts;
checking restrictions, weather, corridor capacity, and vertiport resources;
distributing advisories and FAA-originated information;
supporting conformance monitoring and other separation-management services;
sharing corridor-use status; and
archiving operational records for analysis and accountability.
A PSU does not mean the FAA gives up control of the National Airspace System. The FAA concept explicitly retains federal regulatory authority. The point is to avoid direct FAA involvement in every routine cooperative transaction when approved automation and service providers can perform scalable planning and information-exchange functions.
How will the system prevent congestion before it forms?
Strategisk dekonfliktbehandling forhindrer individuelle flykonflikter. Balansering av etterspørsel og kapasitet (DCB) adresserer et større problem: hva skjer når for mange fly ønsker å bruke den samme ressursen samtidig.
Den begrensede ressursen kan være et korridorsegment, et inn- eller utgangspunkt for korridoren, kontrollert luftrom eller en destinasjonsvertikalhavn. En by kan ha god luftbåren rutekapasitet samtidig som den opplever en flaskehals fordi bare få landingsplasser er tilgjengelige.
FAA definerer DCB som en strategisk prosess som evaluerer trafikkflyt og flyplasskapasitet slik at brukere kan bestemme når, hvor og hvordan de skal operere, samtidig som de løser konkurrerende etterspørsel.
Praktiske tegn på at DCB fungerer
Flyvninger tildeles brukbare avgangs- og ankomstvinduer før oppskytning.
En lukket pad eller begrenset korridor reduserer akseptert etterspørsel oppstrøms.
Operatører mottar begrensninger tidlig nok til å forsinke eller omdirigere ruten effektivt.
Én operatør kan ikke monopolisere knapp kapasitet på bekostning av hele nettverket.
Værrelaterte kapasitetsreduksjoner forplanter seg gjennom planleggingssystemer i stedet for å bli overraskelser i siste liten.
Tenk på dette som administrasjon av flyplasstidsluker, nettverkstrafikkflyt og digital reservasjonslogikk tilpasset et mer distribuert bynettverk.
Hvorfor er vertiporter en del av trafikkontrollen, ikke bare infrastrukturen?
Fordi landingsstedet kan bli den dominerende flaskehalsen.
FAAs nåværende veiledning for avansert luftmobilitetsinfrastruktur beskriver vertikale havneområder som en type helikopterlandingsplass og knytter gjeldende designveiledning til Engineering Brief 105A, publisert 27. desember 2024. Veiledningen fokuserer for tiden på VTOL-operasjoner med pilot om bord under visuelle meteorologiske forhold for den spesifiserte referanseklassen av fly.
I UAM-trafikkstyringskonseptet publiserer en vertiport ressursstatus, for eksempel om anlegget er åpent og om det er tilgjengelige platformer. Operatører og tjenesteleverandører bruker disse dataene under strategisk dekonflikthåndtering og balansering av etterspørsel og kapasitet.
En nyttig driftsregel følger: ikke slipp et luftfartøy ut i en tett korridor med mindre destinasjonsressursen er realistisk tilgjengelig. Ellers kan luftbåren ventestilling eller nødomdirigeringer gjøre et bakkekapasitetsproblem til et luftromssikkerhetsproblem.
Hvordan vil flyene bli sporet etter avgang?
Planlegging alene er ikke nok. Når systemet er i luften, trenger det samsvarsovervåking : å sammenligne hva et fly faktisk gjør med dets bekreftede operative intensjon.
FAA-konseptet forventer at flyidentifikasjon og posisjonsinformasjon skal være tilgjengelig for relevante operatører og tjenesteleverandører, og for flygekontroll når de opererer på tvers av gjeldende kontrollerte miljøer. Hvis et fly avviker fra sitt planlagte romtidsvolum, kan systemet generere råd, utløse koordinering eller eskalere til taktiske konflikthåndteringsprosedyrer.
Den nøyaktige overvåkingsmiksen kan variere avhengig av driftsmiljø og regelverk. Den kan inkludere eksisterende luftfartsovervåking, nettverksbaserte posisjonsdata, informasjon fra kjøretøy til kjøretøy eller fremtidige muligheter. Det ville være misvisende å hevde at én spesifikk teknologi som ADS-B alene er den universelle fremtidige løsningen.
Hva skjer når et fly krysser mellom en UAM-korridor og konvensjonelt kontrollert luftrom?
Dette grensesnittet er en av de vanskeligste delene av problemet.
FAAs UAM ConOps inkluderer scenarier der et luftfartøy avgår fra klasse B-luftrom, går inn i en samarbeidende UAM-korridor og senere går inn i klasse B-luftrom igjen. I dette konseptet utveksler operatøren og PSU-en informasjon med tradisjonelle lufttrafikktjenester, og flygingen fortsetter å overholde ATC-kravene mens den er i det kontrollerte ATS-miljøet.
Det antyder en hybrid fremtid snarere enn to isolerte systemer:
Miljø
Typisk ledelsesvektlegging
Tradisjonelt kontrollert luftrom
FAA Air Traffic Services, gjeldende separasjons- og flyregler
Samarbeidende UAM-område eller korridor
Delt operativ intensjon, strategisk konflikthåndtering, samarbeidende flythåndtering, automatisert informasjonsutveksling
Overgangsgrense
Koordinert inn-/utreisetidspunkt, utveksling av flygeplaner, tydelig ansvarsoverføring, kompatibel overvåking og kommunikasjon
Hvordan vil systemet reagere på nødsituasjoner og hendelser utenfor nominell kapasitet?
En sikker trafikkstyringsdesign forutsetter at flyvninger av og til vil avvike fra planen. Været kan forverres. En vertiport kan stenge. Kommunikasjonen kan forringes. Et fly kan oppleve et teknisk problem. Nødhelikoptre eller annen prioritert trafikk kan skape plutselige begrensninger.
FAA-konseptet forventer at operatører planlegger for hendelser utenfor nominell kapasitet, inkludert å kjenne til alternative landingssteder og forstå det nærliggende luftrommet rundt en korridor. Et modent system trenger derfor beredskapslogikk på flere nivåer:
Flynivå: oppdage feil og opprettholde en sikker flytilstand.
Operatørnivå: velg alternativer, endre intensjon og koordiner prioriterte handlinger.
Nettverksnivå: publiser begrensninger, beskytt berørt luftrom og rebalanser trafikken.
ATC-grensesnitt: eskalere på riktig måte når en nødsituasjon kommer inn i eller påvirker konvensjonelt kontrollert luftrom.
Ingen trafikkstyringsnettverk kan garantere at alle fly holder ruten. Sikkerhetsmålet er å forbli forutsigbart og mulig å gjenopprette ruten når rutetabellen brytes.
Hvilken rolle vil automatisering og AI spille?
Automatisering er sentralt for skala, men det bør ikke forveksles med ubegrenset kunstig intelligens som utformer uavhengig luftromspolitikk.
FAA-konseptet forventer økende nivåer av automatisering innen planlegging, datautveksling, konflikthåndtering og etter hvert flyoperasjon. NASAs arbeid med Air Traffic Management–eXploration (ATM-X) fortsetter med å forske på digitale luftfartsøkosystemer der tradisjonelle og nye kjøretøy kan operere sammen.
AI kan bidra til etterspørselsprognoser, avviksdeteksjon, banepredisisjon, værtolkning eller optimalisering. Men sikkerhetskritiske beslutninger krever fortsatt validerte regler, deterministiske begrensninger der det er aktuelt, reviderbare data, sertifiserte systemer og tydelig tildelt ansvar. En maskinlæringsmodell som predikerer trafikkork er ikke i seg selv en godkjent separasjonsstandard.
Hva er allerede virkelig i 2026, og hva er fortsatt konseptuelt?
Status
Eksempler
Allerede etablert eller aktiv
Rammeverk for drift av motordrevne løftesystemer og pilotsertifisering; FAAs veiledning for vertiportdesign; gjeldende ATC/luftromsregler; FAAs eVTOL-integrasjonspilotprogram; flere demonstrasjonsflyvninger i 2026 under eIPP
Implementeringsretning på kort sikt
Piloterte AAM-operasjoner ved bruk av eksisterende infrastruktur, ruter og ATC-tjenester der det var praktisk mulig; stedsspesifikke integrasjons- og driftsavtaler
Fremtidig samarbeidskonsept
Dedikerte UAM-korridorer, PSU-er i stor skala, delt operasjonell intensjon, automatisert strategisk dekonflikthåndtering, samarbeidende balansering av etterspørsel og kapasitet
Ikke en fastlagt universell arkitektur ennå
Endelige minima for høy tetthetsseparasjon, fullstendig autonome flåteregler, eksakt sertifiseringsmodell for tjenesteleverandører, universell korridordesign, automatiserte flyregler i moden tilstand
Skillet er spesielt viktig fordi AAM-testing i den virkelige verden akselererer. 9. mars 2026 annonserte FAA åtte utvalgte forslag for den nye eIPP-en, og påfølgende demonstrasjoner i 2026 har inkludert medisinsk transport, hybridelektriske regionale flyvninger og fjernstyrt lasttesting. Disse demonstrasjonene gir driftsdata; de betyr ikke at den langsiktige UAM-arkitekturen med høy tetthet allerede er tatt i bruk.
Praktisk sikkerhetssjekkliste for et urbant luftromssystem med høy tetthet
Kjent hensikt: hver deltakende flyvning har en gyldig, delbar romtidsplan.
Kjent kapasitet: grenser for korridor, overgangspunkt og vertikalport er synlige for planleggere.
Dekonfliktbehandling før flyging: konflikter fjernes før flyoppskyting når det er mulig.
Samsvar i sanntid: Flyets faktiske posisjon overvåkes mot bekreftet intensjon.
Interoperable data: Operatører og tjenesteleverandører bruker felles standarder og aktuell informasjon.
ATC-kompatibilitet: samarbeidende tjenester tilslører ikke ansvaret i kontrollert luftrom.
Prioritert håndtering: nød- og sikkerhetsoperasjoner kan overstyre normal flyt når det er nødvendig.
Værbevissthet: kapasiteten endres når vind, sikt, ising eller andre forhold reduserer brukbar ytelse.
Vertiport-integrasjon: landingsressurser behandles som en del av nettverkskapasiteten.
Nettsikkerhet: identitet, autorisasjon, dataintegritet og tjenestekontinuitet er beskyttet.
Reserveprosedyrer: operatører har alternative landings-, kommunikasjons- og rutealternativer.
Menneskelig ansvar: automatiseringsroller og eskaleringsveier forblir eksplisitte og testbare.
Hva bør byplanleggere og infrastrukturoperatører fokusere på?
Kommunene kontrollerer ikke det farbare luftrommet – FAA beholder denne myndigheten i USA – men lokale avgjørelser er fortsatt viktige. Plassering av vertiporter, sonering rundt innflygingsruter, kraftinfrastruktur, tilgang til nødsituasjoner, forbindelser til overflatetransport, støyeksponering i lokalsamfunnet, arealbruk og rettferdig tilgang kan alle påvirke om et UAM-nettverk er driftsmessig nyttig.
FAAs ConOps oppfordrer statlige, lokale og storbyplanleggere til å integrere vertiport-planlegging i bredere transport- og forsyningsplanlegging. En by som bygger flere landingsplasser uten å ta hensyn til luftromsbegrensninger, elektrisk kapasitet, bakketilgang eller nettverksetterspørsel, kan skape infrastruktur som er teknisk imponerende, men driftsmessig vanskelig å bruke.
Konklusjon
Den sikreste veien til tett byflytrafikk er ikke et enkeltstående «kontrolltårn for flygende biler». Det er et lagdelt system som kombinerer reguleringsmyndigheten og sikkerhetsansvaret til konvensjonell luftfart med mye mer automatisert, samarbeidende trafikkstyring.
Tidlige lufttaxier vil passe inn i eksisterende luftfartsregler der det er mulig. Etter hvert som trafikken øker, er delte flyplaner, UAM-korridorer, digitale tjenesteleverandører, strategisk dekonflikthåndtering, balansering av etterspørsel og kapasitet, planlegging av vertikale havner og samsvarsovervåking ment å absorbere rutinemessig koordinering som ellers ville overvelde menneskesentrert flygekontroll.
Den modne arkitekturen valideres fortsatt, og FAAs egen blåkopi sier det. Denne usikkerheten er ikke en svakhet; det er grunnen til at nåværende pilotprogrammer, simulering, forskning, sertifisering og trinnvis utplassering er viktige. Høy tetthet i byflyging vil bare bli praktisk hvis kapasiteten vokser uten at kompleksiteten vokser raskere enn sikkerhetssystemet kan kontrollere den.