Hjem
» New Trends
»
Utvikling av himmelen: Overvinne batteri- og nyttelastbegrensninger i industrielle droner
Utvikling av himmelen: Overvinne batteri- og nyttelastbegrensninger i industrielle droner
Industriell UAV-teknikk er sjelden en konkurranse om å finne dronen med den lengste annonserte flytiden. Det nyttige spørsmålet er om et luftfartøy kan bære sensoren, verktøyet, lasten, datamaskinvaren og sikkerhetsmarginen som kreves for et spesifikt oppdrag, samtidig som det utfører arbeidet pålitelig. Batterimasse skaper løftebehov, nyttelastmasse skaper mer løftebehov, drevne nyttelaster forbruker energi direkte, og vind, temperatur, høyde, svevetid og reservepolitikk reduserer alle den brukbare marginen.
For innkjøpsteam og ingeniørgrupper betyr det at «batteri kontra nyttelast» bør behandles som en avveining på systemnivå snarere enn en enkelt spesifikasjon. Et 50-minutters fly som har feil sensor kan være mindre produktivt enn et 35-minutters fly som fanger opp dobbelt så mye nyttige data per passering. På samme måte kan en tungløftplattform løse et nyttelastproblem, men introdusere nye regulatoriske, transport-, lade- og bemanningskrav.
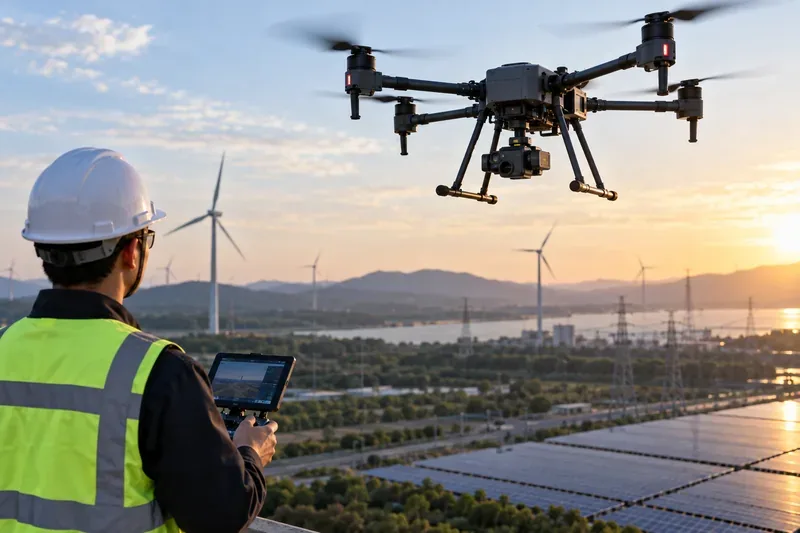
En industriell multirotor bærer et inspeksjonskamera over et fornybart energianlegg mens en feltoperatør overvåker flygingen. Nyttelastmasse, elektriske belastninger om bord, vind og reservekrav konkurrerer alle med fremdrift om det tilgjengelige energibudsjettet.
Hva begrenser egentlig industriell UAV-utholdenhet?
For en elektrisk multirotor er utholdenheten begrenset av mer enn batterikapasiteten. Luftfartøyet må kontinuerlig generere skyvekraft omtrent lik vekten i svevemodus, og ekstra masse øker den nødvendige skyvekraften. Større batterier tilfører energi, men de tilfører også vekt, så bare det å øke batterikapasiteten gir til slutt avtagende avkastning. En fagfellevurdert utholdenhetsmodell for multirotorer fant at nyttelastvekt, aerodynamisk luftmotstand, fremdriftseffektivitet og batteriets utladningsatferd alle påvirker det optimale driftspunktet. Studien validerte også estimeringsmetoden mot flytester, med en gjennomsnittlig feil på 2,3 prosent i testkonfigurasjonen. Se den originale multirotorutholdenhetsstudien i Energies .
I praksis er det sju faktorer som dominerer det brukbare flytidsbudsjettet:
Strømforbruk for nyttelast: spotlights, radioer, innebygde datamaskiner, varmeovner og aktive sensorer kan forbruke batterienergi selv med beskjeden masse.
Aerodynamisk luftmotstand: Store eller dårlig plasserte nyttelaster kan koste mer energi enn vekten alene tilsier.
Flyregime: vedvarende sveving er spesielt energikrevende for rotorfartøy; moderat fremoverflyging kan være mer effektiv for mange multirotorfartøy.
Lufttetthet: Høy høyde og høy temperatur reduserer rotorens ytelse og kan redusere nyttelastkapasitet eller utholdenhet.
Vind og manøvrering: vindkastavvisning, akselerasjoner, gjentatte klatringer og høyhastighetsflyvning øker kraftbehovet.
Operasjonell reserve: publiserte maksimale flytider bruker vanligvis ideelle forhold og kan kjøre et batteri fra 100 prosent til 0 prosent, noe som ikke er en vanlig feltreservepolicy.
Bruk produsentens testforhold som et utgangspunkt, ikke et oppdragsløfte
Nåværende industriplattformer viser hvor kraftig spesifikasjoner kan endre seg når nyttelast og elektriske belastninger inkluderes. DJI lister opp Matrice 400 med en maksimal startvekt på 15,8 kg og en maksimal nyttelast på 6 kg ved den tredje gimbalkontakten under havnivåforhold. DJI oppgir også at nyttelastkapasiteten avtar når høyden øker. Den publiserte maksimale flytiden er 59 minutter i stille vind når den flyr forover med 10 m/s med en H30T-nyttelast og en total flyvekt på 10 670 g, fra 100 prosent batteri til 0 prosent. TB100-batteriet er vurdert til 977 Wh og veier 4720 g. Disse tallene er nyttige tekniske innspill, men DJI bemerker eksplisitt at faktiske resultater avhenger av miljø, bruk og firmware. Se de offisielle DJI Matrice 400-spesifikasjonene .
Et mindre eksempel gjør den elektriske belastningsbelastningen spesielt tydelig. DJIs publiserte Matrice 4-tilbehørstest viser en maksimal flytid på 49 minutter uten last. Med høyttaler og spotlight installert, men deaktivert, faller det publiserte maksimumet til 39,6 minutter. Med begge aktivert, med en kombinert oppført nyttelastvekt på 189 g og en nyttelasteffekt på 35 W, faller det publiserte maksimumet til 32,1 minutter. Poenget er ikke at alle dronene vil miste samme prosentandel; det er at ingeniører må budsjettere både kilogram og watt . Se DJIs offisielle Matrice 4-flytid-med-tilbehør-tabell .
Tungløftsystemer viser samme avveining i større skala. Freeflys nåværende Alta X Gen2-spesifikasjoner angir 40:02 flytid uten nyttelast og 17:00 ved maksimal nyttelast under produsentens testforhold. Freefly forklarer også at disse svevetestene kjører batteriene fra 100 prosent til 0 prosent for å lage en sammenligningsgrunnlinje snarere enn en anbefalt feltprosedyre. Se de offisielle Alta X Gen2-spesifikasjonene og testnotatene .
Utholdenheten avtar raskt etter hvert som nyttelasten og svevebehovet øker
Stort områdekartlegging eller korridorundersøkelse
Fastvinget eller VTOL fastvinget
Effektiv fremoverflyvning og høy områdedekning
Mindre egnet for vedvarende stasjonær sveving eller arbeid nært
Vedvarende overvåking, kommunikasjonsrelé, overvåking på fast sted
Festet multirotor
Jordforsynt strøm kan fjerne den normale batteriets utholdenhetsgrense
Tether begrenser mobiliteten og legger til bakkeutstyr
Tung sensor-, løfte-, leverings- eller verktøybæringsoppgave
Tungløft-multirotor
Høy nyttelastkapasitet med svevekapasitet
Kortere holdbarhet, større batterier, høyere logistikkbyrde og potensielt annerledes regulatorisk vei
Lengre utholdenhet der batteridrift er utilstrekkelig
Hybrid- eller brenselcellesystem
Potensielt mer innebygd energi enn en batteribasert arkitektur
Mer kompleks strømstyring, drivstoffpåfylling, termisk kontroll, vedlikehold og sertifisering
Når effektivitet med faste vinger er mer verdifullt enn svevetid
For kartlegging og oppmålingsarbeid er den nyttige målingen ofte hektar, miles med korridor eller eiendeler fullført per skift, i stedet for minutter i luften. Wingtras dokumentasjon gjør dette skillet eksplisitt. WingtraOne GEN II-referansedataene viser at en tyngre kamerakonfigurasjon kan redusere flytiden samtidig som det øker det dekkede området, fordi sensorytelse og krav til bakkeprøvetaking lar flyet samle inn nyttige data mer effektivt. Wingtra bemerker også at vind, temperatur, høyde, nyttelast og VTOL-overgangshøyde påvirker flytiden. Se produsentens veiledning for flytid, dekning og jobbtid .
Den nyere WingtraRAY illustrerer den samme oppdragsorienterte tilnærmingen: selskapet lister opp opptil 59 minutter for RGB- og multispektrale konfigurasjoner, men 45 minutter med LiDAR, samtidig som de legger vekt på dekning og sensoravhengig ytelse. Det er en VTOL-plattform med faste vinger, så den kan ta av vertikalt, men tilbringer kartleggingsdelen av oppdraget i vingebasert fremoverflyvning. Se det offisielle tekniske sammendraget av WingtraRAY .
Praktisk anbefaling: Hvis oppdraget primært er lineær eller arealdekning, sammenlign antall fullførte kvadratkilometer, hektar, stolper, tårn eller kjørefelt per batterisett. Hvis jobben krever å holde posisjon ved siden av en struktur, fly under en bro eller plassere et verktøy presist, kan en multirotors svevekapasitet være verdt utholdenhetsstraffen.
Batteristrategi: optimaliser brukbar energi, ikke batteristørrelse
1. Tilpass størrelsen på sekken til den faktiske startvekten
Start med hele flyet: batterier, landingsunderstell, fester, nyttelast, kabler, antenner, beskyttelseshus og eventuell innebygd datamaskin. Ikke baser utholdenhetsestimater på «fly pluss kamera» hvis den operative konfigurasjonen inkluderer en spotlight, LTE-modem, RTK-radio, fallskjerm eller spesialtilpasset kabinett.
2. Skill massebudsjettet fra elektrisitetsbudsjettet
Et passivt kamera kan hovedsakelig koste utholdenhet gjennom masse og luftmotstand. En aktiv LiDAR, spotlight, datamodul, pumpe eller radio kan påføre både masse og elektrisk belastning. Spør leverandører av nyttelast om maksimal kontinuerlig og topp effektforbruk, ikke bare gjennomsnittlig effekt.
3. Hold en oppdragsreserve
Produsentenes maksimale utholdenhetstester er verdifulle for sammenligning, men industrielle operasjoner trenger marginer for omkjøringer, uventet vind, posisjoneringsforsinkelser, batterivariasjoner og en sikker retur. Riktig reserve avhenger av flyet, driften, miljøet, selskapets prosedyrer og gjeldende forskrifter; det finnes ingen enkelt prosentandel som passer til alle oppdrag.
4. Behandle batterialdring som en flåtevariabel
Kapasitet, intern motstand, temperatur, lagringspraksis og syklusantall påvirker batteriets oppførsel. Som et aktuelt eksempel oppgir DJI et syklusantall på 400 for Matrice 400 TB100-batteriet, men dette tallet bør ikke generaliseres til andre pakker. Flåteprogramvare bør spore batteriidentitet og ytelse slik at luftfartøyet som er tilordnet en høy-etterspørsel-nyttelast, er parret med et batteri hvis målte tilstand støtter oppdraget.
Når en snor er det bedre svaret
For stasjonære industrielle oppgaver kan det være feil optimalisering å legge til stadig større batterier. En kabel kan forsyne strøm fra bakken, mens det innebygde batteriet gir buffering eller nødfunksjon, avhengig av systemdesignet. Dette er spesielt relevant for perimeterobservasjon, midlertidig kommunikasjon, belysning eller vedvarende registrering på et fast punkt.
DJIs Matrice 400-økosystem inkluderer det tetherede batteriet TB100C, som produsenten sier må brukes med en kompatibel økosystempartners tetherede strømforsyningssystem eller dronedokk. DJI publiserer ikke ett universelt tethered-utholdenhetstall fordi hele systemet avhenger av partnerens implementering. Det er en viktig lærdom fra anskaffelser: evaluer hele tether-systemet, inkludert kabelmasse, spenningsomforming, bakkekraft, vindgrenser, nødnedstigningsatferd og utplasseringstid, i stedet for å behandle tether-batteriet som en frittstående utholdenhetsspesifikasjon. Se de offisielle Matrice 400-støttespesifikasjonene .
Der hybrid- og brenselcellesystemer passer inn
Hybrid- og hydrogenbrenselcellearkitekturer er attraktive når oppdragsutholdenhet ikke kan oppnås med batterier alene, men de flytter kompleksitet fra batteristørrelse til strømstyring. Multirotorer krever rask transient effekt under klatringer, vindkastavvisning og manøvrering. En fagfellevurdert studie fra 2026 av en protonbyttermembranbrenselcelle- og batterihybrid-dronekopter fokuserte spesifikt på å håndtere disse dynamiske belastningene samtidig som brenselcellen beskyttes og utholdenheten forlenges. Forskningen støtter den tekniske begrunnelsen for hybridisering, men den bør ikke leses som bevis på at alle brenselcelle-droner er driftsmessig bedre enn et batterisystem. Se 2026-studien av brenselcelle/batterihybrid-dronekopter .
Bruk hybrid- eller brenselcellekraft når utholdenhetsforbedringen har nok driftsverdi til å rettferdiggjøre drivstofflogistikk, tilleggskomponenter, vedlikehold, termisk styring, kontrollintegrasjon og sertifiseringsarbeid. For rutineinspeksjoner med enkle batteribytter kan en enklere elektrisk flåte fortsatt gi bedre produktivitet på skiftnivå.
Nyttelast kan utløse en regelendring, ikke bare en flytidstraff
I USA gjelder FAAs rammeverk for små UAS-er, del 107, for droner som veier mindre enn 23 kg ved avgang. FAA slår fast at ekstern last er tillatt når den er forsvarlig festet og når den ikke påvirker flyegenskaper eller kontrollerbarhet negativt. For transport av eiendom i henhold til del 107 må luftfartøyet, tilkoblede systemer, nyttelast og last holde seg under 23 kg totalt ved avgang. Se FAAs gjeldende oversikt over del 107 .
Hvis flyet veier 23 kg eller mer ved avgang, sier FAA at operatører kan søke om unntak i henhold til 49 USC § 44807 i stedet for å operere flyet i henhold til standard del 107. Se FAAs veiledning i paragraf 44807. Dette betyr at en oppgradering av nyttelast ikke bare kan endre fremdriftskravet, men også den regulatoriske prosessen, dokumentasjonsbyrden og tidsplanen.
Sjekkliste for feltgodkjenning
Vurder den faktiske konfigurasjonen: inkluder batterier, fester, kabler, nyttelast, tilbehør og sikkerhetsutstyr.
Mål nyttelasteffekt: registrer kontinuerlige og maksimale watt for motordrevet utstyr.
Test den faktiske oppdragsprofilen: inspeksjon med mye svevebevegelse, kartleggingscruise, gjentatte klatringer eller lasttransport kan gi svært forskjellig energiforbruk.
Gjenta ved realistisk temperatur og høyde: ikke ekstrapoler havnivåtall til varme steder i høy høyde uten testing.
Definer reserven før testen: sammenlign brukbar oppdragstid, ikke 100 til 0 prosent utholdenhet i overskriften.
Registrer vind og rutegeometri: motvind, stigningshastighet, svinger og avstand hjemmefra påvirker returenergibehovet.
Valider håndtering: bekreft tyngdepunkt, vibrasjon, kontrollmyndighet, landingsklaring og oppførsel ved lavt batterinivå med den tiltenkte nyttelastintegrasjonen.
Spor batteritilstanden: identifiser pakkene individuelt og flagg unormal spenningsfall, temperatur eller redusert brukbar kapasitet.
Sjekk regulatoriske vektgrenser: beregn startvekten i jurisdiksjonen der oppdraget faktisk skal flys.
Optimaliser jobbfullføringen: mål inspiserte eiendeler, kartlagte mål eller levert nyttelast per mannskapstime og per batterisyklus, ikke bare minutter i luften.
Ingeniørmålet er oppdragsproduktivitet
Industriell UAV-ytelse forbedres når batteri, fremdrift, nyttelast, flyskrog og oppdragsdesign behandles som ett system. Ved nærmere ettersyn kan den beste løsningen være en batteridrevet multirotor med moderat utholdenhet, men utmerket svevekontroll. For kartlegging kan et VTOL-fly med faste vinger bytte svevefleksibilitet mot mye høyere dekningseffektivitet. For et fast observasjonspunkt kan en fortøyning være mer fornuftig enn å bære ekstra batterimasse. For ekstreme utholdenhets- eller nyttelastkrav kan hybridkraft- eller tungløftplattformer være berettiget, men deres logistiske og regulatoriske kostnader må inkluderes i beslutningen.
Det mest pålitelige anskaffelsesspørsmålet er derfor ikke «Hvilken drone flyr lengst?» Det er «Hvilken konfigurasjon fullfører dette oppdraget med nødvendig nyttelast, datakvalitet, reserve, miljømargin og samsvar med regelverk med den laveste totale driftsbelastningen?» Denne formuleringen gjør batteri- og nyttelastbegrensninger fra frustrerende begrensninger til målbare tekniske valg.
Tekniske referanser og produsentspesifikasjoner i denne artikkelen ble kontrollert 12. september 2026. Produktegenskaper, fastvareoppførsel, sertifiseringsstatus og driftsregler kan endres. Bekreft gjeldende håndbøker og lokale luftfartskrav før utrulling.