Hjem
» New Trends
»
Løsning av UTM-gåten: En praktisk guide til AI-drevet dekonflikthåndtering i lavhøydeluftrom
Løsning av UTM-gåten: En praktisk guide til AI-drevet dekonflikthåndtering i lavhøydeluftrom
Lavtliggende luftrom blir vanskelig å håndtere lenge før himmelen ser synlig overfylt ut. En leveringsdrone kan reservere en korridor i bare noen få minutter, et inspeksjonsfly må kanskje vike unna en kran, en offentlig sikkerhetsflyvning kan få prioritet, og en midlertidig restriksjon kan ugyldiggjøre flere ruter samtidig. Det operative problemet er ikke bare å «oppdage to fly som er nær hverandre». Det handler om å forutsi hvor konflikter kan utvikle seg, løse dem tidlig, holde alle deltakere synkronisert og fortsatt ha et trygt reservepunkt når virkeligheten ikke lenger samsvarer med planen.
Det er kjerneproblemet med dekonflikthåndtering i trafikkstyring for ubemannede fly, eller UTM. Det amerikanske luftfartsadministrasjonen (FDA) beskriver UTM som et samarbeidende økosystem for lavhøydeoperasjoner av ubemannede fly som er atskilt fra, men komplementært til, tradisjonelle lufttrafikktjenester. Det er i stor grad avhengig av svært automatiserte digitale tjenester og API-basert informasjonsutveksling i stedet for kontinuerlig stemmestyring. Se FAA UTM-oversikten .
Kunstig intelligens kan gjøre det økosystemet mer prediktivt og skalerbart, men det bør forstås som et beslutningsstøtte- og optimaliseringslag, ikke som en erstatning for regulatoriske regler, interoperable data, deterministiske sikkerhetsbegrensninger eller beredskapskapasitet på flynivå. En praktisk design bruker AI der usikkerhet og kombinatorisk kompleksitet er høy, samtidig som harde sikkerhetsgrenser holdes eksplisitte og reviderbare.
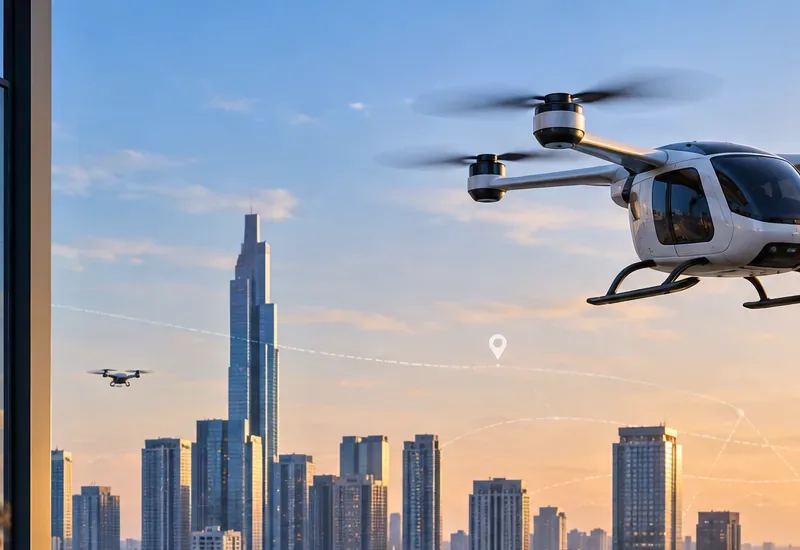
Flere lavhøydefly som deler et urbant operasjonsområde illustrerer hvorfor UTM trenger koordinert intensjonsdeling, dekonfliktdekning og pålitelig reserveatferd.
Den korteste nyttige modellen: planlegg, overvåk, gjenopprett
Et utplasserbart dekonfliktsystem er lettere å resonnere rundt når det er delt inn i tre lag:
Lag
Hovedspørsmål
Typiske innganger
Beste bruk av AI
Strategisk dekonflikt
Kan planlagte operasjoner sameksistere før de igangsettes?
Anomalideteksjon, usikkerhetsestimering, tidlig avviksprediksjon
Taktisk/beredskapsrespons
Hva skjer når planen ikke lenger er tilstrekkelig?
Trafikk i nærheten, sensorer om bord, kommunikasjonsstatus, kjøretøygrenser
Rådgivende støtte er garantert, men umiddelbare sikkerhetstiltak bør ikke bare avhenge av en ekstern AI-tjeneste
FAAs UTM-operasjonskonsept beskriver operasjonsintensjon som firedimensjonale volumer definert i rom og tid. Strategisk koordinering minimerer overlapping mellom disse volumene, mens taktiske metoder er nødvendige når strategisk dekonflikthåndtering alene ikke er tilstrekkelig. Konseptet er spesielt viktig for BVLOS-operasjoner, der delt intensjon blir en sentral del av situasjonsforståelse. Se FAA UTM-operasjonskonseptet v2.0 .
Hva AI faktisk burde gjøre i UTM
1. Forutsi banebelegg, ikke bare en enkelt linje
En nominell rute er ikke nok. Vind, navigasjonsfeil, kjøretøyets ytelse, kommunikasjonsforsinkelse og operatørens atferd skaper alle usikkerhet. I stedet for å forutsi ett fremtidig punkt, estimerer en nyttig modell en sannsynlighetsfordeling eller et begrenset beleggsvolum over tid. Det lar planleggeren svare på et mer realistisk spørsmål: «Hvilket luftrom kan dette flyet okkupere i løpet av de neste 30, 60 eller 120 sekundene?»
Utdataene bør kobles med et konfidensmåling. Hvis konfidensen synker fordi telemetrien er foreldet eller usikkerheten rundt været øker, bør systemet forstørre buffere eller eskalere saken i stedet for å late som om prediksjonen er presis.
2. Oppdag konflikter i fire dimensjoner
Konfliktdeteksjon bør kombinere horisontal posisjon, høyde og tid. To ruter som krysser hverandre på et kart er ikke nødvendigvis en konflikt hvis flyet passerer gjennom krysset med flere minutter mellomrom. Omvendt kan to fly som er vertikalt adskilt på papiret bli et problem hvis det ene stiger, synker eller avviker fra sin autorisasjon.
En praktisk motor bruker først deterministisk geometri og tidsvindusjekker, og bruker deretter probabilistisk prediksjon for å prioritere hvilke tilsynelatende konflikter som fortjener oppmerksomhet. Denne hybride tilnærmingen er enklere å verifisere enn å be en maskinlæringsmodell om å ta hele sikkerhetsbeslutningen fra rå telemetri.
3. Generer flere konfliktfrie alternativer
Når det oppdages en konflikt, er målet sjelden «å finne en rute som fungerer». Operatører bryr seg om forsinkelser, batteribruk, tidsfrister for oppdrag, støyfølsomme områder, restriksjonssoner, kommunikasjonsdekning og rettferdighet på tvers av tjenesteleverandører. AI-basert optimalisering er nyttig fordi den raskt kan søke i et stort sett med alternativer.
Mulige løsninger inkluderer vanligvis en avgangsforsinkelse, hastighetsjustering, høydeendring der det er tillatt, omdirigering rundt et begrenset volum, eller en kombinasjon av disse. Optimalisatoren bør returnere flere gjennomførbare alternativer med kostnader og begrensninger, ikke en eneste uforklarlig kommando.
4. Forutsi overbelastning før individuelle konflikter oppstår
Det blir vanskeligere å løse konflikter når alle konflikter håndteres lokalt i siste liten. Etterspørselsprognoser kan forutsi at en korridor, vertiport-tilkjøring eller inspeksjonssone vil bli mettet 10 eller 20 minutter senere. Systemet kan deretter måle avganger eller omfordele ruter før driftsbildet blir ustabilt.
Dette er en av de sterkeste bruksområdene for maskinlæring fordi trafikketterspørsel, vær, tilbakevendende leveringstopper og oppdragsmønstre kan ha komplekse tidsmessige sammenhenger. Prognosen er fortsatt veiledende; kapasitetsregelen som påvirker den bør forbli eksplisitt.
5. Oppdag avvik tidlig
Samsvarsovervåking sammenligner faktisk flyatferd med den autoriserte eller tiltenkte operasjonen. En enkel terskel kan flagge et brudd etter at det har oppstått. En prediktiv modell kan gå ett skritt tidligere ved å estimere om gjeldende hastighet, kurs, vind og kontrollatferd sannsynligvis vil føre til et brudd snart.
Nyere arbeid fra NASA har undersøkt kombinasjonen av firedimensjonal strategisk dekonfliktbehandling før avgang og samsvarsovervåking for situasjonsforståelse i simuleringsstudier. Denne forskningen er nyttig fordi den behandler dekonfliktbehandling som et lagdelt risikoreduserende problem snarere enn en enkelt algoritme. Se NASA Technical Reports Server-studien om strategisk dekonfliktbehandling og samsvarsovervåking .
Ikke forveksle amerikansk UTM med europeisk U-rom
Konseptene overlapper hverandre, men de regulatoriske strukturene er ikke identiske. I USA rammer FAA UTM inn som et samarbeidende økosystem som støtter lavhøydeoperasjoner, med nåværende implementeringsarbeid som fokuserer sterkt på strategisk koordinering for overlappende BVLOS-operasjoner. FAA bemerker at de har begynt å utstede akseptbrev til tjenesteleverandører som støtter strategiske konfliktdekonflikttjenester gjennom sitt kortsiktige implementeringsarbeid.
I EU er U-rom definert gjennom et regelverk. Fra september 2026 er den konsoliderte versjonen av Kommisjonens gjennomføringsforordning (EU) 2021/664, som er tilgjengelig på EUR-Lex, datert 22. februar 2026. Den krever fire kjernetjenester i utpekt U-rom-luftrom: nettverksidentifikasjon, geobevissthet, UAS-flygeautorisasjon og trafikkinformasjon. Medlemsstater kan kreve tilleggstjenester som værinformasjon og samsvarsovervåking basert på risikovurderingen av luftrommet. Se EASA U-rom FAQ og den gjeldende konsoliderte EU-forordningen .
Dette skillet er viktig for systemdesign. En AI-komponent som er akseptabel som et internt optimaliseringshjelpemiddel for én operatør er ikke automatisk en sertifisert U-space-tjeneste eller et godkjent samsvarsmiddel i Europa. Regulatorisk ansvar, tjenesteleverandørroller, datakrav og bekreftelsesbevis må kartlegges eksplisitt for jurisdiksjonen der systemet skal operere.
Minimumsdatakontrakt for troverdig dekonflikthåndtering
Før du velger en modell, definer datakontrakten. En praktisk UTM-dekonflikttjeneste trenger vanligvis minst:
Operasjonsidentitet og autorisasjonsstatus: hvem som opererer, hvilket oppdrag som er aktivt, og om flygingen er foreslått, akseptert, aktivert, endret eller avsluttet.
Firedimensjonal intensjon: planlagt geometri, høydebånd, inn- og utgangstider og toleranser.
Sanntidsstatus: posisjon, høydereferanse, hastighet, retning, tidsstempel og kvalitetsindikatorer.
Luftromsbegrensninger: permanente og midlertidige restriksjoner, geosoner, dynamiske begrensninger og deres effektivitetstider.
Informasjon om bemannet trafikk der det er aktuelt: spesielt viktig i blandet luftrom der UAS-er og bemannede luftfartøy kan samhandle.
Kjøretøyets ytelse: stignings-/nedstigningsgrenser, navigasjonsytelse, utholdenhet, beredskapsatferd og minimum brukbar kommunikasjonskapasitet.
Vær: nåværende forhold pluss prognoseusikkerhet relevant for baneprediksjon.
Dataopprinnelse: kilde, oppdateringstidspunkt, versjon, latens, konfidens og integritetsstatus.
Europeiske U-space-regler er spesielt eksplisitte når det gjelder datakvalitet, latens, oppdateringsfrekvens, interoperabilitet og rollen til tjenester som nettverksidentifikasjon og geobevissthet. EASAs regler og veiledning beskriver kontinuerlig behandling av identifikasjonsdata og vektlegger rettidig formidling av begrensninger og trafikkinformasjon. Se EASA Easy Access-reglene for U-space .
Et illustrerende eksempel på konfliktløsning
Tenk deg to leveringsdroner som nærmer seg den samme smale bykorridoren. Drone A planlegger å kjøre inn i korridoren klokken 10:02:20 og bli der i 70 sekunder. Drone B planlegger å kjøre inn klokken 10:02:50 fra motsatt retning. Deres autoriserte volumer overlapper i både rom og tid.
En deterministisk konfliktdetektor flagger krysset. Optimaliseringslaget evaluerer deretter flere løsninger: forsinke drone B med 60 sekunder, omdirigere drone A rundt kvartalet, eller flytte ett fly til et annet høydebånd hvis lokale regler og kjøretøykapasitet tillater det. AI-modellen estimerer kostnaden og sannsynligheten for vellykket utførelse for hvert alternativ, men den endelige kandidatlisten filtreres gjennom harde begrensninger som geosoner, minimumsseparasjonspolicy, kjøretøygrenser, prioritetsregler og nødvendig reserveenergi.
Dette er et illustrerende scenario, ikke et rapportert resultat fra en flytest. Verdien er å vise ansvarsfordelingen: maskinlæring kan rangere og forutsi; verifiserte regler avgjør hva som er tillatt.
Feilmoduser som fortjener mer oppmerksomhet enn modellnøyaktighet
Foreldet hensikt: én tjenesteleverandør optimaliserer mot en driftsplan som en annen leverandør allerede har endret.
Klokkeavvik: noen få sekunder med tidsskjevhet kan ødelegge firedimensjonale konfliktberegninger.
Uoverensstemmelse mellom høyde og referanse: blanding av høyde over bakken, høyde over start og gjennomsnittlig havnivå kan skape farlig falsk separasjon.
Overmodig prediksjon: en modell rapporterer et smalt usikkerhetsbånd selv når telemetri eller værkvalitet er dårlig.
Kaskaderende omrutinger: å løse én konflikt skaper to til nedstrøms.
Kommunikasjonstap: en skytjeneste kan ikke anta at den alltid kan nå flyet.
Ikke-samarbeidsvillig trafikk: systemet har kanskje ikke fullstendig intensjon eller telemetri for alle luftbårne objekter.
Automatiseringsskjevhet: operatører kan godta en anbefaling fordi den kommer fra en optimaliseringsmotor i stedet for fordi begrensningene ble uavhengig kontrollert.
Målinger som gjør et pilotprogram meningsfullt
En prototype bør ikke bare bedømmes etter «løste konflikter». Spor et balansert sett med sikkerhets- og driftsmålinger:
Metrisk
Hvorfor det er viktig
Konfliktdeteksjons-tilbakekalling
Viser om meningsfulle konflikter blir oversett.
Falsk varslingsrate
Måler operatørbelastning og varslingstroverdighet.
Prediksjonskalibrering
Sjekker om oppgitt usikkerhet samsvarer med observerte utfall.
Oppløsningsforsinkelse
Måler om en løsning kommer mens den fortsatt er driftsmessig nyttig.
Ekstra forsinkelse og avstand
Fanger opp effektivitetskostnadene ved sikkerhetstiltak.
Sekundær konfliktrate
Avslører om omdirigering skaper nye problemer nedstrøms.
Samsvarsdeteksjonstid
Viser hvor raskt uventet atferd gjenkjennes.
Suksessrate for reserve
Tester systemet når kommunikasjons-, data- eller AI-tjenester svikter.
Rettferdighet på tvers av operatører
Bidrar til å forhindre at én deltaker konsekvent pådrar seg forsinkelser eller rutestraffer.
NASAs tidligere arbeid med teknisk kapasitetsnivå 4 er en nyttig referanse for strategisk dekonflikttesting fordi det evaluerer oppdagbare firedimensjonale operasjonsvolumer og samarbeidende informasjonsutveksling mellom operatører. Se NASAs rapport om strategisk dekonfliktytelse .
Implementeringssjekkliste
Definer den regulatoriske rollen til hver komponent før du designer AI-arkitekturen.
Hold ikke-forhandlingsbare sikkerhetsbegrensninger i deterministisk, testbar logikk.
Representer usikkerhet eksplisitt i stedet for å skjule den i en punktprediksjon.
Synkroniser klokker og høydereferanser på tvers av alle deltakende tjenester.
Versjonér alle luftromsbegrensninger og oppdateringer av driftsintensjoner.
Design for interoperabilitet på tvers av leverandører, ikke en enkelt lukket flåte.
Test tett trafikk, svekket telemetri, værendringer, tapt kommunikasjon og fly som ikke overholder kravene.
Kjør nye prediksjons- eller optimaliseringsmodeller i skyggemodus før du gir dem operativ innflytelse.
Oppretthold en beredskapsplan på flynivå som ikke er avhengig av skytilkobling.
Logginndata, modellversjoner, kandidatløsninger, regelavvisninger, operatørhandlinger og endelige resultater for revisjonsevne.
Evaluer cybersikkerhet og identitetsintegritet som sikkerhetsavhengigheter, ikke separate IT-hensyn.
Hvor AI bør stoppe
Den viktigste arkitektoniske grensen er enkel: AI bør ikke stille bli autoritet bare fordi den produserer gode anbefalinger i simulering. Sikkerhetskritiske beslutninger trenger sporbare regler, validerte grensesnitt, kjent feilatferd og en klar ansvarsfordeling. I situasjoner med høy konsekvens er en forklarbar konservativ reserve vanligvis mer verdifull enn en litt mer effektiv, men ugjennomsiktig prediksjon.
Denne grensen er i samsvar med retningen til nåværende UTM- og U-space-rammeverk. Begge vektlegger interoperable digitale tjenester, delt informasjon, strukturerte autorisasjoner og lagdelt risikostyring. Ingen av rammeverkene gjør «AI» i seg selv til sikkerhetsargumentet.
Praktisk takeaway
AI-drevet dekonflikthåndtering er mest verdifull når den løser de delene av trafikkhåndtering i lav høyde som er virkelig vanskelige å skalere: å forutsi usikre baner, rangere nye konflikter, optimalisere mange konkurrerende rutealternativer og forutsi trafikkork. Men det omkringliggende systemet trenger fortsatt deterministiske begrensninger, pålitelig identitets- og intensjonsutveksling, samsvarsovervåking, taktisk eller beredskapsmessig kapasitet og regulatorisk sikring.
Hvis du designer en UTM-plattform, start med datakontrakten og sikkerhetslagene, ikke modellen. Legg deretter til AI der det forbedrer prediksjon eller optimalisering målbart, valider det under degraderte forhold, og hold alle anbefalinger innenfor et reviderbart driftsrammeverk. Denne tilnærmingen gjør AI fra et moteord til en nyttig komponent i et skalerbart luftromssystem i lav høyde.