Hjem
» New Trends
»
Utover store språkmodeller: Hvorfor legemliggjort AI er den neste grensen innen teknologi
Utover store språkmodeller: Hvorfor legemliggjort AI er den neste grensen innen teknologi
Store språkmodeller endret databehandling ved å gjøre programvare dramatisk bedre til å forstå og generere språk. Men den neste store grensen er ikke bare en større chatbot. Det er kroppsliggjort AI : AI som kan oppfatte et fysisk miljø, resonnere om hva som skjer, velge en handling, utføre den handlingen gjennom en robot eller annen maskin, og bruke tilbakemeldinger til å justere hva den gjør videre.
Dette skillet er viktig fordi den fysiske verden ikke venter på et perfekt svar. En lagerrobot som rekker etter en eske må bedømme avstand, unngå mennesker, ta hensyn til at en gjenstand glir i griperen og avgjøre om opphentingen faktisk lyktes. En LLM kan beskrive disse trinnene. Et kroppsliggjort system må lukke sløyfen mellom forståelse og handling.
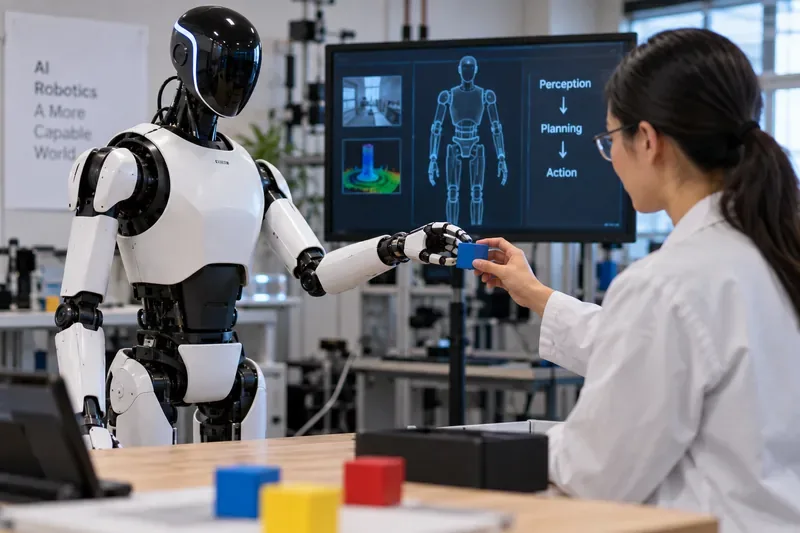
En humanoid robot og forsker samhandler med et fysisk objekt mens en laboratorieskjerm viser persepsjon-til-planlegging-til-handling-sløyfen som skiller kroppsliggjort AI fra språkbaserte systemer.
Det korte svaret: kroppsliggjort kunstig intelligens kobler intelligens til konsekvenser
En LLM opererer primært i et informasjonsrom: tekst, kode, bilder, lyd eller andre digitale innganger og utganger. Legemliggjort AI legger til en kropp, sensorer, aktuatorer og en kontrollsløyfe. Det kan bety en humanoid robot, en mobil manipulator, et autonomt kjøretøy, en drone eller en annen maskin som må opptre trygt i den virkelige verden.
I praksis forlater ikke de sterkeste systemene språkmodeller. De legger til nye funksjoner rundt seg. En modell på høyt nivå kan tolke et mål som «rydd denne arbeidsbenken», mens en visjon-språk-handling-modell , eller VLA, konverterer visuelle observasjoner og språkinstruksjoner til robothandlinger. Kontrollere på lavere nivå håndterer deretter presis bevegelse, balanse, kraft og timing.
Google DeepMinds nåværende robotikkarbeid illustrerer denne splittelsen. Gemini Robotics-familien kombinerer kroppsliggjort resonnement med modeller som omgjør visuelle og språklige input til motorisk kontroll. Selskapets Gemini Robotics ER 2-modellkort fra juli 2026 beskriver en kroppsliggjort resonnementmodell designet for romlig, tidsmessig og fysisk resonnement. NVIDIA tar en komplementær plattformtilnærming: Isaac GR00T kombinerer grunnleggende modeller, datapipelines, simulering, mellomvare og robotsidedatabehandling for generell humanoidutvikling.
Hva endrer seg når AI får en kropp?
Lag
Hovedjobb
Hva kan gå galt
LLM eller resonnement på høyt nivå
Tolke mål, språk, regler og kontekst
Misforstår forespørselen eller lager en ugyldig plan
Persepsjon
Estimer objekter, personer, geometri, bevegelse og tilstand fra sensorer
Går glipp av en hindring, feilvurderer avstand eller mister oversikten over et objekt
VLA- eller robotpolicy
Kartlegg observasjoner og instruksjoner til handlinger
Velger en ineffektiv eller usikker bevegelse
Lavnivåkontroll
Utfør bevegelse, balanse, grep, kraft og timing
Sklir, skyter over kurven, kolliderer eller destabiliserer
Tilbakemelding og sikkerhet
Oppdag suksess, fiasko, usikkerhet og farer
Klarer ikke å stoppe, komme seg eller be om menneskelig hjelp
Derfor er det ikke tilstrekkelig å «bare sette en LLM i en robot». Språklig resonnering er nyttig, men nyttig fysisk autonomi krever også sansing, sanntidskontroll, kalibrering, fysikk, sikkerhetsbegrensninger og gjenopprettingsatferd.
Hvorfor kroppsliggjort AI utvikler seg nå
1. Robotlæring får bredere data
Tradisjonelle industriroboter er utmerkede når miljøet er strengt kontrollert og oppgaven knapt endrer seg. Generelle roboter trenger en bredere erfaringsbase. Open X-Embodiment-prosjektet samlet mer enn én million reelle robotbaner på tvers av 22 robotutførelser. Det sentrale funnet var at trening på tvers av forskjellige roboter kan produsere nyttig overføring i stedet for at hver maskin bare må lære fra sitt eget isolerte datasett.
Det betyr ikke at ett datasett gjør en robot universelt kapabel. Det viser hvorfor data fra kryssutførelser er viktige: erfaring samlet på én plattform kan hjelpe modeller med å lære konsepter og atferd som generaliserer til andre.
2. Grunnmodeller går fra ord til handling
En språkmodell forutsier tokens. En robotfundamentsmodell kan trenes til å forutsi handlinger betinget av visuelle observasjoner og språk. NVIDIAs GR00T-forskning bruker for eksempel blandinger av menneskelig video, ekte robotbaner, simulerte baner og syntetiske data. Google DeepMinds robotikkarbeid fokuserer på lignende måte på å kombinere multimodal resonnering med handlingsutførelse.
Den praktiske konsekvensen er viktig. I stedet for å konstruere en egen modell fra bunnen av for hver plukke-, plasserings-, sorterings-, rekkevidde- eller overleveringsoppgave, kan utviklere starte fra en bredere modell og tilpasse den til en spesifikk robot, et spesifikt miljø og en spesifikk arbeidsflyt.
3. Simulering reduserer kostnadene ved fysisk prøving og feiling
Robotdata fra den virkelige verden er dyrt fordi maskinvare beveger seg saktere sammenlignet med programvare, går i stykker, slites ut og kan skape sikkerhetsrisikoer under trening. Simulering fungerer derfor som en multiplikator. NVIDIAs Isaac Sim støtter fysikkbasert simulering, generering av syntetiske data, programvare-i-løkke-testing og maskinvare-i-løkke-testing.
Simulering erstatter ikke reell validering. Gapet mellom simulering og realitet gjenstår: friksjon, belysning, fleksible materialer, sensorstøy, personer og mekanisk slitasje kan avvike fra en virtuell modell. Den bedre bruken av simulering er å dekke mange scenarier billig, og deretter validere kritisk oppførsel på faktisk maskinvare.
4. Systemet kan nå resonnere om suksess, ikke bare gi kommandoer
Legemliggjort intelligens blir mye mer nyttig når en robot kan avgjøre om et trinn fungerte. Google DeepMinds kunngjøring av Gemini Robotics-ER 1.6 i april 2026 la vekt på romlig resonnering, planlegging, instrumentlesing og suksessdeteksjon. Disse evnene er viktige fordi fysiske oppgaver er fulle av delvise feil: en skuff kan sitte fast, en flaske kan velte, eller en del kan være til stede, men ikke plassert riktig.
Et robust system trenger derfor mer enn en plan. Det trenger observasjon etter handling og en policy for hva man skal gjøre når virkeligheten ikke samsvarer med planen.
Et konkret eksempel: rydding av en rotete arbeidsbenk
Tenk på instruksjonen: «Legg verktøyene i brettet og kast emballasjen.» En LLM kan lage en fornuftig sjekkliste. Et kroppsliggjort AI-system må gjøre mye mer:
identifisere hvilke gjenstander som er verktøy og hvilke som er søppel;
anslå hvor hvert objekt er og om det er tilgjengelig;
velg et sikkert grep uten å knuse eller miste gjenstanden;
bevege deg rundt hindringer mens du holder deg unna folk;
bekrefte at objektet landet på det tiltenkte stedet;
komme seg hvis grepet svikter eller scenen endrer seg.
Dette eksemplet viser også hvor kroppsliggjort KI kan være en dårlig løsning. Hvis alle objekter ankommer i samme retning på et fast transportbånd, kan en enklere industriell automatiseringscelle være billigere, raskere, enklere å validere og enklere å vedlikeholde. Kroppliggjort KI oppnår sin kompleksitet når miljøet, objektene, instruksjonene eller arbeidsflytene varierer nok til at rigid automatisering blir skjør.
Når kroppsliggjort AI passer godt sammen
Legemliggjort AI er mest attraktiv når en oppgave kombinerer fysisk interaksjon med meningsfull variasjon. Gode kandidater inkluderer logistikk med blandede varer, fleksibel produksjon, laboratorieautomatisering, inspeksjon, servicerobotikk og miljøer der mennesker gir instruksjoner på naturlig språk som må være forankret i omgivelsene.
Fire forhold styrker saken:
Variasjon er uunngåelig. Objekter, posisjoner, ruter eller mål endres ofte.
Oppgaven drar nytte av persepsjon og dømmekraft. En fast sekvens er ikke nok.
Det er nok økonomisk verdi til å støtte datainnsamling, integrasjon og vedlikehold.
Et sikkert driftsområde kan defineres. Menneskelig tilsyn, fartsgrenser, restriksjonssoner, nødstopp eller andre sikkerhetstiltak kan begrense risikoen.
Når en LLM, konvensjonell programvare eller klassisk automatisering fortsatt er bedre
Legemliggjort kunstig intelligens bør ikke behandles som standardløsningen for alle automatiseringsproblemer. Hvis arbeidet er helt digitalt, unngår en LLM eller konvensjonell programvareagent kostnadene og risikoen ved maskinvare. Hvis en fysisk prosess er repetitiv og svært strukturert, kan en tradisjonell robotcelle overgå et generelt legemliggjort system når det gjelder syklustid og forutsigbarhet.
Det finnes også en mellomting. Et selskap kan bruke en LLM til planlegging eller operatørassistanse, samtidig som bevegelsesutførelsen holdes deterministisk. Dette kan være et fornuftig valg i regulerte, sikkerhetskritiske eller høykapasitetsmiljøer der åpen autonomi ennå ikke er verdt avveiningen.
De vanskeligere problemene handler ikke lenger bare om modellintelligens
Etter hvert som kroppsliggjort AI forbedres, flyttes flaskehalser i utrulling i økende grad inn i systemteknikk. Utviklere må synkronisere kameraer og andre sensorer, kalibrere robotgeometri, administrere latens, samle inn representative data, overvåke maskinvarehelse, etablere feiltilstander og definere hva som skjer når tilliten er lav.
Sikkerhet er også fundamentalt forskjellig fra chatbot-sikkerhet. En dårlig setning kan villede en bruker; en dårlig motorkommando kan skade utstyr eller skade noen. Derfor må modellevalueringer, fysiske sikkerhetstiltak, kjøretidsovervåking og menneskelige intervensjonsmekanismer fungere sammen.
DeepMinds robotmodellkort dokumenterer eksplisitt tiltenkte bruksområder, begrensninger og sikkerhetshensyn i stedet for å presentere modellens kapasitet som tilstrekkelig bevis for ubegrenset utrulling. Det er et nyttig mønster for bransjen: demonstrasjoner av kapasitet bør skilles fra bevis på at et system er trygt og pålitelig på en bestemt arbeidsplass.
Hva du skal se på neste gang
Det viktigste signalet er ikke om roboter blir mer menneskelige. Det er om intelligensstakken blir mer overførbar, mer dataeffektiv, enklere å validere og tryggere i skiftende miljøer.
Flere retninger er allerede synlige. Kryssbasert læring tar sikte på å gjenbruke erfaring på tvers av ulike robotkropper. Helkroppsmodeller utvides utover manipulering på bordplater. Inferens på enheten kan redusere avhengigheten av nettverkslatens for tidssensitiv kontroll. Simulering og syntetiske data brukes til å utforske tilfeller som ville være dyre eller farlige å reprodusere gjentatte ganger i den virkelige verden. Koordinering mellom flere roboter beveger seg også fra en forskningsidé til integrert systemkapasitet.
Ingen av disse utviklingene beviser at universalroboter er klare for alle hjem eller bedrifter. Den sterkere konklusjonen er smalere og mer nyttig: KI-grensen utvides fra å generere informasjon til å handle under fysiske begrensninger . Dette skiftet introduserer nye muligheter, men også nye krav til kontroll, validering, sikkerhet og økonomi.
Konklusjon
Store språkmodeller er fortsatt en viktig del av stabelen fordi språk er et kraftig grensesnitt for mål, kunnskap og planlegging. Legemliggjort AI utvider denne intelligensen til miljøer der suksess avhenger av å sanse hva som faktisk skjer, iverksette en handling og reagere på resultatet.
For et programvarebasert problem kan en LLM fortsatt være det riktige verktøyet. For en fast fysisk prosess kan konvensjonell automatisering fortsatt vinne. Men når maskiner må operere i rotete, skiftende miljøer og oversette menneskelige intensjoner til pålitelig fysisk atferd, blir kroppsliggjort AI den mer relevante grensen.