Hjem
» New Trends
»
Hvordan legemliggjort kunstig intelligens omformer neste generasjons humanoide robotikk i 2026
Hvordan legemliggjort kunstig intelligens omformer neste generasjons humanoide robotikk i 2026
Den viktigste endringen innen humanoid robotikk i 2026 er ikke at roboter plutselig ble «menneskelig». Det er at AI-stakken blir mer integrert: persepsjon, språk, romlig resonnement, bevegelse, fingerferdighet i manipulasjon, fremdriftssporing og gjenoppretting blir i økende grad trent til å fungere sammen i stedet for å bli konstruert som isolerte moduler.
Et nyttig eksempel kom 30. juli 2026, da Google DeepMind introduserte Gemini Robotics 2. Selskapet beskrev et visjon-språk-handlingssystem som kan kontrollere en hel menneskelignende kropp – fra å gå og bøye seg til å nå og manipulere objekter – og koblet det med en høyere nivå av kroppsliggjort resonneringsmodell for flertrinnsoppgaver. DeepMind publiserte også resultater på oppgavenivå i stedet for å hevde universell kompetanse: på ett Apollo-menneskelignende oppsett var rapporterte suksessrater 68,4 % for å plukke en gjenstand fra et bord, 45,7 % fra gulvet og 76,3 % fra en hylle. Disse tallene er lovende, men de synliggjør også den nåværende begrensningen: kapasiteten forbedres raskere enn påliteligheten.
For lesere som evaluerer feltet, er denne skillet viktig. Det riktige spørsmålet er ikke lenger «Kan en humanoid gjøre dette én gang?» Det er «Kan den utføre oppgaven gjentatte ganger, under skiftende forhold, gjenopprette seg når noe går galt, og forbli trygg rundt mennesker?» Det er standarden som skiller en overbevisende demonstrasjon fra et system som nærmer seg nyttig utrulling. Se Google DeepMind Gemini Robotics 2-kunngjøringen og rapporterte benchmarktester .
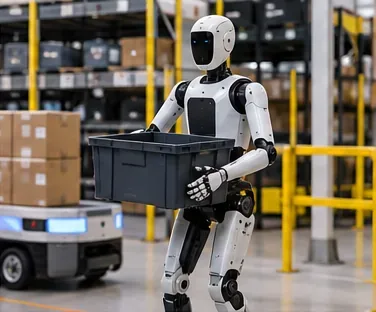
En humanoid robot bærer en veske gjennom et lagerlignende arbeidsområde, noe som illustrerer den typen lukket sløyfe for persepsjon, balanse, navigasjon og manipulasjon som kroppsliggjort AI må koordinere i virkelige miljøer.
Hva legemliggjort AI faktisk endrer
Legemliggjort AI er kunstig intelligens som må oppfatte og handle gjennom en fysisk kropp. For en humanoid pålegger denne kroppen begrensninger som en tekstmodell ikke står overfor: tyngdekraft, friksjon, latens, begrenset batteristrøm, leddbegrensninger, usikker kontakt, personer i bevegelse, okkluderte objekter og muligheten for å forårsake fysisk skade.
Tidligere robotsystemer delte ofte disse problemene inn i nøye konstruerte moduler. En persepsjonsstabel oppdaget objekter, en planlegger valgte en bane, en kontroller utførte en bevegelse, og hver oppgave ble justert for et smalt miljø. Moderne kroppsliggjort AI bruker i økende grad grunnleggende modeller – spesielt visjon-språk-handling, eller VLA, modeller – for å koble visuelle observasjoner og språkinstruksjoner direkte til handlinger, mens modeller på høyere nivå resonnerer om mål og oppgavefremdrift.
Google DeepMinds Gemini Robotics-arbeid fra 2025 la eksplisitt til fysiske handlinger som en utdatamodalitet til en multimodal modell, mens den kroppsliggjorte resonneringsmodellen fokuserte på romlig forståelse og kunne kobles til konvensjonelle lavnivåkontrollere. Denne separasjonen er viktig: lært intelligens kan utvide det roboten forstår, mens deterministiske eller sertifiserte kontrolllag fortsatt kan håndheve kollisjons-, kraft- og stabilitetsbegrensninger. Den opprinnelige arkitekturen er beskrevet i Google DeepMinds tekniske oversikt over Gemini Robotics .
Hvordan «bra» ser ut: Mål resultater, ikke demonstrasjonsappell
Det finnes ingen enkeltstående målestokk som beviser at en humanoid generelt er intelligent. Den mest informative evalueringen kombinerer flere signaler. Et sterkt system bør ikke bare lykkes én gang; det bør degraderes grasiøst når miljøet endrer seg og synliggjøre feilene sine.
Kvalitetssignal
Hvordan et sterkt resultat ser ut
Varselskilt
Oppgaven er vellykket
Høy repeterbarhet på tvers av mange forsøk, ikke én valgt kjøring
En polert video uten prøvetellinger eller feiltilfeller
Generalisering
Den samme policyen håndterer nye objekter, oppsett eller instruksjoner med begrenset tilpasning.
Hver ny oppgave krever en ny policy eller et tett iscenesatt miljø
Langsiktig pålitelighet
Roboten fullfører sekvenser på flere minutter uten å forverre små feil.
Ytelse vises bare på isolerte pick-and-place-handlinger
Bedring
Roboten oppdager en bommert, et fall, en hindring eller en endret scene og planlegger på nytt
Én tidlig feil tvinger frem en full tilbakestilling
Koordinasjon av hele kroppen
Gåing, strekk deg, balansering og håndkontroll fungerer som én lukket sløyfe
Manipulering lykkes bare når roboten er festet på plass
Latens
Persepsjon og handling forblir responsive nok for sikker lukket sløyfekontroll
Lange pauser gjør at roboten ikke kan reagere på mennesker eller gjenstander i bevegelse
Sikkerhetsatferd
Systemet respekterer begrensninger knyttet til kraft, nærhet, stabilitet og usikkerhet, og kan be om hjelp.
Sikkerhet avhenger bare av at den generative modellen «forstår» hva som er farlig.
En praktisk handling for alle som sammenligner humanoide systemer er å spørre etter fordelinger, ikke høydepunkter: suksessrate over gjentatte forsøk, hva som endret seg mellom tog- og testforhold, gjennomsnittlig oppgavetid, intervensjonsfrekvens og de vanligste feilmodusene. Hvis disse svarene ikke er tilgjengelige, behandle resultatet som et eksistensbevis snarere enn bevis på utplasseringsberedskap.
Hvorfor fundamentmodeller er en større sak for humanoider enn for faste roboter
Humanoide roboter har en potensielt nyttig fordel: kameraene, hendene, armene, overkroppen og bevegelsesrommet deres ligner synspunktet og handlingsrommet som finnes i menneskelige miljøer. Det gjør menneskelige demonstrasjoner, internettvideo, teleoperasjon, simulering og datasett på tvers av roboter til potensielt verdifulle treningskilder.
Open X-Embodiment-prosjektet bidro til å etablere denne retningen ved å samle data fra 22 robotutførelser og demonstrere at en generalistisk policy kunne dra nytte av erfaring samlet på andre roboter. Det opprinnelige datasettet dekket 527 ferdigheter og mer enn 160 000 oppgaver. Den viktige ideen var ikke at én modell løste robotikk, men at robotlæring kunne begynne å skaleres gjennom delt, heterogen erfaring i stedet for én policy per oppgave og per maskin. Artikkelen er tilgjengelig fra forskningspublikasjonen Open X-Embodiment .
NVIDIA har presset frem en lignende skaleringsstrategi for humanoider gjennom Isaac GR00T. I 2026 kombinerte GR00T N1.7 visjonsspråklig resonnement med handlingsgenerering og en ende-til-ende utviklingsarbeidsflyt som spenner over datainnsamling, simulering, ettertrening, evaluering og distribusjon. NVIDIA rapporterer at modellen ble forhåndstrent på titusenvis av timer med reelle og simulerte data og støtter kommersiell bruk under en åpen lisens. Den praktiske betydningen er at et robotteam kan starte fra en generell modell og spesialisere den i stedet for å trene all atferd fra bunnen av. Se NVIDIAs GR00T ende-til-ende humanoidpolicy-arbeidsflyt .
Skrittet fremover i 2026: Helkroppsintelligens
I årevis har mange imponerende robotlæringsresultater fokusert på manipulering av bordplater fordi det isolerer et av de vanskeligste problemene: å få hender og armer til å samhandle med uforutsigbare objekter. Humanoider må legge til bevegelse og balanse uten å ofre manipulasjonskvaliteten.
Gemini Robotics 2 er bemerkelsesverdig fordi DeepMind rapporterer en overgang fra overkroppsoppgaver til fullkroppskontroll på Apptroniks Apollo-plattform. I selskapets eksempler kan modellen tolke et mål, gå til et objekt, bøye seg eller huke seg når det er nødvendig, gripe det, flytte det til et annet sted og plassere det. Den tilhørende kroppsliggjorte resonneringsmodellen sporer flertrinnsoppgaver over flere minutter og kan selvkorrigere når et trinn mislykkes.
Det er retningen å se. En humanoid blir mer nyttig når bevegelse ikke er en separat forhåndsprogrammert «taxi» som beveger hendene fra en stasjon til en annen, men en del av den samme oppgaverepresentasjonen. Kvalitetstesten er om roboten kan bevare oppgaveintensjonen mens synspunktet, balansetilstanden, tilgjengelige arbeidsområde og kontaktforholdene kontinuerlig endres.
Behendighet blir et dataproblem – og fortsatt et maskinvareproblem
Moderne kroppsliggjort AI kan lære kontaktrik atferd som ville være vanskelig å beskrive med håndskrevne regler. Figure har for eksempel rapportert at Helix-familien kan bruke én lært VLA-arkitektur på tvers av logistikk, klesvask og husholdningsmanipulering. I mai 2026 publiserte Figure en demonstrasjon der to Helix-02 humanoider tilbakestilte et soverom sammen ved hjelp av en lært policy, inkludert å åpne dører, henge klær, flytte møbler, plassere gjenstander og re opp en seng.
Det er et interessant systemresultat, men det bør tolkes riktig: det er en selskapsrapportert demonstrasjon, ikke en uavhengig plattformuavhengig referanseindeks. Den nyttige konklusjonen er at data kan lære én arkitektur kvalitativt forskjellige atferder uten å redesigne kjernemodellen. Resultatet og de påståtte betingelsene er dokumentert i Figures Helix-02 soveromsrydderapport .
Samtidig kan ikke bedre modeller kompensere i det uendelige for dårlige sensorer eller svake aktuatorer. Fin manipulering avhenger av kameraplassering, taktil eller krafttilbakemelding, fingerbevegelsesområde, tilbakeslag, momentkontroll og mekanisk robusthet. Figures senere maskinvarearbeid redesignet for eksempel eksplisitt sensorer og hender rundt den lærte kontrolleren. Dette er en bredere lærdom: hvis en humanoid gjentatte ganger svikter ved kontakt, gripestabilitet eller manipulering av små objekter, kan den riktige løsningen være maskinvare, kalibrering eller sensorer – ikke en større modell.
Simulering og syntetiske data tetter datakløftet
Fysiske data er dyrt. Menneskelig teleoperasjon tar tid, roboter slites ut, og sjeldne kanttilfeller er vanskelige å samle inn på en sikker måte. Legemliggjorte AI-team bygger derfor data-"svinghjul" som blander reelle demonstrasjoner med simulering, syntetiske baner, video og automatisk ommerking.
NVIDIAs Isaac GR00T-plattform kombinerer eksplisitt reelle datafangster, simulerte data og video i internettskala, mens den humanoide referansedesignen fra 2026 kombinerer innebygd databehandling med åpne modeller og en felles utviklingsstabel. Denne tilnærmingen er viktig fordi team kan evaluere policyer i simulering før de bruker maskinvaretid på hvert eksperiment. Selskapets referanseplattform er beskrevet i NVIDIA Isaac GR00T-kunngjøringen om referansehumanoider .
Simulering eliminerer ikke virkeligheten. Friksjon, deformerbare materialer, sensorstøy, kontakttiming, aktuatoroppvarming og menneskelig bevegelse kan avvike kraftig fra en simulator. En god arbeidsflyt bruker simulering for å utvide dekning og akselerere iterasjon, og måler deretter gapet mellom simulering og virkelighet eksplisitt. Hvis en policy scorer bra virtuelt, men trenger hyppige tilbakestillinger på maskinvaren, er det usannsynlig at mer simulering alene vil løse problemet.
AI på enheten er viktigere enn det høres ut
Roboter opererer i sanntid. En skytur rundt kan være akseptabel for planlegging på høyt nivå, men rask visuomotorisk kontroll drar ofte nytte av lokal inferens fordi roboten må reagere umiddelbart på sklir, personer i bevegelse og endret kontakt.
Google DeepMinds Gemini Robotics On-Device-arbeid fra 2025 fokuserte på å kjøre en VLA lokalt og tilpasse den til nye robotutførelser med relativt små mengder data. Innen 2026 beskrev DeepMind modeller på enheten som en del av en bredere helkroppsstabel. Den praktiske metrikken er ikke bare modellstørrelse; det er ende-til-ende-kontrollforsinkelse under reelle beregnings-, termiske og effektgrenser. Den underliggende retningen er dokumentert i Gemini Robotics On-Device .
Sikkerhet må legges i flere lag, ikke oppfordres
Innebygd AI øker kostnadene ved feil fordi en robot kan bruke kraft i den fysiske verden. En robust arkitektur skiller derfor ansvar. AI på høyt nivå kan tolke mål, identifisere farer og bestemme når man skal stoppe eller be om hjelp. Kontrollere på lavere nivå kan uavhengig håndheve leddgrenser, kollisjonsunngåelse, kraftgrenser, dynamisk stabilitet, nødstopp og restriksjonssoner.
DeepMinds Robotics 2-utgivelse fra 2026 beskriver denne lagdelte tilnærmingen og introduserer en agentisk sikkerhetsbenchmark som tester om en resonneringsmodell avviser usikre verktøykall og gjenkjenner når menneskelig inngripen er nødvendig. Det er nyttig fremgang, men suksess med benchmark-testen bør ikke forveksles med sikkerhetssertifisering. Reelle implementeringer krever fortsatt applikasjonsspesifikk risikovurdering, validerte maskinvaregrenser, driftsprosedyrer og testing under det faktiske miljøet.
En enkel regel er nyttig: hvis en sikkerhetskritisk funksjon kan håndheves deterministisk på kontroll- eller maskinvarenivå, må du ikke stole på en generativ modell som den eneste barrieren.
Når en enkelt ende-til-ende-modell er feil valg
Ende-til-ende-læring er attraktivt fordi det kan redusere sprø håndkodede grensesnitt. Det er ikke alltid den beste arkitekturen. Hvis en robot mislykkes med lange oppgaver, har uforutsigbar ventetid eller opererer i et strengt regulert miljø, kan et hierarkisk system være enklere å feilsøke og validere.
Bruk hierarkisk planlegging når oppgaven varer i minutter og krever kontrollpunkter, fremdriftsestimering eller gjenoppretting.
Hold lavnivåsikkerhetskontrollere atskilte når krefter, kollisjoner eller stabilitet har harde begrensninger.
Flytt inferens på enheten når nettverksforsinkelse eller tilkobling undergraver lukket sløyferespons.
Legg til strukturert oppfatning eller oppgavetilstand når en ren VLA gjentatte ganger mister oversikten over lagerbeholdning, antall eller nøyaktig prosesstilstand.
Forbedre sensing eller mekanikk når feil forårsakes av okklusjon, svak taktil tilbakemelding, tilbakeslag eller utilstrekkelig aktuatorkontroll.
Bruk eskalering med fokus på menneskelig innsats når usikkerheten er høy og kostnaden ved en feil fysisk handling er uakseptabel.
Den riktige arkitekturen er den som produserer den nødvendige påliteligheten og observerbarheten, ikke den med færrest moduler.
Det som legemliggjort AI ikke har løst ennå
Flere begrensninger er fortsatt lette å undervurdere.
Påliteligheten henger fortsatt etter kapasiteten
En robot kan vise vanskelig oppførsel, men likevel forbli uegnet for kontinuerlig drift. DeepMinds egne helkroppsresultater fra 2026 viser meningsfulle, men langt fra perfekte suksessrater på enkle hentesteder. Et lager, en fabrikk, et sykehus eller et hjem trenger et system som kan håndtere driftstimer, ikke bare individuelle oppgaveforsøk.
Referanseverdier er vanskelige å sammenligne
Ulike organisasjoner bruker forskjellige roboter, hender, kameraer, objektsett, oppsett, suksesskriterier og nivåer av menneskelig inngripen. Et resultat på 90 % på ett oppsett kan ikke antas å overgå et resultat på 75 % på et annet. De mest nyttige sammenligningene holder maskinvare- og evalueringsforholdene faste.
Langhorisontfeil blir sammensatte
Hvis en robot er 95 % pålitelig i hvert av 20 avhengige trinn, kan sjansen for å fullføre hele kjeden uten feil være mye lavere enn tallet per trinn antyder. Gjenoppretting og fremdriftssporing er derfor like viktig som nøyaktigheten i rå handling.
Fysisk økonomi er viktig
Innebygd AI fjerner ikke behovet for slitesterk maskinvare, batterier, vedlikehold, sikre aktuatorer, reservedeler og akseptabel syklustid. Et system kan være teknisk imponerende og fortsatt være uøkonomisk for en spesifikk jobb.
Generalisering er ikke det samme som ubegrenset autonomi
En modell som tilpasser seg nye objekter eller oppsett er mer generell enn en skriptet robot. Det betyr ikke at den trygt kan håndtere vilkårlige instruksjoner i vilkårlige miljøer. Distribusjonskonvolutter må fortsatt defineres og testes.
En bedre måte å bedømme den humanoide robot-"revolusjonen" på
Det sterkeste beviset på fremgang vil ikke være en robot som utfører den mest spektakulære engangsoppgaven. Det vil være en robot som kan lære en ny oppgave med mindre data, overføre ferdigheter til et annet miljø, utføre arbeidet lenger uten inngripen, komme seg etter vanlige feil og holde seg innenfor sikkerhetsbegrensningene mens man gjør det.
Med den standarden endrer kroppsliggjort AI allerede den tekniske veien for humanoid robotikk. Krysslignende datasett for kroppsliggjøring gjør generell forhåndstrening praktisk. VLA-modeller kobler språk og visjon til handling. Helkroppsmodeller kombinerer bevegelse med manipulasjon. Inferens på enheten reduserer avhengigheten av skyforsinkelse. Syntetiske data og simulering utvider treningsdekningen. Høyere nivå av kroppsliggjort resonnering forbedrer oppgavenedbrytning, fremdriftssporing og gjenoppretting.
Men feltet er fortsatt i overgangen fra «mulig» til «pålitelig». Derfor er de mest nyttige oppdateringene i 2026 de som avslører målte suksessrater, lengre oppgavehorisonter, overføringsforhold, sikkerhetsatferd og gjenoppretting etter feil – ikke bare mer flytende demonstrasjoner.
For alle som skal avgjøre om neste generasjons humanoider er klare for en reell arbeidsflyt, bør det siste spørsmålet være operasjonelt: Oppfyller systemet den nødvendige suksessraten, syklustiden, gjenopprettingsraten, intervensjonsraten og sikkerhetskonvolutten i miljøet der det faktisk skal fungere? Hvis ikke, er det riktige trekket ikke nødvendigvis å forlate kroppsliggjort AI. Det kan være å begrense oppgaven, legge til tilsyn, endre arkitekturen, samle inn bedre data eller forbedre robotkroppen til det målte resultatet er godt nok.