Hjem
» New Trends
»
Fremveksten av legemliggjort AI: Bygge bro mellom kode og fysisk virkelighet
Fremveksten av legemliggjort AI: Bygge bro mellom kode og fysisk virkelighet
Legemliggjort AI endrer det sentrale spørsmålet innen robotikk. I stedet for å spørre: «Kan programvare gjenkjenne dette objektet?» eller «Kan en robot gjenta denne bevegelsen?», spør forskere i økende grad om ett system kan oppfatte en scene i endring, forstå et menneskelig mål, velge en nyttig handling, utføre den gjennom en fysisk kropp, oppdage feil og prøve på nytt.
Det skiftet høres trinnvis ut, men det endrer nesten alle designbeslutninger. En språkmodell kan være feil og produsere en dårlig setning. En fysisk agent kan miste et glass, kollidere med en person, skade utstyr eller rett og slett mislykkes fordi friksjon, belysning, objektgeometri, sensorstøy og timing avviker fra treningsdataene. De viktigste valgene innen kroppsliggjort AI handler derfor ikke om å velge én «beste» modell. De handler om å bestemme hvor intelligensen skal befinne seg, hvor mye autonomi som er passende, hva slags data som er verdt å samle inn, og hvilke deler av kontrollstakken som skal forbli konvensjonelle og deterministiske.
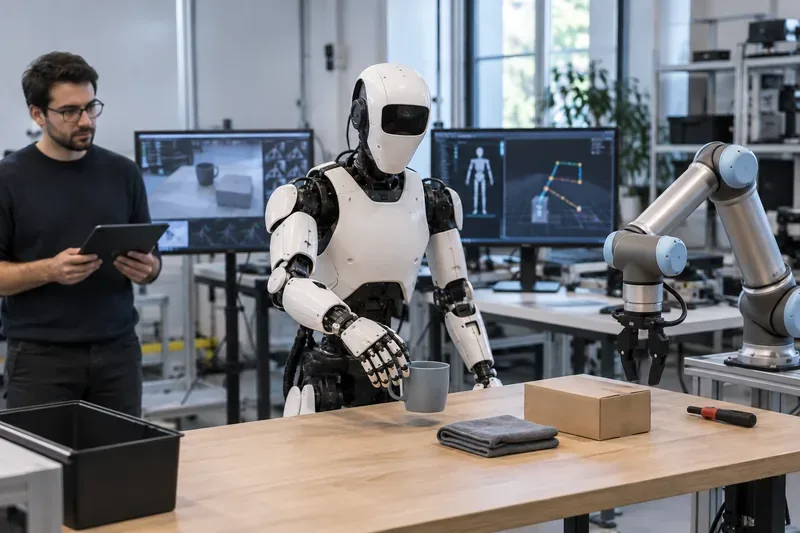
En scene fra et robotlaboratorium illustrerer den sentrale kroppsliggjorte AI-sløyfen: å registrere omgivelsene, tolke en oppgave, produsere bevegelse og observere det fysiske resultatet.
Hva gjør kroppsliggjort AI forskjellig fra vanlig programvare-AI?
Legemliggjort AI kobler persepsjon og resonnement til handlinger som endrer den fysiske verden. Et typisk system kan kombinere kameraer, kraft- eller berøringsregistrering, propriosepsjon, språkinstruksjoner, en overordnet planlegger, en visjon-språk-handlingsmodell, lavnivåbevegelseskontroll og maskinvaresikkerhetslag. Det definerende trekket er den lukkede sløyfen: systemet observerer, handler, observerer konsekvensen og tilpasser seg.
Fremgangen har akselerert fordi robotikk låner ideer som hjalp grunnleggende modeller med å skalere i språk og visjon. I 2023 samlet Open X-Embodiment-samarbeidet data fra 22 robottyper, mer enn 500 ferdigheter og over én million episoder, noe som viste at opplæring på tvers av roboter kunne forbedre overføring i stedet for å kreve et helt separat læringssystem for hver maskin. Google DeepMinds originale prosjektbeskrivelse er tilgjengelig i forskningsoversikten for Open X-Embodiment og RT-X .
Innen 2025 og 2026 presset flere grupper ideen videre. NVIDIA ga ut GR00T N1 som en åpen humanoid fundamentmodell trent fra en blanding som inkluderer robotbaner, menneskelig video, simulering og syntetiske data, ifølge den offisielle GR00T N1-forskningssiden . Physical Intelligences π0.5-arbeid utforsket generalisering av åpen verden ved å samtrene heterogene robot- og multimodale data; artikkelen rapporterer flertrinnsoppgaver i tidligere usete hjem og er tilgjengelig fra den originale π0.5-artikkelen . Figure beskrev i mellomtiden Helix 02 i januar 2026 som et enhetlig nevralt system for fullkropps humanoidkontroll; fordi dette er et selskapets publiserte resultat snarere enn en uavhengig referanseindeks, leses påstandene best i den sammenhengen gjennom den tekniske kunngjøringen om Helix 02 .
Det første store valget: ende-til-ende-kontroll eller en lagdelt arkitektur?
En av de klareste avveiningene er om en lært modell skal kontrollere roboten fra persepsjon og helt til motorisk utgang, eller om systemet skal dele jobben mellom overordnet resonnement og lavere nivåkontrollere.
Nærme
Styrker
Avveininger
Beste passform
En helhetlig visjon-språk-handlingspolicy
Kan lære direkte kartlegginger fra observasjoner og instruksjoner til handlinger; kan redusere oppgavespesifikk håndmanipulering
Vanskeligere å tolke, validere og begrense; ofte datasulten; uventede fysiske tilstander kan avsløre skjør atferd
Forskning på generell manipulasjon, tilpasningsdyktige husholdningsoppgaver, settinger der bred atferd er viktigere enn streng determinisme
Hierarkisk resonnement pluss lavnivåkontroll
Skiller planlegging fra rask motorutførelse; enklere å sette inn sikkerhetskontroller, bevegelsesplanleggere eller spesialiserte kontrollere
Mer systemintegrasjon; grensesnitt mellom lag kan introdusere latens eller uoverensstemmelser i antagelsene
Industrielle, samarbeidende eller sikkerhetssensitive miljøer der forutsigbar bevegelse og eksplisitte sikkerhetstiltak er viktige
Konvensjonell automatisering med selektive AI-moduler
Høy repeterbarhet, enklere validering, moden sikkerhetsteknikk
Mindre fleksibel når objekter, instruksjoner eller oppsett varierer
Repeterende oppgaver med høyt volum der variasjonen er lav og oppetiden er viktigere enn generalitet
Google DeepMinds robotstabel fra 2026 gjør denne separasjonen eksplisitt. Gemini Robotics 2 beskrives som en visjon-språk-handlingsmodell for motorisk kontroll, mens Gemini Robotics ER 2 utfører kroppsliggjort resonnement og flertrinnsplanlegging på høyere nivå. Selskapet tilbyr også en variant på enheten som er optimalisert for lokal utførelse. Se Gemini Robotics 2-utgivelsen fra 30. juli 2026 og modellkortet for Gemini Robotics ER 2 .
Anbefaling: Hvis en robot opererer rundt mennesker, dyre eiendeler eller harde sikkerhetsbegrensninger, er en lagdelt design vanligvis det mest forsvarlige utgangspunktet fordi det gir flere steder å håndheve grenser. Hvis hovedmålet er forskning på generalisering, kan en ende-til-ende-policy avdekke funksjoner som håndbygde rørledninger går glipp av, men den bør fortsatt sitte bak uavhengige fysiske sikkerhetstiltak.
Skyintelligens eller inferens på enheten?
Innebygde systemer er uvanlig følsomme for latens. En skymodell kan tilby mer databehandling og kan oppdateres sentralt, men nettverksforsinkelser og avbrudd er problemer i den fysiske verden når en robot må reagere raskt. Inferens på enheten reduserer ventetid rundtur og kan holde kamera- eller sensordata lokale, men det begrenser modellens størrelse, strømforbruk, minne og termisk design.
Googles Gemini Robotics On-Device 2-modellkort fra juli 2026 er nyttig fordi det angir både fordelen og begrensningen: modellen er designet for effektiv lokal robotmanipulering, mens dens kjente begrensninger inkluderer svakere generalisering til oppgaver utenfor distribusjon og vanskeligheter med roboter med høy frihetsgrad. Det er en praktisk påminnelse om at «mindre og lokalt» ikke automatisk tilsvarer «samme intelligens med lavere latens».
Anbefaling: bruk lokal inferens for reflekslignende eller tidssensitiv kontroll, personvernsensitiv registrering og operasjoner som må fortsette uten nettverk. Bruk eksterne eller større modeller for langsommere planlegging, semantisk tolkning, flåtelæring eller oppgaver der ekstra resonnementskvalitet er verdt latensen. En hybridarkitektur er ofte mer fornuftig enn å tvinge alle funksjoner inn på ett sted.
Generalistmodell eller oppgavespesialist?
Generalistiske robotfundamentsmodeller lover overføring: lær av mange oppgaver og utførelser, og tilpass deg deretter til en ny robot eller jobb med mindre data. Det er attraktivt når miljøer endres ofte. Men generalisering er ikke gratis. En smal spesialist kan fortsatt være å foretrekke når den samme operasjonen gjentas millioner av ganger og feilkostnaden er høy.
Physical Intelligences π0-arbeid illustrerer skillet. Tidligere forskning hevdet at bred fortrening forbedrer restitusjon og overføring, mens ettertrening av høy kvalitet bidrar til å spesialisere vanskelige oppgaver. π0.5-artikkelen utvider ideen til nye miljøer. Den viktige ingeniørlærdommen er ikke at alle applikasjoner trenger en enorm generalistpolitikk. Det er at fortrening og spesialisering kan kombineres i stedet for å behandles som motsetninger.
Anbefaling: velg en generalistisk base når oppgavevariasjon, objektvariasjon eller omdistribusjonshastighet dominerer. Velg en spesialisert policy eller konvensjonell automatisering når miljøet er strengt kontrollert, oppgaven er stabil og kvalifiseringskostnaden er viktigere enn tilpasningsevne.
Virkelige data, simulering eller syntetiske data?
Robotlæring har et dataproblem som tekstmodeller ikke har: nyttige fysiske interaksjonsdata er dyre. Ekte baner krever maskinvare, operatører, vedlikehold, plass, sikkerhetsprosedyrer og tid. Simulering kan generere erfaring raskere og tryggere, men simulert fysikk og persepsjon samsvarer ikke perfekt med virkeligheten. Syntetiske data kan øke mangfoldet, men verdien av dette mangfoldet avhenger av hvor tett det dekker forholdene det distribuerte systemet faktisk vil møte.
NVIDIAs GR00T N1-forskning beskriver en treningsblanding som spenner over ekte robotbaner, simulering, syntetiske data og menneskelig video. Open X-Embodiment demonstrerte en annen rute: å samle ekte datasett på tvers av institusjoner og robotformer. Disse tilnærmingene er komplementære snarere enn gjensidig utelukkende.
Anbefaling: bruk simulering for å dekke farlige, sjeldne eller kombinatoriske situasjoner; bruk reelle data for å kalibrere virkelighetsgapet og validere endelig atferd; bruk syntetisk variasjon for å utvide visuelt og oppgavemessig mangfold. Den sterkeste datastrategien er vanligvis en portefølje, etterfulgt av evaluering av fysisk maskinvare som ikke ble brukt til å produsere treningseksemplene.
Humanoid kropp eller spesialbygd robot?
Fremveksten av kroppsliggjort kunstig intelligens er ofte visuelt representert av humanoider, men kroppsliggjøring krever ikke en menneskeformet kropp. En mobil manipulator, lagerarm, firbent, drone eller autonomt kjøretøy kan alle være kroppsliggjorte kunstig intelligens-systemer hvis persepsjon og lært resonnement lukker sløyfen med fysisk handling.
Humanoider har en åpenbar fordel: hjem og arbeidsplasser er utformet rundt menneskelig rekkevidde, trapper, dører, hyller og verktøy. En menneskekompatibel form kan redusere behovet for å redesigne miljøet. Ulempen er kompleksitet. Helkroppsbalanse, fingernemme hender, energiforbruk, aktuatorpålitelighet og sikkerhet skaper et mye vanskeligere kontrollproblem enn en fast arm boltet til en arbeidsstasjon.
Figures Helix 02 og Google DeepMinds arbeid med helkroppsrobotikk fra 2026 viser hvorfor humanoidkontroll nå er et frontlinjeforskningsområde. Samtidig spenner Googles eget robotsortiment over toarmssystemer og fulle humanoider, noe som forsterker det praktiske poenget om at det ikke er noe krav om å bruke en humanoid kropp bare fordi intelligenslaget er generelt.
Anbefaling: velg morfologi fra arbeidsmiljøet. Hvis oppgaven er «flytte standardiserte kartonger mellom to faste punkter», kan en spesialbygd arm eller mobil manipulator være billigere og enklere å sertifisere. Hvis oppgaven er «operere i rom designet for mennesker og bruke mange menneskelige verktøy», blir humanoid morfologi mer attraktiv til tross for den ekstra ingeniørbyrden.
Åpen plattform eller proprietær stabel?
Åpne modeller og referanseplattformer kan redusere eksperimenteringskostnader, forbedre reproduserbarheten og la team inspisere eller modifisere deler av stakken. Proprietære systemer kan levere tettere maskinvare-programvare-integrasjon og kan komme med sterkere produktstøtte, men de kan begrense portabilitet og innsyn i opplæring eller kontrollinternt.
NVIDIA posisjonerer Isaac GR00T som en åpen utviklingsplattform og GR00T N1 som en åpen vektplattform. Google DeepMinds nyeste Gemini Robotics-modeller har modellkort og utvalgte tilgangsveier, mens kommersielle humanoide leverandører som Figure integrerer sin egen maskinvare og modeller tett. Dette er forskjellige produktstrategier, ikke direkte utskiftbare forskningsresultater.
Anbefaling: Akademiske laboratorier og plattformteam som trenger å endre opplæring, datasett eller kontrollere, bør favorisere åpne grensesnitt og reproduserbare verktøy. Distribusjonsteam som bryr seg mer om støtte, integrasjonshastighet og én ansvarlig leverandør, kan med rimelighet foretrekke et vertikalt integrert system, forutsatt at de fortsatt kan få tak i valideringsbevisene de trenger.
Sikkerhet er ikke en modellfunksjon; det er en systemarkitektur
Den viktigste forskjellen mellom kroppsliggjort AI og en chatbot er at feil kan skape fysiske farer. En sikker utrulling trenger derfor mer enn en modell som har blitt bedt om å «være forsiktig». Den trenger lagdelte kontroller: semantiske begrensninger, kollisjonsunngåelse, kraftbegrensninger, nødstopp, sikre driftssoner, maskinvaresperringer, operatørprosedyrer, overvåking og klare betingelser for å gi kontrollen tilbake til et menneske.
Google DeepMinds sikkerhetsmateriell for robotikk anbefaler eksplisitt en lagdelt tilnærming og advarer mot å bruke robotmodellene til sikkerhetskritiske applikasjoner som helsevesen eller transport uten nødvendige sikkerhetstiltak. Det offentlige rammeverket skiller semantisk, fysisk og driftssikkerhet; se det offisielle rammeverket for robotikksikkerhet . Dette er i samsvar med et bredere ingeniørprinsipp: lært atferd bør ikke være den eneste barrieren mellom en modellfeil og en fysisk ulykke.
Hvordan bør organisasjoner evaluere kroppsliggjort AI før de tar den i bruk?
En nyttig evaluering bør være basert på operasjonelle kriterier snarere enn en demonstrasjonssekvens. Start med suksessraten for oppgaven på tvers av gjentatte forsøk, men ikke stopp der. Mål gjenoppretting etter forstyrrelser, tid det tar å fullføre oppgaven, menneskelige inngrep, kollisjons- eller nesten-kollisjonshendelser, gripefeil, energiforbruk, nettverksavhengighet og ytelse på objekter eller layouter som er ekskludert fra trening.
Deretter skiller vi tre spørsmål som ofte blandes sammen. For det første, kan modellen utføre oppgaven under kjente forhold? For det andre, kan den generalisere når scenen endres? For det tredje, kan hele robotsystemet feile trygt når modellen er feil? Et system kan score godt på én dimensjon og dårlig på en annen.
Leverandørdemonstrasjoner er nyttige bevis på at en funksjon eksisterer under visse forhold, men de er ikke en erstatning for uavhengig testing i det tiltenkte miljøet. Påstander som autonome husholdningsoppgaver på flere minutter eller fullkropps humanoidkontroll bør behandles som lovende tekniske milepæler, mens pålitelighet, vedlikeholdsbyrde, gjennomstrømning og sikkerhet i bred produksjonsbruk forblir applikasjonsspesifikke spørsmål som krever distribusjonsdata.
Hva fremveksten av kroppsliggjort AI faktisk betyr
Legemliggjort AI er ikke bare å «sette en LLM inn i en robot». Den viktigste utviklingen er konvergensen av multimodale grunnleggende modeller, datasett på tvers av roboter, policyer for lært handling, rask lokal inferens, simulering og konvensjonell robotkontroll. Sammen gjør de det mulig å gå fra roboter som følger faste skript til maskiner som kan tolke mål og tilpasse seg fysisk variasjon.
Den vinnende arkitekturen vil variere avhengig av brukstilfelle. Forskningslaboratorier kan prioritere bred generalisering og åpne modeller. Fabrikker kan prioritere deterministisk bevegelse, oppetid og validering. Hjemmeroboter kan kreve menneskekompatibel maskinvare, naturlig språkinteraksjon, personvernbevisst prosessering på enheten og uvanlig sterk gjenopprettingsatferd. Farlige miljøer kan rettferdiggjøre større autonomi, men kreve strengere tilsynskontroller.
Det praktiske spørsmålet er derfor ikke om kroppsliggjort AI vil erstatte tradisjonell robotikk. Det er der lært intelligens skaper nok fleksibilitet til å rettferdiggjøre dens usikkerhet. Team som svarer på dette spørsmålet med målbare kriterier – latens, suksessrate, gjenoppretting, sikkerhet, datakostnad, portabilitet og vedlikehold – vil være bedre posisjonert enn team som velger en robot eller modell basert utelukkende på generalitet.