Hjem
» New Trends
»
Anatomien til kommersielle droner: Maskinvaregjennombrudd bak autonom flyging
Anatomien til kommersielle droner: Maskinvaregjennombrudd bak autonom flyging
En moderne kommersiell drone forstås best som en kompakt flyvende robot, ikke bare et flyskrog med et kamera. Dens virkelige verdi kommer fra hvor godt fremdrift, kraft, navigasjon, persepsjon, innebygd databehandling, kommunikasjon, nyttelast og sikkerhetslogikk fungerer sammen under forholdene i et reelt oppdrag.
Denne forskjellen er viktig fordi en imponerende spesifikasjon fortsatt kan gi svake resultater. En påstand om lang flytid garanterer ikke nyttig utholdenhet med tung nyttelast. Hindringsunngåelse garanterer ikke sikker autonom navigasjon i mørke, tåke, reflekterende miljøer eller uformelt terreng. Et høyoppløselig kamera garanterer ikke data i kartleggingskvalitet med mindre posisjonsnøyaktighet, kalibrering, bevegelseskontroll og prosessering også er passende.
Ved slutten av denne artikkelen skal du kunne se på en kommersiell dronearkitektur og stille et bedre spørsmål enn «Hvor avansert er den?». Det mer nyttige spørsmålet er: «Kan dette systemet gjentatte ganger produsere det oppdragsresultatet jeg trenger, med målbare marginer og akseptabel driftsrisiko?»
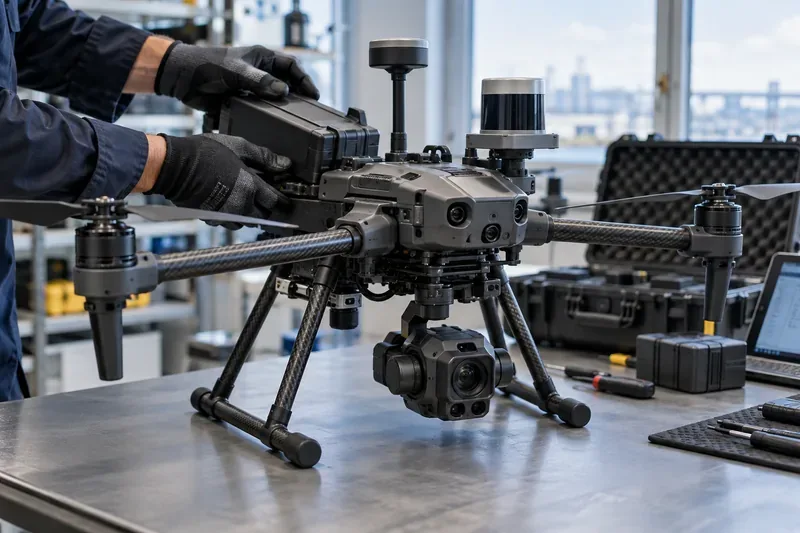
En kommersiell multirotor på en inspeksjonsbenk viser hvordan batteri, fremdrift, navigasjonssensorer, maskinvare for persepsjon om bord, kommunikasjons- og nyttelastsystemer må fungere som ett integrert fly.
Hva er inni en kommersiell drone?
Selv om design varierer fra små quadcoptere til fastvingede kartleggingsfly og tungløftplattformer, inneholder de fleste kommersielle droner de samme funksjonelle lagene. Åpen autopilotdokumentasjon fra PX4 beskriver en kjent kontrollkjede: sensorer mater tilstandsestimering, veiledning og navigasjon oppretter settpunkter, kontrollere beregner korreksjoner, og aktuatorer omgjør disse korreksjonene til motor- eller servobevegelse.
Delsystem
Hva den gjør
Hvordan god prestasjon ser ut
Flyskrog og fremdrift
Genererer løft, skyvekraft og fysisk stabilitet
Forutsigbar håndtering, tilstrekkelig skyvekraftmargin, lav vibrasjon og passende værbestandighet
Batteri og kraftelektronikk
Forsyner motorer, datamaskiner, sensorer og nyttelast med energi
Nyttig oppdragsutholdenhet med reserve, stabil spenning under belastning og repeterbar batteritilstand
Navigasjonssensorer
Estimer holdning, posisjon, høyde, kurs og hastighet
Stabile tilstandsestimater med grasiøs fallback når én kilde degraderes
Persepsjonssensorer
Oppdag hindringer, terreng, mål eller inspeksjonselementer
Pålitelig deteksjon i den tiltenkte belysningen, teksturen, rekkevidden og værforholdene
Flykontrollør
Kjører stabiliserings- og flykontrollløkker
Rask, deterministisk kontroll med testet feilhåndtering
Edge-datamaskin
Kjører datasyn, kartlegging, planlegging og AI-arbeidsbelastninger
Lav latens-inferens uten å forbruke for mye strøm eller termisk budsjett
Kommunikasjon
Flytter kommando-, telemetri-, video- og oppdragsdata
Kjent dekning, overvåking av lenkekvalitet og sikker oppførsel ved tapte lenker
Nyttelast
Utfører forretningsoppgaven: avbildning, termisk inspeksjon, LiDAR, levering, sensoravlesning eller annet arbeid
Datakvalitet som oppfyller akseptkriteriene for oppdraget
1. Flyskrog og fremdrift: den første ytelsesrammen
Multirotorer dominerer mange inspeksjons-, offentlig sikkerhet-, fotograferings- og kortdistansekartleggingsjobber fordi de kan sveve og manøvrere presist. Fly med faste vinger er vanligvis mer effektive for langdistansedekning, mens hybride VTOL-design prøver å kombinere vertikal start med effektiv fremoverflyvning.
Børsteløse motorer, moderne elektroniske hastighetskontrollere, lettere komposittstrukturer, større og mer effektive propeller og bedre kontrollprogramvare har jevnt og trutt utvidet hva elektriske kommersielle droner kan bære. Men den viktigste målingen er ikke maksimal nyttelast eller maksimal flytid separat. Det er utholdenhet ved nyttelast, temperatur, vind, høyde og reservepolicy du faktisk vil bruke.
Et nyttig eksempel fra denne tiden er DJIs spesifikasjonsark for Matrice 400. Produsenten oppgir en maksimal nyttelast på 6 kg og opptil 59 minutter flytid uten vind under en definert testkonfigurasjon. Disse tallene illustrerer fremdriften til tunge multirotorer for bedrifter, men DJI oppgir også at den reelle ytelsen varierer med miljø, nyttelast og firmware. Dette forbeholdet er nøyaktig hvordan slike tall bør leses.
Kvalitetskontroll
Mål oppdragets utholdenhet med installert operativ nyttelast og med en konservativ landingsreserve. Hvis feltutholdenheten konsekvent er langt under det oppdraget trenger, er det kanskje ikke den beste løsningen å øke batterikapasiteten fordi større batterier øker vekten. En annen flyskrogsklasse, en lettere nyttelast, kortere ruter eller et dockbasert driftsmønster kan gi et bedre totalresultat.
2. Kraftsystemer: autonomi drives fortsatt av et energibudsjett
Alle autonome funksjoner konkurrerer om den samme lagrede energien. Motorer forbruker mesteparten av den, men høypresterende datamoduler, oppvarmede batterier, mobiltelefoner, radar, LiDAR, lys og flere kameraer kan endre strømforbruket vesentlig.
Derfor er batterikvalitet mer enn kapasitet i wattimer. Kommersielle operatører bør være oppmerksomme på cellekonsistens, temperaturoppførsel, syklusaldring, estimering av ladetilstand, ladetid, batterilogger og om flyet kan oppdage unormal spenning eller temperatur tidlig nok til å reagere trygt.
En sunn strømarkitektur er synlig i dataene: batterispenningen synker ikke uventet under normal akselerasjon, estimater for gjenværende kapasitet er repeterbare, og oppdragsplanleggeren bruker en reserve som gjenspeiler vind- og rutegeometri i stedet for en fast optimistisk prosentandel.
3. Navigasjon: Sensorfusjon er den skjulte kjernen i autonom flyging
Autonomi begynner med å kjenne flyets tilstand. PX4-sensordokumentasjonen viser de viktigste byggesteinene: gyroskop, akselerometer, magnetometer og barometer, med GNSS eller en annen posisjoneringskilde som trengs for mange automatiske moduser. Kommersielle systemer kan legge til dobbel GNSS, RTK-korreksjoner, visuell odometri, LiDAR-odometri, radarhøyde eller terrengrelativ navigasjon.
RTK kan forbedre posisjonering dramatisk når korreksjonsdata og satellittgeometri er tilgjengelig. DJI spesifiserer for eksempel RTK-nøyaktighet i centimeterklasse for Matrice 400 under de angitte forholdene. Men høypresisjons-GNSS er ikke det samme som robust navigasjon. Urbane kløfter, stålkonstruksjoner, elektromagnetisk interferens, flerveisrefleksjoner, tredekke og innendørsmiljøer kan alle svekke satellittbasert posisjonering.
Gjennombruddet er derfor ikke én «perfekt» sensor. Det er bedre fusjon: å kombinere treghets-, satellitt-, visuell-, avstands- og noen ganger radardata slik at kjøretøyet kan oppdage uenigheter og fortsette med et passende reservepunkt.
Kvalitetskontroll
Ikke evaluer navigasjon kun i et åpent felt. Test de vanskeligste miljøene operasjonen faktisk inkluderer. Se etter posisjonshopp, ustabilitet i retning, hyppige modusendringer eller operatørinngrep. Hvis systemet blir upålitelig når GNSS-kvaliteten synker, kan en visuelt eller LiDAR-assistert navigasjonsmetode være mer passende.
4. Persepsjonsmaskinvare: kameraer er nå bare ett lag
Kommersielle droner kombinerer i økende grad flere sensormodaliteter. RGB-kameraer gir rike visuelle detaljer. Termiske kameraer støtter varmetapsinspeksjon, brannslukking, industrielt vedlikehold og søkeoperasjoner. LiDAR måler geometri direkte. Infrarøde rekkeviddesensorer hjelper med dybde på kort avstand. Radar kan legge til nyttig hindringsinformasjon der kameraer for synlig lys er mindre pålitelige.
Sensorstakken på DJIs nåværende Matrice 400 viser hvor langt dette har kommet: den offisielle spesifikasjonen viser omnidireksjonell kikkertvisjon, roterende og oppoverrettet LiDAR, en nedoverrettet 3D infrarød rekkeviddesensor og seksretnings mmWave-radar. Samme side dokumenterer også miljøbegrensninger for synsregistrering og bemerker at noen radarfunksjoner kan være begrenset av region. Det er en viktig påminnelse om at «omnidireksjonell registrering» ikke er det samme som «ubetinget hindringsunngåelse».
For en annen arkitektur sier Skydio at X10 bruker seks navigasjonslinser for 360-graders sikt og en innebygd NVIDIA Jetson Orin GPU. Operatørmaterialene beskriver 360-graders hindringsunngåelse, 3D-kartlegging i sanntid, visuell navigasjon, bevegelsesplanlegging, veipunktoppdrag og visuell retur til hjemmet. Disse funksjonene viser markedets retning: persepsjon og planlegging er i økende grad innebygd i stedet for å være avhengig av en ekstern datamaskin.
Kvalitetskontroll
Bedøm persepsjon ut fra oversett hindringer, falske deteksjoner, minimum pålitelig funksjonsstørrelse, brukbar rekkevidde, oppførsel i svakt lys og ytelse rundt glass, ledninger, repeterende teksturer, støv, regn og objekter i bevegelse. Hvis ett miljø gjentatte ganger forårsaker usikkerhet, endre sensormiksen eller driftsprosedyren i stedet for å anta at mer AI alene vil løse det.
5. Edge AI: mer databehandling endrer hva som kan skje ombord
Innebygde AI-akseleratorer lar droner kjøre objektdeteksjon, visuell navigasjon, kartlegging, sporing, semantisk forståelse og ruteplanlegging med lavere latens enn et skybasert design. NVIDIAs nåværende Jetson-linje demonstrerer omfanget av innebygd databehandling som nå er tilgjengelig: den offisielle sammenligningen viser 67 TOPS for Jetson Orin Nano Super-utviklersettet og 275 TOPS for Jetson AGX Orin-utviklersettet, med forskjellige effektkonvolutter.
Raw TOPS er imidlertid ikke en målestokk for oppdrag. En dronedatamaskin må passe innenfor begrensninger for masse, termisk energi, strøm, minne og pålitelighet. En mindre modell som kjører forutsigbart i utkanten av datanettverket kan være mer nyttig enn en mye større modell som overopphetes, tapper batteriet eller øker latensen i den flykritiske oppfatningen.
Den sterkeste arkitekturen skiller også ansvar. Stabilisering og essensiell flysikkerhet bør ikke avhenge av en stor AI-modell. AI-persepsjon kan foreslå hindringer, mål eller ruter, mens flykontroll på lavere nivå forblir deterministisk og uavhengig overvåket.
6. Kommunikasjon: en datalink er ikke en erstatning for autonomi
Kommersielle oppdrag kan bruke dedikerte radiolenker, Wi-Fi-klasselenker, mobiltilkobling, satellittjenester eller kombinasjoner av disse. Lenken bærer kontrollkommandoer, telemetri, video, korreksjoner, oppdragsoppdateringer og flåtedata. For fjernoperasjoner er redundans og gjenopprettingslogikk viktigere enn annonsert topprekkevidde.
Et modent system vet hva det skal gjøre når båndbredden faller, latensen øker eller koblingen forsvinner. Avhengig av oppdrag og autorisasjon kan det bety å sveve, klatre, lande, returnere hjem, fortsette en forhåndsdefinert rute eller gå over til en annen kommunikasjonsvei.
I USA har maskinvare også en tilknytning til samsvar. FAAs veiledning for fjern-ID forklarer at droner som må registreres generelt må overholde fjern-ID, som kringkaster identifikasjons- og posisjonsinformasjon. Det er ikke bare en administrativ funksjon; det er nå en del av systemarkitekturen som operatører må ta hensyn til.
7. Hva betyr egentlig «autonom flyging»?
Autonomi er et spekter, og markedsføringsspråk komprimerer ofte flere svært forskjellige evner til ett ord.
Stabilisert flyging: luftfartøyet holder stilling, høyde eller posisjon mens et menneske dirigerer det.
Oppdragsautomatisering: flyet følger veipunkter, kartleggingsrutenett eller skriptede handlinger.
Persepsjonsbevisst autonomi: luftfartøyet oppdager hindringer eller motiver og justerer banen.
Miljøbevisst autonomi: luftfartøyet bygger et lokalt kart, navigerer med degradert GNSS og planlegger rundt begrensninger.
Fjernstyrt flåteautonomi: oppdrag kan startes fra dokker, utføres, returneres, lades opp, lastes opp data og overvåkes i flåteskala.
Kvalitetstesten er intervensjonsrate. Hvis operatører ofte må redde flyet fra navigasjonsfeil, fly om manglende områder eller manuelt korrigere innramming, leverer ikke systemet nyttig autonomi for det oppdraget, uavhengig av hvor mange autonome funksjoner som vises på spesifikasjonsarket.
Hva endret seg mest innen kommersiell dronemaskinvare?
Det største skiftet i det siste er ikke en enkelt komponent. Det er konvergensen av flere forbedringer: tettere kantdatabehandling, multimodal hindringsregistrering, kraftigere batterier og fremdriftssystemer, presis RTK-posisjonering, modulære nyttelastgrensesnitt, sterkere miljøvern og dockinginfrastruktur.
Denne konvergensen gjør at kommersielle droner kan gå fra å være «en pilot som flyr en sensor» til å bli «et overvåket robotsystem som produserer et repeterbart datasett eller en tjeneste». Skillet er synlig i inspeksjonsarbeidsflyter. En nyttig autonom inspeksjon når ikke bare frem til aktivumet. Den følger den planlagte dekningen, bevarer trygge avstander, opprettholder bildeoverlapping og fokus, registrerer nøyaktige metadata, oppdager hull og returnerer med nok reserve til å håndtere uforutsette hendelser.
Hvordan bør du bedømme oppdragskvaliteten?
Et kommersielt dronekjøp eller en arkitekturgjennomgang bør knyttes til målbare resultater. De beste målepunktene avhenger av oppdraget, men følgende sett fungerer godt som et utgangspunkt.
Fullføringsgrad for oppdrag: Hvor ofte fullføres oppgaven uten avbrudd eller omflyvninger?
Menneskelig intervensjonsrate: Hvor ofte må en pilot overstyre autonomi?
Dataakseptgrad: Hvilken prosentandel av bilder, termiske rammer, punktskyer eller leveranser oppfyller kvalitetsterskelen nedstrøms?
Lokaliseringsintegritet: Hvor ofte svekkes posisjons- eller kurstilliten utover oppdragsgrensen?
Energireserve ved landing: Er det nok margin etter vind, omdirigering og nyttelastbruk?
Kommunikasjonsrobusthet: Oppfører systemet seg forutsigbart under degradert eller tapt tilkobling?
Vedlikeholdsbyrde: Hvor mange arbeidstimer, batteribytter, kalibreringer og komponentbytter kreves per flytime?
Miljømessig suksessrate: Forblir ytelsen akseptabel innenfor det tiltenkte temperatur-, lys-, vind-, støv- og nedbørsområdet?
Når bør du endre tilnærmingen?
Å bytte plattformer eller driftskonsepter er berettiget når gjentatte bevis viser at en begrensning i kjerneoppdraget er strukturell, ikke bare et innstillingsproblem.
Hvis svevetid er flaskehalsen på lange lineære undersøkelser, bør du vurdere fastvinget flygemotor eller VTOL i stedet for å legge til mer batterimasse til en multirotor.
Hvis GNSS-forringelse forårsaker gjentatte autonomifeil, legg til visuell eller LiDAR-basert lokalisering, eller redesign oppdraget for å forbli i pålitelige posisjoneringssoner.
Hvis små ledninger eller tynne grener er kritiske farer, må du ikke anta at en generell påstand om hindringsundgåelse dekker dem. Valider den faktiske deteksjonsrammen eller bruk en sensorstabel designet for den faren.
Hvis mobildekningen er inkonsekvent, flytt mer av oppdragslogikken om bord og definer sikker oppførsel ved tapte koblinger i stedet for å stole på uavbrutt skykontroll.
Hvis nyttelasten produserer utmerkede rådata, men skaper for mange omflyvninger, bør du forbedre oppdragsplanlegging, stabilisering, metadata og kvalitetskontroller før du kjøper en sensor med høyere oppløsning.
Hvis godkjenning fra myndighetene er den viktigste begrensningen, kan det være mer effektivt å omdesigne ruten, høyden over havet, området, bemanningsmodellen eller driftskategorien enn å legge til maskinvare.
Regulering er en del av systemdesignet
Autonom kapasitet gir ikke i seg selv tillatelse til å operere autonomt. I USA beskriver FAAs sammendrag av del 107 fra juli 2026 fortsatt visuell siktlinje som grunnlinjen for operasjoner med små droner, mens siden om avanserte operasjoner identifiserer BVLOS som en operasjon som kan trenge ytterligere godkjenning. FAA publiserte et foreslått BVLOS-rammeverk i august 2025 som dekker luftfartøy, separasjon, autorisasjoner, sikkerhet, rapportering og relaterte krav. Operatører bør bekrefte gjeldende regelstatus før de bygger en forretningsplan rundt rutinemessig BVLOS.
I Europa bruker EASAs SORA-veiledning en risikobasert prosess for mange operasjoner i den «spesifikke» kategorien. EASAs regler fra juni 2026 innlemmer SORA 2.5 og knytter operasjonell risiko til robustheten til tekniske, prosedyremessige og organisatoriske avbøtende tiltak. I praksis må maskinvarekvalitet demonstreres i sammenheng med en definert operasjon, ikke bedømmes isolert.
Den praktiske grensen for autonomi
Kommersielle droner blir stadig mer kapable fordi sensorer, databehandling, kontroll og tilkobling forbedres samtidig. Likevel er ikke de sterkeste systemene de som lover å fjerne mennesker fra alle beslutninger. Det er de som gjør menneskelig tilsyn mer effektivt, avdekker usikkerhet, håndterer forutsigbare feil på en sikker måte og produserer konsistente oppdragsresultater.
Det er den nyttige måten å lese anatomien til en autonom drone på. Motorer, batterier, LiDAR, kameraer, AI-prosessorer, radioer og flykontrollere er bare ingrediensene. Det ferdige produktet bør bedømmes ut fra bevis: repeterbar oppdragsgjennomføring, akseptabel datakvalitet, sikker oppførsel i utkanten av operasjonsområdet og en regulatorisk vei som samsvarer med den tiltenkte utplasseringen.