Hjem
» New Trends
»
AI-Powered Surgical Robotics: Redefining Precision in the Operating Room
AI-Powered Surgical Robotics: Redefining Precision in the Operating Room
AI-powered surgical robotics is redefining precision less by replacing the surgeon than by adding new layers of sensing, data, guidance, and repeatability around the surgeon’s decisions. As of September 2026, the most important distinction is that mainstream robotically assisted surgery remains human-controlled. The U.S. Food and Drug Administration (FDA) explicitly describes current robotically assisted surgical systems as devices in which the surgeon controls the instruments; they do not independently perform the operation. AI is increasingly being added around that human-controlled core, from video analysis and skills analytics to force measurement and product-specific real-time decision support.
To make that distinction concrete, consider a clearly hypothetical example that will run through this article. Imagine a patient, Jordan, scheduled for a minimally invasive urologic procedure at a hospital with a modern robotic platform. The surgeon, Dr. Maya Lee, has extensive training on that system. Jordan, Dr. Lee, and the hospital are fictional, and this scenario is not a clinical result or testimonial. It is simply a way to show where current technology can realistically contribute before, during, and after a procedure.
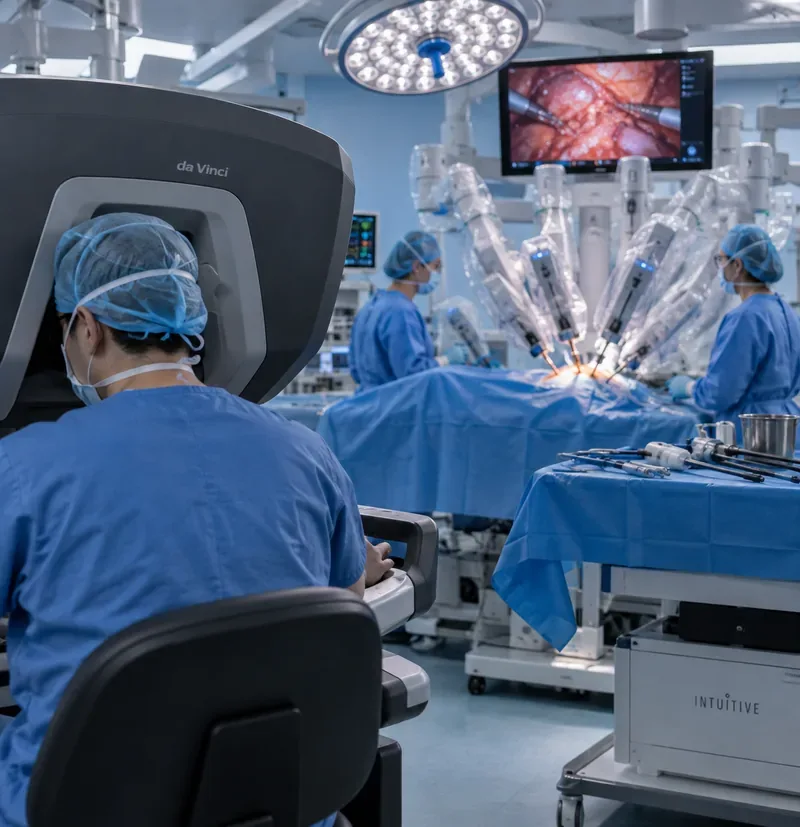
A modern robotic operating-room setup illustrates the division of work that matters most: the surgeon remains responsible for the procedure while robotic hardware, imaging, sensing, and software add layers of control and information.
What does “AI-powered surgical robotics” actually mean today?
The phrase can sound as if an artificial intelligence system is deciding how to operate and then carrying out the surgery on its own. That is not the normal reality of commercial soft-tissue robotic surgery in the United States. The FDA’s computer-assisted surgical systems guidance page says robotically assisted surgical devices allow a surgeon to use computer and software technology to control instruments through small incisions. The agency also states that these devices cannot perform surgery without direct human control.
AI enters the picture in narrower, more practical roles. The FDA maintains an AI-enabled medical device list for products that have met applicable premarket requirements. Within surgical ecosystems, manufacturers are developing tools that analyze video, instrument movement, workflow, and other data streams. Some are used after the operation for training and performance review; others are beginning to support real-time awareness during procedures.
Technology layer
What it can do
Typical 2026 status
Robotic motion control
Translate surgeon hand movements into precise instrument motion, including wristed motion in confined spaces
Established in approved robotically assisted procedures
Advanced visualization
Provide magnified 3D views and digitally processed surgical images
Established
Force sensing and feedback
Measure forces at the instrument and provide tactile or visual information to the surgeon
Available on specific platforms and instruments
AI video and performance analytics
Analyze recorded case video, system data, and instrument movement to identify workflow or skill patterns
Commercially available in selected ecosystems
Real-time AI assistance
Interpret live procedural data and surface narrow, product-specific information during surgery
Emerging; clearance and intended use matter
Autonomous task execution
Plan and perform parts of a surgical task with reduced human input
Mostly research or tightly bounded automation
Fully autonomous soft-tissue surgery
Independently plan and perform an entire human operation
Not routine clinical practice
In the hypothetical case, where does precision begin?
For Jordan’s fictional procedure, precision starts well before any robotic arm moves. The hospital must choose a system cleared for the intended procedure, train the surgical team on that specific model, verify instruments and accessories, and establish contingency plans. FDA guidance stresses that appropriate use and proper training matter because models differ and because robotic systems carry both procedural and device-related risks.
This is an important correction to the idea that the robot itself creates precision. A technically capable system used by an inadequately prepared team is not “precise” in the clinically meaningful sense. Operating-room precision is a system property: surgeon judgment, patient selection, imaging, setup, instrument choice, software behavior, team communication, and device reliability all have to align.
How do modern robots make a surgeon’s movements more controlled?
Current platforms can give surgeons high-definition 3D visualization and computer-mediated control of small, articulated instruments. For example, Intuitive’s FDA-cleared da Vinci 5 platform was announced in March 2024 with updated controllers, vibration and tremor controls, a new 3D display and image-processing architecture, and optional force-sensing instruments. Intuitive’s own da Vinci 5 clearance announcement describes these capabilities and notes that force data can become an additional stream for future analytics.
In the hypothetical case, Dr. Lee still chooses where to dissect, when to stop, how to respond to unexpected anatomy, and whether to convert to another approach. The robot can help translate intentional hand movements into controlled instrument motion, but it does not replace those decisions. That difference is fundamental: mechanical precision is not the same as clinical judgment.
Force sensing adds a new kind of feedback
En begrensning ved mange tidligere robotsystemer var at kirurger i stor grad var avhengige av synet i stedet for å føle vevskrefter gjennom instrumentene. Nyere kraftregistrerende teknologier er utviklet for å legge til informasjon om skyv, trekk, spenning eller påført kraft. Det kan hjelpe en kirurg å forstå hvor sterkt et instrument samhandler med vev.
I Jordans hypotetiske prosedyre kan du forestille deg at Dr. Lee trekker tilbake vev i et smalt felt. En kraftindikator eller et kompatibelt krafttilbakemeldingsinstrument kan gi et annet signal i tillegg til det visuelle bildet. Det forteller ikke Dr. Lee hva den riktige manøveren er; det gjør en ellers skjult fysisk variabel mer synlig eller merkbar. Det er et godt eksempel på hvordan robotikk fra «AI-æraen» ofte utvikler seg gjennom bedre sensorer og data, ikke gjennom autonom beslutningstaking.
Hvor brukes AI hvis roboten fortsatt er kirurgstyrt?
Et av de områdene som utvikler seg raskest er analyse av kirurgiske data. Moderne robotplattformer genererer video, instrumentposisjonsdata, kraftmålinger, systemhendelser og arbeidsflytinformasjon. AI kan behandle disse datastrømmene mye raskere enn en person kan gjennomgå dem manuelt.
Intuitives dokumentasjon for My Intuitive+ sier at Case Insights-produktet bruker AI til å evaluere da Vinci-systemdata, kinematisk bevegelse og video for å skape objektiv innsikt for ferdighetsutvikling. Selskapet beskriver funksjoner som automatiske videobokmerker, ytelsestrender og skreddersydd veiledning. Disse påstandene bør forstås i sammenheng med produktets tiltenkte bruk og produsentdokumentasjonen; de er ikke bevis på at alle AI-målinger forbedrer pasientresultatene.
Medtronic har tatt en lignende økosystemtilnærming. Deres robotassisterte kirurgiplattform Hugo fikk FDA-godkjenning for urologiske prosedyrer i desember 2025, ifølge selskapets offisielle amerikanske godkjenningsmelding . Medtronic sier at Hugo-systemet kobles til Touch Surgery-økosystemet for opplæring, teleproctoring, videotilgang og AI-drevet postoperativ innsikt. Selskapet opplyser også i pressemeldingen at Touch Surgery-økosystemet ikke er ment å styre kirurgi eller diagnostisere eller behandle en sykdom eller tilstand.
Kan AI hjelpe under operasjonen, ikke bare etter den?
Ja, men det nyttige spørsmålet er hvilken oppgave som er klarert eller validert? Sanntids-AI kommer som smale funksjoner snarere enn som en generell «copilot» som kan styre hele operasjonen.
I juli 2026 annonserte Medtronic Touch Surgery Aide, en neste generasjons databehandlingsplattform for operasjonsstuer som er ment å støtte sanntids AI-applikasjoner. I sin offisielle kunngjøring fremhevet Medtronic avansert databehandling for beslutningsstøtte i sanntid og en FDA-godkjent Instrument Exit Point-applikasjon. Det er et nyttig tegn på hvor feltet er på vei: spesifikke AI-funksjoner som observerer operasjonsstedet og viser frem nøye definert informasjon mens kirurgen fortsatt har ansvaret.
Tilbake i den hypotetiske operasjonsstuen betyr dette at et AI-system kan identifisere en relevant instrumenttilstand, organisere video eller fremheve en definert hendelse. Det bør ikke antas at det forstår hele den kliniske konteksten. Dr. Lee integrerer fortsatt anatomi, blødning, pasientfysiologi, operative mål, tidligere avbildning og uventede funn.
Gjør AI robotkirurgi mer presis, eller bare mer målbar?
Begge deler er mulig, men de er ikke det samme. Robotisk maskinvare kan forbedre hvor fint bevegelse kontrolleres. Sensorer kan gjøre krefter målbare. AI kan gjøre komplekse prosedyredata søkbare og tolkbare. Men en mer målbar operasjon er ikke automatisk en bedre operasjon.
Den mest verdifulle endringen på kort sikt kan være at presisjon blir reviderbar. Hvis et system kan kvantifisere kraft, instrumentbaner, oppgavevarighet, videohendelser eller arbeidsflyttrinn, kan kirurger og sykehus sammenligne mønstre på tvers av tilfeller. Det åpner døren for mer objektiv opplæring og kvalitetsforbedring. Det skaper også nye ansvarsområder: målinger må være klinisk meningsfulle, validert på tvers av relevante brukere og populasjoner, og beskyttet mot overfortolkning.
For Jordans fiktive tilfelle kan en etterundersøkelse vise Dr. Lees utvalgte videoøyeblikk, instrumentbevegelsestrender eller kraftdata. Disse observasjonene kan veilede treningen for neste tilfelle. De ville ikke i seg selv bevise at Jordans utfall var bedre fordi AI var til stede.
Hvor nær er vi autonom kirurgi?
Forskningsfronten er mer autonom enn rutinemessig klinisk praksis. En ofte sitert milepæl er Smart Tissue Autonomous Robot (STAR). I en Science Robotics-studie fra 2022, tilgjengelig gjennom US National Library of Medicine , beskrev forskere autonom laparoskopisk intestinal anastomose i fantomvev og in vivo-svinemodeller. Operatøren valgte blant genererte planer og overvåket systemet, mens roboten utførte betydelige deler av sutureringsoppgaven og tilpasset seg vevsbevegelse og deformasjon.
Studien rapporterte større konsistens og nøyaktighet enn sammenligningsteknikker på flere målte sutureringskriterier. Det er et viktig forskningsresultat, men begrensningene er like viktige: det var en preklinisk dyrestudie av en spesifikk oppgave ved bruk av et spesialisert forskningssystem. Den slår ikke fast at autonom menneskelig kirurgi er klar for generell bruk.
For den hypotetiske Jordan-prosedyren er det derfor stor forskjell mellom «KI hjelper med å analysere eller veilede et smalt trinn» og «roboten utfører operasjonen autonomt». Det første er stadig mer realistisk. Det andre er fortsatt en forskningsambisjon for de fleste bløtvevskirurgiske inngrep.
Hva kan gå galt når presisjon blir programvareavhengig?
Flere sensorer og programvare skaper mer kapasitet, men de skaper også flere feilmoduser. FDA sier at de fortsetter å motta rapporter om medisinsk utstyr som involverer robotassisterte kirurgiske systemer. Rapporterte problemer har inkludert komponentbrudd, mekaniske problemer og bilde- eller skjermproblemer. Byrået advarer også om at rapporter om bivirkningshendelser kan være ufullstendige, dupliserte, unøyaktige eller ubekreftede, og at de ikke i seg selv beviser at en enhet forårsaket en hendelse.
AI legger til ytterligere spørsmål: Ble modellen trent på tilfeller som ligner på dette? Endres ytelsen når kameravisningen er skjult? Hvordan håndterer programvaren ukjent anatomi eller enhetskonfigurasjoner? Er en konfidenspoengsum synlig? Kan kirurgen raskt ignorere eller deaktivere funksjonen? Blir programvareoppdateringer styrt og validert?
FDAs program for digital helse har i økende grad lagt vekt på livssyklushåndtering for AI-aktivert enhetsprogramvare. Veiledningssamlingen deres for digital helse inkluderer veiledning om programvarefunksjoner, cybersikkerhet og forhåndsbestemte endringskontrollplaner for AI-aktiverte enheter. Dette er viktig fordi en AI-komponent kan utvikle seg etter den første utgivelsen på måter som tradisjonell maskinvare med faste funksjoner ikke gjorde.
Hva bør sykehus måle før de kaller et AI-robotprogram en suksess?
Den sterkeste evalueringen går utover en produsentdemonstrasjon eller en kirurgs entusiasme. For et sykehus som vurderer et AI-forbedret robotprogram, inkluderer nyttige spørsmål:
Klinisk egnethet: Er systemet godkjent eller godkjent for tiltenkt bruk, prosedyre og pasientpopulasjon?
Opplæring: Hvordan får kirurger, sengepostassistenter, sykepleiere og teknikere opplæring i den nøyaktige modellen og programvareversjonen?
Pålitelighet av arbeidsflyt: Reduserer teknologien friksjon eller øker oppsetttid, feilsøking og kognitiv belastning?
Sikkerhetsytelse: Hva er konverteringsrater, enhetsrelaterte hendelser, reinnleggelser, reoperasjoner og prosedyrespesifikke komplikasjoner?
Presisjonsmålinger: Er kraft-, bevegelses-, video- eller oppgavemålinger knyttet til klinisk meningsfulle endepunkter i stedet for forfengelighetsscore?
Menneskelige faktorer: Gjør grensesnittet riktig informasjon synlig til rett tid uten å distrahere kirurgen?
Datastyring: Hvem eier saksvideo og analyser, hvordan sikres de, og hvem kan bruke dem til opplæring eller evaluering?
Kostnad og tilgang: Utvider plattformen nyttig minimalt invasiv behandling nok til å rettferdiggjøre anskaffelse, service, instrumenter og opplæring?
I Jordans hypotetiske tilfelle burde ikke sykehuset dømme programmet bare fordi operasjonen brukte en sofistikert robot. En sterkere vurdering spør om riktig pasient fikk riktig tilnærming, om teamet var tilstrekkelig opplært, om systemet fungerte som tiltenkt, og om målbare resultater rettferdiggjør den ekstra teknologien.
Hva betyr «presisjon» for neste generasjon operasjonsstuer?
Den neste fasen innen kirurgisk robotikk vil sannsynligvis gjøre presisjon flerdimensjonal. En kirurg kan kombinere finmekanisk kontroll, høyoppløselig avbildning, målte vevskrefter, AI-analysert video, fjernsamarbeid, simulering og prosedyrespesifikk sanntidsassistanse. Operasjonsstuen blir mindre som en enkelt maskin og mer som et tilkoblet sensor- og beslutningsmiljø.
Det skaper en realistisk vei mot større automatisering uten å kreve et brått hopp til en fullstendig autonom robot. Gjentatte eller svært strukturerte deloppgaver kan bli stadig mer automatiserte. AI kan bli bedre til å gjenkjenne anatomi, instrumenttilstander, arbeidsflytfaser og avvik fra forventede mønstre. Robotsystemer kan bli bedre til å håndheve grenser, stabilisere bevegelse eller tilpasse seg deformert vev. Menneskelige kirurger kan forbli ansvarlige for mål, vurdering, unntak, samtykke og ansvarlighet mens maskiner tar på seg snevert definerte oppgaver som drar nytte av konsistens.
Konklusjonen: AI endrer betydningen av kirurgisk presisjon
Gå tilbake til det hypotetiske Jordan-tilfellet. Den mest realistiske AI-drevne operasjonsstuen er ikke en der Dr. Lee trykker på «start» og ser en robot utføre prosedyren. Det er en der Dr. Lee opererer gjennom en svært kapabel robotplattform mens tilleggsteknologier måler krefter, behandler video, overflatespesifikk informasjon, registrerer objektive data og støtter gjennomgang etter tilfellet.
Det er allerede en meningsfull omdefinisjon av presisjon. Presisjon handler ikke lenger bare om hvor jevnt et instrument beveger seg. Det kan inkludere hvor nøyaktig teamet ser, hvor forsiktig vev håndteres, hvor konsekvent en oppgave utføres, hvor raskt et avvik gjenkjennes, og hvor effektivt erfaring fra ett tilfelle omdannes til læring for det neste.
Den sikreste måten å forstå feltet på i 2026 er derfor verken å «ta over kirurgi» eller å «kunnskapsbasert kunstig intelligens er bare markedsføring». Bevisene peker mot en mer nyansert overgang: menneskestyrte kirurgiske roboter blir rikere på sensorer, programvare, data og snevert målrettede kunstig intelligens-funksjoner, mens høyere nivåer av autonomi fortsetter å bevege seg fremover i forskningen. Utfordringen nå er å bevise hvilke av disse funksjonene som forbedrer pasientbehandlingen på en meningsfull måte, ikke bare hvilke som ser imponerende ut på operasjonsstuen.