Etusivu
» New Trends
»
UTM-palapelin ratkaiseminen: Käytännön opas tekoälypohjaiseen konfliktien ratkaisemiseen matalan korkeuden ilmatilassa
UTM-palapelin ratkaiseminen: Käytännön opas tekoälypohjaiseen konfliktien ratkaisemiseen matalan korkeuden ilmatilassa
Matalalla lentävän ilmatilan hallinta vaikeutuu jo kauan ennen kuin taivas näyttää näkyvästi ruuhkaiselta. Toimitusdrooni voi varata käytävän vain muutamaksi minuutiksi, tarkastuslentokone voi joutua poikkeamaan nosturin ympäri, yleisen turvallisuuden lento voi saada etuoikeuden ja väliaikainen rajoitus voi mitätöidä useita reittejä kerralla. Toiminnallinen ongelma ei ole vain "kahden lähellä olevan lentokoneen havaitseminen". Kyse on konfliktien kehittymispaikkojen ennustamisesta, niiden ratkaisemisesta varhaisessa vaiheessa, kaikkien osallistujien synkronoinnista ja turvallisen varareitin löytämisestä, kun todellisuus ei enää vastaa suunnitelmaa.
Tämä on miehittämättömien ilma-alusten liikenteenhallinnan eli UTM:n keskeinen konfliktienratkaisuongelma. Yhdysvaltain liittovaltion ilmailuhallinto (FAA) kuvailee UTM:ää matalalla lentävien miehittämättömien ilma-alusten operaatioiden yhteistyöhön perustuvaksi ekosysteemiksi, joka on erillinen perinteisistä ilmaliikennepalveluista, mutta täydentää niitä. Se nojaa vahvasti pitkälle automatisoituihin digitaalisiin palveluihin ja API-pohjaiseen tiedonvaihtoon jatkuvan ääniohjauksen sijaan. Katso FAA:n UTM-yleiskatsaus .
Tekoäly voi tehdä kyseisestä ekosysteemistä ennustavamman ja skaalautuvamman, mutta se tulisi ymmärtää päätöksenteon tuki- ja optimointikerroksena, ei sääntelysääntöjen, yhteentoimivan datan, determinististen turvallisuusrajoitusten tai lentokonetason varautumiskyvyn korvikkeena. Käytännöllinen suunnittelu käyttää tekoälyä tilanteissa, joissa epävarmuus ja kombinatorinen monimutkaisuus ovat suuria, samalla kun kovat turvallisuusrajat pidetään selkeinä ja auditoitavina.
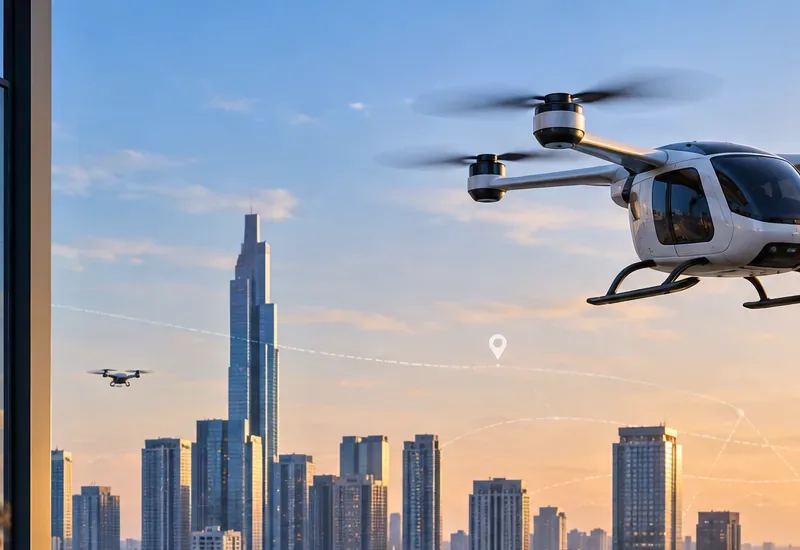
Useiden matalalla lentävien ilma-alusten jakaminen kaupunkialueella havainnollistaa, miksi UTM tarvitsee koordinoitua aikomusten jakamista, konfliktien ratkaisimista ja luotettavaa varatoimintaa.
Lähellä oleva liikenne, ajoneuvon anturit, viestinnän tila, ajoneuvon rajoitukset
Neuvontatuki oli varmistettu, mutta välittömien turvallisuustoimien ei pitäisi riippua pelkästään etätekoälypalvelusta
FAA:n UTM-operaatiokonsepti kuvaa operaatioaikomuksen neliulotteisina, ajassa ja paikassa määriteltyinä tilavuuksina. Strateginen koordinointi minimoi näiden tilavuuksien päällekkäisyyden, kun taas taktisia menetelmiä tarvitaan silloin, kun pelkkä strateginen konfliktien ratkaiseminen ei riitä. Konsepti on erityisen tärkeä ilmassa liikkuvien ilma-alusten operaatioissa, joissa jaetusta aikomuksesta tulee keskeinen osa tilannetajuisuutta. Katso FAA:n UTM-operaatiokonsepti v2.0 .
Mitä tekoälyn pitäisi oikeasti tehdä UTM:ssä
1. Ennusta lentoradan käyttöaste, älä vain yhtä linjaa
Pelkkä nimellinen reitti ei riitä. Tuuli, navigointivirheet, ajoneuvon suorituskyky, viestintäviive ja käyttäjän käyttäytyminen luovat kaikki epävarmuutta. Yhden tulevan pisteen ennustamisen sijaan hyödyllinen malli arvioi todennäköisyysjakauman tai rajatun käyttöasteen ajan kuluessa. Tämä antaa aikatauluttajalle mahdollisuuden vastata realistisempaan kysymykseen: "Mitä ilmatilaa tämä lentokone voisi käyttää seuraavien 30, 60 tai 120 sekunnin aikana?"
Tulosteen tulisi olla yhdistetty luotettavuusmittariin. Jos luotettavuus laskee telemetrian vanhentumisen tai sään epävarmuuden lisääntymisen vuoksi, järjestelmän tulisi suurentaa puskureita tai eskaloida tapausta sen sijaan, että teeskentelisi ennusteen olevan tarkka.
2. Havaitse konfliktit neljässä ulottuvuudessa
Konfliktien havaitsemisessa tulisi yhdistää vaakasuora sijainti, korkeus ja aika. Kaksi kartalla risteävää reittiä eivät välttämättä ole ristiriidassa keskenään, jos lentokoneet ylittävät risteyksen useiden minuuttien välein. Toisaalta kaksi paperilla pystysuunnassa erillään olevaa lentokonetta voivat aiheuttaa ongelmia, jos toinen nousee, laskee tai poikkeaa luvastaan.
Käytännössä moottori soveltaa ensin determinististä geometriaa ja aikaikkunatarkistuksia ja käyttää sitten todennäköisyyspohjaista ennustusta priorisoidakseen, mitkä ilmeiset konfliktit ansaitsevat huomiota. Tämä hybridilähestymistapa on helpompi todentaa kuin pyytää koneoppimismallia tekemään koko turvallisuuspäätös raakatelemetrian perusteella.
3. Luo useita konfliktittomia vaihtoehtoja
Kun konflikti löytyy, tavoitteena on harvoin "löytää mikä tahansa toimiva reitti". Operaattorit ovat kiinnostuneita viiveestä, akun käytöstä, tehtävien määräajoista, meluherkistä alueista, rajoitusvyöhykkeistä, viestinnän kattavuudesta ja palveluntarjoajien välisestä oikeudenmukaisuudesta. Tekoälypohjainen optimointi on hyödyllinen, koska se voi etsiä nopeasti useita vaihtoehtoja.
Ehdokasratkaisuihin kuuluu yleensä lähtöviive, nopeuden säätö, korkeuden muutos sallituissa tapauksissa, uudelleenreititys rajoitetun tilavuuden ympäri tai näiden yhdistelmä. Optimoijan tulisi palauttaa useita toteuttamiskelpoisia vaihtoehtoja kustannuksineen ja rajoituksineen, ei yhtä selittämätöntä käskyä.
4. Ennusta ruuhkat ennen yksittäisten konfliktien ilmaantumista
Konfliktien purkaminen vaikeutuu, kun jokainen konflikti käsitellään paikallisesti viime hetkellä. Kysynnän ennustaminen voi ennustaa, että käytävä, vertiport-lähestymistapa tai tarkastusalue täyttyy 10 tai 20 minuuttia myöhemmin. Järjestelmä voi sitten mitata lähtöjä tai jakaa reittejä uudelleen ennen kuin toimintatilanne muuttuu epävakaaksi.
Tämä on yksi koneoppimisen vahvimmista käyttötarkoituksista, koska liikenteen kysynnällä, säällä, toistuvilla toimituspiikeillä ja tehtävämalleilla voi olla monimutkaisia ajallisia suhteita. Ennuste on edelleen neuvoa-antava; siihen vaikuttavan kapasiteettisäännön tulisi pysyä eksplisiittisenä.
5. Havaitse poikkeamat ajoissa
Vaatimustenmukaisuuden seurannassa verrataan todellista lentokäyttäytymistä sallittuun tai aiottuun toimintaan. Yksinkertainen kynnysarvo voi merkitä rikkomuksen sen tapahtumisen jälkeen. Ennustava malli voi mennä askeleen aikaisemmin arvioimalla, onko todennäköistä, että nykyinen nopeus, suunta, tuuli ja ohjauskäyttäytyminen aiheuttavat rikkomuksen pian.
NASAn viimeaikaisessa tutkimuksessa on tarkasteltu lähtöä edeltävän neliulotteisen strategisen konfliktien purkamisen ja vaatimustenmukaisuuden seurannan yhdistelmää tilannekuvan parantamiseksi simulaatiotutkimuksissa. Tämä tutkimus on hyödyllinen, koska siinä konfliktien purkamista käsitellään kerroksellisena riskinhallintaongelmana eikä yhtenä algoritmina. Katso NASAn teknisten raporttien palvelimen tutkimus strategisesta konfliktien purkamisesta ja vaatimustenmukaisuuden seurannasta .
Älä sekoita Yhdysvaltain UTM:ää eurooppalaiseen U-avaruuteen
Käsitteet ovat päällekkäisiä, mutta sääntelyrakenteet eivät ole identtiset. Yhdysvalloissa FAA määrittelee UTM:n yhteistyöhön perustuvaksi ekosysteemiksi, joka tukee matalalla tehtäviä toimintoja, ja nykyinen toteutustyö keskittyy voimakkaasti päällekkäisten BVLOS-operaatioiden strategiseen koordinointiin. FAA toteaa, että se on alkanut myöntää hyväksymiskirjeitä strategisia konfliktienratkaisupalveluita tukeville palveluntarjoajille lähiajan toteutustyönsä yhteydessä.
Euroopan unionissa U-space määritellään sääntelykehyksen kautta. Syyskuusta 2026 lähtien EUR-Lexissä saatavilla oleva komission täytäntöönpanoasetuksen (EU) 2021/664 konsolidoitu versio on päivätty 22. helmikuuta 2026. Se edellyttää neljää keskeistä palvelua nimetyssä U-space-ilmatilassa: verkon tunnistamista, paikkatietoisuutta, miehittämättömien ilma-alusten lentolupaa ja liikennetietoja. Jäsenvaltiot voivat vaatia lisäpalveluita, kuten säätietoja ja vaatimustenmukaisuuden seurantaa ilmatilan riskinarvioinnin perusteella. Katso EASA U-space -usein kysytyt kysymykset ja nykyinen konsolidoitu EU-asetus .
Tällä erolla on merkitystä järjestelmän suunnittelussa. Tekoälykomponentti, joka on hyväksyttävä sisäiseksi optimointiapuvälineeksi yhdelle operaattorille, ei automaattisesti ole sertifioitu U-space-palvelu tai hyväksytty vaatimustenmukaisuuden tapa Euroopassa. Sääntelyyn liittyvä vastuu, palveluntarjoajien roolit, datavaatimukset ja varmistusnäyttö on määriteltävä nimenomaisesti sen lainkäyttöalueen osalta, jossa järjestelmä toimii.
Ennen mallin valintaa määrittele datasopimus. Käytännöllinen UTM-konfliktien poistopalvelu tarvitsee yleensä vähintään:
Toiminnan identiteetti ja valtuutustila: kuka toimii, mikä tehtävä on aktiivinen ja onko lento ehdotettu, hyväksytty, aktivoitu, muutettu vai päättynyt.
Neliulotteinen tarkoitus: suunniteltu geometria, korkeusvyöhyke, saapumis- ja poistumisajat sekä toleranssit.
Reaaliaikainen tila: sijainti, korkeusviite, nopeus, suunta, aikaleima ja laatuindikaattorit.
Ilmatilan rajoitukset: pysyvät ja väliaikaiset rajoitukset, geovyöhykkeet, dynaamiset rajoitukset ja niiden voimassaoloajat.
Miehitettyä liikennettä koskevat tiedot soveltuvin osin: erityisen tärkeitä sekailmatilassa, jossa miehittämättömät ilma-alukset ja miehitetyt ilma-alukset voivat olla vuorovaikutuksessa keskenään.
Ajoneuvon suorituskyky: nousu-/laskurajat, navigointiominaisuudet, kestävyys, käyttäytyminen varautumistilanteissa ja pienin käytettävissä oleva viestintäkyky.
Sää: vallitsevat olosuhteet ja ennusteen epävarmuus, joka liittyy lentoradan ennustamiseen.
Tiedon alkuperä: lähde, päivitysaika, versio, latenssi, luotettavuus ja eheyden tila.
Eurooppalaiset U-space-säännöt ovat erityisen selkeitä datan laadun, viiveen, päivitystiheyden, yhteentoimivuuden ja sellaisten palveluiden kuin verkon tunnistuksen ja paikkatietoisuuden roolin suhteen. EASAn säännöt ja ohjeet kuvaavat tunnistustietojen jatkuvaa käsittelyä ja korostavat rajoitusten ja liikennetietojen oikea-aikaista levittämistä. Katso EASAn U-space-helppo käyttöoikeussäännöt .
Havainnollistava esimerkki konfliktinratkaisusta
Tarkastellaan kahta toimitusdroonia lähestymässä samaa kapeaa kaupunkikäytävää. Drooni A aikoo saapua käytävään klo 10.02.20 ja pysyä siellä 70 sekuntia. Drooni B aikoo saapua käytävään klo 10.02.50 vastakkaisesta suunnasta. Niiden sallitut tilavuudet ovat päällekkäisiä sekä ajassa että paikassa.
Deterministinen konfliktitunnistin merkitsee risteyksen. Optimointikerros arvioi sitten useita ratkaisuja: viivästyttää drone B:tä 60 sekunnilla, reitittää drone A:n uudelleen korttelin ympäri tai siirtää yhden lentokoneen toiselle korkeuskaistalle, jos paikalliset säännöt ja ajoneuvon kapasiteetti sen sallivat. Tekoälymalli arvioi kunkin vaihtoehdon kustannukset ja onnistuneen toteutuksen todennäköisyyden, mutta lopullinen ehdokasluettelo suodatetaan kovien rajoitusten, kuten geovyöhykkeiden, vähimmäisetäisyyden, ajoneuvorajoitusten, prioriteettisääntöjen ja vaaditun varaenergian, avulla.
Tämä on havainnollistava skenaario, ei raportoitu lentokoetulos. Sen arvo on osoittaa vastuunjako: koneoppiminen voi asettaa järjestykseen ja ennustaa; varmennetut säännöt päättävät, mikä on sallittua.
Vikatyypit, jotka ansaitsevat enemmän huomiota kuin mallin tarkkuus
Vanhentunut tarkoitus: yksi palveluntarjoaja optimoi toimintasuunnitelmaa vasten, jota toinen tarjoaja on jo muuttanut.
Kellojen epäsuhta: muutaman sekunnin aikavinouma voi vääristää neliulotteisia konfliktilaskentoja.
Korkeuden ja vertailuarvon epäsuhta: maanpinnan yläpuolella olevan korkeuden, lentoonlähtökorkeuden ja keskimääräisen merenpinnan korkeuden sekoittaminen voi aiheuttaa vaarallisen väärän erottelun.
Ylivarma ennuste: malli raportoi kapeasta epävarmuusalueesta, vaikka telemetria tai sään laatu olisi heikko.
Kaskadoivat uudelleenreititykset: yhden konfliktin ratkaiseminen luo kaksi lisää alavirtaan.
Viestintäkatkos: pilvipalvelu ei voi olettaa, että se voi aina tavoittaa lentokoneen.
Ei-yhteistyöhön perustuva liikenne: järjestelmällä ei välttämättä ole täydellistä aikomusta tai telemetriaa jokaiselle ilmassa olevalle kohteelle.
Automaatioharha: operaattorit saattavat hyväksyä suosituksen, koska se tuli optimointimoottorilta sen sijaan, että sen rajoitukset olisi tarkistettu itsenäisesti.
Prototyyppiä ei pitäisi arvioida pelkästään "ratkaistujen ristiriitojen" perusteella. Seuraa tasapainoista joukkoa turvallisuus- ja toiminnallisia mittareita:
Metrinen
Miksi sillä on merkitystä
Konfliktien havaitsemisen muistaminen
Osoittaa, jääkö merkityksellisiä konflikteja huomaamatta.
Väärien hälytysten määrä
Mittaa käyttäjän kuormitusta ja hälytysten uskottavuutta.
Mittaa, saapuuko ratkaisu sen ollessa vielä toiminnallisesti hyödyllinen.
Lisätty viive ja etäisyys
Kertoo turvallisuustoimien tehokkuuskustannuksista.
Toissijaisten konfliktien määrä
Paljastaa, aiheuttaako uudelleenreititys uusia ongelmia alajuoksulla.
Yhteensopivuuden havaitsemisaika
Osoittaa, kuinka nopeasti odottamaton käyttäytyminen tunnistetaan.
Vararatkaisun onnistumisprosentti
Testaa järjestelmää, kun tietoliikenne, data tai tekoälypalvelut vikaantuvat.
Oikeudenmukaisuus kaikkien toimijoiden välillä
Auttaa estämään yhden osallistujan jatkuvasti kattamasta viivästyksiä tai reittirangaistuksia.
NASAn aiempi teknisen suorituskyvyn tason 4 työ on hyödyllinen viite strategiseen konfliktien purkamistestaukseen, koska se arvioi löydettävissä olevia neliulotteisia operaatiovolyymeja ja operaattoreiden välistä yhteistyöhön perustuvaa tiedonvaihtoa. Katso NASAn strateginen konfliktien purkamisen suorituskykyraportti .
Toteutuksen tarkistuslista
Määrittele jokaisen komponentin sääntelyrooli ennen tekoälyarkkitehtuurin suunnittelua.
Pidä neuvottelemattomat turvallisuusrajoitteet deterministisessä, testattavassa logiikassa.
Edustaa epävarmuutta eksplisiittisesti sen sijaan, että piilottaisi sen pistemäisen ennusteen sisään.
Synkronoi kellot ja korkeusviitteet kaikkien osallistuvien palveluiden välillä.
Versioi kaikki ilmatilarajoitukset ja operaatioaikeiden päivitykset.
Suunnittelussa on otettava huomioon eri palveluntarjoajien yhteentoimivuus, ei yhtä suljettua laitekantaa.
Suorita uusia ennustus- tai optimointimalleja varjotilassa ennen kuin annat niille operatiivisen vaikutuksen.
Ylläpidä lentokonetason varautumissuunnitelmaa, joka ei ole riippuvainen pilviyhteyksistä.
Kirjaa syötteet, malliversiot, mahdolliset ratkaisut, sääntöjen hylkäämiset, käyttäjän toimenpiteet ja lopulliset tulokset auditoitavuutta varten.
Arvioi kyberturvallisuutta ja identiteetin eheyttä turvallisuusriippuvuuksina, älä erillisinä IT-huolenaiheina.
Missä tekoälyn tulisi pysähtyä
Tärkein arkkitehtoninen raja on yksinkertainen: tekoälyn ei pitäisi hiljaisesti tulla auktoriteetiksi pelkästään siksi, että se tuottaa hyviä suosituksia simulaatiossa. Turvallisuuskriittiset päätökset tarvitsevat jäljitettäviä sääntöjä, validoituja rajapintoja, tunnettua vikakäyttäytymistä ja selkeää vastuunjakoa. Korkean seurauksen tilanteissa selitettävissä oleva konservatiivinen vararatkaisu on yleensä arvokkaampi kuin hieman tehokkaampi mutta läpinäkymätön ennuste.
Tämä raja on yhdenmukainen nykyisten UTM- ja U-space-kehysten suunnan kanssa. Molemmat korostavat yhteentoimivia digitaalisia palveluita, jaettua tietoa, strukturoituja valtuutuksia ja kerrostettua riskienhallintaa. Kumpikaan kehys ei tee "tekoälystä" itsestään turvallisuusperustetta.
Käytännöllinen noutoruoka
Tekoälypohjainen konfliktien purkaminen on arvokkainta silloin, kun se ratkaisee matalan liikenteenhallinnan osa-alueet, joita on todella vaikea skaalata: epävarmojen lentoratojen ennustaminen, nousevien konfliktien luokittelu, monien kilpailevien reittivaihtoehtojen optimointi ja ruuhkien ennustaminen. Ympäröivä järjestelmä tarvitsee kuitenkin edelleen deterministisiä rajoituksia, luotettavaa identiteetin ja aikomusten vaihtoa, vaatimustenmukaisuuden seurantaa, taktista tai varautumiskykyä sekä sääntelyn varmuutta.
Jos suunnittelet UTM-alustaa, aloita datasopimuksesta ja turvallisuuskerroksista, älä mallista. Lisää sitten tekoälyä siellä, missä se parantaa ennustamista tai optimointia mitattavasti, validoi se heikentyneissä olosuhteissa ja pidä jokainen suositus auditoitavissa olevan toiminta-alueen sisällä. Tämä lähestymistapa muuttaa tekoälyn muotisanasta hyödylliseksi osaksi skaalautuvaa matalan korkeuden ilmatilajärjestelmää.