Etusivu
» New Trends
»
Taivaan suunnittelu: Akku- ja hyötykuormarajoitusten voittaminen teollisuusmiehittämättömissä ilma-aluksissa
Taivaan suunnittelu: Akku- ja hyötykuormarajoitusten voittaminen teollisuusmiehittämättömissä ilma-aluksissa
Teollisuuden miehittämättömien ilma-alusten suunnittelussa kilpaillaan harvoin siitä, millä dronella on pisin mainostettu lentoaika. Hyödyllinen kysymys on, pystyykö ilma-alus kuljettamaan tietyn tehtävän edellyttämät anturit, työkalut, lastin, laskentalaitteiston ja turvamarginaalin ja suorittamaan työn silti luotettavasti. Akun massa luo nostovoimatarvetta, hyötykuorman massa luo lisää nostovoimatarvetta, moottorikäyttöiset hyötykuormat kuluttavat energiaa suoraan, ja tuuli, lämpötila, korkeus, leijunta-aika ja varakapasiteetti vähentävät kaikki käytettävissä olevaa marginaalia.
Hankintatiimeille ja suunnitteluryhmille tämä tarkoittaa, että "akku vastaan hyötykuorma" -kysymystä tulisi käsitellä järjestelmätason kompromissina eikä yhtenä spesifikaationa. 50 minuutin lentoajalla varustettu lentokone, jossa on väärä anturi, voi olla vähemmän tuottava kuin 35 minuutin lentoajalla varustettu lentokone, joka tallentaa kaksi kertaa enemmän hyödyllistä tietoa lentoa kohden. Samoin raskaiden kuljetuksien alusta voi ratkaista hyötykuormaongelman, mutta tuo mukanaan uusia sääntelyyn, kuljetukseen, veloitukseen ja henkilöstöön liittyviä vaatimuksia.
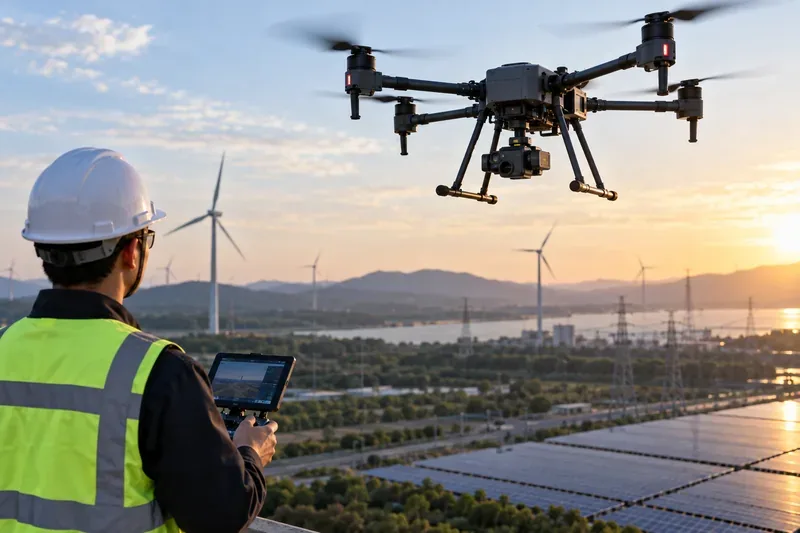
Teollinen moniroottorinen lentokone kuljettaa tarkastuskameraa uusiutuvan energian tuotantoalueen yläpuolella samalla kun kenttäoperaattori valvoo lentoa. Hyötykuorman massa, aluksen sähkökuormat, tuuli ja varavoiman tarve kilpailevat kaikki käyttövoiman kanssa käytettävissä olevasta energiabudjetista.
Mikä teollisuuskäyttöön tarkoitettujen miehittämättömien ilma-alusten kestävyyttä oikeastaan rajoittaa?
Sähkökäyttöisen moniroottorisen koneen kestävyyttä rajoittaa muukin kuin akun kapasiteetti. Lentokoneen on jatkuvasti tuotettava työntövoimaa, joka on suunnilleen yhtä suuri kuin sen paino leijuessa, ja lisämassa nostaa tarvittavaa työntövoimaa. Suuremmat akut lisäävät energiaa, mutta ne lisäävät myös painoa, joten pelkkä akun kapasiteetin lisääminen tuottaa lopulta vähenevää tuottoa. Vertaisarvioidussa moniroottoristen koneiden kestävyysmallissa havaittiin, että hyötykuorman paino, aerodynaaminen vastus, työntövoiman hyötysuhde ja akun purkautumiskäyttäytyminen vaikuttavat kaikki optimaaliseen toimintapisteeseen. Tutkimuksessa validoitiin myös arviointimenetelmä lentotestejä vasten, ja testikonfiguraation keskimääräinen virhe oli 2,3 prosenttia. Katso alkuperäinen moniroottorisen koneen kestävyystutkimus Energies-julkaisusta .
Käytännössä seitsemän tekijää hallitsee käytettävissä olevaa lentoaikabudjettia:
Hyötykuorman massa: kamerat, LiDAR, kaasuanturit, ruiskut, kuormakoukut, tarttujat, tietokoneet ja suojakotelot lisäävät kaikki nostokyvyn tarvetta.
Hyötykuorman sähkönkulutus: kohdevalot, radiot, ajoneuvotietokoneet, lämmittimet ja aktiiviset anturit voivat kuluttaa akkuenergiaa, vaikka niiden massa olisi vaatimaton.
Aerodynaaminen vastus: kookkaat tai huonosti sijoitetut hyötykuormat voivat maksaa enemmän energiaa kuin niiden pelkkä paino antaa ymmärtää.
Lento-ohjelma: jatkuva leijunta on erityisen energiaintensiivistä helikoptereille; kohtuullinen eteenpäin suuntautuva lento voi olla tehokkaampaa moniroottorisille lentokoneille.
Ilmantiheys: suuri korkeus ja korkea lämpötila heikentävät roottorin suorituskykyä ja voivat alentaa hyötykuormaa tai kestävyyttä.
Tuuli ja ohjailu: puuskien vaimeneminen, kiihdytykset, toistuvat nousut ja nopea lento lisäävät tehonkulutusta.
Toimintavara: julkaistut enimmäislentoajat perustuvat yleensä ihanteellisiin olosuhteisiin ja voivat käyttää akkua 100 prosentista 0 prosenttiin, mikä ei ole normaali kenttävarauskäytäntö.
Nykyiset teollisuusalustat osoittavat, kuinka jyrkästi tekniset tiedot voivat muuttua, kun hyötykuorma ja sähköiset kuormat otetaan mukaan. DJI ilmoittaa Matrice 400:n enimmäislentoonlähtöpainoksi 15,8 kg ja enimmäishyötykuormaksi 6 kg sen kolmannessa gimbaaliliittimessä merenpinnan olosuhteissa. DJI toteaa myös, että hyötykuormakapasiteetti pienenee korkeuden kasvaessa. Sen julkaistu enimmäislentoaika on 59 minuuttia tuulettomassa tilassa lennettäessä eteenpäin nopeudella 10 m/s H30T-hyötykuormalla ja kokonaispainolla 10 670 g, 100 prosentin akun varauksesta 0 prosenttiin. TB100-akun nimelliskapasiteetti on 977 Wh ja se painaa 4 720 g. Nämä luvut ovat hyödyllisiä teknisiä tietoja, mutta DJI huomauttaa nimenomaisesti, että todelliset tulokset riippuvat ympäristöstä, käytöstä ja laiteohjelmistosta. Katso DJI Matrice 400:n viralliset tekniset tiedot .
Pienempi esimerkki tekee sähkökuormituksen rangaistuksen erityisen selväksi. DJI:n julkaisemassa Matrice 4 -lisävarustetestissä ilmoitettu enimmäislentoaika on 49 minuuttia kuormittamattomana. Kaiuttimen ja kohdevalon ollessa asennettuna, mutta pois päältä, julkaistu enimmäisaika laskee 39,6 minuuttiin. Kun molemmat ovat käytössä, yhdistettynä hyötykuormana on 189 g ja hyötykuormana 35 W, julkaistu enimmäisaika laskee 32,1 minuuttiin. Pointti ei ole se, että jokainen miehittämätön ilma-alus menettäisi saman prosenttiosuuden; kyse on siitä, että insinöörien on budjetoitava sekä kilogrammat että watit . Katso DJI:n virallinen Matrice 4:n lentoaika lisävarusteineen -taulukko .
Raskaat nostojärjestelmät osoittavat saman kompromissin suuremmassa mittakaavassa. Freeflyn nykyiset Alta X Gen2:n tekniset tiedot osoittavat 40 minuuttia ja 2 sekuntia lentoaikaa ilman hyötykuormaa ja 17 minuuttia suurimmalla hyötykuormalla valmistajan testiolosuhteissa. Freefly selittää myös, että näissä leijuntatesteissä akut ladataan 100 prosentista 0 prosenttiin vertailutason luomiseksi eikä suositellun kenttäkäyttömenetelmän luomiseksi. Katso Alta X Gen2:n viralliset tekniset tiedot ja testimuistiinpanot .
Pikaopas: valitse tehtävän mukainen runko
Tehtävän tarve
Arkkitehtuuri, joka yleensä sopii
Ensisijainen etu
Tärkein kompromissi
Lähempi tarkastelu, leijunta, ahtaissa olosuhteissa ohjaaminen
Akkumultiroottori
Tarkka paikannus ja joustava anturin kohdistus
Kestävyys laskee nopeasti hyötykuorman ja leijuntatarpeen kasvaessa
Laaja-alainen kartoitus tai käytävätutkimus
Kiinteäsiipinen tai VTOL-kiinteäsiipinen
Tehokas eteenpäin suuntautuva lento ja laaja aluepeitto
Vähemmän sopiva jatkuvaan paikallaan leijumiseen tai lähietäisyydellä työskentelyyn
Jatkuva ylivalvonta, tietoliikennevälitys, kiinteän paikan valvonta
Kytketty moniroottori
Maadoitettu virta voi poistaa normaalin akunkestorajoituksen
Tether rajoittaa liikkuvuutta ja lisää maavarusteita
Raskas anturi, nosto-, toimitus- tai työkalunkantotehtävä
Raskasnostoinen moniroottori
Suuri hyötykuorma ja leijumiskyky
Lyhyempi käyttöikä, suuremmat akut, suurempi logistiikkataakka ja mahdollisesti erilainen sääntelyprosessi
Pidempi kestävyys, kun pelkän akun suorituskyky ei riitä
Hybridi- tai polttokennojärjestelmä
Mahdollisesti enemmän energiaa aluksella kuin pelkällä akulla toimivassa arkkitehtuurissa
Monimutkaisempi virranhallinta, polttoaineen syöttö, lämmönsäätö, huolto ja sertifiointi
Kun kiinteäsiipisten tehokkuus on arvokkaampaa kuin leijunta-aika
Kartoitus- ja mittaustyössä hyödyllinen mittari on usein hehtaarit, käytävämailit tai vuoroa kohden valmistetut resurssit ilmassa vietettyjen minuuttien sijaan. Wingtran dokumentaatio tekee tämän eron nimenomaisesti. Sen WingtraOne GEN II -referenssitiedot osoittavat, että raskaampi kamerakokoonpano voi lyhentää lentoaikaa ja samalla lisätä katettua aluetta, koska anturien suorituskyky ja maasta otettavat näytteenottovaatimukset mahdollistavat hyödyllisen tiedon keräämisen tehokkaammin. Wingtra huomauttaa myös, että tuuli, lämpötila, korkeus, hyötykuorma ja VTOL-siirtymäkorkeus vaikuttavat lentoaikaan. Katso valmistajan lentoaikaa, peittoa ja työaikaa koskevat ohjeet .
Uudempi WingtraRAY havainnollistaa samaa tehtäväkeskeistä lähestymistapaa: yritys ilmoittaa jopa 59 minuuttia RGB- ja monispektrisille kokoonpanoille, mutta 45 minuuttia LiDAR-kokoonpanolle, korostaen samalla peittoaluetta ja antuririippuvaista suorituskykyä. Se on VTOL-kiinteäsiipinen alusta, joten se voi nousta pystysuunnassa, mutta suorittaa kartoitusosan siipien kantamassa eteenpäin lennossa. Katso WingtraRAY:n virallinen tekninen yhteenveto .
Käytännön suositus: jos tehtävä on ensisijaisesti lineaarinen tai alueellinen, vertaa paristosarjaa kohden suoritettuja neliökilometrejä, hektaareja, pylväitä, torneja tai kaistakilometrejä. Jos työ vaatii rakenteen vieressä pysymistä, sillan ali lentämistä tai työkalun tarkkaa sijoittamista, moniroottorin leijuntakyky voi olla kestävyysrangaistuksen arvoinen.
Akkustrategia: optimoi käytettävissä oleva energia, älä akun kokoa
1. Mitoita reppu todellisen lentoonlähtöpainon mukaan
Aloita koko lentokoneesta: akut, laskutelineet, jalustat, hyötykuorma, kaapelit, antennit, suojakotelot ja mahdollinen koneen tietokone. Älä perusta kestävyysarvioita "lentokone ja kamera" -periaatteeseen, jos operatiiviseen kokoonpanoon kuuluu valonheitin, LTE-modeemi, RTK-radio, laskuvarjo tai mukautettu kotelo.
2. Erota massabudjetti sähköbudjetista
Passiivinen kamera voi kuluttaa kestävyyttä pääasiassa massan ja vastuksen kautta. Aktiivinen LiDAR, kohdevalo, laskentamoduuli, pumppu tai radio voivat aiheuttaa sekä massaa että sähköistä kuormitusta. Kysy hyötykuorman toimittajilta jatkuvan ja huipputehon enimmäismäärää, ei pelkästään keskimääräistä tehoa.
3. Pidä lähetysreserviä
Valmistajien maksimikestävyystestit ovat arvokkaita vertailun kannalta, mutta teollisessa toiminnassa tarvitaan marginaaleja ylösvetoja, odottamattomia tuulia, paikannusviiveitä, akkujen vaihteluita ja turvallista paluuta varten. Oikea vara riippuu lentokoneesta, toiminnasta, ympäristöstä, yrityksen menettelyistä ja sovellettavista määräyksistä; ei ole olemassa yhtä prosenttiosuutta, joka sopisi kaikkiin tehtäviin.
Kapasiteetti, sisäinen vastus, lämpötila, säilytyskäytäntö ja syklien määrä vaikuttavat akun käyttäytymiseen. Yhtenä ajankohtaisena esimerkkinä DJI ilmoittaa Matrice 400 TB100 -akun syklien määräksi 400, mutta tätä lukua ei pitäisi yleistää muihin akkuihin. Laivaston ohjelmistojen tulisi seurata akun identiteettiä ja suorituskykyä, jotta suuren kysynnän hyötykuormalle osoitettu lentokone yhdistetään akkuun, jonka mitattu kunto tukee tehtävää.
Kun sideharso on parempi vastaus
Kiinteissä teollisuustehtävissä yhä suurempien akkujen lisääminen voi olla väärä optimointiratkaisu. Kytkentäkaapeli voi syöttää virtaa maasta, kun taas sisäänrakennettu akku tarjoaa puskurointi- tai hätätilannevalmiuden järjestelmän suunnittelusta riippuen. Tämä on erityisen tärkeää kehävalvonnassa, tilapäisessä viestinnässä, valaistuksessa tai pysyvässä havainnoinnissa kiinteässä pisteessä.
DJI:n Matrice 400 -ekosysteemiin kuuluu TB100C-verkkoakku, jota valmistajan mukaan on käytettävä yhteensopivan ekosysteemikumppanin verkkovirtajärjestelmän tai drone-telakan kanssa. DJI ei julkaise yhtä yleispätevää verkkovirta-arvoa, koska koko järjestelmä riippuu kumppanin toteutuksesta. Tämä on tärkeä hankintaoppitunti: arvioi koko verkkovirtajärjestelmä, mukaan lukien kaapelimassa, jännitemuunnos, maateho, tuulirajoitukset, hätälaskeutumiskäyttäytyminen ja käyttöönottoaika, sen sijaan, että verkkovirta-akkua käsiteltäisiin erillisenä kestävyysspesifikaationa. Katso Matrice 400:n viralliset tukispesifikaatiot .
Mihin hybridi- ja polttokennojärjestelmät sopivat
Hybridi- ja vetypolttokennoarkkitehtuurit ovat houkuttelevia, kun tehtävän kestävyyttä ei voida saavuttaa pelkästään akuilla, mutta ne siirtävät monimutkaisuutta akkujen mitoituksesta virranhallintaan. Moniroottoriset lentokoneet vaativat nopeita transienttitehoja nousujen, puuskien vaimennuksen ja ohjauksen aikana. Vuonna 2026 tehdyssä vertaisarvioidussa protoninvaihtokalvolla varustetun polttokenno- ja akkuhybridi-quadkopterin tutkimuksessa keskityttiin erityisesti näiden dynaamisten kuormien hallintaan samalla kun polttokennoa suojattiin ja kestävyyttä pidennettiin. Tutkimus tukee hybridisaation teknistä perustelua, mutta sitä ei pidä tulkita todisteeksi siitä, että jokainen polttokennokäyttöinen miehittämätön ilma-alus on toiminnallisesti parempi kuin akkujärjestelmä. Katso vuoden 2026 polttokenno-/akkuhybridi-miehittämättömän ilma-aluksen tutkimus .
Käytä hybridi- tai polttokennovoimaa, kun kestävyyden parannus on riittävän käyttökelpoinen polttoainelogistiikan, lisäkomponenttien, huollon, lämmönhallinnan, ohjauksen integroinnin ja sertifiointityön perustelemiseksi. Rutiinitarkastuksissa, joissa akunvaihto on helppoa, yksinkertaisempi sähköautokanta voi silti tuottaa paremman vuorotason tuottavuuden.
Hyötykuorma voi laukaista sääntelymuutoksen, ei vain lentoaikasakon
Yhdysvalloissa FAA:n pienten miehittämättömien ilma-alusten (UAS) osan 107 puitteet koskevat alle 55 paunaa (n. 23 kg) painavia droneja (drooneja) lentoonlähdössä. FAA:n mukaan ulkoiset kuormat ovat sallittuja, kun ne on kiinnitetty tukevasti eivätkä ne vaikuta haitallisesti lento-ominaisuuksiin tai ohjattavuuteen. Omaisuuden kuljetuksessa osan 107 mukaisesti ilma-aluksen, siihen kiinnitettyjen järjestelmien, hyötykuorman ja rahdin kokonaispainon on oltava alle 55 paunaa (n. 23 kg) lentoonlähdössä. Katso FAA:n nykyinen osan 107 yleiskatsaus .
Jos lentokone painaa lentoonlähdössä 55 paunaa tai enemmän, FAA:n mukaan käyttäjät voivat hakea poikkeuslupaa 49 USC § 44807:n nojalla sen sijaan, että ne käyttäisivät lentokonetta standardin osan 107 mukaisesti. Katso FAA:n ohjeet osiossa 44807. Tämä tarkoittaa, että hyötykuorman päivitys voi muuttaa paitsi käyttövoimavaatimuksia myös sääntelyprosessia, dokumentointitaakkaa ja aikataulua.
Kenttähyväksynnän tarkistuslista
Punnitse todellinen kokoonpano: sisällytä mukaan akut, kiinnikkeet, kaapelit, hyötykuorma, lisävarusteet ja turvavarusteet.
Mittaa hyötyteho: tallenna moottorikäyttöisten laitteiden jatkuvat ja huipputehot watteina.
Testaa todellista tehtäväprofiilia: leijuntapainotteinen tarkastus, kartoituslento, toistuvat nousut tai rahdin kuljetus voivat tuottaa hyvin erilaisen energiankulutuksen.
Toista realistisessa lämpötilassa ja korkeudessa: älä ekstrapoloi merenpinnan tason laboratoriotuloksia kuumille, korkealla sijaitseville paikoille ilman testausta.
Määrittele reservi ennen testiä: vertaa käytettävissä olevaa tehtäväaikaa, älä 100–0-prosenttista päävastustuskykyä.
Kirjaa ylös tuuli ja reittigeometria: vastatuuli, nousunopeus, käännökset ja etäisyys kotoa vaikuttavat paluuenergian tarpeeseen.
Validoi käsittely: varmista painopiste, tärinä, ohjausvaltuudet, laskeutumisvara ja akun heikon varauksen toiminta aiotulla hyötykuorman integroinnilla.
Seuraa akun kuntoa: tunnista akut yksitellen ja merkitse epänormaali jännitehäviö, lämpötila tai alentunut käyttökelpoinen kapasiteetti.
Tarkista lakisääteiset painorajat: laske lentoonlähtöpaino sillä lainkäyttöalueella, jolla tehtävä todellisuudessa lennetään.
Optimoi työn valmistuminen: mittaa tarkastettuja resursseja, kartoitettuja hehtaareja tai toimitettua hyötykuormaa miehistötuntia ja akkusykliä kohden, ei vain lentominuutteja.
Suunnittelutavoitteena on tehtävän tuottavuus
Teollisuuden miehittämättömien ilma-alusten suorituskyky paranee, kun akkua, propulsiota, hyötykuormaa, runkoa ja tehtäväsuunnittelua käsitellään yhtenä järjestelmänä. Lähempää tarkastelua varten paras ratkaisu voi olla akkukäyttöinen moniroottorinen lentokone, jonka kestävyys on kohtalainen, mutta leijuntaohjaus erinomainen. Kartoituksessa kiinteäsiipinen VTOL-lentokone voi vaihtaa leijuntajoustavuuden paljon parempaan peittokykyyn. Kiinteän havaintopisteen osalta vaijeri voi olla järkevämpi vaihtoehto kuin lisäakkumassan kantaminen. Äärimmäisissä kestävyys- tai hyötykuormavaatimuksissa hybridivoima tai raskaan kaluston alustat voivat olla perusteltuja, mutta niiden logistiset ja sääntelyyn liittyvät kustannukset on otettava huomioon päätöksessä.
Luotettavin hankintakysymys ei siis ole ”Mikä drone lentää pisimpään?”, vaan ”Mikä kokoonpano suorittaa tämän tehtävän vaaditulla hyötykuormalla, datan laadulla, varauksella, ympäristömarginaalilla ja määräysten noudattamisella alhaisimmalla kokonaiskäyttökuormalla?” Tämä määritelmä muuttaa akku- ja hyötykuormarajoitukset turhauttavista rajoituksista mitattaviksi teknisiksi valinnoiksi.
Tässä artikkelissa olevat tekniset viitteet ja valmistajan tiedot on tarkistettu 12. syyskuuta 2026. Tuotteen ominaisuudet, laiteohjelmiston toiminta, sertifiointitila ja käyttösäännöt voivat muuttua; tarkista ajantasaiset käyttöohjeet ja paikalliset ilmailumääräykset ennen käyttöönottoa.