Etusivu
» New Trends
»
Ruumiillisen tekoälyn nousu: koodin ja fyysisen todellisuuden välisen kuilun kurominen umpeen
Ruumiillisen tekoälyn nousu: koodin ja fyysisen todellisuuden välisen kuilun kurominen umpeen
Ruumiillinen tekoäly muuttaa robotiikan keskeistä kysymystä. Sen sijaan, että tutkijat kysyisivät "Voiko ohjelmisto tunnistaa tämän kohteen?" tai "Voiko robotti toistaa tämän liikkeen?", he kysyvät yhä useammin, pystyykö yksi järjestelmä havaitsemaan muuttuvan tilanteen, ymmärtämään ihmisen tavoitteen, valitsemaan hyödyllisen toiminnon, suorittamaan sen fyysisen kehon avulla, havaitsemaan epäonnistumisen ja yrittämään uudelleen.
Tuo muutos kuulostaa inkrementaaliselta, mutta se muuttaa lähes jokaista suunnittelupäätöstä. Kielimalli voi olla väärä ja tuottaa huonon lauseen. Fyysinen agentti voi pudottaa lasin, törmätä ihmiseen, vahingoittaa laitteita tai yksinkertaisesti epäonnistua, koska kitka, valaistus, kohteen geometria, anturikohina ja ajoitus poikkeavat sen harjoitusdatasta. Tärkeimmät teoreettiset valinnat eivät siis koske yhden "parhaan" mallin valitsemista. Ne koskevat sitä, missä älykkyyden tulisi sijaita, kuinka paljon autonomiaa on sopivaa, millaista dataa kannattaa kerätä ja mitkä ohjauspinon osat tulisi säilyttää perinteisinä ja deterministisinä.
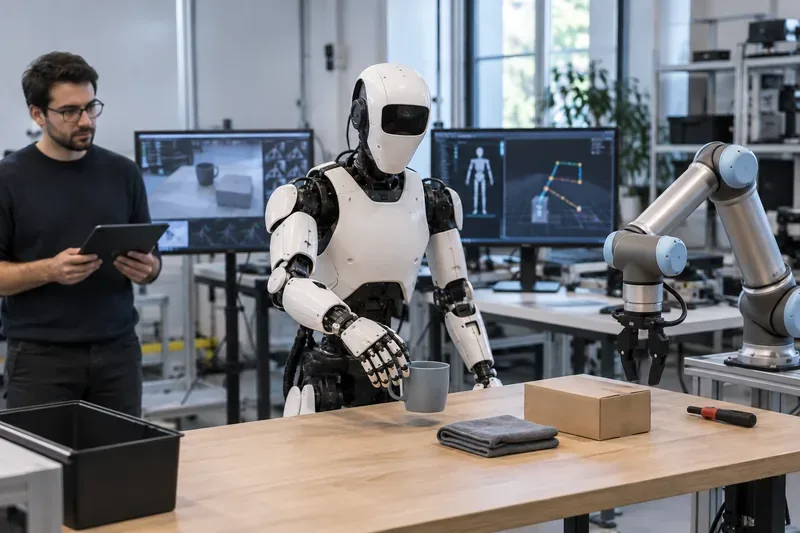
Robotiikkalaboratorion näkymä havainnollistaa ydintoimintaa, jossa tekoäly toimii: ympäristön aistimista, tehtävän tulkitsemista, liikkeen tuottamista ja fyysisen tuloksen havainnointia.
Mikä erottaa ruumiillistetun tekoälyn tavallisesta ohjelmistotekoälystä?
Ruumiillinen tekoäly yhdistää havainnoinnin ja päättelyn fyysistä maailmaa muuttaviin toimintoihin. Tyypillinen järjestelmä voi yhdistää kamerat, voima- tai kosketustunnistuksen, asentotunnistuksen, kieliohjeet, korkean tason suunnittelijan, näkö-kieli-toimintamallin, matalan tason liikkeenohjauksen ja laitteiston turvakerrokset. Määrittelevä ominaisuus on suljettu silmukka: järjestelmä havainnoi, toimii, havainnoi seurausta ja sopeutuu.
Edistys on kiihtynyt, koska robotiikka lainaa ideoita, jotka auttoivat perustavanlaatuisten mallien skaalautumisessa kielen ja näön osalta. Vuonna 2023 Open X-Embodiment -yhteistyöprojekti kokosi yhteen tietoja 22 robottityypistä, yli 500 taidosta ja yli miljoonasta jaksosta, mikä osoitti, että robottien välinen koulutus voisi parantaa tiedonsiirtoa sen sijaan, että jokaiselle koneelle vaadittaisiin täysin erillinen oppimisjärjestelmä. Google DeepMindin alkuperäinen projektikuvaus on saatavilla sen Open X-Embodiment- ja RT-X-tutkimuksen yleiskatsauksessa .
Vuosien 2025 ja 2026 välillä useat ryhmät veivät ideaa eteenpäin. NVIDIA julkaisi GR00T N1:n avoimen painoluokan humanoidiperustana, joka oli koulutettu sekoituksesta, joka sisälsi robottien lentoratoja, ihmisvideota, simulaatiota ja synteettistä dataa, GR00T N1:n virallisen tutkimussivun mukaan . Physical Intelligencen π0.5-työ tutki avoimen maailman yleistystä kouluttamalla yhteisesti heterogeenistä robotti- ja multimodaalista dataa; sen artikkeli raportoi monivaiheisista tehtävistä aiemmin näkemättömissä kodeissa ja on saatavilla alkuperäisestä π0.5-artikkelista . Figure puolestaan kuvaili Helix 02:ta tammikuussa 2026 yhtenäiseksi neurojärjestelmäksi koko kehon humanoidiohjaukseen; koska kyseessä on yrityksen julkaisema tulos eikä itsenäinen vertailuarvo, sen väitteet on parasta lukea tässä yhteydessä Helix 02:n teknisen tiedotteen kautta .
Ensimmäinen tärkeä valinta: kokonaisvaltainen ohjaus vai kerrostettu arkkitehtuuri?
Yksi selkeimmistä kompromisseista on se, pitäisikö opitun mallin ohjata robottia havainnosta aina moottorin lähtöön asti, vai pitäisikö järjestelmän jakaa työ korkean tason päättelyn ja alemman tason ohjainten kesken.
Lähestyä
Vahvuudet
Kompromissit
Paras istuvuus
Kokonaisvaltainen visio-kieli-toimintapolitiikka
Voi oppia havaintojen ja ohjeiden suorat vastaavuudet toimintaan; voi vähentää tehtäväkohtaista käsin tehtävää suunnittelua
Vaikeampi tulkita, validoida ja rajoittaa; usein datanälkäinen; odottamattomat fyysiset tilat voivat paljastaa hauraan käyttäytymisen
Tutkimus yleisestä manipuloinnista, sopeutettavista kotitöistä ja tilanteista, joissa laaja-alainen käyttäytyminen merkitsee enemmän kuin tiukka determinismi
Hierarkkinen päättely ja matalan tason kontrolli
Erottaa suunnittelun moottorin nopeasta toteutuksesta; helpompi lisätä turvatarkastuksia, liikesuunnittelijoita tai erikoistuneita ohjaimia
Lisää järjestelmäintegraatiota; kerrosten väliset rajapinnat voivat aiheuttaa viivettä tai yhteensopimattomia oletuksia
Teollisuus-, yhteistyö- tai turvallisuusherkät ympäristöt, joissa ennustettava liike ja selkeät suojatoimet ovat tärkeitä
Perinteinen automaatio valikoivilla tekoälymoduuleilla
Korkea toistettavuus, helpompi validointi, kypsä turvallisuustekniikka
Vähemmän joustava, kun objektit, ohjeet tai asettelut vaihtelevat
Suuren volyymin toistuvat tehtävät, joissa vaihtelevuus on vähäistä ja käyttöaika on tärkeämpää kuin yleisyys
Google DeepMindin vuoden 2026 robotiikkapino tekee tämän erottelun selväksi. Gemini Robotics 2:ta kuvataan näkö-kieli-toiminta-malliksi moottorien ohjaukseen, kun taas Gemini Robotics ER 2 suorittaa korkeamman tason ruumiillista päättelyä ja monivaiheista suunnittelua. Yritys tarjoaa myös laitteella suoritettavan version, joka on optimoitu paikalliseen suoritukseen. Katso 30. heinäkuuta 2026 julkaistu Gemini Robotics 2 ja Gemini Robotics ER 2 -mallikortti .
Suositus: jos robotti toimii ihmisten, kalliiden resurssien tai kovien turvallisuusrajoitusten lähellä, kerrostettu suunnittelu on yleensä puolustettavissa oleva lähtökohta, koska se tarjoaa enemmän mahdollisuuksia rajoitusten noudattamiseen. Jos päätavoitteena on yleistettävyyden tutkimus, kokonaisvaltainen käytäntö voi paljastaa ominaisuuksia, joita käsin rakennetut prosessit eivät havaitse, mutta sen tulisi silti sijaita itsenäisten fyysisten suojatoimien takana.
Pilviälyälyä vai laitteen sisäistä päättelyä?
Sisäänrakennetut järjestelmät ovat epätavallisen herkkiä latenssille. Pilvimalli voi tarjota enemmän laskentatehoa ja sitä voidaan päivittää keskitetysti, mutta verkon viiveet ja katkokset ovat fyysisen maailman ongelmia, kun robotin on reagoitava nopeasti. Laitteen sisäinen päättely vähentää edestakaisen matkan latenssia ja voi pitää kameran tai anturin tiedot paikallisina, mutta se rajoittaa mallin kokoa, virrankulutusta, muistia ja lämpösuunnittelua.
Googlen heinäkuussa 2026 julkaisema Gemini Robotics On-Device 2 -mallikortti on hyödyllinen, koska se mainitsee sekä hyödyt että rajoitukset: malli on suunniteltu tehokkaaseen paikalliseen robottien manipulointiin, kun taas sen tunnettuihin rajoituksiin kuuluvat heikompi yleistettävyys jakelun ulkopuolisiin tehtäviin ja vaikeudet korkean vapausasteen robottien kanssa. Tämä on käytännöllinen muistutus siitä, että "pienempi ja paikallinen" ei automaattisesti vastaa "samaa älykkyyttä pienemmällä latenssilla".
Suositus: käytä paikallista päättelyä refleksinomaiseen tai ajoitusherkkään ohjaukseen, yksityisyyttä suojaavaan tunnistusjärjestelmään ja toimintoihin, joiden on jatkuttava ilman verkkoa. Käytä etäisiä tai suurempia malleja hitaampaan suunnitteluun, semanttiseen tulkintaan, laivaston oppimiseen tai tehtäviin, joissa lisätty päättelyn laatu on viiveen arvoista. Hybridiarkkitehtuuri on usein järkevämpää kuin kaikkien toimintojen pakottaminen yhteen paikkaan.
Generalistimalli vai tehtäväspesialisti?
Yleismaailmalliset robottiperusmallit lupaavat siirtoa: oppia monista tehtävistä ja suoritusmuodoista ja sitten sopeutua uuteen robottiin tai työhön vähemmällä datalla. Tämä on houkuttelevaa, kun ympäristöt muuttuvat usein. Mutta yleisyys ei ole ilmaista. Kapea-alainen erikoismalli voi silti olla parempi, kun sama operaatio toistuu miljoonia kertoja ja vikaantumiskustannukset ovat korkeat.
Fyysisen älykkyyden π0-työ havainnollistaa tätä eroa. Sen aiempi tutkimus väitti, että laaja esikoulutus parantaa palautumista ja siirtymistä, kun taas korkealaatuinen jälkikoulutus auttaa erikoistumaan vaikeisiin tehtäviin. π0.5-artikkeli laajentaa ajatusta uusiin ympäristöihin. Tärkeä insinöörioppi ei ole se, että jokainen sovellus tarvitsee valtavan yleistavan käytännön. Vaan se, että esikoulutus ja erikoistuminen voidaan yhdistää sen sijaan, että niitä kohdeltaisiin vastakohtina.
Suositus: valitse generalistinen pohja, kun tehtävien monimuotoisuus, objektien monimuotoisuus tai uudelleenkäyttöönoton nopeus on hallitsevaa. Valitse erikoistunut käytäntö tai perinteinen automaatio, kun ympäristö on tiukasti kontrolloitu, tehtävä on vakaa ja kelpoisuuskustannukset ovat tärkeämpiä kuin sopeutumiskyky.
Reaalimaailman dataa, simulaatiota vai synteettistä dataa?
Robottien oppimisessa on dataongelma, jota tekstimalleilla ei ole: hyödyllinen fyysinen vuorovaikutusdata on kallista. Todelliset radat vaativat laitteistoa, operaattoreita, huoltoa, tilaa, turvallisuusmenettelyjä ja aikaa. Simulointi voi tuottaa kokemuksia nopeammin ja turvallisemmin, mutta simuloitu fysiikka ja havaintokyky eivät täysin vastaa todellisuutta. Synteettinen data voi lisätä monimuotoisuutta, mutta tämän monimuotoisuuden arvo riippuu siitä, kuinka tarkasti se kattaa olosuhteet, joihin käyttöön otettu järjestelmä todellisuudessa kohtaa.
NVIDIAn GR00T N1 -tutkimus kuvaa koulutusyhdistelmän, joka kattaa oikeiden robottien liikeradat, simulaation, synteettisen datan ja ihmisvideon. Open X-Embodiment esitteli toisen reitin: todellisten datajoukkojen yhdistämisen eri instituutioiden ja robottimuotojen välillä. Nämä lähestymistavat täydentävät toisiaan eivätkä ole toisensa poissulkevia.
Suositus: käytä simulaatiota vaarallisten, harvinaisten tai kombinatoristen tilanteiden kattamiseen; käytä todellista dataa todellisuuskuilun kalibrointiin ja lopullisen käyttäytymisen validointiin; käytä synteettistä variaatiota visuaalisen ja tehtävien monimuotoisuuden laajentamiseen. Vahvin datastrategia on yleensä portfolio, jota seuraa arviointi fyysisellä laitteistolla, jota ei käytetty koulutusesimerkkien tuottamiseen.
Humanoidirunko vai tarkoitukseen rakennettu robotti?
Ruumiillisen tekoälyn nousua usein visuaalisesti edustavat humanoidit, mutta ruumiillisuus ei vaadi ihmisen muotoista kehoa. Mobiili manipulaattori, varastokäsivarsi, nelijalkainen, drone tai autonominen ajoneuvo voivat kaikki olla ruumiillisia tekoälyjärjestelmiä, jos havaintokyky ja opittu päättely sulkevat silmukan fyysisen toiminnan kanssa.
Humanoideilla on ilmeinen etu: kodit ja työpaikat on suunniteltu ihmisen ulottuville, portaat, ovet, hyllyt ja työkalut huomioiden. Ihmisen kanssa yhteensopiva muoto voisi vähentää tarvetta suunnitella ympäristöä uudelleen. Haittapuolena on monimutkaisuus. Koko kehon tasapaino, taitavat kädet, energiankulutus, toimilaitteiden luotettavuus ja turvallisuus luovat paljon vaikeamman hallintaongelman kuin työasemaan pultattu kiinteä käsivarsi.
Figuren Helix 02 ja Google DeepMindin vuonna 2026 tekemä koko kehon robotiikkatyö osoittavat, miksi humanoidien hallinta on nyt pioneeritutkimusalue. Samaan aikaan Googlen oma robotiikkavalikoima kattaa kaksikätiset järjestelmät ja kokonaiset humanoidit, mikä vahvistaa käytännön näkökulmaa, ettei humanoidikehon käyttöä vaadita vain siksi, että älykkyyskerros on yleinen.
Suositus: valitse työympäristön morfologia. Jos tehtävänä on "siirtää standardoituja pahvilaatikoita kahden kiinteän pisteen välillä", tarkoitukseen rakennettu käsivarsi tai mobiilimanipulaattori voi olla halvempi ja helpompi sertifioida. Jos tehtävänä on "toimia ihmisille suunnitelluissa tiloissa ja käyttää monia ihmistyökaluja", humanoidimorfologiasta tulee houkuttelevampi lisäinsinöörityöstä huolimatta.
Avoin alusta vai oma pino?
Avoimet mallit ja referenssialustat voivat alentaa kokeilukustannuksia, parantaa toistettavuutta ja antaa tiimien tarkastaa tai muokata pinon osia. Omistetut järjestelmät voivat tarjota tiiviimmän laitteisto-ohjelmisto-integraation ja niillä voi olla vahvempi tuotetuki, mutta ne voivat rajoittaa siirrettävyyttä ja näkyvyyttä koulutuksen tai hallinnan sisäisiin osiin.
NVIDIA positionoi Isaac GR00T:n avoimeksi kehitysalustaksi ja GR00T N1:n avoimeksi kehitysalustaksi. Googlen DeepMindin uusimmissa Gemini Robotics -malleissa on mallikortit ja valitut käyttöreitit, kun taas kaupalliset humanoiditoimittajat, kuten Figure, integroivat tiiviisti omat laitteistonsa ja mallinsa. Nämä ovat erilaisia tuotestrategioita, eivätkä suoraan vaihdettavissa olevia tutkimustuloksia.
Suositus: akateemisten laboratorioiden ja alustatiimien, joiden on muokattava koulutusta, datajoukkoja tai ohjaimia, tulisi suosia avoimia rajapintoja ja toistettavia työkaluja. Käyttöönottotiimit, joille tuki, integraation nopeus ja yksi vastuullinen toimittaja ovat tärkeämpiä, voivat kohtuudella suosia vertikaalisesti integroitua järjestelmää, edellyttäen että he voivat silti hankkia tarvitsemansa validointitodisteet.
Turvallisuus ei ole malliominaisuus; se on järjestelmäarkkitehtuuri
Merkittävin ero ruumiillistetun tekoälyn ja chatbotin välillä on se, että viat voivat aiheuttaa fyysisiä vaaroja. Turvallinen käyttöönotto vaatii siksi enemmän kuin mallin, jota on kehotettu "olemaan varovainen". Se tarvitsee kerrostettuja hallintakeinoja: semanttisia rajoituksia, törmäysten välttämistä, voimarajoituksia, hätäpysäytyksiä, turvallisia toiminta-alueita, laitteiston lukituksia, käyttäjän toimintatapoja, valvontaa ja selkeät ehdot hallinnan palauttamiseksi ihmiselle.
Google DeepMindin robotiikan turvallisuusmateriaalit suosittelevat nimenomaisesti kerrostettua lähestymistapaa ja varoittavat käyttämästä sen robotiikkamalleja turvallisuuskriittisissä sovelluksissa, kuten terveydenhuollossa tai liikenteessä, ilman asianmukaisia suojatoimia. Sen julkinen viitekehys erottaa semanttisen, fyysisen ja toiminnallisen turvallisuuden; katso virallinen robotiikan turvallisuuskehys . Tämä on yhdenmukaista laajemman suunnitteluperiaatteen kanssa: opitun käyttäytymisen ei pitäisi olla ainoa este mallivirheen ja fyysisen onnettomuuden välillä.
Miten organisaatioiden tulisi arvioida tekoälyä ennen sen käyttöönottoa?
Hyödyllisen arvioinnin tulisi perustua toiminnallisiin kriteereihin eikä demokelaan. Aloita tehtävän onnistumisprosentilla toistuvissa kokeissa, mutta älä pysähdy siihen. Mittaa palautumista häiriöiden jälkeen, tehtävän suorittamiseen kuluvaa aikaa, ihmisen toimia, törmäyksiä tai läheltä piti -tilanteita, tarttumavikoja, energiankulutusta, verkon riippuvuutta ja suorituskykyä koulutuksesta pois jätetyillä kohteilla tai asetteluilla.
Erota sitten kolme kysymystä, jotka usein sekoitetaan toisiinsa. Ensinnäkin, pystyykö malli suorittamaan tehtävän tunnetuissa olosuhteissa? Toiseksi, voidaanko sitä yleistää, kun tilanne muuttuu? Kolmanneksi, voiko koko robottijärjestelmä vikaantua turvallisesti, kun malli on väärä? Järjestelmä voi saada hyvän pistemäärän yhdessä ulottuvuudessa ja huonon toisessa.
Toimittajien demonstraatiot ovat hyödyllistä näyttöä siitä, että ominaisuus on olemassa tietyissä olosuhteissa, mutta ne eivät korvaa itsenäistä testausta aiotussa ympäristössä. Väitteitä, kuten usean minuutin autonomiset kotitaloustehtävät tai koko kehon humanoidiohjaus, tulisi pitää lupaavina teknisinä virstanpylväinä, kun taas luotettavuus, ylläpitokuorma, läpimenoaika ja turvallisuus laajassa tuotantokäytössä ovat edelleen sovelluskohtaisia kysymyksiä, jotka edellyttävät käyttöönottotietoja.
Mitä ruumiillistetun tekoälyn nousu oikeastaan tarkoittaa
Ruumiillinen tekoäly ei ole pelkästään "oikeustieteen maisterin laittamista robottiin". Tärkeämpää kehitysaskelta on multimodaalisten perustusmallien, robottien välisten datajoukkojen, opittujen toimintatapojen, nopean paikallisen päättelyn, simuloinnin ja perinteisen robotiikan ohjauksen lähentyminen. Yhdessä ne mahdollistavat siirtymisen roboteista, jotka noudattavat kiinteitä skriptejä, kohti koneita, jotka pystyvät tulkitsemaan tavoitteita ja sopeutumaan fyysiseen vaihteluun.
Voittava arkkitehtuuri vaihtelee käyttötapauksen mukaan. Tutkimuslaboratoriot saattavat priorisoida laajaa yleistämistä ja avoimia malleja. Tehtaat voivat priorisoida determinististä liikettä, käyttöaikaa ja validointia. Kotirobotit saattavat vaatia ihmisen kanssa yhteensopivaa laitteistoa, luonnollisen kielen vuorovaikutusta, yksityisyyttä suojaavaa laitteen sisäistä prosessointia ja epätavallisen vahvaa palautumiskäyttäytymistä. Vaaralliset ympäristöt voivat oikeuttaa suuremman autonomian, mutta vaativat tiukempia valvontatoimia.
Käytännön kysymys ei siis ole, korvaako ruumiillistettu tekoäly perinteisen robotiikan. Kysymys on siitä, missä kohtaa opittu äly luo riittävästi joustavuutta oikeuttaakseen epävarmuutensa. Tiimit, jotka vastaavat tähän kysymykseen mitattavissa olevilla kriteereillä – latenssi, onnistumisprosentti, toipuminen, turvallisuus, datakustannukset, siirrettävyys ja ylläpito – ovat paremmassa asemassa kuin tiimit, jotka valitsevat robotin tai mallin pelkästään yleisyyden perusteella.