Etusivu
» New Trends
»
Kuinka ruumiillistettu tekoäly muokkaa seuraavan sukupolven humanoidirobotiikan kehitystä vuonna 2026
Kuinka ruumiillistettu tekoäly muokkaa seuraavan sukupolven humanoidirobotiikan kehitystä vuonna 2026
Tärkein muutos humanoidirobotiikan kehityksessä vuonna 2026 ei ole se, että roboteista tulisi yhtäkkiä "ihmistason robotteja". Vaan se, että tekoälypino integroituu yhä enemmän: havaintokykyä, kieltä, tilan hahmottamista, liikkumista, taitavaa manipulointia, edistymisen seurantaa ja toipumista koulutetaan yhä enemmän toimimaan yhdessä sen sijaan, että ne suunniteltaisiin erillisiksi moduuleiksi.
Hyödyllinen esimerkki saatiin 30. heinäkuuta 2026, kun Google DeepMind esitteli Gemini Robotics 2:n. Yritys kuvaili näkö-kieli-toiminta-järjestelmän, joka pystyy hallitsemaan koko humanoidikehoa – kävelystä ja kyykistymisestä esineiden tavoittamiseen ja käsittelyyn – ja yhdisti sen korkeamman tason ruumiillistettuun päättelymalliin monivaiheisia tehtäviä varten. DeepMind julkaisi myös tehtävätason tuloksia yleismaailmallisen osaamisen väittämisen sijaan: yhdessä Apollo-humanoidilaitteistossa raportoidut onnistumisprosentit olivat 68,4 % esineen poimimisessa pöydältä, 45,7 % lattialta ja 76,3 % hyllyltä. Nämä luvut ovat lupaavia, mutta ne tekevät myös nykyisen rajoituksen näkyväksi: kyky paranee nopeammin kuin luotettavuus.
Alaa arvioiville lukijoille tällä erottelulla on merkitystä. Oikea kysymys ei ole enää "Pystyykö humanoidi tekemään tämän kerran?", vaan "Pystyykö se suorittamaan tehtävän toistuvasti muuttuvissa olosuhteissa, toipumaan, kun jokin menee pieleen, ja pysymään turvassa ihmisten lähellä?". Tämä on standardi, joka erottaa vakuuttavan demonstraation järjestelmästä, joka on lähestymässä hyödyllistä käyttöönottoa. Katso Google DeepMind Gemini Robotics 2 -julkistus ja raportoidut vertailuarvot .
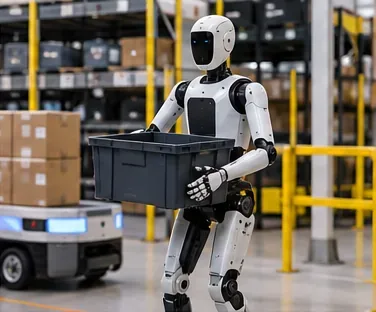
Humanoidirobotti kantaa laukkua varastomaisen työtilan läpi havainnollistaen suljetun silmukan havainnointia, tasapainoa, navigointia ja manipulointia, joita tekoälyn on koordinoitava todellisissa ympäristöissä.
Mitä ruumiillistettu tekoäly todellisuudessa muuttaa
Ruumiillinen tekoäly on tekoälyä, jonka on havaittava ja toimittava fyysisen kehon kautta. Humanoidille tämä keho asettaa rajoituksia, joita tekstimalli ei kohtaa: painovoima, kitka, viive, rajoitettu akunkesto, nivelten rajoitukset, epävarma kosketus, liikkuvat ihmiset, peitettyinä olevat esineet ja mahdollisuus aiheuttaa fyysistä vahinkoa.
Aiemmat robottijärjestelmät jakoivat nämä ongelmat usein huolellisesti suunniteltuihin moduuleihin. Havaintopino havaitsi esineitä, suunnittelija valitsi reitin, ohjain suoritti liikkeen ja jokainen tehtävä viritettiin kapeaan ympäristöön. Nykyaikainen ruumiillistettu tekoäly käyttää yhä enemmän perusmalleja – erityisesti visio-kieli-toiminta- eli VLA-malleja – yhdistääkseen visuaaliset havainnot ja kieliohjeet suoraan toimintoihin, kun taas korkeamman tason mallit päättelevät tavoitteista ja tehtävien edistymisestä.
Google DeepMindin vuonna 2025 julkaisema Gemini Robotics -työ lisäsi eksplisiittisesti fyysiset toiminnot multimodaaliseen malliin tulosmodaalisuutena, kun taas sen ruumiillistettuun päättelyyn perustuva malli keskittyi spatiaaliseen ymmärrykseen ja voitiin yhdistää perinteisiin matalan tason ohjaimiin. Tämä erottelu on tärkeä: opittu älykkyys voi laajentaa robotin ymmärrystä, kun taas deterministiset tai sertifioidut ohjauskerrokset voivat edelleen valvoa törmäys-, voima- ja vakausrajoituksia. Alkuperäinen arkkitehtuuri on kuvattu Google DeepMindin Gemini Roboticsin teknisessä yleiskatsauksessa .
Ei ole olemassa yhtä ainoaa mittaria, joka todistaisi humanoidin olevan yleisesti älykäs. Informatiivisin arvio yhdistää useita signaaleja. Vahvan järjestelmän ei pitäisi onnistua vain kerran; sen tulisi heiketä hallitusti ympäristön muuttuessa ja tehdä virheensä näkyviksi.
Laadukas signaali
Miltä vahva tulos näyttää
Varoitusmerkki
Tehtävän onnistuminen
Korkea toistettavuus useissa kokeissa, ei vain yhdessä valitussa ajossa
Viimeistelty video ilman oikeudenkäyntikertoja tai epäonnistumistapauksia
Yleistys
Sama käytäntö käsittelee uusia objekteja, asetteluja tai ohjeita rajoitetulla mukautuksella
Jokainen uusi tehtävä vaatii uuden käytännön tai tiukasti valmistellun ympäristön
Pitkän aikavälin luotettavuus
Robotti suorittaa usean minuutin mittaisia sarjoja tekemättä pieniä virheitä
Suorituskyky näytetään vain yksittäisillä poiminta- ja sijoitustoiminnoilla
Toipuminen
Robotti huomaa epäonnistuneen osuman, pudotuksen, esteen tai muuttuneen maiseman ja suunnittelee uudelleen
Yksi varhainen virhe pakottaa täydelliseen nollaukseen
Koko kehon koordinaatio
Kävely, kurottautuminen, tasapainoilu ja käsien hallinta toimivat yhtenä suljettuna silmukkana
Manipulointi onnistuu vain, kun robotti on paikallaan.
Latenssi
Havaintokyky ja toiminta pysyvät riittävän herkkinä turvallisen suljetun silmukan ohjauksen mahdollistamiseksi
Pitkät tauot estävät robotin reagoimasta ihmisiin tai liikkuviin esineisiin
Turvallisuuskäyttäytyminen
Järjestelmä kunnioittaa voima-, läheisyys-, vakaus- ja epävarmuusrajoituksia ja voi pyytää apua
Turvallisuus riippuu vain generatiivisen mallin "ymmärryksestä", mikä on vaarallista
Käytännöllinen toimintatapa kenelle tahansa humanoidijärjestelmiä vertailevalle on kysyä jakaumia, ei kohokohtia: onnistumisprosentti toistuvissa kokeissa, mikä muuttui juna- ja testiolosuhteiden välillä, keskimääräinen tehtäväaika, interventioiden tiheys ja yleisimmät vikaantumistilat. Jos näitä vastauksia ei ole saatavilla, tulosta tulee käsitellä olemassaolon todisteena eikä todisteena käyttöönottovalmiudesta.
Miksi perustusmallit ovat tärkeämpiä humanoideille kuin kiinteille roboteille
Humanoidiroboteilla on potentiaalisesti hyödyllinen etu: niiden kamerat, kädet, käsivarret, vartalo ja liikkuminen muistuttavat ihmisympäristöissä esiintyvää näkökulmaa ja toimintatilaa. Tämä tekee ihmisdemonstraatioista, internet-videoista, etäoperaatioista, simulaatioista ja robottien välisistä datasetistä potentiaalisesti arvokkaita koulutuslähteitä.
Open X-Embodiment -projekti auttoi luomaan tämän suunnan kokoamalla tietoja 22 robottiversiosta ja osoittamalla, että yleiskäytäntö voisi hyötyä muista roboteista kerätyistä kokemuksista. Sen alkuperäinen aineisto kattoi 527 taitoa ja yli 160 000 tehtävää. Tärkeä ajatus ei ollut, että yksi malli ratkaisisi robotiikan, vaan että robottien oppiminen voisi alkaa skaalautua jaetun, heterogeenisen kokemuksen kautta sen sijaan, että käytettäisiin yhtä käytäntöä tehtävää ja konetta kohden. Artikkeli on saatavilla Open X-Embodiment -tutkimusjulkaisusta .
NVIDIA on ajanut samanlaista skaalausstrategiaa humanoideille Isaac GR00T:n kautta. Vuonna 2026 GR00T N1.7 yhdisti visio-kielisen päättelyn toiminnan generointiin ja kokonaisvaltaiseen kehitystyönkulkuun, joka kattaa tiedonkeruun, simuloinnin, jälkikoulutuksen, arvioinnin ja käyttöönoton. NVIDIA raportoi, että malli on esikoulutettu kymmenillä tuhansilla tunneilla todellista ja simuloitua dataa ja se tukee kaupallista käyttöä avoimen lisenssin nojalla. Käytännön merkitys on se, että robotiikkatiimi voi aloittaa yleisestä mallista ja erikoistua siihen sen sijaan, että jokaista käyttäytymistä koulutettaisiin alusta alkaen. Katso NVIDIAn GR00T:n kokonaisvaltainen humanoidikäytäntötyönkulku .
Vuoden 2026 askel eteenpäin: Koko kehon älykkyys
Vuosien ajan monet vaikuttavat robottien oppimistulokset keskittyivät pöytämanipulaatioon, koska se erottaa yhden vaikeimmista ongelmista: käsien ja käsivarsien saamisen vuorovaikutukseen arvaamattomien esineiden kanssa. Humanoidien on lisättävä liikkumiskykyä ja tasapainoa tinkimättä manipulaation laadusta.
Gemini Robotics 2 on merkittävä, koska DeepMind raportoi siirtymisestä ylävartalon tehtävistä koko kehon hallintaan Apptronikin Apollo-alustalla. Yrityksen esimerkeissä malli voi tulkita tavoitteen, kävellä esineen luo, kumartua tai kyykistyä tarvittaessa, tarttua siihen, siirtyä toiseen paikkaan ja sijoittaa sen. Siihen liittyvä ruumiillistettu päättelymalli seuraa monivaiheisia tehtäviä useiden minuuttien ajan ja voi korjata itse itsensä, jos vaihe epäonnistuu.
Siihen kannattaa kiinnittää huomiota. Humanoidista tulee hyödyllisempi, kun liikkuminen ei ole erillinen ennalta ohjelmoitu "taksi", joka liikuttaa käsiä asemalta toiselle, vaan osa samaa tehtävän representaatiota. Laaduntarkistus on, pystyykö robotti säilyttämään tehtävän tarkoituksen, kun sen näkökulma, tasapainotila, saavutettava työtila ja kosketusolosuhteet muuttuvat jatkuvasti.
Näppäryydestä on tulossa dataongelma – ja edelleen laitteisto-ongelma
Moderni ruumiillistettu tekoäly voi oppia kontaktirikas käyttäytymismalli, jota olisi vaikea kuvailla käsin kirjoitetuilla säännöillä. Esimerkiksi Figure on raportoinut, että sen Helix-perhe voi käyttää yhtä opittua VLA-arkkitehtuuria logistiikassa, pyykinpesussa ja kodin manipuloinnissa. Toukokuussa 2026 Figure julkaisi demonstraation, jossa kaksi Helix-02-humanoidia resetoi makuuhuoneen yhdessä käyttämällä opittua käytäntöä, johon sisältyi ovien avaaminen, vaatteiden ripustaminen, huonekalujen siirtäminen, esineiden sijoittaminen ja sängyn petaaminen.
Tuo on mielenkiintoinen järjestelmätulos, mutta se tulisi tulkita oikein: se on yrityksen raportoima demonstraatio, ei itsenäinen alustojen välinen vertailu. Hyödyllinen pointti on, että data voi opettaa yhdelle arkkitehtuurille laadullisesti erilaisia käyttäytymismalleja ilman, että ydinmallia suunnitellaan uudelleen. Tulos ja sen väitetyt ehdot on dokumentoitu kuvan Helix-02-makuuhuoneen siistiysraportissa .
Samaan aikaan paremmat mallit eivät voi loputtomiin kompensoida huonoja antureita tai heikkoja toimilaitteita. Hienosäätö riippuu kameran sijoittelusta, tunto- tai voimapalautteesta, sormien liikeradasta, välyksestä, vääntömomentin hallinnasta ja mekaanisesta kestävyydestä. Esimerkiksi kuvan myöhempi laitteistotyö suunnitteli uudelleen tunnistuksen ja kädet sen opitun ohjaimen ympärille. Tämä on laajempi opetus: jos humanoidi epäonnistuu toistuvasti kosketuksessa, otteen vakaudessa tai pienten esineiden käsittelyssä, oikea korjaus voi olla laitteisto, kalibrointi tai tunnistus – ei suurempi malli.
Simulointi ja synteettinen data kurovat umpeen data-aukkoa
Fyysinen data on kallista. Ihmisen tekemä etätyö vie aikaa, robotit kuluvat loppuun ja harvinaisia reunatapauksia on vaikea kerätä turvallisesti. Siksi tekoälytiimit rakentavat dataan perustuvia "vauhtipyöriä", jotka yhdistävät todellisia demonstraatioita simulointiin, synteettisiin lentoratoihin, videoon ja automaattiseen uudelleennimeämiseen.
NVIDIAn Isaac GR00T -alusta yhdistää eksplisiittisesti oikeasti kaapatun datan, simuloidun datan ja internet-mittakaavan videon, kun taas sen vuoden 2026 referenssihumanoidisuunnittelu yhdistää sisäisen laskennan avoimiin malleihin ja yhteiseen kehityspinoon. Tämä lähestymistapa on tärkeä, koska tiimit voivat arvioida käytäntöjä simulaatiossa ennen kuin he käyttävät laitteistoaikaa jokaiseen kokeeseen. Yrityksen referenssialustaa on kuvattu NVIDIA Isaac GR00T -referenssihumanoidijulkaisussa .
Simulointi ei poista todellisuutta. Kitka, muotoaan muuttavat materiaalit, anturikohina, kosketusajoitus, toimilaitteiden kuumeneminen ja ihmisen liike voivat poiketa jyrkästi simulaattorista. Hyvä työnkulku käyttää simulointia kattavuuden laajentamiseen ja iteraation nopeuttamiseen, ja sitten mittaa simulaation ja todellisuuden välisen kuilun eksplisiittisesti. Jos käytäntö saa hyvän virtuaalisen tuloksen, mutta vaatii usein laitteiston nollauksia, pelkkä simulointi ei todennäköisesti ratkaise ongelmaa.
Laitteen tekoälyllä on enemmän merkitystä kuin miltä se kuulostaa
Robotit toimivat reaaliajassa. Pilvipalvelu voi olla hyväksyttävä ratkaisu korkean tason suunnitteluun, mutta nopea visuomotorinen ohjaus hyötyy usein paikallisesta päättelystä, koska robotin on reagoitava välittömästi liukastumisiin, liikkuviin ihmisiin ja muuttuviin kosketuksiin.
Google DeepMindin vuonna 2025 tekemä Gemini Robotics On-Device -työ keskittyi VLA:n suorittamiseen paikallisesti ja sen sovittamiseen uusiin robottisovelluksiin suhteellisen pienillä datamäärillä. Vuoteen 2026 mennessä DeepMind kuvaili laitemalleja osana laajempaa koko kehon kattavaa kokonaisratkaisua. Käytännön mittari ei ole pelkkä mallin koko; se on päästä päähän -ohjauslatenssi todellisten laskenta-, lämpötila- ja tehorajojen vallitessa. Taustalla oleva suunta on dokumentoitu Gemini Robotics On-Device -julkaisussa .
Turvallisuutta on kerrostettava, ei kehotettava
Ruumiillinen tekoäly nostaa virheiden hintaa, koska robotti voi kohdistaa voimaa fyysisessä maailmassa. Vankka arkkitehtuuri siis erottaa vastuut. Korkean tason tekoäly voi tulkita tavoitteita, tunnistaa vaaroja ja päättää, milloin pysähtyä tai pyytää apua. Alemman tason ohjaimet voivat itsenäisesti valvoa nivelrajoituksia, törmäysten välttämistä, voimarajoituksia, dynaamista vakautta, hätäpysäytyksiä ja rajoitettuja alueita.
DeepMindin vuoden 2026 Robotics 2 -julkaisu kuvaa tätä kerrostettua lähestymistapaa ja esittelee agenttisen turvallisuusvertailun, joka testaa, hylkääkö päättelymalli vaaralliset työkalukutsut ja tunnistaako se, milloin tarvitaan ihmisen puuttumista asiaan. Tämä on hyödyllistä edistystä, mutta vertailutestien onnistumista ei pidä sekoittaa turvallisuussertifiointiin. Todelliset käyttöönotot edellyttävät edelleen sovelluskohtaista riskinarviointia, validoituja laitteistorajoituksia, toimintamenettelyjä ja testausta todellisessa ympäristössä.
Yksinkertainen sääntö on hyödyllinen: jos turvallisuuskriittinen toiminto voidaan toteuttaa deterministisesti ohjaus- tai laitteistotasolla, älä luota generatiiviseen malliin ainoana esteenä.
Kun yksittäinen kokonaisvaltainen malli on väärä valinta
Päästä päähän -oppiminen on houkuttelevaa, koska se voi vähentää hauraita käsin koodattuja rajapintoja. Se ei ole aina paras arkkitehtuuri. Jos robotti epäonnistuu pitkissä tehtävissä, sillä on arvaamaton latenssi tai se toimii tiukasti säännellyssä ympäristössä, hierarkkinen järjestelmä voi olla helpompi debugata ja validoida.
Käytä hierarkkista suunnittelua , kun tehtävä kestää minuutteja ja vaatii tarkistuspisteitä, edistymisen arviointia tai palautumista.
Pidä matalan tason turvaohjaimet erillään, kun voimiin, törmäyksiin tai vakavuuteen liittyy tiukkoja rajoituksia.
Siirrä laitteen sisäisiä päättelyjä , kun verkon viive tai yhteys heikentää suljetun silmukan vasteaikaa.
Lisää strukturoitu havaintokyky tai tehtävätila, kun puhdas VLA toistuvasti kadottaa varaston, määrien tai tarkan prosessitilan seurannan.
Paranna tunnistusta tai mekaniikkaa, kun virheet johtuvat tukkeutumisesta, heikosta tuntopalautteesta, välyksestä tai riittämättömästä toimilaitteen ohjauksesta.
Käytä ihmiskeskeistä eskalointia, kun epävarmuus on suurta ja väärän fyysisen toiminnan kustannukset ovat kohtuuttomat.
Oikea arkkitehtuuri on se, joka tuottaa vaaditun luotettavuuden ja havaittavuuden, ei se, jossa on vähiten moduuleja.
Mitä ruumiillistettu tekoäly ei ole vielä ratkaissut
Useita rajoituksia on edelleen helppo aliarvioida.
Luotettavuus on edelleen kyvykkyyden jälkeinen
Robotti voi käyttäytyä vaikeasti, mutta silti olla sopimaton jatkuvaan toimintaan. DeepMindin omat koko kehon tulokset vuodelta 2026 osoittavat merkittäviä, mutta kaikkea muuta kuin täydellisiä onnistumisasteita perusnoutopaikoissa. Varasto, tehdas, sairaala tai koti tarvitsee järjestelmän, joka pystyy käsittelemään tuntikausia toimintaa, ei vain yksittäisiä tehtäväyrityksiä.
Vertailuarvoja on vaikea vertailla
Eri organisaatiot käyttävät erilaisia robotteja, käsiä, kameroita, objektijoukkoja, asetteluja, onnistumiskriteerejä ja ihmisen osallistumisen tasoja. Yhden kokoonpanon 90 %:n tuloksen ei voida olettaa ylittävän 75 %:n tuloksen toisella. Hyödyllisimmät vertailut pitävät laitteiston ja arviointiehdot kiinteinä.
Pitkän horisontin virheiden yhdistelmä
Jos robotti on 95 %:n luotettavuus jokaisessa 20:stä toisistaan riippuvasta vaiheesta, mahdollisuus suorittaa koko ketju virheettömästi voi olla paljon pienempi kuin vaihekohtainen luku antaa ymmärtää. Palautuminen ja edistymisen seuranta ovat siksi yhtä tärkeitä kuin raakatoimintojen tarkkuus.
Fysikaalisella taloustieteellä on merkitystä
Ruumiillinen tekoäly ei poista kestävän laitteiston, akkujen, huollon, turvallisten toimilaitteiden, varaosien ja hyväksyttävän sykliajan tarvetta. Järjestelmä voi olla teknisesti vaikuttava ja silti epätaloudellinen tiettyyn työhön.
Yleistäminen ei ole sama asia kuin rajoittamaton autonomia
Malli, joka mukautuu uusiin objekteihin tai asetteluihin, on yleisempi kuin skriptattu robotti. Tämä ei tarkoita, että se voi turvallisesti käsitellä mielivaltaisia ohjeita mielivaltaisissa ympäristöissä. Käyttöönottokehykset on vielä määriteltävä ja testattava.
Parempi tapa arvioida humanoidi-robotiikan "vallankumousta"
Vahvin todiste edistyksestä ei ole robotti, joka suorittaa näyttävimmän kertaluonteisen tehtävän. Se on robotti, joka pystyy oppimaan uuden tehtävän vähemmällä datalla, siirtämään taitojaan toiseen ympäristöön, suorittamaan tehtäviä pidempään ilman puuttumista asiaan, toipumaan tavallisista virheistä ja pysymään turvallisuusrajoissa samalla.
Tuon standardin mukaan ruumiillistettu tekoäly muuttaa jo humanoidirobotiikan suunnittelupolkua. Ristisuoritusmuotoiset datajoukot tekevät yleisestä esikoulutuksesta käytännöllistä. VLA-mallit yhdistävät kielen ja näön toimintaan. Koko kehon mallit yhdistävät liikkumisen manipulointiin. Laitteessa tapahtuva päättely vähentää riippuvuutta pilvipalveluiden latenssista. Synteettinen data ja simulointi laajentavat koulutuksen kattavuutta. Korkeamman tason ruumiillistettu päättely parantaa tehtävien hajoamista, edistymisen seurantaa ja palautumista.
Mutta ala on vielä siirtymävaiheessa "mahdollisesta" "luotettavaan". Siksi hyödyllisimmät vuoden 2026 päivitykset ovat niitä, jotka paljastavat mitattuja onnistumisasteita, pidempiä tehtävähorisontteja, siirto-olosuhteita, turvallisuuskäyttäytymistä ja vikaantumisen jälkeistä toipumista – eivät vain sujuvampia demonstraatioita.
Jokaisen, joka päättää, ovatko seuraavan sukupolven humanoidit valmiita todelliseen työnkulkuun, viimeisen kysymyksen tulisi olla toiminnallinen: Täyttääkö järjestelmä vaaditut onnistumisprosentin, sykliajan, palautumisnopeuden, interventioprosentin ja turvallisuusalueen vaatimukset ympäristössä, jossa se todella toimii? Jos ei, oikea ratkaisu ei välttämättä ole hylätä ruumiillista tekoälyä. Se voi olla tehtävän rajaaminen, valvonnan lisääminen, arkkitehtuurin muuttaminen, paremman datan kerääminen tai robotin rungon parantaminen, kunnes mitattu tulos on riittävän hyvä.