Etusivu
» New Trends
»
Kaupallisten droonien anatomia: Laitteiston läpimurrot autonomisen lennon takana
Kaupallisten droonien anatomia: Laitteiston läpimurrot autonomisen lennon takana
Nykyaikainen kaupallinen drone ymmärretään parhaiten kompaktina lentävänä robottina, ei pelkästään kameralla varustettuna runkona. Sen todellinen arvo tulee siitä, kuinka hyvin propulsio, teho, navigointi, havaintokyky, koneen laskenta, viestintä, hyötykuormat ja turvallisuuslogiikka toimivat yhdessä todellisen tehtävän olosuhteissa.
Tällä erolla on merkitystä, koska vaikuttava spesifikaatio voi silti tuottaa heikkoja tuloksia. Pitkä lentoaikaväite ei takaa hyödyllistä kestävyyttä raskaalla hyötykuormalla. Esteiden välttäminen ei takaa turvallista autonomista navigointia pimeässä, sumussa, heijastavissa ympäristöissä tai piirteettömässä maastossa. Korkean resoluution kamera ei takaa maanmittaustason dataa, elleivät paikannustarkkuus, kalibrointi, liikkeenohjaus ja prosessointi ole myös asianmukaisia.
Tämän artikkelin loppuun mennessä sinun pitäisi pystyä tarkastelemaan kaupallisen droonin arkkitehtuuria ja esittämään parempi kysymys kuin "Kuinka edistynyt se on?". Hyödyllisempi kysymys on: "Voiko tämä järjestelmä tuottaa toistuvasti tarvitsemani tehtävätuloksen mitattavissa olevilla katteilla ja hyväksyttävällä operatiivisella riskillä?"
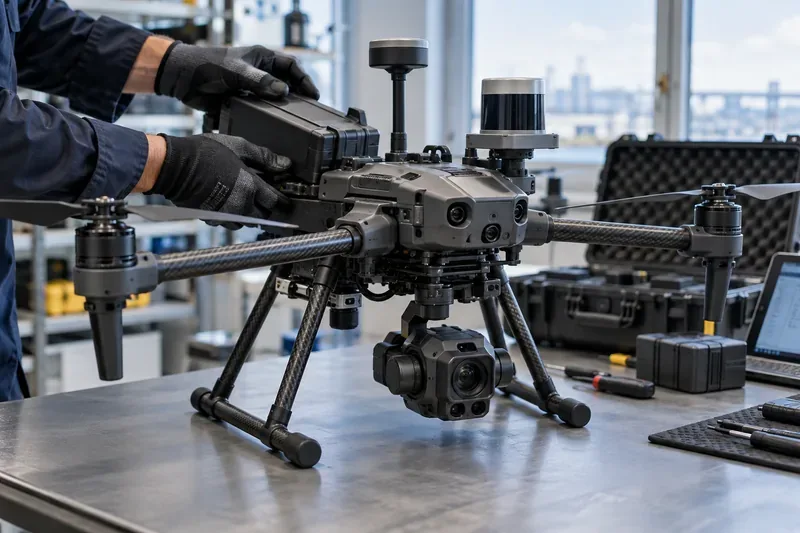
Tarkastuspenkillä oleva kaupallinen moniroottorinen lentokone osoittaa, kuinka akun, propulsion, navigointianturien, koneen havaintolaitteiston, viestintä- ja hyötykuormajärjestelmien on toimittava yhtenä integroituna lentokoneena.
Mitä kaupallisen dronin sisällä on?
Vaikka suunnittelu vaihtelee pienistä nelikoptereista kiinteäsiipisiin tutkimuslentokoneisiin ja raskaisiin kuljetusalustoihin, useimmissa kaupallisissa droneissa on samat toiminnalliset kerrokset. PX4 :n avoimen autopilotin dokumentaatio kuvaa tutun ohjausketjun: anturit syöttötilan arvioimiseksi, ohjaukseksi ja navigoinniksi luovat asetusarvot, ohjaimet laskevat korjaukset ja toimilaitteet muuttavat nämä korjaukset moottorin tai servon liikkeeksi.
Alijärjestelmä
Mitä se tekee
Miltä hyvä suoritus näyttää
Lentokoneen runko ja propulsio
Luo nostovoimaa, työntövoimaa ja fyysistä vakautta
Ennakoitava käsittely, riittävä työntövara, vähäinen tärinä ja sopiva säänkestävyys
Akku ja tehoelektroniikka
Toimittaa energiaa moottoreille, tietokoneille, antureille ja hyötykuormille
Hyödyllinen käyttökelpoinen kestoaika varauksella, vakaa jännite kuormituksen aikana ja toistettavissa oleva akun kunto
Navigointianturit
Arvioi asento, sijainti, korkeus, suunta ja nopeus
Vakaan tilan arviot ja sulava varmistus yhden lähteen heikkenemisen yhteydessä
Havaintoanturit
Havaitse esteitä, maastoa, kohteita tai tarkastusominaisuuksia
Luotettava tunnistus aiotussa valaistuksessa, tekstuurissa, kantamassa ja sääolosuhteissa
Suorittaa konenäkö-, kartoitus-, suunnittelu- ja tekoälytyökuormia
Vähälatenssinen päättely ilman liiallista tehon tai lämmönkulutusta
Viestintä
Siirtää komento-, telemetria-, video- ja tehtävätietoja
Tunnettu kattavuus, linkin laadun valvonta ja turvallinen toiminta kadonneen linkin varalta
Hyötykuorma
Suorittaa liiketoimintatehtävän: kuvantamisen, lämpötarkastuksen, LiDARin, toimituksen, tunnistuksen tai muun työn
Datan laatu, joka täyttää tehtävän hyväksymiskriteerit
1. Runko ja propulsio: ensimmäinen suorituskykyalue
Moniroottoriset lentokoneet hallitsevat monia tarkastus-, yleisen turvallisuuden, valokuvauksen ja lähietäisyyden kartoitustehtäviä, koska ne voivat leijua ja liikkua tarkasti. Kiinteäsiipiset lentokoneet ovat yleensä tehokkaampia pitkän matkan kattavuudessa, kun taas hybridi-VTOL-mallit pyrkivät yhdistämään pystysuoran nousun tehokkaaseen eteenpäin suuntautuvaan lentoonlähtöön.
Harjattomat moottorit, modernit elektroniset nopeudensäätimet, kevyemmät komposiittirakenteet, suuremmat ja tehokkaammat potkurit sekä paremmat ohjausohjelmistot ovat tasaisesti laajentaneet sähkökäyttöisten kaupallisten droonien kuljetuskapasiteettia. Tärkein mittari ei kuitenkaan ole erikseen suurin sallittu hyötykuorma tai suurin sallittu lentoaika, vaan kestävyys käytetyllä hyötykuormalla, lämpötilalla, tuulella, korkeudella ja varavoimalla.
Hyödyllinen ajankohtainen esimerkki on DJI:n Matrice 400 -spesifikaatioarkki . Valmistaja ilmoittaa enimmäiskuormaksi 6 kg ja jopa 59 minuuttia tuuletonta lentoaikaa määritellyssä testikokoonpanossa. Nämä luvut havainnollistavat raskaiden yrityskäyttöön tarkoitettujen moniroottoreiden edistymistä, mutta DJI toteaa myös, että todellinen suorituskyky vaihtelee ympäristön, hyötykuorman ja laiteohjelmiston mukaan. Tämä varoitus on juuri se, miten tällaiset luvut tulisi lukea.
Laaduntarkastus
Mittaa tehtävän kestävyyttä asennetulla operatiivisella hyötykuormalla ja konservatiivisella laskeutumisreservillä. Jos kenttäkestävyys on jatkuvasti huomattavasti tehtävän tarpeita alhaisempi, akkukapasiteetin lisääminen ei välttämättä ole paras ratkaisu, koska suuremmat akut lisäävät painoa. Eri runkoluokka, kevyempi hyötykuorma, lyhyemmät reitit tai laituriin perustuva toimintamalli voivat tuottaa paremman kokonaistuloksen.
2. Sähköjärjestelmät: autonomia toimii edelleen energiabudjetilla
Jokainen autonominen ominaisuus kilpailee samasta varastoidusta energiasta. Moottorit kuluttavat suurimman osan siitä, mutta tehokkaat laskentamoduulit, lämmitettävät akut, matkapuhelinradiot, tutka, LiDAR, valot ja useat kamerat voivat muuttaa energiabudjettia merkittävästi.
Siksi akun laatu on tärkeämpää kuin kapasiteetti wattitunteina. Kaupallisten lentoyhtiöiden tulisi kiinnittää huomiota kennojen tasalaatuisuuteen, lämpötilakäyttäytymiseen, syklien ikääntymiseen, varaustilan arviointiin, latausaikaan, akkulokeihin ja siihen, pystyykö lentokone havaitsemaan epänormaalin jännitteen tai lämpötilan riittävän ajoissa toimiakseen turvallisesti.
Datassa näkyy terveellinen virransyöttöarkkitehtuuri: akun jännite ei putoa odottamatta normaalin kiihdytyksen aikana, jäljellä olevan kapasiteetin arviot ovat toistettavissa ja tehtäväsuunnittelija käyttää tuulta ja reittigeometriaa heijastavaa reserviä kiinteän optimistisen prosenttiosuuden sijaan.
3. Navigointi: sensorifuusio on autonomisen lennon piilotettu ydin
Autonomia alkaa lentokoneen tilan tuntemisesta. PX4-anturin dokumentaatiossa luetellaan keskeiset rakennuspalikat: gyroskooppi, kiihtyvyysanturi, magnetometri ja barometri, sekä GNSS tai muu paikannuslähde, jota tarvitaan monissa automaattisissa tiloissa. Kaupallisiin järjestelmiin voidaan lisätä kaksois-GNSS, RTK-korjaukset, visuaalinen matkamittaus, LiDAR-matkamittaus, tutkakorkeusmittaus tai maastoon suhteutettu navigointi.
RTK voi parantaa paikannusta merkittävästi, kun korjaustiedot ja satelliittigeometria ovat saatavilla. Esimerkiksi DJI määrittelee senttimetriluokan RTK-tarkkuuden Matrice 400:lle ilmoitetuissa olosuhteissa. Mutta korkean tarkkuuden GNSS ei ole sama asia kuin joustava navigointi. Kaupunkien kanjonit, teräsrakenteet, sähkömagneettiset häiriöt, monitieheijastukset, puusto ja sisäympäristöt voivat kaikki heikentää satelliittipohjaista paikannusta.
Läpimurto ei siis ole yksi "täydellinen" anturi. Kyse on paremmasta fuusiosta: inertia-, satelliitti-, visuaalisten, etäisyys- ja joskus tutkatietojen yhdistämisestä, jotta ajoneuvo voi havaita ristiriitaisuudet ja jatkaa sopivalla varajärjestelmällä.
Laaduntarkastus
Älä arvioi navigointia pelkästään avoimella kentällä. Testaa vaikeimmatkin ympäristöt, joissa toiminta todellisuudessa tapahtuu. Tarkkaile sijainnin vaihteluita, suunnan epävakautta, toistuvia tilanvaihtoja tai käyttäjän toimia. Jos järjestelmästä tulee epäluotettava GNSS-laadun heikkenemisen myötä, visuaalisesti tai LiDAR-avusteinen navigointi voi olla sopivampi lähestymistapa.
4. Havaintolaitteisto: kamerat ovat nyt vain yksi kerros
Kaupallisissa droneissa yhdistyvät yhä useammin useita tunnistusmenetelmiä. RGB-kamerat tarjoavat runsaasti visuaalisia yksityiskohtia. Lämpökamerat tukevat lämmönhukan tarkastuksia, palontorjuntaa, teollisuuden kunnossapitoa ja etsintäoperaatioita. LiDAR mittaa geometriaa suoraan. Infrapuna-etäisyysanturit auttavat lyhyen kantaman syvyysmittauksissa. Tutka voi antaa hyödyllistä tietoa esteistä tilanteissa, joissa näkyvän valon kamerat ovat vähemmän luotettavia.
DJI:n nykyisen Matrice 400:n anturipino osoittaa, kuinka pitkälle tässä on edistytty: virallisessa eritelmässä luetellaan monisuuntainen binokulaarinen näkö, pyörivä ja ylöspäin suuntautuva LiDAR, alaspäin suuntautuva 3D-infrapunaetäisyysanturi ja kuusisuuntainen millimetriaaltotutka. Samalla sivulla dokumentoidaan myös näkötunnistuksen ympäristörajoitukset ja todetaan, että jotkin tutkatoiminnot voivat olla aluekohtaisesti rajoitettuja. Tämä on tärkeä muistutus siitä, että "monisuuntainen tunnistus" ei ole sama asia kuin "ehdoton esteiden välttäminen".
Skydio kertoo X10:n käyttävän toista arkkitehtuuria kuudella navigointilinssillä 360 asteen näkyvyyttä varten ja sisäänrakennetulla NVIDIA Jetson Orin -näytönohjaimella. Sen käyttäjämateriaaleissa kuvataan 360 asteen esteiden välttäminen, reaaliaikainen 3D-kartoitus, visuaalinen navigointi, liikkeen suunnittelu, reittipistetehtävät ja visuaalinen paluu kotiin. Nämä ominaisuudet osoittavat markkinoiden suunnan: havainnointi ja suunnittelu ovat yhä enemmän itse ohjattuja, eivätkä ne ole riippuvaisia etätietokoneesta.
Laaduntarkastus
Arvioi havaintoja esteiden havaitsematta jättämisen, virheellisten havaintojen, luotettavan ominaisuuden pienimmän koon, käyttökelpoisen kantaman, hämäräkäytön ja lasin, johtojen, toistuvien tekstuurien, pölyn, sateen ja liikkuvien kohteiden lähellä tapahtuvan suorituskyvyn perusteella. Jos yksi ympäristö aiheuttaa toistuvasti epävarmuutta, muuta anturiyhdistelmää tai toimintatapaa sen sijaan, että oletat, että pelkkä tekoäly ratkaisee ongelman.
5. Edge AI: enemmän laskentatehoa muuttaa sitä, mitä laivalla voi tapahtua
Sisäänrakennetut tekoälykiihdyttimet mahdollistavat droonien objektien tunnistuksen, visuaalisen navigoinnin, kartoituksen, seurannan, semanttisen ymmärryksen ja reittisuunnittelun pienemmällä latenssilla kuin pelkästään pilvipohjaisissa ratkaisuissa. NVIDIAn nykyinen Jetson-tuotelinja osoittaa nyt saatavilla olevan sulautetun laskennan laajuuden: sen virallinen vertailu listaa 67 TOPS-pistettä Jetson Orin Nano Super -kehityspaketille ja 275 TOPS-pistettä Jetson AGX Orin -kehityspaketille, eri tehoalueilla.
Raaka TOPS ei kuitenkaan ole tehtävämittari. Droonitietokoneen on sovittava massa-, lämpötila-, teho-, muisti- ja luotettavuusrajoituksiin. Pienempi, ennustettavasti reunalla toimiva malli voi olla hyödyllisempi kuin paljon suurempi malli, joka ylikuumenee, tyhjentää akun tai lisää viivettä lentokriittiseen havainnointiin.
Vahvin arkkitehtuuri myös erottaa vastuut toisistaan. Vakauttamisen ja olennaisen lentoturvallisuuden ei tulisi riippua suuresta tekoälymallista. Tekoälyn havaintokyky voi ehdottaa esteitä, kohteita tai reittejä, kun taas alemman tason lennonohjaus pysyy deterministisenä ja itsenäisesti valvottuna.
6. Viestintä: datayhteys ei korvaa autonomiaa
Kaupallisissa tehtävissä voidaan käyttää erillisiä radiolinkkejä, Wi-Fi-luokan linkkejä, matkapuhelinverkkoyhteyksiä, satelliittipalveluita tai näiden yhdistelmiä. Linkki siirtää ohjauskomentoja, telemetriaa, videota, korjauksia, tehtäväpäivityksiä ja laivastotietoja. Etätoiminnassa redundanssilla ja palautumislogiikalla on suurempi merkitys kuin mainostetulla huippuetäisyydellä.
Kypsä järjestelmä tietää, mitä tehdä, kun kaistanleveys pienenee, latenssi kasvaa tai yhteys katoaa. Tehtävästä ja valtuutuksesta riippuen tämä voi tarkoittaa leijumista, nousua, laskeutumista, kotiinpaluuta, ennalta määritetyn reitin jatkamista tai siirtymistä toiselle viestintäreitille.
Yhdysvalloissa laitteisto liittyy myös vaatimustenmukaisuuteen. FAA:n Remote ID -ohjeistuksessa selitetään, että rekisteröitävien droonien on yleensä noudatettava Remote ID -vaatimusta, joka lähettää tunnistus- ja sijaintitietoja. Tämä ei ole pelkästään hallinnollinen ominaisuus, vaan se on nyt osa järjestelmäarkkitehtuuria, josta käyttäjien on otettava huomioon.
7. Mitä ”autonominen lento” oikeastaan tarkoittaa?
Autonomia on laaja kirjo, ja markkinointikieli usein tiivistää useita hyvin erilaisia ominaisuuksia yhdeksi sanaksi.
Vakautettu lento: lentokone säilyttää asennon, korkeuden tai sijainnin, kun ihminen ohjaa sitä.
Tehtävän automatisointi: lentokone seuraa reittipisteitä, mittausruudukoita tai käsikirjoitettuja toimintoja.
Havaintokykyinen autonomia: ilma -alus havaitsee esteet tai kohteet ja säätää lentorataansa.
Ympäristötietoinen autonomia: ilma-alus rakentaa paikallisen kartan, navigoi heikentyneen GNSS:n avulla ja suunnittelee rajoitusten mukaan.
Etäkäyttöinen laivaston autonomia: tehtävät voidaan laukaista laitureilta, suorittaa, palata, ladata, ladata tietoja ja niitä voidaan valvoa laivaston tasolla.
Laaduntarkistus on interventioprosentti. Jos käyttäjien on usein pelastettava lentokone navigointivirheistä, lennettävä uudelleen puuttuvia alueita tai korjattava suunnistusta manuaalisesti, järjestelmä ei tarjoa hyödyllistä autonomiaa kyseiseen tehtävään riippumatta siitä, kuinka monta autonomista ominaisuutta erittelylomakkeessa näkyy.
Mikä muuttui eniten kaupallisten dronejen laitteistossa?
Suurin viimeaikainen muutos ei ole vain yksittäinen osatekijä, vaan se on useiden parannusten yhteenliittymä: tiheämpi reunalaskenta, multimodaalinen esteiden tunnistus, tehokkaammat akut ja propulsiojärjestelmät, tarkka RTK-paikannus, modulaariset hyötykuormaliitännät, vahvempi ympäristönsuojelu ja telakointi-infrastruktuuri.
Tämä lähentyminen mahdollistaa kaupallisten droonien siirtymisen "anturia lentävästä lentäjästä" kohti "valvottua robottijärjestelmää, joka tuottaa toistettavissa olevaa tietojoukkoa tai palvelua". Ero näkyy tarkastustyönkuluissa. Hyödyllinen autonominen tarkastus ei ainoastaan saavuta kohdetta. Se noudattaa suunniteltua peittoaluetta, säilyttää turvalliset etäisyydet, ylläpitää kuvien päällekkäisyyttä ja tarkennusta, tallentaa tarkat metatiedot, havaitsee aukot ja palaa riittävällä reservillä varautuen odottamattomiin tilanteisiin.
Miten tehtävän laatua tulisi arvioida?
Kaupallisen droonin osto tai arkkitehtuurin tarkastelu tulisi sidota mitattavissa oleviin tuotoksiin. Parhaat mittarit riippuvat tehtävästä, mutta seuraava joukko toimii hyvin lähtökohtana.
Tehtävän suoritusaste: Kuinka usein tehtävä suoritetaan ilman keskeytyksiä tai uudelleenlentoja?
Ihmisen puuttumisen nopeus: Kuinka usein lentäjän on ohitettava autonomia?
Tiedon hyväksymisprosentti: Kuinka suuri osa kuvista, lämpökehyksistä, pistepilvistä tai toimituksista täyttää loppukäyttäjän laatukynnyksen?
Paikannuksen eheys: Kuinka usein sijainnin tai suunnan luotettavuus heikkenee tehtävän rajojen ulkopuolelle?
Energiavarasto laskeutuessa: Onko tuulen, uudelleenreitityksen ja hyötykuorman käytön jälkeen riittävästi liikkumavaraa?
Viestinnän sietokyky: Käyttäytyykö järjestelmä ennustettavasti heikentyneen tai katkenneen yhteyden aikana?
Ylläpitorasitus: Kuinka monta työtuntia, akkujen vaihtoa, kalibrointia ja komponenttien vaihtoa tarvitaan lentotuntia kohden?
Ympäristön onnistumisprosentti: Pysyykö suorituskyky hyväksyttävänä aiotussa lämpötila-, valo-, tuuli-, pöly- ja sadevaihtelualueella?
Milloin lähestymistapaa kannattaa muuttaa?
Alustan tai toimintakonseptin vaihtaminen on perusteltua, kun toistuva näyttö osoittaa, että ydintehtävään liittyvä rajoitus on rakenteellinen eikä pelkkä viritysongelma.
Jos leijunta-aika on pitkien lineaaristen mittausten pullonkaula, harkitse kiinteäsiipistä tai VTOL:ia sen sijaan, että lisäät akkumassaa moniroottoriseen koneeseen.
Jos GNSS:n heikkeneminen aiheuttaa toistuvia autonomiahäiriöitä, lisää visuaalinen tai LiDAR-pohjainen paikannus tai suunnittele tehtävä uudelleen pysyäksesi luotettavilla paikannusalueilla.
Jos pienet johdot tai ohuet oksat ovat kriittisiä vaaroja, älä oleta, että yleinen esteiden välttämistä koskeva väite kattaa ne. Vahvista todellinen tunnistusalue tai käytä kyseiselle vaaralle suunniteltua tunnistuspinoa.
Jos matkapuhelinverkon kuuluvuus on epäjohdonmukainen, siirrä enemmän tehtävälogiikkaa järjestelmään ja määrittele turvallinen toimintatapa kadonneen yhteyden varalta sen sijaan, että luottaisit keskeytymättömään pilvihallintaan.
Jos hyötykuorma tuottaa erinomaista raakadataa, mutta aiheuttaa liikaa uudelleenlentoja, paranna tehtävän suunnittelua, vakautusta, metatietoja ja laatutarkastuksia ennen korkeamman resoluution anturin ostamista.
Jos viranomaishyväksyntä on tärkein rajoitus, reitin, korkeuden, alueen, henkilöstömallin tai toimintaluokan uudelleensuunnittelu voi olla tehokkaampaa kuin laitteiston lisääminen.
Sääntely on osa järjestelmän suunnittelua
Autonominen kyky itsessään ei anna lupaa toimia itsenäisesti. Yhdysvalloissa FAA:n heinäkuussa 2026 julkaisemassa osassa 107 olevassa yhteenvedossa visuaalinen näköyhteys kuvataan edelleen pienten droonien toiminnan perustaksi, kun taas sen Advanced Operations -sivulla BVLOS mainitaan operaationa, joka saattaa vaatia lisähyväksynnän. FAA julkaisi elokuussa 2025 ehdotuksen BVLOS-kehyksestä, joka kattaa ilma-alukset, porrastuksen, luvat, turvallisuuden, raportoinnin ja niihin liittyvät vaatimukset. Toimijoiden tulisi tarkistaa nykyinen sääntöjen tila ennen kuin he rakentavat liiketoimintasuunnitelman rutiininomaisen BVLOS-toiminnan ympärille.
Euroopassa EASAn SORA-ohjeistus käyttää riskiperusteista prosessia monille "erityisille" operaatioille. EASAn kesäkuun 2026 säännöt sisältävät SORA 2.5:n ja yhdistävät operatiivisen riskin teknisten, menettelyllisten ja organisatoristen lieventämistoimenpiteiden kestävyyteen. Käytännössä laitteiston laatu on osoitettava määritellyn operaation yhteydessä, eikä sitä voida arvioida erikseen.
Autonomian käytännön raja
Kaupalliset droonit kehittyvät kyvykkäämmiksi, koska tunnistus, laskenta, ohjaus ja liitettävyys kehittyvät samanaikaisesti. Vahvimmat järjestelmät eivät kuitenkaan ole niitä, jotka lupaavat poistaa ihmiset jokaisesta päätöksenteosta. Ne ovat niitä, jotka tehostavat ihmisen valvontaa, paljastavat epävarmuuden, käsittelevät ennustettavissa olevia vikoja turvallisesti ja tuottavat johdonmukaisia tehtävätuloksia.
Se on hyödyllinen tapa tulkita autonomisen dronin anatomiaa. Moottorit, akut, LiDAR, kamerat, tekoälyprosessorit, radiot ja lennonohjaimet ovat vain ainesosia. Lopputulosta tulisi arvioida todisteiden perusteella: toistettavissa oleva tehtävän suorittaminen, hyväksyttävä datan laatu, turvallinen käyttäytyminen toiminta-alueen rajoilla ja sääntelypolku, joka vastaa aiottua käyttöönottoa.