Αρχική
» New Trends
»
Πώς η ενσωματωμένη τεχνητή νοημοσύνη αναδιαμορφώνει την ανθρωποειδή ρομποτική επόμενης γενιάς το 2026
Πώς η ενσωματωμένη τεχνητή νοημοσύνη αναδιαμορφώνει την ανθρωποειδή ρομποτική επόμενης γενιάς το 2026
Η πιο σημαντική αλλαγή στη ρομποτική των ανθρωποειδών το 2026 δεν είναι ότι τα ρομπότ έγιναν ξαφνικά «ανθρώπινου επιπέδου». Είναι ότι η τεχνητή νοημοσύνη γίνεται όλο και πιο ολοκληρωμένη: η αντίληψη, η γλώσσα, η χωρική συλλογιστική, η μετακίνηση, ο επιδέξιος χειρισμός, η παρακολούθηση της προόδου και η ανάκτηση εκπαιδεύονται ολοένα και περισσότερο ώστε να συνεργάζονται αντί να κατασκευάζονται ως μεμονωμένες ενότητες.
Ένα χρήσιμο παράδειγμα εμφανίστηκε στις 30 Ιουλίου 2026, όταν η Google DeepMind παρουσίασε το Gemini Robotics 2. Η εταιρεία περιέγραψε ένα σύστημα όρασης-γλώσσας-δράσης που μπορεί να ελέγχει ολόκληρο το ανθρωποειδές σώμα - από το περπάτημα και το σκύψιμο μέχρι το άπλωμα και τον χειρισμό αντικειμένων - και το συνδύασε με ένα μοντέλο ενσωματωμένης συλλογιστικής υψηλότερου επιπέδου για εργασίες πολλαπλών βημάτων. Η DeepMind δημοσίευσε επίσης αποτελέσματα σε επίπεδο εργασιών αντί να ισχυρίζεται καθολική ικανότητα: σε μια εγκατάσταση ανθρωποειδούς Apollo, τα αναφερόμενα ποσοστά επιτυχίας ήταν 68,4% για την επιλογή ενός αντικειμένου από ένα τραπέζι, 45,7% από το πάτωμα και 76,3% από ένα ράφι. Αυτοί οι αριθμοί είναι πολλά υποσχόμενοι, αλλά κάνουν επίσης ορατό τον τρέχοντα περιορισμό: η ικανότητα βελτιώνεται ταχύτερα από την αξιοπιστία.
Για τους αναγνώστες που αξιολογούν τον τομέα, αυτή η διάκριση έχει σημασία. Η σωστή ερώτηση δεν είναι πλέον «Μπορεί ένα ανθρωποειδές να το κάνει αυτό μία φορά;» Αλλά «Μπορεί να κάνει την εργασία επανειλημμένα, σε μεταβαλλόμενες συνθήκες, να ανακάμψει όταν κάτι πάει στραβά και να παραμείνει ασφαλές κοντά σε ανθρώπους;» Αυτό είναι το πρότυπο που διαχωρίζει μια συναρπαστική επίδειξη από ένα σύστημα που πλησιάζει σε χρήσιμη ανάπτυξη. Δείτε την ανακοίνωση του Google DeepMind Gemini Robotics 2 και τα αναφερόμενα benchmarks .
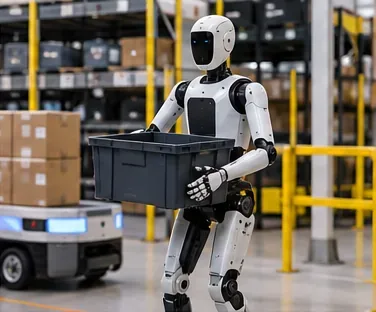
Ένα ανθρωποειδές ρομπότ μεταφέρει μια τσάντα μέσα σε έναν χώρο εργασίας σε στιλ αποθήκης, καταδεικνύοντας το είδος της κλειστού βρόχου αντίληψης, ισορροπίας, πλοήγησης και χειρισμού που η ενσωματωμένη Τεχνητή Νοημοσύνη πρέπει να συντονίζει σε πραγματικά περιβάλλοντα.
Τι αλλάζει στην πραγματικότητα η ενσωματωμένη τεχνητή νοημοσύνη
Η ενσωματωμένη Τεχνητή Νοημοσύνη είναι η τεχνητή νοημοσύνη που πρέπει να αντιλαμβάνεται και να δρα μέσω ενός φυσικού σώματος. Για ένα ανθρωποειδές, αυτό το σώμα επιβάλλει περιορισμούς που ένα κειμενικό μοντέλο δεν αντιμετωπίζει: βαρύτητα, τριβή, καθυστέρηση, περιορισμένη ισχύς μπαταρίας, όρια στις αρθρώσεις, αβέβαιη επαφή, κινούμενα άτομα, κλειστά αντικείμενα και πιθανότητα πρόκλησης σωματικής βλάβης.
Τα παλαιότερα ρομποτικά συστήματα συχνά χώριζαν αυτά τα προβλήματα σε προσεκτικά σχεδιασμένες ενότητες. Μια στοίβα αντίληψης ανίχνευε αντικείμενα, ένας σχεδιαστής επέλεγε μια διαδρομή, ένας ελεγκτής εκτελούσε μια κίνηση και κάθε εργασία ρυθμιζόταν για ένα στενό περιβάλλον. Η σύγχρονη ενσωματωμένη Τεχνητή Νοημοσύνη χρησιμοποιεί όλο και περισσότερο θεμελιώδη μοντέλα - ειδικά μοντέλα όρασης-γλώσσας-δράσης ή VLA - για να συνδέει οπτικές παρατηρήσεις και γλωσσικές οδηγίες απευθείας με ενέργειες, ενώ τα μοντέλα υψηλότερου επιπέδου συλλογίζονται σχετικά με τους στόχους και την πρόοδο των εργασιών.
Το 2025 Gemini Robotics της Google DeepMind πρόσθεσε ρητά φυσικές ενέργειες ως τρόπο εξόδου σε ένα πολυτροπικό μοντέλο, ενώ το μοντέλο ενσωματωμένης συλλογιστικής επικεντρώθηκε στην χωρική κατανόηση και θα μπορούσε να συνδεθεί με συμβατικούς ελεγκτές χαμηλού επιπέδου. Αυτός ο διαχωρισμός είναι σημαντικός: η μαθησιακή νοημοσύνη μπορεί να διευρύνει αυτό που κατανοεί το ρομπότ, ενώ τα ντετερμινιστικά ή πιστοποιημένα επίπεδα ελέγχου μπορούν ακόμα να επιβάλουν περιορισμούς σύγκρουσης, δύναμης και σταθερότητας. Η αρχική αρχιτεκτονική περιγράφεται στην τεχνική επισκόπηση Gemini Robotics της Google DeepMind .
Πώς μοιάζει το «Καλό»: Μέτρηση Αποτελεσμάτων, Όχι Επίδειξης
Δεν υπάρχει ένα μοναδικό σημείο αναφοράς που να αποδεικνύει ότι ένα ανθρωποειδές είναι γενικά ευφυές. Η πιο κατατοπιστική αξιολόγηση συνδυάζει πολλά σήματα. Ένα ισχυρό σύστημα δεν πρέπει να πετυχαίνει απλώς μία φορά. Θα πρέπει να υποβαθμίζεται ομαλά όταν αλλάζει το περιβάλλον και να κάνει ορατές τις αποτυχίες του.
Σήμα ποιότητας
Πώς μοιάζει ένα δυνατό αποτέλεσμα
Προειδοποιητικό σημάδι
Επιτυχία εργασίας
Υψηλή επαναληψιμότητα σε πολλές δοκιμές, όχι σε μία επιλεγμένη εκτέλεση
Ένα γυαλισμένο βίντεο χωρίς μετρήσεις δοκιμών ή περιπτώσεις αποτυχίας
Γενίκευση
Η ίδια πολιτική χειρίζεται νέα αντικείμενα, διατάξεις ή οδηγίες με περιορισμένη προσαρμογή
Κάθε νέα εργασία απαιτεί μια νέα πολιτική ή ένα αυστηρά οργανωμένο περιβάλλον
Αξιοπιστία μακροπρόθεσμου ορίζοντα
Το ρομπότ ολοκληρώνει ακολουθίες πολλών λεπτών χωρίς να κάνει μικρά λάθη
Η απόδοση εμφανίζεται μόνο σε μεμονωμένες ενέργειες επιλογής και τοποθέτησης
Ανάκτηση
Το ρομπότ παρατηρεί μια αστοχία, πτώση, εμπόδιο ή αλλαγή σκηνής και επανασχεδιάζει.
Ένα πρώιμο λάθος επιβάλλει πλήρη επαναφορά
Συντονισμός ολόκληρου του σώματος
Το περπάτημα, το τέντωμα, η ισορροπία και ο έλεγχος των χεριών λειτουργούν ως ένας κλειστός βρόχος
Ο χειρισμός επιτυγχάνεται μόνο όταν το ρομπότ είναι στερεωμένο στη θέση του
Αφάνεια
Η αντίληψη και η δράση παραμένουν αρκετά ευαίσθητες για ασφαλή έλεγχο κλειστού βρόχου
Οι μεγάλες παύσεις καθιστούν το ρομπότ ανίκανο να αντιδράσει σε ανθρώπους ή κινούμενα αντικείμενα
Συμπεριφορά ασφαλείας
Το σύστημα σέβεται τους περιορισμούς δύναμης, εγγύτητας, σταθερότητας και αβεβαιότητας και μπορεί να ζητήσει βοήθεια.
Η ασφάλεια εξαρτάται μόνο από το γενετικό μοντέλο που «κατανοεί» τι είναι επικίνδυνο.
Μια πρακτική ενέργεια για όποιον συγκρίνει ανθρωποειδή συστήματα είναι να ζητήσει κατανομές και όχι επισημάνσεις: ποσοστό επιτυχίας σε επαναλαμβανόμενες δοκιμές, τι άλλαξε μεταξύ των συνθηκών εκπαίδευσης και δοκιμής, μέσος χρόνος εργασίας, συχνότητα παρέμβασης και οι πιο συνηθισμένοι τρόποι αστοχίας. Εάν αυτές οι απαντήσεις δεν είναι διαθέσιμες, αντιμετωπίστε το αποτέλεσμα ως απόδειξη ύπαρξης και όχι ως απόδειξη ετοιμότητας ανάπτυξης.
Γιατί τα μοντέλα θεμελίωσης είναι πιο σημαντικά για τα ανθρωποειδή παρά για τα σταθερά ρομπότ
Τα ανθρωποειδή ρομπότ έχουν ένα δυνητικά χρήσιμο πλεονέκτημα: οι κάμερες, τα χέρια, τα μπράτσα, ο κορμός και η μετακίνησή τους μοιάζουν με την οπτική γωνία και τον χώρο δράσης που συναντάμε σε ανθρώπινα περιβάλλοντα. Αυτό καθιστά τις ανθρώπινες επιδείξεις, τα διαδικτυακά βίντεο, την τηλεχειρισμό, την προσομοίωση και τα σύνολα δεδομένων μεταξύ ρομπότ δυνητικά πολύτιμες πηγές εκπαίδευσης.
Το έργο Open X-Embodiment βοήθησε στην καθιέρωση αυτής της κατεύθυνσης συγκεντρώνοντας δεδομένα από 22 ενσαρκώσεις ρομπότ και καταδεικνύοντας ότι μια γενική πολιτική θα μπορούσε να επωφεληθεί από την εμπειρία που συλλέχθηκε σε άλλα ρομπότ. Το αρχικό σύνολο δεδομένων του κάλυπτε 527 δεξιότητες και περισσότερες από 160.000 εργασίες. Η σημαντική ιδέα δεν ήταν ότι ένα μοντέλο έλυνε τη ρομποτική, αλλά ότι η ρομποτική μάθηση θα μπορούσε να αρχίσει να κλιμακώνεται μέσω κοινής, ετερογενούς εμπειρίας αντί για μία πολιτική ανά εργασία και ανά μηχανή. Η εργασία είναι διαθέσιμη από την ερευνητική δημοσίευση Open X-Embodiment .
Η NVIDIA έχει προωθήσει μια παρόμοια στρατηγική κλιμάκωσης για τα ανθρωποειδή μέσω του Isaac GR00T. Το 2026, το GR00T N1.7 συνδύασε τη συλλογιστική οπτικής-γλώσσας με την παραγωγή δράσης και μια ροή εργασίας ανάπτυξης από άκρο σε άκρο που καλύπτει τη συλλογή δεδομένων, την προσομοίωση, την μετεκπαίδευση, την αξιολόγηση και την ανάπτυξη. Η NVIDIA αναφέρει ότι το μοντέλο προεκπαιδεύτηκε σε δεκάδες χιλιάδες ώρες πραγματικών και προσομοιωμένων δεδομένων και υποστηρίζει εμπορική χρήση με ανοιχτή άδεια χρήσης. Η πρακτική σημασία είναι ότι μια ομάδα ρομποτικής μπορεί να ξεκινήσει από ένα γενικό μοντέλο και να το εξειδικεύσει αντί να εκπαιδεύει κάθε συμπεριφορά από την αρχή. Δείτε τη ροή εργασίας πολιτικής ανθρωποειδών από άκρο σε άκρο του GR00T της NVIDIA .
Το Βήμα Προς τα Εμπρός για το 2026: Νοημοσύνη Ολόσωμου
Για χρόνια, πολλά εντυπωσιακά αποτελέσματα ρομποτικής μάθησης επικεντρώνονταν στον χειρισμό σε τραπέζι, επειδή απομονώνει ένα από τα πιο δύσκολα προβλήματα: την αλληλεπίδραση των χεριών και των μπράτσων με απρόβλεπτα αντικείμενα. Τα ανθρωποειδή πρέπει να προσθέσουν κίνηση και ισορροπία χωρίς να θυσιάσουν την ποιότητα του χειρισμού.
Το Gemini Robotics 2 είναι αξιοσημείωτο επειδή το DeepMind αναφέρει μια μετάβαση από εργασίες του άνω μέρους του σώματος στον έλεγχο ολόκληρου του σώματος στην πλατφόρμα Apollo της Apptronik. Στα παραδείγματα της εταιρείας, το μοντέλο μπορεί να ερμηνεύσει έναν στόχο, να περπατήσει προς ένα αντικείμενο, να σκύψει ή να σκύψει όταν είναι απαραίτητο, να το πιάσει, να μετακινηθεί σε άλλη θέση και να το τοποθετήσει. Το σχετικό μοντέλο ενσωματωμένης συλλογιστικής παρακολουθεί εργασίες πολλαπλών βημάτων για αρκετά λεπτά και μπορεί να αυτοδιορθωθεί όταν ένα βήμα αποτύχει.
Αυτή είναι η κατεύθυνση που πρέπει να παρακολουθούμε. Ένα ανθρωποειδές γίνεται πιο χρήσιμο όταν η μετακίνηση δεν είναι ένα ξεχωριστό προγραμματισμένο «ταξί» που μετακινεί τα χέρια από τον έναν σταθμό στον άλλο, αλλά μέρος της ίδιας αναπαράστασης εργασίας. Η δοκιμή ποιότητας είναι εάν το ρομπότ μπορεί να διατηρήσει την πρόθεση της εργασίας ενώ η οπτική του γωνία, η κατάσταση ισορροπίας, ο προσβάσιμος χώρος εργασίας και οι συνθήκες επαφής αλλάζουν συνεχώς.
Η επιδεξιότητα γίνεται πρόβλημα δεδομένων—και εξακολουθεί να είναι πρόβλημα υλικού
Η σύγχρονη ενσωματωμένη Τεχνητή Νοημοσύνη μπορεί να μάθει συμπεριφορές πλούσιες σε επαφή που θα ήταν δύσκολο να περιγραφούν με χειρόγραφους κανόνες. Η Figure, για παράδειγμα, έχει αναφέρει ότι η οικογένεια Helix μπορεί να χρησιμοποιήσει μία μαθημένη αρχιτεκτονική VLA σε όλη την εφοδιαστική, το πλύσιμο ρούχων και τον χειρισμό του νοικοκυριού. Τον Μάιο του 2026, η Figure δημοσίευσε μια επίδειξη στην οποία δύο ανθρωποειδή Helix-02 επαναέφεραν μαζί μια κρεβατοκάμαρα χρησιμοποιώντας μια μαθημένη πολιτική, συμπεριλαμβανομένου του ανοίγματος θυρών, του κρεμάσματος ρούχων, της μετακίνησης επίπλων, της τοποθέτησης αντικειμένων και του στρώματος ενός κρεβατιού.
Αυτό είναι ένα ενδιαφέρον αποτέλεσμα συστήματος, αλλά θα πρέπει να ερμηνευτεί σωστά: πρόκειται για μια επίδειξη που αναφέρθηκε από την εταιρεία, όχι για ένα ανεξάρτητο σημείο αναφοράς σε διάφορες πλατφόρμες. Το χρήσιμο συμπέρασμα είναι ότι τα δεδομένα μπορούν να διδάξουν σε μια αρχιτεκτονική ποιοτικά διαφορετικές συμπεριφορές χωρίς να επανασχεδιάσουν το βασικό μοντέλο. Το αποτέλεσμα και οι συνθήκες που αναφέρονται σε αυτό τεκμηριώνονται στην αναφορά Helix-02 bedroom-tidy του Figure .
Ταυτόχρονα, τα καλύτερα μοντέλα δεν μπορούν να αντισταθμίσουν επ' αόριστον τους κακούς αισθητήρες ή τους αδύναμους ενεργοποιητές. Ο λεπτός χειρισμός εξαρτάται από την τοποθέτηση της κάμερας, την απτική ή τη δύναμη ανάδρασης, το εύρος κίνησης των δακτύλων, την αντίδραση, τον έλεγχο ροπής και τη μηχανική ανθεκτικότητα. Η μεταγενέστερη εργασία υλικού του Figure, για παράδειγμα, επανασχεδίασε ρητά την ανίχνευση και τα χέρια γύρω από τον ελεγκτή που είχε μάθει. Αυτό είναι ένα ευρύτερο μάθημα: εάν ένα ανθρωποειδές αποτυγχάνει επανειλημμένα στην επαφή, τη σταθερότητα της λαβής ή τον χειρισμό μικρών αντικειμένων, η σωστή λύση μπορεί να είναι το υλικό, η βαθμονόμηση ή η ανίχνευση - όχι ένα μεγαλύτερο μοντέλο.
Η προσομοίωση και τα συνθετικά δεδομένα κλείνουν το κενό δεδομένων
Η φυσική δεδομένων είναι δαπανηρή. Η ανθρώπινη τηλεχειρισμός απαιτεί χρόνο, τα ρομπότ φθείρονται και οι σπάνιες περιπτώσεις είναι δύσκολο να συλλεχθούν με ασφάλεια. Επομένως, οι ενσωματωμένες ομάδες Τεχνητής Νοημοσύνης κατασκευάζουν «σφόνους» δεδομένων που συνδυάζουν πραγματικές επιδείξεις με προσομοίωση, συνθετικές τροχιές, βίντεο και αυτόματη επαναπροσδιορισμό.
Η πλατφόρμα Isaac GR00T της NVIDIA συνδυάζει ρητά πραγματικά δεδομένα που έχουν καταγραφεί, προσομοιωμένα δεδομένα και βίντεο σε διαδικτυακή κλίμακα, ενώ ο σχεδιασμός αναφοράς ανθρωποειδούς του 2026 συνδυάζει τον ενσωματωμένο υπολογισμό με ανοιχτά μοντέλα και μια κοινή στοίβα ανάπτυξης. Αυτή η προσέγγιση έχει σημασία επειδή οι ομάδες μπορούν να αξιολογούν πολιτικές στην προσομοίωση πριν αφιερώσουν χρόνο υλικού σε κάθε πείραμα. Η πλατφόρμα αναφοράς της εταιρείας περιγράφεται στην ανακοίνωση αναφοράς ανθρωποειδούς NVIDIA Isaac GR00T .
Η προσομοίωση δεν εξαλείφει την πραγματικότητα. Η τριβή, τα παραμορφώσιμα υλικά, ο θόρυβος των αισθητήρων, ο χρονισμός επαφής, η θέρμανση του ενεργοποιητή και η ανθρώπινη κίνηση μπορεί να διαφέρουν σημαντικά από έναν προσομοιωτή. Μια καλή ροή εργασίας χρησιμοποιεί προσομοίωση για να επεκτείνει την κάλυψη και να επιταχύνει την επανάληψη και στη συνέχεια μετρά ρητά το χάσμα μεταξύ προσομοίωσης και πραγματικότητας. Εάν μια πολιτική βαθμολογείται καλά εικονικά αλλά χρειάζεται συχνές επαναφορές στο υλικό, είναι απίθανο η περισσότερη προσομοίωση από μόνη της να λύσει το πρόβλημα.
Η Τεχνητή Νοημοσύνη στη Συσκευή Μετράει Περισσότερο από όσο Ακούγεται
Τα ρομπότ λειτουργούν σε πραγματικό χρόνο. Ένα ταξίδι μετ' επιστροφής στο cloud μπορεί να είναι αποδεκτό για σχεδιασμό υψηλού επιπέδου, αλλά ο γρήγορος οπτικοκινητικός έλεγχος συχνά επωφελείται από την τοπική συμπερασματική ανάλυση, επειδή το ρομπότ πρέπει να ανταποκρίνεται άμεσα σε ολισθήματα, κινούμενους ανθρώπους και μεταβαλλόμενες επαφές.
Η εργασία της Google DeepMind για το Gemini Robotics On-Device για το 2025 επικεντρώθηκε στην τοπική εκτέλεση ενός VLA και στην προσαρμογή του σε νέες ενσωματώσεις ρομπότ με σχετικά μικρές ποσότητες δεδομένων. Μέχρι το 2026, η DeepMind περιέγραφε τα μοντέλα στις συσκευές ως μέρος μιας ευρύτερης στοίβας ολόκληρου του σώματος. Η πρακτική μέτρηση δεν είναι απλώς το μέγεθος του μοντέλου. είναι η καθυστέρηση ελέγχου από άκρο σε άκρο υπό πραγματικά όρια υπολογισμού, θερμότητας και ισχύος. Η υποκείμενη κατεύθυνση τεκμηριώνεται στο Gemini Robotics On-Device .
Η ασφάλεια πρέπει να είναι πολυεπίπεδη, όχι προτρεπτική
Η ενσωματωμένη Τεχνητή Νοημοσύνη αυξάνει το κόστος των λαθών επειδή ένα ρομπότ μπορεί να ασκήσει δύναμη στον φυσικό κόσμο. Επομένως, μια ισχυρή αρχιτεκτονική διαχωρίζει τις ευθύνες. Η Τεχνητή Νοημοσύνη υψηλού επιπέδου μπορεί να ερμηνεύσει στόχους, να εντοπίσει κινδύνους και να αποφασίσει πότε να σταματήσει ή να ζητήσει βοήθεια. Οι ελεγκτές χαμηλότερου επιπέδου μπορούν να επιβάλλουν ανεξάρτητα τα όρια των αρθρώσεων, την αποφυγή συγκρούσεων, τα όρια δύναμης, τη δυναμική σταθερότητα, τις στάσεις έκτακτης ανάγκης και τις περιορισμένες ζώνες.
Η έκδοση Robotics 2 του DeepMind για το 2026 περιγράφει αυτήν την πολυεπίπεδη προσέγγιση και εισάγει ένα σημείο αναφοράς ασφάλειας πρακτόρων που ελέγχει εάν ένα μοντέλο συλλογισμού απορρίπτει τις μη ασφαλείς κλήσεις εργαλείων και αναγνωρίζει πότε απαιτείται ανθρώπινη παρέμβαση. Αυτή είναι μια χρήσιμη πρόοδος, αλλά η επιτυχία του σημείου αναφοράς δεν πρέπει να συγχέεται με την πιστοποίηση ασφάλειας. Οι πραγματικές αναπτύξεις εξακολουθούν να απαιτούν αξιολόγηση κινδύνου για συγκεκριμένη εφαρμογή, επικυρωμένα όρια υλικού, λειτουργικές διαδικασίες και δοκιμές στο πραγματικό περιβάλλον.
Ένας απλός κανόνας είναι χρήσιμος: εάν μια κρίσιμη για την ασφάλεια λειτουργία μπορεί να επιβληθεί ντετερμινιστικά σε επίπεδο ελέγχου ή υλικού, μην βασίζεστε σε ένα γενετικό μοντέλο ως το μόνο εμπόδιο.
Όταν ένα ενιαίο ολοκληρωμένο μοντέλο είναι η λάθος επιλογή
Η end-to-end μάθηση είναι ελκυστική επειδή μπορεί να μειώσει τις εύθραυστες χειροποίητες διεπαφές. Δεν είναι πάντα η καλύτερη αρχιτεκτονική. Εάν ένα ρομπότ αποτυγχάνει σε μεγάλες εργασίες, έχει απρόβλεπτη καθυστέρηση ή λειτουργεί σε ένα αυστηρά ρυθμιζόμενο περιβάλλον, ένα ιεραρχικό σύστημα μπορεί να είναι πιο εύκολο να εντοπιστεί και να επικυρωθεί.
Χρησιμοποιήστε ιεραρχικό σχεδιασμό όταν η εργασία διαρκεί λίγα λεπτά και απαιτεί σημεία ελέγχου, εκτίμηση προόδου ή ανάκτηση.
Διατηρείτε τους ελεγκτές ασφαλείας χαμηλού επιπέδου ξεχωριστά όταν οι δυνάμεις, οι συγκρούσεις ή η σταθερότητα έχουν αυστηρούς περιορισμούς.
Μετακίνηση συμπερασμάτων στη συσκευή όταν η καθυστέρηση ή η συνδεσιμότητα δικτύου υπονομεύει την απόκριση κλειστού βρόχου.
Προσθέστε δομημένη αντίληψη ή κατάσταση εργασίας όταν ένα καθαρό VLA χάνει επανειλημμένα την παρακολούθηση του αποθέματος, των μετρήσεων ή της ακριβούς κατάστασης της διεργασίας.
Βελτιώστε την ανίχνευση ή τους μηχανισμούς όταν τα σφάλματα προκαλούνται από απόφραξη, ασθενή απτική ανάδραση, αντίστροφη κίνηση ή ανεπαρκή έλεγχο του ενεργοποιητή.
Χρησιμοποιήστε κλιμάκωση ανθρώπινης παρέμβασης όταν η αβεβαιότητα είναι υψηλή και το κόστος μιας λανθασμένης φυσικής ενέργειας είναι απαράδεκτο.
Η σωστή αρχιτεκτονική είναι αυτή που παράγει την απαιτούμενη αξιοπιστία και παρατηρησιμότητα, όχι αυτή με τις λιγότερες ενότητες.
Τι δεν έχει λύσει ακόμα η ενσωματωμένη τεχνητή νοημοσύνη
Αρκετοί περιορισμοί παραμένουν εύκολο να υποτιμηθούν.
Η αξιοπιστία εξακολουθεί να υπολείπεται της ικανότητας
Ένα ρομπότ μπορεί να επιδεικνύει μια δύσκολη συμπεριφορά, αλλά να παραμένει ακατάλληλο για συνεχή λειτουργία. Τα αποτελέσματα ολόσωμης εξέτασης της DeepMind για το 2026 δείχνουν σημαντικά, αλλά κάθε άλλο παρά τέλεια, ποσοστά επιτυχίας σε βασικές τοποθεσίες παραλαβής. Μια αποθήκη, ένα εργοστάσιο, ένα νοσοκομείο ή ένα σπίτι χρειάζεται ένα σύστημα που μπορεί να χειριστεί ώρες λειτουργίας, όχι μόνο μεμονωμένες προσπάθειες εργασιών.
Τα σημεία αναφοράς είναι δύσκολο να συγκριθούν
Διαφορετικοί οργανισμοί χρησιμοποιούν διαφορετικά ρομπότ, χέρια, κάμερες, σύνολα αντικειμένων, διατάξεις, κριτήρια επιτυχίας και επίπεδα ανθρώπινης παρέμβασης. Ένα αποτέλεσμα 90% σε μια ρύθμιση δεν μπορεί να θεωρηθεί ότι ξεπερνά ένα αποτέλεσμα 75% σε μια άλλη. Οι πιο χρήσιμες συγκρίσεις διατηρούν σταθερές τις συνθήκες υλικού και αξιολόγησης.
Σύνθετα σφάλματα μακροπρόθεσμου ορίζοντα
Εάν ένα ρομπότ είναι 95% αξιόπιστο σε καθένα από τα 20 εξαρτώμενα βήματα, η πιθανότητα ολοκλήρωσης ολόκληρης της αλυσίδας χωρίς κανένα σφάλμα μπορεί να είναι πολύ χαμηλότερη από ό,τι υποδηλώνει ο αριθμός ανά βήμα. Η ανάκτηση και η παρακολούθηση της προόδου είναι επομένως εξίσου σημαντικές με την ακρίβεια των ακατέργαστων ενεργειών.
Η φυσική οικονομία έχει σημασία
Η ενσωματωμένη Τεχνητή Νοημοσύνη δεν εξαλείφει την ανάγκη για ανθεκτικό υλικό, μπαταρίες, συντήρηση, ασφαλείς ενεργοποιητές, ανταλλακτικά και αποδεκτό χρόνο κύκλου. Ένα σύστημα μπορεί να είναι τεχνικά εντυπωσιακό και να μην είναι οικονομικό για μια συγκεκριμένη εργασία.
Η γενίκευση δεν είναι το ίδιο με την απεριόριστη αυτονομία
Ένα μοντέλο που προσαρμόζεται σε νέα αντικείμενα ή διατάξεις είναι πιο γενικό από ένα ρομπότ με σενάριο. Αυτό δεν σημαίνει ότι μπορεί να χειριστεί με ασφάλεια αυθαίρετες οδηγίες σε αυθαίρετα περιβάλλοντα. Οι φάκελοι ανάπτυξης πρέπει ακόμη να οριστούν και να δοκιμαστούν.
Ένας καλύτερος τρόπος για να κρίνουμε την «επανάσταση» της ανθρωποειδούς ρομποτικής
Η ισχυρότερη απόδειξη προόδου δεν θα είναι ένα ρομπότ που θα εκτελεί την πιο εντυπωσιακή μεμονωμένη εργασία. Θα είναι ένα ρομπότ που θα μπορεί να μάθει μια νέα εργασία με λιγότερα δεδομένα, να μεταφέρει δεξιότητες σε διαφορετικό περιβάλλον, να εκτελεί εργασίες για μεγαλύτερο χρονικό διάστημα χωρίς παρέμβαση, να ανακάμπτει από συνηθισμένα λάθη και να παραμένει εντός των ορίων ασφαλείας κατά τη διάρκεια αυτής της διαδικασίας.
Με βάση αυτό το πρότυπο, η ενσωματωμένη Τεχνητή Νοημοσύνη (AI) αλλάζει ήδη την πορεία της μηχανικής για την ανθρωποειδή ρομποτική. Τα σύνολα δεδομένων διασταυρούμενης ενσωμάτωσης καθιστούν την γενική προεκπαίδευση πρακτική. Τα μοντέλα VLA συνδέουν τη γλώσσα και την όραση με τη δράση. Τα μοντέλα ολόκληρου του σώματος συνδυάζουν την κίνηση με τον χειρισμό. Η επαγωγή συμπερασμάτων επί της συσκευής μειώνει την εξάρτηση από την καθυστέρηση στο cloud. Τα συνθετικά δεδομένα και η προσομοίωση επεκτείνουν την κάλυψη της εκπαίδευσης. Η ενσωματωμένη συλλογιστική υψηλότερου επιπέδου βελτιώνει την αποσύνθεση εργασιών, την παρακολούθηση της προόδου και την ανάκτηση.
Ωστόσο, ο τομέας βρίσκεται ακόμη στη μετάβαση από το «πιθανό» στο «αξιόπιστο». Γι' αυτό οι πιο χρήσιμες ενημερώσεις του 2026 είναι αυτές που αποκαλύπτουν μετρήσιμα ποσοστά επιτυχίας, μεγαλύτερους ορίζοντες εργασιών, συνθήκες μεταφοράς, συμπεριφορά ασφαλείας και αποκατάσταση σφαλμάτων — όχι απλώς πιο απρόσκοπτες επιδείξεις.
Για όποιον αποφασίζει εάν τα ανθρωποειδή επόμενης γενιάς είναι έτοιμα για μια πραγματική ροή εργασίας, το τελικό ερώτημα θα πρέπει να είναι λειτουργικό: Πληροί το σύστημα το απαιτούμενο ποσοστό επιτυχίας, χρόνο κύκλου, ποσοστό ανάκτησης, ποσοστό παρέμβασης και φάκελο ασφαλείας στο περιβάλλον όπου θα λειτουργεί πραγματικά; Εάν όχι, η σωστή κίνηση δεν είναι απαραίτητα να εγκαταλειφθεί η ενσωματωμένη Τεχνητή Νοημοσύνη. Μπορεί να είναι να περιοριστεί η εργασία, να προστεθεί εποπτεία, να αλλάξει η αρχιτεκτονική, να συλλεχθούν καλύτερα δεδομένα ή να βελτιωθεί το σώμα του ρομπότ μέχρι το μετρούμενο αποτέλεσμα να είναι αρκετά καλό.