Αρχική
» New Trends
»
Η Εξέλιξη των Αυτόνομων Οχημάτων: Πώς η Ασφάλεια, η Υπολογιστική Αιχμής και η Τεχνητή Νοημοσύνη Συγκλίνουν
Η Εξέλιξη των Αυτόνομων Οχημάτων: Πώς η Ασφάλεια, η Υπολογιστική Αιχμής και η Τεχνητή Νοημοσύνη Συγκλίνουν
Τα αυτόνομα οχήματα δεν εξελίσσονται κατά μήκος μιας ενιαίας τεχνολογικής καμπύλης. Η πιο σημαντική πρόοδος σημειώνεται εκεί όπου συναντώνται τρεις κλάδοι: η μηχανική ασφάλειας, η υπολογιστική άκρων και η τεχνητή νοημοσύνη. Τα καλύτερα νευρωνικά δίκτυα έχουν σημασία, αλλά ένα όχημα δεν μπορεί να αναθέσει με ασφάλεια μια απόφαση πέδησης κλάσματος δευτερολέπτου στο cloud, και ένας ισχυρός ενσωματωμένος υπολογιστής δεν καθιστά ένα σύστημα οδήγησης αξιόπιστο, εκτός εάν τα όριά του καθοριστούν, δοκιμαστούν, παρακολουθηθούν και αντιμετωπιστούν με ασφάλεια.
Για να γίνουν αυτές οι ιδέες συγκεκριμένες, σκεφτείτε ένα υποθετικό παράδειγμα που χρησιμοποιείται σε όλο το άρθρο. Το MetroLoop Mobility είναι φανταστικό : φανταστείτε ότι λειτουργεί μια υπηρεσία ρομποτικού ταξί Επιπέδου 4 μέσα σε μια σαφώς καθορισμένη περιοχή λειτουργίας στο κέντρο της πόλης. Τα οχήματα μπορούν να οδηγούν μόνα τους μόνο όταν πληρούνται οι απαιτούμενες συνθήκες οδοποιίας, καιρού, χαρτογράφησης και συστήματος. Ένα βράδυ, ένα αυτοκίνητο MetroLoop πλησιάζει στην κατασκευή δρόμου ακριβώς τη στιγμή που αρχίζει η ελαφριά βροχή, ένας ποδηλάτης κινείται κοντά στα όρια της λωρίδας κυκλοφορίας και η υπηρεσία κινητής τηλεφωνίας υποβαθμίζεται για λίγο. Τίποτα σε αυτό το παράδειγμα δεν είναι μια αναφερόμενη δοκιμή πραγματικού κόσμου ή ένα αποτέλεσμα εταιρείας. Είναι απλώς ένας πρακτικός τρόπος για να εξετάσουμε τι πρέπει να κάνει ένα σύγχρονο αυτόνομο σύστημα οδήγησης.
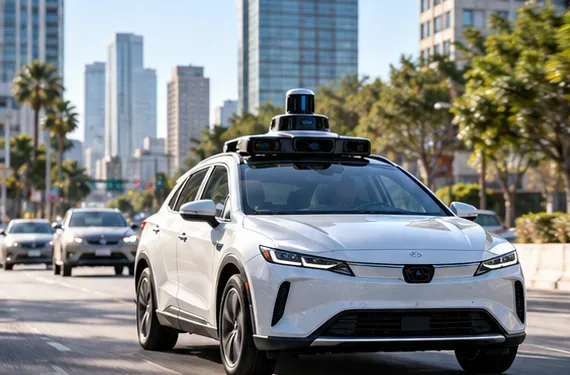
Ένα αυτόνομο όχημα εξοπλισμένο με αισθητήρες ταξιδεύει στην αστική κυκλοφορία, καταδεικνύοντας πώς το υλικό αντίληψης και οι ενσωματωμένοι υπολογιστές πρέπει να λειτουργούν μαζί σε πραγματικό χρόνο.
Η αυτονομία έχει εξελιχθεί από την υποβοήθηση του οδηγού στην οριοθετημένη αυτοματοποιημένη οδήγηση
Το πρώτο πράγμα που πρέπει να κατανοήσουμε είναι ότι ο όρος «αυτόνομη οδήγηση» χρησιμοποιείται συχνά πολύ χαλαρά. Το πλαίσιο αυτοματισμού οδήγησης SAE J3016 διακρίνει έξι επίπεδα, από το Επίπεδο 0 έως το Επίπεδο 5. Στα Επίπεδα 0, 1 και 2, ο άνθρωπος παραμένει υπεύθυνος για την οδήγηση και την επίβλεψη. Τα Επίπεδα 3, 4 και 5 μεταφέρουν την εργασία συνεχούς οδήγησης σε ένα Αυτοματοποιημένο Σύστημα Οδήγησης ή ADS, υπό ολοένα και πιο γενικευμένες συνθήκες.
Αυτή η διάκριση δεν είναι απλώς ορολογία. Η Εθνική Διοίκηση Ασφάλειας Οδικής Κυκλοφορίας διαχωρίζει επίσης τα προηγμένα συστήματα υποβοήθησης οδηγού Επιπέδου 2 από τα αυτοματοποιημένα συστήματα οδήγησης Επιπέδων 3-5. Αυτό έχει σημασία επειδή η περίπτωση ασφάλειας, ο ανθρώπινος ρόλος, η διαχείριση βλαβών και οι κανονιστικές προσδοκίες είναι διαφορετικές.
Στο παράδειγμα του MetroLoop, η υπηρεσία είναι Επιπέδου 4, όχι Επιπέδου 5. Η αυτονομία της συνδέεται με έναν τομέα λειτουργικού σχεδιασμού , που συνήθως συντομεύεται σε ODD. Ένα ODD ορίζει τις συνθήκες υπό τις οποίες προορίζεται να λειτουργεί το αυτοματοποιημένο σύστημα: για παράδειγμα, συγκεκριμένους τύπους δρόμων, γεωγραφικές περιοχές, καιρικά εύρη, συνθήκες κυκλοφορίας, ταχύτητες ή ώρες της ημέρας. Ένα ώριμο σύστημα Επιπέδου 4 δεν χρειάζεται να προσποιείται ότι μπορεί να οδηγήσει παντού. Πρέπει να γνωρίζει πού αρχίζει και πού τελειώνει η ικανότητά του και χρειάζεται μια ασφαλή απόκριση όταν οι συνθήκες κινούνται εκτός αυτού του ορίου.
Το πρόβλημα της ασφάλειας έχει γίνει ευρύτερο από την πρόληψη βλαβών υλικού
Η παραδοσιακή μηχανική ασφάλειας των αυτοκινήτων παραμένει απαραίτητη, αλλά η αυτόνομη οδήγηση προσθέτει νέα είδη κινδύνου. Ένας αισθητήρας μπορεί να είναι ηλεκτρικά υγιές, ενώ ένα μοντέλο τεχνητής νοημοσύνης εξακολουθεί να ερμηνεύει λανθασμένα ένα ασυνήθιστο αντικείμενο. Μια υπολογιστική μονάδα μπορεί να λειτουργεί ακριβώς όπως έχει σχεδιαστεί, ενώ η στοίβα αντίληψης καθίσταται αβέβαιη σε περίπτωση αντανάκλασης, έντονης βροχής, κατασκευών ή ενός άγνωστου μοτίβου κυκλοφορίας.
Αυτός είναι ο λόγος για τον οποίο η σύγχρονη ασφάλεια στον οπτικοακουστικό τομέα βασίζεται σε πολλά συμπληρωματικά πλαίσια αντί για μία λίστα ελέγχου:
Επίπεδο ασφαλείας
Τι αντιμετωπίζει
Γιατί έχει σημασία η αυτονομία
Λειτουργική ασφάλεια
Κίνδυνοι που προκαλούνται από βλάβες σε ηλεκτρικά και ηλεκτρονικά συστήματα
Βοηθά στη διαχείριση βλαβών σε αισθητήρες, υπολογιστικά συστήματα, ισχύ, επικοινωνίες και υλικό ελέγχου. Η τρέχουσα δημοσιευμένη σειρά ISO 26262 παραμένει βασική αναφορά για τη λειτουργική ασφάλεια των οδικών οχημάτων.
Ασφάλεια της Προβλεπόμενης Λειτουργικότητας (SOTIF)
Κίνδυνοι που μπορούν να προκύψουν ακόμη και όταν τα εξαρτήματα δεν έχουν υποστεί βλάβη
Το πρότυπο ISO 21448:2022 αντιμετωπίζει συγκεκριμένα τις λειτουργικές ανεπάρκειες και τους περιορισμούς απόδοσης σε συστήματα που εξαρτώνται από πολύπλοκη ανίχνευση και επεξεργασία.
Διασφάλιση ασφάλειας τεχνητής νοημοσύνης
Κίνδυνοι για την ασφάλεια που δημιουργούνται από ανεπάρκειες, συστηματικά σφάλματα ή σφάλματα υλικού που αφορούν στοιχεία Τεχνητής Νοημοσύνης
Το πρότυπο ISO/PAS 8800:2024 , που δημοσιεύθηκε τον Δεκέμβριο του 2024, παρέχει ένα πλαίσιο για οδικά οχήματα που επικεντρώνεται σε συστήματα που σχετίζονται με την ασφάλεια και χρησιμοποιούν Τεχνητή Νοημοσύνη.
Κυβερνοασφάλεια
Απειλές για τα συνδεδεμένα συστήματα οχημάτων καθ' όλη τη διάρκεια του κύκλου ζωής τους
Το πρότυπο ISO/SAE 21434:2021 ασχολείται με την κυβερνοασφάλεια των αυτοκινήτων από την ιδέα έως τη λειτουργία και τη συντήρηση.
Επιστροφή στο MetroLoop στη βροχή. Η σχετική ερώτηση δεν είναι απλώς, "Λειτούργησε η κάμερα;". Το όχημα μπορεί να χρειαστεί να προσδιορίσει εάν η αντίθεση της κάμερας έχει υποβαθμιστεί, εάν το ραντάρ και το lidar συμφωνούν με τη θέση του ποδηλάτη, εάν η γεωμετρία κατασκευής εξακολουθεί να ταιριάζει με το ODD και εάν η εμπιστοσύνη είναι επαρκής για να συνεχίσει. Εάν όχι, η σωστή συμπεριφορά μπορεί να είναι η επιβράδυνση, η αύξηση της απόστασης, η αλλαγή διαδρομής, η στάση ή η μετάβαση σε μια άλλη προκαθορισμένη συνθήκη ελάχιστου κινδύνου.
Αυτή είναι μια σημαντική αλλαγή στον τρόπο με τον οποίο γίνεται κατανοητή η ασφάλεια των αυτόνομων οχημάτων. Η ασφάλεια δεν είναι ένας ισχυρισμός ότι η Τεχνητή Νοημοσύνη δεν θα κάνει ποτέ λάθος. Είναι μια ιδιότητα του συστήματος που συνδυάζει την ανίχνευση σφαλμάτων, τον χειρισμό αβεβαιότητας, την πλεονασμό, την ασφαλή εφεδρεία, τα λειτουργικά όρια, την επικύρωση, την παρακολούθηση και τη μάθηση μετά την ανάπτυξη.
Η υπολογιστική άκρη μετέφερε τον κρίσιμο βρόχο λήψης αποφάσεων στο όχημα
Το edge computing σημαίνει επεξεργασία δεδομένων κοντά στον τόπο παραγωγής τους αντί για την αποστολή κάθε εργασίας σε ένα απομακρυσμένο κέντρο δεδομένων cloud. Η έννοια είναι ευρύτερη από τα οχήματα. Η έρευνα του NIST για το fog και το edge computing περιγράφει τις αρχιτεκτονικές edge ως μια επέκταση του cloud computing που έχει σχεδιαστεί εν μέρει για να υποστηρίζει εφαρμογές με αυστηρές απαιτήσεις καθυστέρησης.
Για την αυτόνομη οδήγηση, οι επιπτώσεις είναι άμεσες. Κάμερες, ραντάρ, lidar, αδρανειακοί αισθητήρες, αισθητήρες ταχύτητας τροχού και άλλες είσοδοι μπορούν να παράγουν μια συνεχή ροή δεδομένων. Η αντίληψη, ο εντοπισμός, η πρόβλεψη, ο σχεδιασμός και ο έλεγχος του οχήματος πρέπει να συνεχιστούν ακόμη και αν μια σύνδεση κινητής τηλεφωνίας γίνει αργή ή εξαφανιστεί. Ένα ταξίδι μετ' επιστροφής στο cloud είναι επομένως ακατάλληλο ως εξάρτηση για άμεση αποφυγή συγκρούσεων ή έλεγχο του τιμονιού.
Οι σύγχρονες πλατφόρμες υπολογιστικής αυτοκινητοβιομηχανίας αντικατοπτρίζουν αυτήν την αρχιτεκτονική. Για παράδειγμα, η τρέχουσα τεκμηρίωση της NVIDIA για την υπολογιστική εντός οχήματος περιγράφει ενσωματωμένα συστήματα που έχουν κατασκευαστεί για να συνδυάζουν κάμερες, ραντάρ, lidar και επεξεργασία τεχνητής νοημοσύνης υψηλής απόδοσης. Το σημαντικό αρχιτεκτονικό σημείο δεν είναι η προδιαγραφή τσιπ κάποιου μεμονωμένου προμηθευτή. Είναι ότι ο κρίσιμος για την ασφάλεια βρόχος συμπερασμάτων συγκεντρώνεται ολοένα και περισσότερο σε ισχυρούς υπολογιστές αυτοκινητοβιομηχανικής ποιότητας μέσα στο όχημα.
Το cloud εξακολουθεί να έχει σημασία. Ένας στόλος μπορεί να χρησιμοποιήσει απομακρυσμένη υποδομή για εκπαίδευση μοντέλων, προσομοίωση, ανάλυση αρχείων καταγραφής μεγάλης κλίμακας, δημιουργία χαρτών, διανομή λογισμικού, παρακολούθηση της εύρυθμης λειτουργίας του στόλου και συγκεντρωτική μάθηση από ασυνήθιστα σενάρια. Αλλά ο πρακτικός σχεδιασμός είναι υβριδικός:
Cloud ή κέντρο δεδομένων: εκπαίδευση εκτός σύνδεσης με μεγάλη υπολογιστική ισχύ, προσομοίωση, ανάλυση στόλου, επεξεργασία χαρτών, παράδοση λογισμικού και βελτιστοποίηση μακροπρόθεσμα.
Συνδεσιμότητα: χρήσιμη για ενημερώσεις και συντονισμό, αλλά δεν αντιμετωπίζεται ως εγγυημένη προϋπόθεση για βασικό ασφαλή έλεγχο.
Στο σενάριο MetroLoop, η διακοπή της κινητής τηλεφωνίας θα πρέπει επομένως να είναι ενοχλητική και όχι καταστροφική. Το όχημα εξακολουθεί να χρειάζεται επαρκή ενσωματωμένη δυνατότητα για να ανιχνεύσει τον ποδηλάτη, να ερμηνεύσει τη ζώνη κατασκευής, να σχεδιάσει μια ασφαλή τροχιά και να σταματήσει εάν είναι απαραίτητο. Η συνδεσιμότητα στο cloud μπορεί να επηρεάσει την αποστολή ή τις νέες πληροφορίες για τον στόλο, αλλά δεν θα πρέπει να είναι η μόνη οδός για μια απόφαση πέδησης.
Η ενσωμάτωση της Τεχνητής Νοημοσύνης μετατοπίζεται από μεμονωμένα μοντέλα αντίληψης σε νοημοσύνη σε επίπεδο συστήματος
Οι παλαιότερες στοίβες αυτόνομης οδήγησης περιγράφονταν συχνά ως μια ακολουθία ξεχωριστών ενοτήτων: ανίχνευση αντικειμένων, εκτίμηση της κίνησής τους, εντοπισμός του οχήματος, πρόβλεψη των πιθανών ενεργειών άλλων χρηστών του οδικού δικτύου, δημιουργία υποψήφιων τροχιών, επιλογή διαδρομής και έλεγχος του συστήματος διεύθυνσης και του φρεναρίσματος. Αυτός ο αρθρωτός σχεδιασμός εξακολουθεί να είναι ευρέως χρήσιμος, επειδή οι μηχανικοί μπορούν να επιθεωρούν τα όρια και να δοκιμάζουν εξαρτήματα ανεξάρτητα.
Ταυτόχρονα, η μηχανική μάθηση έχει επεκταθεί σε μεγαλύτερο μέρος της στοίβας. Τα νευρωνικά δίκτυα υποστηρίζουν πλέον εργασίες όπως η ανίχνευση αντικειμένων, η σημασιολογική κατανόηση, η εκτίμηση λωρίδων και ελεύθερου χώρου, η πρόβλεψη κίνησης, η μοντελοποίηση πληρότητας, η παρακολούθηση οδηγού ή καμπίνας και μερικές φορές ο πιο ολοκληρωμένος σχεδιασμός. Η αναδυόμενη κατεύθυνση δεν είναι απαραίτητα «ένα γιγάντιο μοντέλο ελέγχει τα πάντα». Σε οχήματα κρίσιμα για την ασφάλεια, οι υβριδικές αρχιτεκτονικές μπορούν να συνδυάσουν μοντέλα που έχουν μαθευτεί με ντετερμινιστικούς ελέγχους, περιορισμούς, πλεονάζοντες εκτιμητές, συμβατικό έλεγχο και οθόνες ασφαλείας κατά τον χρόνο εκτέλεσης.
Αυτή η ενσωμάτωση δημιουργεί μια νέα μηχανική πρόκληση: ένα μοντέλο Τεχνητής Νοημοσύνης μπορεί να αποδίδει εξαιρετικά καλά κατά μέσο όρο, ενώ παράλληλα να αποτυγχάνει σε σπάνιους συνδυασμούς συνθηκών. Το πρότυπο ISO/PAS 8800 είναι σημαντικό επειδή αντιμετωπίζει την ασφάλεια της Τεχνητής Νοημοσύνης ως πρόβλημα διασφάλισης αντί να υποθέτει ότι η συνολική ακρίβεια της μηχανικής μάθησης από μόνη της αποδεικνύει ότι ένα όχημα είναι ασφαλές.
Για το MetroLoop, ας υποθέσουμε ότι το μοντέλο αντίληψης αναγνωρίζει σωστά τον ποδηλάτη, αλλά η διάταξη κατασκευής είναι ασυνήθιστη. Μια ισχυρή στοίβα δεν πρέπει να βασίζεται σε μία μόνο βαθμολογία ταξινόμησης. Μπορεί να συγχωνεύσει πολλαπλούς αισθητήρες, να συγκρίνει ανεξάρτητα σήματα, να εκτιμήσει την αβεβαιότητα, να ελέγξει τις σχεδιασμένες τροχιές έναντι φυσικών περιορισμών και να επικαλεστεί μια συντηρητική εναλλακτική λύση όταν τα στοιχεία συγκρούονται.
Η σύντηξη αισθητήρων παραμένει σημαντική ακόμη και καθώς η Τεχνητή Νοημοσύνη γίνεται ισχυρότερη
Ένα αυτόνομο όχημα δεν αντιλαμβάνεται τον δρόμο μέσω ενός τέλειου αισθητήρα. Οι κάμερες παρέχουν πλούσιες οπτικές πληροφορίες, αλλά μπορούν να επηρεαστούν από την αντανάκλαση, το σκοτάδι, τη ρύπανση ή τον καιρό. Το ραντάρ είναι χρήσιμο για τη μέτρηση της εμβέλειας και της σχετικής κίνησης και μπορεί να συμπεριφέρεται διαφορετικά από τις κάμερες σε συνθήκες χαμηλής ορατότητας. Το Lidar μπορεί να παρέχει λεπτομερείς πληροφορίες γεωμετρικής απόστασης, αν και οι εφαρμογές διαφέρουν ως προς την εμβέλεια, το κόστος, την ανάλυση και την περιβαλλοντική απόδοση. Οι αισθητήρες κίνησης του οχήματος προσθέτουν μια άλλη ανεξάρτητη εικόνα για το τι κάνει το ίδιο το αυτοκίνητο.
Η σύντηξη αισθητήρων είναι η διαδικασία συνδυασμού αυτών των διαφορετικών σημάτων, έτσι ώστε το σύστημα να μπορεί να δημιουργήσει μια πιο αξιόπιστη εκτίμηση του περιβάλλοντός του από ό,τι μπορεί να παρέχει οποιοσδήποτε μεμονωμένος αισθητήρας. Ο στόχος δεν είναι απλώς η προσθήκη περισσότερου υλικού. Ο πλεονασμός είναι χρήσιμος μόνο όταν το σύστημα κατανοεί τις διαφωνίες, ανιχνεύει υποβαθμισμένα δεδομένα εισόδου και μπορεί ακόμα να φτάσει σε ασφαλή κατάσταση.
Αυτός είναι ένας λόγος για τον οποίο η εξέλιξη του AV αφορά ολοένα και περισσότερο την ενσωμάτωση. Αισθητήρες, μοντέλα τεχνητής νοημοσύνης, δίκτυα οχημάτων, επιταχυντές υπολογιστών, ελεγκτές ασφαλείας, χάρτες, κυβερνοασφάλεια και λογισμικό στόλου γίνονται μέρη ενός ενιαίου συστήματος μηχανικής ασφάλειας.
Η ασφάλεια στον πραγματικό κόσμο χρειάζεται καλύτερα στοιχεία από τον αριθμό των ακατέργαστων συγκρούσεων
Καθώς τα αυτόνομα οχήματα μεταβαίνουν από πρωτότυπα σε εμπορικά οχήματα, το ερώτημα για την ασφάλεια γίνεται μετρήσιμο: πόσο συχνά συμβαίνουν επιβλαβή συμβάντα, υπό ποιες συνθήκες και σε σύγκριση με ποια γραμμή βάσης;
Η Μόνιμη Γενική Διαταγή της NHTSA σχετικά με την αναφορά ατυχημάτων απαιτεί από τους κατασκευαστές και τους φορείς εκμετάλλευσης που έχουν προσδιοριστεί να αναφέρουν τα ατυχήματα που αφορούν ADS και ADAS Επιπέδου 2. Η εντολή εκδόθηκε για πρώτη φορά το 2021 και τροποποιήθηκε το 2021, το 2023 και το 2025. Η τρέχουσα σελίδα δημόσιων δεδομένων της NHTSA σημειώνει ότι τα πιο πρόσφατα εμφανιζόμενα δεδομένα συμβάντων εκτείνονται έως τις 15 Ιουλίου 2026.
Αυτά τα δεδομένα είναι πολύτιμα, αλλά η NHTSA προειδοποιεί επίσης για τους περιορισμούς. Οι απαιτήσεις αναφοράς διαφέρουν μεταξύ των συστημάτων ADS και Επιπέδου 2. Οι αναφορές μπορούν να αντιγραφούν. Οι ταξινομήσεις μπορούν να διορθωθούν. Και η έκθεση διαφέρει μεταξύ εταιρειών και τοποθεσιών. Επομένως, η απλή κατάταξη των προγραμματιστών με βάση τον αριθμό των αναφερόμενων σφαλμάτων θα ήταν παραπλανητική.
Οι καλές συγκρίσεις ασφάλειας χρειάζονται κατάλληλους παρονομαστές και αντίστοιχες συνθήκες οδήγησης. Θα πρέπει να λαμβάνουν υπόψη τα διανυθέντα χιλιόμετρα, τον τύπο του δρόμου, τη γεωγραφία, την ταχύτητα, τον καιρό, τις ώρες λειτουργίας, την ελλιπή αναφορά ατυχημάτων από ανθρώπους, τη σοβαρότητα των τραυματισμών και το κατά πόσον το αυτόνομο σύστημα λειτουργεί στα ίδια περιβάλλοντα με το ανθρώπινο σημείο αναφοράς.
Ένα χρήσιμο τρέχον παράδειγμα είναι το δημόσια τεκμηριωμένο ερευνητικό πρόγραμμα της Waymo. Ο πίνακας ελέγχου Safety Impact αναφέρει συγκρίσεις χιλιομέτρων και ποσοστού ατυχημάτων μόνο από τον οδηγό χρησιμοποιώντας ανθρώπινα κριτήρια προσαρμοσμένα στην τοποθεσία, ενώ μια μελέτη ασφαλιστικών απαιτήσεων από ομοτίμους ανέπτυξε μια μέθοδο για τη σύγκριση του Waymo Driver με την έκθεση του ανθρώπου στην οδήγηση. Αυτά είναι σημαντικά στοιχεία, αλλά εξακολουθούν να αποτελούν στοιχεία για ένα συγκεκριμένο σύστημα που λειτουργεί σε συγκεκριμένα ODD. Δεν θα πρέπει να γενικεύονται σε έναν ισχυρισμό ότι κάθε αυτόνομο όχημα είναι ασφαλέστερο από κάθε άνθρωπο οδηγό.
Η ρύθμιση αρχίζει να μετατοπίζεται προς τα πλαίσια απόδοσης και ανάπτυξης
Το κανονιστικό περιβάλλον επίσης εξελίσσεται. Στις Ηνωμένες Πολιτείες, η NHTSA ανακοίνωσε τον Ιούλιο του 2026 ότι επιτάχυνε τις εργασίες σχετικά με τα πρότυπα απόδοσης AV και χορήγησε προσωρινή εξαίρεση που επιτρέπει την περιορισμένη εμπορική ανάπτυξη ρομποτικών ταξί Zoox που έχουν κατασκευαστεί ειδικά για το σκοπό αυτό υπό εποπτική δομή. Η αρχική ανακοίνωση είναι διαθέσιμη από την NHTSA .
Στις 3 Σεπτεμβρίου 2026, το Υπουργείο Μεταφορών των ΗΠΑ ανακοίνωσε επίσης μια νέα Εθνική Στρατηγική για τα Αυτοματοποιημένα Οχήματα . Όποιες και αν είναι οι μελλοντικές κανονιστικές απαιτήσεις, η κατεύθυνση είναι αξιοσημείωτη: οι ρυθμιστικές αρχές αντιμετωπίζουν ολοένα και περισσότερο οχήματα που ενδέχεται να μην έχουν σχεδιαστεί με γνώμονα έναν συνεχώς παρόντα άνθρωπο-οδηγό ή ακόμα και τα παραδοσιακά χειροκίνητα χειριστήρια.
Το διεθνές έργο εξελίσσεται επίσης. Τον Ιούνιο του 2026, η UNECE δημοσίευσε την τελευταία έκδοση μιας πρότασης για έναν κανονισμό του ΟΗΕ που καλύπτει τα συστήματα αυτοματοποιημένης οδήγησης . Η εν λόγω πρόταση δεν πρέπει να συγχέεται με έναν καθολικά υιοθετημένο τελικό κανόνα, αλλά δείχνει πώς οι ρυθμιστικές αρχές μετακινούνται από στενές αυτοματοποιημένες λειτουργίες σε ευρύτερες έννοιες έγκρισης ADS.
Πώς μοιάζει μια ώριμη αυτόνομη ομάδα οχημάτων
Ο πιο χρήσιμος τρόπος για να κατανοήσουμε την τρέχουσα εξέλιξη είναι να δούμε το όχημα ως ένα πολυεπίπεδο σύστημα και όχι ως ένα μόνο προϊόν τεχνητής νοημοσύνης.
Στρώμα
Κύρια εργασία
Τυπική ερώτηση ασφαλείας
Εξεύρεση της φόρας
Καταγράψτε οπτικά, γεωμετρικά, δεδομένα κίνησης και κατάστασης οχήματος
Είναι οι αισθητήρες υγιείς, αρκετά καθαροί, βαθμονομημένοι και επαρκώς πλεονάζοντες;
Αντίληψη και εντοπισμός
Εκτίμηση αντικειμένων, δομής δρόμου, ελεύθερου χώρου και θέσης οχήματος
Πόσο βέβαιο είναι το κοσμομοντέλο και πώς το σύστημα ανιχνεύει την υποβαθμισμένη αντίληψη;
Πρόβλεψη και σχεδιασμός
Εκτίμηση πιθανής συμπεριφοράς άλλων χρηστών του οδικού δικτύου και επιλογή ασφαλούς τροχιάς
Παραμένει το σχέδιο ασφαλές υπό συνθήκες αβεβαιότητας και πιθανών εναλλακτικών συμπεριφορών;
Ελεγχος
Μεταφράστε την σχεδιασμένη κίνηση σε τιμόνι, φρενάρισμα και επιτάχυνση
Μπορεί το όχημα να παρακολουθήσει το σχέδιο με ασφάλεια παρά την απόκλιση από τον ενεργοποιητή ή την επιφάνεια;
Εποπτεία ασφαλείας
Παρακολούθηση σφαλμάτων, υποθέσεων, κατάστασης ODD και εφεδρικής συμπεριφοράς
Τι συμβαίνει όταν η κύρια στοίβα γίνεται αβέβαιη ή μη διαθέσιμη;
Συνδεσιμότητα και λειτουργίες στόλου
Υποστήριξη ενημερώσεων, αποστολής, παρακολούθησης, χαρτών και εκμάθησης στόλου
Μπορεί το όχημα να παραμείνει ασφαλές όταν η συνδεσιμότητα καθυστερεί ή απουσιάζει;
Επιστρέφοντας στο MetroLoop: πώς τα κομμάτια συνεργάζονται
Τώρα, ξαναδείτε τη φανταστική βροχερή συνάντηση με τις κατασκευές. Οι κάμερες βλέπουν κώνους, προσωρινές σημάνσεις, ένα όχημα εργασίας και τον ποδηλάτη. Το ραντάρ παρέχει πληροφορίες κίνησης και εμβέλειας. Το Lidar παρέχει γεωμετρική δομή. Ο ενσωματωμένος υπολογιστής συνδυάζει αυτές τις ροές και ενημερώνει συνεχώς την τοπική σκηνή.
Το σύστημα τεχνητής νοημοσύνης προβλέπει αρκετές πιθανές ποδηλατικές διαδρομές αντί να υποθέτει ένα τέλειο μέλλον. Ο σχεδιαστής μειώνει την ταχύτητα και διατηρεί επιπλέον πλευρικό χώρο. Μια οθόνη ασφαλείας κατά τη διάρκεια της εκτέλεσης ελέγχει εάν η σχεδιασμένη τροχιά παραβιάζει τους περιορισμούς δυναμικής του οχήματος ή την απόσταση από το έδαφος. Εν τω μεταξύ, το όχημα αναγνωρίζει ότι η διάταξη κατασκευής βρίσκεται κοντά στα όρια των υποστηριζόμενων συνθηκών του.
Στη συνέχεια, η κυψελοειδής σύνδεση διακόπτεται. Επειδή ο κρίσιμος βρόχος οδήγησης εκτελείται στην άκρη, η τοπική αντίληψη και ο έλεγχος συνεχίζονται. Η υπηρεσία στόλου ενδέχεται να χάσει προσωρινά νέες πληροφορίες cloud, αλλά το αυτοκίνητο δεν χάνει την ικανότητα πέδησης. Εάν η εμπιστοσύνη πέσει κάτω από το ασφαλές όριο του συστήματος, το όχημα ακολουθεί την προκαθορισμένη συμπεριφορά εφεδρείας αντί να αυτοσχεδιάζει πέρα από την οπτική γωνία του οδηγού (ODD).
Αυτό το υποθετικό ταξίδι καταδεικνύει το κεντρικό μάθημα της εξέλιξης των οχημάτων με κινητήρα (AV): η αυτονομία επικεντρώνεται λιγότερο στην επίδειξη ότι ένα αυτοκίνητο μπορεί να οδηγήσει και περισσότερο στην επίδειξη ότι ολόκληρο το σύστημα μπορεί να αναγνωρίσει την αβεβαιότητα, να παραμείνει ανθεκτικό όταν τμήματα του περιβάλλοντος ή της υποδομής υποβαθμίζονται και να φτάσει σε ένα ασφαλές αποτέλεσμα όταν οι υποθέσεις του δεν ισχύουν πλέον.
Τι παραμένει άλυτο
Παραμένει σημαντική τεχνική και πολιτική αβεβαιότητα. Οι καταστάσεις σε οδικά κύματα μεγάλης ουράς είναι δύσκολες επειδή σπάνιοι συνδυασμοί καιρού, υποδομών, ανθρώπινης συμπεριφοράς και υποβάθμισης αισθητήρων ενδέχεται να υποεκπροσωπούνται στα δεδομένα εκπαίδευσης. Η προσομοίωση μπορεί να αυξήσει την κάλυψη, αλλά δεν αναπαράγει τέλεια την πραγματικότητα. Οι δοκιμές σε πραγματικό κόσμο παρέχουν πολύτιμα στοιχεία, αλλά δεν μπορούν να αποκαλύψουν κάθε πιθανό επικίνδυνο συνδυασμό πριν από την ανάπτυξη.
Η κλιμάκωση από μια περιορισμένη αστική ODD σε ευρύτερες περιοχές αλλάζει επίσης το πρόβλημα. Το χιόνι, οι αγροτικοί δρόμοι, ο προσωρινός έλεγχος κυκλοφορίας, οι καταστάσεις έκτακτης ανάγκης, τα ασυνήθιστα οχήματα, η ασυνεπής σήμανση και οι διαφορετικές κουλτούρες οδήγησης μπορούν όλα να επιφέρουν αλλαγές στην κατανομή. Ένα σύστημα που είναι αποδεδειγμένα ασφαλές σε έναν λειτουργικό τομέα δεν αποδεικνύεται αυτόματα ασφαλές σε έναν άλλο.
Η Τεχνητή Νοημοσύνη δημιουργεί επίσης ερωτήματα σχετικά με τον κύκλο ζωής. Τα μοντέλα μπορούν να αλλάξουν μετά από ενημερώσεις λογισμικού και τα νέα δεδομένα πεδίου ενδέχεται να αποκαλύψουν προηγουμένως άγνωστες αδυναμίες. Αυτό καθιστά τον έλεγχο εκδόσεων, τις δοκιμές παλινδρόμησης, την παρακολούθηση ασφάλειας, την κυβερνοασφάλεια, την ιχνηλασιμότητα και τη διακυβέρνηση ενημερώσεων μέρος της υπόθεσης ασφάλειας — όχι απλώς τις λειτουργίες λογισμικού.
Η επόμενη φάση της αυτονομίας είναι η ολοκλήρωση, όχι μια μεμονωμένη σημαντική ανακάλυψη
Η εξέλιξη των αυτόνομων οχημάτων περιγράφεται συχνά ως ένας αγώνας δρόμου προς μια πιο έξυπνη Τεχνητή Νοημοσύνη. Αυτό είναι μόνο ένα μέρος της ιστορίας. Η πιο σημαντική στροφή είναι προς ολοκληρωμένα συστήματα στα οποία η Τεχνητή Νοημοσύνη, οι αισθητήρες, η υπολογιστική αιχμής αυτοκινητοβιομηχανικού επιπέδου, η λειτουργική ασφάλεια, το SOTIF, η κυβερνοασφάλεια, τα λειτουργικά όρια, οι μετρήσεις στον πραγματικό κόσμο και η κανονιστική εποπτεία αλληλοενισχύονται.
Για έναν υποθετικό στόλο όπως το MetroLoop, η επιτυχία δεν θα καθοριζόταν από το αν το όχημα χειρίστηκε μία εντυπωσιακή συνάντηση σε ζώνη κατασκευής. Το ουσιαστικό ερώτημα θα ήταν αν το σύστημα μπορεί να λειτουργεί επανειλημμένα εντός ενός γνωστού ODD, να εντοπίζει πότε οι συνθήκες δεν είναι πλέον αξιόπιστες, να διατηρεί ασφαλή τοπικό έλεγχο χωρίς να εξαρτάται από την τέλεια συνδεσιμότητα, να μαθαίνει από τα στοιχεία του στόλου και να υποστηρίζει τους ισχυρισμούς με διαφανή δεδομένα.
Προς τα εκεί οδεύουν τα αυτόνομα οχήματα το 2026: μακριά από την ιδέα ενός αυτοκινήτου που απλώς «οδηγείται μόνο του» και προς ένα συνεχώς επικυρωμένο σύστημα ασφαλείας του οποίου η νοημοσύνη κατανέμεται σε αισθητήρες, ενσωματωμένους υπολογιστές, λογισμικό, υποδομή στόλου και προσεκτικά καθορισμένα όρια λειτουργίας.