Αρχική
» New Trends
»
Πέρα από τα μεγάλα γλωσσικά μοντέλα: Γιατί η ενσωματωμένη τεχνητή νοημοσύνη είναι το επόμενο σύνορο στην τεχνολογία
Πέρα από τα μεγάλα γλωσσικά μοντέλα: Γιατί η ενσωματωμένη τεχνητή νοημοσύνη είναι το επόμενο σύνορο στην τεχνολογία
Τα μεγάλα γλωσσικά μοντέλα άλλαξαν την υπολογιστική, βελτιώνοντας δραματικά την κατανόηση και τη δημιουργία γλώσσας από το λογισμικό. Αλλά το επόμενο σημαντικό μέτωπο δεν είναι απλώς ένα μεγαλύτερο chatbot. Είναι η ενσωματωμένη Τεχνητή Νοημοσύνη : η Τεχνητή Νοημοσύνη που μπορεί να αντιληφθεί ένα φυσικό περιβάλλον, να συλλογιστεί τι συμβαίνει, να επιλέξει μια ενέργεια, να εκτελέσει αυτήν την ενέργεια μέσω ενός ρομπότ ή άλλης μηχανής και να χρησιμοποιήσει ανατροφοδότηση για να προσαρμόσει τις επόμενες κινήσεις της.
Αυτή η διάκριση έχει σημασία επειδή ο φυσικός κόσμος δεν περιμένει μια τέλεια απάντηση. Ένα ρομπότ αποθήκης που απλώνει το χέρι του για ένα κουτί πρέπει να υπολογίσει την απόσταση, να αποφύγει τους ανθρώπους, να λάβει υπόψη ένα αντικείμενο που γλίστρησε στη λαβή του και να αποφασίσει εάν η παραλαβή ήταν πράγματι επιτυχής. Ένα LLM μπορεί να περιγράψει αυτά τα βήματα. Ένα ενσωματωμένο σύστημα πρέπει να κλείσει τον κύκλο μεταξύ κατανόησης και δράσης.
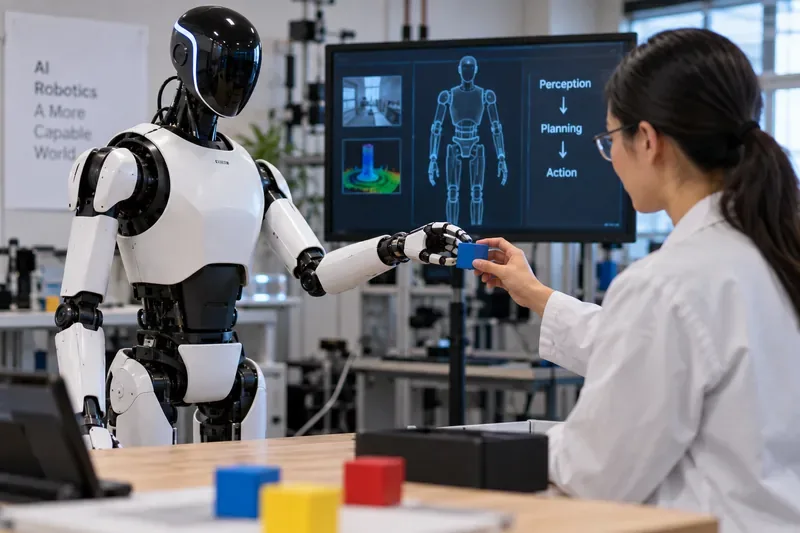
Ένα ανθρωποειδές ρομπότ και ένας ερευνητής αλληλεπιδρούν με ένα φυσικό αντικείμενο, ενώ μια εργαστηριακή οθόνη δείχνει τον βρόχο από την αντίληψη στον σχεδιασμό και στη δράση που διακρίνει την ενσωματωμένη Τεχνητή Νοημοσύνη από τα συστήματα που βασίζονται μόνο σε γλώσσα.
Η σύντομη απάντηση: η ενσωματωμένη Τεχνητή Νοημοσύνη συνδέει την νοημοσύνη με τις συνέπειες
Ένα LLM λειτουργεί κυρίως σε έναν χώρο πληροφοριών: κείμενο, κώδικα, εικόνες, ήχο ή άλλες ψηφιακές εισόδους και εξόδους. Η ενσωματωμένη Τεχνητή Νοημοσύνη προσθέτει ένα σώμα, αισθητήρες, ενεργοποιητές και έναν βρόχο ελέγχου. Αυτό μπορεί να σημαίνει ένα ανθρωποειδές ρομπότ, έναν κινητό χειριστή, ένα αυτόνομο όχημα, ένα drone ή άλλη μηχανή που πρέπει να ενεργεί με ασφάλεια στον πραγματικό κόσμο.
Στην πράξη, τα ισχυρότερα συστήματα δεν εγκαταλείπουν τα γλωσσικά μοντέλα. Δημιουργούν στρώσεις νέων δυνατοτήτων γύρω από αυτά. Ένα μοντέλο υψηλού επιπέδου μπορεί να ερμηνεύσει έναν στόχο όπως «καθαρισμός αυτού του πάγκου εργασίας», ενώ ένα μοντέλο όρασης-γλώσσας-δράσης , ή VLA, μετατρέπει τις οπτικές παρατηρήσεις και τις γλωσσικές οδηγίες σε ενέργειες ρομπότ. Οι ελεγκτές χαμηλότερου επιπέδου χειρίζονται στη συνέχεια την ακριβή κίνηση, ισορροπία, δύναμη και χρονισμό.
Το τρέχον έργο ρομποτικής της Google DeepMind καταδεικνύει αυτόν τον διαχωρισμό. Η οικογένεια Gemini Robotics συνδυάζει την ενσωματωμένη συλλογιστική με μοντέλα που μετατρέπουν τα οπτικά και γλωσσικά δεδομένα σε κινητικό έλεγχο. Η κάρτα μοντέλου Gemini Robotics ER 2 του Ιουλίου 2026 της εταιρείας περιγράφει ένα μοντέλο ενσωματωμένης συλλογιστικής σχεδιασμένο για χωρική, χρονική και φυσική συλλογιστική. Η NVIDIA υιοθετεί μια συμπληρωματική προσέγγιση πλατφόρμας: Το Isaac GR00T συνδυάζει θεμελιώδη μοντέλα, αγωγούς δεδομένων, προσομοίωση, middleware και υπολογιστική από την πλευρά του ρομπότ για ανάπτυξη ανθρωποειδών γενικής χρήσης.
Τι αλλάζει όταν η Τεχνητή Νοημοσύνη αποκτά ένα σώμα;
Στρώμα
Κύρια εργασία
Τι μπορεί να πάει στραβά
LLM ή συλλογιστική υψηλού επιπέδου
Ερμηνεύστε τους στόχους, τη γλώσσα, τους κανόνες και το πλαίσιο
Παρερμηνεύει το αίτημα ή καταρτίζει ένα άκυρο σχέδιο
Αντίληψη
Εκτίμηση αντικειμένων, ανθρώπων, γεωμετρίας, κίνησης και κατάστασης από αισθητήρες
Χάνει ένα εμπόδιο, εκτιμά λανθασμένα την απόσταση ή χάνει την επαφή με ένα αντικείμενο
Πολιτική VLA ή ρομπότ
Παρατηρήσεις χάρτη και οδηγίες για ενέργειες
Επιλέγει μια αναποτελεσματική ή μη ασφαλή κίνηση
Έλεγχος χαμηλού επιπέδου
Εκτελέστε κίνηση, ισορροπία, λαβή, δύναμη και συγχρονισμό
Γλιστράει, ξεπερνά την ακτίνα βολής, συγκρούεται ή αποσταθεροποιείται
Ανατροφοδότηση και ασφάλεια
Εντοπίστε την επιτυχία, την αποτυχία, την αβεβαιότητα και τους κινδύνους
Δεν καταφέρνει να σταματήσει, να συνέλθει ή να ζητήσει ανθρώπινη βοήθεια
Αυτός είναι ο λόγος για τον οποίο η αρχή «απλώς βάλτε ένα LLM σε ένα ρομπότ» δεν αποτελεί επαρκή στρατηγική μηχανικής. Η γλωσσική συλλογιστική είναι χρήσιμη, αλλά η χρήσιμη φυσική αυτονομία απαιτεί επίσης ανίχνευση, έλεγχο σε πραγματικό χρόνο, βαθμονόμηση, φυσική, περιορισμούς ασφαλείας και συμπεριφορά ανάκτησης.
Γιατί η ενσωματωμένη Τεχνητή Νοημοσύνη (AI) εξελίσσεται τώρα
1. Η μάθηση μέσω ρομπότ αποκτά ευρύτερα δεδομένα
Τα παραδοσιακά βιομηχανικά ρομπότ είναι εξαιρετικά όταν το περιβάλλον ελέγχεται αυστηρά και η εργασία αλλάζει ελάχιστα. Τα ρομπότ γενικής χρήσης χρειάζονται μια ευρύτερη βάση εμπειρίας. Το έργο Open X-Embodiment συγκέντρωσε περισσότερες από ένα εκατομμύριο πραγματικές τροχιές ρομπότ σε 22 υλοποιήσεις ρομπότ. Το κεντρικό του εύρημα ήταν ότι η εκπαίδευση σε διαφορετικά ρομπότ μπορεί να παράγει χρήσιμη μεταφορά αντί να απαιτείται από κάθε μηχανή να μαθαίνει μόνο από το δικό της απομονωμένο σύνολο δεδομένων.
Αυτό δεν σημαίνει ότι ένα μόνο σύνολο δεδομένων καθιστά ένα ρομπότ καθολικά ικανό. Δείχνει γιατί τα δεδομένα διασταυρούμενης ενσωμάτωσης έχουν σημασία: η εμπειρία που συλλέγεται σε μία πλατφόρμα μπορεί να βοηθήσει τα μοντέλα να μάθουν έννοιες και συμπεριφορές που γενικεύονται και σε άλλες.
2. Τα μοντέλα των ιδρυμάτων μεταβαίνουν από τα λόγια στις πράξεις
Ένα γλωσσικό μοντέλο προβλέπει διακριτικά (tokens). Ένα μοντέλο βάσης ρομπότ μπορεί να εκπαιδευτεί ώστε να προβλέπει ενέργειες που εξαρτώνται από οπτικές παρατηρήσεις και γλώσσα. Η έρευνα GR00T της NVIDIA, για παράδειγμα, χρησιμοποιεί μείγματα ανθρώπινου βίντεο, πραγματικών τροχιών ρομπότ, προσομοιωμένων τροχιών και συνθετικών δεδομένων. Η ρομποτική εργασία της Google DeepMind επικεντρώνεται ομοίως στον συνδυασμό πολυτροπικής συλλογιστικής με την εκτέλεση ενεργειών.
Η πρακτική συνέπεια είναι σημαντική. Αντί να σχεδιάζουν ένα ξεχωριστό μοντέλο από την αρχή για κάθε εργασία επιλογής, τοποθέτησης, ταξινόμησης, προσέγγισης ή μεταβίβασης, οι προγραμματιστές μπορούν να ξεκινήσουν από ένα ευρύτερο μοντέλο και να το προσαρμόσουν σε ένα συγκεκριμένο ρομπότ, περιβάλλον και ροή εργασίας.
3. Η προσομοίωση μειώνει το κόστος της φυσικής δοκιμής και σφάλματος
Τα δεδομένα ρομπότ στον πραγματικό κόσμο είναι ακριβά επειδή το υλικό κινείται πιο αργά σε σύγκριση με το λογισμικό, σπάει, φθείρεται και μπορεί να δημιουργήσει κινδύνους για την ασφάλεια κατά την εκπαίδευση. Επομένως, η προσομοίωση λειτουργεί ως πολλαπλασιαστής. Το Isaac Sim της NVIDIA υποστηρίζει προσομοίωση βασισμένη στη φυσική, παραγωγή συνθετικών δεδομένων, δοκιμές λογισμικού κατά τη διάρκεια του βρόχου και δοκιμές υλικού κατά τη διάρκεια του βρόχου.
Η προσομοίωση δεν αντικαθιστά την πραγματική επικύρωση. Το κενό «από προσομοίωση σε πραγματικό» παραμένει: η τριβή, ο φωτισμός, τα εύκαμπτα υλικά, ο θόρυβος των αισθητήρων, οι άνθρωποι και η μηχανική φθορά μπορεί να διαφέρουν από ένα εικονικό μοντέλο. Η καλύτερη χρήση της προσομοίωσης είναι η φθηνή κάλυψη πολλών σεναρίων και στη συνέχεια η επικύρωση της κρίσιμης συμπεριφοράς σε πραγματικό υλικό.
4. Το σύστημα μπορεί πλέον να συλλογίζεται την επιτυχία, όχι μόνο να εκδίδει εντολές
Η ενσωματωμένη νοημοσύνη γίνεται πολύ πιο χρήσιμη όταν ένα ρομπότ μπορεί να προσδιορίσει εάν ένα βήμα λειτούργησε. Η ανακοίνωση του Google DeepMind για το Gemini Robotics-ER 1.6 τον Απρίλιο του 2026 έδωσε έμφαση στη χωρική συλλογιστική, τον σχεδιασμό, την ανάγνωση οργάνων και την ανίχνευση επιτυχίας. Αυτές οι δυνατότητες έχουν σημασία επειδή οι φυσικές εργασίες είναι γεμάτες με μερική αποτυχία: ένα συρτάρι μπορεί να έχει κολλήσει, ένα μπουκάλι μπορεί να αναποδογυρίσει ή ένα μέρος μπορεί να υπάρχει αλλά να μην έχει τοποθετηθεί σωστά.
Ένα ισχυρό σύστημα, επομένως, χρειάζεται κάτι περισσότερο από ένα απλό σχέδιο. Χρειάζεται παρατήρηση μετά από δράση και μια πολιτική για το τι πρέπει να γίνει όταν η πραγματικότητα δεν ταιριάζει με το σχέδιο.
Ένα συγκεκριμένο παράδειγμα: καθάρισμα ενός ακατάστατου πάγκου εργασίας
Σκεφτείτε την οδηγία «Βάλτε τα εργαλεία στο δίσκο και πετάξτε τη συσκευασία». Ένας LLM μπορεί να δημιουργήσει μια λογική λίστα ελέγχου. Ένα ενσωματωμένο σύστημα Τεχνητής Νοημοσύνης πρέπει να κάνει πολύ περισσότερα:
να αναγνωρίζουν ποια αντικείμενα είναι εργαλεία και ποια είναι σκουπίδια·
εκτίμηση της τοποθεσίας κάθε αντικειμένου και του κατά πόσον είναι προσβάσιμο·
επιλέξτε μια ασφαλή λαβή χωρίς να συνθλίψετε ή να ρίξετε το αντικείμενο.
κινηθείτε γύρω από εμπόδια, παραμένοντας μακριά από ανθρώπους·
επαληθεύστε ότι το αντικείμενο προσγειώθηκε στην προβλεπόμενη τοποθεσία·
ανακάμψτε εάν η λαβή αποτύχει ή η σκηνή αλλάξει.
Αυτό το παράδειγμα δείχνει επίσης πού η ενσωματωμένη Τεχνητή Νοημοσύνη μπορεί να μην είναι κατάλληλη. Εάν κάθε αντικείμενο φτάνει με τον ίδιο προσανατολισμό σε έναν σταθερό μεταφορικό ιμάντα, ένα απλούστερο βιομηχανικό κελί αυτοματισμού μπορεί να είναι φθηνότερο, ταχύτερο, πιο εύκολο στην επικύρωση και στη συντήρηση. Η ενσωματωμένη Τεχνητή Νοημοσύνη αποκτά την πολυπλοκότητά της όταν το περιβάλλον, τα αντικείμενα, οι οδηγίες ή οι ροές εργασίας ποικίλλουν αρκετά ώστε ο άκαμπτος αυτοματισμός να γίνεται εύθραυστος.
Όταν η ενσωματωμένη Τεχνητή Νοημοσύνη είναι μια ισχυρή επιλογή
Η ενσωματωμένη Τεχνητή Νοημοσύνη είναι πιο ελκυστική όταν μια εργασία συνδυάζει τη φυσική αλληλεπίδραση με ουσιαστική ποικιλομορφία. Καλοί υποψήφιοι περιλαμβάνουν την εφοδιαστική μικτών ειδών, την ευέλικτη κατασκευή, τον αυτοματισμό εργαστηρίων, την επιθεώρηση, τη ρομποτική υπηρεσιών και περιβάλλοντα όπου οι άνθρωποι δίνουν οδηγίες σε φυσική γλώσσα που πρέπει να βασίζονται στο περιβάλλον σκηνικό.
Τέσσερις προϋποθέσεις ενισχύουν την υπόθεση:
Η διακύμανση είναι αναπόφευκτη. Τα αντικείμενα, οι θέσεις, οι διαδρομές ή οι στόχοι αλλάζουν συχνά.
Η εργασία ωφελείται από την αντίληψη και την κρίση. Μια σταθερή ακολουθία δεν είναι αρκετή.
Υπάρχει αρκετή οικονομική αξία για την υποστήριξη της συλλογής, της ενσωμάτωσης και της συντήρησης δεδομένων.
Μπορεί να οριστεί ένα ασφαλές λειτουργικό πλαίσιο. Η ανθρώπινη εποπτεία, τα όρια ταχύτητας, οι ζώνες περιορισμένης πρόσβασης, οι στάσεις έκτακτης ανάγκης ή άλλες διασφαλίσεις μπορούν να περιορίσουν τον κίνδυνο.
Πότε ένα LLM, ένα συμβατικό λογισμικό ή ένας κλασικός αυτοματισμός είναι ακόμα καλύτεροι;
Η ενσωματωμένη Τεχνητή Νοημοσύνη δεν θα πρέπει να αντιμετωπίζεται ως η προεπιλεγμένη λύση για κάθε πρόβλημα αυτοματισμού. Εάν η εργασία είναι εξ ολοκλήρου ψηφιακή, ένα LLM ή ένας συμβατικός πράκτορας λογισμικού αποφεύγει το κόστος και τον κίνδυνο του υλικού. Εάν μια φυσική διαδικασία είναι επαναλαμβανόμενη και ιδιαίτερα δομημένη, ένα παραδοσιακό ρομποτικό κύτταρο μπορεί να ξεπεράσει ένα ενσωματωμένο σύστημα γενικής χρήσης σε χρόνο κύκλου και προβλεψιμότητα.
Υπάρχει επίσης μια μέση λύση. Μια εταιρεία μπορεί να χρησιμοποιήσει ένα LLM για σχεδιασμό ή βοήθεια χειριστή, διατηρώντας παράλληλα την εκτέλεση της κίνησης ντετερμινιστική. Αυτή μπορεί να είναι μια λογική επιλογή σε ρυθμιζόμενα, κρίσιμα για την ασφάλεια ή σε περιβάλλοντα υψηλής απόδοσης, όπου η αυτονομία ανοιχτού τύπου δεν αξίζει ακόμη τον συμβιβασμό.
Τα πιο δύσκολα προβλήματα δεν αφορούν πλέον μόνο την νοημοσύνη των μοντέλων
Καθώς η ενσωματωμένη Τεχνητή Νοημοσύνη βελτιώνεται, τα σημεία συμφόρησης στην ανάπτυξη μετακινούνται ολοένα και περισσότερο στη μηχανική συστημάτων. Οι προγραμματιστές πρέπει να συγχρονίζουν τις κάμερες και άλλους αισθητήρες, να βαθμονομούν τη γεωμετρία του ρομπότ, να διαχειρίζονται την καθυστέρηση, να συλλέγουν αντιπροσωπευτικά δεδομένα, να παρακολουθούν την εύρυθμη λειτουργία του υλικού, να εντοπίζουν καταστάσεις αστοχίας και να ορίζουν τι συμβαίνει όταν η εμπιστοσύνη είναι χαμηλή.
Η ασφάλεια διαφέρει επίσης θεμελιωδώς από την ασφάλεια των chatbot. Μια κακή πρόταση μπορεί να παραπλανήσει έναν χρήστη. Μια κακή κινητική εντολή μπορεί να προκαλέσει ζημιά στον εξοπλισμό ή να τραυματίσει κάποιον. Αυτός είναι ο λόγος για τον οποίο οι αξιολογήσεις μοντέλων, οι φυσικές διασφαλίσεις, η παρακολούθηση κατά τον χρόνο εκτέλεσης και οι μηχανισμοί ανθρώπινης παρέμβασης πρέπει να συνεργάζονται.
Οι κάρτες μοντέλων ρομποτικής της DeepMind τεκμηριώνουν ρητά τις προβλεπόμενες χρήσεις, τους περιορισμούς και τις παραμέτρους ασφαλείας, αντί να παρουσιάζουν τις δυνατότητες του μοντέλου ως επαρκή στοιχεία για απεριόριστη ανάπτυξη. Αυτό είναι ένα χρήσιμο μοτίβο για τον κλάδο: οι επιδείξεις δυνατοτήτων θα πρέπει να διαχωρίζονται από την απόδειξη ότι ένα σύστημα είναι ασφαλές και αξιόπιστο σε έναν συγκεκριμένο χώρο εργασίας.
Τι να παρακολουθήσετε στη συνέχεια
Το πιο σημαντικό σημάδι δεν είναι αν τα ρομπότ αποκτούν πιο ανθρώπινη εμφάνιση. Είναι αν η στοίβα πληροφοριών γίνεται πιο μεταβιβάσιμη, πιο αποτελεσματική ως προς τα δεδομένα, πιο εύκολη στην επικύρωση και ασφαλέστερη σε μεταβαλλόμενα περιβάλλοντα.
Αρκετές κατευθύνσεις είναι ήδη ορατές. Η διασταυρούμενη μάθηση στοχεύει στην επαναχρησιμοποίηση της εμπειρίας σε διαφορετικά ρομποτικά σώματα. Τα μοντέλα ολόκληρου του σώματος επεκτείνονται πέρα από τον επιτραπέζιο χειρισμό. Η συμπερασματολογία επί της συσκευής μπορεί να μειώσει την εξάρτηση από την καθυστέρηση του δικτύου για έλεγχο που εξαρτάται από τον χρόνο. Η προσομοίωση και τα συνθετικά δεδομένα χρησιμοποιούνται για την διερεύνηση περιπτώσεων που θα ήταν δαπανηρά ή επικίνδυνα να αναπαραχθούν επανειλημμένα στον πραγματικό κόσμο. Ο συντονισμός πολλαπλών ρομπότ μετατοπίζεται επίσης από μια ερευνητική ιδέα προς την ικανότητα ολοκληρωμένου συστήματος.
Καμία από αυτές τις εξελίξεις δεν αποδεικνύει ότι τα ρομπότ γενικής χρήσης είναι έτοιμα για κάθε σπίτι ή επιχείρηση. Το ισχυρότερο συμπέρασμα είναι πιο περιορισμένο και πιο χρήσιμο: τα όρια της Τεχνητής Νοημοσύνης επεκτείνονται από την παραγωγή πληροφοριών στην δράση υπό φυσικούς περιορισμούς . Αυτή η μετατόπιση εισάγει νέες ευκαιρίες, αλλά και νέες απαιτήσεις για έλεγχο, επικύρωση, ασφάλεια και οικονομία.
Συμπέρασμα
Τα μεγάλα γλωσσικά μοντέλα παραμένουν ένα σημαντικό μέρος της στοίβας, επειδή η γλώσσα είναι μια ισχυρή διεπαφή για στόχους, γνώση και σχεδιασμό. Η ενσωματωμένη Τεχνητή Νοημοσύνη επεκτείνει αυτή την ευφυΐα σε περιβάλλοντα όπου η επιτυχία εξαρτάται από την ανίχνευση του τι πραγματικά συμβαίνει, την ανάληψη δράσης και την ανταπόκριση στο αποτέλεσμα.
Για ένα πρόβλημα που αφορά μόνο το λογισμικό, ένα LLM μπορεί να εξακολουθεί να είναι το κατάλληλο εργαλείο. Για μια σταθερή φυσική διαδικασία, ο συμβατικός αυτοματισμός μπορεί να κερδίσει. Αλλά όταν οι μηχανές πρέπει να λειτουργούν σε ακατάστατα, μεταβαλλόμενα περιβάλλοντα και να μεταφράζουν την ανθρώπινη πρόθεση σε αξιόπιστη φυσική συμπεριφορά, η ενσωματωμένη Τεχνητή Νοημοσύνη γίνεται το πιο σημαντικό μέτωπο.