Αρχική
» New Trends
»
Η Άνοδος της Ενσωματωμένης Τεχνητής Νοημοσύνης: Γεφυρώνοντας το Χάσμα Μεταξύ Κώδικα και Φυσικής Πραγματικότητας
Η Άνοδος της Ενσωματωμένης Τεχνητής Νοημοσύνης: Γεφυρώνοντας το Χάσμα Μεταξύ Κώδικα και Φυσικής Πραγματικότητας
Η ενσωματωμένη Τεχνητή Νοημοσύνη αλλάζει το κεντρικό ερώτημα στη ρομποτική. Αντί να ρωτούν «Μπορεί το λογισμικό να αναγνωρίσει αυτό το αντικείμενο;» ή «Μπορεί ένα ρομπότ να επαναλάβει αυτήν την κίνηση;», οι ερευνητές ρωτούν ολοένα και περισσότερο αν ένα σύστημα μπορεί να αντιληφθεί μια μεταβαλλόμενη σκηνή, να κατανοήσει έναν ανθρώπινο στόχο, να επιλέξει μια χρήσιμη ενέργεια, να την εκτελέσει μέσω ενός φυσικού σώματος, να εντοπίσει αποτυχία και να προσπαθήσει ξανά.
Αυτή η μετατόπιση ακούγεται σταδιακή, αλλά αλλάζει σχεδόν κάθε απόφαση σχεδιασμού. Ένα γλωσσικό μοντέλο μπορεί να είναι λανθασμένο και να παράγει μια κακή πρόταση. Ένας φυσικός παράγοντας μπορεί να ρίξει ένα ποτήρι, να συγκρουστεί με ένα άτομο, να προκαλέσει ζημιά στον εξοπλισμό ή απλώς να αποτύχει επειδή η τριβή, ο φωτισμός, η γεωμετρία του αντικειμένου, ο θόρυβος του αισθητήρα και ο χρονισμός διαφέρουν από τα δεδομένα εκπαίδευσής του. Οι πιο σημαντικές επιλογές ενσωματωμένης Τεχνητής Νοημοσύνης δεν αφορούν επομένως την επιλογή ενός μόνο «καλύτερου» μοντέλου. Αφορούν την απόφαση για το πού πρέπει να βρίσκεται η νοημοσύνη, πόση αυτονομία είναι κατάλληλη, τι είδους δεδομένα αξίζει να συλλεχθούν και ποια μέρη της στοίβας ελέγχου πρέπει να παραμείνουν συμβατικά και ντετερμινιστικά.
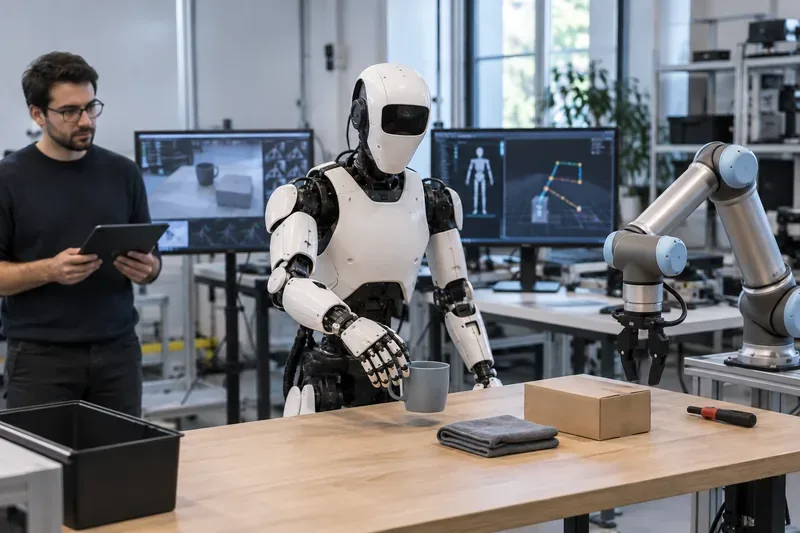
Μια σκηνή εργαστηρίου ρομποτικής απεικονίζει τον βασικό βρόχο ενσωματωμένης τεχνητής νοημοσύνης: ανίχνευση του περιβάλλοντος, ερμηνεία μιας εργασίας, παραγωγή κίνησης και παρατήρηση του φυσικού αποτελέσματος.
Τι κάνει την ενσωματωμένη Τεχνητή Νοημοσύνη διαφορετική από την συνηθισμένη Τεχνητή Νοημοσύνη λογισμικού;
Η ενσωματωμένη Τεχνητή Νοημοσύνη συνδέει την αντίληψη και τη συλλογιστική με ενέργειες που αλλάζουν τον φυσικό κόσμο. Ένα τυπικό σύστημα μπορεί να συνδυάζει κάμερες, ανίχνευση δύναμης ή αφής, ιδιοδεκτικότητα, γλωσσικές οδηγίες, έναν σχεδιαστή υψηλού επιπέδου, ένα μοντέλο όρασης-γλώσσας-δράσης, έλεγχο κίνησης χαμηλού επιπέδου και επίπεδα ασφάλειας υλικού. Το καθοριστικό χαρακτηριστικό είναι ο κλειστός βρόχος: το σύστημα παρατηρεί, ενεργεί, παρατηρεί τη συνέπεια και προσαρμόζεται.
Η πρόοδος έχει επιταχυνθεί επειδή η ρομποτική δανείζεται ιδέες που βοήθησαν τα θεμελιώδη μοντέλα να κλιμακωθούν σε γλώσσα και όραση. Το 2023, η συνεργασία Open X-Embodiment συγκέντρωσε δεδομένα από 22 τύπους ρομπότ, περισσότερες από 500 δεξιότητες και πάνω από ένα εκατομμύριο επεισόδια, δείχνοντας ότι η εκπαίδευση μεταξύ ρομπότ θα μπορούσε να βελτιώσει τη μεταφορά αντί να απαιτεί ένα εντελώς ξεχωριστό σύστημα μάθησης για κάθε μηχανή. Η αρχική περιγραφή του έργου της Google DeepMind είναι διαθέσιμη στην επισκόπηση έρευνας Open X-Embodiment και RT-X .
Μέχρι το 2025 και το 2026, αρκετές ομάδες προώθησαν περαιτέρω την ιδέα. Η NVIDIA κυκλοφόρησε το GR00T N1 ως ένα μοντέλο βάσης ανθρωποειδούς ανοιχτού βάρους, εκπαιδευμένο από ένα μείγμα που περιλαμβάνει τροχιές ρομπότ, ανθρώπινο βίντεο, προσομοίωση και συνθετικά δεδομένα, σύμφωνα με την επίσημη σελίδα έρευνας GR00T N1 . Η εργασία π0.5 της Physical Intelligence διερεύνησε τη γενίκευση ανοιχτού κόσμου μέσω συνεκπαίδευσης σε ετερογενή ρομποτικά και πολυτροπικά δεδομένα. Η εργασία της αναφέρει εργασίες πολλαπλών σταδίων σε προηγουμένως αόρατα σπίτια και είναι διαθέσιμη από την αρχική εργασία π0.5 . Η Figure, εν τω μεταξύ, περιέγραψε το Helix 02 τον Ιανουάριο του 2026 ως ένα ενοποιημένο νευρωνικό σύστημα για τον έλεγχο ολόκληρου του σώματος ανθρωποειδούς. Επειδή αυτό είναι ένα αποτέλεσμα που δημοσιεύτηκε από την εταιρεία και όχι ένα ανεξάρτητο σημείο αναφοράς, οι ισχυρισμοί της διαβάζονται καλύτερα σε αυτό το πλαίσιο μέσω της τεχνικής ανακοίνωσης του Helix 02 .
Η πρώτη σημαντική επιλογή: έλεγχος από άκρο σε άκρο ή αρχιτεκτονική σε επίπεδα;
Μία από τις πιο σαφείς αντισταθμίσεις είναι το αν ένα μαθησιακό μοντέλο θα πρέπει να ελέγχει το ρομπότ από την αντίληψη μέχρι την έξοδο του κινητήρα ή αν το σύστημα θα πρέπει να κατανείμει την εργασία μεταξύ ελεγκτών υψηλού επιπέδου και ελεγκτών χαμηλότερου επιπέδου.
Προσέγγιση
Δυνατά σημεία
Συμβιβασμοί
Βέλτιστη εφαρμογή
Πολιτική ολοκληρωμένου οράματος-γλώσσας-δράσης
Μπορεί να μάθει άμεσες αντιστοιχίσεις από παρατηρήσεις και οδηγίες σε ενέργειες· μπορεί να μειώσει τη μηχανική χειρός που σχετίζεται με συγκεκριμένες εργασίες.
Δυσκολότερο να ερμηνευτεί, να επικυρωθεί και να περιοριστεί· συχνά απαιτητικό σε δεδομένα· οι απροσδόκητες φυσικές καταστάσεις μπορούν να αποκαλύψουν εύθραυστη συμπεριφορά
Έρευνα σχετικά με τη γενική χειραγώγηση, τις προσαρμόσιμες οικιακές εργασίες, τα περιβάλλοντα όπου η γενική συμπεριφορά έχει μεγαλύτερη σημασία από τον αυστηρό ντετερμινισμό
Διαχωρίζει τον προγραμματισμό από την γρήγορη εκτέλεση του κινητήρα· ευκολότερη η εισαγωγή ελέγχων ασφαλείας, σχεδιαστών κίνησης ή εξειδικευμένων ελεγκτών
Περισσότερη ενσωμάτωση συστήματος. Οι διεπαφές μεταξύ των επιπέδων μπορούν να προκαλέσουν καθυστέρηση ή αναντιστοιχίες στις υποθέσεις.
Βιομηχανικά, συνεργατικά ή ευαίσθητα ως προς την ασφάλεια περιβάλλοντα όπου η προβλέψιμη κίνηση και οι σαφείς διασφαλίσεις είναι σημαντικές
Συμβατικός αυτοματισμός με επιλεκτικές μονάδες τεχνητής νοημοσύνης
Λιγότερο ευέλικτο όταν τα αντικείμενα, οι οδηγίες ή οι διατάξεις ποικίλλουν
Επαναλαμβανόμενες εργασίες μεγάλου όγκου όπου η μεταβλητότητα είναι χαμηλή και ο χρόνος λειτουργίας έχει μεγαλύτερη σημασία από τη γενικότητα
Η ρομποτική στοίβα 2026 της Google DeepMind καθιστά σαφή αυτόν τον διαχωρισμό. Το Gemini Robotics 2 περιγράφεται ως ένα μοντέλο όρασης-γλώσσας-δράσης για τον κινητικό έλεγχο, ενώ το Gemini Robotics ER 2 εκτελεί ενσωματωμένο συλλογισμό υψηλότερου επιπέδου και σχεδιασμό πολλαπλών βημάτων. Η εταιρεία προσφέρει επίσης μια παραλλαγή στη συσκευή βελτιστοποιημένη για τοπική εκτέλεση. Δείτε την κυκλοφορία του Gemini Robotics 2 στις 30 Ιουλίου 2026 και την κάρτα μοντέλου Gemini Robotics ER 2 .
Σύσταση: εάν ένα ρομπότ λειτουργεί γύρω από ανθρώπους, ακριβά περιουσιακά στοιχεία ή αυστηρούς περιορισμούς ασφαλείας, ένας σχεδιασμός σε επίπεδα είναι συνήθως το πιο αξιόπιστο σημείο εκκίνησης, επειδή παρέχει περισσότερα σημεία για την επιβολή ορίων. Εάν ο κύριος στόχος είναι η έρευνα για τη γενίκευση, μια πολιτική από άκρο σε άκρο μπορεί να αποκαλύψει δυνατότητες που δεν αποκαλύπτονται σε χειροποίητους αγωγούς, αλλά θα πρέπει να βρίσκεται πίσω από ανεξάρτητες φυσικές δικλείδες ασφαλείας.
Cloud intelligence ή συμπερασματολογία από τη συσκευή;
Τα ενσωματωμένα συστήματα είναι ασυνήθιστα ευαίσθητα στην καθυστέρηση. Ένα μοντέλο cloud μπορεί να προσφέρει περισσότερη υπολογιστική ισχύ και μπορεί να ενημερώνεται κεντρικά, αλλά η καθυστέρηση δικτύου και οι διακοπές λειτουργίας αποτελούν προβλήματα του φυσικού κόσμου όταν ένα ρομπότ πρέπει να αντιδράσει γρήγορα. Η συμπερασματική ανάλυση στη συσκευή μειώνει την καθυστέρηση μετ' επιστροφής και μπορεί να διατηρήσει τα δεδομένα της κάμερας ή του αισθητήρα τοπικά, αλλά περιορίζει το μέγεθος του μοντέλου, την κατανάλωση ενέργειας, τη μνήμη και τον θερμικό σχεδιασμό.
Η κάρτα μοντέλου Gemini Robotics On-Device 2 του Ιουλίου 2026 της Google είναι χρήσιμη επειδή αναφέρει τόσο το πλεονέκτημα όσο και το όριο: το μοντέλο έχει σχεδιαστεί για αποτελεσματικό τοπικό ρομποτικό χειρισμό, ενώ οι γνωστοί περιορισμοί του περιλαμβάνουν την ασθενέστερη γενίκευση σε εργασίες εκτός κατανομής και τη δυσκολία με ρομπότ υψηλού βαθμού ελευθερίας. Αυτή είναι μια πρακτική υπενθύμιση ότι το «μικρότερο και τοπικό» δεν ισοδυναμεί αυτόματα με «ίδια νοημοσύνη με χαμηλότερη καθυστέρηση».
Σύσταση: Χρησιμοποιήστε τοπική συμπερασματολογία για έλεγχο που μοιάζει με αντανακλαστικό ή ευαίσθητο στον χρονισμό, ανίχνευση ευαίσθητη στην ιδιωτικότητα και λειτουργίες που πρέπει να συνεχιστούν χωρίς δίκτυο. Χρησιμοποιήστε απομακρυσμένα ή μεγαλύτερα μοντέλα για πιο αργό σχεδιασμό, σημασιολογική ερμηνεία, εκμάθηση σε στόλο ή εργασίες όπου η προστιθέμενη ποιότητα συλλογισμού αξίζει την καθυστέρηση. Μια υβριδική αρχιτεκτονική έχει συχνά περισσότερο νόημα από την επιβολή κάθε λειτουργίας σε μία τοποθεσία.
Γενικευμένο μοντέλο ή ειδικός σε εργασίες;
Τα γενικά μοντέλα θεμελίωσης ρομπότ υπόσχονται μεταφορά: μαθαίνουν από πολλές εργασίες και ενσωματώσεις και στη συνέχεια προσαρμόζονται σε ένα νέο ρομπότ ή εργασία με λιγότερα δεδομένα. Αυτό είναι ελκυστικό όταν τα περιβάλλοντα αλλάζουν συχνά. Αλλά η γενικότητα δεν είναι δωρεάν. Μια στενά εξειδικευμένη προσέγγιση μπορεί να είναι προτιμότερη όταν η ίδια λειτουργία επαναλαμβάνεται εκατομμύρια φορές και το κόστος αποτυχίας είναι υψηλό.
Η εργασία π0 της Physical Intelligence καταδεικνύει τη διάκριση. Η προηγούμενη έρευνά της υποστήριζε ότι η ευρεία προεκπαίδευση βελτιώνει την ανάκτηση και τη μεταφορά, ενώ η υψηλής ποιότητας μετεκπαίδευση βοηθά στην εξειδίκευση δύσκολων εργασιών. Η εργασία π0.5 επεκτείνει την ιδέα σε νέα περιβάλλοντα. Το σημαντικό μάθημα μηχανικής δεν είναι ότι κάθε εφαρμογή χρειάζεται μια τεράστια γενικευτική πολιτική. Είναι ότι η προεκπαίδευση και η εξειδίκευση μπορούν να συνδυαστούν αντί να αντιμετωπίζονται ως αντίθετες έννοιες.
Σύσταση: επιλέξτε μια γενική βάση όταν κυριαρχεί η ποικιλία εργασιών, η ποικιλία αντικειμένων ή η ταχύτητα αναδιάταξης. Επιλέξτε μια εξειδικευμένη πολιτική ή συμβατικό αυτοματισμό όταν το περιβάλλον ελέγχεται αυστηρά, η εργασία είναι σταθερή και το κόστος πιστοποίησης έχει μεγαλύτερη σημασία από την προσαρμοστικότητα.
Δεδομένα πραγματικού κόσμου, προσομοίωση ή συνθετικά δεδομένα;
Η ρομποτική μάθηση έχει ένα πρόβλημα δεδομένων που δεν αντιμετωπίζουν τα κειμενικά μοντέλα: τα χρήσιμα δεδομένα φυσικής αλληλεπίδρασης είναι ακριβά. Οι πραγματικές τροχιές απαιτούν υλικό, χειριστές, συντήρηση, χώρο, διαδικασίες ασφαλείας και χρόνο. Η προσομοίωση μπορεί να δημιουργήσει εμπειρία πιο γρήγορα και με μεγαλύτερη ασφάλεια, αλλά η προσομοιωμένη φυσική και η αντίληψη δεν ταιριάζουν απόλυτα με την πραγματικότητα. Τα συνθετικά δεδομένα μπορούν να αυξήσουν την ποικιλομορφία, ωστόσο η αξία αυτής της ποικιλομορφίας εξαρτάται από το πόσο στενά καλύπτουν τις συνθήκες που θα αντιμετωπίσει στην πραγματικότητα το αναπτυγμένο σύστημα.
Η έρευνα GR00T N1 της NVIDIA περιγράφει ένα μείγμα εκπαίδευσης που καλύπτει πραγματικές τροχιές ρομπότ, προσομοίωση, συνθετικά δεδομένα και ανθρώπινο βίντεο. Το Open X-Embodiment επέδειξε μια άλλη οδό: τη συγκέντρωση πραγματικών συνόλων δεδομένων μεταξύ ιδρυμάτων και μορφών ρομπότ. Αυτές οι προσεγγίσεις είναι συμπληρωματικές και όχι αμοιβαία αποκλειόμενες.
Σύσταση: χρήση προσομοίωσης για την κάλυψη επικίνδυνων, σπάνιων ή συνδυαστικών καταστάσεων· χρήση πραγματικών δεδομένων για τη βαθμονόμηση του κενού πραγματικότητας και την επικύρωση της τελικής συμπεριφοράς· χρήση συνθετικής παραλλαγής για την επέκταση της οπτικής ποικιλομορφίας και της ποικιλομορφίας των εργασιών. Η ισχυρότερη στρατηγική δεδομένων είναι συνήθως ένα χαρτοφυλάκιο, ακολουθούμενο από αξιολόγηση σε φυσικό υλικό που δεν χρησιμοποιήθηκε για την παραγωγή των παραδειγμάτων εκπαίδευσης.
Ανθρωποειδές σώμα ή ειδικά κατασκευασμένο ρομπότ;
Η άνοδος της ενσωματωμένης Τεχνητής Νοημοσύνης (ΤΝ) συχνά αναπαρίσταται οπτικά από ανθρωποειδή, αλλά η ενσάρκωση δεν απαιτεί ένα ανθρώπινο σώμα. Ένας κινητός χειριστής, ένας βραχίονας αποθήκης, ένα τετράποδο, ένα drone ή ένα αυτόνομο όχημα μπορούν όλα να αποτελέσουν ενσωματωμένα συστήματα ΤΝ εάν η αντίληψη και η μαθησιακή συλλογιστική κλείσουν τον κύκλο με φυσική δράση.
Τα ανθρωποειδή έχουν ένα προφανές πλεονέκτημα: τα σπίτια και οι χώροι εργασίας σχεδιάζονται με γνώμονα την ανθρώπινη εμβέλεια, τις σκάλες, τις πόρτες, τα ράφια και τα εργαλεία. Μια μορφή συμβατή με τον άνθρωπο θα μπορούσε να μειώσει την ανάγκη επανασχεδιασμού του περιβάλλοντος. Το μειονέκτημα είναι η πολυπλοκότητα. Η ισορροπία ολόκληρου του σώματος, τα επιδέξια χέρια, η χρήση ενέργειας, η αξιοπιστία του ενεργοποιητή και η ασφάλεια δημιουργούν ένα πολύ πιο δύσκολο πρόβλημα ελέγχου από ένα σταθερό χέρι βιδωμένο σε έναν σταθμό εργασίας.
Το Helix 02 της Figure και η εργασία ολόσωμης ρομποτικής της Google DeepMind για το 2026 δείχνουν γιατί ο έλεγχος ανθρωποειδών αποτελεί πλέον πρωτοποριακό ερευνητικό πεδίο. Ταυτόχρονα, η δική της σειρά ρομποτικών προϊόντων της Google εκτείνεται σε συστήματα διπλού βραχίονα και σε πλήρη ανθρωποειδή, γεγονός που ενισχύει το πρακτικό επιχείρημα ότι δεν υπάρχει απαίτηση χρήσης ανθρωποειδούς σώματος μόνο και μόνο επειδή το επίπεδο νοημοσύνης είναι γενικό.
Σύσταση: επιλέξτε μορφολογία από το περιβάλλον εργασίας. Εάν η εργασία είναι «μετακίνηση τυποποιημένων χαρτοκιβωτίων μεταξύ δύο σταθερών σημείων», ένας ειδικά κατασκευασμένος βραχίονας ή κινητός χειριστής μπορεί να είναι φθηνότερος και πιο εύκολος στην πιστοποίηση. Εάν η εργασία είναι «λειτουργία σε χώρους σχεδιασμένους για ανθρώπους και χρήση πολλών ανθρώπινων εργαλείων», η μορφολογία του ανθρωποειδούς γίνεται πιο συναρπαστική παρά το πρόσθετο μηχανικό φόρτο.
Ανοιχτή πλατφόρμα ή ιδιόκτητη στοίβα;
Τα ανοιχτά μοντέλα και οι πλατφόρμες αναφοράς μπορούν να μειώσουν το κόστος πειραματισμού, να βελτιώσουν την αναπαραγωγιμότητα και να επιτρέψουν στις ομάδες να επιθεωρήσουν ή να τροποποιήσουν τμήματα της στοίβας. Τα ιδιόκτητα συστήματα μπορούν να προσφέρουν πιο στενή ενσωμάτωση υλικού-λογισμικού και ενδέχεται να διαθέτουν ισχυρότερη υποστήριξη προϊόντος, αλλά μπορούν να περιορίσουν τη φορητότητα και την ορατότητα σε εσωτερικά στοιχεία εκπαίδευσης ή ελέγχου.
Η NVIDIA τοποθετεί το Isaac GR00T ως ανοιχτή πλατφόρμα ανάπτυξης και το GR00T N1 ως ανοιχτού βάρους. Τα τελευταία μοντέλα Gemini Robotics της Google DeepMind διαθέτουν κάρτες μοντέλων και επιλεγμένες διαδρομές πρόσβασης, ενώ οι εμπορικοί προμηθευτές ανθρωποειδών, όπως η Figure, ενσωματώνουν στενά το δικό τους υλικό και μοντέλα. Πρόκειται για διαφορετικές στρατηγικές προϊόντων και όχι για άμεσα εναλλάξιμα ερευνητικά αποτελέσματα.
Σύσταση: Τα ακαδημαϊκά εργαστήρια και οι ομάδες πλατφορμών που χρειάζεται να τροποποιήσουν την εκπαίδευση, τα σύνολα δεδομένων ή τους ελεγκτές θα πρέπει να προτιμούν τις ανοιχτές διεπαφές και τα αναπαραγώγιμα εργαλεία. Οι ομάδες ανάπτυξης που ενδιαφέρονται περισσότερο για την υποστήριξη, την ταχύτητα ολοκλήρωσης και έναν μόνο υπεύθυνο προμηθευτή μπορεί εύλογα να προτιμούν ένα κάθετα ολοκληρωμένο σύστημα, υπό την προϋπόθεση ότι μπορούν να λάβουν τα απαραίτητα αποδεικτικά στοιχεία επικύρωσης.
Η ασφάλεια δεν είναι χαρακτηριστικό του μοντέλου, είναι αρχιτεκτονική συστήματος
Η πιο σημαντική διαφορά μεταξύ της ενσωματωμένης Τεχνητής Νοημοσύνης και ενός chatbot είναι ότι οι βλάβες μπορούν να δημιουργήσουν φυσικούς κινδύνους. Επομένως, μια ασφαλής ανάπτυξη χρειάζεται κάτι περισσότερο από ένα μοντέλο που έχει προτραπεί να «είναι προσεκτικό». Χρειάζεται πολυεπίπεδους ελέγχους: σημασιολογικούς περιορισμούς, αποφυγή συγκρούσεων, όρια δύναμης, στάσεις έκτακτης ανάγκης, ασφαλείς ζώνες λειτουργίας, αλληλοσυνδέσεις υλικού, διαδικασίες χειριστή, παρακολούθηση και σαφείς συνθήκες για την επιστροφή του ελέγχου σε έναν άνθρωπο.
Το υλικό ρομποτικής ασφάλειας της Google DeepMind συνιστά ρητά μια πολυεπίπεδη προσέγγιση και προειδοποιεί κατά της χρήσης των ρομποτικών μοντέλων της για εφαρμογές κρίσιμες για την ασφάλεια, όπως η υγειονομική περίθαλψη ή οι μεταφορές, χωρίς κατάλληλες δικλείδες ασφαλείας. Το δημόσιο πλαίσιό της διαχωρίζει τη σημασιολογική, τη φυσική και την επιχειρησιακή ασφάλεια. Δείτε το επίσημο πλαίσιο ρομποτικής ασφάλειας . Αυτό συνάδει με μια ευρύτερη αρχή της μηχανικής: η μαθημένη συμπεριφορά δεν θα πρέπει να είναι το μόνο εμπόδιο μεταξύ ενός σφάλματος μοντέλου και ενός φυσικού ατυχήματος.
Πώς θα πρέπει οι οργανισμοί να αξιολογούν την ενσωματωμένη Τεχνητή Νοημοσύνη πριν την υιοθετήσουν;
Μια χρήσιμη αξιολόγηση θα πρέπει να βασίζεται σε λειτουργικά κριτήρια και όχι σε μια δοκιμαστική έκδοση. Ξεκινήστε με το ποσοστό επιτυχίας της εργασίας σε επαναλαμβανόμενες δοκιμές, αλλά μην σταματήσετε εκεί. Μετρήστε την αποκατάσταση μετά από διαταραχές, τον χρόνο ολοκλήρωσης της εργασίας, τις ανθρώπινες παρεμβάσεις, τα συμβάντα σύγκρουσης ή σχεδόν σύγκρουσης, τις αστοχίες σύλληψης, την κατανάλωση ενέργειας, την εξάρτηση από το δίκτυο και την απόδοση σε αντικείμενα ή διατάξεις που εξαιρούνται από την εκπαίδευση.
Στη συνέχεια, διαχωρίστε τρία ερωτήματα που συχνά αναμειγνύονται. Πρώτον, μπορεί το μοντέλο να εκτελέσει την εργασία υπό γνωστές συνθήκες; Δεύτερον, μπορεί να γενικεύσει όταν αλλάζει η σκηνή; Τρίτον, μπορεί ολόκληρο το σύστημα ρομπότ να αποτύχει με ασφάλεια όταν το μοντέλο είναι λανθασμένο; Ένα σύστημα μπορεί να βαθμολογηθεί καλά σε μία διάσταση και άσχημα σε μια άλλη.
Οι επιδείξεις από προμηθευτές αποτελούν χρήσιμη απόδειξη ότι υπάρχει μια δυνατότητα υπό ορισμένες συνθήκες, αλλά δεν υποκαθιστούν τις ανεξάρτητες δοκιμές στο προβλεπόμενο περιβάλλον. Ισχυρισμοί όπως οι αυτόνομες οικιακές εργασίες πολλών λεπτών ή ο έλεγχος ολόκληρου του σώματος από ανθρωποειδές θα πρέπει να αντιμετωπίζονται ως πολλά υποσχόμενα τεχνικά ορόσημα, ενώ η αξιοπιστία, το βάρος συντήρησης, η απόδοση και η ασφάλεια σε ευρεία χρήση παραγωγής παραμένουν ερωτήματα που αφορούν συγκεκριμένες εφαρμογές και απαιτούν δεδομένα ανάπτυξης.
Τι σημαίνει στην πραγματικότητα η άνοδος της ενσωματωμένης τεχνητής νοημοσύνης
Η ενσωματωμένη Τεχνητή Νοημοσύνη δεν είναι απλώς «η τοποθέτηση ενός LLM σε ένα ρομπότ». Η πιο σημαντική εξέλιξη είναι η σύγκλιση πολυτροπικών μοντέλων βάσης, συνόλων δεδομένων μεταξύ ρομπότ, πολιτικών μαθησιακής δράσης, γρήγορης τοπικής συμπερασματολογίας, προσομοίωσης και συμβατικού ρομποτικού ελέγχου. Μαζί, καθιστούν δυνατή τη μετάβαση από ρομπότ που ακολουθούν σταθερά σενάρια σε μηχανές που μπορούν να ερμηνεύσουν στόχους και να προσαρμοστούν στις φυσικές παραλλαγές.
Η νικητήρια αρχιτεκτονική θα διαφέρει ανάλογα με την περίπτωση χρήσης. Τα ερευνητικά εργαστήρια μπορούν να δώσουν προτεραιότητα στην ευρεία γενίκευση και τα ανοιχτά μοντέλα. Τα εργοστάσια μπορούν να δώσουν προτεραιότητα στην ντετερμινιστική κίνηση, τον χρόνο λειτουργίας και την επικύρωση. Τα οικιακά ρομπότ μπορεί να απαιτούν υλικό συμβατό με τον άνθρωπο, αλληλεπίδραση με φυσική γλώσσα, επεξεργασία επί της συσκευής με επίγνωση της ιδιωτικότητας και ασυνήθιστα ισχυρή συμπεριφορά ανάκτησης. Τα επικίνδυνα περιβάλλοντα μπορεί να δικαιολογούν μεγαλύτερη αυτονομία, αλλά απαιτούν αυστηρότερους εποπτικούς ελέγχους.
Το πρακτικό ερώτημα επομένως δεν είναι εάν η ενσωματωμένη Τεχνητή Νοημοσύνη θα αντικαταστήσει την παραδοσιακή ρομποτική. Είναι το σημείο όπου η μαθησιακή νοημοσύνη δημιουργεί αρκετή ευελιξία για να δικαιολογήσει την αβεβαιότητά της. Οι ομάδες που απαντούν σε αυτό το ερώτημα με μετρήσιμα κριτήρια - καθυστέρηση, ποσοστό επιτυχίας, ανάκτηση, ασφάλεια, κόστος δεδομένων, φορητότητα και συντήρηση - θα βρίσκονται σε καλύτερη θέση από τις ομάδες που επιλέγουν ένα ρομπότ ή μοντέλο μόνο με βάση τη γενικότητα.