Hem
» New Trends
»
Utvecklingen av autonoma fordon: Hur säkerhet, Edge Computing och AI konvergerar
Utvecklingen av autonoma fordon: Hur säkerhet, Edge Computing och AI konvergerar
Autonoma fordon utvecklas inte längs en enda teknikkurva. De viktigaste framstegen sker där tre discipliner möts: säkerhetsteknik, edge computing och artificiell intelligens. Bättre neurala nätverk är viktiga, men ett fordon kan inte säkert outsourca ett bromsbeslut på bråkdelen av en sekund till molnet, och en kraftfull inbyggd dator gör inte ett körsystem tillförlitligt om inte dess gränser definieras, testas, övervakas och hanteras på ett säkert sätt.
För att konkretisera dessa idéer, överväg ett hypotetiskt exempel som används i hela den här artikeln. MetroLoop Mobility är fiktivt : tänk dig att de driver en robottaxitjänst av nivå 4 inom ett tydligt definierat driftområde i centrum. Fordonen kan bara köra själva när nödvändiga väg-, väder-, kart- och systemförhållanden är uppfyllda. En kväll närmar sig en MetroLoop-bil vägarbete precis när lätt regn börjar, en cyklist rör sig nära körfältsgränsen och mobiltäckningen försämras kortvarigt. Ingenting i det här exemplet är ett rapporterat verkligt test eller företagsresultat. Det är helt enkelt ett praktiskt sätt att undersöka vad ett modernt autonomt körsystem måste göra.
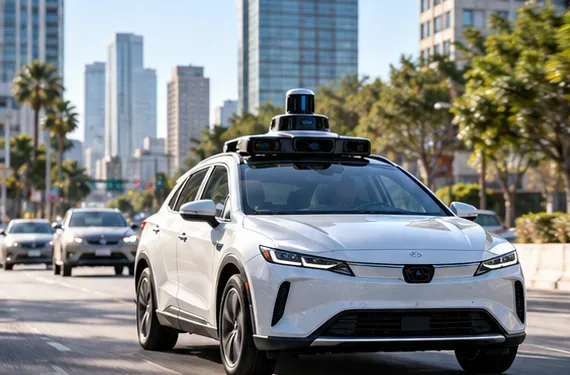
Ett sensorutrustat autonomt fordon färdas genom stadstrafik och illustrerar hur perceptionshårdvara och inbyggda datorer måste fungera tillsammans i realtid.
Autonomi har utvecklats från förarassistans till begränsad automatiserad körning
Det första man bör förstå är att begreppet ”självkörning” ofta används för löst. Ramverket för körautomation SAE J3016 skiljer mellan sex nivåer, från nivå 0 till nivå 5. På nivå 0, 1 och 2 är människan fortfarande ansvarig för körning och övervakning. Nivå 3, 4 och 5 flyttar den ihållande köruppgiften till ett automatiserat körsystem, eller ADS, under allt bredare förhållanden.
Denna skillnad är inte bara terminologi. National Highway Traffic Safety Administration skiljer likaså avancerade förarassistanssystem på nivå 2 från automatiserade körsystem på nivå 3–5. Det är viktigt eftersom säkerhetsargumentet, den mänskliga rollen, felhanteringen och de regulatoriska förväntningarna skiljer sig åt.
I MetroLoop-exemplet är tjänsten nivå 4, inte nivå 5. Dess autonomi är knuten till en operativ designdomän , vanligtvis förkortad till ODD. En ODD definierar de förhållanden under vilka det automatiserade systemet är avsett att fungera: till exempel specifika vägtyper, geografiska områden, väderförhållanden, trafikförhållanden, hastigheter eller tider på dygnet. Ett moget nivå 4-system behöver inte låtsas att det kan köra överallt. Det behöver veta var dess kompetens börjar och slutar, och det behöver en säker respons när förhållandena förändras utanför den gränsen.
Säkerhetsproblemet har blivit bredare än att bara förhindra hårdvarufel
Traditionell bilsäkerhetsteknik är fortfarande viktig, men autonom körning medför nya typer av risker. En sensor kan vara elektriskt felfri medan en AI-modell fortfarande misstolkar ett ovanligt objekt. En beräkningsmodul kan fungera exakt som den är avsedd medan uppfattningsstacken blir osäker i bländning, kraftigt regn, vägarbeten eller ett okänt trafikmönster.
Det är därför modern AV-säkerhet bygger på flera kompletterande ramverk snarare än en checklista:
Säkerhetslager
Vad den tar upp
Varför det är viktigt för autonomi
Funktionell säkerhet
Faror orsakade av fel i elektriska och elektroniska system
Hjälper till att hantera fel i sensorer, beräknings-, kraft-, kommunikations- och styrhårdvara. Den nuvarande publicerade ISO 26262-serien är fortfarande en central referens för funktionell säkerhet i vägfordon.
Säkerhet för den avsedda funktionaliteten (SOTIF)
Faror som kan uppstå även när komponenterna inte har gått sönder
ISO 21448:2022 behandlar specifikt funktionella brister och prestandabegränsningar i system som är beroende av komplex avkänning och bearbetning.
AI-säkerhetsgaranti
Säkerhetsrisker som skapas av brister, systematiska fel eller hårdvarufel som involverar AI-element
ISO/PAS 8800:2024 , publicerad i december 2024, tillhandahåller ett ramverk för vägfordon med fokus på säkerhetsrelaterade system som använder AI.
Cybersäkerhet
Hot mot uppkopplade fordonssystem under hela deras livscykel
ISO/SAE 21434:2021 behandlar cybersäkerhetsteknik inom fordonsindustrin från koncept till drift och underhåll.
Återvänd till MetroLoop i regnet. Den relevanta frågan är inte bara: "Fungerade kameran?" Fordonet kan behöva avgöra om kamerakontrasten har försämrats, om radar och lidar överensstämmer med cyklistens position, om konstruktionsgeometrin fortfarande passar det optiska fältet och om tillförlitligheten är tillräcklig för att fortsätta. Om inte, kan det korrekta beteendet vara att sakta ner, öka avståndet, byta rutt, stanna eller övergå till ett annat fördefinierat minimalrisktillstånd.
Detta är en stor förändring i hur säkerhet för autonoma fordon förstås. Säkerhet är inte ett påstående om att AI aldrig kommer att ha fel. Det är en systemegenskap som kombinerar feldetektering, osäkerhetshantering, redundans, säker reservfunktion, driftsgränser, validering, övervakning och lärande efter driftsättning.
Edge computing flyttade den kritiska beslutsslingan in i fordonet
Edge computing innebär att bearbeta data nära där den produceras istället för att skicka varje uppgift till ett avlägset molndatacenter. Konceptet är bredare än fordon; NIST-forskning om dimma- och edge computing beskriver edge-arkitekturer som en förlängning av molntjänster som delvis är utformad för att stödja applikationer med stränga latenskrav.
För autonom körning är konsekvenserna direkta. Kameror, radar, lidar, tröghetssensorer, hjulhastighetssensorer och andra ingångar kan producera en kontinuerlig ström av data. Uppfattning, lokalisering, förutsägelse, planering och fordonskontroll måste fortsätta även om en mobilanslutning blir långsam eller försvinner. En molnturné är därför olämpligt som ett beroende för omedelbar kollisionsundvikning eller styrning.
Moderna beräkningsplattformar för fordon återspeglar den arkitekturen. Till exempel beskriver aktuell dokumentation från NVIDIA för fordonsberäkningar inbyggda system som är byggda för att kombinera kameror, radar, lidar och högpresterande AI-behandling. Den viktiga arkitekturpunkten är inte någon enskild leverantörs chipspecifikation. Det är att den säkerhetskritiska inferensloopen i allt högre grad centraliseras till kraftfulla fordonsdatorer inuti fordonet.
Molnet är fortfarande viktigt. En flotta kan använda fjärrinfrastruktur för modellträning, simulering, storskalig logganalys, kartgenerering, programvarudistribution, övervakning av flottans hälsa och aggregerad inlärning från ovanliga scenarier. Men den praktiska designen är hybrid:
Fordonsgräns: omedelbar uppfattning, lokalisering, förutsägelse, rörelseplanering, kontroll, felövervakning och minimalriskbeteende.
Moln eller datacenter: beräkningskrävande offline-utbildning, simulering, flottanalys, kartbearbetning, programvaruleverans och långsiktig optimering.
Uppkoppling: användbar för uppdateringar och samordning, men behandlas inte som en garanterad förutsättning för grundläggande säker kontroll.
I MetroLoop-scenariot borde mobilavbrottet därför vara obekvämt snarare än katastrofalt. Fordonet behöver fortfarande tillräcklig kapacitet ombord för att upptäcka cyklisten, tolka vägarbetet, planera en säker bana och stanna vid behov. Molnanslutning kan påverka avsändningen eller ny flottinformation, men det borde inte vara den enda vägen till ett bromsbeslut.
AI-integration skiftar från isolerade perceptionsmodeller till intelligens på systemnivå
Tidigare beskrevs autonoma körstackar ofta som en sekvens av separata moduler: detekterar objekt, uppskattar deras rörelse, lokaliserar fordonet, förutsäger vad andra trafikanter kan komma att göra, genererar potentiella banor, väljer en väg och styr styrning och bromsning. Den modulära designen är fortfarande mycket användbar eftersom ingenjörer kan inspektera gränser och testa komponenter oberoende av varandra.
Samtidigt har maskininlärning expanderat över en större del av stacken. Neurala nätverk stöder nu uppgifter som objektdetektering, semantisk förståelse, uppskattning av körfält och fritt utrymme, rörelseprognoser, beläggningsmodellering, förar- eller hyttövervakning och ibland mer integrerad planering. Den framväxande riktningen är inte nödvändigtvis "en gigantisk modell styr allt". I säkerhetskritiska fordon kan hybridarkitekturer kombinera inlärda modeller med deterministiska kontroller, begränsningar, redundanta estimatorer, konventionell styrning och säkerhetsmonitorer under körning.
Denna integration skapar en ny teknisk utmaning: en AI-modell kan prestera extremt bra i genomsnitt men ändå misslyckas under sällsynta kombinationer av villkor. ISO/PAS 8800 är betydelsefull eftersom den behandlar AI-säkerhet som ett säkerhetsproblem snarare än att anta att aggregerad maskininlärningsnoggrannhet ensam bevisar att ett fordon är säkert.
För MetroLoop, anta att perceptionsmodellen identifierar cyklisten korrekt men konstruktionens layout är ovanlig. En robust skorsten bör inte förlita sig på en enda klassificeringspoäng. Den kan sammanfoga flera sensorer, jämföra oberoende signaler, uppskatta osäkerhet, kontrollera planerade banor mot fysiska begränsningar och använda en konservativ reservlösning när bevisen motsäger varandra.
Sensorfusion är fortfarande viktig även när AI blir starkare
Ett autonomt fordon upplever inte vägen genom en enda perfekt sensor. Kameror ger rik visuell information men kan utmanas av bländning, mörker, föroreningar eller väder. Radar är användbar för att mäta räckvidd och relativ rörelse och kan bete sig annorlunda än kameror vid dålig sikt. Lidar kan ge detaljerad geometrisk avståndsinformation, även om implementeringar skiljer sig åt i räckvidd, kostnad, upplösning och miljöprestanda. Fordonsrörelsesensorer ger ytterligare en oberoende bild av vad bilen själv gör.
Sensorfusion är processen att kombinera dessa olika signaler så att systemet kan bygga en mer robust uppskattning av sin omgivning än vad någon enskild sensor kan ge. Målet är inte bara att lägga till mer hårdvara. Redundans är endast användbart när systemet förstår avvikelser, upptäcker försämrade ingångar och fortfarande kan nå ett säkert tillstånd.
Detta är en av anledningarna till att utvecklingen av AV i allt högre grad handlar om integration. Sensorer, AI-modeller, fordonsnätverk, beräkningsacceleratorer, säkerhetskontroller, kartor, cybersäkerhet och vagnparksprogramvara blir delar av ett enda konstruerat säkerhetssystem.
Verklig säkerhet behöver bättre bevis än råa olycksstatistik
I takt med att autonoma fordon går från prototyper till kommersiell drift blir säkerhetsfrågan mätbar: hur ofta inträffar skadliga händelser, under vilka förhållanden och jämfört med vilken baslinje?
NHTSA:s allmänna order om kraschrapportering kräver att identifierade tillverkare och operatörer rapporterar kvalificerade krascher som involverar ADS och nivå 2 ADAS. Ordern utfärdades första gången 2021 och ändrades 2021, 2023 och 2025. NHTSA:s nuvarande offentliga datasida noterar att den senast visade incidentdatan sträcker sig till och med den 15 juli 2026.
Den informationen är värdefull, men NHTSA varnar också för begränsningar. Rapporteringskraven skiljer sig åt mellan ADS- och nivå 2-system; rapporter kan dupliceras; klassificeringar kan korrigeras; och exponeringen skiljer sig åt mellan företag och platser. Därför skulle det vara missvisande att bara rangordna utvecklare efter antalet rapporterade krascher.
Bra säkerhetsjämförelser behöver lämpliga nämnare och matchande körförhållanden. De bör ta hänsyn till körsträcka, vägtyp, geografi, hastighet, väder, driftstimmar, underrapportering av olyckor orsakade av människor, skadornas allvarlighetsgrad och huruvida det autonoma systemet fungerar i samma miljöer som det mänskliga referenssystemet.
Ett användbart aktuellt exempel är Waymos offentligt dokumenterade forskningsprogram. Dess Safety Impact-instrumentpanel rapporterar jämförelser av körsträcka och olycksfrekvens endast för förare med hjälp av platsjusterade mänskliga riktmärken, medan en vetenskapligt granskad studie av försäkringsanspråk utvecklade en metod för att jämföra Waymos förare med mänsklig körexponering. Dessa är viktiga bevis, men de är fortfarande bevis på att ett visst system fungerar i specifika optiska drivrutiner. De bör inte generaliseras till ett påstående att varje autonomt fordon är säkrare än varje mänsklig förare.
Reglering börjar skifta mot prestanda- och implementeringsramverk
Regelverket utvecklas också. I USA meddelade NHTSA i juli 2026 att de påskyndade arbetet med prestandastandarder för AV och beviljade ett tillfälligt undantag som tillåter begränsad kommersiell driftsättning av specialbyggda Zoox-robotaxlar under en tillsynsstruktur. Det ursprungliga tillkännagivandet finns tillgängligt från NHTSA .
Den 3 september 2026 tillkännagav även det amerikanska transportdepartementet en ny nationell strategi för automatiserade fordon . Oavsett vad framtida regelverk i slutändan kräver är riktningen anmärkningsvärd: tillsynsmyndigheter konfronteras i allt högre grad med fordon som kanske inte är utformade kring en ständigt närvarande mänsklig förare eller ens traditionella manuella kontroller.
Det internationella arbetet utvecklas också. I juni 2026 publicerade UNECE den senaste versionen av ett förslag till en FN-förordning som omfattar automatiserade körsystem . Det förslaget bör inte förväxlas med en universellt antagen slutgiltig regel, men det visar hur tillsynsmyndigheter går från snäva automatiserade funktioner till bredare ADS-godkännandekoncept.
Hur en mogen autonom fordonsstack ser ut
Det mest användbara sättet att förstå den nuvarande utvecklingen är att se fordonet som ett system i flera skikt snarare än en enda AI-produkt.
Lager
Huvudjobb
Typisk säkerhetsfråga
Avkänning
Samla in visuella, geometriska, rörelse- och fordonsstatusdata
Är sensorerna i gott skick, tillräckligt rena, kalibrerade och tillräckligt redundanta?
Uppfattning och lokalisering
Uppskatta objekt, vägstruktur, fritt utrymme och fordonsposition
Hur säker är världsmodellen, och hur upptäcker systemet försämrad uppfattning?
Förutsägelse och planering
Uppskatta andra trafikanters troliga beteende och välj en säker bana
Förblir planen säker även under osäkerhet och med rimliga alternativa beteenden?
Kontrollera
Översätt den planerade rörelsen till styrning, bromsning och acceleration
Kan fordonet följa planen säkert trots variationer i ställdon eller yta?
Säkerhetsövervakning
Övervaka fel, antaganden, ODD-status och reservbeteende
Vad händer när den primära stacken blir osäker eller otillgänglig?
Uppkoppling och flottdrift
Supportuppdateringar, utskick, övervakning, kartor och flottinlärning
Kan fordonet förbli säkert när anslutningen är fördröjd eller saknas?
Återvänder till MetroLoop: hur delarna fungerar tillsammans
Återupplev nu det fiktiva regniga byggmötet. Kamerorna ser koner, tillfälliga markeringar, ett arbetsfordon och cyklisten. Radar bidrar med rörelse- och avståndsinformation. Lidar bidrar med geometrisk struktur. Den inbyggda datorn sammanfogar dessa strömmar och uppdaterar den lokala scenen kontinuerligt.
AI-systemet förutspår flera rimliga cykelvägar istället för att anta en perfekt framtid. Planeraren minskar hastigheten och bevarar extra lateralt utrymme. En säkerhetsmonitor kontrollerar om den planerade banan bryter mot fordonets dynamik eller frihöjdsbegränsningar. Samtidigt känner fordonet av att byggarbetsplatsen är nära gränsen för de förhållanden som stöds.
Sedan bryts mobilanslutningen. Eftersom den kritiska körslingan körs vid kanten fortsätter den lokala uppfattningen och kontrollen. Flotttjänsten kan tillfälligt förlora ny molninformation, men bilen förlorar inte förmågan att bromsa. Om tillförlitligheten faller under systemets säkra tröskel följer fordonet sitt fördefinierade reservbeteende snarare än att improvisera bortom den optiska marginalen.
Denna hypotetiska resa illustrerar den centrala lärdomen från AV-utvecklingen: autonomi handlar mindre om att visa att en bil kan köras och mer om att visa att hela systemet kan känna igen osäkerhet, förbli motståndskraftigt när delar av miljön eller infrastrukturen försämras och nå ett säkert resultat när dess antaganden inte längre är giltiga.
Det som förblir olöst
Betydande teknisk och policymässig osäkerhet kvarstår. Långa vägar är svåra eftersom ovanliga kombinationer av väder, infrastruktur, mänskligt beteende och sensorförsämring kan vara underrepresenterade i träningsdata. Simulering kan öka täckningen men återger inte verkligheten perfekt. Verkliga tester ger värdefulla bevis men kan inte avslöja alla möjliga farliga kombinationer före driftsättning.
Att skala från en begränsad ODD i städer till bredare regioner förändrar också problemet. Snö, landsbygdsvägar, tillfällig trafikkontroll, nödsituationer, ovanliga fordon, inkonsekvent skyltning och olika körkulturer kan alla bidra till distributionsförskjutningar. Ett system som är påvisbart säkert i en operativ domän är inte automatiskt bevisat säkert i en annan.
AI skapar också livscykelfrågor. Modeller kan ändras efter programuppdateringar, och nya fältdata kan avslöja tidigare okända svagheter. Det gör versionskontroll, regressionstestning, säkerhetsövervakning, cybersäkerhet, spårbarhet och uppdateringsstyrning till en del av säkerhetsargumentet – inte bara programvarudrift.
Nästa fas av autonomi är integration, inte ett enda genombrott
Utvecklingen av autonoma fordon beskrivs ofta som en kapplöpning mot smartare AI. Det är bara en del av historien. Det mer betydelsefulla skiftet är mot integrerade system där AI, sensorer, edge computing av fordonskvalitet, funktionell säkerhet, SOTIF, cybersäkerhet, driftsgränser, verkliga mätningar och tillsyn förstärker varandra.
För en hypotetisk flotta som MetroLoop skulle framgång inte definieras av huruvida fordonet hanterade en enda imponerande möte med en byggarbetsplats. Den meningsfulla frågan skulle vara om systemet kan fungera upprepade gånger inom en känd optisk dumpningsenhet (ODD), identifiera när förhållandena inte längre är tillförlitliga, bevara säker lokal kontroll utan att vara beroende av perfekt anslutning, lära sig av bevis från flottan och stödja påståenden med transparenta data.
Det är dit autonoma fordon är på väg år 2026: bort från idén om en bil som helt enkelt "kör sig själv", och mot ett kontinuerligt validerat säkerhetssystem vars intelligens är distribuerad över sensorer, inbyggda datorer, programvara, flottinfrastruktur och noggrant definierade driftsgränser.