Hem
» New Trends
»
Uppkomsten av förkroppsligad AI: Överbrygga klyftan mellan kod och fysisk verklighet
Uppkomsten av förkroppsligad AI: Överbrygga klyftan mellan kod och fysisk verklighet
Förkroppsligad AI förändrar den centrala frågan inom robotik. Istället för att fråga sig ”Kan programvara känna igen detta objekt?” eller ”Kan en robot upprepa denna rörelse?” frågar sig forskare i allt högre grad om ett system kan uppfatta en föränderlig scen, förstå ett mänskligt mål, välja en användbar handling, utföra den genom en fysisk kropp, upptäcka fel och försöka igen.
Den förändringen låter stegvis, men den förändrar nästan alla designbeslut. En språkmodell kan vara fel och producera en dålig mening. En fysisk agent kan tappa ett glas, kollidera med en person, skada utrustning eller helt enkelt misslyckas eftersom friktion, belysning, objektgeometri, sensorbrus och timing skiljer sig från dess träningsdata. De viktigaste valen inom förkroppsligad AI handlar därför inte om att välja en enda "bästa" modell. De handlar om att bestämma var intelligensen ska finnas, hur mycket autonomi som är lämplig, vilken typ av data som är värd att samla in och vilka delar av kontrollstacken som ska förbli konventionella och deterministiska.
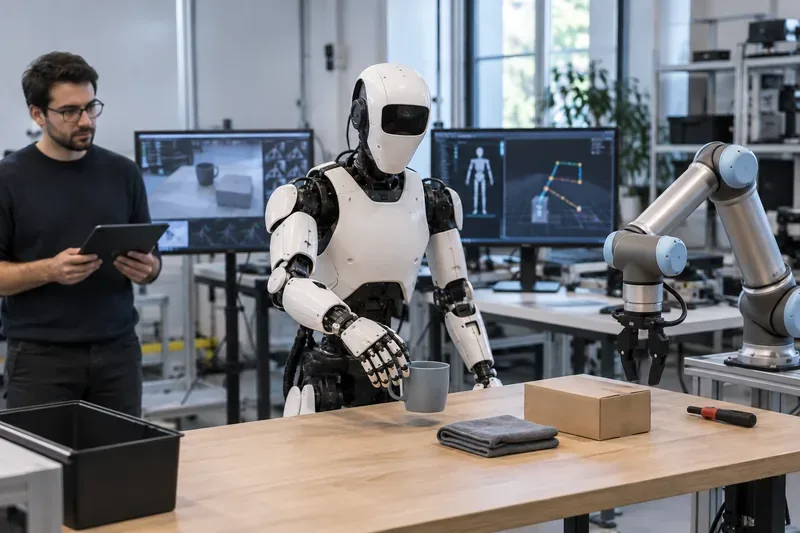
En scen i ett robotlabb illustrerar den centrala loopen för förkroppsligad AI: att känna av omgivningen, tolka en uppgift, producera rörelse och observera det fysiska resultatet.
Vad skiljer förkroppsligad AI från vanlig mjukvaru-AI?
Förkroppsligad AI kopplar perception och resonemang till handlingar som förändrar den fysiska världen. Ett typiskt system kan kombinera kameror, kraft- eller beröringsavkänning, proprioception, språkinstruktioner, en övergripande planerare, en vision-språk-handlingsmodell, lågnivårörelsekontroll och hårdvarusäkerhetslager. Det definierande draget är den slutna slingan: systemet observerar, agerar, observerar konsekvensen och anpassar sig.
Framstegen har accelererat eftersom robotik lånar idéer som hjälpt grundläggande modeller att skalas upp i språk och vision. År 2023 samlade Open X-Embodiment-samarbetet data från 22 robottyper, mer än 500 färdigheter och över en miljon episoder, vilket visade att utbildning mellan robotar skulle kunna förbättra överföringen snarare än att kräva ett helt separat inlärningssystem för varje maskin. Google DeepMinds ursprungliga projektbeskrivning finns tillgänglig i deras forskningsöversikt för Open X-Embodiment och RT-X .
År 2025 och 2026 drev flera grupper idén vidare. NVIDIA släppte GR00T N1 som en öppen humanoid grundmodell tränad från en blandning som inkluderar robotbanor, mänsklig video, simulering och syntetisk data, enligt den officiella GR00T N1-forskningssidan . Physical Intelligences π0.5-arbete utforskade generalisering av öppna världar genom samträning på heterogena robot- och multimodala data; deras artikel rapporterar flerstegsuppgifter i tidigare osedda hem och är tillgänglig från den ursprungliga π0.5-artikeln . Figure beskrev Helix 02 i januari 2026 som ett enhetligt neuralt system för helkroppskontroll av humanoider; eftersom detta är ett företagspublicerat resultat snarare än ett oberoende riktmärke, läses deras påståenden bäst i det sammanhanget genom det tekniska tillkännagivandet om Helix 02 .
Det första stora valet: heltäckande kontroll eller en skiktad arkitektur?
En av de tydligaste avvägningarna är om en inlärd modell ska styra roboten från perception hela vägen till motorisk utdata, eller om systemet ska dela upp jobbet mellan övergripande resonemang och lägre nivåstyrenheter.
Närma sig
Styrkor
Avvägningar
Bästa passform
Helhetsinriktad vision-språk-handlingspolicy
Kan lära sig direkta mappningar från observationer och instruktioner till handlingar; kan minska uppgiftsspecifik handteknisk ingenjörskonst
Svårare att tolka, validera och begränsa; ofta datakrävande; oväntade fysiska tillstånd kan avslöja sprött beteende
Forskning om generell manipulation, anpassningsbara hushållssysslor, miljöer där brett beteende är viktigare än strikt determinism
Hierarkiskt resonemang plus lågnivåkontroll
Separerar planering från snabb motorkörning; enklare att infoga säkerhetskontroller, rörelseplanerare eller specialiserade styrenheter
Mer systemintegration; gränssnitt mellan lager kan introducera latens eller felaktiga antaganden
Industriella, samarbetsinriktade eller säkerhetskänsliga miljöer där förutsägbar rörelse och explicita skyddsåtgärder är viktiga
Konventionell automatisering med selektiva AI-moduler
Hög repeterbarhet, enklare validering, mogen säkerhetsteknik
Mindre flexibel när objekt, instruktioner eller layouter varierar
Repetitiva uppgifter med hög volym där variabiliteten är låg och drifttiden är viktigare än generalitet
Google DeepMinds robotstack från 2026 gör denna separation tydlig. Gemini Robotics 2 beskrivs som en vision-språk-handlingsmodell för motorisk styrning, medan Gemini Robotics ER 2 utför övergripande förkroppsligat resonemang och flerstegsplanering. Företaget erbjuder också en variant på enheten som är optimerad för lokal exekvering. Se Gemini Robotics 2-utgåvan den 30 juli 2026 och Gemini Robotics ER 2-modellkortet .
Rekommendation: Om en robot arbetar runt människor, dyra tillgångar eller hårda säkerhetsbegränsningar är en lagerbaserad design vanligtvis den mer försvarbara utgångspunkten eftersom den ger fler utrymmen att upprätthålla begränsningar. Om huvudmålet är forskning om generalisering kan en heltäckande policy avslöja funktioner som handbyggda pipelines saknar, men den bör fortfarande ligga bakom oberoende fysiska skyddsåtgärder.
Molnintelligens eller inferens på enheten?
Förkroppsligade system är ovanligt känsliga för latens. En molnmodell kan erbjuda mer beräkningsförmåga och kan uppdateras centralt, men nätverksfördröjningar och avbrott är problem i den fysiska världen när en robot måste reagera snabbt. Inferens på enheten minskar latensen tur och retur och kan hålla kamera- eller sensordata lokal, men det begränsar modellens storlek, strömförbrukning, minne och termisk design.
Googles Gemini Robotics On-Device 2-modellkort från juli 2026 är användbart eftersom det anger både fördelen och begränsningen: modellen är utformad för effektiv lokal robotmanipulation, medan dess kända begränsningar inkluderar svagare generalisering till uppgifter utanför distributionen och svårigheter med robotar med hög frihetsgrad. Det är en praktisk påminnelse om att "mindre och lokalt" inte automatiskt är likvärdigt med "samma intelligens med lägre latens".
Rekommendation: använd lokal inferens för reflexliknande eller tidskänslig kontroll, integritetskänslig avkänning och operationer som måste fortsätta utan nätverk. Använd fjärrmodeller eller större modeller för långsammare planering, semantisk tolkning, flottinlärning eller uppgifter där ökad resonemangskvalitet är värd latensen. En hybridarkitektur är ofta mer meningsfull än att tvinga alla funktioner till en plats.
Generalistmodell eller uppgiftsspecialist?
Generalistiska robotmodeller lovar överföring: lära sig av många uppgifter och utföranden, och sedan anpassa sig till en ny robot eller ett nytt jobb med mindre data. Det är attraktivt när miljöer förändras ofta. Men generalisering är inte gratis. En smal specialist kan fortfarande vara att föredra när samma operation upprepas miljontals gånger och felkostnaden är hög.
Physical Intelligences π0-arbete illustrerar skillnaden. Tidigare forskning hävdade att bred förträning förbättrar återhämtning och överföring, medan högkvalitativ efterträning hjälper till att specialisera svåra uppgifter. π0.5-artikeln utvidgar idén till nya miljöer. Den viktiga ingenjörsläxan är inte att varje tillämpning behöver en enorm generalistpolicy. Den är att förträning och specialisering kan kombineras istället för att behandlas som motsatser.
Rekommendation: Välj en generalistisk bas när uppgiftsvariation, objektvariation eller omdistributionshastighet dominerar. Välj en specialiserad policy eller konventionell automatisering när miljön är noggrant kontrollerad, uppgiften är stabil och kvalificeringskostnaden är viktigare än anpassningsförmågan.
Verkliga data, simulering eller syntetiska data?
Robotinlärning har ett dataproblem som textmodeller inte har: användbar fysisk interaktionsdata är dyr. Verkliga banor kräver hårdvara, operatörer, underhåll, utrymme, säkerhetsprocedurer och tid. Simulering kan generera erfarenhet snabbare och säkrare, men simulerad fysik och perception matchar inte helt verkligheten. Syntetiska data kan öka mångfalden, men värdet av den mångfalden beror på hur nära den täcker de förhållanden som det driftsatta systemet faktiskt kommer att möta.
NVIDIAs GR00T N1-forskning beskriver en träningsblandning som spänner över verkliga robotbanor, simulering, syntetisk data och mänsklig video. Open X-Embodiment demonstrerade en annan väg: att samla verkliga datamängder mellan institutioner och robotformer. Dessa metoder kompletterar snarare än utesluter varandra.
Rekommendation: använd simulering för att täcka farliga, sällsynta eller kombinatoriska situationer; använd verkliga data för att kalibrera verklighetsgapet och validera slutgiltigt beteende; använd syntetisk variation för att utöka visuell och uppgiftsmässig mångfald. Den starkaste datastrategin är vanligtvis en portfölj, följt av utvärdering av fysisk hårdvara som inte användes för att producera träningsexemplen.
Humanoid kropp eller specialbyggd robot?
Framväxten av förkroppsligad AI representeras ofta visuellt av humanoider, men förkroppsligandet kräver inte en människoformad kropp. En mobil manipulator, lagerarm, fyrfotad person, drönare eller autonomt fordon kan alla vara förkroppsligade AI-system om perception och inlärt resonemang sluter loopen med fysisk handling.
Humanoider har en uppenbar fördel: hem och arbetsplatser är utformade med fokus på mänsklig räckvidd, trappor, dörrar, hyllor och verktyg. En människovänlig form skulle kunna minska behovet av att omgestalta miljön. Nackdelen är komplexiteten. Helkroppsbalans, fingerfärdiga händer, energianvändning, tillförlitlighet för ställdon och säkerhet skapar ett mycket svårare kontrollproblem än en fast arm bultad till en arbetsstation.
Figures Helix 02 och Google DeepMinds arbete med helkroppsrobotik från 2026 visar varför humanoidkontroll nu är ett frontlinjeforskningsområde. Samtidigt omfattar Googles egen robotserie både biarmsystem och helhumanoider, vilket förstärker den praktiska poängen att det inte finns något krav på att använda en humanoidkropp bara för att intelligenslagret är generellt.
Rekommendation: välj morfologi från arbetsmiljön. Om uppgiften är "flytta standardiserade kartonger mellan två fasta punkter" kan en specialbyggd arm eller mobil manipulator vara billigare och enklare att certifiera. Om uppgiften är "arbeta i utrymmen avsedda för människor och använda många mänskliga verktyg" blir humanoid morfologi mer övertygande trots den ökade tekniska bördan.
Öppen plattform eller proprietär stack?
Öppna modeller och referensplattformar kan sänka experimentkostnader, förbättra reproducerbarheten och låta team inspektera eller modifiera delar av stacken. Proprietära system kan leverera en tätare hårdvaru- och mjukvaruintegration och kan komma med starkare produktstöd, men de kan begränsa portabilitet och insyn i utbildning eller kontrollinterna funktioner.
NVIDIA positionerar Isaac GR00T som en öppen utvecklingsplattform och GR00T N1 som öppen vikt. Google DeepMinds senaste Gemini Robotics-modeller har modellkort och utvalda åtkomstvägar, medan kommersiella humanoidleverantörer som Figure tätt integrerar sin egen hårdvara och modeller. Dessa är olika produktstrategier, inte direkt utbytbara forskningsresultat.
Rekommendation: Akademiska laboratorier och plattformsteam som behöver modifiera utbildning, datamängder eller styrenheter bör föredra öppna gränssnitt och reproducerbara verktyg. Implementeringsteam som bryr sig mer om support, integrationshastighet och en enda ansvarig leverantör kan rimligen föredra ett vertikalt integrerat system, förutsatt att de fortfarande kan få de valideringsbevis de behöver.
Säkerhet är inte en modellfunktion; det är en systemarkitektur
Den mest betydande skillnaden mellan förkroppsligad AI och en chatbot är att fel kan skapa fysiska faror. En säker implementering behöver därför mer än en modell som har uppmanats att "vara försiktig". Den behöver kontroller i flera lager: semantiska begränsningar, kollisionsundvikande, kraftbegränsningar, nödstopp, säkra driftszoner, hårdvaruförreglingar, operatörsprocedurer, övervakning och tydliga villkor för att lämna tillbaka kontrollen till en människa.
Google DeepMinds material för robotsäkerhet rekommenderar uttryckligen en skiktad metod och varnar för att använda deras robotmodeller för säkerhetskritiska tillämpningar som sjukvård eller transport utan lämpliga skyddsåtgärder. Dess offentliga ramverk separerar semantisk, fysisk och operativ säkerhet; se det officiella ramverket för robotsäkerhet . Detta överensstämmer med en bredare ingenjörsprincip: inlärt beteende bör inte vara det enda hindret mellan ett modellfel och en fysisk olycka.
Hur bör organisationer utvärdera förkroppsligad AI innan de inför den?
En användbar utvärdering bör baseras på operativa kriterier snarare än en demoversion. Börja med uppgiftens framgångsgrad över upprepade försök, men sluta inte där. Mät återhämtning efter störningar, tid för att slutföra uppgiften, mänskliga ingripanden, kollisions- eller nära-kollisionshändelser, greppfel, energiförbrukning, nätverksberoende och prestanda på objekt eller layouter som exkluderats från träning.
Separera sedan tre frågor som ofta blandas samman. För det första, kan modellen utföra uppgiften under kända förhållanden? För det andra, kan den generalisera när scenen förändras? För det tredje, kan hela robotsystemet misslyckas på ett säkert sätt när modellen har fel? Ett system kan få bra resultat på en dimension och dåligt på en annan.
Leverantörsdemonstrationer är användbara bevis på att en kapacitet existerar under vissa förhållanden, men de ersätter inte oberoende tester i den avsedda miljön. Påståenden som autonoma hushållsuppgifter i flera minuter eller helkroppskontroll av humanoider bör behandlas som lovande tekniska milstolpar, medan tillförlitlighet, underhållsbörda, genomströmning och säkerhet vid bred produktionsanvändning förblir applikationsspecifika frågor som kräver driftsättningsdata.
Vad uppkomsten av förkroppsligad AI faktiskt betyder
Förkroppsligad AI handlar inte bara om att ”sätta in en LLM i en robot”. Den viktigaste utvecklingen är konvergensen av multimodala grundmodeller, robotövergripande dataset, inlärda handlingspolicyer, snabb lokal inferens, simulering och konventionell robotstyrning. Tillsammans gör de det möjligt att gå från robotar som följer fasta skript till maskiner som kan tolka mål och anpassa sig till fysisk variation.
Den vinnande arkitekturen kommer att variera beroende på användningsfall. Forskningslaboratorier kan prioritera bred generalisering och öppna modeller. Fabriker kan prioritera deterministisk rörelse, drifttid och validering. Hemrobotar kan kräva människokompatibel hårdvara, interaktion med naturligt språk, integritetsmedveten bearbetning på enheten och ovanligt starkt återställningsbeteende. Farliga miljöer kan motivera större autonomi men kräva strängare övervakningskontroller.
Den praktiska frågan är därför inte huruvida förkroppsligad AI kommer att ersätta traditionell robotik. Det är där inlärd intelligens skapar tillräckligt med flexibilitet för att motivera dess osäkerhet. Team som besvarar den frågan med mätbara kriterier – latens, framgångsgrad, återställning, säkerhet, datakostnad, portabilitet och underhåll – kommer att vara bättre positionerade än team som väljer en robot eller modell enbart baserat på generalitet.