Hem
» New Trends
»
Anatomin hos kommersiella drönare: Genombrott inom hårdvara bakom autonom flygning
Anatomin hos kommersiella drönare: Genombrott inom hårdvara bakom autonom flygning
En modern kommersiell drönare förstås bäst som en kompakt flygande robot, inte bara ett flygplanskropp med en kamera. Dess verkliga värde kommer från hur väl framdrivning, kraft, navigering, perception, inbyggd datorkraft, kommunikation, nyttolaster och säkerhetslogik fungerar tillsammans under förhållandena i ett verkligt uppdrag.
Den skillnaden är viktig eftersom en imponerande specifikation fortfarande kan ge svaga resultat. Ett påstående om lång flygtid garanterar inte användbar uthållighet med tung nyttolast. Undvikande av hinder garanterar inte säker autonom navigering i mörker, dimma, reflekterande miljöer eller obefintlig terräng. En högupplöst kamera garanterar inte data av mätkvalitet om inte positionsnoggrannhet, kalibrering, rörelsekontroll och bearbetning också är lämpliga.
I slutet av den här artikeln borde du kunna titta på en kommersiell drönararkitektur och ställa en bättre fråga än "Hur avancerad är den?". Den mer användbara frågan är: "Kan det här systemet upprepade gånger producera det uppdragsresultat jag behöver, med mätbara marginaler och acceptabel operativ risk?"
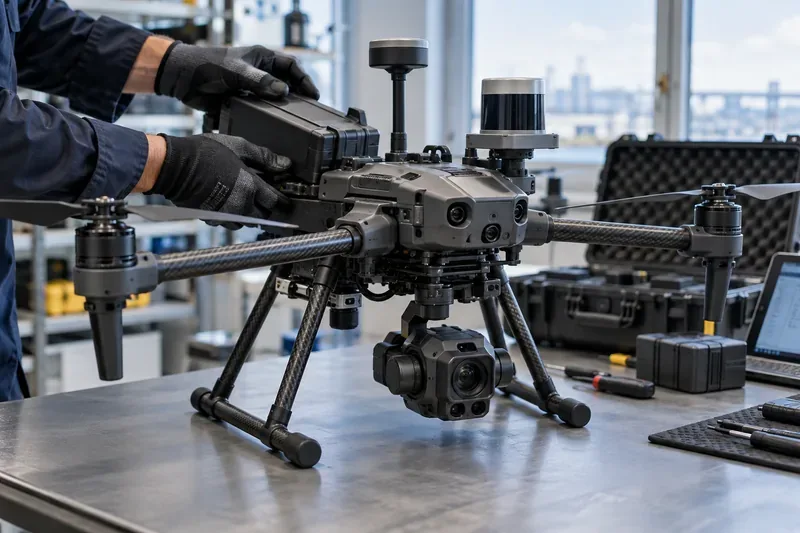
En kommersiell multirotor på en inspektionsbänk visar hur batteri, framdrivning, navigationssensorer, inbyggd perceptionshårdvara, kommunikations- och nyttolastsystem måste fungera som ett integrerat flygplan.
Vad finns inuti en kommersiell drönare?
Även om designen varierar från små fyrhjulingar till fastvingade kartläggningsflygplan och tunga lyftplattformar, innehåller de flesta kommersiella drönare samma funktionella lager. Öppen autopilotdokumentation från PX4 beskriver en välbekant kontrollkedja: sensorer matar tillståndsuppskattning, vägledning och navigering skapar börvärden, styrenheter beräknar korrigeringar och ställdon omvandlar dessa korrigeringar till motor- eller servorörelse.
Delsystem
Vad den gör
Hur en bra prestation ser ut
Flygkropp och framdrivning
Genererar lyftkraft, dragkraft och fysisk stabilitet
Förutsägbar hantering, tillräcklig dragkraftsmarginal, låg vibration och lämplig vädertålighet
Batteri och kraftelektronik
Levererar energi till motorer, datorer, sensorer och nyttolaster
Användbar uthållighet vid uppdrag med reserv, stabil spänning under belastning och repeterbar batterihälsa
Navigationssensorer
Uppskatta attityd, position, höjd, kurs och hastighet
Stabila tillståndsuppskattningar med smidig återgång när en källa försämras
Perceptionssensorer
Upptäck hinder, terräng, mål eller inspektionsobjekt
Tillförlitlig detektering i avsedd belysning, textur, räckvidd och väderomfång
Flygledare
Kör stabiliserings- och flygkontrollslingor
Snabb, deterministisk styrning med testad felhantering
Edge-dator
Kör datorseende, kartläggning, planering och AI-arbetsbelastningar
Låg latensinferens utan att förbruka en överdriven ström- eller värmebudget
Kommunikation
Flyttar kommando-, telemetri-, video- och uppdragsdata
Känd täckning, övervakning av länkkvalitet och säkert beteende vid förlorade länkar
Nyttolast
Utför affärsuppgiften: avbildning, termisk inspektion, LiDAR, leverans, avkänning eller annat arbete
Datakvalitet som uppfyller acceptanskriterierna för uppdraget
1. Flygplanskropp och framdrivning: det första prestandaområdet
Multirotorer dominerar många inspektions-, säkerhets-, fotograferings- och kartläggningsjobb på nära håll eftersom de kan sväva och manövrera exakt. Flygplan med fasta vingar är vanligtvis mer effektiva för långdistansövervakning, medan hybrid-VTOL-designer försöker kombinera vertikal start med effektiv framåtflygning.
Borstlösa motorer, moderna elektroniska hastighetsregulatorer, lättare kompositstrukturer, större och effektivare propellrar och bättre styrprogramvara har stadigt utökat vad elektriska kommersiella drönare kan bära. Men det viktiga måttet är inte maximal nyttolast eller maximal flygtid separat. Det är uthålligheten vid den nyttolast, temperatur, vind, höjd och reservpolicy som du faktiskt kommer att använda.
Ett användbart aktuellt exempel är DJIs specifikationsblad för Matrice 400. Tillverkaren anger en maximal nyttolast på 6 kg och upp till 59 minuters flygtid utan vind under en definierad testkonfiguration. Dessa siffror illustrerar utvecklingen för tunga företagsmultrotorer, men DJI uppger också att verklig prestanda varierar beroende på miljö, nyttolast och firmware. Det är precis så sådana siffror ska läsas.
Kvalitetskontroll
Mät uppdragets uthållighet med installerad operativ nyttolast och med en konservativ landningsreserv. Om fältuthålligheten konsekvent är långt under vad uppdraget behöver, kanske det inte är den bästa lösningen att öka batterikapaciteten eftersom större batterier ökar vikten. En annan flygkroppsklass, en lättare nyttolast, kortare rutter eller ett dockbaserat driftsmönster kan ge ett bättre övergripande resultat.
2. Kraftsystem: autonomi drivs fortfarande med en energibudget
Varje autonom funktion konkurrerar om samma lagrade energi. Motorer förbrukar det mesta, men högpresterande beräkningsmoduler, uppvärmda batterier, mobiltelefoner, radar, LiDAR, lampor och flera kameror kan väsentligt förändra energibudgeten.
Det är därför batterikvalitet är mer än kapacitet i wattimmar. Kommersiella operatörer bör bry sig om cellernas konsistens, temperaturbeteende, cykelåldring, uppskattning av laddningstillstånd, laddningstid, batteriloggar och om flygplanet kan upptäcka onormal spänning eller temperatur tillräckligt tidigt för att reagera säkert.
En sund kraftarkitektur syns i data: batterispänningen sjunker inte oväntat under normal acceleration, uppskattningarna av återstående kapacitet är repeterbara och uppdragsplaneraren använder en reserv som återspeglar vind- och ruttgeometri snarare än en fast optimistisk procentandel.
3. Navigering: sensorfusion är den dolda kärnan i autonom flygning
Autonomi börjar med att känna till flygplanets tillstånd. PX4-sensordokumentationen listar de viktigaste byggstenarna: gyroskop, accelerometer, magnetometer och barometer, med GNSS eller annan positioneringskälla som behövs för många automatiska lägen. Kommersiella system kan lägga till dubbel GNSS, RTK-korrigeringar, visuell odometri, LiDAR-odometri, radarhöjd eller terrängrelativ navigering.
RTK kan förbättra positionering dramatiskt när korrektionsdata och satellitgeometri finns tillgängliga. DJI, till exempel, specificerar RTK-noggrannhet i centimeterklass för Matrice 400 under dess angivna förhållanden. Men högprecisions-GNSS är inte detsamma som robust navigering. Urbana kanjoner, stålkonstruktioner, elektromagnetisk störning, flervägsreflektioner, trädtäcke och inomhusmiljöer kan alla försvaga satellitbaserad positionering.
Genombrottet är därför inte en enda "perfekt" sensor. Det är bättre fusion: att kombinera tröghets-, satellit-, visuell-, avstånds- och ibland radardata så att fordonet kan upptäcka avvikelser och fortsätta med en lämplig reserv.
Kvalitetskontroll
Utvärdera inte navigering endast i ett öppet fält. Testa de svåraste miljöer som operationen faktiskt omfattar. Leta efter positionshopp, kursinstabilitet, frekventa lägesbyten eller operatörsingripanden. Om systemet blir opålitligt när GNSS-kvaliteten sjunker kan en visuell eller LiDAR-stödd navigeringsmetod vara mer lämplig.
4. Uppfattningshårdvara: kameror är nu bara ett lager
Kommersiella drönare kombinerar alltmer flera sensormodaliteter. RGB-kameror ger rika visuella detaljer. Värmekameror stöder värmeförlustinspektion, brandbekämpning, industriellt underhåll och sökinsatser. LiDAR mäter geometri direkt. Infraröda avståndssensorer hjälper till med djup på kort avstånd. Radar kan ge användbar hinderinformation där kameror med synligt ljus är mindre tillförlitliga.
Sensorstacken på DJIs nuvarande Matrice 400 visar hur långt detta har kommit: den officiella specifikationen listar rundstrålande binokulärt seende, roterande och uppåtriktad LiDAR, en nedåtriktad 3D infraröd räckviddssensor och sexriktad mmWave-radar. Samma sida dokumenterar också miljöbegränsningar för synavkänning och noterar att vissa radarfunktioner kan vara begränsade beroende på region. Det är en viktig påminnelse om att "rundstrålande avkänning" inte är detsamma som "ovillkorligt undvikande av hinder".
För en annan arkitektur säger Skydio att deras X10 använder sex navigationslinser för 360-graders sikt och en inbyggd NVIDIA Jetson Orin GPU. Dess operatörsmaterial beskriver 360-graders hinderundvikning, 3D-kartläggning i realtid, visuell navigering, rörelseplanering, waypoint-uppdrag och visuell återgång till hemmet. Dessa funktioner visar marknadens riktning: uppfattning och planering är alltmer inbyggda snarare än att vara beroende av en fjärrdator.
Kvalitetskontroll
Bedöm uppfattningen utifrån missade hinder, falska detekteringar, minsta tillförlitliga funktionsstorlek, användbar räckvidd, beteende i svagt ljus och prestanda runt glas, ledningar, repetitiva texturer, damm, regn och rörliga föremål. Om en miljö upprepade gånger orsakar osäkerhet, ändra sensormixen eller driftsproceduren snarare än att anta att mer AI ensamt kommer att lösa det.
5. Edge AI: mer beräkningsförmåga förändrar vad som kan hända ombord
Inbyggda AI-acceleratorer gör det möjligt för drönare att köra objektdetektering, visuell navigering, kartläggning, spårning, semantisk förståelse och ruttplanering med lägre latens än en molnbaserad design. NVIDIAs nuvarande Jetson-linje visar skalan av inbyggd databehandling som nu finns tillgänglig: deras officiella jämförelse listar 67 TOPS för Jetson Orin Nano Super-utvecklarpaketet och 275 TOPS för Jetson AGX Orin-utvecklarpaketet, med olika effektkurvor.
Raw TOPS är dock inte ett mått på uppdraget. En drönardator måste passa inom begränsningar vad gäller massa, värme, effekt, minne och tillförlitlighet. En mindre modell som körs förutsägbart vid kanten kan vara mer användbar än en mycket större modell som överhettas, tömmer batteriet eller ökar latensen i den flygkritiska uppfattningen.
Den starkaste arkitekturen separerar också ansvarsområden. Stabilisering och väsentlig flygsäkerhet bör inte vara beroende av en stor AI-modell. AI-uppfattning kan föreslå hinder, mål eller rutter, medan flygkontroll på lägre nivå förblir deterministisk och oberoende övervakad.
6. Kommunikation: en datalänk ersätter inte autonomi
Kommersiella uppdrag kan använda dedikerade radiolänkar, Wi-Fi-länkar, mobilanslutning, satellittjänster eller kombinationer av dessa. Länken överför kontrollkommandon, telemetri, video, korrigeringar, uppdragsuppdateringar och flottdata. För fjärroperationer är redundans och återställningslogik viktigare än den maximala angivna räckvidden.
Ett moget system vet vad det ska göra när bandbredden minskar, latensen ökar eller länken försvinner. Beroende på uppdrag och auktorisering kan det innebära att sväva, klättra, landa, återvända hem, fortsätta en fördefinierad rutt eller övergå till en annan kommunikationsväg.
I USA har hårdvara också en stark inverkan på efterlevnad. FAA:s riktlinjer för fjärridentifiering förklarar att drönare som måste registreras generellt sett måste följa Remote ID, som sänder ut identifierings- och platsinformation. Det är inte bara en administrativ funktion; det är nu en del av den systemarkitektur som operatörerna måste ta hänsyn till.
7. Vad betyder egentligen ”autonom flygning”?
Autonomi är ett spektrum, och marknadsföringsspråk komprimerar ofta flera väldigt olika förmågor till ett ord.
Stabiliserad flygning: flygplanet håller attityd, höjd eller position medan en människa styr det.
Uppdragsautomation: flygplanet följer waypoints, kartläggningsnät eller skriptade åtgärder.
Perceptionsmedveten autonomi: flygplanet upptäcker hinder eller motiv och justerar sin bana.
Miljömedveten autonomi: flygplanet bygger en lokal karta, navigerar med försämrat GNSS och planerar kring begränsningar.
Fjärrstyrd flottautonomi: uppdrag kan startas från dockor, utföras, återvändas, laddas om, laddas upp data och övervakas i flottans skala.
Kvalitetstestet är interventionsfrekvensen. Om operatörer ofta måste rädda flygplanet från navigationsfel, flyga om missade områden eller manuellt korrigera inramningen, levererar systemet inte användbar autonomi för det uppdraget, oavsett hur många autonoma funktioner som visas på specifikationsbladet.
Vad förändrades mest inom kommersiell drönarhårdvara?
Den största förändringen på senare tid är inte en enskild komponent. Det är konvergensen av flera förbättringar: tätare edge computing, multimodal hinderavkänning, kapablare batterier och framdrivningssystem, exakt RTK-positionering, modulära nyttolastgränssnitt, starkare miljöskydd och dockningsinfrastruktur.
Den konvergensen gör att kommersiella drönare kan gå från att vara ”en pilot som flyger en sensor” till ”ett övervakat robotsystem som producerar en repeterbar datauppsättning eller tjänst”. Skillnaden är synlig i inspektionsarbetsflöden. En användbar autonom inspektion når inte bara tillgången. Den följer den planerade täckningen, bibehåller säkra avstånd, upprätthåller bildöverlappning och fokus, registrerar korrekta metadata, upptäcker luckor och återvänder med tillräckligt med reserv för att hantera eventualiteter.
Hur ska man bedöma uppdragets kvalitet?
Ett köp av en kommersiell drönare eller en arkitekturgranskning bör kopplas till mätbara resultat. De bästa mätvärdena beror på uppdraget, men följande uppsättning fungerar bra som utgångspunkt.
Uppdragsslutförandegrad: Hur ofta slutförs uppgiften utan avbrott eller omflygningar?
Mänsklig interventionsfrekvens: Hur ofta måste en pilot åsidosätta autonomin?
Dataacceptansgrad: Vilken procentandel av bilder, termiska ramar, punktmoln eller leveranser uppfyller kvalitetströskeln nedströms?
Lokaliseringsintegritet: Hur ofta försämras positions- eller kursförtroendet bortom uppdragsgränsen?
Energireserv vid landning: Finns det tillräcklig marginal efter vind, omdirigering och nyttolastanvändning?
Kommunikationsmotståndskraft: Bete sig systemet förutsägbart vid försämrad eller förlorad anslutning?
Underhållsbörda: Hur många arbetstimmar, batteribyten, kalibreringar och komponentbyten krävs per flygtimme?
Miljömässig framgångsgrad: Förblir prestandan acceptabel inom det avsedda temperatur-, ljus-, vind-, damm- och nederbördsområdet?
När bör du ändra tillvägagångssättet?
Att byta plattform eller driftskoncept är motiverat när upprepade bevis visar att en begränsning i en kärnuppdrag är strukturell, inte bara ett anpassningsproblem.
Om svävtiden är flaskhalsen vid långa linjära undersökningar, överväg flygplan med fast vingar eller VTOL istället för att lägga till mer batterimassa till en multirotor.
Om GNSS-försämring orsakar upprepade autonomiafel, lägg till visuell eller LiDAR-baserad lokalisering, eller omforma uppdraget så att det förblir inom tillförlitliga positioneringszoner.
Om små ledningar eller tunna grenar är kritiska faror, anta inte att ett generellt påstående om hinderundvikande täcker dem. Validera det faktiska detektionsområdet eller använd en sensorstack som är utformad för den faran.
Om mobiltäckningen är inkonsekvent, flytta mer av uppdragslogiken ombord och definiera säkert beteende vid förlorade länkar istället för att förlita sig på oavbruten molnkontroll.
Om nyttolasten producerar utmärkta rådata men skapar för många omflygningar, förbättra uppdragsplanering, stabilisering, metadata och kvalitetskontroller innan du köper en sensor med högre upplösning.
Om myndighetsgodkännande är den största begränsningen kan det vara mer effektivt att omgestalta rutten, höjden, området, bemanningsmodellen eller driftskategorin än att lägga till hårdvara.
Reglering är en del av systemdesignen
Autonom kapacitet ger inte i sig tillstånd att operera autonomt. I USA beskriver FAA:s sammanfattning av del 107 från juli 2026 fortfarande visuell siktlinje som baslinjen för operationer med små drönarflygplan, medan sidan om avancerade operationer identifierar BVLOS som en operation som kan behöva ytterligare godkännande. FAA publicerade ett förslag till BVLOS-ramverk i augusti 2025 som omfattade flygplan, separation, auktorisationer, säkerhet, rapportering och relaterade krav. Operatörer bör verifiera den nuvarande regelstatusen innan de bygger ett affärsplan kring rutinmässig BVLOS.
I Europa använder EASA:s SORA-riktlinjer en riskbaserad process för många operationer i den "specifika" kategorin. EASA:s regler från juni 2026 införlivar SORA 2.5 och kopplar operativ risk till robustheten hos tekniska, procedurmässiga och organisatoriska riskreducerande åtgärder. I praktiken måste hårdvarukvaliteten demonstreras i samband med en definierad operation, inte bedömas isolerat.
Den praktiska gränsen för autonomi
Kommersiella drönare blir alltmer kapabla eftersom sensorer, beräkningar, styrning och uppkopplingar förbättras samtidigt. Ändå är de starkaste systemen inte de som lovar att ta bort människor från alla beslut. Det är de som gör mänsklig övervakning mer effektiv, avslöjar osäkerhet, hanterar förutsägbara fel på ett säkert sätt och producerar konsekventa resultat.
Det är det användbara sättet att läsa anatomin hos en autonom drönare. Motorer, batterier, LiDAR, kameror, AI-processorer, radioapparater och flygkontroller är bara ingredienser. Den färdiga produkten bör bedömas utifrån bevis: repeterbart genomförande av uppdrag, acceptabel datakvalitet, säkert beteende i utkanten av det operativa området och en regelutveckling som matchar den avsedda driftsättningen.