Hem
» New Trends
»
Konstruktion av himlen: Att övervinna batteri- och nyttolastbegränsningar i industriella drönare
Konstruktion av himlen: Att övervinna batteri- och nyttolastbegränsningar i industriella drönare
Industriell UAV-teknik är sällan en tävling om att hitta drönaren med den längsta annonserade flygtiden. Den användbara frågan är om ett flygplan kan bära sensorn, verktyget, lasten, datorhårdvaran och säkerhetsmarginalen som krävs för ett specifikt uppdrag samtidigt som det utför arbetet tillförlitligt. Batterimassa skapar lyftbehov, nyttolastens massa skapar mer lyftbehov, motordrivna nyttolaster förbrukar energi direkt, och vind, temperatur, höjd, svävtid och reservpolicy minskar alla den användbara marginalen.
För upphandlingsteam och ingenjörsgrupper innebär det att "batteri kontra nyttolast" bör behandlas som en avvägning på systemnivå snarare än en enda specifikation. Ett 50-minutersflygplan som har fel sensor kan vara mindre produktivt än ett 35-minutersflygplan som samlar in dubbelt så mycket användbar data per pass. På samma sätt kan en tunglyftplattform lösa ett nyttolastproblem men införa nya reglerings-, transport-, laddnings- och bemanningskrav.
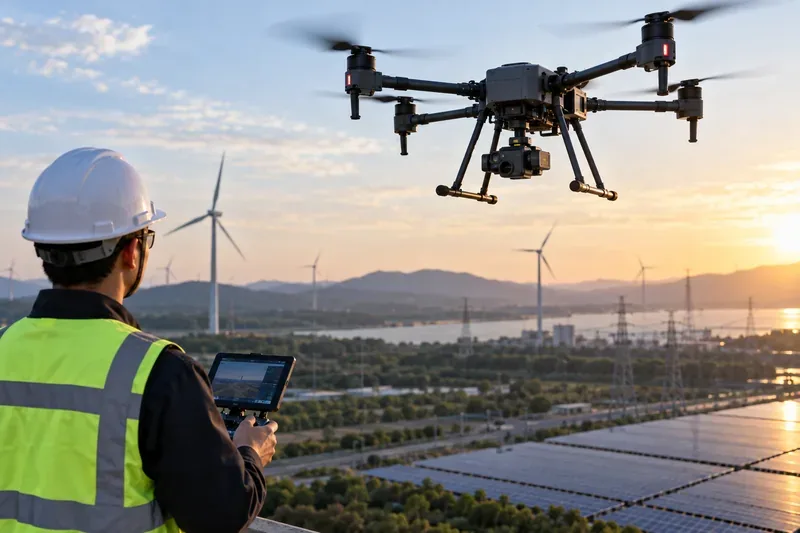
En industriell multirotor bär en inspektionskamera ovanför en anläggning för förnybar energi medan en fältoperatör övervakar flygningen. Nyttolastmassa, elektriska belastningar ombord, vind och reservkrav konkurrerar alla med framdrivningen om den tillgängliga energibudgeten.
Vad begränsar egentligen industriella drönares uthållighet?
För en elektrisk multirotorplanet begränsas uthålligheten av mer än batterikapaciteten. Flygplanet måste kontinuerligt generera dragkraft som är ungefär lika med sin vikt i svävande luft, och extra massa ökar den erforderliga dragkraften. Större batterier tillför energi, men de tillför också vikt, så att helt enkelt öka batterikapaciteten ger så småningom minskande avkastning. En expertgranskad uthållighetsmodell för multirotorplan fann att nyttolastvikt, aerodynamiskt motstånd, framdrivningseffektivitet och batteriets urladdningsbeteende alla påverkar den optimala driftspunkten. Studien validerade också dess uppskattningsmetod mot flygtester, med ett genomsnittligt fel på 2,3 procent i dess testkonfiguration. Se den ursprungliga multirotoruthållighetsstudien i Energies .
I praktiken dominerar sju faktorer den användbara flygtidsbudgeten:
Nyttolastmassa: kameror, LiDAR, gassensorer, sprutor, lastkrokar, gripdon, datorer och skyddshöljen ökar alla lyftbehovet.
Nyttolastens elförbrukning: strålkastare, radioapparater, inbyggda datorer, värmare och aktiva sensorer kan förbruka batterienergi även med blygsam massa.
Aerodynamiskt motstånd: skrymmande eller dåligt placerade nyttolaster kan kosta mer energi än vad enbart deras vikt antyder.
Flygregim: ihållande svävning är särskilt energikrävande för rotorfarkoster; måttlig framåtflygning kan vara mer effektiv för många multirotorfarkoster.
Luftdensitet: hög höjd och hög temperatur minskar rotorns prestanda och kan sänka nyttolastkapaciteten eller uthålligheten.
Vind och manövrering: vindbyar, accelerationer, upprepade stigningar och höghastighetsflygning ökar effektbehovet.
Operativ reserv: publicerade maximala flygtider använder vanligtvis ideala förhållanden och kan köra ett batteri från 100 procent till 0 procent, vilket inte är en normal policy för fältreserv.
Använd tillverkarens testförhållanden som utgångspunkt, inte ett löfte om ett uppdrag
Nuvarande industriella plattformar visar hur kraftigt specifikationerna kan förändras när nyttolast och elektriska belastningar inkluderas. DJI listar Matrice 400 med en maximal startvikt på 15,8 kg och en maximal nyttolast på 6 kg vid dess tredje gimbalkontakt under havsnivåförhållanden. DJI uppger också att nyttolastkapaciteten minskar med ökande höjd. Dess publicerade maximala flygtid är 59 minuter i stillastående vid flygning framåt med 10 m/s med en H30T-nyttolast och en total flygplansvikt på 10 670 g, från 100 procent batteri till 0 procent. TB100-batteriet är klassat till 977 Wh och väger 4 720 g. Dessa siffror är användbara tekniska indata, men DJI noterar uttryckligen att faktiska resultat beror på miljö, användning och firmware. Se de officiella DJI Matrice 400-specifikationerna .
Ett mindre exempel gör den elektriska belastningspåverkan särskilt tydlig. DJIs publicerade Matrice 4-tillbehörstest listar en maximal flygtid på 49 minuter utan laddning. Med högtalare och strålkastare installerade men inaktiverade sjunker den publicerade maxtiden till 39,6 minuter. Med båda aktiverade, vid en kombinerad listad nyttolastvikt på 189 g och en nyttolasteffekt på 35 W, sjunker den publicerade maxtiden till 32,1 minuter. Poängen är inte att varje drönare kommer att förlora samma procentandel; det är att ingenjörer måste budgetera både kilogram och watt . Se DJIs officiella Matrice 4-flygtid med tillbehör-tabell .
Tunglyftssystem uppvisar samma avvägning i större skala. Freeflys nuvarande Alta X Gen2-specifikationer listar 40:02 flygtid utan nyttolast och 17:00 vid maximal nyttolast under tillverkarens testförhållanden. Freefly förklarar också att dessa svävtester kör batterierna från 100 procent till 0 procent för att skapa en jämförande baslinje snarare än en rekommenderad fältprocedur. Se de officiella Alta X Gen2-specifikationerna och testanteckningarna .
Uthålligheten minskar snabbt när nyttolast och svävningsbehovet ökar
Storområdeskartering eller korridorundersökning
Fastvingade eller VTOL fastvingade
Effektiv framåtflygning och hög täckningsområde
Mindre lämplig för långvarig svävning eller arbete nära håll
Permanent övervakning, kommunikationsrelä, övervakning på fast plats
Fastkopplad multirotor
Markström kan ta bort den normala batteritiden
Tether begränsar rörligheten och lägger till markutrustning
Tunga sensorer, lyft, leverans eller verktygsbärande uppdrag
Tunglyftande multirotor
Hög nyttolastkapacitet med svävkapacitet
Kortare hållbarhet, större batterier, högre logistikbörda och potentiellt annorlunda regleringsvägar
Längre hållbarhet där enbart batteriprestanda är otillräcklig
Hybrid- eller bränslecellssystem
Potentiellt mer inbyggd energi än en batteridriven arkitektur
Mer komplex energihantering, bränslepåfyllning, termisk kontroll, underhåll och certifiering
När effektiviteten i ett flygplan med fasta vingar är mer värdefull än svävningstid
För kartläggning och mätningsarbete är det användbara måttet ofta hektar, miles korridor eller tillgångar som slutförs per skift snarare än minuter i luften. Wingtras dokumentation gör denna distinktion uttryckligen. Dess referensdata för WingtraOne GEN II visar att en tyngre kamerakonfiguration kan minska flygtiden samtidigt som den täckta ytan ökar eftersom sensorprestanda och krav på markprovtagning gör det möjligt för flygplanet att samla in användbar data mer effektivt. Wingtra noterar också att vind, temperatur, höjd, nyttolast och VTOL-övergångshöjd påverkar flygtiden. Se tillverkarens vägledning för flygtid, täckning och arbetstid .
Den nyare WingtraRAY illustrerar samma uppdragsorienterade strategi: företaget listar upp till 59 minuter för RGB- och multispektrala konfigurationer men 45 minuter med LiDAR, samtidigt som de betonar täckning och sensorberoende prestanda. Det är en VTOL-plattform med fasta vingar, så den kan starta vertikalt men tillbringar kartläggningsdelen av uppdraget i vingburen framåtflygning. Se den officiella tekniska sammanfattningen av WingtraRAY .
Praktisk rekommendation: om uppdraget huvudsakligen är linjärt eller täcker ett område, jämför antalet kvadratkilometer, hektar, stolpar, torn eller körfältsmil som utförs per batteriuppsättning. Om jobbet kräver att man håller en position bredvid en struktur, flyger under en bro eller placerar ett verktyg exakt, kan en multirotors svävförmåga vara värd uthållighetsstraffet.
Batteristrategi: optimera användbar energi, inte batteristorlek
1. Storleksanpassa ryggsäcken efter den faktiska startvikten
Börja med hela flygplanet: batterier, landningsställ, fästen, nyttolast, kablar, antenner, skyddshöljen och eventuella inbyggda datorer. Basera inte uthållighetsuppskattningar på "flygplan plus kamera" om den operativa konfigurationen inkluderar en strålkastare, LTE-modem, RTK-radio, fallskärm eller specialanpassat hölje.
2. Separera massbudgeten från elbudgeten
En passiv kamera kan främst kosta uthållighet genom massa och luftmotstånd. En aktiv LiDAR, spotlight, beräkningsmodul, pump eller radio kan belasta både massa och elektrisk belastning. Fråga leverantörer av nyttolast om maximal kontinuerlig och toppeffekt, inte bara genomsnittlig effekt.
3. Ha en reserv för uppdrag
Tillverkarens maximala uthållighetstester är värdefulla för jämförelser, men industriell verksamhet behöver marginaler för omkörningar, oväntad vind, positioneringsfördröjningar, batterivariationer och en säker återgång. Rätt reserv beror på flygplanet, driften, miljön, företagets rutiner och tillämpliga föreskrifter; det finns ingen enskild procentandel som passar varje uppdrag.
4. Behandla batteriåldring som en variabel i flottan
Kapacitet, inre resistans, temperatur, förvaringsrutin och cykler påverkar batteriets beteende. Som ett aktuellt exempel listar DJI ett cyklerantal på 400 för Matrice 400 TB100-batteriet, men det antalet bör inte generaliseras till andra batteripaket. Flygplanets programvara bör spåra batteriets identitet och prestanda så att flygplanet som tilldelats en högpresterande nyttolast paras ihop med ett batteri vars uppmätta tillstånd stöder uppdraget.
När en tether är det bättre svaret
För stationära industriella uppgifter kan det vara fel optimering att lägga till allt större batterier. En kabel kan leverera ström från marken medan det inbyggda batteriet tillhandahåller buffring eller nödkapacitet, beroende på systemdesignen. Detta är särskilt relevant för perimeterobservation, tillfällig kommunikation, belysning eller ihållande avkänning vid en fast punkt.
DJIs Matrice 400-ekosystem inkluderar det tetherade batteriet TB100C, vilket tillverkaren säger måste användas med en kompatibel ekosystempartners tetherade strömförsörjningssystem eller drönardocka. DJI publicerar inte en universell uthållighetssiffra för tetherad strömförsörjning eftersom hela systemet är beroende av partnerns implementering. Det är en viktig lärdom från upphandling: utvärdera hela tethersystemet, inklusive kabelmassa, spänningsomvandling, markström, vindgränser, beteende vid nödnedstigning och driftsättningstid, snarare än att behandla tetherbatteriet som en fristående uthållighetsspecifikation. Se de officiella supportspecifikationerna för Matrice 400 .
Där hybrid- och bränslecellssystem passar in
Hybrid- och vätgasbränslecellsarkitekturer är attraktiva när uppdragsuthållighet inte kan uppnås med enbart batterier, men de flyttar komplexitet från batteristorlek till energihantering. Multirotorer kräver snabb transient effekt under stigningar, vindbyavvisande och manövrering. En expertgranskad studie från 2026 av en hybrid-drönare med protonbytesmembran och bränslecell och batteri fokuserade specifikt på att hantera dessa dynamiska belastningar samtidigt som bränslecellen skyddas och uthålligheten förlängs. Forskningen stöder den tekniska motiveringen för hybridisering, men den bör inte läsas som bevis på att varje bränslecells-DRA är operativt överlägsen ett batterisystem. Se 2026 års studie av hybrid-DRA:n med bränslecell/batteri .
Använd hybrid- eller bränslecellsdrift när uthållighetsvinsten har tillräckligt med driftsvärde för att motivera bränslelogistik, ytterligare komponenter, underhåll, värmehantering, styrintegration och certifieringsarbete. För rutininspektioner med enkla batteribyten kan en enklare eldriven flotta fortfarande ge bättre produktivitet på skiftnivå.
Nyttolast kan utlösa en regeländring, inte bara en flygtidsstraff
I USA gäller FAA:s ramverk för små UAS enligt del 107 för drönare som väger mindre än 23 kg vid start. FAA anger att externa laster är tillåtna när de är säkert fästa och när de inte negativt påverkar flygegenskaper eller styrbarhet. För transport av egendom enligt del 107 måste flygplanet, anslutna system, nyttolast och last hålla sig under 23 kg totalt vid start. Se FAA:s aktuella översikt över del 107 .
Om flygplanet väger 23 kg eller mer vid start, säger FAA att operatörer kan ansöka om undantag enligt 49 USC § 44807 snarare än att operera flygplanet enligt standard Part 107. Se FAA:s vägledning enligt avsnitt 44807. Detta innebär att en uppgradering av nyttolast kan ändra inte bara framdrivningskravet utan även den regulatoriska processen, dokumentationsbördan och tidsplanen.
Checklista för fältacceptans
Väg den faktiska konfigurationen: inkludera batterier, fästen, kablar, nyttolast, tillbehör och säkerhetsutrustning.
Mät nyttolasteffekt: registrera kontinuerliga och maximala watt för motordriven utrustning.
Testa den faktiska uppdragsprofilen: svävande inspektion, kartläggningskryssningar, upprepade klättringar eller godstransporter kan ge mycket olika energianvändning.
Upprepa vid realistisk temperatur och höjd: extrapolera inte havsnivåvärden från laboratorieprover till heta platser på hög höjd utan att testa.
Definiera reserven före testet: jämför användbar uppdragstid, inte 100 till 0 procents uthållighet i huvudlinjen.
Registrera vind och ruttens geometri: motvind, stigningshastighet, svängar och avstånd från hemmet påverkar behovet av returenergi.
Validera hantering: bekräfta tyngdpunkt, vibrationer, kontrollauktoritet, landningshöjd och beteende vid låg batterinivå med den avsedda nyttolastintegrationen.
Spåra batteriets skick: identifiera batterierna individuellt och flagga onormala spänningssänkningar, temperatur eller minskad användbar kapacitet.
Kontrollera reglerade viktgränser: beräkna startvikten i den jurisdiktion där uppdraget faktiskt kommer att flygas.
Optimera jobbslutförandet: mät inspekterade tillgångar, karterade hektar eller levererad nyttolast per besättningstimme och battericykel, inte bara minuter i luften.
Det tekniska målet är produktivitet i uppdraget
Industriell drönares prestanda förbättras när batteri, framdrivning, nyttolast, flygplanskropp och uppdragsdesign behandlas som ett system. Vid närmare granskning kan den bästa lösningen vara en batteridriven multirotor med måttlig uthållighet men utmärkt svävkontroll. För kartläggning kan ett VTOL-flygplan med fasta vingar byta svävflexibilitet mot mycket högre täckningseffektivitet. För en fast observationspunkt kan en förtöjning vara mer förnuftigt än att bära ytterligare batterimassa. För extrema uthållighets- eller nyttolastkrav kan hybridkraft- eller tunglyftplattformar vara motiverade, men deras logistiska och reglerande kostnader måste inkluderas i beslutet.
Den mest tillförlitliga upphandlingsfrågan är därför inte "Vilken drönare flyger längst?". Utan "Vilken konfiguration slutför detta uppdrag med den erforderliga nyttolasten, datakvaliteten, reserven, miljömarginalen och regelefterlevnaden till den lägsta totala driftsbelastningen?". Den inramningen förvandlar batteri- och nyttolastbegränsningar från frustrerande begränsningar till mätbara tekniska val.
Tekniska referenser och tillverkarspecifikationer i den här artikeln kontrollerades den 12 september 2026. Produktens funktioner, firmwarebeteende, certifieringsstatus och driftsregler kan ändras; verifiera aktuella manualer och lokala flygkrav före driftsättning.