Hem
» New Trends
»
Hur förkroppsligad AI omformar nästa generations humanoida robotteknik år 2026
Hur förkroppsligad AI omformar nästa generations humanoida robotteknik år 2026
Den viktigaste förändringen inom humanoid robotik år 2026 är inte att robotar plötsligt blev "på mänsklig nivå". Det är att AI-stacken blir mer integrerad: perception, språk, rumsligt resonemang, förflyttning, fingerfärdighet, framstegsspårning och återhämtning tränas i allt högre grad att arbeta tillsammans istället för att konstrueras som isolerade moduler.
Ett användbart exempel kom den 30 juli 2026, när Google DeepMind introducerade Gemini Robotics 2. Företaget beskrev ett vision-språk-handlingssystem som kan styra en hel människoliknande kropp – från att gå och huka sig till att nå och manipulera objekt – och parade det ihop med en högre nivå av förkroppsligad resonemangsmodell för flerstegsuppgifter. DeepMind publicerade också resultat på uppgiftsnivå snarare än att påstå universell kompetens: på en Apollo-människoliknande uppställning var de rapporterade framgångsgraderna 68,4 % för att välja ett objekt från ett bord, 45,7 % från golvet och 76,3 % från en hylla. Dessa siffror är lovande, men de synliggör också den nuvarande begränsningen: kapaciteten förbättras snabbare än tillförlitligheten.
För läsare som utvärderar området är den skillnaden viktig. Den rätta frågan är inte längre "Kan en humanoid göra detta en gång?". Det är "Kan den utföra uppgiften upprepade gånger, under förändrade förhållanden, återhämta sig när något går fel och förbli säker runt människor?". Det är standarden som skiljer en övertygande demonstration från ett system som närmar sig användbar implementering. Se Google DeepMind Gemini Robotics 2-tillkännagivandet och rapporterade riktmärken .
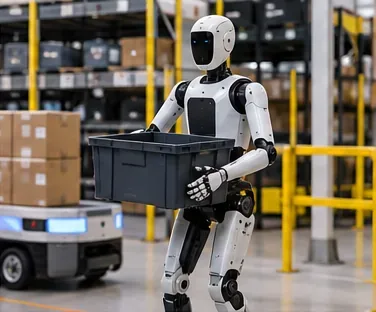
En humanoid robot bär en väska genom en lagerliknande arbetsyta, vilket illustrerar den typ av sluten perception, balans, navigering och manipulation som förkroppsligad AI måste koordinera i verkliga miljöer.
Vad förkroppsligad AI faktiskt förändrar
Förkroppsligad AI är artificiell intelligens som måste uppfatta och agera genom en fysisk kropp. För en humanoid innebär den kroppen begränsningar som en textmodell inte möter: gravitation, friktion, latens, begränsad batterikapacitet, ledbegränsningar, osäker kontakt, rörliga personer, blockerade föremål och möjligheten att orsaka fysisk skada.
Tidigare robotsystem delade ofta upp dessa problem i noggrant konstruerade moduler. En perceptionsstack detekterade objekt, en planerare valde en väg, en styrenhet utförde en rörelse och varje uppgift justerades för en snäv miljö. Modern förkroppsligad AI använder i allt högre grad grundläggande modeller – särskilt vision-språk-handling, eller VLA, modeller – för att koppla visuella observationer och språkinstruktioner direkt till handlingar, medan modeller på högre nivå resonerar kring mål och uppgiftsförlopp.
Google DeepMinds Gemini Robotics-arbete från 2025 lade explicit till fysiska handlingar som en utdatamodalitet till en multimodal modell, medan dess förkroppsligade resonemangsmodell fokuserade på rumslig förståelse och kunde anslutas till konventionella lågnivåkontroller. Denna separation är viktig: inlärd intelligens kan bredda vad roboten förstår, medan deterministiska eller certifierade kontrolllager fortfarande kan tillämpa kollisions-, kraft- och stabilitetsbegränsningar. Den ursprungliga arkitekturen beskrivs i Google DeepMinds tekniska översikt över Gemini Robotics .
Hur "bra" ser ut: Mät resultat, inte demo-attraktion
Det finns inget enskilt riktmärke som bevisar att en humanoid generellt sett är intelligent. Den mest informativa utvärderingen kombinerar flera signaler. Ett starkt system bör inte bara lyckas en gång; det bör försämras smidigt när miljön förändras och synliggöra dess misslyckanden.
Kvalitetssignal
Hur ett starkt resultat ser ut
Varningsskylt
Uppgiften lyckades
Hög repeterbarhet över många försök, inte en enda vald körning
En polerad video utan testräkningar eller misslyckanden
Generalisering
Samma policy hanterar nya objekt, layouter eller instruktioner med begränsad anpassning.
Varje ny uppgift kräver en ny policy eller en strikt iscensatt miljö
Tillförlitlighet över lång sikt
Roboten slutför sekvenser på flera minuter utan att orsaka små fel.
Prestanda visas endast för isolerade pick-and-place-åtgärder
Återhämtning
Roboten upptäcker en miss, ett fall, ett hinder eller en ändrad scen och planerar om
Ett tidigt misstag tvingar fram en fullständig återställning
Helkroppskoordination
Gående, sträckande, balanserande och handkontroll fungerar som en sluten slinga
Manipulationen lyckas endast när roboten är fixerad på plats
Latens
Uppfattning och handling förblir tillräckligt responsiva för säker sluten styrning
Långa pauser gör att roboten inte kan reagera på människor eller rörliga föremål
Säkerhetsbeteende
Systemet respekterar begränsningar för kraft, närhet, stabilitet och osäkerhet och kan be om hjälp.
Säkerhet beror endast på att den generativa modellen "förstår" vad som är farligt.
En praktisk åtgärd för alla som jämför humanoida system är att fråga efter fördelningar, inte höjdpunkter: framgångsgrad över upprepade försök, vad som förändrades mellan övnings- och testförhållanden, genomsnittlig uppgiftstid, interventionsfrekvens och de vanligaste fellägena. Om dessa svar inte är tillgängliga, behandla resultatet som ett bevis på existens snarare än bevis på driftsättningsberedskap.
Varför grundmodeller är en större sak för humanoider än för fasta robotar
Humanoida robotar har en potentiellt användbar fördel: deras kameror, händer, armar, torso och rörelseförmåga liknar det syn- och handlingsutrymme som finns i mänskliga miljöer. Det gör mänskliga demonstrationer, internetvideo, teleoperation, simulering och robotövergripande dataset till potentiellt värdefulla träningskällor.
Open X-Embodiment-projektet hjälpte till att etablera denna riktning genom att aggregera data från 22 robotutföranden och visa att en generalistisk policy skulle kunna dra nytta av erfarenheter som samlats in på andra robotar. Dess ursprungliga dataset omfattade 527 färdigheter och mer än 160 000 uppgifter. Den viktiga idén var inte att en modell löste robotikproblemet, utan att robotinlärning skulle kunna börja skalas upp genom delad, heterogen erfarenhet snarare än en policy per uppgift och per maskin. Artikeln finns tillgänglig från forskningspublikationen Open X-Embodiment .
NVIDIA har drivit en liknande skalningsstrategi för humanoider genom Isaac GR00T. År 2026 kombinerade GR00T N1.7 visionsspråksresonemang med handlingsgenerering och ett heltäckande utvecklingsarbetsflöde som omfattar datainsamling, simulering, efterträning, utvärdering och distribution. NVIDIA rapporterar att modellen förtränades på tiotusentals timmar av verklig och simulerad data och stöder kommersiell användning under en öppen licens. Den praktiska betydelsen är att ett robotteam kan börja från en generell modell och specialisera den istället för att träna varje beteende från grunden. Se NVIDIAs GR00T heltäckande arbetsflöde för humanoidpolicy .
Steget framåt 2026: Helkroppsintelligens
I åratal fokuserade många imponerande robotinlärningsresultat på manipulation på bordsskivor eftersom det isolerar ett av de svåraste problemen: att få händer och armar att interagera med oförutsägbara objekt. Humanoider måste öka rörelseförmågan och balansen utan att offra manipulationskvaliteten.
Gemini Robotics 2 är anmärkningsvärt eftersom DeepMind rapporterar en övergång från överkroppsuppgifter till helkroppskontroll på Apptroniks Apollo-plattform. I företagets exempel kan modellen tolka ett mål, gå till ett objekt, böja sig eller huka sig vid behov, gripa tag i det, flytta till en annan plats och placera det. Den tillhörande modellen för kroppsligt resonemang spårar flerstegsuppgifter under flera minuter och kan självkorrigera när ett steg misslyckas.
Det är riktningen att hålla koll på. En humanoid blir mer användbar när förflyttningen inte är en separat förprogrammerad "taxi" som flyttar händerna från en station till en annan, utan en del av samma uppgiftsrepresentation. Kvalitetstestet är om roboten kan behålla uppgiftsintentionen medan dess synvinkel, balanstillstånd, tillgänglig arbetsyta och kontaktförhållanden kontinuerligt förändras.
Fingerfärdighet blir ett dataproblem – och fortfarande ett hårdvaruproblem
Modern förkroppsligad AI kan lära sig kontaktrika beteenden som skulle vara svåra att beskriva med handskrivna regler. Figure har till exempel rapporterat att deras Helix-familj kan använda en inlärd VLA-arkitektur för logistik, tvätt och hushållshantering. I maj 2026 publicerade Figure en demonstration där två Helix-02 humanoider återställde ett sovrum tillsammans med hjälp av en inlärd policy, inklusive att öppna dörrar, hänga kläder, flytta möbler, placera föremål och bädda en säng.
Det är ett intressant systemresultat, men det bör tolkas korrekt: det är en företagsrapporterad demonstration, inte ett oberoende plattformsoberoende riktmärke. Den användbara slutsatsen är att data kan lära en arkitektur kvalitativt olika beteenden utan att omforma kärnmodellen. Resultatet och dess påstådda villkor dokumenteras i Figures Helix-02 bedroom-tidy-rapport .
Samtidigt kan bättre modeller inte kompensera i all oändlighet för dåliga sensorer eller svaga ställdon. Finjustering beror på kameraplacering, taktil eller kraftåterkoppling, fingrarnas rörelseomfång, glapp, momentkontroll och mekanisk robusthet. Figures senare hårdvaruarbete, till exempel, omdesignade explicit avkänning och händer runt sin inlärda kontroller. Detta är en bredare lärdom: om en humanoid upprepade gånger misslyckas med kontakt, greppstabilitet eller manipulation av små objekt, kan rätt lösning vara hårdvara, kalibrering eller avkänning – inte en större modell.
Simulering och syntetiska data minskar dataklyftan
Fysiska data är dyra. Mänsklig teleoperation tar tid, robotar slits ut och sällsynta edge-fall är svåra att samla in på ett säkert sätt. Förkroppsligade AI-team bygger därför data-"svänghjul" som blandar verkliga demonstrationer med simulering, syntetiska banor, video och automatisk ommärkning.
NVIDIAs Isaac GR00T-plattform kombinerar uttryckligen verklig insamlad data, simulerad data och video i internetskala, medan dess referenshumanoiddesign från 2026 kopplar inbyggda beräkningar med öppna modeller och en gemensam utvecklingsstack. Den metoden är viktig eftersom team kan utvärdera policyer i simulering innan de lägger ner hårdvarutid på varje experiment. Företagets referensplattform beskrivs i NVIDIA Isaac GR00T-referenshumanoidmeddelandet .
Simulering eliminerar inte verkligheten. Friktion, deformerbara material, sensorbrus, kontakttiming, uppvärmning av aktuatorer och mänsklig rörelse kan skilja sig markant från en simulator. Ett bra arbetsflöde använder simulering för att utöka täckningen och accelerera iteration, och mäter sedan gapet mellan simulering och verklighet explicit. Om en policy får bra resultat virtuellt men behöver frekventa återställningar på hårdvaran, är det osannolikt att mer simulering ensam löser problemet.
AI på enheten spelar större roll än det låter
Robotar arbetar i realtid. En molnturné kan vara acceptabel för planering på hög nivå, men snabb visuomotorisk styrning gynnas ofta av lokal inferens eftersom roboten måste reagera omedelbart på halkning, personer i rörelse och förändrad kontakt.
Google DeepMinds Gemini Robotics On-Device-arbete från 2025 fokuserade på att köra en VLA lokalt och anpassa den till nya robotutföranden med relativt små mängder data. År 2026 beskrev DeepMind modeller på enheten som en del av en bredare helkroppsstack. Det praktiska måttet är inte bara modellstorlek; det är end-to-end-kontrolllatens under verkliga beräknings-, termiska och effektgränser. Den underliggande riktningen dokumenteras i Gemini Robotics On-Device .
Säkerhet måste vara lager på lager, inte uppmanas
Förkroppsligad AI ökar kostnaden för misstag eftersom en robot kan tillämpa kraft i den fysiska världen. En robust arkitektur separerar därför ansvarsområden. Högnivå-AI kan tolka mål, identifiera faror och bestämma när man ska stanna eller be om hjälp. Lägre nivåkontroller kan oberoende upprätthålla ledgränser, kollisionsundvikande, kraftgränser, dynamisk stabilitet, nödstopp och begränsade zoner.
DeepMinds Robotics 2-utgåva från 2026 beskriver denna skiktade metod och introducerar ett agentiskt säkerhetsriktmärke som testar om en resonemangsmodell avvisar osäkra verktygsanrop och känner igen när mänsklig intervention behövs. Det är användbara framsteg, men framgång med riktmärket bör inte förväxlas med säkerhetscertifiering. Verkliga implementeringar kräver fortfarande applikationsspecifik riskbedömning, validerade hårdvarugränser, operativa procedurer och testning i den faktiska miljön.
En enkel regel är bra: om en säkerhetskritisk funktion kan tillämpas deterministiskt på kontroll- eller hårdvarunivå, förlita dig inte på en generativ modell som enda hinder.
När en enda heltäckande modell är fel val
End-to-end-inlärning är attraktivt eftersom det kan minska bräckligheten i handkodade gränssnitt. Det är inte alltid den bästa arkitekturen. Om en robot misslyckas med långa uppgifter, har oförutsägbar latens eller arbetar i en strikt reglerad miljö kan ett hierarkiskt system vara lättare att felsöka och validera.
Använd hierarkisk planering när uppgiften varar i minuter och kräver kontrollpunkter, förloppsuppskattning eller återhämtning.
Håll lågnivåsäkerhetsstyrenheter separerade när krafter, kollisioner eller stabilitet har hårda begränsningar.
Flytta inferens på enheten när nätverkslatens eller anslutning undergräver sluten slinga.
Lägg till strukturerad uppfattning eller uppgiftstillstånd när en ren VLA upprepade gånger tappar koll på lager, antal eller exakt processtillstånd.
Förbättra avkänning eller mekanik när fel orsakas av ocklusion, svag taktil återkoppling, glapp eller otillräcklig ställdonskontroll.
Använd eskalering med människa-i-loopen när osäkerheten är hög och kostnaden för en felaktig fysisk åtgärd är oacceptabel.
Rätt arkitektur är den som producerar den erforderliga tillförlitligheten och observerbarheten, inte den med minst antal moduler.
Vad förkroppsligad AI inte har löst ännu
Flera begränsningar är fortfarande lätta att underskatta.
Tillförlitligheten släpar fortfarande efter kapaciteten
En robot kan uppvisa ett svårt beteende men ändå förbli olämplig för kontinuerlig drift. DeepMinds egna helkroppsresultat från 2026 visar meningsfulla men långt ifrån perfekta framgångsgrader på enkla upphämtningsplatser. Ett lager, en fabrik, ett sjukhus eller ett hem behöver ett system som kan hantera timmars drift, inte bara enskilda uppgiftsförsök.
Riktmärken är svåra att jämföra
Olika organisationer använder olika robotar, händer, kameror, objektuppsättningar, layouter, framgångskriterier och nivåer av mänsklig intervention. Ett resultat på 90 % i en uppställning kan inte antas överträffa ett resultat på 75 % i en annan. De mest användbara jämförelserna håller hårdvaru- och utvärderingsvillkoren fasta.
Långhorisontfel sammansatta
Om en robot är 95 % tillförlitlig i vart och ett av 20 beroende steg, kan chansen att slutföra hela kedjan utan fel vara mycket lägre än vad antalet steg antyder. Återhämtning och framstegsspårning är därför lika viktiga som noggrannheten i råa åtgärder.
Fysisk ekonomi spelar roll
Förkroppsligad AI eliminerar inte behovet av hållbar hårdvara, batterier, underhåll, säkra ställdon, reservdelar och acceptabel cykeltid. Ett system kan vara tekniskt imponerande och ändå vara oekonomiskt för ett specifikt jobb.
Generalisering är inte detsamma som obegränsad autonomi
En modell som anpassar sig till nya objekt eller layouter är mer generell än en skriptad robot. Det betyder inte att den säkert kan hantera godtyckliga instruktioner i godtyckliga miljöer. Distributionskurvor behöver fortfarande definieras och testas.
Ett bättre sätt att bedöma den humanoida robot-"revolutionen"
Det starkaste beviset på framsteg kommer inte att vara en robot som utför den mest spektakulära engångsuppgiften. Det kommer att vara en robot som kan lära sig en ny uppgift med mindre data, överföra färdigheter till en annan miljö, utföra längre uppgifter utan ingripande, återhämta sig från vanliga misstag och hålla sig inom säkerhetsbegränsningarna samtidigt.
Enligt den standarden förändrar förkroppsligad AI redan den tekniska vägen för humanoid robotik. Korsförkroppsligade dataset gör generell förträning praktisk. VLA-modeller kopplar språk och syn till handling. Helkroppsmodeller kombinerar förflyttning med manipulation. Inferens på enheten minskar beroendet av molnlatens. Syntetiska data och simulering utökar träningsomfattningen. Förkroppsligad resonemang på högre nivå förbättrar uppgiftsnedbrytning, framstegsspårning och återhämtning.
Men fältet befinner sig fortfarande i övergången från "möjligt" till "pålitligt". Det är därför de mest användbara uppdateringarna för 2026 är de som visar uppmätta framgångsgrader, längre uppgiftshorisonter, överföringsförhållanden, säkerhetsbeteende och återställning efter fel – inte bara mer flytande demonstrationer.
För alla som avgör om nästa generations humanoider är redo för ett verkligt arbetsflöde, bör den sista frågan vara operationell: Uppfyller systemet den erforderliga framgångsgraden, cykeltiden, återhämtningsgraden, interventionsgraden och säkerhetsramen i den miljö där det faktiskt kommer att fungera? Om inte, är rätt åtgärd inte nödvändigtvis att överge förkroppsligad AI. Det kan vara att begränsa uppgiften, lägga till övervakning, ändra arkitekturen, samla in bättre data eller förbättra robotkroppen tills det uppmätta resultatet är tillräckligt bra.