Hem
» New Trends
»
Bortom stora språkmodeller: Varför förkroppsligad AI är nästa gräns inom teknik
Bortom stora språkmodeller: Varför förkroppsligad AI är nästa gräns inom teknik
Stora språkmodeller förändrade datortekniken genom att göra programvara dramatiskt bättre på att förstå och generera språk. Men nästa stora gräns är inte bara en större chatbot. Det är förkroppsligad AI : AI som kan uppfatta en fysisk miljö, resonera kring vad som händer, välja en handling, utföra den handlingen via en robot eller annan maskin och använda feedback för att justera vad den gör härnäst.
Den skillnaden är viktig eftersom den fysiska världen inte väntar på ett perfekt svar. En lagerrobot som sträcker sig efter en låda måste bedöma avstånd, undvika människor, ta hänsyn till att ett föremål glider i griparen och avgöra om upphämtningen faktiskt lyckades. En jurist kan beskriva dessa steg. Ett förkroppsligat system måste sluta cirkeln mellan förståelse och handling.
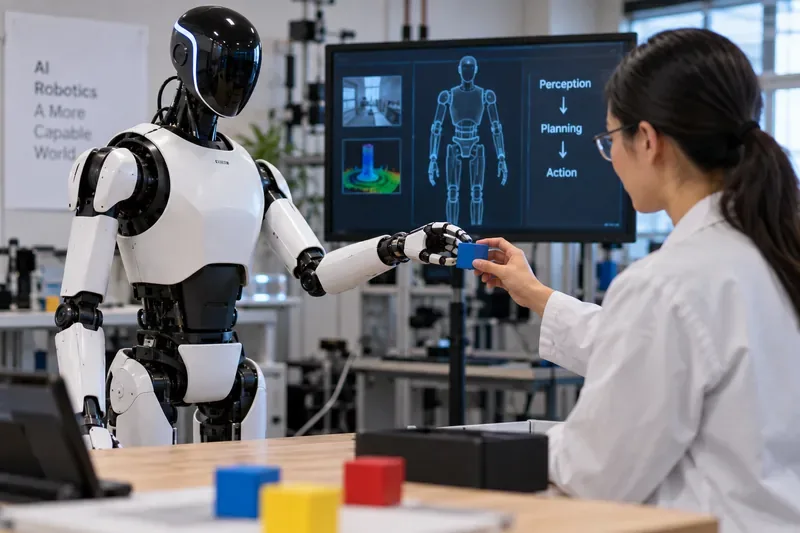
En humanoid robot och forskare interagerar med ett fysiskt objekt medan en labbdisplay visar loopen från perception till planering till handling som skiljer förkroppsligad AI från språkbaserade system.
Det korta svaret: förkroppsligad AI kopplar intelligens till konsekvenser
En juridiktekniker arbetar huvudsakligen inom ett informationsutrymme: text, kod, bilder, ljud eller andra digitala in- och utgångar. Förkroppsligad AI lägger till en kropp, sensorer, ställdon och en kontrollslinga. Det kan innebära en humanoid robot, en mobil manipulator, ett autonomt fordon, en drönare eller en annan maskin som måste agera säkert i den verkliga världen.
I praktiken överger inte de starkaste systemen språkmodeller. De lägger till nya funktioner kring sig. En högnivåmodell kan tolka ett mål som "rensa denna arbetsbänk", medan en vision-språk-handlingsmodell , eller VLA, omvandlar visuella observationer och språkinstruktioner till robothandlingar. Styrenheter på lägre nivå hanterar sedan exakt rörelse, balans, kraft och timing.
Google DeepMinds nuvarande robotikarbete illustrerar den uppdelningen. Dess Gemini Robotics-familj kombinerar förkroppsligat resonemang med modeller som omvandlar visuella och språkliga input till motorisk kontroll. Företagets Gemini Robotics ER 2-modellkort från juli 2026 beskriver en modell för förkroppsligat resonemang utformad för rumsligt, temporalt och fysiskt resonemang. NVIDIA använder en kompletterande plattformsmetod: Isaac GR00T kombinerar grundmodeller, datapipelines, simulering, mellanprogram och robotbaserad databehandling för allmän humanoidutveckling.
Vad förändras när AI får en kropp?
Lager
Huvudjobb
Vad kan gå fel
LLM eller resonemang på hög nivå
Tolka mål, språk, regler och sammanhang
Missförstår begäran eller gör en ogiltig plan
Uppfattning
Uppskatta objekt, personer, geometri, rörelse och tillstånd från sensorer
Missar ett hinder, missbedömer avstånd eller tappar koll på ett föremål
VLA- eller robotpolicy
Kartlägg observationer och instruktioner till åtgärder
Väljer en ineffektiv eller osäker rörelse
Lågnivåkontroll
Utför rörelse, balans, grepp, kraft och timing
Halkar, skjuter över, kolliderar eller destabiliserar
Feedback och säkerhet
Upptäck framgång, misslyckande, osäkerhet och faror
Misslyckas med att stoppa, återhämta sig eller be om mänsklig hjälp
Det är därför att "bara placera en LLM i en robot" inte är en tillräcklig ingenjörsstrategi. Språkligt resonemang är användbart, men användbar fysisk autonomi kräver också avkänning, realtidskontroll, kalibrering, fysik, säkerhetsbegränsningar och återhämtningsbeteende.
Varför kroppslig AI utvecklas nu
1. Robotinlärning får bredare data
Traditionella industrirobotar är utmärkta när miljön är noggrant kontrollerad och uppgiften knappt förändras. Allmänna robotar behöver en bredare erfarenhetsbas. Open X-Embodiment-projektet samlade mer än en miljon verkliga robotbanor över 22 robotutföranden. Dess centrala resultat var att träning mellan olika robotar kan producera användbar överföring istället för att kräva att varje maskin bara lär sig från sin egen isolerade datauppsättning.
Det betyder inte att en enda datauppsättning gör en robot universellt kapabel. Det visar varför data från olika utföranden är viktiga: erfarenhet som samlats in på en plattform kan hjälpa modeller att lära sig koncept och beteenden som generaliseras till andra.
2. Grundmodeller går från ord till handling
En språkmodell förutsäger tokens. En robotgrundmodell kan tränas att förutsäga handlingar utifrån visuella observationer och språk. NVIDIAs GR00T-forskning använder till exempel en blandning av mänsklig video, verkliga robotbanor, simulerade banor och syntetisk data. Google DeepMinds robotarbete fokuserar på liknande sätt på att kombinera multimodalt resonemang med handlingsutförande.
Den praktiska konsekvensen är viktig. Istället för att konstruera en separat modell från grunden för varje plocknings-, placerings-, sorterings-, räckvidds- eller överlämningsuppgift kan utvecklare utgå från en bredare modell och anpassa den till en specifik robot, miljö och arbetsflöde.
3. Simulering minskar kostnaden för fysiska försök och fel
Verkliga robotdata är dyra eftersom hårdvara rör sig långsammare jämfört med programvara, går sönder, slits ut och kan skapa säkerhetsrisker under träning. Simulering fungerar därför som en multiplikator. NVIDIAs Isaac Sim stöder fysikbaserad simulering, generering av syntetisk data, mjukvaru-i-loop-testning och hårdvaru-i-loop-testning.
Simulering ersätter inte verklig validering. Gapet mellan simulering och verklighet kvarstår: friktion, belysning, flexibla material, sensorbrus, människor och mekaniskt slitage kan skilja sig från en virtuell modell. En bättre användning av simulering är att täcka många scenarier billigt och sedan validera kritiskt beteende på faktisk hårdvara.
4. Systemet kan nu resonera om framgång, inte bara utfärda kommandon
Förkroppsligad intelligens blir mycket mer användbar när en robot kan avgöra om ett steg fungerade. Google DeepMinds tillkännagivande om Gemini Robotics-ER 1.6 i april 2026 betonade spatial resonemang, planering, instrumentläsning och framgångsdetektering. Dessa förmågor är viktiga eftersom fysiska uppgifter är fulla av delvisa misslyckanden: en låda kan ha fastnat, en flaska kan välta eller en del kan finnas där men inte sitta korrekt.
Ett robust system behöver därför mer än en plan. Det behöver observation efter handling och en policy för vad man ska göra när verkligheten inte stämmer överens med planen.
Ett konkret exempel: att rensa en rörig arbetsbänk
Tänk på instruktionen ”Lägg verktygen i lådan och släng förpackningen.” En jurist kan skapa en rimlig checklista. Ett förkroppsligat AI-system måste göra mycket mer:
identifiera vilka föremål som är verktyg och vilka som är skräp;
uppskatta var varje objekt finns och om det är nåbart;
välj ett säkert grepp utan att krossa eller tappa föremålet;
rör dig runt hinder samtidigt som du håller dig borta från människor;
verifiera att föremålet landade på den avsedda platsen;
återhämta sig om greppet misslyckas eller scenen förändras.
Detta exempel visar också var förkroppsligad AI kan vara en dålig lösning. Om varje objekt anländer i samma orientering på ett fast transportband kan en enklare industriell automationscell vara billigare, snabbare, lättare att validera och lättare att underhålla. Förkroppsligad AI får sin komplexitet när miljön, objekten, instruktionerna eller arbetsflödena varierar tillräckligt för att stel automatisering blir spröd.
När förkroppsligad AI passar bra ihop
Förkroppsligad AI är mest attraktiv när en uppgift kombinerar fysisk interaktion med meningsfull variation. Bra kandidater inkluderar logistik med blandade artiklar, flexibel tillverkning, laboratorieautomation, inspektion, servicerobotik och miljöer där människor ger instruktioner på naturligt språk som måste vara förankrade i omgivningen.
Fyra omständigheter stärker argumentet:
Variation är oundviklig. Objekt, positioner, rutter eller mål förändras ofta.
Uppgiften gynnas av uppfattningsförmåga och omdöme. En fast sekvens är inte tillräcklig.
Det finns tillräckligt ekonomiskt värde för att stödja datainsamling, integration och underhåll.
Ett säkert driftområde kan definieras. Mänsklig tillsyn, hastighetsbegränsningar, restriktionsområden, nödstopp eller andra skyddsåtgärder kan begränsa risken.
När en juridikexamen, konventionell programvara eller klassisk automatisering fortfarande är bättre
Förkroppsligad AI bör inte behandlas som standardlösningen för alla automatiseringsproblem. Om arbetet är helt digitalt undviker en LLM eller konventionell mjukvaruagent kostnaden och risken med hårdvara. Om en fysisk process är repetitiv och mycket strukturerad kan en traditionell robotcell överträffa ett allmänt förkroppsligat system vad gäller cykeltid och förutsägbarhet.
Det finns också en medelväg. Ett företag kan använda en juridiktekniker (LLM) för planering eller operatörsassistans samtidigt som rörelseutförandet hålls deterministiskt. Detta kan vara ett klokt val i reglerade, säkerhetskritiska eller högkapacitetsmiljöer där öppen autonomi ännu inte är värd att kompromissa med.
De svårare problemen handlar inte längre bara om modellintelligens
I takt med att förkroppsligad AI förbättras, flyttas flaskhalsar i driftsättningen alltmer in i systemteknik. Utvecklare måste synkronisera kameror och andra sensorer, kalibrera robotgeometri, hantera latens, samla in representativ data, övervaka hårdvarans hälsa, fastställa feltillstånd och definiera vad som händer när tillförlitligheten är låg.
Säkerhet skiljer sig också fundamentalt från chatbotsäkerhet. En dålig mening kan vilseleda en användare; ett dåligt motorkommando kan skada utrustning eller skada någon. Det är därför modellutvärderingar, fysiska skyddsåtgärder, körtidsövervakning och mänskliga interventionsmekanismer måste fungera tillsammans.
DeepMinds robotmodellkort dokumenterar explicit avsedda användningsområden, begränsningar och säkerhetsaspekter snarare än att presentera modellens kapacitet som tillräckliga bevis för obegränsad driftsättning. Det är ett användbart mönster för branschen: kapacitetsdemonstrationer bör separeras från bevis på att ett system är säkert och tillförlitligt på en specifik arbetsplats.
Vad man ska titta på härnäst
Den viktigaste signalen är inte om robotar blir mer mänskliga. Det är om intelligensstacken blir mer överförbar, mer dataeffektiv, lättare att validera och säkrare i föränderliga miljöer.
Flera riktningar är redan synliga. Korsbyggande lärande syftar till att återanvända erfarenheter över olika robotkroppar. Helkroppsmodeller expanderar bortom bordsmanipulation. Inferens på enheten kan minska beroendet av nätverkslatens för tidskänslig styrning. Simulering och syntetiska data används för att utforska fall som skulle vara dyra eller farliga att reproducera upprepade gånger i den verkliga världen. Samordning mellan flera robotar går också från en forskningsidé till integrerad systemkapacitet.
Ingen av dessa utvecklingar bevisar att universalrobotar är redo för varje hem eller företag. Den starkare slutsatsen är snävare och mer användbar: AI:s gränser expanderar från att generera information till att agera under fysiska begränsningar . Den förändringen introducerar nya möjligheter, men också nya krav på kontroll, validering, säkerhet och ekonomi.
Slutsats
Stora språkmodeller är fortfarande en viktig del av stacken eftersom språk är ett kraftfullt gränssnitt för mål, kunskap och planering. Förkroppsligad AI utvidgar den intelligensen till miljöer där framgång beror på att känna av vad som faktiskt händer, vidta en åtgärd och reagera på resultatet.
För ett problem som enbart rör mjukvara kan en juridiklärare fortfarande vara rätt verktyg. För en fast fysisk process kan konventionell automatisering fortfarande vinna. Men när maskiner måste arbeta i röriga, föränderliga miljöer och översätta mänskliga avsikter till tillförlitligt fysiskt beteende, blir förkroppsligad AI den mer relevanta frontlinjen.