Domov
» New Trends
»
Za hranicami rozsiahlych jazykových modelov: Prečo je stelesnená umelá inteligencia ďalšou hranicou v technológiách
Za hranicami rozsiahlych jazykových modelov: Prečo je stelesnená umelá inteligencia ďalšou hranicou v technológiách
Rozsiahle jazykové modely zmenili výpočtovú techniku tým, že softvér dramaticky zlepšil pochopenie a generovanie jazyka. Ďalšou významnou hranicou však nie je len väčší chatbot. Je to stelesnená umelá inteligencia : umelá inteligencia, ktorá dokáže vnímať fyzické prostredie, uvažovať o tom, čo sa deje, vybrať si akciu, vykonať túto akciu prostredníctvom robota alebo iného stroja a pomocou spätnej väzby upraviť svoju ďalšiu akciu.
Toto rozlíšenie je dôležité, pretože fyzický svet nečaká na dokonalú odpoveď. Skladový robot, ktorý siaha po krabici, musí odhadnúť vzdialenosť, vyhnúť sa ľuďom, zohľadniť predmet, ktorý sa mu vkĺzne do chápadla, a rozhodnúť, či sa vyzdvihnutie skutočne podarilo. LLM dokáže tieto kroky opísať. Stelesnený systém musí uzavrieť slučku medzi pochopením a konaním.
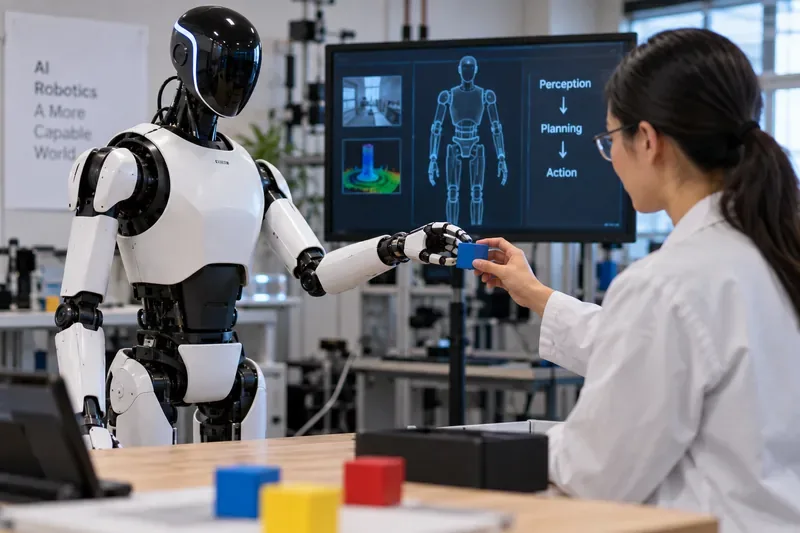
Humanoidný robot a výskumník interagujú s fyzickým objektom, zatiaľ čo laboratórna expozícia zobrazuje slučku od vnímania cez plánovanie až po akciu, ktorá odlišuje stelesnenú umelú inteligenciu od systémov založených len na jazyku.
Stručná odpoveď: stelesnená umelá inteligencia spája inteligenciu s dôsledkami
LLM pracuje primárne v informačnom priestore: text, kód, obrázky, zvuk alebo iné digitálne vstupy a výstupy. Vstavaná umelá inteligencia pridáva telo, senzory, akčné členy a riadiacu slučku. To môže znamenať humanoidného robota, mobilný manipulátor, autonómne vozidlo, dron alebo iný stroj, ktorý musí v reálnom svete konať bezpečne.
V praxi najsilnejšie systémy neopúšťajú jazykové modely. Vrstvené sú okolo nich nové možnosti. Model na vysokej úrovni môže interpretovať cieľ, ako napríklad „vyčistiť tento pracovný stôl“, zatiaľ čo model videnia-jazyka-akcie alebo VLA prevádza vizuálne pozorovania a jazykové inštrukcie na akcie robota. Riadiace jednotky nižšej úrovne potom riadia presný pohyb, rovnováhu, silu a načasovanie.
Súčasná práca spoločnosti Google DeepMind v oblasti robotiky ilustruje toto rozdelenie. Jej rodina produktov Gemini Robotics kombinuje stelesnené uvažovanie s modelmi, ktoré premieňajú vizuálne a jazykové vstupy na motorické riadenie. Karta modelu Gemini Robotics ER 2 od spoločnosti z júla 2026 opisuje model stelesneného uvažovania navrhnutý pre priestorové, časové a fyzické uvažovanie. NVIDIA pristupuje ku komplementárnej platforme: Isaac GR00T kombinuje základné modely, dátové kanály, simuláciu, middleware a výpočty na strane robotov pre vývoj humanoidov na všeobecné účely.
Čo sa zmení, keď umelá inteligencia dostane telo?
Vrstva
Hlavné zamestnanie
Čo sa môže pokaziť
LLM alebo uvažovanie na vysokej úrovni
Interpretovať ciele, jazyk, pravidlá a kontext
Nesprávne pochopí žiadosť alebo vytvorí neplatný plán
Vnímanie
Odhadujte objekty, ľudí, geometriu, pohyb a stav zo senzorov
Mine prekážku, nesprávne odhadne vzdialenosť alebo stratí prehľad o predmete
VLA alebo politika robotov
Priradenie pozorovaní a pokynov k akciám
Vyberie neefektívny alebo nebezpečný pohyb
Nízkoúrovňová kontrola
Vykonávať pohyb, rovnováhu, úchop, silu a načasovanie
Šmykne, prekročí limit, zrazí sa alebo destabilizuje
Spätná väzba a bezpečnosť
Zistiť úspech, neúspech, neistotu a riziká
Nedokáže sa zastaviť, spamätať sa alebo požiadať o ľudskú pomoc
Preto nie je postačujúca inžinierska stratégia „jednoducho vložiť LLM do robota“. Jazykové uvažovanie je užitočné, ale užitočná fyzická autonómia si vyžaduje aj snímanie, riadenie v reálnom čase, kalibráciu, fyziku, bezpečnostné obmedzenia a správanie pri zotavení.
Prečo sa stelesnená umelá inteligencia práve teraz rozvíja
1. Robotické učenie získava širší okruh údajov
Tradičné priemyselné roboty sú vynikajúce, keď je prostredie prísne kontrolované a úloha sa takmer nemení. Roboty na všeobecné použitie potrebujú širšiu základňu skúseností. Projekt Open X-Embodiment zhromaždil viac ako milión reálnych trajektórií robotov v 22 vyhotoveniach robotov. Jeho ústredným zistením bolo, že tréning na rôznych robotoch môže viesť k užitočnému prenosu namiesto toho, aby sa každý stroj musel učiť iba zo svojho vlastného izolovaného súboru údajov.
To neznamená, že jeden súbor údajov robí robota univerzálne schopným. Ukazuje to však, prečo sú dôležité dáta z rôznych platform: skúsenosti zhromaždené na jednej platforme môžu pomôcť modelom naučiť sa koncepty a správanie, ktoré sa dajú zovšeobecniť aj na ostatné.
2. Základné modely prechádzajú od slov k činom
Jazykový model predpovedá tokeny. Základný model robota sa dá trénovať na predpovedanie akcií podmienených vizuálnymi pozorovaniami a jazykom. Výskum GR00T spoločnosti NVIDIA napríklad využíva kombinácie ľudského videa, trajektórií skutočných robotov, simulovaných trajektórií a syntetických údajov. Práca spoločnosti Google DeepMind v oblasti robotiky sa podobne zameriava na kombináciu multimodálneho uvažovania s vykonávaním akcií.
Praktický dôsledok je dôležitý. Namiesto vytvárania samostatného modelu od nuly pre každú úlohu vyberania, umiestňovania, triedenia, dosahu alebo odovzdávania môžu vývojári začať so širším modelom a prispôsobiť ho konkrétnemu robotovi, prostrediu a pracovnému postupu.
3. Simulácia znižuje náklady na fyzické pokusy a omyly
Dáta o robotoch z reálneho sveta sú drahé, pretože hardvér sa v porovnaní so softvérom vyvíja pomalšie, láme sa, opotrebováva a počas tréningu môže vytvárať bezpečnostné riziká. Simulácia preto funguje ako multiplikátor. Isaac Sim od spoločnosti NVIDIA podporuje simulácie založené na fyzike, generovanie syntetických dát, testovanie softvéru v slučke a testovanie hardvéru v slučke.
Simulácia nenahrádza skutočnú validáciu. Rozdiel medzi „simuláciou a realitou“ pretrváva: trenie, osvetlenie, flexibilné materiály, šum senzorov, ľudia a mechanické opotrebenie sa môžu líšiť od virtuálneho modelu. Simulácia je lepšie využiť na pokrytie mnohých scenárov za nízku cenu a následné overenie kritického správania na skutočnom hardvéri.
4. Systém teraz dokáže uvažovať o úspechu, nielen vydávať príkazy
Stelesnená inteligencia sa stáva oveľa užitočnejšou, keď robot dokáže určiť, či krok fungoval. Oznámenie spoločnosti Google DeepMind o Gemini Robotics-ER 1.6 z apríla 2026 kládlo dôraz na priestorové uvažovanie, plánovanie, čítanie údajov z prístrojov a detekciu úspechu. Tieto schopnosti sú dôležité, pretože fyzické úlohy sú plné čiastočných zlyhaní: zásuvka sa môže zaseknutá, fľaša sa môže prevrátiť alebo časť môže byť prítomná, ale nie správne usadená.
Robustný systém preto potrebuje viac než len plán. Potrebuje pozorovanie po vykonaní akcie a politiku, čo robiť, keď realita nezodpovedá plánu.
Zoberme si pokyn: „Vložte náradie do zásobníka a vyhoďte obal.“ LLM dokáže vytvoriť rozumný kontrolný zoznam. Stelesnený systém umelej inteligencie musí robiť oveľa viac:
identifikovať, ktoré predmety sú nástroje a ktoré sú odpad;
odhadnúť, kde sa každý objekt nachádza a či je dosiahnuteľný;
zvoľte si bezpečný úchop bez rozdrvenia alebo pádu predmetu;
obchádzať prekážky a zároveň sa vyhýbať ľuďom;
overiť, či objekt dopadol na určené miesto;
zotaviť sa, ak uchopenie zlyhá alebo sa scéna zmení.
Tento príklad tiež ukazuje, kde sa stelesnená umelá inteligencia nemusí hodiť. Ak každý objekt prichádza v rovnakej orientácii na pevný dopravný pás, jednoduchšia priemyselná automatizačná bunka môže byť lacnejšia, rýchlejšia, ľahšie overiteľná a ľahšie udržiavateľná. Stelesnená umelá inteligencia získava svoju zložitosť, keď sa prostredie, objekty, inštrukcie alebo pracovné postupy menia natoľko, že sa rigidná automatizácia stáva krehkou.
Keď je stelesnená umelá inteligencia silnou voľbou
Stelesnená umelá inteligencia je najatraktívnejšia, keď úloha kombinuje fyzickú interakciu so zmysluplnou variáciou. Medzi dobrých kandidátov patrí logistika zmiešaných položiek, flexibilná výroba, automatizácia laboratórií, inšpekcia, servisná robotika a prostredia, kde ľudia dávajú pokyny v prirodzenom jazyku, ktoré musia byť založené na okolitej scéne.
Štyri podmienky posilňujú argumentáciu:
Variácii sa nedá vyhnúť. Objekty, pozície, trasy alebo ciele sa často menia.
Úloha ťaží z vnímania a úsudku. Pevná postupnosť nestačí.
Existuje dostatočná ekonomická hodnota na podporu zberu, integrácie a údržby údajov.
Dá sa definovať bezpečný prevádzkový rámec. Riziko môže byť obmedzené ľudským dohľadom, rýchlostnými obmedzeniami, obmedzenými zónami, núdzovými zastaveniami alebo inými ochrannými opatreniami.
Kedy je LLM, konvenčný softvér alebo klasická automatizácia stále lepšia
Stelesnená umelá inteligencia by sa nemala považovať za predvolené riešenie pre každý automatizačný problém. Ak je práca úplne digitálna, LLM alebo konvenčný softvérový agent sa vyhne nákladom a rizikám spojeným s hardvérom. Ak je fyzický proces opakujúci sa a vysoko štruktúrovaný, tradičná robotická bunka môže prekonať univerzálny stelesnený systém v oblasti času cyklu a predvídateľnosti.
Existuje aj stredná cesta. Spoločnosť môže použiť LLM na plánovanie alebo pomoc operátorovi a zároveň zachovať deterministické vykonávanie pohybu. To môže byť rozumná voľba v regulovaných, bezpečnostne kritických alebo vysokokapacitných prostrediach, kde sa otvorená autonómia ešte neoplatí robiť kompromisy.
Zložitejšie problémy už nie sú len o inteligencii modelu
S vylepšovaním umelej inteligencie sa úzke miesta pri nasadzovaní čoraz viac presúvajú do systémového inžinierstva. Vývojári musia synchronizovať kamery a iné senzory, kalibrovať geometriu robota, riadiť latenciu, zhromažďovať reprezentatívne údaje, monitorovať stav hardvéru, určovať poruchové stavy a definovať, čo sa stane, keď je spoľahlivosť nízka.
Bezpečnosť sa tiež zásadne líši od bezpečnosti chatbotov. Zlá veta môže používateľa zavádzať; zlý príkaz motora môže poškodiť zariadenie alebo niekoho zraniť. Preto musia spolupracovať hodnotenia modelov, fyzické ochranné opatrenia, monitorovanie behu a mechanizmy ľudského zásahu.
Karty modelov robotiky od spoločnosti DeepMind explicitne dokumentujú zamýšľané použitie, obmedzenia a bezpečnostné aspekty, a nie prezentujú schopnosti modelu ako dostatočný dôkaz pre neobmedzené nasadenie. To je užitočný vzorec pre toto odvetvie: demonštrácie schopností by mali byť oddelené od dôkazu, že systém je bezpečný a spoľahlivý na konkrétnom pracovisku.
Čo si pozrieť ďalej
Najdôležitejším signálom nie je, či sa roboty stanú viac ľudskými. Ide o to, či sa inteligenčný zásobník stane prenosnejším, efektívnejším z hľadiska dát, ľahšie overovateľným a bezpečnejším v meniacich sa prostrediach.
Už teraz je viditeľných niekoľko smerov. Cieľom krížového učenia je opätovne využiť skúsenosti z rôznych tiel robotov. Modely celého tela sa rozširujú za hranice manipulácie na stole. Inferencia na zariadení môže znížiť závislosť od latencie siete pre časovo citlivé riadenie. Simulácia a syntetické dáta sa používajú na skúmanie prípadov, ktorých opakovaná reprodukcia v reálnom svete by bola nákladná alebo nebezpečná. Koordinácia viacerých robotov sa tiež posúva z výskumnej myšlienky smerom k integrovaným systémovým schopnostiam.
Žiaden z týchto vývojov nedokazuje, že univerzálne roboty sú pripravené pre každú domácnosť alebo firmu. Silnejší záver je užší a užitočnejší: hranice umelej inteligencie sa rozširujú od generovania informácií k pôsobeniu v rámci fyzických obmedzení . Tento posun prináša nové príležitosti, ale aj nové požiadavky na kontrolu, validáciu, bezpečnosť a ekonomiku.
Zrátané a podčiarknuté
Rozsiahle jazykové modely zostávajú dôležitou súčasťou balíka, pretože jazyk je výkonným rozhraním pre ciele, znalosti a plánovanie. Stelesnená umelá inteligencia rozširuje túto inteligenciu do prostredí, kde úspech závisí od vnímania toho, čo sa skutočne deje, od vykonania akcie a od reakcie na výsledok.
Pre čisto softvérový problém môže byť LLM stále tým správnym nástrojom. Pre fixný fyzický proces môže stále zvíťaziť konvenčná automatizácia. Ale keď stroje musia pracovať v chaotickom, meniacich sa prostrediach a premieňať ľudský zámer na spoľahlivé fyzické správanie, stelesnená umelá inteligencia sa stáva relevantnejšou hranicou.