Domov
» New Trends
»
Vzostup stelesnenej umelej inteligencie: Preklenutie priepasti medzi kódom a fyzickou realitou
Vzostup stelesnenej umelej inteligencie: Preklenutie priepasti medzi kódom a fyzickou realitou
Vstavaná umelá inteligencia mení ústrednú otázku v robotike. Namiesto toho, aby sa pýtali: „Dokáže softvér rozpoznať tento objekt?“ alebo „Dokáže robot zopakovať tento pohyb?“, sa výskumníci čoraz častejšie pýtajú, či jeden systém dokáže vnímať meniacu sa scénu, pochopiť ľudský cieľ, zvoliť užitočnú akciu, vykonať ju prostredníctvom fyzického tela, odhaliť zlyhanie a skúsiť to znova.
Táto zmena znie ako postupná, ale mení takmer každé rozhodnutie o dizajne. Jazykový model môže byť nesprávny a vytvoriť zlú vetu. Fyzický agent môže spadnúť pohár, zraziť sa s osobou, poškodiť zariadenie alebo jednoducho zlyhať, pretože trenie, osvetlenie, geometria objektu, šum senzorov a načasovanie sa líšia od jeho trénovacích údajov. Najdôležitejšie voľby stelesnenej umelej inteligencie sa preto netýkajú výberu jedného „najlepšieho“ modelu. Ide o rozhodnutie, kde by mala inteligencia existovať, aká je vhodná miera autonómie, aký druh údajov sa oplatí zhromažďovať a ktoré časti riadiaceho zásobníka by mali zostať konvenčné a deterministické.
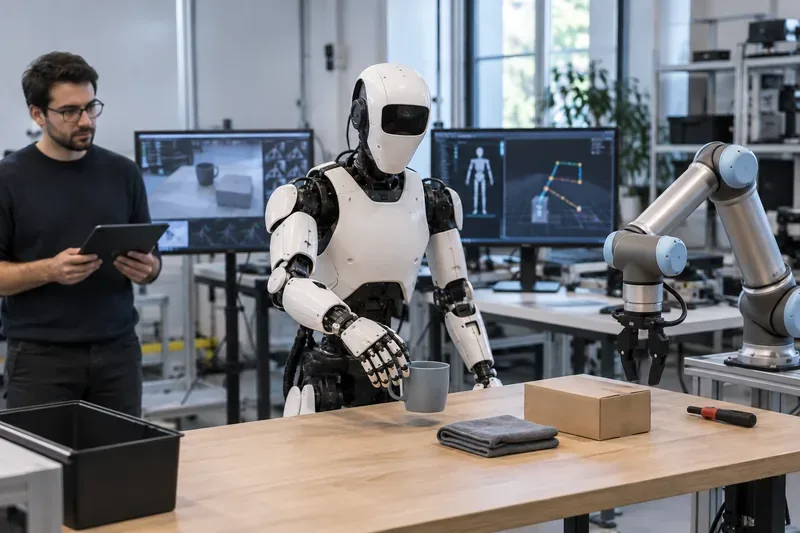
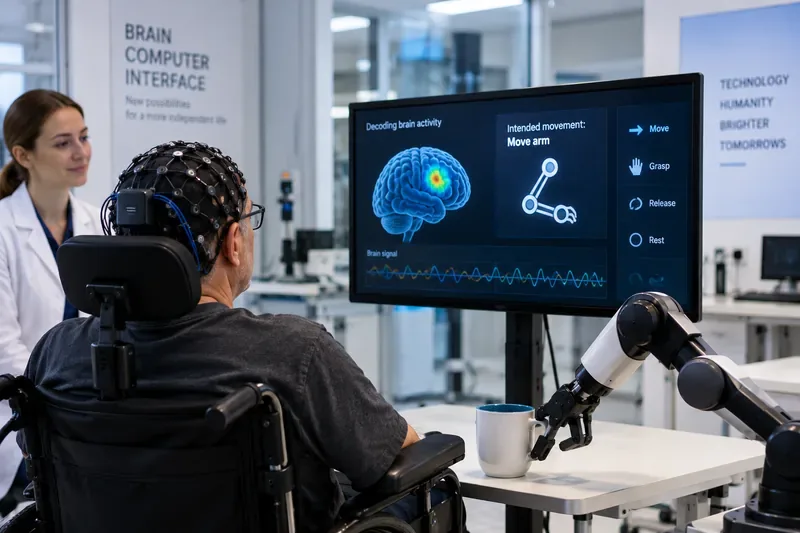
Scéna z robotického laboratória ilustruje základný cyklus stelesnenej umelej inteligencie: snímanie prostredia, interpretácia úlohy, vytváranie pohybu a pozorovanie fyzického výsledku.
Čím sa stelesnená umelá inteligencia líši od bežnej softvérovej umelej inteligencie?
Vstavaná umelá inteligencia spája vnímanie a uvažovanie s činnosťami, ktoré menia fyzický svet. Typický systém môže kombinovať kamery, snímanie sily alebo dotyku, propriocepciu, jazykové inštrukcie, plánovač na vysokej úrovni, model videnia, reči a akcie, riadenie pohybu na nízkej úrovni a hardvérové bezpečnostné vrstvy. Definujúcou črtou je uzavretá slučka: systém pozoruje, koná, pozoruje následky a prispôsobuje sa.
Pokrok sa zrýchlil, pretože robotika si požičiava myšlienky, ktoré pomohli základným modelom škálovať sa v jazyku a videní. V roku 2023 zhromaždila kolaborácia Open X-Embodiment údaje z 22 typov robotov, viac ako 500 zručností a viac ako milióna epizód, čo ukazuje, že tréning medzi robotmi by mohol zlepšiť prenos, namiesto toho, aby vyžadoval úplne samostatný vzdelávací systém pre každý stroj. Pôvodný popis projektu Google DeepMind je k dispozícii v prehľade výskumu Open X-Embodiment a RT-X .
Do roku 2025 a 2026 niekoľko skupín túto myšlienku ďalej rozvíjalo. NVIDIA vydala GR00T N1 ako humanoidný základný model s otvorenou hmotnosťou, trénovaný zo zmesi, ktorá zahŕňa trajektórie robotov, ľudské video, simuláciu a syntetické dáta, podľa oficiálnej výskumnej stránky GR00T N1 . Práca spoločnosti Physical Intelligence o π0.5 skúmala zovšeobecnenie otvoreného sveta spoločným trénovaním na heterogénnych robotoch a multimodálnych dátach; jej článok uvádza viacstupňové úlohy v doteraz nevidených domoch a je k dispozícii z pôvodného článku o π0.5 . Figure medzitým v januári 2026 opísal Helix 02 ako zjednotený neurónový systém pre riadenie humanoidov celého tela; keďže ide skôr o výsledok publikovaný spoločnosťou ako o nezávislý benchmark, jej tvrdenia sa najlepšie čítajú v tomto kontexte prostredníctvom technického oznámenia Helix 02 .
Prvá hlavná voľba: komplexné riadenie alebo vrstvená architektúra?
Jedným z najjasnejších kompromisov je, či by mal naučený model ovládať robota od vnímania až po motorický výstup, alebo či by mal systém rozdeliť úlohu medzi uvažovanie na vysokej úrovni a ovládače na nižšej úrovni.
Prístup
Silné stránky
Kompromisy
Najlepšie prispôsobenie
Komplexná politika vízie, jazyka a konania
Dokáže sa naučiť priame mapovanie z pozorovaní a pokynov na akcie; môže redukovať ručné inžinierstvo špecifické pre danú úlohu
Ťažšie interpretovateľné, overiteľné a obmedzené; často náročné na dáta; neočakávané fyzikálne stavy môžu odhaliť krehké správanie
Výskum všeobecnej manipulácie, prispôsobivých domácich úloh, prostredí, kde je všeobecné správanie dôležitejšie ako striktný determinizmus
Hierarchické uvažovanie plus nízkoúrovňová kontrola
Oddeľuje plánovanie od rýchleho vykonávania motora; jednoduchšie vkladanie bezpečnostných kontrol, plánovačov pohybu alebo špecializovaných ovládačov
Väčšia systémová integrácia; rozhrania medzi vrstvami môžu zaviesť latenciu alebo nezhodné predpoklady
Priemyselné, kolaboratívne alebo bezpečnostne citlivé prostredia, kde je dôležitý predvídateľný pohyb a explicitné ochranné opatrenia
Konvenčná automatizácia so selektívnymi modulmi umelej inteligencie
Vysoká opakovateľnosť, jednoduchšie overovanie, vyspelé bezpečnostné inžinierstvo
Menej flexibilné, keď sa objekty, inštrukcie alebo rozloženia menia
Vysokoobjemové opakujúce sa úlohy, kde je variabilita nízka a doba prevádzkyschopnosti je dôležitejšia ako všeobecnosť
Robotický stack spoločnosti Google DeepMind z roku 2026 toto oddelenie explicitne uvádza. Gemini Robotics 2 je opísaný ako model videnia, jazyka a akcie pre riadenie motorov, zatiaľ čo Gemini Robotics ER 2 vykonáva stelesnené uvažovanie na vyššej úrovni a viackrokové plánovanie. Spoločnosť tiež ponúka variant na zariadení optimalizovaný pre lokálne vykonávanie. Pozrite si vydanie Gemini Robotics 2 z 30. júla 2026 a modelovú kartu Gemini Robotics ER 2 .
Odporúčanie: Ak robot pracuje v blízkosti ľudí, drahých aktív alebo prísnych bezpečnostných obmedzení, vrstvený dizajn je zvyčajne obhájiteľnejším východiskovým bodom, pretože poskytuje viac priestoru na presadzovanie limitov. Ak je hlavným cieľom výskum zovšeobecnenia, komplexná politika môže odhaliť možnosti, ktoré ručne stavané potrubia prehliadajú, ale mala by byť stále zabezpečená nezávislými fyzickými ochrannými opatreniami.
Cloudová inteligencia alebo inferencia na zariadení?
Stelesnené systémy sú nezvyčajne citlivé na latenciu. Cloudový model môže ponúknuť viac výpočtového výkonu a možno ho centrálne aktualizovať, ale oneskorenie a výpadky siete sú problémami fyzického sveta, keď musí robot reagovať rýchlo. Inferencia na zariadení znižuje latenciu prenosu dát a môže uchovávať dáta z kamery alebo senzora lokálne, ale obmedzuje veľkosť modelu, spotrebu energie, pamäť a tepelný dizajn.
Modelová karta spoločnosti Google Gemini Robotics On-Device 2 z júla 2026 je užitočná, pretože uvádza výhody aj obmedzenia: model je navrhnutý pre efektívnu lokálnu robotickú manipuláciu, zatiaľ čo medzi jeho známe obmedzenia patrí slabšia generalizácia na úlohy mimo distribúcie a ťažkosti s robotmi s vysokým stupňom voľnosti. To je praktická pripomienka, že „menšie a lokálne“ nie je automaticky ekvivalentné „rovnakej inteligencii s nižšou latenciou“.
Odporúčanie: Pre reflexné alebo časovo citlivé riadenie, snímanie citlivé na súkromie a operácie, ktoré musia pokračovať bez siete, používajte lokálnu inferenciu. Pre pomalšie plánovanie, sémantickú interpretáciu, učenie sa vozového parku alebo úlohy, kde vyššia kvalita uvažovania stojí za latenciu, používajte vzdialené alebo väčšie modely. Hybridná architektúra má často väčší zmysel ako nútené umiestnenie každej funkcie na jedno miesto.
Generalistický model alebo špecialista na úlohy?
Základné modely generalistických robotov sľubujú transfer: učiť sa z mnohých úloh a uskutočnení a potom sa prispôsobiť novému robotovi alebo úlohe s menším počtom údajov. To je atraktívne, keď sa prostredie často mení. Všeobecnosť však nie je zadarmo. Úzky špecialista môže byť stále výhodnejší, keď sa tá istá operácia opakuje miliónkrát a náklady na poruchu sú vysoké.
Práca spoločnosti Physical Intelligence o π0 ilustruje tento rozdiel. Jej skorší výskum tvrdil, že široký predtréning zlepšuje regeneráciu a prenos, zatiaľ čo vysoko kvalitný následný tréning pomáha špecializovať sa na náročné úlohy. Článok o π0.5 rozširuje túto myšlienku do nových prostredí. Dôležitým inžinierskym ponaučením nie je, že každá aplikácia potrebuje rozsiahlu všeobecnú politiku. Ide o to, že predtréning a špecializáciu možno kombinovať, a nie považovať ich za protiklady.
Odporúčanie: zvoľte si všeobecný základ, keď dominuje rozmanitosť úloh, rozmanitosť objektov alebo rýchlosť opätovného nasadenia. Zvoľte si špecializovanú politiku alebo konvenčnú automatizáciu, keď je prostredie prísne kontrolované, úloha je stabilná a náklady na kvalifikáciu sú dôležitejšie ako prispôsobivosť.
Dáta z reálneho sveta, simulácia alebo syntetické dáta?
Robotické učenie má problém s dátami, ktorý textové modely nemajú: užitočné údaje o fyzickej interakcii sú drahé. Skutočné trajektórie vyžadujú hardvér, operátorov, údržbu, priestor, bezpečnostné postupy a čas. Simulácia môže generovať skúsenosti rýchlejšie a bezpečnejšie, ale simulovaná fyzika a vnímanie sa dokonale nezhodujú s realitou. Syntetické údaje môžu zvýšiť rozmanitosť, no hodnota tejto rozmanitosti závisí od toho, ako presne pokrýva podmienky, s ktorými sa nasadený systém skutočne stretne.
Výskum GR00T N1 od spoločnosti NVIDIA opisuje tréningovú zmes zahŕňajúcu reálne trajektórie robotov, simulácie, syntetické dáta a ľudské video. Open X-Embodiment demonštroval inú cestu: združovanie reálnych súborov údajov z rôznych inštitúcií a foriem robotov. Tieto prístupy sa skôr dopĺňajú, než vzájomne vylučujú.
Odporúčanie: na pokrytie nebezpečných, zriedkavých alebo kombinatorických situácií použite simuláciu; na kalibráciu rozdielov v realite a overenie konečného správania použite reálne dáta; na rozšírenie vizuálnej a úlohovej diverzity použite syntetické variácie. Najsilnejšou dátovou stratégiou je zvyčajne portfólio, po ktorom nasleduje vyhodnotenie fyzického hardvéru, ktorý nebol použitý na vytvorenie tréningových príkladov.
Humanoidné telo alebo účelový robot?
Vzostup stelesnenej umelej inteligencie je často vizuálne znázornený humanoidmi, ale stelesnenie si nevyžaduje telo v tvare človeka. Mobilný manipulátor, skladové rameno, štvornožec, dron alebo autonómne vozidlo môžu byť stelesnenými systémami umelej inteligencie, ak vnímanie a naučené uvažovanie uzatvoria slučku fyzickou činnosťou.
Humanoidi majú zjavnú výhodu: domy a pracoviská sú navrhnuté s ohľadom na ľudský dosah, schody, dvere, police a nástroje. Forma kompatibilná s človekom by mohla znížiť potrebu prepracovania prostredia. Nevýhodou je zložitosť. Rovnováha celého tela, obratné ruky, spotreba energie, spoľahlivosť a bezpečnosť pohonov vytvárajú oveľa ťažší problém s ovládaním ako pevné rameno pripevnené k pracovnej stanici.
Práca Figure Helix 02 a celotelovej robotiky spoločnosti Google DeepMind z roku 2026 ukazuje, prečo je riadenie humanoidov teraz oblasťou hraničného výskumu. Zároveň vlastný sortiment robotiky spoločnosti Google zahŕňa systémy s dvoma ramenami a plnohodnotných humanoidov, čo posilňuje praktický fakt, že nie je potrebné používať humanoidné telo len preto, že vrstva inteligencie je všeobecná.
Odporúčanie: vyberte si morfológiu z pracovného prostredia. Ak je úlohou „presúvať štandardizované kartóny medzi dvoma pevnými bodmi“, účelovo vyrobené rameno alebo mobilný manipulátor môže byť lacnejšie a ľahšie certifikovateľné. Ak je úlohou „pracovať v priestoroch určených pre ľudí a používať mnoho ľudských nástrojov“, humanoidná morfológia sa stáva presvedčivejšia napriek dodatočnej technickej záťaži.
Otvorená platforma alebo proprietárny stack?
Otvorené modely a referenčné platformy môžu znížiť náklady na experimentovanie, zlepšiť reprodukovateľnosť a umožniť tímom kontrolovať alebo upravovať časti zásobníka. Proprietárne systémy môžu poskytnúť užšiu integráciu hardvéru a softvéru a môžu byť dodávané so silnejšou podporou produktu, ale môžu obmedziť prenosnosť a prehľad o tréningových alebo riadiacich interných systémoch.
NVIDIA prezentuje Isaac GR00T ako otvorenú vývojovú platformu a GR00T N1 ako platformu s otvorenou váhou. Najnovšie modely Gemini Robotics od spoločnosti Google DeepMind majú modelové karty a vybrané prístupové cesty, zatiaľ čo komerční dodávatelia humanoidov, ako napríklad Figure, úzko integrujú svoj vlastný hardvér a modely. Ide o odlišné produktové stratégie, nie priamo zameniteľné výsledky výskumu.
Odporúčanie: Akademické laboratóriá a tímy platforiem, ktoré potrebujú upraviť školenia, súbory údajov alebo ovládače, by mali uprednostňovať otvorené rozhrania a reprodukovateľné nástroje. Tímy nasadenia, ktorým viac záleží na podpore, rýchlosti integrácie a jednom zodpovednom dodávateľovi, môžu rozumne uprednostniť vertikálne integrovaný systém za predpokladu, že stále dokážu získať potrebné overovacie dôkazy.
Bezpečnosť nie je prvkom modelu, je to architektúra systému
Najdôležitejším rozdielom medzi stelesnenou umelou inteligenciou a chatbotom je, že zlyhania môžu vytvárať fyzické riziká. Bezpečné nasadenie preto vyžaduje viac než len model, ktorý bol vyzvaný, aby „bol opatrný“. Potrebuje viacvrstvové ovládacie prvky: sémantické obmedzenia, predchádzanie kolíziám, limity sily, núdzové zastavenie, bezpečné prevádzkové zóny, hardvérové blokovania, postupy operátora, monitorovanie a jasné podmienky pre odovzdanie kontroly späť človeku.
Bezpečnostné materiály spoločnosti Google DeepMind o robotike výslovne odporúčajú viacvrstvový prístup a varujú pred používaním robotických modelov spoločnosti Google DeepMind pre bezpečnostne kritické aplikácie, ako je zdravotná starostlivosť alebo doprava, bez vhodných záruk. Verejný rámec oddeľuje sémantickú, fyzickú a prevádzkovú bezpečnosť; pozri oficiálny rámec bezpečnosti robotiky . To je v súlade so širším inžinierskym princípom: naučené správanie by nemalo byť jedinou bariérou medzi chybou modelu a fyzickou nehodou.
Ako by mali organizácie hodnotiť stelesnenú umelú inteligenciu pred jej prijatím?
Užitočné hodnotenie by malo byť založené skôr na prevádzkových kritériách než na ukážkovom videu. Začnite s mierou úspešnosti úlohy v rámci opakovaných pokusov, ale nekončite tam. Merajte zotavenie po poruchách, čas potrebný na dokončenie úlohy, ľudské zásahy, udalosti kolízie alebo takmer kolízie, zlyhania uchopenia, spotrebu energie, závislosť od siete a výkon na objektoch alebo rozloženiach vylúčených z tréningu.
Potom oddeľte tri otázky, ktoré sa často miešajú. Po prvé, dokáže model vykonať úlohu za známych podmienok? Po druhé, dokáže zovšeobecniť pri zmene scény? Po tretie, dokáže celý robotický systém bezpečne zlyhať, keď je model nesprávny? Systém môže mať dobré skóre v jednom rozmere a zlé v inom.
Ukážky dodávateľov sú užitočným dôkazom toho, že daná schopnosť existuje za určitých podmienok, ale nenahrádzajú nezávislé testovanie v zamýšľanom prostredí. Tvrdenia, ako sú niekoľkominútové autonómne domáce úlohy alebo ovládanie celého tela humanoidom, by sa mali považovať za sľubné technické míľniky, zatiaľ čo spoľahlivosť, záťaž na údržbu, priepustnosť a bezpečnosť v širokom produkčnom použití zostávajú otázkami špecifickými pre danú aplikáciu, ktoré si vyžadujú údaje o nasadení.
Čo vlastne znamená vzostup stelesnenej umelej inteligencie
Stelesnená umelá inteligencia nie je len „vloženie LLM do robota“. Dôležitejším vývojom je konvergencia multimodálnych základných modelov, súborov údajov z rôznych robotov, politík naučených akcií, rýchlej lokálnej inferencie, simulácie a konvenčného riadenia robotiky. Spoločne umožňujú prechod od robotov, ktoré sa riadia pevnými skriptmi, k strojom, ktoré dokážu interpretovať ciele a prispôsobiť sa fyzickým variáciám.
Víťazná architektúra sa bude líšiť podľa prípadu použitia. Výskumné laboratóriá môžu uprednostňovať širokú generalizáciu a otvorené modely. Továrne môžu uprednostňovať deterministický pohyb, prevádzkyschopnosť a validáciu. Domáce roboty môžu vyžadovať hardvér kompatibilný s človekom, interakciu v prirodzenom jazyku, spracovanie údajov na zariadení s ohľadom na súkromie a nezvyčajne silné správanie pri obnovovaní. Nebezpečné prostredia môžu odôvodňovať väčšiu autonómiu, ale vyžadujú si prísnejšie kontroly dohľadu.
Praktickou otázkou teda nie je, či stelesnená umelá inteligencia nahradí tradičnú robotiku. Ide o to, či naučená inteligencia vytvára dostatočnú flexibilitu na to, aby odôvodnila svoju neistotu. Tímy, ktoré na túto otázku odpovedia merateľnými kritériami – latencia, miera úspešnosti, obnova, bezpečnosť, náklady na dáta, prenosnosť a údržba – budú v lepšej pozícii ako tímy, ktoré si vyberajú robota alebo model len na základe všeobecnosti.