Domov
» New Trends
»
Vývoj autonómnych vozidiel: Ako sa prelínajú bezpečnosť, edge computing a umelá inteligencia
Vývoj autonómnych vozidiel: Ako sa prelínajú bezpečnosť, edge computing a umelá inteligencia
Autonómne vozidlá sa nevyvíjajú pozdĺž jedinej technologickej krivky. Najdôležitejší pokrok sa deje tam, kde sa stretávajú tri disciplíny: bezpečnostné inžinierstvo, edge computing a umelá inteligencia. Lepšie neurónové siete sú dôležité, ale vozidlo nemôže bezpečne outsourcovať rozhodnutie o brzdení v zlomku sekundy do cloudu a výkonný palubný počítač nerobí systém riadenia dôveryhodným, pokiaľ nie sú definované, testované, monitorované a bezpečne sa s nimi nezaobchádza.
Aby sme tieto myšlienky konkretizovali, zvážte hypotetický príklad použitý v tomto článku. MetroLoop Mobility je fiktívna spoločnosť : predstavte si, že prevádzkuje robotické taxislužby úrovne 4 v jasne definovanej operačnej oblasti v centre mesta. Vozidlá môžu šoférovať samy, iba ak sú splnené požadované podmienky týkajúce sa cesty, počasia, mapovania a systému. Jedného večera sa auto spoločnosti MetroLoop blíži k výstavbe cesty práve vtedy, keď začína slabý dážď, cyklista sa pohybuje blízko hranice jazdného pruhu a mobilný signál sa na chvíľu zhorší. Nič v tomto príklade nie je hlásený reálny test alebo výsledok spoločnosti. Je to jednoducho praktický spôsob, ako preskúmať, čo musí moderný systém autonómneho riadenia robiť.
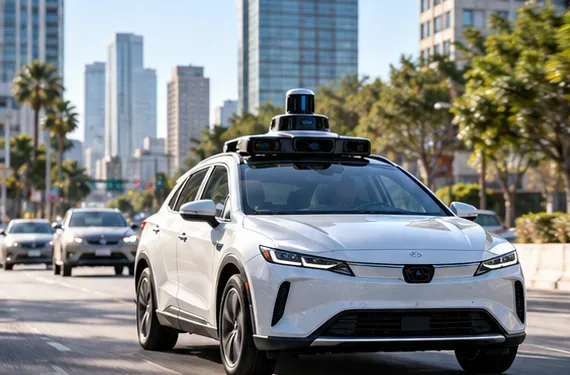
Autonómne vozidlo vybavené senzormi prechádza mestskou premávkou a ilustruje, ako musia vnímací hardvér a palubné výpočty spolupracovať v reálnom čase.
Autonómia sa vyvinula od asistencie vodiča k obmedzenej automatizovanej jazde
Prvá vec, ktorú treba pochopiť, je, že pojem „automatické riadenie“ sa často používa príliš voľne. Rámec automatizácie riadenia SAE J3016 rozlišuje šesť úrovní, od úrovne 0 do úrovne 5. Na úrovniach 0, 1 a 2 zostáva človek zodpovedný za riadenie a dohľad. Úrovne 3, 4 a 5 presúvajú úlohu trvalého riadenia na automatizovaný systém riadenia alebo ADS za čoraz širších podmienok.
V príklade MetroLoop je služba úrovne 4, nie úrovne 5. Jej autonómia je viazaná na doménu prevádzkového návrhu , bežne skrátenú na ODD. ODD definuje podmienky, v ktorých má automatizovaný systém fungovať: napríklad konkrétne typy ciest, geografické oblasti, poveternostné rozsahy, dopravné podmienky, rýchlosti alebo denné doby. Vyspelý systém úrovne 4 nemusí predstierať, že dokáže jazdiť všade. Potrebuje vedieť, kde začína a končí jeho kompetencia, a potrebuje bezpečnú reakciu, keď sa podmienky presunú mimo túto hranicu.
Problém bezpečnosti sa stal širším než len prevencia zlyhania hardvéru
Tradičné bezpečnostné inžinierstvo v automobilovom priemysle zostáva nevyhnutné, ale autonómne riadenie prináša nové druhy rizík. Senzor môže byť elektricky v poriadku, zatiaľ čo model umelej inteligencie stále nesprávne interpretuje nezvyčajný objekt. Výpočtový modul môže fungovať presne tak, ako bol navrhnutý, zatiaľ čo vnímací systém sa stáva neistým v prípade oslnenia, silného dažďa, stavebných prác alebo neznámeho dopravného vzoru.
Preto moderná antivírusová bezpečnosť čerpá z niekoľkých doplnkových rámcov, a nie z jedného kontrolného zoznamu:
Bezpečnostná vrstva
Čo rieši
Prečo je to dôležité pre autonómiu
Funkčná bezpečnosť
Nebezpečenstvá spôsobené poruchami elektrických a elektronických systémov
Pomáha riadiť poruchy senzorov, výpočtového, napájacieho, komunikačného a ovládacieho hardvéru. Aktuálne publikovaná séria noriem ISO 26262 zostáva kľúčovou referenciou pre funkčnú bezpečnosť cestných vozidiel.
Bezpečnosť zamýšľanej funkčnosti (SOTIF)
Nebezpečenstvá, ktoré sa môžu vyskytnúť aj v prípade, že komponenty nezlyhali
Norma ISO 21448:2022 sa konkrétne zaoberá funkčnými nedostatočnosťami a obmedzeniami výkonu v systémoch, ktoré závisia od komplexného snímania a spracovania.
Zaistenie bezpečnosti umelej inteligencie
Bezpečnostné riziká spôsobené nedostatkami, systematickými chybami alebo hardvérovými chybami týkajúcimi sa prvkov umelej inteligencie
Norma ISO/PAS 8800:2024 , publikovaná v decembri 2024, poskytuje rámec pre cestné vozidlá zameraný na bezpečnostné systémy, ktoré využívajú umelú inteligenciu.
Kybernetická bezpečnosť
Hrozby pre pripojené systémy vozidiel počas celého ich životného cyklu
Norma ISO/SAE 21434:2021 sa zaoberá kybernetickou bezpečnosťou automobilov od koncepcie cez prevádzku až po údržbu.
Návrat do MetroLoop v daždi. Relevantná otázka neznie jednoducho: „Fungovala kamera?“ Vozidlo môže musieť určiť, či sa zhoršil kontrast kamery, či sa radar a lidar zhodujú s polohou cyklistu, či geometria konštrukcie stále zodpovedá optickému posúvaču a či je dostatočná istota na pokračovanie. Ak nie, správnym správaním môže byť spomalenie, zväčšenie odstupov, zmena trasy, zastavenie alebo prechod na iný vopred definovaný stav s minimálnym rizikom.
Toto je zásadná zmena v chápaní bezpečnosti autonómnych vozidiel. Bezpečnosť nie je tvrdenie, že umelá inteligencia sa nikdy nebude mýliť. Je to systémová vlastnosť, ktorá kombinuje detekciu porúch, spracovanie neistoty, redundanciu, bezpečný návrat k pôvodnému stavu, prevádzkové limity, validáciu, monitorovanie a učenie po nasadení.
Edge computing presunul kritickú rozhodovaciu slučku do vozidla
Edge computing znamená spracovanie dát blízko miesta ich vzniku, namiesto posielania každej úlohy do vzdialeného cloudového dátového centra. Tento koncept je širší než len vozidlá; výskum NIST v oblasti fog a edge computingu opisuje edge architektúry ako rozšírenie cloud computingu, ktoré je čiastočne navrhnuté na podporu aplikácií s prísnymi požiadavkami na latenciu.
Pre autonómne riadenie sú dôsledky priame. Kamery, radar, lidar, inerciálne senzory, senzory rýchlosti kolies a ďalšie vstupy môžu produkovať nepretržitý prúd údajov. Vnímanie, lokalizácia, predikcia, plánovanie a riadenie vozidla musia pokračovať, aj keď sa mobilné pripojenie spomalí alebo úplne zmizne. Cloudová spiatočná cesta preto nie je vhodná ako závislosť na okamžité predchádzanie kolíziám alebo riadenie.
Moderné automobilové výpočtové platformy odrážajú túto architektúru. Napríklad súčasná dokumentácia NVIDIA o palubných výpočtoch opisuje palubné systémy postavené na kombinácii kamier, radaru, lidaru a vysokovýkonného spracovania umelou inteligenciou. Dôležitým architektonickým bodom nie je špecifikácia čipu jedného dodávateľa. Ide o to, že bezpečnostne kritická inferenčná slučka je čoraz viac centralizovaná do výkonných počítačov automobilovej triedy vo vnútri vozidla.
Cloud je stále dôležitý. Vozový park môže využívať vzdialenú infraštruktúru na trénovanie modelov, simuláciu, rozsiahlu analýzu protokolov, generovanie máp, distribúciu softvéru, monitorovanie stavu vozového parku a agregované učenie sa z nezvyčajných scenárov. Praktický dizajn je však hybridný:
Hranica vozidla: okamžité vnímanie, lokalizácia, predikcia, plánovanie pohybu, riadenie, monitorovanie porúch a správanie s minimálnym rizikom.
Cloud alebo dátové centrum: výpočtovo náročné offline školenie, simulácia, analýza vozového parku, spracovanie máp, dodávanie softvéru a dlhodobá optimalizácia.
Pripojiteľnosť: užitočná pre aktualizácie a koordináciu, ale nepovažuje sa za zaručený predpoklad pre základné bezpečné ovládanie.
V scenári MetroLoop by preto mal byť výpadok mobilného signálu skôr nepríjemný ako katastrofický. Vozidlo stále potrebuje dostatočnú palubnú kapacitu na detekciu cyklistu, interpretáciu stavebnej zóny, naplánovanie bezpečnej trajektórie a v prípade potreby zastavenie. Cloudové pripojenie môže ovplyvniť dispečing alebo aktuálne informácie o vozovom parku, ale nemalo by to byť jediné riešenie pre rozhodnutie o brzdení.
Integrácia umelej inteligencie sa posúva od izolovaných modelov vnímania k inteligencii na úrovni systému
Skoršie systémy autonómneho riadenia boli často opisované ako postupnosť samostatných modulov: detekcia objektov, odhad ich pohybu, lokalizácia vozidla, predpovedanie toho, čo môžu robiť ostatní účastníci cestnej premávky, generovanie kandidátskych trajektórií, výber trasy a ovládanie riadenia a brzdenia. Tento modulárny dizajn je stále veľmi užitočný, pretože inžinieri môžu nezávisle kontrolovať hranice a testovať komponenty.
Zároveň sa strojové učenie rozšírilo do väčšej časti stacku. Neurónové siete teraz podporujú úlohy, ako je detekcia objektov, sémantické porozumenie, odhad jazdných pruhov a voľného priestoru, predpovedanie pohybu, modelovanie obsadenosti, monitorovanie vodiča alebo kabíny a niekedy aj integrovanejšie plánovanie. Novým smerom nie je nevyhnutne „jeden obrovský model riadi všetko“. V bezpečnostne kritických vozidlách môžu hybridné architektúry kombinovať naučené modely s deterministickými kontrolami, obmedzeniami, redundantnými odhadmi, konvenčným riadením a monitormi bezpečnosti za behu.
Táto integrácia vytvára novú inžiniersku výzvu: model umelej inteligencie môže v priemere fungovať mimoriadne dobre, no stále zlyhávať v zriedkavých kombináciách podmienok. Norma ISO/PAS 8800 je významná, pretože považuje bezpečnosť umelej inteligencie za problém zabezpečenia, a nie za predpoklad, že samotná agregovaná presnosť strojového učenia dokazuje, že vozidlo je bezpečné.
Predpokladajme, že v prípade systému MetroLoop model vnímania správne identifikuje cyklistu, ale konštrukčné rozloženie je nezvyčajné. Robustný systém by sa nemal spoliehať na jedno klasifikačné skóre. Dokáže spojiť viacero senzorov, porovnávať nezávislé signály, odhadovať neistotu, kontrolovať plánované trajektórie oproti fyzikálnym obmedzeniam a v prípade konfliktu dôkazov použiť konzervatívny záložný postup.
Fúzia senzorov zostáva dôležitá, aj keď sa umelá inteligencia stáva silnejšou
Autonómne vozidlo nevníma cestu prostredníctvom jedného dokonalého senzora. Kamery poskytujú bohaté vizuálne informácie, ale môžu byť ovplyvnené oslnením, tmou, znečistením alebo počasím. Radar je užitočný na meranie vzdialenosti a relatívneho pohybu a pri zlej viditeľnosti sa môže správať odlišne od kamier. Lidar dokáže poskytnúť podrobné informácie o geometrickej vzdialenosti, hoci implementácie sa líšia v dosahu, cene, rozlíšení a environmentálnych vlastnostiach. Snímače pohybu vozidla pridávajú ďalší nezávislý pohľad na to, čo samotné auto robí.
Fúzia senzorov je proces kombinovania týchto rôznych signálov, aby systém mohol vytvoriť robustnejší odhad svojho okolia, než akýkoľvek samostatný senzor dokáže poskytnúť. Cieľom nie je len pridať ďalší hardvér. Redundancia je užitočná iba vtedy, keď systém rozumie nezhodám, deteguje zhoršené vstupy a stále dokáže dosiahnuť bezpečný stav.
To je jeden z dôvodov, prečo je vývoj autonomných systémov čoraz viac o integrácii. Senzory, modely umelej inteligencie, siete vozidiel, výpočtové akcelerátory, bezpečnostné ovládače, mapy, kybernetická bezpečnosť a softvér pre vozové parky sa stávajú súčasťou jedného navrhnutého bezpečnostného systému.
Bezpečnosť v reálnom svete potrebuje lepšie dôkazy ako len hrubé počty nehôd
S prechodom autonómnych vozidiel z prototypov do komerčnej prevádzky sa otázka bezpečnosti stáva merateľnou: ako často dochádza k škodlivým udalostiam, za akých podmienok a v porovnaní s akou východiskovou hodnotou?
Všeobecné nariadenie NHTSA o hlásení nehôd vyžaduje, aby identifikovaní výrobcovia a prevádzkovatelia hlásili oprávnené nehody zahŕňajúce ADS a ADAS úrovne 2. Nariadenie bolo prvýkrát vydané v roku 2021 a zmenené a doplnené v rokoch 2021, 2023 a 2025. Aktuálna stránka s verejnými údajmi NHTSA uvádza, že najnovšie zobrazené údaje o incidentoch siahajú do 15. júla 2026.
Tieto údaje sú cenné, ale NHTSA tiež varuje pred obmedzeniami. Požiadavky na podávanie správ sa líšia medzi systémami ADS a Level 2; správy sa dajú duplikovať; klasifikácie sa dajú opraviť; a miera vystavenia sa líši v závislosti od spoločnosti a lokality. Preto by bolo jednoduché zoradenie vývojárov podľa počtu hlásených nehôd zavádzajúce.
Dobré porovnania bezpečnosti potrebujú vhodné menovatele a zodpovedajúce jazdné podmienky. Mali by zohľadňovať najazdené kilometre, typ cesty, geografiu, rýchlosť, počasie, prevádzkové hodiny, nedostatočné hlásenie nehôd spôsobených ľudskými faktormi, závažnosť zranení a to, či autonómny systém funguje v rovnakom prostredí ako ľudský benchmark.
Užitočným súčasným príkladom je verejne zdokumentovaný výskumný program spoločnosti Waymo. Jeho prehľad vplyvu na bezpečnosť uvádza porovnania najazdených kilometrov a miery nehôd iba u vodičov s použitím ľudských referenčných hodnôt upravených podľa lokality, zatiaľ čo recenzovaná štúdia poistných udalostí vyvinula metódu na porovnanie vodiča Waymo s expozíciou ľudskej jazdy. Ide o dôležité dôkazy, ale stále ide o dôkazy o konkrétnom systéme fungujúcom v konkrétnych optických zariadeniach (ODD). Nemali by sa zovšeobecňovať na tvrdenie, že každé autonómne vozidlo je bezpečnejšie ako každý ľudský vodič.
Regulácia sa začína posúvať smerom k rámcom výkonnosti a nasadenia
Regulačné prostredie sa tiež vyvíja. V Spojených štátoch NHTSA v júli 2026 oznámila, že urýchľuje prácu na výkonnostných normách pre autonómne systémy a udelila dočasnú výnimku, ktorá umožňuje obmedzené komerčné nasadenie účelových robotických taxíkov Zoox pod dohľadom. Pôvodné oznámenie je k dispozícii od NHTSA .
Ministerstvo dopravy USA 3. septembra 2026 oznámilo aj novú Národnú stratégiu pre automatizované vozidlá . Nech už budúca tvorba pravidiel v konečnom dôsledku vyžaduje čokoľvek, smerovanie je pozoruhodné: regulačné orgány sa čoraz viac stretávajú s vozidlami, ktoré nemusia byť navrhnuté s ohľadom na neustále prítomného ľudského vodiča alebo dokonca na tradičné manuálne ovládanie.
Aj medzinárodná práca sa vyvíja. V júni 2026 EHK OSN zverejnila najnovšiu verziu návrhu predpisu OSN týkajúceho sa automatizovaných jazdných systémov . Tento návrh by sa nemal zamieňať s všeobecne prijatým konečným pravidlom, ale ukazuje, ako sa regulačné orgány presúvajú od úzkych automatizovaných funkcií k širším konceptom schvaľovania ADS.
Ako vyzerá vyspelý stack autonómnych vozidiel
Najužitočnejším spôsobom, ako pochopiť súčasný vývoj, je vnímať vozidlo ako viacvrstvový systém, a nie ako jeden produkt umelej inteligencie.
Vrstva
Hlavné zamestnanie
Typická bezpečnostná otázka
Snímanie
Zachytávajte vizuálne, geometrické, pohybové a stavové údaje vozidla
Sú senzory v poriadku, dostatočne čisté, kalibrované a dostatočne redundantné?
Vnímanie a lokalizácia
Odhad objektov, štruktúry vozovky, voľného priestoru a polohy vozidla
Aká istá je svetová podoba a ako systém detekuje zhoršené vnímanie?
Predikcia a plánovanie
Odhadnite pravdepodobné správanie ostatných účastníkov cestnej premávky a vyberte bezpečnú trajektóriu
Zostáva plán bezpečný v neistote a pri možných alternatívnych správaní?
Ovládanie
Preložte plánovaný pohyb na riadenie, brzdenie a zrýchlenie
Dokáže vozidlo bezpečne sledovať plán napriek zmenám ovládača alebo povrchu?
Bezpečnostný dohľad
Monitorovanie chýb, predpokladov, stavu optickej mechaniky a záložného správania
Čo sa stane, keď sa primárny zásobník stane neistým alebo nedostupným?
Pripojenie a prevádzka vozového parku
Aktualizácie podpory, dispečing, monitorovanie, mapy a učenie vozového parku
Môže vozidlo zostať bezpečné, keď je pripojenie oneskorené alebo úplne chýba?
Návrat k MetroLoop: ako jednotlivé časti spolupracujú
Teraz si znova všimnite fiktívnu daždivú stavebnú udalosť. Kamery vidia kužele, dočasné značenie, pracovné vozidlo a cyklistu. Radar prispieva informáciami o pohybe a vzdialenosti. Lidar prispieva geometrickou štruktúrou. Palubný počítač spája tieto toky a priebežne aktualizuje lokálnu scénu.
Systém umelej inteligencie predpovedá niekoľko pravdepodobných cyklistických trás namiesto predpokladu jednej dokonalej budúcnosti. Plánovač znižuje rýchlosť a zachováva dodatočný bočný priestor. Monitor bezpečnosti počas jazdy kontroluje, či plánovaná trajektória porušuje dynamiku vozidla alebo obmedzenia svetlej výšky. Vozidlo zároveň rozpozná, že rozloženie konštrukcie sa blíži k hranici podporovaných podmienok.
Potom sa mobilné pripojenie preruší. Keďže kritická jazdná slučka beží na okraji siete, lokálne vnímanie a riadenie pokračujú. Služba flotily môže dočasne stratiť čerstvé cloudové informácie, ale auto nestráca schopnosť brzdiť. Ak spoľahlivosť klesne pod bezpečnú hranicu systému, vozidlo sa riadi vopred definovaným záložným správaním, namiesto toho, aby improvizovalo za hranicami optickej jednotky.
Táto hypotetická cesta ilustruje ústredné ponaučenie z evolúcie autonómnych vozidiel: autonómia sa čoraz menej zameriava na demonštráciu toho, že auto dokáže šoférovať, a viac na demonštráciu toho, že celý systém dokáže rozpoznať neistotu, zostať odolný, keď sa časti prostredia alebo infraštruktúra zhoršia, a dosiahnuť bezpečný výsledok, keď jeho predpoklady už nie sú platné.
Čo zostáva nevyriešené
Pretrváva značná technická a politická neistota. Situácie s dlhými cestami sú zložité, pretože zriedkavé kombinácie počasia, infraštruktúry, ľudského správania a degradácie senzorov môžu byť v tréningových dátach nedostatočne zastúpené. Simulácia môže zvýšiť pokrytie, ale nereprodukuje realitu dokonale. Testovanie v reálnom svete poskytuje cenné dôkazy, ale nedokáže odhaliť každú možnú nebezpečnú kombináciu pred nasadením.
Rozšírenie z obmedzeného mestského odného vozidla (ODD) na širšie regióny tiež mení problém. Sneh, vidiecke cesty, dočasné riadenie dopravy, núdzové situácie, nezvyčajné vozidlá, nekonzistentné značenie a rôzne kultúry jazdy môžu prispieť k posunu v distribúcii. Systém, ktorý je preukázateľne bezpečný v jednej prevádzkovej oblasti, nie je automaticky preukázaný ako bezpečný aj v inej.
Umelá inteligencia tiež vytvára otázky týkajúce sa životného cyklu. Modely sa môžu po aktualizáciách softvéru meniť a nové údaje z praxe môžu odhaliť predtým neznáme slabiny. To robí z kontroly verzií, regresného testovania, monitorovania bezpečnosti, kybernetickej bezpečnosti, sledovateľnosti a riadenia aktualizácií súčasť bezpečnostného prípadu – nielen softvérových operácií.
Ďalšou fázou autonómie je integrácia, nie ojedinelý prielom
Vývoj autonómnych vozidiel sa často opisuje ako preteky smerom k inteligentnejšej umelej inteligencii. To je len časť príbehu. Dôslednejší posun smeruje k integrovaným systémom, v ktorých sa umelá inteligencia, senzory, edge computing automobilovej úrovne, funkčná bezpečnosť, SOTIF, kybernetická bezpečnosť, prevádzkové limity, meranie v reálnom svete a regulačný dohľad navzájom posilňujú.
Pre hypotetický vozový park, akým je MetroLoop, by úspech nebol definovaný tým, či vozidlo zvládlo jeden pôsobivý stret v stavebnej zóne. Zmysluplnou otázkou by bolo, či systém dokáže opakovane fungovať v rámci známeho odľahlého priestoru (ODD), identifikovať, kedy podmienky už nie sú dôveryhodné, zachovať bezpečné lokálne riadenie bez toho, aby sa spoliehal na dokonalé prepojenie, poučiť sa z dôkazov o vozovom parku a podložiť tvrdenia transparentnými údajmi.
A práve týmto smerom sa budú uberať autonómne vozidlá v roku 2026: od myšlienky auta, ktoré jednoducho „jazdí samo“, smerom k neustále overovanému bezpečnostnému systému, ktorého inteligencia je distribuovaná medzi senzory, palubné počítače, softvér, infraštruktúru vozového parku a starostlivo definované prevádzkové hranice.