Domov
» New Trends
»
Anatómia komerčných dronov: Hardvérové prelomy za autonómnym letom
Anatómia komerčných dronov: Hardvérové prelomy za autonómnym letom
Moderný komerčný dron sa najlepšie chápe ako kompaktný lietajúci robot, nielen ako drak lietadla s kamerou. Jeho skutočná hodnota spočíva v tom, ako dobre pohon, výkon, navigácia, vnímanie, palubné výpočty, komunikácia, užitočné zaťaženie a bezpečnostná logika spolupracujú v podmienkach skutočnej misie.
Toto rozlíšenie je dôležité, pretože pôsobivá špecifikácia môže stále viesť k slabým výsledkom. Tvrdenie o dlhom čase letu nezaručuje užitočnú výdrž s ťažkým užitočným zaťažením. Vyhýbanie sa prekážkam nezaručuje bezpečnú autonómnu navigáciu v tme, hmle, reflexnom prostredí alebo nevýraznom teréne. Kamera s vysokým rozlíšením nezaručuje údaje geodetickej kvality, pokiaľ nie je vhodná aj presnosť polohy, kalibrácia, riadenie pohybu a spracovanie.
Do konca tohto článku by ste mali byť schopní pozrieť sa na architektúru komerčného dronu a položiť si lepšiu otázku ako „Aká je pokročilá?“. Užitočnejšia otázka znie: „Dokáže tento systém opakovane dosahovať požadovaný výsledok misie s merateľnými rezervami a prijateľným prevádzkovým rizikom?“
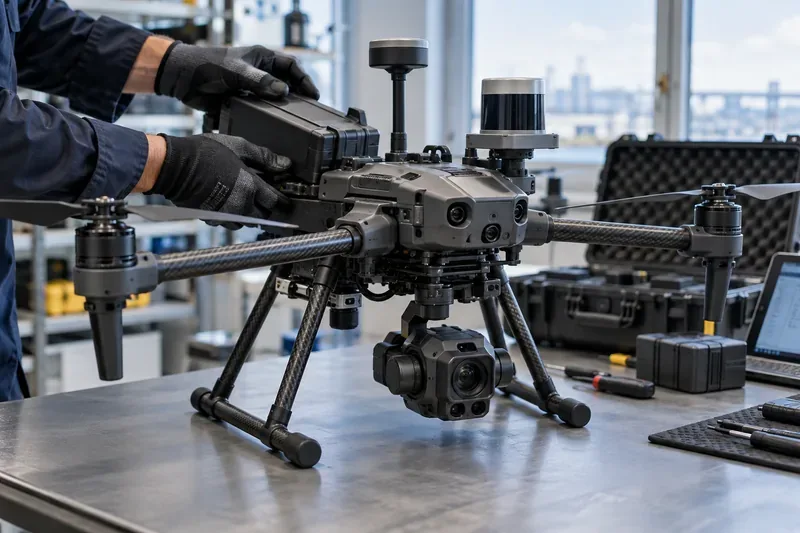
Komerčný multirotor na inšpekčnom stole ukazuje, ako musia batéria, pohon, navigačné senzory, palubný hardvér na vnímanie, komunikácia a systémy užitočného zaťaženia fungovať ako jedno integrované lietadlo.
Čo sa nachádza vo vnútri komerčného dronu?
Hoci sa dizajny líšia od malých kvadrokoptér až po prieskumné lietadlá s pevnými krídlami a ťažké platformy, väčšina komerčných dronov obsahuje rovnaké funkčné vrstvy. Otvorená dokumentácia autopilota z PX4 opisuje známy riadiaci reťazec: senzory poskytujú odhad stavu, navádzanie a navigácia vytvárajú nastavené hodnoty, ovládače vypočítavajú korekcie a akčné členy premieňajú tieto korekcie na pohyb motora alebo serva.
Subsystém
Čo to robí
Ako vyzerá dobrý výkon
Drak lietadla a pohon
Generuje vztlak, ťah a fyzickú stabilitu
Predvídateľné ovládanie, dostatočná rezerva ťahu, nízke vibrácie a vhodná odolnosť voči poveternostným vplyvom
Batéria a výkonová elektronika
Dodáva energiu motorom, počítačom, senzorom a užitočnému zaťaženiu
Užitočná výdrž pri misii s rezervou, stabilné napätie pri záťaži a opakovateľný stav batérie
Navigačné senzory
Odhadnite polohu, polohu, nadmorskú výšku, smer a rýchlosť
Odhady stabilného stavu s elegantným záložným režimom pri degradácii jedného zdroja
Vnímacie senzory
Detekcia prekážok, terénu, cieľov alebo kontrolných prvkov
Spoľahlivá detekcia v zamýšľanom osvetlení, textúre, dosahu a poveternostných podmienkach
Riadiaci let
Spúšťa stabilizačné a riadiace slučky letu
Rýchle, deterministické riadenie s overeným spracovaním porúch
Okrajový počítač
Spúšťa úlohy počítačového videnia, mapovania, plánovania a umelej inteligencie
Nízka latencia inferencie bez nadmernej spotreby energie alebo tepelného rozpočtu
Komunikácia
Presúva velenie, telemetriu, video a dáta misie
Známe pokrytie, monitorovanie kvality spojenia a bezpečné správanie pri strate spojenia
Užitočné zaťaženie
Vykonáva obchodnú úlohu: zobrazovanie, tepelná kontrola, LiDAR, doručovanie, snímanie alebo inú prácu
Kvalita údajov, ktorá spĺňa kritériá prijatia pre misiu
1. Drak lietadla a pohon: prvý výkonnostný limit
Multirotory dominujú mnohým úlohám v oblasti inšpekcie, verejnej bezpečnosti, fotografovania a mapovania zblízka, pretože sa dokážu vznášať a presne manévrovať. Lietadlá s pevnými krídlami sú zvyčajne efektívnejšie na dlhé lety, zatiaľ čo hybridné konštrukcie VTOL sa snažia kombinovať vertikálny vzlet s efektívnym letom dopredu.
Bezkartáčové motory, moderné elektronické regulátory otáčok, ľahšie kompozitné konštrukcie, väčšie a účinnejšie vrtule a lepší firmvér pre riadenie neustále rozširujú možnosti, ktoré elektrické komerčné drony dokážu niesť. Dôležitým ukazovateľom však nie je maximálne užitočné zaťaženie ani maximálny čas letu. Je to výdrž pri danom užitočnom zaťažení, teplote, vetre, nadmorskej výške a rezervnej politike, ktorú budete skutočne používať.
Užitočným aktuálnym príkladom je technický list DJI Matrice 400. Výrobca uvádza maximálne užitočné zaťaženie 6 kg a až 59 minút letu bez vetra v definovanej testovacej konfigurácii. Tieto čísla ilustrujú pokrok ťažkých multirotorov pre podniky, ale DJI tiež uvádza, že skutočný výkon sa líši v závislosti od prostredia, užitočného zaťaženia a firmvéru. Toto upozornenie presne určuje, ako by sa takéto čísla mali interpretovať.
Kontrola kvality
Zmerajte vytrvalosť misie s nainštalovaným operačným zaťažením a s konzervatívnou pristávacou rezervou. Ak je vytrvalosť na poli trvalo hlboko pod úrovňou, ktorú misia potrebuje, zvýšenie kapacity batérií nemusí byť najlepším riešením, pretože väčšie batérie zvyšujú hmotnosť. Iná trieda draku lietadla, ľahšie užitočné zaťaženie, kratšie trasy alebo prevádzkový režim založený na doku môžu priniesť lepší celkový výsledok.
2. Energetické systémy: autonómia stále funguje na základe energetického rozpočtu
Každá autonómna funkcia súťaží o rovnakú uskladnenú energiu. Väčšinu z nej spotrebúvajú motory, ale vysokovýkonné výpočtové moduly, vyhrievané batérie, mobilné rádiá, radar, LiDAR, svetlá a viacero kamier môžu podstatne zmeniť energetický rozpočet.
Preto je kvalita batérie viac než len kapacita vo watthodinách. Komerční prevádzkovatelia by sa mali zaujímať o konzistenciu článkov, teplotné správanie, starnutie cyklu, odhad stavu nabitia, čas nabíjania, záznamy o batérii a to, či lietadlo dokáže dostatočne včas zistiť abnormálne napätie alebo teplotu, aby bezpečne zareagovalo.
V údajoch je viditeľná zdravá architektúra napájania: napätie batérie pri normálnom zrýchlení neočakávane neklesá, odhady zostávajúcej kapacity sú opakovateľné a plánovač misií používa rezervu, ktorá odráža vietor a geometriu trasy, a nie fixné optimistické percento.
3. Navigácia: fúzia senzorov je skrytým jadrom autonómneho letu
Autonómia začína znalosťou stavu lietadla. Dokumentácia k senzorom PX4 uvádza základné stavebné bloky: gyroskop, akcelerometer, magnetometer a barometer, pričom GNSS alebo iný zdroj polohy je potrebný pre mnohé automatické režimy. Komerčné systémy môžu pridať duálny GNSS, RTK korekcie, vizuálnu odometriu, LiDAR odometriu, radarovú nadmorskú výšku alebo navigáciu relatívnu voči terénu.
RTK dokáže dramaticky zlepšiť určovanie polohy, ak sú k dispozícii korekčné údaje a geometria satelitu. Napríklad DJI špecifikuje presnosť RTK centimetrovej triedy pre Matrice 400 za stanovených podmienok. Vysoko presný GNSS však nie je to isté ako odolná navigácia. Mestské kaňony, oceľové konštrukcie, elektromagnetické rušenie, viaccestné odrazy, porast stromov a vnútorné prostredie môžu oslabiť určovanie polohy pomocou satelitov.
Prelomom teda nie je jeden „dokonalý“ senzor. Je to lepšia fúzia: kombinácia inerciálnych, satelitných, vizuálnych, meracích a niekedy aj radarových údajov, aby vozidlo dokázalo odhaliť nezhodu a pokračovať s vhodnou záložnou stratégiou.
Kontrola kvality
Nevyhodnocujte navigáciu iba v otvorenom poli. Otestujte najťažšie prostredia, ktoré prevádzka skutočne zahŕňa. Hľadajte skoky v polohe, nestabilitu smeru, časté zmeny režimu alebo zásahy operátora. Ak sa systém stane nespoľahlivým vždy, keď sa zníži kvalita GNSS, môže byť vhodnejší vizuálny alebo LiDAR-podporovaný navigačný prístup.
4. Vnímací hardvér: kamery sú teraz len jednou vrstvou
Komerčné drony čoraz častejšie kombinujú niekoľko snímacích modalít. RGB kamery poskytujú bohaté vizuálne detaily. Termálne kamery podporujú kontrolu tepelných strát, hasenie požiarov, priemyselnú údržbu a vyhľadávacie operácie. LiDAR priamo meria geometriu. Infračervené senzory dosahu pomáhajú s hĺbkou na krátkych vzdialenostiach. Radar môže pridať užitočné informácie o prekážkach tam, kde sú kamery s viditeľným svetlom menej spoľahlivé.
Senzorický súbor na súčasnom DJI Matrice 400 ukazuje, ako ďaleko sa tento pokrok dostal: oficiálna špecifikácia uvádza všesmerové binokulárne videnie, rotačný a smerujúci LiDAR, smerujúci 3D infračervený senzor rozsahu smerom nadol a šesťsmerový mmWave radar. Na tej istej stránke sa tiež dokumentujú environmentálne obmedzenia pre snímanie obrazu a uvádza sa, že niektoré funkcie radaru môžu byť obmedzené v závislosti od regiónu. To je dôležitá pripomienka, že „všesmerové snímanie“ nie je to isté ako „bezpodmienečné vyhýbanie sa prekážkam“.
Pokiaľ ide o ďalšiu architektúru, Skydio uvádza, že jeho X10 používa šesť navigačných šošoviek pre 360-stupňovú viditeľnosť a integrovanú grafickú kartu NVIDIA Jetson Orin. Jeho operátorské materiály opisujú 360-stupňové vyhýbanie sa prekážkam, 3D mapovanie v reálnom čase, vizuálnu navigáciu, plánovanie pohybu, misie s trasovými bodmi a vizuálny návrat domov. Tieto funkcie ukazujú smerovanie trhu: vnímanie a plánovanie sú čoraz viac integrované, než aby boli závislé od vzdialeného počítača.
Kontrola kvality
Vnímanie posudzujte na základe prehliadnutých prekážok, falošných detekcií, minimálnej spoľahlivej veľkosti prvkov, použiteľného dosahu, správania sa pri slabom osvetlení a výkonu v blízkosti skla, drôtov, opakujúcich sa textúr, prachu, dažďa a pohybujúcich sa objektov. Ak jedno prostredie opakovane spôsobuje neistotu, zmeňte kombináciu senzorov alebo prevádzkový postup, namiesto toho, aby ste predpokladali, že problém vyrieši len väčšia umelá inteligencia.
5. Edge AI: viac výpočtov mení, čo sa môže diať na palube
Vstavané akcelerátory umelej inteligencie umožňujú dronom detekciu objektov, vizuálnu navigáciu, mapovanie, sledovanie, sémantické porozumenie a plánovanie trás s nižšou latenciou ako pri cloudovom dizajne. Súčasná rada Jetson od spoločnosti NVIDIA demonštruje rozsah dostupných vstavaných výpočtov: jej oficiálne porovnanie uvádza 67 TOPS pre vývojársku súpravu Jetson Orin Nano Super a 275 TOPS pre vývojársku súpravu Jetson AGX Orin s rôznymi výkonovými limitmi.
Surový TOPS však nie je metrikou misie. Počítač dronu musí spĺňať obmedzenia hmotnosti, teploty, výkonu, pamäte a spoľahlivosti. Menší model bežiaci predvídateľne na hranici výkonu môže byť užitočnejší ako oveľa väčší model, ktorý sa prehrieva, vybíja batériu alebo zvyšuje latenciu vnímania kritického pre let.
Najsilnejšia architektúra tiež oddeľuje zodpovednosti. Stabilizácia a nevyhnutná bezpečnosť letu by nemali závisieť od rozsiahleho modelu umelej inteligencie. Vnímanie umelou inteligenciou môže naznačovať prekážky, ciele alebo trasy, zatiaľ čo riadenie letu na nižších úrovniach zostáva deterministické a nezávisle monitorované.
6. Komunikácia: dátové spojenie nie je náhradou za autonómiu
Komerčné misie môžu využívať vyhradené rádiové spojenia, spojenia triedy Wi-Fi, mobilné pripojenie, satelitné služby alebo ich kombinácie. Spojenie prenáša riadiace príkazy, telemetriu, video, korekcie, aktualizácie misie a údaje o flotile. Pre diaľkové operácie je redundancia a logika obnovy dôležitejšia ako špičkový inzerovaný dosah.
Zrelý systém vie, čo robiť, keď klesne šírka pásma, zvýši sa latencia alebo sa stratí spojenie. V závislosti od misie a autorizácie to môže znamenať vznášanie sa, stúpanie, pristátie, návrat domov, pokračovanie po vopred definovanej trase alebo prechod na inú komunikačnú cestu.
V Spojených štátoch sa hardvér tiež prelína s dodržiavaním predpisov. Usmernenie FAA týkajúce sa vzdialenej identifikácie vysvetľuje, že drony, ktoré musia byť registrované, musia vo všeobecnosti spĺňať požiadavky na vzdialenú identifikáciu, ktorá vysiela identifikačné informácie a informácie o polohe. To nie je len administratívna funkcia; teraz je to súčasť architektúry systému, ktorú musia prevádzkovatelia zohľadniť.
7. Čo vlastne znamená „autonómny let“?
Autonómia je spektrum a marketingový jazyk často skomprimuje niekoľko veľmi odlišných schopností do jedného slova.
Stabilizovaný let: lietadlo si udržiava letovú polohu, výšku alebo polohu, zatiaľ čo ho riadi človek.
Automatizácia misie: lietadlo sleduje trasové body, prieskumné siete alebo skriptované akcie.
Autonómia založená na vnímaní: lietadlo detekuje prekážky alebo objekty a upravuje svoju dráhu.
Autonómia s ohľadom na prostredie: lietadlo vytvára lokálnu mapu, naviguje s použitím zhoršených údajov GNSS a plánuje s ohľadom na obmedzenia.
Vzdialená autonómia flotily: misie sa môžu štartovať z dokov, vykonávať, vracať, dobíjať, nahrávať dáta a byť pod dohľadom vo veľkom meradle flotily.
Testom kvality je miera zásahov. Ak musia operátori často zachraňovať lietadlo z navigačných chýb, opakovať lety v chýbajúcich oblastiach alebo manuálne opravovať rámovanie, systém neposkytuje užitočnú autonómiu pre danú misiu, bez ohľadu na to, koľko autonómnych funkcií sa uvádza v špecifikácii.
Čo sa najviac zmenilo v hardvéri komerčných dronov?
Najväčší nedávny posun nie je len o jednej zložke. Je to konvergencia viacerých vylepšení: hustejšie edge computing, multimodálne snímanie prekážok, výkonnejšie batérie a pohonné systémy, presné určovanie polohy RTK, modulárne rozhrania pre užitočné zaťaženie, silnejšia ochrana životného prostredia a dokovacia infraštruktúra.
Táto konvergencia umožňuje komerčným dronom prejsť od „pilota riadiaceho senzor“ k „riadenému robotickému systému produkujúcemu opakovateľný súbor údajov alebo službu“. Rozdiel je viditeľný v pracovných postupoch inšpekcie. Užitočná autonómna inšpekcia sa nielenže dostane k aktívu. Dodržiava plánované pokrytie, zachováva bezpečné vzdialenosti, udržiava prekrytie a zaostrenie obrazu, zaznamenáva presné metadáta, detekuje medzery a vracia sa s dostatočnou rezervou na zvládnutie nepredvídaných udalostí.
Ako by ste mali posudzovať kvalitu misie?
Nákup komerčného dronu alebo preskúmanie architektúry by mali byť viazané na merateľné výstupy. Najlepšie metriky závisia od misie, ale nasledujúci súbor funguje dobre ako východiskový bod.
Miera dokončenia misie: Ako často je úloha dokončená bez prerušení alebo opakovaných letov?
Miera ľudského zásahu: Ako často musí pilot prepísať autonómiu?
Miera akceptácie údajov: Aké percento obrázkov, tepelných snímok, mračien bodov alebo dodávok spĺňa prahovú hodnotu kvality pre následné spracovanie?
Integrita lokalizácie: Ako často sa spoľahlivosť pozície alebo smeru zhoršuje za hranice misijného limitu?
Energetická rezerva pri pristátí: Je k dispozícii dostatočná rezerva po použití vetra, zmeny trasy a užitočného zaťaženia?
Odolnosť komunikácie: Správa sa systém predvídateľne počas zhoršeného alebo strateného pripojenia?
Záťaž údržby: Koľko pracovných hodín, výmen batérií, kalibrácií a výmen komponentov je potrebných na jednu letovú hodinu?
Miera úspešnosti v prostredí: Zostáva výkon prijateľný v rámci zamýšľaného rozsahu teplôt, svetla, vetra, prachu a zrážok?
Kedy by ste mali zmeniť prístup?
Zmena platforiem alebo prevádzkových konceptov je opodstatnená, keď opakované dôkazy ukazujú, že základné obmedzenie misie je štrukturálne, nielen problém s ladením.
Ak je čas vznášania úzkym hrdlom pri dlhých lineárnych prieskumoch, zvážte použitie lietadla s pevnými krídlami alebo vertikálneho vzletu a pristátia (VTOL) namiesto pridávania väčšej hmotnosti batérie do multirotorového lietadla.
Ak zhoršenie kvality GNSS spôsobuje opakované zlyhania autonómie, pridajte vizuálnu alebo LiDAR lokalizáciu alebo prepracujte misiu tak, aby zostala v spoľahlivých zónach určovania polohy.
Ak predstavujú malé vodiče alebo tenké konáre kritické nebezpečenstvo, nepredpokladajte, že sa na ne vzťahuje všeobecné tvrdenie o vyhýbaní sa prekážkam. Overte skutočný rozsah detekcie alebo použite snímací systém navrhnutý pre toto nebezpečenstvo.
Ak je pokrytie mobilnou sieťou nekonzistentné, presuňte viac logiky misie na palubu a definujte bezpečné správanie pri strate spojenia, namiesto spoliehania sa na neprerušovanú cloudovú kontrolu.
Ak užitočné zaťaženie produkuje vynikajúce surové dáta, ale spôsobuje príliš veľa opakovaných letov, pred kúpou senzora s vyšším rozlíšením zlepšite plánovanie misie, stabilizáciu, metadáta a kontroly kvality.
Ak je hlavným obmedzením schválenie regulačnými orgánmi, prepracovanie trasy, nadmorskej výšky, oblasti, modelu personálneho obsadenia alebo prevádzkovej kategórie môže byť efektívnejšie ako pridanie hardvéru.
Regulácia je súčasťou návrhu systému
Autonómna schopnosť sama o sebe neudeľuje povolenie na autonómnu prevádzku. V Spojených štátoch súhrn FAA z júla 2026, časť 107, stále opisuje vizuálnu líniu viditeľnosti ako základ pre prevádzku malých dronov, zatiaľ čo na stránke Pokročilé operácie sa uvádza BVLOS ako prevádzka, ktorá môže vyžadovať dodatočné schválenie. FAA v auguste 2025 zverejnil navrhovaný rámec BVLOS, ktorý sa vzťahuje na lietadlá, rozstupy, autorizácie, bezpečnosť, hlásenie a súvisiace požiadavky. Prevádzkovatelia by si mali overiť aktuálny stav pravidiel predtým, ako začnú budovať obchodný argument na základe bežných BVLOS.
V Európe sa v usmernení EASA SORA používa proces založený na riziku pre mnohé operácie v „špecifickej“ kategórii. Pravidlá EASA z júna 2026 zahŕňajú SORA 2.5 a spájajú prevádzkové riziko s robustnosťou technických, procedurálnych a organizačných zmierňujúcich opatrení. V praxi sa kvalita hardvéru musí preukázať v kontexte definovanej prevádzky, nie posudzovať izolovane.
Praktický limit autonómie
Komerčné drony sú čoraz výkonnejšie, pretože sa zároveň zlepšujú snímanie, výpočty, riadenie a konektivita. Najsilnejšie systémy však nie sú tie, ktoré sľubujú odstránenie ľudí z každého rozhodnutia. Sú to tie, ktoré zefektívňujú ľudský dohľad, odhaľujú neistotu, bezpečne riešia predvídateľné zlyhania a produkujú konzistentné výstupy misie.
To je užitočný spôsob, ako čítať anatómiu autonómneho dronu. Motory, batérie, LiDAR, kamery, procesory umelej inteligencie, rádiá a riadiace jednotky letu sú len ingrediencie. Hotový produkt by sa mal posudzovať na základe dôkazov: opakovateľné splnenie misie, prijateľná kvalita údajov, bezpečné správanie na hraniciach prevádzkovej obálky a regulačná cesta, ktorá zodpovedá zamýšľanému nasadeniu.