Domov
» New Trends
»
Ako stelesnená umelá inteligencia pretvára humanoidnú robotiku novej generácie v roku 2026
Ako stelesnená umelá inteligencia pretvára humanoidnú robotiku novej generácie v roku 2026
Najdôležitejšou zmenou v humanoidnej robotike v roku 2026 nie je to, že sa roboty zrazu stali „na ľudskej úrovni“. Ide o to, že sa komplex umelej inteligencie stáva integrovanejším: vnímanie, jazyk, priestorové uvažovanie, pohyb, obratná manipulácia, sledovanie pokroku a zotavenie sa čoraz viac trénujú na spoluprácu, namiesto toho, aby sa navrhovali ako izolované moduly.
Užitočný príklad sa objavil 30. júla 2026, keď spoločnosť Google DeepMind predstavila robota Gemini Robotics 2. Spoločnosť opísala systém vízie, jazyka a akcie, ktorý dokáže ovládať celé humanoidné telo – od chôdze a krčenia až po dosahovanie a manipuláciu s objektmi – a spárovala ho s modelom uvažovania na vyššej úrovni pre viackrokové úlohy. Spoločnosť DeepMind tiež publikovala výsledky na úrovni úloh namiesto tvrdenia o univerzálnej kompetencii: na jednom humanoidnom nastavení Apollo bola hlásená miera úspešnosti 68,4 % pri zdvihnutí objektu zo stola, 45,7 % z podlahy a 76,3 % z police. Tieto čísla sú sľubné, ale zároveň zviditeľňujú súčasné obmedzenie: schopnosti sa zlepšujú rýchlejšie ako spoľahlivosť.
Pre čitateľov, ktorí hodnotia túto oblasť, je tento rozdiel dôležitý. Správna otázka už neznie: „Dokáže to humanoid urobiť raz?“, ale: „Dokáže úlohu vykonať opakovane, v meniacich sa podmienkach, zotaviť sa, keď sa niečo pokazí, a zostať v bezpečí v blízkosti ľudí?“ To je štandard, ktorý oddeľuje presvedčivú demonštráciu od systému, ktorý sa blíži k užitočnému nasadeniu. Pozrite si oznámenie a benchmarky spoločnosti Google DeepMind Gemini Robotics 2 .
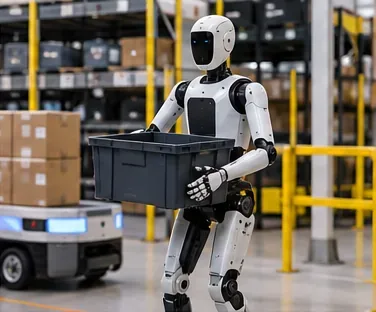
Humanoidný robot nesie tašku cez pracovný priestor v štýle skladu, čo ilustruje druh vnímania, rovnováhy, navigácie a manipulácie v uzavretej slučke, ktoré musí stelesnená umelá inteligencia koordinovať v reálnych prostrediach.
Čo stelesnená umelá inteligencia skutočne mení
Stelesnená umelá inteligencia je umelá inteligencia, ktorá musí vnímať a konať prostredníctvom fyzického tela. Pre humanoida toto telo kladie obmedzenia, ktorým textový model nečelí: gravitácia, trenie, latencia, obmedzená energia batérie, obmedzenia kĺbov, neistý kontakt, pohybujúci sa ľudia, zakryté objekty a možnosť spôsobenia fyzickej ujmy.
Skoršie robotické systémy často rozdeľovali tieto problémy do starostlivo navrhnutých modulov. Vnímací zásobník detekoval objekty, plánovač si vybral cestu, ovládač vykonal pohyb a každá úloha bola vyladená pre úzke prostredie. Moderná stelesnená umelá inteligencia čoraz viac využíva základné modely – najmä modely videnie-jazyk-činnosť alebo VLA – na priame prepojenie vizuálnych pozorovaní a jazykových inštrukcií s akciami, zatiaľ čo modely vyššej úrovne uvažujú o cieľoch a pokroku v úlohe.
Práca spoločnosti Google DeepMind s názvom Gemini Robotics z roku 2025 explicitne pridala fyzické akcie ako výstupnú modalitu do multimodálneho modelu, zatiaľ čo jej model stelesneného uvažovania sa zameral na priestorové chápanie a mohol by sa prepojiť s konvenčnými nízkoúrovňovými ovládačmi. Toto oddelenie je dôležité: naučená inteligencia môže rozšíriť to, čo robot rozumie, zatiaľ čo deterministické alebo certifikované riadiace vrstvy môžu stále vynucovať obmedzenia týkajúce sa kolízií, sily a stability. Pôvodná architektúra je opísaná v technickom prehľade Gemini Robotics od spoločnosti Google DeepMind .
Ako vyzerá „dobré“: Merajte výsledky, nie atraktivitu prezentácie
Neexistuje jediný kritériový ukazovateľ, ktorý by dokázal, že humanoid je vo všeobecnosti inteligentný. Najinformatívnejšie hodnotenie kombinuje niekoľko signálov. Silný systém by nemal uspieť len raz; mal by elegantne degradovať, keď sa prostredie zmení, a mal by zviditeľniť svoje zlyhania.
Kvalitný signál
Ako vyzerá silný výsledok
Výstražné znamenie
Úspech úlohy
Vysoká opakovateľnosť v mnohých pokusoch, nie v jednom vybranom cykle
Prepracované video bez počtu pokusov alebo prípadov neúspechu
Zovšeobecnenie
Rovnaká politika spracováva nové objekty, rozloženia alebo inštrukcie s obmedzenou adaptáciou.
Každá nová úloha si vyžaduje novú politiku alebo prísne stanovené prostredie.
Spoľahlivosť na dlhé obdobie
Robot dokončí niekoľkominútové sekvencie bez zloženia malých chýb
Výkon sa zobrazuje iba pri izolovaných akciách typu „pick-and-place“
Zotavenie
Robot si všimne chybu, pád, prekážku alebo zmenu scény a preplánuje si to.
Jedna skorá chyba vynúti úplný reset
Koordinácia celého tela
Chôdza, dosahovanie, vyvažovanie a ovládanie rúk fungujú ako jedna uzavretá slučka
Manipulácia je úspešná iba vtedy, keď je robot pevne upevnený na mieste.
Latencia
Vnímanie a konanie zostávajú dostatočne citlivé pre bezpečné riadenie v uzavretej slučke
Dlhé pauzy znemožňujú robotovi reagovať na ľudí alebo pohybujúce sa objekty
Bezpečnostné správanie
Systém rešpektuje silu, blízkosť, stabilitu a obmedzenia neistoty a dokáže požiadať o pomoc.
Bezpečnosť závisí len od generatívneho modelu „pochopenia“ toho, čo je nebezpečné
Praktickým krokom pre každého, kto porovnáva humanoidné systémy, je pýtať sa na rozdelenia, nie na hlavné body: mieru úspešnosti pri opakovaných pokusoch, čo sa zmenilo medzi tréningovými a testovacími podmienkami, priemerný čas úlohy, frekvenciu zásahov a najčastejšie režimy porúch. Ak tieto odpovede nie sú k dispozícii, výsledok treba považovať skôr za dôkaz existencie ako za dôkaz pripravenosti na nasadenie.
Prečo sú modely nadácií dôležitejšie pre humanoidov ako pre stacionárne roboty
Humanoidné roboty majú potenciálne užitočnú výhodu: ich kamery, ruky, paže, trup a pohyb sa podobajú pohľadu a akčnému priestoru v ľudskom prostredí. Vďaka tomu sú ľudské demonštrácie, internetové videá, teleoperácie, simulácie a súbory údajov o rôznych robotoch potenciálne cennými zdrojmi školení.
Projekt Open X-Embodiment pomohol stanoviť tento smer agregáciou údajov z 22 uskutočnení robotov a demonštráciou, že všeobecná politika by mohla ťažiť zo skúseností získaných s inými robotmi. Jeho pôvodný súbor údajov pokrýval 527 zručností a viac ako 160 000 úloh. Dôležitou myšlienkou nebolo to, že jeden model by riešil robotiku, ale že učenie robotov by sa mohlo začať škálovať prostredníctvom zdieľaných, heterogénnych skúseností, a nie prostredníctvom jednej politiky na úlohu a na stroj. Článok je k dispozícii vo výskumnej publikácii Open X-Embodiment .
Spoločnosť NVIDIA presadila podobnú stratégiu škálovania pre humanoidov prostredníctvom Isaaca GR00T. V roku 2026 GR00T N1.7 kombinoval uvažovanie o vizuálnom jazyku s generovaním akcií a komplexným vývojovým pracovným postupom zahŕňajúcim zber údajov, simuláciu, následné trénovanie, hodnotenie a nasadenie. NVIDIA uvádza, že model bol predtrénovaný na desiatkach tisíc hodín reálnych a simulovaných údajov a podporuje komerčné využitie na základe otvorenej licencie. Praktický význam spočíva v tom, že robotický tím môže začať so všeobecným modelom a špecializovať sa naň namiesto trénovania každého správania od začiatku. Pozrite si komplexný pracovný postup GR00T pre humanoidy od spoločnosti NVIDIA .
Krok vpred v roku 2026: Inteligencia celého tela
Po celé roky sa mnohé pôsobivé výsledky v oblasti učenia robotov zameriavali na manipuláciu so stolom, pretože to izoluje jeden z najťažších problémov: prinútiť ruky a paže interagovať s nepredvídateľnými objektmi. Humanoidi musia pridať pohyb a rovnováhu bez toho, aby obetovali kvalitu manipulácie.
Gemini Robotics 2 je pozoruhodný, pretože DeepMind hlási prechod od úloh týkajúcich sa hornej časti tela k ovládaniu celého tela na platforme Apollo od spoločnosti Apptronik. V príkladoch spoločnosti dokáže model interpretovať cieľ, prejsť k objektu, v prípade potreby sa zohnúť alebo prikrčiť, uchopiť ho, presunúť sa na iné miesto a umiestniť ho. Súvisiaci model stelesneného uvažovania sleduje viackrokové úlohy počas niekoľkých minút a dokáže sa sám opraviť, keď krok zlyhá.
To je smer, ktorým sa treba pozerať. Humanoid sa stáva užitočnejším, keď pohyb nie je samostatným predprogramovaným „taxíkom“, ktorý presúva ruky z jednej stanice na druhú, ale súčasťou tej istej reprezentácie úlohy. Testom kvality je, či robot dokáže zachovať zámer úlohy, zatiaľ čo sa jeho uhol pohľadu, stav rovnováhy, dosiahnuteľný pracovný priestor a kontaktné podmienky neustále menia.
Zručnosť sa stáva problémom s dátami – a stále je to problém s hardvérom
Moderná umelá inteligencia sa dokáže naučiť správanie založené na kontaktoch, ktoré by bolo ťažké opísať ručne písanými pravidlami. Napríklad spoločnosť Figure uviedla, že jej rodina Helix dokáže využiť jednu naučenú architektúru VLA v oblasti logistiky, prania a manipulácie v domácnosti. V máji 2026 spoločnosť Figure publikovala demonštráciu, v ktorej dvaja humanoidi Helix-02 spoločne prestavali spálňu pomocou naučenej politiky vrátane otvárania dverí, vešania oblečenia, presúvania nábytku, umiestňovania predmetov a ustielania postele.
Je to zaujímavý systémový výsledok, ale mal by sa interpretovať správne: ide o demonštráciu hlásenú spoločnosťou, nie o nezávislý multiplatformový benchmark. Užitočným poznatkom je, že dáta môžu naučiť jednu architektúru kvalitatívne odlišnému správaniu bez prepracovania základného modelu. Výsledok a jeho deklarované podmienky sú zdokumentované v správe Figure Helix-02 o upratovaní spálne .
Zároveň lepšie modely nedokážu donekonečna kompenzovať slabé senzory alebo aktuátory. Jemná manipulácia závisí od umiestnenia kamery, hmatovej alebo silovej spätnej väzby, rozsahu pohybu prstov, vôle, ovládania krútiaceho momentu a mechanickej robustnosti. Neskoršie hardvérové práce Figure napríklad explicitne prepracovali snímanie a ruky okolo jeho naučeného ovládača. Toto je širšie ponaučenie: ak humanoid opakovane zlyháva pri kontakte, stabilite uchopenia alebo manipulácii s malými objektmi, správnou opravou môže byť hardvér, kalibrácia alebo snímanie – nie väčší model.
Simulácia a syntetické dáta zmenšujú dátovú medzeru
Fyzické dáta sú drahé. Ľudská teleoperácia si vyžaduje čas, roboty sa opotrebúvajú a zriedkavé hraničné prípady je ťažké bezpečne zhromažďovať. Tímy so stelesnenou umelou inteligenciou preto vytvárajú dátové „zotrvačníky“, ktoré kombinujú skutočné demonštrácie so simuláciou, syntetickými trajektóriami, videom a automatickým preznačovaním.
Platforma Isaac GR00T od spoločnosti NVIDIA explicitne kombinuje reálne zachytené dáta, simulované dáta a video v internetovom meradle, zatiaľ čo jej referenčný humanoidný dizajn z roku 2026 spája integrované výpočty s otvorenými modelmi a spoločným vývojovým zásobníkom. Tento prístup je dôležitý, pretože tímy môžu vyhodnotiť politiky v simulácii predtým, ako strávia čas hardvérom na každom experimente. Referenčná platforma spoločnosti je opísaná v oznámení o referenčnom humanoide NVIDIA Isaac GR00T .
Simulácia nevylučuje realitu. Trenie, deformovateľné materiály, šum senzorov, načasovanie kontaktov, ohrev aktuátorov a ľudský pohyb sa môžu výrazne líšiť od simulátora. Dobrý pracovný postup využíva simuláciu na rozšírenie pokrytia a zrýchlenie iterácie a potom explicitne meria rozdiel medzi simuláciou a realitou. Ak politika dosahuje dobré virtuálne výsledky, ale vyžaduje časté resetovanie hardvéru, je nepravdepodobné, že by ďalšia simulácia problém vyriešila.
Umelá inteligencia v zariadení je dôležitejšia, než sa zdá
Roboty pracujú v reálnom čase. Okružná jazda v oblaku môže byť prijateľná pre plánovanie na vysokej úrovni, ale rýchle vizuomotorické riadenie často profituje z lokálnej inferencie, pretože robot musí okamžite reagovať na pošmyknutia, pohybujúce sa osoby a zmenu kontaktu.
Práca spoločnosti Google DeepMind v rámci projektu Gemini Robotics On-Device z roku 2025 sa zamerala na lokálne spúšťanie VLA a jej prispôsobenie novým vyhotoveniam robotov s relatívne malým množstvom údajov. Do roku 2026 spoločnosť DeepMind opísala modely na zariadení ako súčasť širšieho celotelového balíka. Praktickou metrikou nie je len veľkosť modelu, ale aj latencia riadenia medzi koncovými bodmi za skutočných výpočtových, tepelných a energetických limitov. Základný smer je zdokumentovaný v dokumente Gemini Robotics On-Device .
Bezpečnosť musí byť vrstvená, nie nabádaná
Vstavaná umelá inteligencia zvyšuje náklady na chyby, pretože robot môže vyvíjať silu vo fyzickom svete. Robustná architektúra preto oddeľuje zodpovednosti. Umelá inteligencia na vysokej úrovni dokáže interpretovať ciele, identifikovať nebezpečenstvá a rozhodnúť sa, kedy zastaviť alebo požiadať o pomoc. Riadiace jednotky na nižšej úrovni môžu nezávisle presadzovať obmedzenia kĺbov, predchádzanie kolíziám, obmedzenia sily, dynamickú stabilitu, núdzové zastavenie a obmedzené zóny.
Vydanie DeepMind Robotics 2 z roku 2026 opisuje tento vrstvený prístup a zavádza agentický bezpečnostný benchmark, ktorý testuje, či model uvažovania odmieta nebezpečné volania nástrojov a rozpoznáva, kedy je potrebný ľudský zásah. To je užitočný pokrok, ale úspech benchmarku by sa nemal zamieňať s bezpečnostnou certifikáciou. Reálne nasadenia si stále vyžadujú posúdenie rizík špecifických pre danú aplikáciu, overené hardvérové limity, prevádzkové postupy a testovanie v reálnom prostredí.
Jednoduché pravidlo je užitočné: ak je možné bezpečnostne kritickú funkciu deterministicky vynútiť na úrovni riadenia alebo hardvéru, nespoliehajte sa na generatívny model ako jedinú bariéru.
Keď je jeden end-to-end model nesprávnou voľbou
Komplexné učenie je atraktívne, pretože môže znížiť krehkosť ručne kódovaných rozhraní. Nie vždy je to najlepšia architektúra. Ak robot zlyháva pri dlhých úlohách, má nepredvídateľnú latenciu alebo pracuje v prísne regulovanom prostredí, hierarchický systém sa môže ľahšie ladiť a overovať.
Použite hierarchické plánovanie, keď úloha trvá niekoľko minút a vyžaduje kontrolné body, odhad priebehu alebo zotavenie.
Udržujte bezpečnostné ovládače nízkej úrovne oddelené, keď majú sily, kolízie alebo stabilita prísne obmedzenia.
Presunúť inferenciu na zariadenie, keď latencia siete alebo pripojenie narúša odozvu uzavretej slučky.
Pridajte štruktúrované vnímanie alebo stav úlohy, keď čistá VLA opakovane stráca prehľad o zásobách, počtoch alebo presnom stave procesu.
Zlepšite snímanie alebo mechaniku, keď sú chyby spôsobené oklúziou, slabou hmatovou spätnou väzbou, vôľou alebo nedostatočným ovládaním aktuátora.
Použite eskaláciu s ľudskou účasťou, keď je neistota vysoká a náklady na nesprávny fyzický zásah sú neprijateľné.
Správna architektúra je tá, ktorá poskytuje požadovanú spoľahlivosť a pozorovateľnosť, nie tá s najmenším počtom modulov.
Čo stelesnená umelá inteligencia ešte nevyriešila
Niekoľko obmedzení sa dá ľahko podceniť.
Spoľahlivosť stále zaostáva za schopnosťami
Robot môže prejavovať náročné správanie, no napriek tomu zostať nevhodný na nepretržitú prevádzku. Vlastné výsledky spoločnosti DeepMind z roku 2026 zamerané na celé telo ukazujú zmysluplnú, ale ďaleko od dokonalej miery úspešnosti na základných miestach vyzdvihnutia. Sklad, továreň, nemocnica alebo domácnosť potrebujú systém, ktorý zvládne hodiny prevádzky, nielen jednotlivé pokusy o vykonanie úlohy.
Porovnávanie benchmarkov je ťažké
Rôzne organizácie používajú rôzne roboty, ruky, kamery, sady objektov, rozloženia, kritériá úspešnosti a úrovne ľudského zásahu. Nemožno predpokladať, že 90 % výsledok na jednom nastavení prekoná 75 % výsledok na inom. Najužitočnejšie porovnania udržiavajú hardvér a podmienky hodnotenia fixné.
Zloženie chýb z dlhého horizontu
Ak je robot v každom z 20 závislých krokov spoľahlivý na 95 %, šanca na dokončenie celého reťazca bez akejkoľvek chyby môže byť oveľa nižšia, ako naznačuje počet krokov. Obnova a sledovanie pokroku sú preto rovnako dôležité ako presnosť surovej činnosti.
Fyzikálna ekonómia je dôležitá
Vstavaná umelá inteligencia neodstraňuje potrebu odolného hardvéru, batérií, údržby, bezpečných ovládačov, náhradných dielov a prijateľného času cyklu. Systém môže byť technicky pôsobivý a stále neekonomický pre konkrétnu úlohu.
Generalizácia nie je to isté ako neobmedzená autonómia
Model, ktorý sa prispôsobuje novým objektom alebo rozloženiam, je všeobecnejší ako skriptovaný robot. To neznamená, že dokáže bezpečne spracovať ľubovoľné inštrukcie v ľubovoľných prostrediach. Oblasti nasadenia je stále potrebné definovať a otestovať.
Lepší spôsob, ako posúdiť humanoidno-robotickú „revolúciu“
Najsilnejším dôkazom pokroku nebude robot, ktorý vykoná tú najpozoruhodnejšiu jednorazovú úlohu. Bude to robot, ktorý sa dokáže naučiť novú úlohu s menším množstvom dát, preniesť zručnosti do iného prostredia, vykonávať ju dlhšie bez zásahu, zotaviť sa z bežných chýb a pritom dodržiavať bezpečnostné obmedzenia.
Podľa tohto štandardu už stelesnená umelá inteligencia mení inžiniersku cestu pre humanoidnú robotiku. Dátové súbory s krížovým stelesnením robia všeobecný predtréning praktickým. Modely VLA spájajú jazyk a zrak s činnosťou. Modely celého tela kombinujú pohyb s manipuláciou. Inferencia na zariadení znižuje závislosť od latencie cloudu. Syntetické dáta a simulácia rozširujú pokrytie tréningu. Stelesnené uvažovanie na vyššej úrovni zlepšuje dekompozíciu úloh, sledovanie pokroku a obnovu.
Táto oblasť sa však stále nachádza v prechodnom štádiu od „možného“ k „spoľahlivému“. Preto sú najužitočnejšie aktualizácie pre rok 2026 tie, ktoré odhaľujú namerané miery úspešnosti, dlhšie horizonty úloh, podmienky prenosu, bezpečnostné správanie a zotavenie po zlyhaní – nielen plynulejšie demonštrácie.
Pre každého, kto sa rozhoduje, či sú humanoidi novej generácie pripravení na skutočný pracovný postup, by posledná otázka mala byť funkčná: Spĺňa systém požadovanú mieru úspešnosti, čas cyklu, mieru obnovy, mieru intervencií a bezpečnostný rámec v prostredí, kde bude skutočne fungovať? Ak nie, správnym krokom nie je nevyhnutne opustiť stelesnenú umelú inteligenciu. Môže to byť zúženie úlohy, pridanie dohľadu, zmena architektúry, zhromažďovanie lepších údajov alebo vylepšenie tela robota, kým nameraný výsledok nebude dostatočne dobrý.