Sākums
» New Trends
»
Vairāk nekā lielie valodu modeļi: kāpēc iemiesotais mākslīgais intelekts ir nākamā tehnoloģiju robeža
Vairāk nekā lielie valodu modeļi: kāpēc iemiesotais mākslīgais intelekts ir nākamā tehnoloģiju robeža
Lielie valodu modeļi mainīja skaitļošanas tehnoloģijas, padarot programmatūru ievērojami labāku valodas izpratnē un ģenerēšanā. Taču nākamā lielā robeža nav vienkārši lielāks tērzēšanas robots. Tā ir iemiesota mākslīgā intelekta būtība : mākslīgais intelekts, kas var uztvert fizisko vidi, spriest par notiekošo, izvēlēties darbību, izpildīt to, izmantojot robotu vai citu mašīnu, un izmantot atgriezenisko saiti, lai pielāgotu savu nākamo darbību.
Šī atšķirība ir svarīga, jo fiziskā pasaule negaida perfektu atbildi. Noliktavas robotam, kas sniedzas pēc kastes, ir jānovērtē attālums, jāizvairās no cilvēkiem, jāņem vērā objekta slīdēšana satvērējā un jāizlemj, vai pacelšana patiešām ir izdevusies. LLM var aprakstīt šos soļus. Iemiesotai sistēmai ir jāaizver cilpa starp izpratni un rīcību.
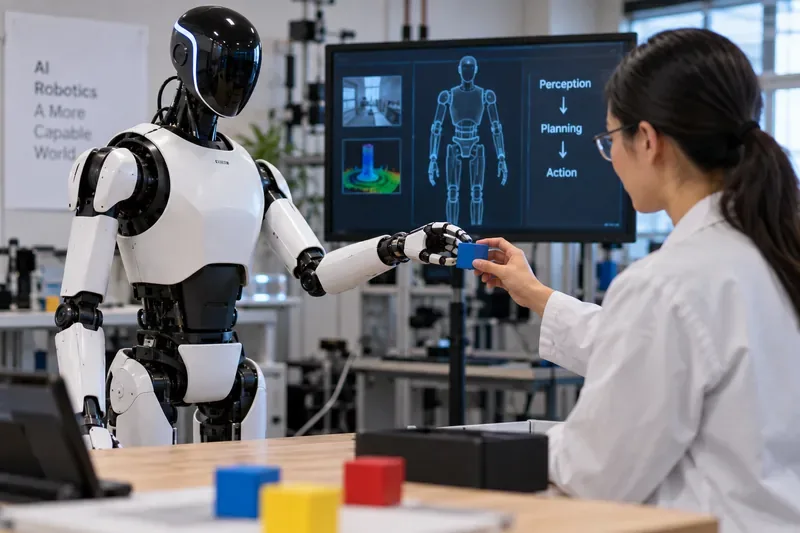
Humanoīds robots un pētnieks mijiedarbojas ar fizisku objektu, kamēr laboratorijas displejā ir redzams process no uztveres līdz plānošanai un rīcībai, kas atšķir iemiesotu mākslīgo intelektu no tikai valodu balstītām sistēmām.
Īsā atbilde: iemiesotā mākslīgā intelekta sistēma savieno intelektu ar sekām
LLM galvenokārt darbojas informācijas telpā: teksts, kods, attēli, audio vai citas digitālas ieejas un izejas. Iemiesots mākslīgais intelekts pievieno ķermeni, sensorus, izpildmehānismus un vadības cilpu. Tas var nozīmēt humanoīdu robotu, mobilo manipulatoru, autonomu transportlīdzekli, dronu vai citu mašīnu, kurai reālajā pasaulē jādarbojas droši.
Praksē spēcīgākās sistēmas neatsakās no valodu modeļiem. Tās ap tiem apvij jaunas iespējas. Augsta līmeņa modelis var interpretēt mērķi kā “attīrīt šo darbagaldu”, savukārt redzes-valodas-darbības modelis jeb VLA pārveido vizuālos novērojumus un valodas instrukcijas robota darbībās. Zemāka līmeņa kontrolieri pēc tam apstrādā precīzu kustību, līdzsvaru, spēku un laiku.
Google DeepMind pašreizējais robotikas darbs ilustrē šo šķelšanos. Tās Gemini Robotics saime apvieno iemiesotu spriešanu ar modeļiem, kas vizuālos un valodas ievades datus pārvērš motoru vadībā. Uzņēmuma 2026. gada jūlija Gemini Robotics ER 2 modeļa karte apraksta iemiesotas spriešanas modeli, kas paredzēts telpiskajai, laika un fiziskajai spriešanai. NVIDIA izmanto papildinošu platformas pieeju: Isaac GR00T apvieno pamatmodeļus, datu cauruļvadus, simulāciju, starpprogrammatūru un robota puses skaitļošanu vispārējas nozīmes humanoīdu izstrādei.
Kas mainās, kad mākslīgais intelekts iegūst ķermeni?
Slānis
Galvenais darbs
Kas var noiet greizi
LLM jeb augsta līmeņa spriešana
Interpretēt mērķus, valodu, noteikumus un kontekstu
Pārprot pieprasījumu vai izstrādā nederīgu plānu
Uztvere
Novērtējiet objektus, cilvēkus, ģeometriju, kustību un stāvokli no sensoriem
Nepamana šķērsli, nepareizi novērtē attālumu vai pazaudē objekta izsekošanas ceļu
VLA vai robota politika
Sasaistīt novērojumus un norādījumus ar darbībām
Izvēlas neefektīvu vai nedrošu kustību
Zema līmeņa kontrole
Kustību izpilde, līdzsvars, satvēriens, spēks un laiks
Slīd, pārsniedz robežu, saduras vai destabilizē
Atsauksmes un drošība
Atklāt panākumus, neveiksmes, nenoteiktību un apdraudējumus
Nespēja apstāties, atgūties vai lūgt cilvēku palīdzību
Tāpēc “vienkārši ievietojiet robotā tiesību zinātņu maģistra grādu” nav pietiekama inženiertehniskā stratēģija. Valodas spriešana ir noderīga, taču noderīgai fiziskajai autonomijai ir nepieciešama arī uztveršana, vadība reāllaikā, kalibrēšana, fizika, drošības ierobežojumi un atveseļošanās uzvedība.
Kāpēc iemiesotā mākslīgā intelekta attīstība notiek tagad
1. Robotu mācīšanās iegūst plašākus datus
Tradicionālie rūpnieciskie roboti ir lieliski, ja vide ir stingri kontrolēta un uzdevums gandrīz nemainās. Universāliem robotiem ir nepieciešama plašāka pieredzes bāze. Open X-Embodiment projektā tika apkopoti vairāk nekā viens miljons reālu robotu trajektoriju 22 robotu iemiesojumos. Tā galvenais atklājums bija tāds, ka apmācība dažādos robotos var radīt noderīgu datu pārnesi, nevis pieprasīt katrai mašīnai mācīties tikai no sava izolēta datu kopuma.
Tas nenozīmē, ka viens datu kopums padara robotu universāli spējīgu. Tas gan parāda, kāpēc starpiemiesojumu dati ir svarīgi: vienā platformā apkopotā pieredze var palīdzēt modeļiem apgūt koncepcijas un uzvedību, ko var vispārināt uz citām.
2. Pamatmodeļi pāriet no vārdiem uz darbiem
Valodas modelis paredz žetonus. Robota pamatmodeli var apmācīt paredzēt darbības, kas atkarīgas no vizuāliem novērojumiem un valodas. Piemēram, NVIDIA GR00T pētījumā tiek izmantoti cilvēka video, reālu robotu trajektoriju, simulētu trajektoriju un sintētisko datu apkopojumi. Līdzīgi arī Google DeepMind robotikas darbs koncentrējas uz multimodālas spriešanas apvienošanu ar darbību izpildi.
Praktiskais secinājums ir svarīgs. Tā vietā, lai katram komplektēšanas, novietošanas, šķirošanas, sniegšanas vai nodošanas uzdevumam izstrādātu atsevišķu modeli no nulles, izstrādātāji var sākt ar plašāku modeli un pielāgot to konkrētam robotam, videi un darbplūsmai.
3. Simulācija samazina fizisko izmēģinājumu un kļūdu izmaksas
Reālās pasaules robotu dati ir dārgi, jo aparatūra pārvietojas lēnāk nekā programmatūra, salūzt, nolietojas un apmācības laikā var radīt drošības riskus. Tāpēc simulācija darbojas kā reizinātājs. NVIDIA Isaac Sim atbalsta uz fiziku balstītu simulāciju, sintētisko datu ģenerēšanu, programmatūras cilpas testēšanu un aparatūras cilpas testēšanu.
Simulācija neaizstāj reālu validāciju. Pastāv atšķirība starp simulāciju un reālu modeli: berze, apgaismojums, elastīgi materiāli, sensoru troksnis, cilvēki un mehāniskais nodilums var atšķirties no virtuālā modeļa. Simulāciju labāk izmantot, lai lēti aptvertu daudzus scenārijus un pēc tam validētu kritisko uzvedību uz reālas aparatūras.
4. Sistēma tagad var spriest par panākumiem, ne tikai izdot komandas
Iemiesotais intelekts kļūst daudz noderīgāks, ja robots var noteikt, vai solis ir izdevies. Google DeepMind 2026. gada aprīļa Gemini Robotics-ER 1.6 paziņojumā tika uzsvērta telpiskā domāšana, plānošana, instrumentu nolasīšana un panākumu noteikšana. Šīs spējas ir svarīgas, jo fiziski uzdevumi ir pilni ar daļējām neveiksmēm: atvilktne var būt iesprūdusi, pudele var apgāzties vai kāda detaļa var atrasties, bet nav pareizi ievietota.
Tāpēc stabilai sistēmai ir nepieciešams vairāk nekā tikai plāns. Tai ir nepieciešama novērošana pēc rīcības un politika, kas jādara, ja realitāte neatbilst plānam.
Konkrēts piemērs: pieblīvēta darbagalda tīrīšana
Apsveriet norādījumu: “Ievietojiet instrumentus paplātē un izmetiet iepakojumu.” LLM var izveidot saprātīgu kontrolsarakstu. Iemiesotai mākslīgā intelekta sistēmai ir jādara daudz vairāk:
noteikt, kuri priekšmeti ir darbarīki un kuri ir atkritumi;
novērtēt katra objekta atrašanās vietu un to, vai tas ir sasniedzams;
izvēlieties drošu satvērienu, nesaspiežot un nenometot priekšmetu;
pārvietojieties ap šķēršļiem, turoties pa gabalu no cilvēkiem;
pārliecināties, ka objekts ir nolaidies paredzētajā vietā;
atgūties, ja satveršana neizdodas vai mainās aina.
Šis piemērs arī parāda, kur iemiesotā mākslīgā intelekta (MI) ieviešana varētu nebūt piemērota. Ja visi objekti nonāk vienā un tajā pašā orientācijā uz fiksētas konveijera lentes, vienkāršāka rūpnieciskās automatizācijas šūna varētu būt lētāka, ātrāka, vieglāk validējama un vieglāk uzturējama. Iemiesotā MI sarežģītība rodas, ja vide, objekti, instrukcijas vai darbplūsmas mainās tiktāl, ka stingra automatizācija kļūst trausla.
Kad iemiesotais mākslīgais intelekts ir ļoti piemērots
Iemiesots mākslīgais intelekts ir vispievilcīgākais, ja uzdevums apvieno fizisku mijiedarbību ar jēgpilnu variāciju. Labi kandidāti ir jauktu preču loģistika, elastīga ražošana, laboratoriju automatizācija, pārbaudes, servisa robotika un vides, kurās cilvēki sniedz dabiskas valodas instrukcijas, kurām jābūt balstītām uz apkārtējo ainu.
Lietu pastiprina četri apstākļi:
Variācijas ir neizbēgamas. Objekti, pozīcijas, maršruti vai mērķi bieži mainās.
Uzdevumam ir nepieciešama uztvere un spriedums. Fiksēta secība vien nav pietiekama.
Ir pietiekama ekonomiskā vērtība, lai atbalstītu datu vākšanu, integrāciju un uzturēšanu.
Var definēt drošas darbības diapazonu. Risku var ierobežot ar cilvēka uzraudzību, ātruma ierobežojumiem, ierobežotām zonām, avārijas apstāšanās reizēm vai citiem drošības pasākumiem.
Kad LLM, tradicionālā programmatūra vai klasiskā automatizācija joprojām ir labāka
Iemiesotu mākslīgo intelektu nevajadzētu uzskatīt par noklusējuma risinājumu katrai automatizācijas problēmai. Ja darbs ir pilnībā digitāls, tiesību zinātņu maģistrs (LLM) vai parasts programmatūras aģents ļauj izvairīties no aparatūras izmaksām un riskiem. Ja fizisks process ir atkārtots un ļoti strukturēts, tradicionāla robotu šūna var pārspēt vispārējas nozīmes iemiesotu sistēmu cikla laika un paredzamības ziņā.
Pastāv arī kompromiss. Uzņēmums var izmantot tiesību zinātņu vadītāju (LLM) plānošanai vai operatora palīdzībai, vienlaikus saglabājot kustību izpildes determinismu. Tā var būt saprātīga izvēle regulētos, drošībai kritiskos vai augstas caurlaidspējas apstākļos, kur bezgalīga autonomija vēl nav kompromisa vērta.
Sarežģītākās problēmas vairs nav tikai saistītas ar modeļu intelektu
Uzlabojoties iemiesotajam mākslīgajam intelektam, ieviešanas vājās vietas arvien vairāk nonāk sistēmu inženierijā. Izstrādātājiem ir jāsinhronizē kameras un citi sensori, jākalibrē robota ģeometrija, jāpārvalda latentums, jāapkopo reprezentatīvi dati, jāuzrauga aparatūras stāvoklis, jānosaka kļūmju stāvokļi un jādefinē, kas notiek, ja ticamības līmenis ir zems.
Drošība arī būtiski atšķiras no tērzēšanas robotu drošības. Slikts teikums var maldināt lietotāju; slikta motora komanda var sabojāt aprīkojumu vai kādu savainot. Tāpēc modeļu novērtējumiem, fiziskajiem drošības pasākumiem, izpildlaika uzraudzībai un cilvēka iejaukšanās mehānismiem ir jāstrādā kopā.
DeepMind robotikas modeļu kartītes skaidri dokumentē paredzētos lietojumus, ierobežojumus un drošības apsvērumus, nevis modeļa iespējas uzrāda kā pietiekamu pierādījumu neierobežotai izvietošanai. Tas ir noderīgs modelis nozarei: spēju demonstrācijas jānošķir no pierrādījuma, ka sistēma ir droša un uzticama konkrētā darba vietā.
Ko skatīties tālāk
Vissvarīgākais signāls nav tas, vai roboti kļūst cilvēciskāki. Tas ir tas, vai intelekta steks kļūst vieglāk pārnesams, datu ziņā efektīvāks, vieglāk validējams un drošāks mainīgā vidē.
Jau tagad ir redzami vairāki virzieni. Mācīšanās starp iemiesojumiem ir vērsta uz pieredzes atkārtotu izmantošanu dažādos robotu ķermeņos. Pilna ķermeņa modeļi paplašinās, pārsniedzot manipulācijas uz galda virsmas. Secināšana ierīcē var samazināt atkarību no tīkla latentuma laika ziņā jutīgai vadībai. Simulācija un sintētiskie dati tiek izmantoti, lai izpētītu gadījumus, kurus reālajā pasaulē būtu dārgi vai bīstami atkārtoti reproducēt. Arī vairāku robotu koordinācija virzās no pētniecības idejas uz integrētas sistēmas iespējām.
Neviena no šīm norisēm nepierāda, ka universālie roboti ir gatavi ikvienai mājai vai uzņēmumam. Spēcīgākais secinājums ir šaurāks un noderīgāks: mākslīgā intelekta robežas paplašinās no informācijas ģenerēšanas līdz darbībai fizisku ierobežojumu apstākļos . Šī pāreja rada jaunas iespējas, bet arī jaunas prasības kontrolei, validācijai, drošībai un ekonomikai.
Apakšējā līnija
Lieli valodu modeļi joprojām ir svarīga valodu steka sastāvdaļa, jo valoda ir spēcīga saskarne mērķiem, zināšanām un plānošanai. Ietvertais mākslīgais intelekts paplašina šo intelektu vidēs, kur panākumi ir atkarīgi no notiekošā uztveršanas, darbības veikšanas un reaģēšanas uz rezultātu.
Programmatūras problēmu risināšanai LLM joprojām var būt piemērots rīks. Fiksētam fiziskam procesam joprojām var būt labāka tradicionālā automatizācija. Taču, ja mašīnām ir jādarbojas nekārtīgā, mainīgā vidē un jāpārvērš cilvēka nolūks uzticamā fiziskā uzvedībā, iemiesotā mākslīgā intelekta (MI) izmantošana kļūst par arvien aktuālāku robežu.