Sākums
» New Trends
»
UTM mīklas risināšana: praktisks ceļvedis mākslīgā intelekta vadītai dekonfliktu novēršanai zemā augstumā esošā gaisa telpā
UTM mīklas risināšana: praktisks ceļvedis mākslīgā intelekta vadītai dekonfliktu novēršanai zemā augstumā esošā gaisa telpā
Zemā augstumā gaisa telpu kļūst grūti pārvaldīt jau krietni pirms debesis kļūst redzami pārpildītas. Piegādes drons var rezervēt koridoru tikai uz dažām minūtēm, pārbaudes lidmašīnai var nākties novirzīties ap celtni, sabiedriskās drošības lidojums var saņemt prioritāti, un pagaidu ierobežojums var vienlaikus anulēt vairākus maršrutus. Operacionālā problēma nav tikai "divu tuvu esošu lidmašīnu noteikšana". Tā ir paredzēt, kur var rasties konflikti, tos savlaicīgi atrisināt, nodrošināt visu dalībnieku sinhronizāciju un joprojām nodrošināt drošu rezerves variantu, kad realitāte vairs neatbilst plānam.
Tā ir galvenā dekonflikciju problēma bezpilota lidaparātu sistēmas satiksmes pārvaldībā jeb UTM. ASV Federālā aviācijas pārvalde UTM raksturo kā sadarbības ekosistēmu bezpilota lidaparātu operācijām zemā augstumā, kas ir atdalīta no tradicionālajiem gaisa satiksmes pakalpojumiem, bet tos papildina. Tā lielā mērā balstās uz augsti automatizētiem digitālajiem pakalpojumiem un uz API balstītu informācijas apmaiņu, nevis nepārtrauktu balss vadību. Skatiet FAA UTM pārskatu .
Mākslīgais intelekts var padarīt šo ekosistēmu paredzamāku un mērogojamāku, taču tas jāuztver kā lēmumu atbalsta un optimizācijas slānis, nevis kā normatīvo noteikumu, savstarpēji savietojamu datu, deterministisku drošības ierobežojumu vai gaisa kuģa līmeņa ārkārtas situāciju iespēju aizstājējs. Praktiskā projektā mākslīgais intelekts tiek izmantots vietās, kur ir augsta nenoteiktība un kombinatoriskā sarežģītība, vienlaikus saglabājot skaidras un auditējamas stingras drošības robežas.
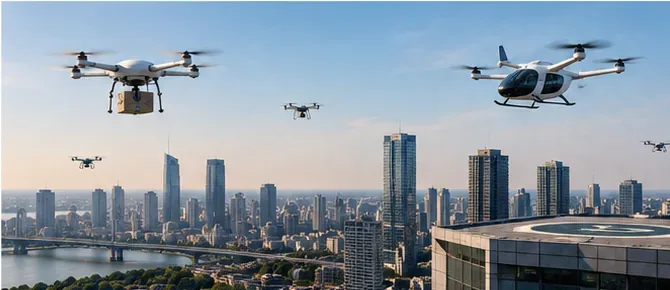
Vairāku zema augstuma gaisa kuģu atrašanās vieta vienā pilsētas darbības zonā ilustrē, kāpēc UTM ir nepieciešama koordinēta nodomu apmaiņa, dekonfliktēšana un uzticama rezerves rīcība.
Tuvējā satiksme, borta sensori, sakaru statuss, transportlīdzekļa ierobežojumi
Konsultatīvais atbalsts tika nodrošināts, taču tūlītējiem drošības pasākumiem nevajadzētu būt atkarīgiem tikai no attālināta mākslīgā intelekta pakalpojuma.
FAA UTM operāciju koncepcija apraksta operācijas nolūku kā četrdimensiju apjomus, kas definēti telpā un laikā. Stratēģiskā koordinācija samazina šo apjomu pārklāšanos, savukārt taktiskās metodes ir nepieciešamas, ja ar stratēģisku dekonfliktu vien nepietiek. Šī koncepcija ir īpaši svarīga BVLOS operācijām, kur kopīgs nolūks kļūst par situācijas izpratnes galveno sastāvdaļu. Skatiet FAA UTM operāciju koncepcijas 2.0 versiju .
Ko mākslīgajam intelektam (AI) vajadzētu darīt UTM ietvaros
1. Paredzēt trajektorijas, nevis tikai vienas līnijas, aizņemtību
Nomināls maršruts nav pietiekams. Vējš, navigācijas kļūdas, transportlīdzekļa veiktspēja, sakaru aizkave un operatora uzvedība rada nenoteiktību. Noderīgs modelis nevis paredz vienu nākotnes punktu, bet gan novērtē varbūtības sadalījumu vai ierobežotu aizņemtības apjomu laika gaitā. Tas ļauj plānotājam atbildēt uz reālistiskāku jautājumu: "Kādu gaisa telpu šis gaisa kuģis varētu aizņemt nākamo 30, 60 vai 120 sekunžu laikā?"
Rezultātam jābūt savienotam pārī ar ticamības mērījumu. Ja ticamība samazinās novecojušu telemetrijas datu vai laika apstākļu nenoteiktības pieauguma dēļ, sistēmai vajadzētu palielināt buferus vai eskalēt lietu, nevis izlikties, ka prognoze ir precīza.
2. Konfliktu atklāšana četrās dimensijās
Konfliktu noteikšanai jāapvieno horizontālā pozīcija, augstums un laiks. Divi maršruti, kas krustojas kartē, ne vienmēr ir konflikts, ja gaisa kuģis šķērso krustojumu ar vairāku minūšu intervālu. Un otrādi, divi gaisa kuģi, kas uz papīra atrodas vertikāli viens no otra, var radīt bažas, ja viens no tiem paceļas, nolaižas vai novirzās no savas atļaujas.
Praktisks dzinējs vispirms izmanto deterministisku ģeometrijas un laika loga pārbaudes, pēc tam izmanto varbūtības prognozēšanu, lai noteiktu prioritāti tam, kuriem acīmredzamajiem konfliktiem ir jāpievērš uzmanība. Šo hibrīdo pieeju ir vieglāk pārbaudīt nekā lūgt mašīnmācīšanās modelim pieņemt visu drošības lēmumu, izmantojot neapstrādātus telemetrijas datus.
3. Ģenerējiet vairākas konfliktu nesaturošas iespējas
Kad tiek atrasts konflikts, mērķis reti ir “atrast jebkuru maršrutu, kas darbojas”. Operatoriem rūp kavēšanās, akumulatora darbības laiks, misiju termiņi, trokšņa ziņā jutīgās zonas, ierobežotās zonas, sakaru pārklājums un taisnīgums starp pakalpojumu sniedzējiem. Mākslīgā intelekta balstīta optimizācija ir noderīga, jo tā var ātri meklēt lielu alternatīvu kopumu.
Iespējamie risinājumi parasti ietver izlidošanas aizkavēšanos, ātruma pielāgošanu, augstuma maiņu, ja tas ir atļauts, maršruta maiņu ap ierobežotu apjomu vai šo elementu kombināciju. Optimizētājam vajadzētu atgriezt vairākas iespējamas iespējas ar izmaksām un ierobežojumiem, nevis vienu neizskaidrotu komandu.
4. Prognozējiet sastrēgumus, pirms rodas atsevišķi konflikti
Konfliktu novēršana kļūst sarežģītāka, ja katrs konflikts tiek risināts lokāli pēdējā brīdī. Pieprasījuma prognozēšana var paredzēt, ka koridors, vertikālās nosēšanās pieeja vai pārbaudes zona kļūs piesātināta pēc 10 vai 20 minūtēm. Sistēma var mērīt atiešanas laikus vai pārdalīt maršrutus, pirms darbības aina kļūst nestabila.
Šis ir viens no spēcīgākajiem mašīnmācīšanās pielietojumiem, jo datplūsmas pieprasījumam, laikapstākļiem, atkārtotiem piegādes maksimumiem un misiju modeļiem var būt sarežģītas laika attiecības. Prognoze joprojām ir ieteikuma rakstura; jaudas noteikumam, kas uz to iedarbojas, jābūt skaidram.
5. Neatbilstības atklāšana agrīnā stadijā
Atbilstības uzraudzība salīdzina faktisko lidojuma uzvedību ar atļauto vai paredzēto darbību. Vienkāršs slieksnis var signalizēt par pārkāpumu pēc tā notikšanas. Prognozējošs modelis var spert soli agrāk, novērtējot, vai pašreizējais ātrums, kurss, vējš un vadības uzvedība, visticamāk, drīzumā radīs pārkāpumu.
NASA nesenajā darbā ir pētīta pirmsaizlidošanas četrdimensiju stratēģiskās dekonfliktēšanas un atbilstības uzraudzības kombinācija situācijas izpratnei simulācijas pētījumos. Šis pētījums ir noderīgs, jo tajā dekonfliktēšana tiek uzskatīta par daudzslāņu riska mazināšanas problēmu, nevis par vienu algoritmu. Skatiet NASA Tehnisko ziņojumu servera pētījumu par stratēģisko dekonfliktēšanu un atbilstības uzraudzību .
Nejauciet ASV UTM ar Eiropas U-telpu
Koncepcijas pārklājas, taču regulējošās struktūras nav identiskas. Amerikas Savienotajās Valstīs FAA definē UTM kā kooperatīvu ekosistēmu, kas atbalsta operācijas zemā augstumā, un pašreizējais ieviešanas darbs galvenokārt ir vērsts uz stratēģisko koordināciju pārklājošām BVLOS operācijām. FAA norāda, ka tā ir sākusi izsniegt pieņemšanas vēstules pakalpojumu sniedzējiem, kas atbalsta stratēģiskos dekonfliktu pakalpojumus, veicot tuvākajā laikā veicamo ieviešanas darbu.
Eiropas Savienībā U-space ir definēts ar tiesisko regulējumu. Sākot ar 2026. gada septembri, Komisijas Īstenošanas regulas (ES) 2021/664 konsolidētā versija, kas pieejama EUR-Lex, ir datēta ar 2026. gada 22. februāri. Tā paredz četrus pamatpakalpojumus noteiktā U-space gaisa telpā: tīkla identifikāciju, ģeogrāfisko atrašanās vietas noteikšanu, bezpilota lidaparātu (UAS) lidojumu atļauju un satiksmes informāciju. Dalībvalstis var pieprasīt papildu pakalpojumus, piemēram, laika apstākļu informāciju un atbilstības uzraudzību, pamatojoties uz gaisa telpas riska novērtējumu. Skatiet EASA U-space bieži uzdotos jautājumus un pašreizējo konsolidēto ES regulu .
Šī atšķirība ir svarīga sistēmas projektēšanā. Mākslīgā intelekta komponents, kas ir pieņemams kā iekšējais optimizācijas palīglīdzeklis vienam operatoram, ne vienmēr ir sertificēts U-space pakalpojums vai apstiprināts atbilstības līdzeklis Eiropā. Regulējošā atbildība, pakalpojumu sniedzēju lomas, datu prasības un apliecinājuma pierādījumi ir skaidri jānosaka jurisdikcijai, kurā sistēma darbosies.
Minimālais datu līgums ticamai dekonfliktu novēršanai
Pirms modeļa izvēles definējiet datu līgumu. Praktiskam UTM konfliktu novēršanas pakalpojumam parasti ir nepieciešams vismaz:
Operācijas identitāte un autorizācijas stāvoklis: kas veic darbību, kāda misija ir aktīva un vai lidojums ir ierosināts, pieņemts, aktivizēts, mainīts vai pabeigts.
Četrdimensiju nolūks: plānotā ģeometrija, augstuma josla, ieejas un izejas laiki un pielaides.
Tiešraides stāvoklis: pozīcija, augstuma atsauce, ātrums, kurss, laika zīmogs un kvalitātes indikatori.
Gaisa telpas ierobežojumi: pastāvīgie un pagaidu ierobežojumi, ģeozonas, dinamiskie ierobežojumi un to spēkā esamības laiki.
Informācija par pilotējamu satiksmi, ja piemērojama: īpaši svarīga jauktā gaisa telpā, kur var mijiedarboties bezpilota lidaparāti un apkalpes gaisa kuģi.
Transportlīdzekļa veiktspēja: kāpšanas/nolaišanas ierobežojumi, navigācijas veiktspēja, izturība, neparedzētu apstākļu darbība un minimālās izmantojamās sakaru iespējas.
Laikapstākļi: pašreizējie apstākļi plus prognozes nenoteiktība, kas attiecas uz trajektorijas prognozēšanu.
Datu izcelsme: avots, atjaunināšanas laiks, versija, latentums, ticamība un integritātes statuss.
Eiropas U-space noteikumi ir īpaši skaidri attiecībā uz datu kvalitāti, latentumu, atjaunināšanas biežumu, sadarbspēju un tādu pakalpojumu kā tīkla identifikācija un ģeogrāfiskā izpratne lomu. EASA noteikumi un vadlīnijas apraksta identifikācijas datu nepārtrauktu apstrādi un uzsver ierobežojumu un satiksmes informācijas savlaicīgu izplatīšanu. Skatiet EASA U-space vieglās piekļuves noteikumus .
Ilustrējošs konfliktu risināšanas piemērs
Iedomājieties divus piegādes dronus, kas tuvojas vienam un tam pašam šauram pilsētas koridoram. Drons A plāno ienākt koridorā plkst. 10:02:20 un palikt tur 70 sekundes. Drons B plāno ienākt plkst. 10:02:50 no pretējā virziena. To atļautie lidojuma attālumi pārklājas gan telpā, gan laikā.
Deterministisks konfliktu detektors atzīmē krustojumu. Optimizācijas slānis pēc tam izvērtē vairākus risinājumus: aizkavēt dronu B par 60 sekundēm, novirzīt dronu A ap kvartālu vai pārvietot vienu lidaparātu uz citu augstuma joslu, ja to atļauj vietējie noteikumi un transportlīdzekļa iespējas. Mākslīgā intelekta modelis novērtē katras iespējas izmaksas un veiksmīgas izpildes varbūtību, bet galīgais kandidātu saraksts tiek filtrēts, izmantojot stingrus ierobežojumus, piemēram, ģeogrāfiskās zonas, minimālās distancēšanās politiku, transportlīdzekļu ierobežojumus, prioritātes noteikumus un nepieciešamo rezerves enerģiju.
Šis ir ilustratīvs scenārijs, nevis ziņots lidojuma testa rezultāts. Tā vērtība ir parādīt atbildības sadalījumu: mašīnmācīšanās var ranžēt un prognozēt; pārbaudīti noteikumi izlemj, kas ir pieļaujams.
Bojājumu režīmi, kuriem jāpievērš lielāka uzmanība nekā modeļa precizitātei
Novecojis nolūks: viens pakalpojumu sniedzējs optimizē darbības plānu, kuru cits pakalpojumu sniedzējs jau ir mainījis.
Pulksteņa neatbilstība: dažu sekunžu laika nobīde var sabojāt četrdimensiju konfliktu aprēķinus.
Augstuma un atsauces neatbilstība: augstuma virs zemes, augstuma virs pacelšanās un vidējā jūras līmeņa sajaukšana var radīt bīstamu viltus atdalīšanu.
Pārāk pārliecināta prognoze: modelis ziņo par šauru nenoteiktības joslu pat tad, ja telemetrija vai laika apstākļu kvalitāte ir slikta.
Kaskādes pāradresācija: viena konflikta atrisināšana rada divus citus lejupējos maršrutos.
Sakaru zudums: mākoņpakalpojums nevar pieņemt, ka tas vienmēr var sasniegt lidmašīnu.
Nesadarbojoša datplūsma: sistēmai var nebūt pilnīgas novērošanas vai telemetrijas par katru gaisā esošu objektu.
Automatizācijas neobjektivitāte: operatori var pieņemt ieteikumu tāpēc, ka tas nāk no optimizācijas programmas, nevis tāpēc, ka tā ierobežojumi tika pārbaudīti neatkarīgi.
Metrika, kas padara pilotprogrammu jēgpilnu
Prototipu nevajadzētu vērtēt tikai pēc "atrisinātajiem konfliktiem". Izsekojiet līdzsvarotu drošības un darbības rādītāju kopumu:
Metrika
Kāpēc tas ir svarīgi
Konfliktu atklāšanas atsaukšana
Parāda, vai netiek ievēroti nozīmīgi konflikti.
Viltus trauksmes līmenis
Mēra operatora noslodzi un brīdinājuma ticamību.
Prognozēšanas kalibrēšana
Pārbauda, vai norādītā nenoteiktība atbilst novērotajiem rezultātiem.
Izšķirtspējas latentums
Mēra, vai risinājums tiek iegūts, kamēr tas vēl ir operacionāli noderīgs.
Pievienota aizture un attālums
Ietver drošības pasākumu efektivitātes izmaksas.
Sekundārā konflikta līmenis
Atklāj, vai pārvirzīšana rada jaunas lejupējās plūsmas problēmas.
Atbilstības noteikšanas laiks
Parāda, cik ātri tiek atpazīta negaidīta uzvedība.
Rezerves veiksmīgas izmantošanas rādītājs
Testē sistēmu, ja rodas sakaru, datu vai mākslīgā intelekta pakalpojumu kļūme.
Taisnīgums starp operatoriem
Palīdz novērst to, ka viens dalībnieks pastāvīgi sedz kavējumus vai maršruta sodus.
NASA agrākais tehnisko spēju 4. līmeņa darbs ir noderīgs atsauces materiāls stratēģiskai dekonfliktu testēšanai, jo tajā tiek novērtēti atklājamie četrdimensiju operāciju apjomi un kooperatīvā informācijas apmaiņa starp operatoriem. Skatiet NASA stratēģiskās dekonfliktu veiktspējas ziņojumu .
Ieviešanas kontrolsaraksts
Pirms mākslīgā intelekta arhitektūras izstrādes definējiet katra komponenta regulējošo lomu.
Saglabājiet neapspriežamus drošības ierobežojumus deterministiskā, pārbaudāmā loģikā.
Attēlot nenoteiktību skaidri, nevis slēpt to punkta prognozē.
Sinhronizēt pulksteņus un augstuma atsauces visos iesaistītajos pakalpojumos.
Versēt visus gaisa telpas ierobežojumus un darbības nolūka atjauninājumus.
Projektēšana, kas paredzēta starppakalpojumu sniedzēju sadarbspējai, nevis vienai slēgtai flotei.
Pārbaudiet blīvu satiksmi, traucētu telemetriju, laika apstākļu izmaiņas, sakaru zudumus un neatbilstošus gaisa kuģus.
Pirms darbības ietekmes piešķiršanas jauniem prognozēšanas vai optimizācijas modeļiem palaist tos ēnu režīmā.
Uzturēt gaisa kuģa līmeņa ārkārtas situāciju plānu, kas nav atkarīgs no mākoņa savienojamības.
Reģistrēt ievades datus, modeļu versijas, iespējamos risinājumus, noteikumu noraidījumus, operatora darbības un galīgos rezultātus auditējamības nolūkos.
Novērtējiet kiberdrošību un identitātes integritāti kā drošības atkarības, nevis atsevišķas IT problēmas.
Kur mākslīgajam intelektam vajadzētu apstāties
Vissvarīgākā arhitektūras robeža ir vienkārša: mākslīgajam intelektam nevajadzētu klusi kļūt par autoritāti tikai tāpēc, ka tas simulācijā sniedz labus ieteikumus. Drošībai kritiskiem lēmumiem ir nepieciešami izsekojami noteikumi, validētas saskarnes, zināma kļūmju uzvedība un skaidrs atbildības sadalījums. Situācijās ar augstām sekām izskaidrojams konservatīvs rezerves risinājums parasti ir vērtīgāks nekā nedaudz efektīvāka, bet neskaidra prognoze.
Šī robeža atbilst pašreizējo UTM un U-space ietvaru virzienam. Abi uzsver savstarpēji savietojamus digitālos pakalpojumus, koplietotu informāciju, strukturētas autorizācijas un slāņveida risku pārvaldību. Neviens no šiem ietvariem nepadara pašu “mākslīgo intelektu” par drošības pamatojumu.
Praktiska līdzņemšana
Mākslīgā intelekta vadīta dekonfliktu novēršana ir visvērtīgākā, ja tā atrisina tās zema augstuma satiksmes pārvaldības daļas, kuras ir patiesi grūti mērogojamas: nenoteiktu trajektoriju prognozēšana, jaunu konfliktu klasificēšana, daudzu konkurējošu maršruta iespēju optimizēšana un sastrēgumu prognozēšana. Taču apkārtējai sistēmai joprojām ir nepieciešami deterministiski ierobežojumi, uzticama identitātes un nodomu apmaiņa, atbilstības uzraudzība, taktiskas vai ārkārtas situāciju iespējas un regulējuma nodrošināšana.
Ja veidojat UTM platformu, sāciet ar datu līgumu un drošības slāņiem, nevis modeli. Pēc tam pievienojiet mākslīgo intelektu (AI), ja tas izmērāmi uzlabo prognozēšanu vai optimizāciju, validējiet to degradētos apstākļos un saglabājiet katru ieteikumu auditējamā darbības aploksnē. Šī pieeja pārvērš AI no modes vārda par noderīgu mērogojamā zema augstuma gaisa telpas sistēmas komponentu.