Sākums
» New Trends
»
Komerciālo dronu anatomija: aparatūras sasniegumi autonomo lidojumu pamatā
Komerciālo dronu anatomija: aparatūras sasniegumi autonomo lidojumu pamatā
Mūsdienīgu komerciālu dronu vislabāk var saprast kā kompaktu lidojošu robotu, nevis vienkārši korpusu ar kameru. Tā patiesā vērtība rodas no tā, cik labi reālas misijas apstākļos kopā darbojas dzinējspēks, jauda, navigācija, uztvere, borta datori, sakari, kravnesība un drošības loģika.
Šī atšķirība ir svarīga, jo iespaidīga specifikācija joprojām var dot vājus rezultātus. Ilgs lidojuma laiks negarantē lietderīgu izturību ar lielu kravu. Šķēršļu apiešana negarantē drošu autonomu navigāciju tumsā, miglā, atstarojošā vidē vai bezveidīgā reljefā. Augstas izšķirtspējas kamera negarantē uzmērīšanas līmeņa datus, ja vien nav atbilstoša arī pozīcijas precizitāte, kalibrēšana, kustības vadība un apstrāde.
Līdz šī raksta beigām jums vajadzētu būt iespējai aplūkot komerciāla drona arhitektūru un uzdot labāku jautājumu nekā "Cik attīstīta tā ir?". Noderīgāks jautājums ir: "Vai šī sistēma var atkārtoti radīt nepieciešamo misijas rezultātu ar izmērāmām peļņas normām un pieņemamu darbības risku?"
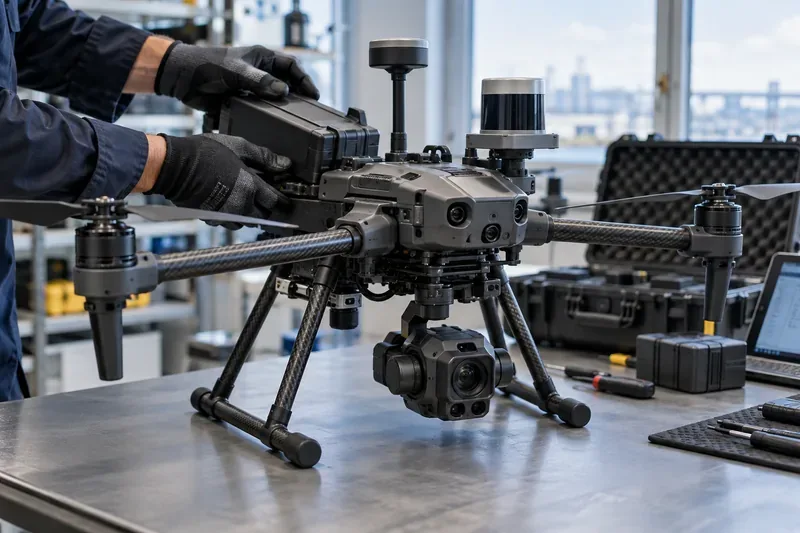
Komerciāls multirotors uz pārbaudes stenda parāda, kā akumulatoram, dzinējam, navigācijas sensoriem, borta uztveres aparatūrai, sakaru un kravas sistēmām jādarbojas kā vienam integrētam gaisa kuģim.
Kas atrodas komerciālā drona iekšpusē?
Lai gan konstrukcijas atšķiras — no maziem kvadrokopteriem līdz fiksētu spārnu izpētes lidmašīnām un smagām pacēlāju platformām, lielākajai daļai komerciālo dronu ir vienādi funkcionālie slāņi. Atvērtā autopilota dokumentācija no PX4 apraksta pazīstamu vadības ķēdi: sensori barošanās stāvokļa novērtēšanā, vadībā un navigācijā izveido iestatīšanas vērtības, kontrolieri aprēķina korekcijas, un izpildmehānismi pārvērš šīs korekcijas motora vai servo kustībā.
Nodrošina enerģiju motoriem, datoriem, sensoriem un kravām
Noderīga misijas izturība ar rezervi, stabils spriegums zem slodzes un atkārtojams akumulatora stāvoklis
Navigācijas sensori
Novērtējiet stāvokli, pozīciju, augstumu, virzienu un ātrumu
Stabila stāvokļa aprēķini ar graciozu rezerves variantu, kad viens avots degradējas
Uztveres sensori
Noteikt šķēršļus, reljefu, mērķus vai pārbaudes elementus
Uzticama noteikšana paredzētajā apgaismojumā, tekstūrā, diapazonā un laikapstākļos
Lidojuma kontrolieris
Veic stabilizācijas un lidojuma vadības cilpas
Ātra, deterministiska vadība ar pārbaudītu kļūmju apstrādi
Edge dators
Veic datorredzes, kartēšanas, plānošanas un mākslīgā intelekta darba slodzes
Zema latentuma secinājumi, nepatērējot pārmērīgu enerģijas vai siltuma budžetu
Komunikācijas
Pārvieto komandu, telemetrijas, video un misijas datus
Zināms pārklājums, saites kvalitātes uzraudzība un droša darbība saites zuduma gadījumā
Derīgā slodze
Veic biznesa uzdevumus: attēlveidošanu, termisko pārbaudi, LiDAR, piegādi, sensorus vai citus darbus
Datu kvalitāte, kas atbilst misijas pieņemšanas kritērijiem
1. Korpuss un dzinējspēks: pirmā veiktspējas robeža
Daudzrotoru lidaparāti dominē daudzos inspekcijas, sabiedriskās drošības, fotografēšanas un tuva attāluma kartēšanas darbos, jo tie var precīzi planēt gaisā un manevrēt. Fiksēto spārnu lidaparāti parasti ir efektīvāki tālsatiksmes lidojumiem, savukārt hibrīdie VTOL modeļi cenšas apvienot vertikālu pacelšanos ar efektīvu lidojumu uz priekšu.
Bezkontaktu motori, moderni elektroniskie ātruma regulatori, vieglākas kompozītmateriālu konstrukcijas, lielāki un efektīvāki propelleri un labāka vadības programmaparatūra ir nepārtraukti paplašinājuši elektrisko komerciālo dronu pārvadāšanas iespējas. Taču svarīgākais rādītājs nav atsevišķi maksimālā kravnesība vai maksimālais lidojuma laiks. Tā ir izturība pie faktiskās kravnesības, temperatūras, vēja, augstuma un rezerves politikas, ko jūs faktiski izmantosiet.
Noderīgs aktuāls piemērs ir DJI Matrice 400 specifikācijas lapa . Ražotājs norāda maksimālo slodzi 6 kg un līdz 59 minūtēm bezvēja lidojuma laika noteiktā testa konfigurācijā. Šie skaitļi ilustrē lieljaudas uzņēmumu multirotoru progresu, taču DJI arī norāda, ka reālā veiktspēja atšķiras atkarībā no vides, slodzes un programmaparatūras. Šis brīdinājums precīzi norāda, kā šādi skaitļi būtu jālasa.
Kvalitātes pārbaude
Izmēriet misijas izturību ar uzstādītu operatīvo kravu un ar konservatīvu nosēšanās rezervi. Ja lauka izturība pastāvīgi ir krietni zemāka par misijai nepieciešamo, akumulatora jaudas palielināšana var nebūt labākais risinājums, jo lielāki akumulatori palielina svaru. Atšķirīga korpusa klase, vieglāka krava, īsāki maršruti vai no doka balstīts darbības modelis var radīt labāku kopējo rezultātu.
2. Energosistēmas: autonomija joprojām darbojas ar enerģijas budžetu
Katra autonomā funkcija konkurē par to pašu uzkrāto enerģiju. Motori patērē lielāko daļu no tās, taču augstas veiktspējas skaitļošanas moduļi, apsildāmas baterijas, mobilo sakaru radio, radars, LiDAR, gaismas un vairākas kameras var būtiski mainīt enerģijas budžetu.
Tāpēc akumulatora kvalitāte ir svarīgāka par ietilpību vatstundās. Komerciālajiem operatoriem jāpievērš uzmanība elementu konsistencei, temperatūras uzvedībai, cikla novecošanai, uzlādes stāvokļa novērtēšanai, uzlādes laikam, akumulatora žurnāliem un tam, vai gaisa kuģis spēj pietiekami agri noteikt anomālu spriegumu vai temperatūru, lai droši reaģētu.
Datos ir redzama veselīga jaudas arhitektūra: akumulatora spriegums normāla paātrinājuma laikā negaidīti nesamazinās, atlikušās jaudas aprēķini ir atkārtojami, un misijas plānotājs izmanto rezervi, kas atspoguļo vēju un maršruta ģeometriju, nevis fiksētu optimistisku procentuālo daļu.
3. Navigācija: sensoru sapludināšana ir autonomā lidojuma slēptais kodols
Autonomija sākas ar gaisa kuģa stāvokļa pārzināšanu. PX4 sensoru dokumentācijā ir uzskaitīti galvenie pamatelementi: žiroskops, akselerometrs, magnetometrs un barometrs, kā arī GNSS vai cits pozicionēšanas avots, kas nepieciešams daudziem automātiskajiem režīmiem. Komerciālās sistēmas var pievienot divkāršu GNSS, RTK korekcijas, vizuālo odometriju, LiDAR odometriju, radara augstuma mērīšanu vai reljefa relatīvo navigāciju.
RTK var ievērojami uzlabot pozicionēšanu, ja ir pieejami korekcijas dati un satelītu ģeometrija. Piemēram, DJI norāda centimetru klases RTK precizitāti Matrice 400 saskaņā ar tās noteiktajiem nosacījumiem. Taču augstas precizitātes GNSS nav tas pats, kas noturīga navigācija. Pilsētu kanjoni, tērauda konstrukcijas, elektromagnētiskie traucējumi, daudzceļu atstarojumi, koku sega un iekštelpu vide var vājināt uz satelītiem balstītu pozicionēšanu.
Tāpēc izrāviens nav viens "ideāls" sensors. Tā ir labāka saplūšana: inerciālo, satelītu, vizuālo, tālmēru un dažreiz arī radara datu apvienošana, lai transportlīdzeklis varētu atklāt neatbilstības un turpināt ceļu ar atbilstošu rezerves variantu.
Kvalitātes pārbaude
Nenovērtējiet navigāciju tikai atklātā laukā. Pārbaudiet vissarežģītākās vides, kurās darbība faktiski ietveras. Pievērsiet uzmanību pozīcijas lēcieniem, kursa nestabilitātei, biežas režīma maiņas vai operatora iejaukšanās gadījumiem. Ja sistēma kļūst neuzticama, kad GNSS kvalitāte pasliktinās, piemērotāka var būt vizuāli vai ar LiDAR atbalstīta navigācijas pieeja.
4. Uztveres aparatūra: kameras tagad ir tikai viens slānis
Komerciālie droni arvien vairāk apvieno vairākas uztveršanas metodes. RGB kameras nodrošina bagātīgu vizuālo detaļu. Termokameras atbalsta siltuma zudumu pārbaudi, ugunsdzēsību, rūpniecisko apkopi un meklēšanas operācijas. LiDAR tieši mēra ģeometriju. Infrasarkanie diapazona sensori palīdz ar neliela darbības rādiusa dziļumu. Radars var sniegt noderīgu informāciju par šķēršļiem tur, kur redzamās gaismas kameras ir mazāk uzticamas.
DJI pašreizējās Matrice 400 sensoru komplekts parāda, cik tālu tas ir progresējis: oficiālajā specifikācijā ir norādīta visvirzienu binokulārā redze, rotējošs un augšupvērsts LiDAR, lejupvērsts 3D infrasarkanā diapazona sensors un sešu virzienu mmWave radars. Tajā pašā lapā ir dokumentēti arī redzes uztveršanas vides ierobežojumi un norādīts, ka dažas radara funkcijas var būt ierobežotas atkarībā no reģiona. Tas ir svarīgs atgādinājums, ka “visvirzienu uztveršana” nav tas pats, kas “beznosacījumu šķēršļu apiešana”.
Runājot par citu arhitektūru, Skydio apgalvo, ka tā X10 izmanto sešas navigācijas lēcas 360 grādu redzamībai un iebūvētu NVIDIA Jetson Orin GPU. Tās operatora materiālos ir aprakstīta 360 grādu šķēršļu novēršana, reāllaika 3D kartēšana, vizuālā navigācija, kustības plānošana, ceļa punktu misijas un vizuāla atgriešanās mājās. Šīs iespējas parāda tirgus virzienu: uztvere un plānošana arvien vairāk ir atkarīga no ierīces, nevis no attālināta datora.
Kvalitātes pārbaude
Vērtējiet uztveri pēc nepamanītiem šķēršļiem, kļūdainām detekcijas pazīmēm, minimālā uzticamā objekta izmēra, izmantojamā diapazona, darbības vājā apgaismojumā un veiktspējas ap stiklu, vadiem, atkārtotām tekstūrām, putekļiem, lietu un kustīgiem objektiem. Ja viena vide atkārtoti rada nenoteiktību, mainiet sensoru kombināciju vai darbības procedūru, nevis pieņemot, ka mākslīgā intelekta pieaugums vien atrisinās problēmu.
5. Edge AI: vairāk skaitļošanas datu maina to, kas var notikt uz kuģa
Iebūvētie mākslīgā intelekta paātrinātāji ļauj droniem veikt objektu noteikšanu, vizuālo navigāciju, kartēšanu, izsekošanu, semantisko izpratni un maršruta plānošanu ar zemāku latentumu nekā tikai mākonī balstītā dizainā. NVIDIA pašreizējā Jetson līnija demonstrē tagad pieejamās iegultās skaitļošanas mērogu: tās oficiālajā salīdzinājumā Jetson Orin Nano Super izstrādātāja komplektam ir 67 TOPS un Jetson AGX Orin izstrādātāja komplektam — 275 TOPS ar dažādām jaudas aploksnēm.
Tomēr neapstrādāts TOPS nav misijas rādītājs. Drona datoram ir jāiekļaujas masas, termiskās, jaudas, atmiņas un uzticamības ierobežojumos. Mazāks modelis, kas paredzami darbojas perifērijā, var būt noderīgāks nekā daudz lielāks modelis, kas pārkarst, izlādē akumulatoru vai palielina latentumu lidojumam kritiski svarīgai uztverei.
Spēcīgākā arhitektūra arī nodala atbildības jomas. Stabilizācijai un būtiskajai lidojuma drošībai nevajadzētu būt atkarīgai no liela mākslīgā intelekta modeļa. Mākslīgā intelekta uztvere var ieteikt šķēršļus, mērķus vai maršrutus, savukārt zemāka līmeņa lidojuma vadība joprojām ir deterministiska un neatkarīgi uzraudzīta.
6. Sakari: datu pārraides saite neaizstāj autonomiju
Komerciālās misijās var izmantot specializētas radio saites, Wi-Fi klases saites, mobilo sakaru savienojumus, satelītu pakalpojumus vai to kombinācijas. Saite pārraida vadības komandas, telemetriju, video, korekcijas, misijas atjauninājumus un flotes datus. Attālinātām darbībām redundance un atkopšanas loģika ir svarīgāka par maksimālo reklamēto darbības rādiusu.
Nobriedusi sistēma zina, kā rīkoties, ja samazinās joslas platums, palielinās latentums vai pazūd savienojums. Atkarībā no misijas un atļaujas tas var nozīmēt gaisa planēšanu, kāpšanu, nosēšanos, atgriešanos mājās, iepriekš noteikta maršruta turpināšanu vai pāreju uz citu saziņas ceļu.
Amerikas Savienotajās Valstīs aparatūra ir saistīta arī ar atbilstību prasībām. FAA vadlīnijās par attālo identifikāciju (Remote ID) ir paskaidrots, ka droniem, kuriem ir nepieciešama reģistrācija, parasti ir jāatbilst attālās identifikācijas (Remote ID) prasībām, kas pārraida identifikācijas un atrašanās vietas informāciju. Tā nav tikai administratīva funkcija; tagad tā ir daļa no sistēmas arhitektūras, par kuru operatoriem ir jādomā.
7. Ko īsti nozīmē “autonoms lidojums”?
Autonomija ir spektrs, un mārketinga valoda bieži vien vienā vārdā saspiež vairākas ļoti atšķirīgas spējas.
Stabilizēts lidojums: gaisa kuģis saglabā nemainīgu augstumu, pozīciju vai gabarītu, kamēr to vada cilvēks.
Misijas automatizācija: lidaparāts seko ceļa punktiem, apsekojuma režģiem vai skriptētām darbībām.
Uztveres apzinīga autonomija: lidaparāts nosaka šķēršļus vai objektus un pielāgo savu trajektoriju.
Vidi saudzējoša autonomija: lidaparāts izveido lokālo karti, navigē ar degradētu GNSS un plāno, ņemot vērā ierobežojumus.
Attāla flotes autonomija: misijas var uzsākt no piestātnēm, izpildīt, atgriezties, uzlādēt, augšupielādēt datus un tikt uzraudzītas flotes mērogā.
Kvalitātes pārbaude ir iejaukšanās biežums. Ja operatoriem bieži jāglābj lidaparāts navigācijas kļūdu gadījumā, atkārtoti jālido neizdevušās zonās vai manuāli jālabo trajektorija, sistēma nenodrošina šai misijai noderīgu autonomiju neatkarīgi no tā, cik autonomo funkciju ir norādītas specifikāciju lapā.
Kas visvairāk mainījās komerciālo dronu aparatūrā?
Lielākās nesenās pārmaiņas nav saistītas tikai ar vienu komponentu. Tā ir vairāku uzlabojumu apvienojums: blīvāka perifērijas skaitļošana, multimodāla šķēršļu noteikšana, jaudīgākas baterijas un piedziņas sistēmas, precīza RTK pozicionēšana, modulāras kravas saskarnes, spēcīgāka vides aizsardzība un pieslēgšanās infrastruktūra.
Šī konverģence ļauj komerciālajiem droniem pāriet no "pilota, kas vada sensoru", uz "uzraudzītu robotizētu sistēmu, kas ģenerē atkārtojamu datu kopu vai pakalpojumu". Atšķirība ir redzama pārbaudes darbplūsmās. Noderīga autonoma pārbaude ne tikai sasniedz objektu. Tā seko plānotajam pārklājumam, saglabā drošus attālumus, uztur attēla pārklāšanos un fokusu, reģistrē precīzus metadatus, nosaka nepilnības un atgriežas ar pietiekamu rezervi, lai tiktu galā ar neparedzētām situācijām.
Kā jums vajadzētu novērtēt misijas kvalitāti?
Komerciāla drona iegādei vai arhitektūras pārskatīšanai jābūt saistītai ar izmērāmiem rezultātiem. Labākie rādītāji ir atkarīgi no misijas, taču šāds kopums labi noder kā sākumpunkts.
Misijas izpildes rādītājs: Cik bieži uzdevums tiek izpildīts bez pārtraukšanas vai atkārtotas lidojuma?
Cilvēka iejaukšanās biežums: Cik bieži pilotam ir jāpārspēj autonomija?
Datu pieņemšanas līmenis: Cik procentu attēlu, termokadru, punktu mākoņu vai piegāžu atbilst lejupējās piegādes kvalitātes slieksnim?
Lokalizācijas integritāte: Cik bieži pozīcijas vai virziena ticamība pasliktinās, pārsniedzot misijas ierobežojumus?
Enerģijas rezerve nosēšanās laikā: vai ir pietiekama rezerve pēc vēja, maršruta maiņas un derīgās kravas izmantošanas?
Komunikācijas noturība: vai sistēma darbojas paredzami bojāta vai pārtraukta savienojuma gadījumā?
Apkopes slogs: Cik darba stundu, akumulatoru nomaiņas, kalibrēšanas un komponentu nomaiņas ir nepieciešamas katrā lidojuma stundā?
Vides veiksmes rādītājs: vai veiktspēja saglabājas pieņemama paredzētajā temperatūras, gaismas, vēja, putekļu un nokrišņu diapazonā?
Kad jums vajadzētu mainīt pieeju?
Platformu vai darbības koncepciju maiņa ir pamatota, ja atkārtoti pierādījumi liecina, ka pamatmisijas ierobežojums ir strukturāls, nevis tikai regulēšanas problēma.
Ja garu lineāru apsekojumu vājā vieta ir lidošanas laiks, apsveriet fiksētu spārnu vai VTOL izmantošanu, nevis pievienojiet vairāk akumulatora masas multirotoram.
Ja GNSS darbības traucējumi izraisa atkārtotas autonomijas kļūmes, pievienojiet vizuālu vai uz LiDAR balstītu lokalizāciju vai pārveidojiet misiju, lai tā saglabātu uzticamas pozicionēšanas zonas.
Ja mazi vadi vai tievi zariņi ir kritiski apdraudējumi, nepieņemiet, ka vispārīgs apgalvojums par šķēršļu novēršanu tos aptver. Pārbaudiet faktisko noteikšanas aploksni vai izmantojiet sensoru bloku, kas paredzēts šim apdraudējumam.
Ja mobilo sakaru pārklājums ir nepastāvīgs, pārvietojiet vairāk uzdevuma loģikas uz iekšu un definējiet drošu pazaudēta savienojuma darbību, nevis paļaujieties uz nepārtrauktu mākoņa vadību.
Ja lietderīgā slodze sniedz izcilus neapstrādātus datus, bet rada pārāk daudz atkārtotu lidojumu, pirms augstākas izšķirtspējas sensora iegādes uzlabojiet misijas plānošanu, stabilizāciju, metadatus un kvalitātes pārbaudes.
Ja galvenais ierobežojums ir normatīvā apstiprinājuma nepieciešamība, maršruta, augstuma, apgabala, personāla modeļa vai darbības kategorijas pārveidošana var būt efektīvāka nekā aparatūras pievienošana.
Regulējums ir daļa no sistēmas projektēšanas
Autonomās spējas pašas par sevi nedod atļauju darboties autonomi. Amerikas Savienotajās Valstīs FAA 2026. gada jūlija 107. daļas kopsavilkumā vizuālā redzamība joprojām ir aprakstīta kā mazo dronu operāciju pamatprincips, savukārt tās lapā “Uzlabotās darbības” BVLOS ir norādīta kā operācija, kurai var būt nepieciešams papildu apstiprinājums. FAA 2025. gada augustā publicēja ierosināto BVLOS sistēmu, kas aptver gaisa kuģus, distancēšanos, atļaujas, drošību, ziņošanu un saistītās prasības. Operatoriem pirms biznesa plāna izstrādes, pamatojoties uz ikdienas BVLOS, ir jāpārbauda pašreizējais noteikumu statuss.
Eiropā EASA SORA vadlīnijas daudzām operācijām “specifiskajā” kategorijā izmanto uz risku balstītu procesu. EASA 2026. gada jūnija noteikumos ir iekļauts SORA 2.5 un operacionālais risks ir saistīts ar tehnisko, procesuālo un organizatorisko mazināšanas pasākumu noturību. Praktiski aparatūras kvalitāte ir jāpierāda definētas operācijas kontekstā, nevis jāvērtē atsevišķi.
Autonomijas praktiskā robeža
Komerciālie droni kļūst arvien spējīgāki, jo vienlaikus uzlabojas uztveršana, skaitļošana, vadība un savienojamība. Tomēr visspēcīgākās sistēmas nav tās, kas sola izslēgt cilvēkus no katra lēmuma pieņemšanas. Tās ir tās, kas padara cilvēku uzraudzību efektīvāku, atklāj nenoteiktību, droši risina paredzamas kļūmes un nodrošina konsekventus misijas rezultātus.
Tas ir noderīgs veids, kā nolasīt autonoma drona anatomiju. Motori, akumulatori, LiDAR, kameras, mākslīgā intelekta procesori, radioaparāti un lidojuma kontrolieri ir tikai sastāvdaļas. Gatavais produkts jāvērtē pēc pierādījumiem: atkārtojama misijas pabeigšana, pieņemama datu kvalitāte, droša uzvedība darbības diapazona robežās un regulējuma ceļš, kas atbilst paredzētajai izvietošanai.