Sākums
» New Trends
»
Kā iemiesotais mākslīgais intelekts pārveido nākamās paaudzes humanoīdu robotiku 2026. gadā
Kā iemiesotais mākslīgais intelekts pārveido nākamās paaudzes humanoīdu robotiku 2026. gadā
Vissvarīgākās pārmaiņas humanoīdu robotikā 2026. gadā nav tas, ka roboti pēkšņi kļuva “cilvēka līmeņa”. Bet gan tas, ka mākslīgā intelekta steks kļūst integrētāks: uztvere, valoda, telpiskā domāšana, pārvietošanās, veiklā manipulācija, progresa izsekošana un atveseļošanās arvien vairāk tiek apmācītas strādāt kopā, nevis tiek projektētas kā izolēti moduļi.
Noderīgs piemērs tika sniegts 2026. gada 30. jūlijā, kad Google DeepMind ieviesa Gemini Robotics 2. Uzņēmums aprakstīja redzes-valodas-darbības sistēmu, kas var kontrolēt visu humanoīda ķermeni — no iešanas un pietupšanās līdz objektu sasniegšanai un manipulēšanai —, un apvienoja to ar augstāka līmeņa iemiesotu spriešanas modeli daudzpakāpju uzdevumiem. DeepMind publicēja arī uzdevumu līmeņa rezultātus, nevis apgalvoja par universālu kompetenci: vienā Apollo humanoīda iekārtā ziņotie veiksmes rādītāji bija 68,4 % objekta paņemšanai no galda, 45,7 % no grīdas un 76,3 % no plaukta. Šie skaitļi ir daudzsološi, taču tie arī parāda pašreizējo ierobežojumu: spējas uzlabojas ātrāk nekā uzticamība.
Lasītājiem, kas vērtē šo jomu, šī atšķirība ir svarīga. Pareizais jautājums vairs nav: “Vai humanoīds var to izdarīt vienreiz?”, bet gan: “Vai tas var veikt uzdevumu atkārtoti, mainīgos apstākļos, atgūties, ja kaut kas noiet greizi, un palikt drošībā cilvēku tuvumā?” Tas ir standarts, kas atšķir pārliecinošu demonstrāciju no sistēmas, kas tuvojas lietderīgai ieviešanai. Skatiet Google DeepMind Gemini Robotics 2 paziņojumu un ziņotos etalonus .
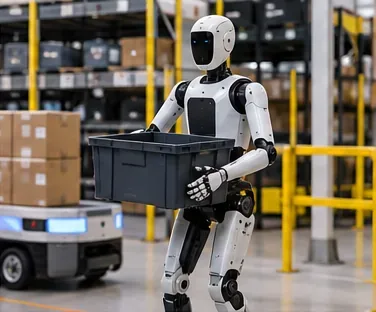
Humanoīds robots nes iepirkumu maisiņu pa noliktavas stila darba telpu, ilustrējot slēgtas cilpas uztveri, līdzsvaru, navigāciju un manipulācijas, kas iemiesotajam mākslīgajam intelektam ir jākoordinē reālās vidēs.
Ko patiesībā maina iemiesotais mākslīgais intelekts
Iemiesots mākslīgais intelekts ir mākslīgais intelekts, kam jāuztver un jādarbojas caur fizisku ķermeni. Humanoīdam šis ķermenis uzliek ierobežojumus, ar kuriem teksta modelis nesaskaras: gravitācija, berze, latentums, ierobežota akumulatora jauda, locītavu ierobežojumi, nenoteikts kontakts, kustīgi cilvēki, aizsegti objekti un fiziska kaitējuma iespējamība.
Agrāk robotu sistēmas šīs problēmas bieži sadalīja rūpīgi izstrādātos moduļos. Uztveres steks noteica objektus, plānotājs izvēlējās ceļu, kontrolieris izpildīja kustību, un katrs uzdevums tika pielāgots šaurai videi. Mūsdienu iemiesotais mākslīgais intelekts arvien vairāk izmanto pamatmodeļus — īpaši redzes-valodas-darbības jeb VLA modeļus —, lai vizuālos novērojumus un valodas instrukcijas tieši savienotu ar darbībām, savukārt augstāka līmeņa modeļi spriež par mērķiem un uzdevumu progresu.
Google DeepMind 2025. gada Gemini Robotics darbā multimodālajam modelim kā izejas modalitāti tika skaidri pievienotas fiziskas darbības, savukārt tā iemiesotās spriešanas modelis koncentrējās uz telpisko izpratni un varēja izveidot savienojumu ar parastajiem zema līmeņa kontrolieriem. Šī atdalīšana ir svarīga: apgūtais intelekts var paplašināt robota izpratni, savukārt deterministiskie vai sertificētie vadības slāņi joprojām var ieviest sadursmju, spēka un stabilitātes ierobežojumus. Sākotnējā arhitektūra ir aprakstīta Google DeepMind Gemini Robotics tehniskajā pārskatā .
Kā izskatās “labs”: mēriet rezultātus, nevis demonstrācijas pievilcību
Nav viena kritērija, kas pierādītu, ka humanoīds kopumā ir inteliģents. Visinformatīvākais novērtējums apvieno vairākus signālus. Spēcīgai sistēmai nevajadzētu gūt panākumus tikai vienu reizi; tai vajadzētu graciozi degradēties, mainoties videi, un padarīt savas kļūmes redzamas.
Kvalitātes signāls
Kā izskatās spēcīgs rezultāts
Brīdinājuma zīme
Uzdevuma panākumi
Augsta atkārtojamība daudzos izmēģinājumos, nevis vienā atlasītā izmēģinājuma reizē
Noslīpēts video bez tiesas prāvu skaita vai neveiksmīgiem gadījumiem
Vispārināšana
Tā pati politika apstrādā jaunus objektus, izkārtojumus vai instrukcijas ar ierobežotu pielāgošanu.
Katram jaunam uzdevumam ir nepieciešama jauna politika vai stingri izstrādāta vide.
Ilgtermiņa uzticamība
Robots veic vairāku minūšu secības, nepieļaujot nelielas kļūdas.
Veiktspēja tiek parādīta tikai atsevišķām paņemšanas un novietošanas darbībām.
Atveseļošanās
Robots pamana kļūdu, kritienu, šķērsli vai mainītu ainu un pārplāno darbību.
Viena agrīna kļūda piespiež pilnībā atiestatīt
Visa ķermeņa koordinācija
Iešana, sniedzšanās, līdzsvara turēšana un roku vadība darbojas kā viena slēgta cilpa.
Manipulācija ir veiksmīga tikai tad, ja robots ir fiksēts savā vietā.
Latentums
Uztvere un darbība saglabājas pietiekami atsaucīga, lai nodrošinātu drošu slēgtas cilpas vadību
Ilgas pauzes neļauj robotam reaģēt uz cilvēkiem vai kustīgiem objektiem
Drošības uzvedība
Sistēma respektē spēka, tuvuma, stabilitātes un nenoteiktības ierobežojumus un var lūgt palīdzību.
Drošība ir atkarīga tikai no ģeneratīvā modeļa, kas “izprot”, kas ir bīstams.
Praktiska rīcība ikvienam, kurš salīdzina humanoīdu sistēmas, ir lūgt informāciju par sadalījumiem, nevis svarīgākajiem rādītājiem: veiksmes rādītājs atkārtotu izmēģinājumu laikā, izmaiņas starp apmācības un testa apstākļiem, vidējais uzdevuma laiks, iejaukšanās biežums un visbiežāk sastopamie kļūmju režīmi. Ja šīs atbildes nav pieejamas, rezultātu uztveriet kā eksistences pierādījumu, nevis kā pierādījumu par gatavību ieviešanai.
Kāpēc pamatmodeļi ir svarīgāki humanoīdiem nekā fiksētiem robotiem
Humanoīdiem robotiem ir potenciāli noderīga priekšrocība: to kameras, rokas, plaukstas, rumpis un pārvietošanās atgādina cilvēku vidē sastopamo skatpunktu un darbības telpu. Tas padara cilvēku demonstrācijas, interneta video, teleoperācijas, simulācijas un starprobotu datu kopas par potenciāli vērtīgiem apmācības avotiem.
Projekts “Open X-Embodiment” palīdzēja noteikt šo virzienu, apkopojot datus no 22 robotu iemiesojumiem un demonstrējot, ka vispārēja politika varētu gūt labumu no pieredzes, kas iegūta, strādājot ar citiem robotiem. Tā sākotnējais datu kopums aptvēra 527 prasmes un vairāk nekā 160 000 uzdevumu. Svarīgākā ideja nebija tāda, ka viens modelis atrisināja robotikas problēmas, bet gan tāda, ka robotu mācīšanās varētu sākt paplašināties, izmantojot kopīgu, heterogēnu pieredzi, nevis vienu politiku katram uzdevumam un katrai mašīnai. Raksts ir pieejams pētniecības publikācijā “Open X-Embodiment” .
NVIDIA ir ieviesusi līdzīgu mērogošanas stratēģiju humanoīdiem, izmantojot Isaac GR00T. 2026. gadā GR00T N1.7 apvienoja redzes valodas spriešanu ar darbību ģenerēšanu un pilnīgu izstrādes darbplūsmu, kas aptver datu vākšanu, simulāciju, pēcapmācību, novērtēšanu un izvietošanu. NVIDIA ziņo, ka modelis tika iepriekš apmācīts, izmantojot desmitiem tūkstošu stundu reālu un simulētu datu, un atbalsta komerciālu izmantošanu saskaņā ar atvērto licenci. Praktiskā nozīme ir tāda, ka robotikas komanda var sākt ar vispārīgu modeli un specializēt to, nevis apmācīt katru uzvedību no nulles. Skatiet NVIDIA GR00T pilnīgu humanoīdu politikas darbplūsmu .
2026. gada solis uz priekšu: visa ķermeņa intelekts
Gadiem ilgi daudzi iespaidīgi robotu apguves rezultāti bija vērsti uz manipulācijām ar galda virsmu, jo tā izceļ vienu no sarežģītākajām problēmām: panākt, lai rokas un plaukstas mijiedarbotos ar neparedzamiem objektiem. Humanoīdiem ir jāpievieno pārvietošanās un līdzsvars, neupurējot manipulāciju kvalitāti.
Gemini Robotics 2 ir ievērojams, jo DeepMind ziņo par pāreju no ķermeņa augšdaļas uzdevumiem uz pilna ķermeņa kontroli Apptronik Apollo platformā. Uzņēmuma piemēros modelis var interpretēt mērķi, aiziet līdz objektam, nepieciešamības gadījumā noliekties vai pietupties, to satvert, pārvietoties uz citu vietu un novietot. Saistītais iemiesotās spriešanas modelis izseko vairāku soļu uzdevumus vairāku minūšu laikā un var pats laboties, ja solis neizdodas.
Tas ir virziens, kurā jāvēro. Humanoīds kļūst noderīgāks, ja pārvietošanās nav atsevišķs iepriekš ieprogrammēts “taksometrs”, kas pārvieto rokas no vienas stacijas uz otru, bet gan daļa no tā paša uzdevuma attēlojuma. Kvalitātes pārbaude ir tā, vai robots var saglabāt uzdevuma nolūku, kamēr tā skatupunkts, līdzsvara stāvoklis, sasniedzamā darba vieta un saskares apstākļi nepārtraukti mainās.
Veiklība kļūst par datu problēmu — un joprojām par aparatūras problēmu
Mūsdienu iemiesotais mākslīgais intelekts var apgūt kontaktiem bagātu uzvedību, ko būtu grūti aprakstīt ar ar roku rakstītiem noteikumiem. Piemēram, Figure ir ziņojis, ka tā Helix saime var izmantot vienu apgūtu VLA arhitektūru loģistikā, veļas mazgāšanā un mājsaimniecības manipulācijās. 2026. gada maijā Figure publicēja demonstrāciju, kurā divi Helix-02 humanoīdi kopā atiestatīja guļamistabu, izmantojot apgūtu politiku, tostarp durvju atvēršanu, apģērba pakāršanu, mēbeļu pārvietošanu, priekšmetu novietošanu un gultas saklāšanu.
Tas ir interesants sistēmas rezultāts, taču tas jāinterpretē pareizi: tā ir uzņēmuma ziņota demonstrācija, nevis neatkarīgs starpplatformu etalons. Noderīgs secinājums ir tāds, ka dati var iemācīt vienai arhitektūrai kvalitatīvi atšķirīgu uzvedību, nepārveidojot pamatmodeli. Rezultāts un tā apgalvotie nosacījumi ir dokumentēti attēlā redzamajā Helix-02 guļamistabas sakopšanas ziņojumā .
Tajā pašā laikā labāki modeļi nevar bezgalīgi kompensēt sliktus sensorus vai vājus izpildmehānismus. Precīza manipulācija ir atkarīga no kameras novietojuma, taustes vai spēka atgriezeniskās saites, pirkstu kustību diapazona, spēles, griezes momenta kontroles un mehāniskās izturības. Piemēram, attēla vēlākais aparatūras darbs nepārprotami pārveidoja sensorus un rokas ap savu apgūto kontrolieri. Šī ir plašāka mācība: ja humanoīds atkārtoti neizdodas saskarē, satveršanas stabilitātes vai mazu objektu manipulācijas gadījumā, pareizais risinājums var būt aparatūra, kalibrēšana vai sensori, nevis lielāks modelis.
Simulācija un sintētiskie dati novērš datu trūkumu
Fiziskie dati ir dārgi. Cilvēka teleoperācijas prasa laiku, roboti nolietojas, un retus perifēriskos gadījumus ir grūti droši apkopot. Tāpēc iemiesotas mākslīgā intelekta komandas veido datu "spararatus", kas apvieno reālas demonstrācijas ar simulāciju, sintētiskām trajektorijām, video un automātisku pārmarķēšanu.
NVIDIA Isaac GR00T platforma nepārprotami apvieno reālus uztvertus datus, simulētus datus un interneta mēroga video, savukārt tās 2026. gada atsauces humanoīda dizains apvieno iebūvētos skaitļošanas procesus ar atvērtiem modeļiem un kopīgu izstrādes steku. Šī pieeja ir svarīga, jo komandas var novērtēt politikas simulācijā, pirms katra eksperimenta veikšanai tiek tērēts aparatūras laiks. Uzņēmuma atsauces platforma ir aprakstīta NVIDIA Isaac GR00T atsauces humanoīda paziņojumā .
Simulācija neizslēdz realitāti. Berze, deformējami materiāli, sensoru troksnis, kontakta laiks, izpildmehānismu sakaršana un cilvēka kustības var ievērojami atšķirties no simulatora. Laba darbplūsma izmanto simulāciju, lai paplašinātu aptvērumu un paātrinātu iterāciju, un pēc tam skaidri mēra simulācijas un reālās situācijas atšķirību. Ja politika darbojas labi virtuāli, bet tai nepieciešama bieža aparatūras atiestatīšana, maz ticams, ka papildu simulācija vien atrisinās problēmu.
Ierīcē iebūvētajam mākslīgajam intelektam ir lielāka nozīme, nekā izklausās
Roboti darbojas reāllaikā. Augsta līmeņa plānošanai var būt pieņemams ceļojums pa mākoni, taču ātrai vizuāli motoriskai vadībai bieži vien ir nepieciešama lokāla secinājumu veikšana, jo robotam ir nekavējoties jāreaģē uz slīdēšanu, kustīgiem cilvēkiem un mainīgiem kontaktiem.
Google DeepMind 2025. gadā veiktais Gemini Robotics On-Device darbs bija vērsts uz VLA darbību lokāli un tā pielāgošanu jauniem robotu iemiesojumiem ar relatīvi nelielu datu apjomu. Līdz 2026. gadam DeepMind aprakstīja ierīcēs esošos modeļus kā daļu no plašāka visa ķermeņa kopuma. Praktiskais rādītājs nav tikai modeļa lielums; tas ir pilna cikla vadības latentums reālos skaitļošanas, termiskajos un jaudas ierobežojumos. Pamatvirziens ir dokumentēts Gemini Robotics On-Device .
Drošībai jābūt slāņveida, nevis pamudinātai
Iemiesotā mākslīgā intelekta (MI) versija palielina kļūdu izmaksas, jo robots var pielietot spēku fiziskajā pasaulē. Tāpēc stabila arhitektūra nodala atbildības jomas. Augsta līmeņa MI var interpretēt mērķus, identificēt bīstamību un izlemt, kad apstāties vai lūgt palīdzību. Zemāka līmeņa kontrolieri var patstāvīgi īstenot locītavu ierobežojumus, sadursmju novēršanu, spēka ierobežojumus, dinamisko stabilitāti, avārijas apstāšanos un ierobežotās zonas.
DeepMind 2026. gada Robotics 2 laidienā ir aprakstīta šī daudzslāņainā pieeja un ieviests aģentūru drošības etalons, kas pārbauda, vai spriešanas modelis noraida nedrošus rīku izsaukumus un atpazīst, kad nepieciešama cilvēka iejaukšanās. Tas ir noderīgs progress, taču etalona panākumus nevajadzētu jaukt ar drošības sertifikāciju. Reālai ieviešanai joprojām ir nepieciešams lietojumprogrammai specifisks riska novērtējums, validēti aparatūras ierobežojumi, darbības procedūras un testēšana faktiskajā vidē.
Noderīgs ir vienkāršs noteikums: ja drošībai kritisku funkciju var deterministiski ieviest vadības vai aparatūras līmenī, nepaļaujieties uz ģeneratīvu modeli kā vienīgo šķērsli.
Kad viens visaptverošs modelis ir nepareiza izvēle
Pilnīga mācīšanās ir pievilcīga, jo tā var samazināt trauslu, ar roku kodētu saskarņu skaitu. Tā ne vienmēr ir labākā arhitektūra. Ja robots neizdodas veikt ilgus uzdevumus, tam ir neparedzama latentuma pakāpe vai tas darbojas stingri regulētā vidē, hierarhisku sistēmu var būt vieglāk atkļūdot un validēt.
Izmantojiet hierarhisku plānošanu , ja uzdevums ilgst minūtes un tam ir nepieciešami kontrolpunkti, progresa novērtēšana vai atkopšana.
Ja spēkiem, sadursmēm vai stabilitātei ir stingri ierobežojumi, zema līmeņa drošības kontrolierus turiet atsevišķi .
Pārvietot secinājumus ierīcē , ja tīkla latentums vai savienojamība apdraud slēgtas cilpas reakciju.
Pievienojiet strukturētu uztveri vai uzdevuma stāvokli, ja tīrs VLA atkārtoti zaudē inventāra, skaita vai precīza procesa stāvokļa izsekošanu.
Uzlabot uztveri vai mehāniku, ja kļūdas izraisa aizsprostojums, vāja taustes atgriezeniskā saite, brīvkustība vai nepietiekama izpildmehānisma vadība.
Izmantojiet cilvēka iesaisti eskalācijā, ja nenoteiktība ir liela un nepareizas fiziskas darbības izmaksas ir nepieņemamas.
Pareizā arhitektūra ir tā, kas nodrošina nepieciešamo uzticamību un novērojamību, nevis tā, kurā ir vismazāk moduļu.
Ko iemiesotais mākslīgais intelekts vēl nav atrisinājis
Vairākus ierobežojumus joprojām ir viegli novērtēt par zemu.
Uzticamība joprojām atpaliek no spējām
Robots var demonstrēt sarežģītu uzvedību, tomēr joprojām nav piemērots nepārtrauktai darbībai. DeepMind 2026. gada visa ķermeņa rezultāti uzrāda nozīmīgus, bet tālu no perfektiem veiksmes rādītājiem pamata savākšanas vietās. Noliktavai, rūpnīcai, slimnīcai vai mājai ir nepieciešama sistēma, kas spēj apstrādāt vairākas stundas darbības, ne tikai atsevišķus uzdevumu mēģinājumus.
Salīdzināmos rādītājus ir grūti salīdzināt
Dažādas organizācijas izmanto dažādus robotus, rokas, kameras, objektu kopas, izkārtojumus, veiksmes kritērijus un cilvēka iejaukšanās līmeņus. Nevar pieņemt, ka 90% rezultāts vienā iestatījumā pārspēs 75% rezultātu citā. Visnoderīgākie salīdzinājumi saglabā fiksētus aparatūras un novērtēšanas nosacījumus.
Ilgtermiņa kļūdu salikums
Ja robots katrā no 20 atkarīgajiem soļiem ir 95% uzticams, iespēja pabeigt visu ķēdi bez kļūdām var būt daudz mazāka, nekā liecina katra soļa skaitlis. Tāpēc atgūšanās un progresa izsekošana ir tikpat svarīga kā neapstrādātas darbības precizitāte.
Fizikālā ekonomika ir svarīga
Iemiesots mākslīgais intelekts neatceļ nepieciešamību pēc izturīgas aparatūras, baterijām, apkopes, drošiem izpildmehānismiem, rezerves daļām un pieņemama cikla laika. Sistēma var būt tehniski iespaidīga un tomēr neekonomiska konkrētam darbam.
Vispārināšana nav tas pats, kas neierobežota autonomija
Modelis, kas pielāgojas jauniem objektiem vai izkārtojumiem, ir vispārīgāks nekā skriptēts robots. Tas nenozīmē, ka tas var droši apstrādāt patvaļīgas instrukcijas patvaļīgā vidē. Joprojām ir jādefinē un jāpārbauda izvietošanas aploksnes.
Labāks veids, kā spriest par humanoīdu-robotu "revolūciju"
Spēcīgākais progresa pierādījums nebūs robots, kas veiks visiespaidīgāko vienreizējo uzdevumu. Tas būs robots, kas spēs apgūt jaunu uzdevumu ar mazāku datu apjomu, pārnest prasmes uz citu vidi, darboties ilgāk bez iejaukšanās, atgūties no ikdienišķām kļūdām un, to darot, ievērot drošības ierobežojumus.
Pēc šī standarta iemiesotā mākslīgā intelekta (MI) tehnoloģija jau maina humanoīdo robotu inženiertehnisko ceļu. Dažādu iemiesojumu datu kopas padara vispārējo iepriekšēju apmācību praktisku. VLA modeļi savieno valodu un redzi ar darbību. Pilna ķermeņa modeļi apvieno pārvietošanos ar manipulācijām. Secināšana ierīcē samazina atkarību no mākoņa latentuma. Sintētiskie dati un simulācija paplašina apmācības tvērumu. Augstāka līmeņa iemiesotā spriešana uzlabo uzdevumu sadalīšanu, progresa izsekošanu un atkopšanu.
Taču šī joma joprojām atrodas pārejas posmā no “iespējama” uz “uzticamu”. Tāpēc visnoderīgākie 2026. gada atjauninājumi ir tie, kas atklāj izmērītus veiksmes rādītājus, ilgākus uzdevumu horizontus, pārsūtīšanas nosacījumus, drošības uzvedību un kļūmju novēršanu, nevis tikai plūstošākas demonstrācijas.
Ikvienam, kurš lemj par to, vai nākamās paaudzes humanoīdi ir gatavi reālai darbplūsmai, pēdējam jautājumam jābūt operatīvam: vai sistēma atbilst nepieciešamajam veiksmes rādītājam, cikla laikam, atkopšanas ātrumam, iejaukšanās ātrumam un drošības diapazonam vidē, kurā tā faktiski darbosies? Ja nē, pareizais solis nav obligāti atteikties no iemiesotā mākslīgā intelekta. Tas var būt uzdevuma sašaurināšana, uzraudzības pievienošana, arhitektūras maiņa, labāku datu vākšana vai robota korpusa uzlabošana, līdz izmērītais rezultāts ir pietiekami labs.