Sākums
» New Trends
»
Iemiesotā mākslīgā intelekta uzplaukums: plaisas pārvarēšana starp kodu un fizisko realitāti
Iemiesotā mākslīgā intelekta uzplaukums: plaisas pārvarēšana starp kodu un fizisko realitāti
Iemiesotā mākslīgā intelekta (MI) sistēma maina centrālo jautājumu robotikā. Pētnieki arvien vairāk jautā nevis: "Vai programmatūra var atpazīt šo objektu?" vai "Vai robots var atkārtot šo kustību?", bet gan, vai viena sistēma var uztvert mainīgu ainu, saprast cilvēka mērķi, izvēlēties noderīgu darbību, izpildīt to ar fiziska ķermeņa palīdzību, konstatēt kļūmi un mēģināt vēlreiz.
Šī maiņa izklausās pakāpeniska, taču tā maina gandrīz katru dizaina lēmumu. Valodas modelis var būt nepareizs un radīt sliktu teikumu. Fizisks aģents var nomest glāzi, sadurties ar cilvēku, sabojāt aprīkojumu vai vienkārši neizdoties, jo berze, apgaismojums, objekta ģeometrija, sensoru troksnis un laiks atšķiras no tā apmācības datiem. Tāpēc vissvarīgākās iemiesotā mākslīgā intelekta izvēles nav saistītas ar viena “labākā” modeļa izvēli. Tās ir saistītas ar to, kur jāatrodas intelektam, cik liela autonomija ir piemērota, kāda veida datus ir vērts apkopot un kurām vadības steka daļām jāpaliek tradicionālām un deterministiskām.
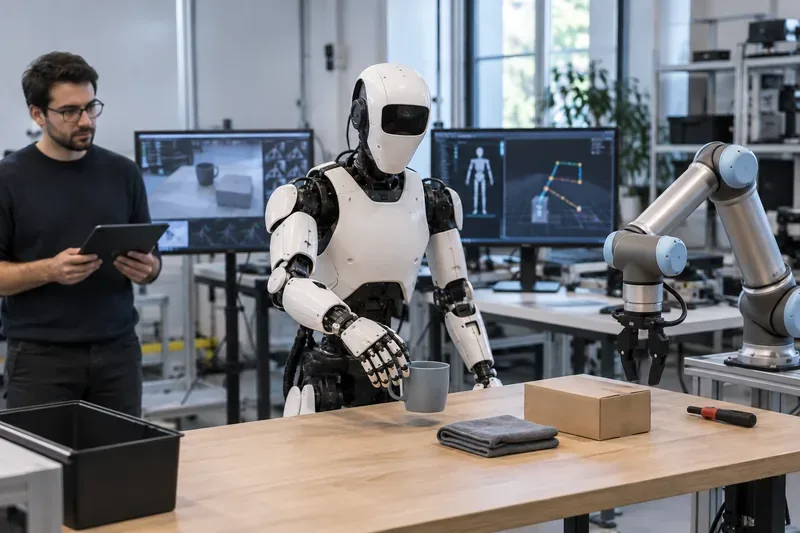
Robotikas laboratorijas aina ilustrē iemiesotā mākslīgā intelekta galveno ciklu: vides uztveršana, uzdevuma interpretēšana, kustības radīšana un fiziskā rezultāta novērošana.
Kas atšķir iemiesoto mākslīgo intelektu no parastā programmatūras mākslīgā intelekta?
Iemiesots mākslīgais intelekts savieno uztveri un spriešanu ar darbībām, kas maina fizisko pasauli. Tipiska sistēma var apvienot kameras, spēka vai pieskāriena uztveri, propriocepciju, valodas instrukcijas, augsta līmeņa plānotāju, redzes-valodas-darbības modeli, zema līmeņa kustības kontroli un aparatūras drošības slāņus. Raksturīgā iezīme ir slēgtā cilpa: sistēma novēro, rīkojas, novēro sekas un pielāgojas.
Progress ir paātrinājies, jo robotika aizņemas idejas, kas palīdzēja pamatmodeļiem pielāgoties valodai un redzei. 2023. gadā Open X-Embodiment sadarbības projekts apkopoja datus no 22 robotu veidiem, vairāk nekā 500 prasmēm un vairāk nekā miljona epizodēm, parādot, ka starprobotu apmācība varētu uzlabot pārnesi, nevis pieprasīt pilnīgi atsevišķu mācību sistēmu katrai mašīnai. Google DeepMind sākotnējais projekta apraksts ir pieejams tā Open X-Embodiment un RT-X pētījumu pārskatā .
Līdz 2025. un 2026. gadam vairākas grupas turpināja virzīt šo ideju. Saskaņā ar oficiālo GR00T N1 pētījumu lapu, NVIDIA izlaida GR00T N1 kā atvērta svara humanoīda pamatmodeli, kas apmācīts no maisījuma, kas ietver robotu trajektorijas, cilvēka video, simulāciju un sintētiskus datus. Physical Intelligence π0.5 darbs pētīja atvērtās pasaules vispārināšanu, kopīgi apmācot heterogēnus robotu un multimodālus datus; tā rakstā ziņots par daudzpakāpju uzdevumiem iepriekš neredzētās mājās, un tas ir pieejams no sākotnējā π0.5 raksta . Tikmēr Figure 2026. gada janvārī aprakstīja Helix 02 kā vienotu neironu sistēmu pilna ķermeņa humanoīda vadībai; tā kā šis ir uzņēmuma publicēts rezultāts, nevis neatkarīgs etalons, tā apgalvojumus vislabāk var lasīt šajā kontekstā, izmantojot Helix 02 tehnisko paziņojumu .
Pirmā galvenā izvēle: pilnīga vadība vai slāņveida arhitektūra?
Viens no skaidrākajiem kompromisiem ir tas, vai apgūtam modelim vajadzētu vadīt robotu no uztveres līdz pat motora izejai, vai arī sistēmai vajadzētu sadalīt darbu starp augsta līmeņa spriešanu un zemāka līmeņa kontrolieriem.
Pieeja
Stiprās puses
Kompromisi
Vispiemērotākā
Pilnīga vīzijas, valodas un rīcības politika
Var apgūt tiešu saistību no novērojumiem un norādījumiem ar darbībām; var samazināt uzdevumam specifisku manuālo inženieriju
Grūtāk interpretēt, apstiprināt un ierobežot; bieži vien datu ziņā prasīgs; negaidīti fiziskie stāvokļi var atklāt trauslu uzvedību
Pētījumi par vispārējo manipulāciju, pielāgojamiem mājsaimniecības uzdevumiem, vidēm, kur plaša uzvedība ir svarīgāka par stingru determinismu
Hierarhiska spriešana plus zema līmeņa kontrole
Atdala plānošanu no ātras motora izpildes; vieglāk ievietot drošības pārbaudes, kustību plānotājus vai specializētus kontrolierus
Vairāk sistēmas integrācijas; saskarnes starp slāņiem var radīt latentumu vai neatbilstošus pieņēmumus
Industriālas, sadarbības vai drošības ziņā sensitīvas vides, kurās ir svarīga paredzama kustība un skaidri drošības pasākumi
Parastā automatizācija ar selektīviem mākslīgā intelekta moduļiem
Augsta atkārtojamība, vienkāršāka validācija, nobriedusi drošības inženierija
Mazāk elastīgs, ja objekti, instrukcijas vai izkārtojumi atšķiras
Liela apjoma atkārtoti uzdevumi, kuros mainīgums ir zems un darbības laiks ir svarīgāks par vispārīgumu
Google DeepMind 2026. gada robotikas steks skaidri parāda šo atšķirību. Gemini Robotics 2 tiek aprakstīts kā redzes-valodas-darbības modelis motoru vadībai, savukārt Gemini Robotics ER 2 veic augstāka līmeņa iemiesotu spriešanu un daudzpakāpju plānošanu. Uzņēmums piedāvā arī ierīcē pieejamu variantu, kas ir optimizēts lokālai izpildei. Skatiet 2026. gada 30. jūlija Gemini Robotics 2 izlaidumu un Gemini Robotics ER 2 modeļa karti .
Ieteikums: ja robots darbojas cilvēku, dārgu aktīvu vai stingru drošības ierobežojumu tuvumā, slāņveida dizains parasti ir aizstāvamāks sākumpunkts, jo tas nodrošina vairāk vietu ierobežojumu ieviešanai. Ja galvenais mērķis ir vispārināšanas pētījumi, visaptveroša politika var atklāt iespējas, ko neizmanto ar rokām veidoti cauruļvadi, taču tai joprojām vajadzētu būt neatkarīgu fizisku drošības pasākumu aizsegā.
Mākoņa intelekts vai secinājumu veikšana ierīcē?
Iegultās sistēmas ir neparasti jutīgas pret latentumu. Mākoņmodelis var piedāvāt lielāku skaitļošanas jaudu un to var atjaunināt centralizēti, taču tīkla aizkave un pārtraukumi ir fiziskās pasaules problēmas, kad robotam ir jāreaģē ātri. Secināšana ierīcē samazina aprites latentumu un var saglabāt kameras vai sensora datus lokālus, taču tā ierobežo modeļa izmēru, enerģijas patēriņu, atmiņu un termisko dizainu.
Google 2026. gada jūlija Gemini Robotics On-Device 2 modeļa karte ir noderīga, jo tajā ir norādītas gan priekšrocības, gan ierobežojumi: modelis ir izstrādāts efektīvai lokālai robotu manipulācijai, savukārt tā zināmie ierobežojumi ietver vājāku vispārināšanu uz uzdevumiem ārpus izplatīšanas un grūtības ar robotiem ar augstu brīvības pakāpi. Tas ir praktisks atgādinājums, ka “mazāks un lokāls” automātiski nenozīmē “tādu pašu intelektu ar zemāku latentumu”.
Ieteikums: izmantojiet lokālo secinājumu metodi refleksu vai laika ziņā jutīgai vadībai, privātuma ziņā jutīgai uztveršanai un darbībām, kurām jāturpinās bez tīkla. Izmantojiet attālinātus vai lielākus modeļus lēnākai plānošanai, semantiskai interpretācijai, flotes apguvei vai uzdevumiem, kuros papildu spriešanas kvalitāte ir latentuma vērta. Hibrīda arhitektūra bieži vien ir saprātīgāka nekā visu funkciju piespiešana vienuviet.
Ģeneralistiskais modelis vai uzdevumu speciālists?
Ģeneralistisku robotu pamatmodeļi sola pārnesi: mācīties no daudziem uzdevumiem un iemiesojumiem, pēc tam pielāgoties jaunam robotam vai darbam ar mazāk datiem. Tas ir pievilcīgi, ja vide bieži mainās. Taču vispārīgums nav bezmaksas. Šauri specializēts modelis joprojām var būt vēlamāks, ja viena un tā pati darbība atkārtojas miljoniem reižu un kļūmju izmaksas ir augstas.
Fiziskās intelekta π0 pētījums ilustrē šo atšķirību. Iepriekšējie pētījumi apgalvoja, ka plaša iepriekšēja apmācība uzlabo atjaunošanos un pārnesi, savukārt augstas kvalitātes pēcapmācība palīdz specializēties sarežģītos uzdevumos. π0,5 rakstā šī ideja tiek paplašināta, iekļaujot jaunas vides. Svarīgā inženiertehniskā mācība nav tā, ka katram pielietojumam ir nepieciešama milzīga vispārēja politika. Tā ir tā, ka iepriekšēju apmācību un specializāciju var apvienot, nevis uzskatīt par pretstatiem.
Ieteikums: izvēlieties vispārēju bāzi, ja dominē uzdevumu daudzveidība, objektu daudzveidība vai atkārtotas izvietošanas ātrums. Izvēlieties specializētu politiku vai tradicionālo automatizāciju, ja vide ir stingri kontrolēta, uzdevums ir stabils un kvalifikācijas izmaksas ir svarīgākas par pielāgošanās spēju.
Reālās pasaules dati, simulācija vai sintētiskie dati?
Robotu apmācībai ir datu problēma, kuras nav teksta modeļiem: noderīgi fiziskās mijiedarbības dati ir dārgi. Reālām trajektorijām ir nepieciešama aparatūra, operatori, apkope, telpa, drošības procedūras un laiks. Simulācija var radīt pieredzi ātrāk un drošāk, taču simulētā fizika un uztvere pilnībā neatbilst realitātei. Sintētiskie dati var palielināt daudzveidību, tomēr šīs daudzveidības vērtība ir atkarīga no tā, cik precīzi tā aptver apstākļus, ar kuriem izvietotā sistēma faktiski saskarsies.
NVIDIA GR00T N1 pētījumā ir aprakstīts apmācības maisījums, kas aptver reālu robotu trajektorijas, simulāciju, sintētiskos datus un cilvēka video. Open X-Embodiment demonstrēja citu ceļu: reālu datu kopu apvienošanu dažādās iestādēs un robotu formās. Šīs pieejas ir savstarpēji papildinošas, nevis izslēdzošas.
Ieteikums: izmantot simulāciju, lai aptvertu bīstamas, retas vai kombinatoriskas situācijas; izmantot reālus datus, lai kalibrētu realitātes atšķirības un validētu galīgo uzvedību; izmantot sintētiskas variācijas, lai paplašinātu vizuālo un uzdevumu daudzveidību. Spēcīgākā datu stratēģija parasti ir portfolio, kam seko fiziskās aparatūras novērtēšana, kas netika izmantota apmācības piemēru ģenerēšanai.
Humanoīds ķermenis vai mērķtiecīgi būvēts robots?
Iemiesotā mākslīgā intelekta (MI) uzplaukumu bieži vizuāli attēlo humanoīdi, taču iemiesojumam nav nepieciešams cilvēka formas ķermenis. Mobilais manipulators, noliktavas roka, kvadrupedis, drons vai autonoms transportlīdzeklis var būt iemiesota MI sistēma, ja uztvere un apgūta spriešana noslēdz cilpu ar fizisku darbību.
Humanoīdiem ir acīmredzama priekšrocība: mājas un darba vietas ir veidotas, ņemot vērā cilvēka sasniedzamību, kāpnes, durvis, plauktus un instrumentus. Ar cilvēku saderīga forma varētu samazināt nepieciešamību pārveidot vidi. Negatīvā puse ir sarežģītība. Visa ķermeņa līdzsvars, veiklās rokas, enerģijas patēriņš, izpildmehānismu uzticamība un drošība rada daudz sarežģītāku vadības problēmu nekā fiksēta roka, kas pieskrūvēta pie darbstacijas.
Figūras Helix 02 un Google DeepMind 2026. gada pilna ķermeņa robotikas darbs parāda, kāpēc humanoīdu vadība tagad ir progresīva pētniecības joma. Tajā pašā laikā Google paša robotikas klāsts aptver divroku sistēmas un pilnus humanoīdus, kas pastiprina praktisko domu, ka nav nepieciešams izmantot humanoīda ķermeni tikai tāpēc, ka intelekta slānis ir vispārīgs.
Ieteikums: izvēlēties morfoloģiju no darba vides. Ja uzdevums ir “pārvietot standartizētas kartona kastes starp diviem fiksētiem punktiem”, lētāka un vieglāk sertificējama var būt mērķtiecīgi izgatavota roka vai mobilais manipulators. Ja uzdevums ir “darboties telpās, kas paredzētas cilvēkiem, un izmantot daudzus cilvēku darbarīkus”, humanoīdā morfoloģija kļūst saistošāka, neskatoties uz papildu inženiertehnisko slogu.
Atvērta platforma vai patentēts steks?
Atvērtie modeļi un atsauces platformas var samazināt eksperimentu izmaksas, uzlabot atkārtojamību un ļaut komandām pārbaudīt vai modificēt steka daļas. Patentētas sistēmas var nodrošināt ciešāku aparatūras un programmatūras integrāciju un var tikt piegādātas ar spēcīgāku produktu atbalstu, taču tās var ierobežot pārnesamību un pārredzamību apmācības vai vadības iekšējās sistēmās.
NVIDIA pozicionē Isaac GR00T kā atvērto izstrādes platformu, bet GR00T N1 kā atvērtā svara platformu. Google DeepMind jaunākajiem Gemini Robotics modeļiem ir modeļu kartes un atlasīti piekļuves ceļi, savukārt komerciālie humanoīdu pārdevēji, piemēram, Figure, cieši integrē savu aparatūru un modeļus. Tās ir dažādas produktu stratēģijas, nevis tieši savstarpēji aizvietojami pētījumu rezultāti.
Ieteikums: akadēmiskajām laboratorijām un platformu komandām, kurām ir jāmodificē apmācība, datu kopas vai kontrolleri, vajadzētu dot priekšroku atvērtām saskarnēm un reproducējamiem rīkiem. Izvietošanas komandas, kurām vairāk rūp atbalsts, integrācijas ātrums un viens atbildīgs pārdevējs, var pamatoti dot priekšroku vertikāli integrētai sistēmai, ja vien tās joprojām var iegūt nepieciešamos validācijas pierādījumus.
Drošība nav modeļa funkcija; tā ir sistēmas arhitektūra
Būtiskākā atšķirība starp iemiesotu mākslīgo intelektu un tērzēšanas robotu ir tā, ka kļūmes var radīt fiziskus apdraudējumus. Tāpēc drošai ieviešanai ir nepieciešams kas vairāk nekā tikai modelis, kas ir mudināts “būt uzmanīgam”. Tai ir nepieciešamas slāņveida kontroles: semantiskie ierobežojumi, sadursmju novēršana, spēka ierobežojumi, avārijas apstāšanās, drošas darbības zonas, aparatūras bloķējumi, operatora procedūras, uzraudzība un skaidri nosacījumi vadības nodošanai atpakaļ cilvēkam.
Google DeepMind robotikas drošības materiālos ir nepārprotami ieteikta slāņveida pieeja un brīdināts neizmantot robotikas modeļus drošībai kritiski svarīgām lietojumprogrammām, piemēram, veselības aprūpei vai transportam, bez atbilstošiem drošības pasākumiem. Tā publiskais ietvars nošķir semantisko, fizisko un operacionālo drošību; skatiet oficiālo robotikas drošības ietvaru . Tas atbilst plašākam inženiertehniskam principam: apgūtai uzvedībai nevajadzētu būt vienīgajai barjerai starp modeļa kļūdu un fizisku negadījumu.
Kā organizācijām vajadzētu novērtēt iemiesoto mākslīgo intelektu pirms tā ieviešanas?
Noderīgam novērtējumam jābalstās uz darbības kritērijiem, nevis demonstrācijas video. Sāciet ar uzdevuma veiksmes rādītāju atkārtotos mēģinājumos, bet neapstājieties pie tā. Izmēriet atjaunošanos pēc traucējumiem, laiku uzdevuma izpildei, cilvēka iejaukšanos, sadursmes vai gandrīz sadursmes gadījumus, satveršanas kļūmes, enerģijas patēriņu, tīkla atkarību un veiktspēju uz objektiem vai izkārtojumiem, kas izslēgti no apmācības.
Pēc tam atdaliet trīs jautājumus, kas bieži tiek jaukti. Pirmkārt, vai modelis var veikt uzdevumu zināmos apstākļos? Otrkārt, vai to var vispārināt, mainoties ainai? Treškārt, vai visa robotu sistēma var droši sabojāties, ja modelis ir nepareizs? Sistēma var iegūt labus rezultātus vienā dimensijā un sliktus – citā.
Pārdevēju demonstrācijas ir noderīgs pierādījums tam, ka noteiktos apstākļos pastāv spējas, taču tās neaizstāj neatkarīgu testēšanu paredzētajā vidē. Tādi apgalvojumi kā vairāku minūšu autonomi mājsaimniecības uzdevumi vai pilna ķermeņa humanoīda vadība būtu jāuzskata par daudzsološiem tehniskiem sasniegumiem, savukārt uzticamība, apkopes slodze, caurlaidspēja un drošība plašā ražošanas vidē joprojām ir lietojumprogrammai specifiski jautājumi, kuriem nepieciešami izvietošanas dati.
Ko patiesībā nozīmē iemiesotā mākslīgā intelekta uzplaukums
Iemiesots mākslīgais intelekts nav tikai “tiesību maģistra (LLM) ievietošana robotā”. Svarīgāka attīstība ir multimodālu pamatmodeļu, starprobotu datu kopu, apgūtu darbību politiku, ātras lokālas secinājumu veikšanas, simulācijas un tradicionālās robotikas vadības konverģence. Kopā tie ļauj pāriet no robotiem, kas seko fiksētiem skriptiem, uz mašīnām, kas spēj interpretēt mērķus un pielāgoties fiziskām izmaiņām.
Uzvarošā arhitektūra atšķirsies atkarībā no lietošanas gadījuma. Pētniecības laboratorijas var dot priekšroku plašai vispārināšanai un atvērtiem modeļiem. Rūpnīcas var dot priekšroku deterministiskai kustībai, darbības laikam un validācijai. Mājas robotiem var būt nepieciešama ar cilvēku saderīga aparatūra, dabiskās valodas mijiedarbība, privātumu ievērojoša ierīces apstrāde un neparasti spēcīga atkopšanas uzvedība. Bīstamas vides var attaisnot lielāku autonomiju, taču tām ir nepieciešama stingrāka uzraudzības kontrole.
Tāpēc praktiskais jautājums nav par to, vai iemiesotā mākslīgā intelekta tehnoloģija aizstās tradicionālo robotiku. Tas ir jautājums par to, kur apgūtais intelekts rada pietiekamu elastību, lai attaisnotu savu nenoteiktību. Komandas, kas atbild uz šo jautājumu ar izmērāmiem kritērijiem — latentumu, veiksmes līmeni, atkopšanas ātrumu, drošību, datu izmaksām, pārnesamību un apkopi —, būs labākā pozīcijā nekā komandas, kas izvēlas robotu vai modeli, pamatojoties tikai uz vispārīgumu.