Sākums
» New Trends
»
Autonomo transportlīdzekļu evolūcija: kā drošība, perifērijas skaitļošana un mākslīgais intelekts saplūst
Autonomo transportlīdzekļu evolūcija: kā drošība, perifērijas skaitļošana un mākslīgais intelekts saplūst
Autonomie transportlīdzekļi neattīstās pa vienu tehnoloģisku līkni. Vissvarīgākais progress notiek tur, kur satiekas trīs disciplīnas: drošības inženierija, perifērijas skaitļošana un mākslīgais intelekts. Labākiem neironu tīkliem ir nozīme, taču transportlīdzeklis nevar droši nodot sekundes daļas bremzēšanas lēmumu mākonim, un jaudīgs borta dators nepadara braukšanas sistēmu uzticamu, ja vien tās robežas nav definētas, pārbaudītas, uzraudzītas un droši pārvaldītas.
Lai šīs idejas padarītu konkrētas, apsveriet hipotētisku piemēru, kas tiek izmantots visā šajā rakstā. MetroLoop Mobility ir izdomāts uzņēmums : iedomājieties, ka tas nodrošina 4. līmeņa robotaksometra pakalpojumus skaidri noteiktā pilsētas centra darbības zonā. Transportlīdzekļi var braukt paši tikai tad, ja ir izpildīti nepieciešamie ceļa, laika apstākļu, kartēšanas un sistēmas nosacījumi. Kādu vakaru MetroLoop automašīna tuvojas ceļa remontam tieši tajā brīdī, kad sākas neliels lietus, velosipēdists pārvietojas tuvu joslas robežai un mobilo sakaru pārklājums īslaicīgi pasliktinās. Nekas šajā piemērā nav ziņots par reālās pasaules testu vai uzņēmuma rezultātu. Tas ir vienkārši praktisks veids, kā pārbaudīt, kas mūsdienu autonomajai braukšanas sistēmai ir jādara.
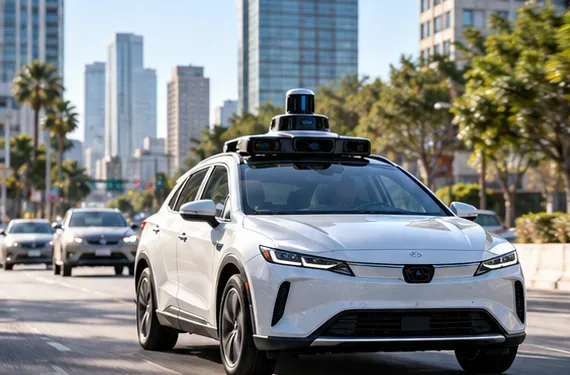
Ar sensoriem aprīkots autonoms transportlīdzeklis pārvietojas pilsētas satiksmē, ilustrējot, kā uztveres aparatūrai un borta skaitļošanas sistēmai jādarbojas kopā reāllaikā.
Autonomija ir attīstījusies no vadītāja palīdzības līdz ierobežotai automatizētai braukšanai
Pirmkārt, jāsaprot, ka termins “pašbraukšana” bieži tiek lietots pārāk brīvi. SAE J3016 braukšanas automatizācijas ietvars izšķir sešus līmeņus no 0. līdz 5. līmenim. 0., 1. un 2. līmenī cilvēks joprojām ir atbildīgs par braukšanu un uzraudzību. 3., 4. un 5. līmenis pārvieto ilgstošas braukšanas uzdevumu uz automatizētu braukšanas sistēmu jeb ADS arvien plašākos apstākļos.
MetroLoop piemērā pakalpojums ir 4., nevis 5. līmenī. Tā autonomija ir saistīta ar darbības projektēšanas domēnu , ko parasti saīsina kā ODD. ODD nosaka apstākļus, kādos automatizētajai sistēmai paredzēts darboties: piemēram, konkrēti ceļu tipi, ģeogrāfiskie apgabali, laikapstākļi, satiksmes apstākļi, ātrums vai diennakts laiks. Nobriedušai 4. līmeņa sistēmai nav jāizliekas, ka tā var braukt visur. Tai ir jāzina, kur sākas un beidzas tās kompetence, un tai ir nepieciešama droša reakcija, kad apstākļi iziet ārpus šīs robežas.
Drošības problēma ir kļuvusi plašāka nekā tikai aparatūras kļūmju novēršana
Tradicionālā automobiļu drošības inženierija joprojām ir būtiska, taču autonomā braukšana rada jauna veida riskus. Sensors var būt elektriski vesels, savukārt mākslīgā intelekta modelis joprojām nepareizi interpretē neparastu objektu. Skaitļošanas modulis var darboties tieši tā, kā paredzēts, savukārt uztveres bloks kļūst neskaidrs atspīduma, stipra lietus, būvdarbu vai nepazīstama satiksmes modeļa dēļ.
Tāpēc mūsdienu audiovizuālā drošība balstās uz vairākām savstarpēji papildinošām sistēmām, nevis vienu kontrolsarakstu:
Drošības slānis
Ko tas risina
Kāpēc tas ir svarīgi autonomijai
Funkcionālā drošība
Elektrisko un elektronisko sistēmu kļūmju radītie apdraudējumi
Palīdz pārvaldīt sensoru, skaitļošanas, barošanas, sakaru un vadības aparatūras kļūmes. Pašreiz publicētā ISO 26262 sērija joprojām ir galvenā atsauce ceļu satiksmes līdzekļu funkcionālajā drošībā.
Paredzētās funkcionalitātes drošība (SOTIF)
Apdraudējumi, kas var rasties pat tad, ja komponenti nav sabojājušies
ISO 21448:2022 īpaši pievēršas funkcionālajām nepilnībām un veiktspējas ierobežojumiem sistēmās, kas ir atkarīgas no sarežģītas uztveršanas un apstrādes.
Mākslīgā intelekta drošības garantija
Drošības riski, ko rada nepilnības, sistemātiskas kļūdas vai aparatūras kļūdas, kas saistītas ar mākslīgā intelekta elementiem
Draudi savienotajām transportlīdzekļu sistēmām visā to dzīves ciklā
ISO/SAE 21434:2021 standarts attiecas uz automobiļu kiberdrošības inženieriju no koncepcijas līdz pat ekspluatācijai un apkopei.
Atgriešanās MetroLoop lietū. Svarīgākais jautājums nav vienkārši: "Vai kamera darbojās?". Transportlīdzeklim, iespējams, būs jānosaka, vai kameras kontrasts ir pasliktinājies, vai radars un lidars saskan ar velosipēdista pozīciju, vai konstrukcijas ģeometrija joprojām atbilst optiskajam distancētajam objektam un vai pārliecība ir pietiekama, lai turpinātu braukt. Ja nē, pareizā rīcība varētu būt palēnināt ātrumu, palielināt attālumu, mainīt maršrutu, apstāties vai pāriet uz citiem iepriekš definētiem minimāla riska apstākļiem.
Šīs ir būtiskas izmaiņas autonomo transportlīdzekļu drošības izpratnē. Drošība nav apgalvojums, ka mākslīgais intelekts nekad nekļūdīsies. Tā ir sistēmas īpašība, kas apvieno kļūdu noteikšanu, nenoteiktības apstrādi, redundanci, drošu rezerves risinājumu, darbības ierobežojumus, validāciju, uzraudzību un mācīšanos pēc ieviešanas.
Perifērijas skaitļošana pārvietoja kritisko lēmumu pieņemšanas ciklu uz transportlīdzekli
Perifērijas skaitļošana nozīmē datu apstrādi tuvu to ģenerēšanas vietai, nevis katra uzdevuma nosūtīšanu uz attālu mākoņdatu centru. Šī koncepcija ir plašāka nekā tikai transportlīdzekļi; NIST pētījums par miglas un perifērijas skaitļošanu apraksta perifērijas arhitektūras kā mākoņdatošanas paplašinājumu, kas daļēji paredzēts, lai atbalstītu lietojumprogrammas ar stingrām latentuma prasībām.
Autonomās braukšanas gadījumā sekas ir tiešas. Kameras, radars, lidārs, inerciālie sensori, riteņu ātruma sensori un citi ievades dati var radīt nepārtrauktu datu plūsmu. Uztverei, lokalizācijai, prognozēšanai, plānošanai un transportlīdzekļa vadībai ir jāturpinās pat tad, ja mobilais savienojums kļūst lēns vai pazūd. Tāpēc mākoņpakalpojumu izmantošana turp un atpakaļ nav piemērota kā atkarība no tūlītējas sadursmju novēršanas vai stūrēšanas vadības.
Mūsdienu automobiļu skaitļošanas platformas atspoguļo šo arhitektūru. Piemēram, pašreizējā NVIDIA transportlīdzekļu skaitļošanas dokumentācijā ir aprakstītas borta sistēmas, kas izveidotas, lai apvienotu kameras, radaru, lidaru un augstas veiktspējas mākslīgā intelekta apstrādi. Svarīgākais arhitektūras aspekts nav viena pārdevēja mikroshēmas specifikācija. Svarīgākais ir tas, ka drošībai kritiskā secinājumu cilpa arvien vairāk tiek centralizēta jaudīgos automobiļu klases datoros transportlīdzekļa iekšpusē.
Mākonis joprojām ir svarīgs. Autoparks var izmantot attālinātu infrastruktūru modeļu apmācībai, simulācijai, liela mēroga žurnālu analīzei, karšu ģenerēšanai, programmatūras izplatīšanai, autoparka stāvokļa uzraudzībai un apkopotai mācīšanās procesam no neparastiem scenārijiem. Taču praktiskā konstrukcija ir hibrīds:
Transportlīdzekļa mala: tūlītēja uztvere, lokalizācija, prognozēšana, kustības plānošana, kontrole, kļūmju uzraudzība un minimāla riska uzvedība.
Mākonis vai datu centrs: skaitļošanas ziņā ietilpīga bezsaistes apmācība, simulācija, autoparka analītika, karšu apstrāde, programmatūras piegāde un ilgtermiņa optimizācija.
Savienojamība: noderīga atjauninājumiem un koordinācijai, taču netiek uzskatīta par garantētu priekšnoteikumu pamata drošai kontrolei.
MetroLoop scenārijā mobilo sakaru pārtraukumam vajadzētu būt neērtam, nevis katastrofālam. Transportlīdzeklim joprojām ir nepieciešama pietiekama borta jauda, lai noteiktu velosipēdistu, interpretētu būvdarbu zonu, plānotu drošu trajektoriju un nepieciešamības gadījumā apstātos. Mākoņa savienojamība var ietekmēt dispečeru vai svaigu informāciju par autoparku, taču tai nevajadzētu būt vienīgajam ceļam uz bremzēšanas lēmumu.
Mākslīgā intelekta integrācija pāriet no izolētiem uztveres modeļiem uz sistēmas līmeņa intelektu.
Agrāk autonomās braukšanas sistēmas bieži tika raksturotas kā atsevišķu moduļu secība: objektu noteikšana, to kustības novērtēšana, transportlīdzekļa atrašanās vietas noteikšana, citu satiksmes dalībnieku rīcības prognozēšana, iespējamo trajektoriju ģenerēšana, ceļa izvēle un stūrēšanas un bremzēšanas vadība. Šī modulārā konstrukcija joprojām ir plaši noderīga, jo inženieri var neatkarīgi pārbaudīt robežas un testēt komponentus.
Vienlaikus mašīnmācīšanās ir paplašinājusies, aptverot lielāku daļu no tehnoloģiju steka. Neironu tīkli tagad atbalsta tādus uzdevumus kā objektu noteikšana, semantiskā izpratne, joslu un brīvas vietas novērtēšana, kustības prognozēšana, noslogojuma modelēšana, vadītāja vai kabīnes uzraudzība un dažreiz integrētāka plānošana. Jaunais virziens ne vienmēr ir "viens milzīgs modelis kontrolē visu". Drošībai kritiskos transportlīdzekļos hibrīdas arhitektūras var apvienot apgūtus modeļus ar deterministiskām pārbaudēm, ierobežojumiem, liekiem novērtētājiem, parasto vadību un izpildes laika drošības monitoriem.
Šī integrācija rada jaunu inženiertehnisku izaicinājumu: mākslīgā intelekta modelis vidēji var darboties ārkārtīgi labi, vienlaikus neizdodoties retos apstākļu kombinācijās. ISO/PAS 8800 ir nozīmīgs, jo tas uzskata mākslīgā intelekta drošību par garantijas problēmu, nevis pieņem, ka kopējā mašīnmācīšanās precizitāte vien pierāda transportlīdzekļa drošību.
Pieņemsim, ka MetroLoop gadījumā uztveres modelis pareizi identificē velosipēdistu, bet konstrukcijas izkārtojums ir neparasts. Stabilam stekam nevajadzētu paļauties uz vienu klasifikācijas punktu skaitu. Tas var apvienot vairākus sensorus, salīdzināt neatkarīgus signālus, novērtēt nenoteiktību, pārbaudīt plānotās trajektorijas atbilstoši fiziskiem ierobežojumiem un izmantot konservatīvu rezerves risinājumu, ja pierādījumi ir pretrunā.
Sensoru sapludināšana joprojām ir svarīga pat tad, kad mākslīgais intelekts kļūst spēcīgāks
Autonoms transportlīdzeklis neuztver ceļu caur vienu perfektu sensoru. Kameras sniedz bagātīgu vizuālo informāciju, taču to darbību var apgrūtināt atspīdums, tumsa, piesārņojums vai laikapstākļi. Radars ir noderīgs attāluma un relatīvās kustības mērīšanai un sliktas redzamības apstākļos var darboties atšķirīgi no kamerām. Lidars var sniegt detalizētu ģeometriskā attāluma informāciju, lai gan ieviešanas veidi atšķiras pēc attāluma, izmaksām, izšķirtspējas un vides raksturlielumiem. Transportlīdzekļa kustības sensori sniedz vēl vienu neatkarīgu skatījumu uz to, ko dara pati automašīna.
Sensoru sapludināšana ir process, kurā šie dažādie signāli tiek apvienoti, lai sistēma varētu izveidot stabilāku apkārtējās vides novērtējumu nekā jebkurš atsevišķs sensors. Mērķis nav tikai pievienot vairāk aparatūras. Redundance ir noderīga tikai tad, ja sistēma saprot neatbilstības, nosaka bojātus ievades datus un joprojām var sasniegt drošu stāvokli.
Šis ir viens no iemesliem, kāpēc AV evolūcija arvien vairāk balstās uz integrāciju. Sensori, mākslīgā intelekta modeļi, transportlīdzekļu tīkli, skaitļošanas paātrinātāji, drošības kontrolieri, kartes, kiberdrošība un autoparka programmatūra kļūst par vienas inženierizētas drošības sistēmas sastāvdaļām.
Reālās pasaules drošībai ir nepieciešami labāki pierādījumi nekā tikai neapstrādāti avāriju skaitļi
Autonomiem transportlīdzekļiem pārejot no prototipiem uz komerciālu ekspluatāciju, drošības jautājums kļūst izmērāms: cik bieži notiek kaitīgi notikumi, kādos apstākļos un salīdzinot ar kādu sākotnējo situāciju?
NHTSA pastāvīgais vispārējais rīkojums par avāriju ziņošanu nosaka, ka identificētiem ražotājiem un operatoriem ir jāziņo par kvalificētām avārijām, kurās iesaistītas ADS un 2. līmeņa ADAS. Rīkojums pirmo reizi tika izdots 2021. gadā un grozīts 2021., 2023. un 2025. gadā. NHTSA pašreizējā publisko datu lapā ir norādīts, ka jaunākie attēlotie negadījumu dati attiecas uz laiku līdz 2026. gada 15. jūlijam.
Šie dati ir vērtīgi, taču NHTSA brīdina arī par ierobežojumiem. Ziņošanas prasības ADS un 2. līmeņa sistēmās atšķiras; ziņojumi var tikt dublēti; klasifikācijas var tikt labotas; un iedarbība dažādos uzņēmumos un atrašanās vietās atšķiras. Tāpēc izstrādātāju vienkārša klasificēšana pēc ziņoto avāriju skaita būtu maldinoša.
Labiem drošības salīdzinājumiem ir nepieciešami atbilstoši saucēji un saskaņoti braukšanas apstākļi. Tajos jāņem vērā nobrauktie kilometri, ceļa tips, ģeogrāfija, ātrums, laikapstākļi, darba stundas, nepietiekami ziņota avāriju informācija par cilvēkiem, traumu smagums un tas, vai autonomā sistēma darbojas tādās pašās vidēs kā cilvēka etalons.
Noderīgs pašreizējs piemērs ir Waymo publiski dokumentētā pētniecības programma. Tās drošības ietekmes informācijas panelis ziņo par tikai braucēju nobraukuma un avāriju biežuma salīdzinājumiem, izmantojot atrašanās vietas koriģētus cilvēku etalonus, savukārt recenzētā apdrošināšanas atlīdzību pētījumā tika izstrādāta metode, lai salīdzinātu Waymo vadītāja un cilvēka braukšanas ietekmi. Tie ir svarīgi pierādījumi, taču tie joprojām ir pierādījumi par konkrētu sistēmu, kas darbojas konkrētos optiskajos dēļos. Tos nevajadzētu vispārināt, apgalvojot, ka katrs autonomais transportlīdzeklis ir drošāks par katru cilvēka vadītāju.
Regulējums sāk virzīties uz veiktspējas un ieviešanas ietvariem
Arī normatīvā vide mainās. Amerikas Savienotajās Valstīs NHTSA 2026. gada jūlijā paziņoja, ka paātrina darbu pie AV veiktspējas standartiem un piešķīra pagaidu atbrīvojumu, kas ļauj ierobežotā apjomā komerciāli ieviest mērķtiecīgi izgatavotas Zoox robotaksis, ievērojot uzraudzības struktūru. Sākotnējais paziņojums ir pieejams NHTSA .
2026. gada 3. septembrī ASV Transporta departaments paziņoja arī par jaunu automatizēto transportlīdzekļu nacionālo stratēģiju . Lai ko galu galā pieprasītu turpmākie noteikumi, virziens ir ievērojams: regulatori arvien biežāk saskaras ar transportlīdzekļiem, kas, iespējams, nav konstruēti nepārtraukti klātesošam cilvēka vadītājam vai pat tradicionālām manuālām vadības ierīcēm.
Arī starptautiskais darbs attīstās. 2026. gada jūnijā ANO EEK publicēja jaunāko ANO noteikumu priekšlikuma versiju, kas attiecas uz automatizētām braukšanas sistēmām . Šo priekšlikumu nevajadzētu jaukt ar vispārēji pieņemtu galīgo noteikumu, taču tas parāda, kā regulatori pāriet no šaurām automatizētām funkcijām uz plašākām ADS apstiprināšanas koncepcijām.
Kā izskatās nobrieduša autonomā transportlīdzekļa steks
Visnoderīgākais veids, kā izprast pašreizējo evolūciju, ir aplūkot transportlīdzekli kā daudzslāņu sistēmu, nevis atsevišķu mākslīgā intelekta produktu.
Slānis
Galvenais darbs
Tipisks drošības jautājums
Sensori
Vizuālo, ģeometrisko, kustības un transportlīdzekļa stāvokļa datu tveršana
Vai sensori ir darbspējīgi, pietiekami tīri, kalibrēti un pietiekami dublēti?
Uztvere un lokalizācija
Novērtējiet objektus, ceļa konstrukciju, brīvo vietu un transportlīdzekļa atrašanās vietu
Cik drošs ir pasaules modelis, un kā sistēma atklāj degradētu uztveri?
Prognozēšana un plānošana
Novērtējiet citu satiksmes dalībnieku iespējamo uzvedību un izvēlieties drošu trajektoriju
Vai plāns joprojām ir drošs nenoteiktības un iespējamu alternatīvu rīcības iespēju apstākļos?
Kontrole
Pārveidojiet plānoto kustību stūrēšanā, bremzēšanā un paātrinājumā
Vai transportlīdzeklis var droši sekot plānam, neskatoties uz izpildmehānisma vai virsmas izmaiņām?
Drošības uzraudzība
Kļūmju, pieņēmumu, optiskā diska statusa un rezerves darbības uzraudzība
Kas notiek, ja primārais steks kļūst neskaidrs vai nepieejams?
Savienojamība un autoparka darbība
Atbalsta atjauninājumus, dispečeru pakalpojumus, uzraudzību, kartes un autoparka apguvi
Vai transportlīdzeklis var palikt drošībā, ja savienojums ir aizkavēts vai tā vispār nav?
Atgriežoties pie MetroLoop: kā daļas darbojas kopā
Tagad vēlreiz atcerēsimies izdomāto lietaino būvniecības posmu. Kameras redz konusus, pagaidu marķējumus, darba transportlīdzekli un velosipēdistu. Radars sniedz informāciju par kustību un attālumu. Lidars sniedz informāciju par ģeometrisko struktūru. Borta dators apvieno šīs plūsmas un nepārtraukti atjaunina lokālo ainu.
Mākslīgā intelekta sistēma paredz vairākus ticamus velosipēdistu celiņus, nevis pieņem vienu perfektu nākotni. Plānotājs samazina ātrumu un saglabā papildu sānu telpu. Darbības laika drošības monitors pārbauda, vai plānotā trajektorija pārkāpj transportlīdzekļa dinamiku vai klīrensa ierobežojumus. Tikmēr transportlīdzeklis atpazīst, ka konstrukcijas izkārtojums atrodas tuvu tā atbalstīto nosacījumu robežai.
Tad mobilo sakaru savienojums pārtrūkst. Tā kā kritiskā braukšanas cilpa darbojas perifērijā, lokālā uztvere un vadība turpinās. Autoparka pakalpojums var īslaicīgi zaudēt svaigu informāciju no mākoņa, taču automašīna nezaudē spēju bremzēt. Ja uzticamība nokrītas zem sistēmas drošības sliekšņa, transportlīdzeklis ievēro iepriekš noteikto rezerves darbību, nevis improvizē ārpus optiskā diska.
Šis hipotētiskais brauciens ilustrē AV evolūcijas galveno mācību: autonomija arvien mazāk balstās uz to, ka automašīna var braukt, un vairāk uz to, ka visa sistēma spēj atpazīt nenoteiktību, saglabāt noturību, kad vides vai infrastruktūras daļas degradējas, un sasniegt drošu rezultātu, kad tās pieņēmumi vairs nav spēkā.
Kas paliek neatrisināts
Joprojām pastāv ievērojama tehniska un politiska nenoteiktība. Situācijas uz garajiem ceļiem ir sarežģītas, jo retas laikapstākļu, infrastruktūras, cilvēku uzvedības un sensoru degradācijas kombinācijas apmācības datos var būt nepietiekami pārstāvētas. Simulācija var palielināt pārklājumu, bet ne perfekti ataino realitāti. Reālās pasaules testēšana sniedz vērtīgus pierādījumus, bet nevar atklāt visas iespējamās bīstamās kombinācijas pirms ieviešanas.
Problēmu maina arī mērogošana no ierobežotas pilsētas optiskās daļiņas (ODD) uz plašākiem reģioniem. Sniegs, lauku ceļi, pagaidu satiksmes kontrole, ārkārtas situācijas, neparasti transportlīdzekļi, nekonsekventas norādes un dažādas braukšanas kultūras var radīt izplatīšanas novirzes. Sistēma, kas ir pierādīti droša vienā darbības jomā, ne vienmēr ir pierādīta kā droša citā.
Mākslīgais intelekts rada arī dzīves cikla jautājumus. Modeļi var mainīties pēc programmatūras atjauninājumiem, un jauni lauka dati var atklāt iepriekš nezināmas vājās vietas. Tas padara versiju kontroli, regresijas testēšanu, drošības uzraudzību, kiberdrošību, izsekojamību un atjauninājumu pārvaldību par daļu no drošības pamatojuma, nevis tikai programmatūras darbībām.
Nākamā autonomijas fāze ir integrācija, nevis viens izrāviens
Autonomo transportlīdzekļu evolūciju bieži raksturo kā sacensību ceļā uz viedāku mākslīgo intelektu (MI). Tā ir tikai daļa no stāsta. Nozīmīgāka pāreja ir uz integrētām sistēmām, kurās MI, sensori, automobiļu līmeņa perifērijas skaitļošana, funkcionālā drošība, SOTIF, kiberdrošība, ekspluatācijas ierobežojumi, reālās pasaules mērījumi un regulatīvā uzraudzība viens otru pastiprina.
Hipotētiskam autoparkam, piemēram, MetroLoop, panākumus nenoteiktu tas, vai transportlīdzeklis ir ticis galā ar vienu iespaidīgu sadursmi būvdarbu zonā. Svarīgākais jautājums būtu, vai sistēma var atkārtoti darboties zināmā optiskā diska (ODD) robežās, noteikt, kad apstākļi vairs nav uzticami, saglabāt drošu lokālo kontroli, nepaļaujoties uz perfektu savienojamību, mācīties no autoparka pierādījumiem un pamatot apgalvojumus ar pārredzamiem datiem.
Tieši šajā virzienā autonomie transportlīdzekļi virzās 2026. gadā: prom no idejas par automašīnu, kas vienkārši "brauc pati", un uz nepārtraukti pārbaudītu drošības sistēmu, kuras intelekts ir sadalīts starp sensoriem, borta datoriem, programmatūru, autoparka infrastruktūru un rūpīgi definētām darbības robežām.