Sākums
» New Trends
»
Ar mākslīgo intelektu darbināma ķirurģiskā robotika: precizitātes pārdefinēšana operāciju zālē
Ar mākslīgo intelektu darbināma ķirurģiskā robotika: precizitātes pārdefinēšana operāciju zālē
Ar mākslīgo intelektu darbināma ķirurģiskā robotika no jauna definē precizitāti, nevis aizstājot ķirurgu, bet gan pievienojot jaunus sensoru, datu, vadības un atkārtojamības slāņus ķirurga lēmumiem. Sākot ar 2026. gada septembri, vissvarīgākā atšķirība ir tā, ka galveno robotizēto ķirurģiju joprojām kontrolē cilvēks. ASV Pārtikas un zāļu pārvalde (FDA) nepārprotami apraksta pašreizējās robotizētās ķirurģiskās sistēmas kā ierīces, kurās ķirurgs kontrolē instrumentus; tie neatkarīgi neveic operāciju. Mākslīgais intelekts arvien vairāk tiek pievienots ap šo cilvēka kontrolēto kodolu, sākot no video analīzes un prasmju analīzes līdz spēka mērīšanai un produktam specifiskam reāllaika lēmumu atbalstam.
Lai šo atšķirību padarītu konkrētu, apsveriet skaidri hipotētisku piemēru, kas tiks aplūkots visā šajā rakstā. Iedomājieties pacientu Džordanu, kuram slimnīcā ar modernu robotizētu platformu ir paredzēta minimāli invazīva uroloģiska procedūra. Ķirurgei Dr. Majai Lī ir plaša apmācība darbā ar šo sistēmu. Džordans, Dr. Lī un slimnīca ir izdomāti, un šis scenārijs nav klīnisks rezultāts vai liecība. Tas ir vienkārši veids, kā parādīt, kā pašreizējās tehnoloģijas var reāli dot ieguldījumu pirms procedūras, tās laikā un pēc tās.
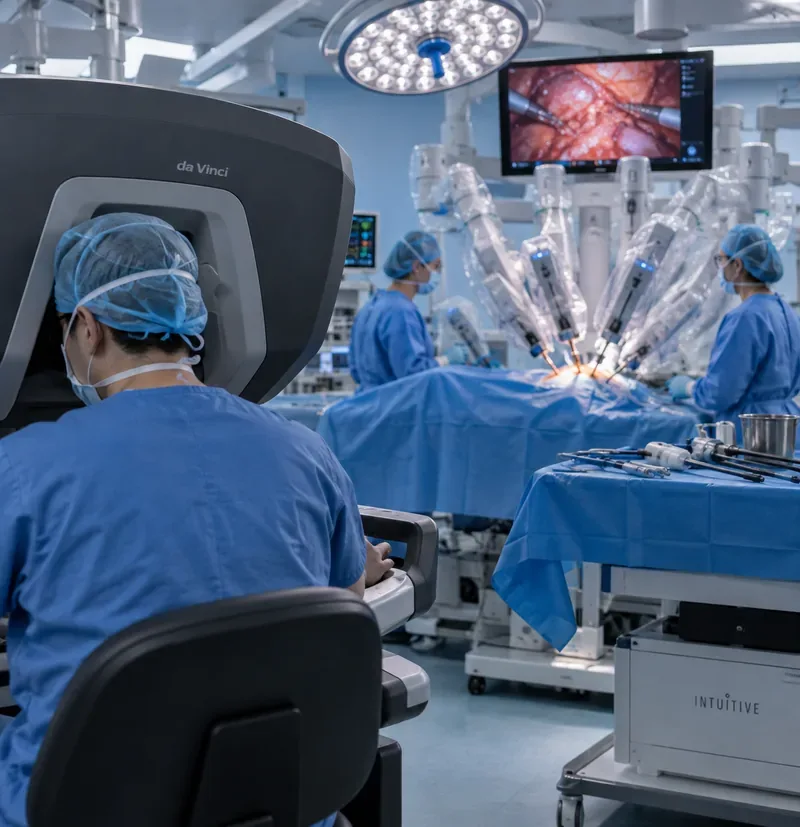
Mūsdienīga robotizēta operāciju zāles iekārtojums ilustrē vissvarīgāko darba dalīšanu: ķirurgs joprojām ir atbildīgs par procedūru, savukārt robotizētā aparatūra, attēlveidošana, sensori un programmatūra pievieno kontroles un informācijas slāņus.
Ko mūsdienās īsti nozīmē "mākslīgā intelekta darbināma ķirurģiskā robotika"?
Šī frāze var izklausīties tā, it kā mākslīgā intelekta sistēma pati izlemtu, kā operēt, un pēc tam veiktu operāciju. Tā nav ierasta realitāte komerciālajā mīksto audu robotķirurģijā Amerikas Savienotajās Valstīs. Pārtikas un zāļu pārvaldes (FDA) datorizēto ķirurģisko sistēmu vadlīniju lapā teikts, ka robotizētās ķirurģiskās ierīces ļauj ķirurgam izmantot datoru un programmatūras tehnoloģijas, lai vadītu instrumentus caur nelieliem iegriezumiem. Aģentūra arī norāda, ka šīs ierīces nevar veikt operācijas bez tiešas cilvēka vadības.
Mākslīgais intelekts (MI) iekļūst ainā šaurākās, praktiskākās lomās. Pārtikas un zāļu pārvalde (FDA) uztur MI iespējotu medicīnas ierīču sarakstu ar produktiem, kas atbilst piemērojamajām pirmstirdzniecības prasībām. Ķirurģiskajās ekosistēmās ražotāji izstrādā rīkus, kas analizē video, instrumentu kustību, darbplūsmu un citas datu plūsmas. Daži tiek izmantoti pēc operācijas apmācībai un veiktspējas pārskatīšanai; citi sāk atbalstīt reāllaika izpratni procedūru laikā.
Tehnoloģiju slānis
Ko tas var paveikt
Tipisks 2026. gada statuss
Robotizēta kustības vadība
Pārveidot ķirurga rokas kustības precīzās instrumentu kustībās, tostarp plaukstas locītavas kustībās slēgtās telpās
Izveidota apstiprinātās robotizētās procedūrās
Uzlabota vizualizācija
Nodrošina palielinātus 3D skatus un digitāli apstrādātus ķirurģiskos attēlus
Izveidots
Spēka noteikšana un atgriezeniskā saite
Izmēriet spēkus uz instrumenta un sniedziet ķirurgam taustes vai vizuālu informāciju
Pieejams noteiktās platformās un instrumentos
Mākslīgā intelekta video un veiktspējas analītika
Analizējiet ierakstīto lietas video, sistēmas datus un instrumentu kustību, lai noteiktu darbplūsmas vai prasmju modeļus
Komerciāli pieejams atsevišķās ekosistēmās
Reāllaika mākslīgā intelekta palīdzība
Operācijas laikā interpretēt tiešraides procedūras datus un virsmas sašaurināto, produktam specifisko informāciju
Jauna informācija; atļauja un paredzētais lietojums ir svarīgi
Autonoma uzdevumu izpilde
Plānot un veikt ķirurģiska uzdevuma daļas ar samazinātu cilvēka ieguldījumu
Pārsvarā pētniecība vai stingri ierobežota automatizācija
Pilnībā autonoma mīksto audu ķirurģija
Patstāvīgi plānot un veikt visu cilvēka darbību
Ne ikdienas klīniskā prakse
Hipotētiskā gadījumā, kur sākas precizitāte?
Džordana izdomātajā procedūrā precizitāte sākas krietni pirms jebkādas robotizētās rokas kustības. Slimnīcai jāizvēlas sistēma, kas ir apstiprināta paredzētajai procedūrai, jāapmāca ķirurģiskā komanda ar šo konkrēto modeli, jāpārbauda instrumenti un piederumi, kā arī jāizstrādā ārkārtas rīcības plāni. Pārtikas un zāļu pārvaldes (FDA) vadlīnijās uzsvērts, ka atbilstoša lietošana un atbilstoša apmācība ir svarīga, jo modeļi atšķiras un robotizētajām sistēmām ir gan procedūras, gan ar ierīci saistīti riski.
Šis ir svarīgs labojums idejai, ka precizitāti rada pats robots. Tehniski spējīga sistēma, ko izmanto nepietiekami sagatavota komanda, nav “precīza” klīniski nozīmīgā nozīmē. Operāciju zāles precizitāte ir sistēmas īpašība: ķirurga spriedumam, pacienta izvēlei, attēlveidošanai, iestatīšanai, instrumentu izvēlei, programmatūras darbībai, komandas komunikācijai un ierīču uzticamībai – visam ir jābūt saskaņotam.
Kā mūsdienu roboti padara ķirurga kustības kontrolētākas?
Pašreizējās platformas var nodrošināt ķirurgiem augstas izšķirtspējas 3D vizualizāciju un datorizētu mazu, artikulētu instrumentu vadību. Piemēram, 2024. gada martā tika izziņota Intuitive FDA apstiprinātā da Vinci 5 platforma ar atjauninātiem kontrolieriem, vibrācijas un trīces vadību, jaunu 3D displeja un attēlu apstrādes arhitektūru, kā arī papildu spēka uztveršanas instrumentiem. Intuitive paziņojumā par da Vinci 5 apstiprināšanu ir aprakstītas šīs iespējas un norādīts, ka spēka dati var kļūt par papildu avotu nākotnes analītikai.
Hipotētiskajā gadījumā Dr. Lī joprojām izvēlas, kur veikt preparēšanu, kad apstāties, kā reaģēt uz negaidītu anatomiju un vai pāriet uz citu pieeju. Robots var palīdzēt pārvērst apzinātas roku kustības kontrolētā instrumentu kustībā, taču tas neaizstāj šos lēmumus. Šī atšķirība ir būtiska: mehāniskā precizitāte nav tas pats, kas klīniskais spriedums.
Spēka uztveršana pievieno jauna veida atgriezenisko saiti
Viens no daudzu agrāko robotizēto sistēmu ierobežojumiem bija tas, ka ķirurgi lielā mērā paļāvās uz redzi, nevis uz audu spēka sajūtām caur instrumentiem. Jaunākās spēka uztveršanas tehnoloģijas ir paredzētas, lai pievienotu informāciju par grūdienu, vilkmi, spriegumu vai pielietoto spēku. Tas varētu palīdzēt ķirurgam saprast, cik spēcīgi instruments mijiedarbojas ar audiem.
Džordana hipotētiskajā procedūrā iedomājieties Dr. Lī, kurš ievelk audus šaurā laukā. Spēka indikators vai saderīgs spēka atgriezeniskās saites instruments var sniegt vēl vienu signālu līdzās vizuālajam attēlam. Tas nepasaka Dr. Lī, kāds ir pareizais manevrs; tas padara citādi slēptu fizisko mainīgo redzamāku vai uztveramāku. Tas ir labs piemērs tam, kā "mākslīgā intelekta laikmeta" robotika bieži vien attīstās, pateicoties labākai uztverei un datiem, nevis autonomai lēmumu pieņemšanai.
Kur tiek izmantots mākslīgais intelekts, ja robotu joprojām kontrolē ķirurgs?
Viena no visstraujāk augošajām jomām ir ķirurģisko datu analīze. Mūsdienu robotu platformas ģenerē video, instrumentu pozīcijas datus, spēka mērījumus, sistēmas notikumus un darbplūsmas informāciju. Mākslīgais intelekts var apstrādāt šīs datu plūsmas daudz ātrāk, nekā cilvēks tās varētu manuāli pārskatīt.
Intuitive dokumentācijā “My Intuitive+” teikts, ka tā produkts “Case Insights” izmanto mākslīgo intelektu (AI), lai novērtētu da Vinci sistēmas datus, kinemātisko kustību un video, tādējādi radot objektīvus ieskatus prasmju attīstīšanai. Uzņēmums apraksta tādas funkcijas kā automātiskas video grāmatzīmes, veiktspējas tendences un pielāgotas vadlīnijas. Šie apgalvojumi jāsaprot produkta paredzētā lietojuma un ražotāja dokumentācijas kontekstā; tie nepierāda, ka katrs AI rādītājs uzlabo pacientu rezultātus.
Medtronic ir izvēlējies līdzīgu ekosistēmas pieeju. Saskaņā ar uzņēmuma oficiālo paziņojumu par atļauju ASV , tā robotizētā ķirurģijas platforma Hugo 2025. gada decembrī saņēma Pārtikas un zāļu pārvaldes (FDA) atļauju uroloģiskajām procedūrām . Medtronic apgalvo, ka Hugo sistēma savienojas ar Touch Surgery ekosistēmu apmācībai, telekontrolei, video piekļuvei un mākslīgā intelekta darbinātām pēcoperācijas ieskatām. Uzņēmums šajā paziņojumā arī norāda, ka Touch Surgery ekosistēma nav paredzēta ķirurģijas vadībai vai slimību vai stāvokļu diagnosticēšanai vai ārstēšanai.
Vai mākslīgais intelekts var palīdzēt operācijas laikā, ne tikai pēc tās?
Jā, bet noderīgais jautājums ir, kurš tieši uzdevums tiek atļauts vai apstiprināts? Reāllaika mākslīgais intelekts parādās kā šauras iespējas, nevis kā vispārējas nozīmes "otrais pilots", kas var pārvaldīt visu darbību.
2026. gada jūlijā Medtronic paziņoja par Touch Surgery Aide — nākamās paaudzes operāciju zāles skaitļošanas platformu, kas paredzēta reāllaika mākslīgā intelekta lietojumprogrammu atbalstam. Savā oficiālajā paziņojumā Medtronic izcēla progresīvu skaitļošanu reāllaika lēmumu atbalstam un FDA apstiprinātu instrumentu izejas punkta lietojumprogrammu. Tā ir noderīga norāde par to, kurp virzās šī joma: specifiskas mākslīgā intelekta funkcijas, kas novēro ķirurģisko ainu un atklāj precīzi definētu informāciju, kamēr ķirurgs saglabā atbildību.
Atgriežoties hipotētiskā operāciju zālē, tas nozīmē, ka mākslīgā intelekta sistēma varētu identificēt atbilstošu instrumentu stāvokli, organizēt video vai izcelt definētu notikumu. Nevajadzētu pieņemt, ka tā saprot visu klīnisko kontekstu. Dr. Lī joprojām integrē anatomiju, asiņošanu, pacienta fizioloģiju, operācijas mērķus, iepriekšējo attēlveidošanu un negaidītus atklājumus.
Vai mākslīgais intelekts padara robotķirurģiju precīzāku vai vienkārši vieglāk izmērāmu?
Abi ir iespējami, taču tie nav viens un tas pats. Robotu aparatūra var uzlabot kustības vadības precizitāti. Sensori var padarīt spēkus izmērāmus. Mākslīgais intelekts var padarīt sarežģītus procedūras datus meklējamus un interpretējamus. Taču labāk izmērāma darbība ne vienmēr ir labāka darbība.
Vērtīgākās īstermiņa pārmaiņas varētu būt tādas, ka precizitāte kļūs auditējama. Ja sistēma var kvantificēt spēku, instrumentu trajektorijas, uzdevumu ilgumu, video notikumus vai darbplūsmas soļus, ķirurgi un slimnīcas var salīdzināt modeļus dažādos gadījumos. Tas paver durvis objektīvākai apmācībai un kvalitātes uzlabošanai. Tas rada arī jaunus pienākumus: rādītājiem jābūt klīniski nozīmīgiem, validētiem attiecīgajiem lietotājiem un populācijām, kā arī aizsargātiem pret pārmērīgu interpretāciju.
Džordana izdomātajā gadījumā pēc darbības pārskatīšana varētu parādīt Dr. Lī atlasītus video momentus, instrumentu kustības tendences vai spēka datus. Šie novērojumi varētu vadīt nākamā gadījuma apmācību. Tie paši par sevi nepierādītu, ka Džordana rezultāts bija labāks mākslīgā intelekta klātbūtnes dēļ.
Cik tuvu mēs esam autonomai ķirurģijai?
Pētniecības robeža ir autonomāka nekā ikdienas klīniskā prakse. Bieži minēts sasniegums ir viedais audu autonomais robots (STAR). 2022. gada zinātnes robotikas pētījumā, kas pieejams ASV Nacionālajā medicīnas bibliotēkā , pētnieki aprakstīja autonomu laparoskopisku zarnu anastomozi fantoma audu un in vivo cūku modeļos. Operators izvēlējās no ģenerētajiem plāniem un uzraudzīja sistēmu, savukārt robots veica būtiskas šūšanas uzdevuma daļas un pielāgojās audu kustībai un deformācijai.
Pētījumā tika ziņots par lielāku konsekvenci un precizitāti nekā salīdzināšanas metodes vairākos izmērītos šūšanas kritērijos. Tas ir svarīgs pētījuma rezultāts, taču tikpat svarīgi ir tā ierobežojumi: tas bija preklīnisks pētījums ar dzīvniekiem par konkrētu uzdevumu, izmantojot specializētu pētniecības sistēmu. Tas nepierāda, ka autonoma cilvēku ķirurģija ir gatava vispārējai lietošanai.
Tāpēc hipotētiskajā Džordana procedūrā pastāv liela atšķirība starp "mākslīgais intelekts palīdz analizēt vai vadīt šauru soli" un "robots autonomi veic operāciju". Pirmais kļūst arvien reālistiskāks. Otrais joprojām ir pētniecības mērķis lielākajai daļai mīksto audu ķirurģijas.
Kas var noiet greizi, ja precizitāte kļūst atkarīga no programmatūras?
Vairāk sensoru un programmatūras rada lielākas iespējas, taču tie rada arī vairāk kļūmju režīmu. Pārtikas un zāļu pārvalde (FDA) apgalvo, ka tā turpina saņemt ziņojumus par medicīnas ierīcēm, kas saistītas ar robotizētām ķirurģiskām sistēmām. Ziņotās problēmas ietver komponentu bojājumus, mehāniskas problēmas un attēla vai displeja problēmas. Aģentūra arī brīdina, ka ziņojumi par blakusparādībām var būt nepilnīgi, dublēti, neprecīzi vai nepārbaudīti, un tie paši par sevi nepierāda, ka ierīce izraisīja notikumu.
Mākslīgais intelekts pievieno papildu jautājumus: Vai modelis tika apmācīts līdzīgos gadījumos? Vai veiktspēja mainās, ja kameras skats ir aizsegts? Kā programmatūra apstrādā nepazīstamu anatomiju vai ierīces konfigurācijas? Vai ir redzams uzticamības rādītājs? Vai ķirurgs var ātri ignorēt vai atspējot funkciju? Vai programmatūras atjauninājumi tiek pārvaldīti un apstiprināti?
Pārtikas un zāļu pārvaldes (FDA) digitālās veselības programma arvien vairāk uzsver mākslīgā intelekta iespējotas ierīču programmatūras dzīves cikla pārvaldību. Tās digitālās veselības vadlīniju krājumā ir iekļauti norādījumi par programmatūras funkcijām, kiberdrošību un iepriekš noteiktiem izmaiņu kontroles plāniem mākslīgā intelekta iespējotām ierīcēm. Tas ir svarīgi, jo mākslīgā intelekta komponents pēc sākotnējās izlaišanas var attīstīties tā, kā tas nenotika tradicionālās fiksēto funkciju aparatūras gadījumā.
Kas slimnīcām būtu jāizmēra, pirms tās var nosaukt mākslīgā intelekta robotikas programmu par veiksmīgu?
Spēcīgākais novērtējums sniedzas tālāk par ražotāja demonstrāciju vai ķirurga entuziasmu. Slimnīcai, kas apsver ar mākslīgo intelektu uzlabotu robotikas programmu, noderīgi jautājumi ir šādi:
Klīniskā piemērotība: Vai sistēma ir apstiprināta vai citādi autorizēta paredzētajam lietojumam, procedūrai un pacientu populācijai?
Apmācība: Kā ķirurgi, gultas asistenti, medmāsas un tehniķi tiek apmācīti par precīzu modeli un programmatūras versiju?
Darbplūsmas uzticamība: vai tehnoloģija samazina berzi vai palielina iestatīšanas laiku, problēmu novēršanu un kognitīvo slogu?
Drošības rādītāji: Kādi ir konversijas rādītāji, ar ierīci saistīti notikumi, atkārtotas hospitalizācijas, atkārtotas operācijas un ar procedūru saistītas komplikācijas?
Precizitātes rādītāji: vai spēka, kustības, video vai uzdevuma rādītāji ir saistīti ar klīniski nozīmīgiem galapunktiem, nevis ar iedomības rādītājiem?
Cilvēciskie faktori: vai saskarne padara pareizo informāciju redzamu pareizajā laikā, nenovēršot ķirurga uzmanību?
Datu pārvaldība: Kam pieder lietu video un analītika, kā tie tiek aizsargāti un kas tos var izmantot apmācībai vai novērtēšanai?
Izmaksas un pieejamība: vai platforma paplašina noderīgu minimāli invazīvu aprūpi pietiekami, lai attaisnotu iegādi, apkalpošanu, instrumentus un apmācību?
Džordana hipotētiskajā gadījumā slimnīcai nevajadzētu vērtēt programmu tikai tāpēc, ka operācijā tika izmantots sarežģīts robots. Rūpīgākā pārskatā tiek jautāts, vai pareizais pacients saņēma pareizo pieeju, komanda bija atbilstoši apmācīta, sistēma darbojās, kā paredzēts, un vai izmērāmi rezultāti attaisno pievienotās tehnoloģijas izmantošanu.
Ko nozīmē “precizitāte” nākamās paaudzes operāciju zālēm?
Nākamais ķirurģiskās robotikas posms, visticamāk, padarīs precizitāti daudzdimensionālu. Ķirurgs var apvienot smalku mehānisko vadību, augstas izšķirtspējas attēlveidošanu, izmērītus audu spēkus, ar mākslīgo intelektu analizētu video, attālinātu sadarbību, simulāciju un procedūrai specifisku reāllaika palīdzību. Operāciju zāle kļūst mazāk līdzīga vienai iekārtai un vairāk līdzīga savienotai uztveršanas un lēmumu pieņemšanas videi.
Tas rada reālistisku ceļu uz lielāku automatizāciju, neprasot pēkšņu pāreju uz pilnībā autonomu robotu. Atkārtoti vai ļoti strukturēti apakšuzdevumi var kļūt arvien automatizētāki. Mākslīgais intelekts var uzlabot spēju atpazīt anatomiju, instrumentu stāvokļus, darbplūsmas fāzes un novirzes no paredzētajiem modeļiem. Robotsistēmas var uzlabot spēju ievērot robežas, stabilizēt kustību vai pielāgoties deformējošiem audiem. Cilvēki ķirurgi var saglabāt atbildību par mērķiem, spriedumiem, izņēmumiem, piekrišanu un atbildību, kamēr mašīnas uzņemas šauri definētus uzdevumus, kuriem ir nepieciešama konsekvence.
Secinājums: mākslīgais intelekts maina ķirurģiskās precizitātes nozīmi
Atgriežoties pie hipotētiskā Džordana gadījuma. Reālistiskākā ar mākslīgo intelektu darbināma operāciju zāle nav tā, kurā Dr. Lī nospiež pogu “start” un vēro, kā robots veic procedūru. Tā ir tāda, kurā Dr. Lī darbojas, izmantojot augsti spējīgu robotizētu platformu, kamēr papildu tehnoloģijas mēra spēkus, apstrādā video, informāciju par virsmu, reģistrē objektīvus datus un atbalsta pārskatīšanu pēc lietas.
Tā jau ir jēgpilna precizitātes pārdefinēšana. Precizitāte vairs nav tikai instrumenta kustības vienmērīgums. Tā var ietvert arī to, cik precīzi komanda redz, cik maigi tiek apstrādāti audi, cik konsekventi tiek veikts uzdevums, cik ātri tiek atpazīta novirze un cik efektīvi pieredze no viena gadījuma tiek pārvērsta mācībā nākamajam.
Tāpēc drošākais veids, kā izprast šo jomu 2026. gadā, nav ne "roboti pārņem ķirurģiju", ne "mākslīgais intelekts ir tikai mārketings". Pierādījumi liecina par niansētāku pāreju: cilvēku vadīti ķirurģiskie roboti kļūst arvien bagātāki ar sensoriem, programmatūru, datiem un šauri mērķētām mākslīgā intelekta iespējām, savukārt pētniecībā turpina attīstīties augstāks autonomijas līmenis. Tagad izaicinājums ir pierādīt, kuras no šīm iespējām būtiski uzlabo pacientu aprūpi, nevis tikai tās, kuras izskatās iespaidīgi operāciju zālē.