Kezdőlap
» New Trends
»
The Anatomy of Commercial Drones: Hardware Breakthroughs Behind Autonomous Flight
The Anatomy of Commercial Drones: Hardware Breakthroughs Behind Autonomous Flight
A modern commercial drone is best understood as a compact flying robot, not simply an airframe with a camera. Its real value comes from how well propulsion, power, navigation, perception, onboard computing, communications, payloads, and safety logic work together under the conditions of a real mission.
That distinction matters because an impressive specification can still produce weak results. A long flight-time claim does not guarantee useful endurance with a heavy payload. Obstacle avoidance does not guarantee safe autonomous navigation in darkness, fog, reflective environments, or featureless terrain. A high-resolution camera does not guarantee survey-grade data unless position accuracy, calibration, motion control, and processing are also appropriate.
By the end of this article, you should be able to look at a commercial drone architecture and ask a better question than “How advanced is it?” The more useful question is: “Can this system repeatedly produce the mission outcome I need, with measurable margins and acceptable operational risk?”
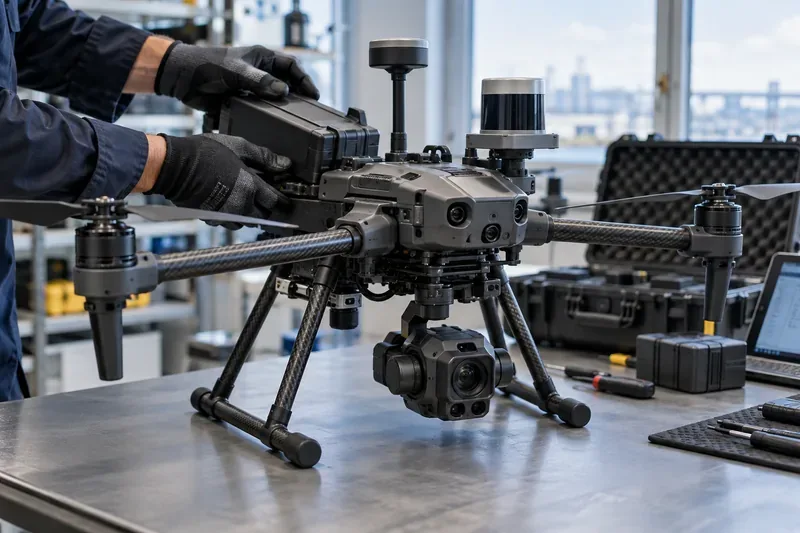
A commercial multirotor on an inspection bench shows how battery, propulsion, navigation sensors, onboard perception hardware, communications, and payload systems must work as one integrated aircraft.
What is inside a commercial drone?
Although designs vary from small quadcopters to fixed-wing survey aircraft and heavy-lift platforms, most commercial drones contain the same functional layers. Open autopilot documentation from PX4 describes a familiar control chain: sensors feed state estimation, guidance and navigation create setpoints, controllers calculate corrections, and actuators turn those corrections into motor or servo movement.
Supplies energy to motors, computers, sensors, and payloads
Useful mission endurance with reserve, stable voltage under load, and repeatable battery health
Navigation sensors
Estimate attitude, position, altitude, heading, and velocity
Stable state estimates with graceful fallback when one source degrades
Perception sensors
Detect obstacles, terrain, targets, or inspection features
Reliable detection in the intended lighting, texture, range, and weather envelope
Flight controller
Runs stabilization and flight-control loops
Fast, deterministic control with tested failure handling
Edge computer
Runs computer vision, mapping, planning, and AI workloads
Low-latency inference without consuming an excessive power or thermal budget
Communications
Moves command, telemetry, video, and mission data
Known coverage, link-quality monitoring, and safe lost-link behavior
Payload
Performs the business task: imaging, thermal inspection, LiDAR, delivery, sensing, or other work
Data quality that meets the acceptance criteria for the mission
1. Airframe and propulsion: the first performance envelope
Multirotors dominate many inspection, public-safety, photography, and close-range mapping jobs because they can hover and maneuver precisely. Fixed-wing aircraft are usually more efficient for long-distance coverage, while hybrid VTOL designs try to combine vertical takeoff with efficient forward flight.
Brushless motors, modern electronic speed controllers, lighter composite structures, larger efficient propellers, and better control firmware have steadily expanded what electric commercial drones can carry. But the important metric is not maximum payload or maximum flight time separately. It is endurance at the payload, temperature, wind, altitude, and reserve policy you will actually use.
A useful current example is DJI's Matrice 400 specification sheet. The manufacturer lists a maximum payload of 6 kg and up to 59 minutes of no-wind flight time under a defined test configuration. Those figures illustrate the progress of heavy enterprise multirotors, but DJI also states that real performance varies with environment, payload, and firmware. That caveat is exactly how such numbers should be read.
Quality check
Measure mission endurance with the operational payload installed and with a conservative landing reserve. If field endurance is consistently far below what the mission needs, increasing battery capacity may not be the best answer because larger batteries add weight. A different airframe class, a lighter payload, shorter routes, or a dock-based operating pattern may produce a better overall result.
2. Power systems: autonomy still runs on an energy budget
Every autonomous feature competes for the same stored energy. Motors consume most of it, but high-performance compute modules, heated batteries, cellular radios, radar, LiDAR, lights, and multiple cameras can materially change the power budget.
This is why battery quality is more than capacity in watt-hours. Commercial operators should care about cell consistency, temperature behavior, cycle aging, state-of-charge estimation, charging time, battery logs, and whether the aircraft can detect abnormal voltage or temperature early enough to react safely.
A healthy power architecture is visible in the data: battery voltage does not sag unexpectedly under normal acceleration, remaining capacity estimates are repeatable, and the mission planner uses a reserve that reflects wind and route geometry rather than a fixed optimistic percentage.
3. Navigation: sensor fusion is the hidden core of autonomous flight
Az autonómia a repülőgép állapotának ismeretével kezdődik. A PX4 érzékelő dokumentációja felsorolja az alapvető építőelemeket: giroszkóp, gyorsulásmérő, magnetométer és barométer, GNSS-sel vagy más helymeghatározó forrással, amelyek számos automatikus üzemmódhoz szükségesek. A kereskedelmi forgalomban kapható rendszerek kettős GNSS-t, RTK-korrekciókat, vizuális odometriát, LiDAR-odometriát, radaros magasságmérést vagy terephez viszonyított navigációt is tartalmazhatnak.
Az RTK drámaian javíthatja a helymeghatározást, ha korrekciós adatok és műholdgeometria állnak rendelkezésre. A DJI például centiméteres osztályú RTK pontosságot ír elő a Matrice 400 számára a megadott feltételek mellett. A nagy pontosságú GNSS azonban nem ugyanaz, mint a rugalmas navigáció. A városi kanyonok, acélszerkezetek, elektromágneses interferencia, többutas visszaverődések, faállomány és beltéri környezet mind gyengíthetik a műholdas helymeghatározást.
Az áttörés tehát nem egyetlen „tökéletes” érzékelő. Hanem a jobb fúzió: az inerciális, műholdas, vizuális, távolságmérő és néha radaradatok kombinálása, hogy a jármű észlelhesse az eltéréseket, és egy megfelelő tartalék megoldással folytathassa a repülést.
Minőségellenőrzés
Ne csak nyílt terepen értékelje a navigációt. Tesztelje a működés során előforduló legnehezebb környezeteket. Figyeljen a pozícióugrásokra, az irány instabilitására, a gyakori üzemmódváltásokra vagy a kezelői beavatkozásokra. Ha a rendszer megbízhatatlanná válik, amikor a GNSS minősége romlik, akkor a vizuálisan vagy LiDAR-ral támogatott navigációs megközelítés lehet a megfelelőbb.
4. Érzékelő hardver: a kamerák most már csak egy réteget alkotnak
A kereskedelmi drónok egyre inkább több érzékelési módot kombinálnak. Az RGB kamerák gazdag vizuális részleteket biztosítanak. A hőkamerák támogatják a hőveszteség-ellenőrzést, a tűzoltást, az ipari karbantartást és a keresési műveleteket. A LiDAR közvetlenül méri a geometriát. Az infravörös távolságérzékelők segítenek a rövid hatótávolságú mélységmérésben. A radar hasznos akadályinformációkkal szolgálhat ott, ahol a látható fényen alapuló kamerák kevésbé megbízhatóak.
A DJI jelenlegi Matrice 400-asának szenzorrendszere jól mutatja, milyen messzire jutott ez a technológia: a hivatalos specifikáció felsorolja az omnidirekcionális binokuláris látást, a forgó és felfelé irányuló LiDAR-t, a lefelé irányuló 3D infravörös tartományérzékelőt és a hatirányú mmWave radart. Ugyanez az oldal dokumentálja a vizuális érzékelés környezeti korlátait is, és megjegyzi, hogy egyes radarfunkciók régiónként korlátozottak lehetnek. Ez fontos emlékeztető arra, hogy az „omnidirekcionális érzékelés” nem ugyanaz, mint a „feltétel nélküli akadályelkerülés”.
Egy másik architektúra esetében a Skydio azt állítja, hogy az X10 hat navigációs lencsét használ a 360 fokos láthatóság érdekében, és egy beépített NVIDIA Jetson Orin GPU-t. Az operátori anyagok leírják a 360 fokos akadályelkerülést, a valós idejű 3D térképezést, a vizuális navigációt, a mozgástervezést, az útpont-küldetéseket és a vizuális hazatérést. Ezek a képességek mutatják a piac irányát: az érzékelés és a tervezés egyre inkább a fedélzeti rendszer része, ahelyett, hogy egy távoli számítógéptől függene.
Minőségellenőrzés
Az észlelést a kihagyott akadályok, a téves észlelések, a minimális megbízható jellemzőméret, a használható hatótávolság, a gyenge fényviszonyok melletti viselkedés, valamint az üveg, vezetékek, ismétlődő textúrák, por, eső és mozgó tárgyak körüli teljesítmény alapján kell megítélni. Ha egy környezet ismételten bizonytalanságot okoz, akkor ahelyett, hogy feltételeznénk, hogy a mesterséges intelligencia önmagában megoldja a problémát, módosítsuk az érzékelők kombinációját vagy a működési eljárást.
5. Edge AI: a több számítási kapacitás megváltoztatja a fedélzeti működést
A fedélzeti mesterséges intelligencia gyorsítók lehetővé teszik a drónok számára, hogy tárgydetektálást, vizuális navigációt, térképezést, követést, szemantikus megértést és útvonaltervezést végezzenek alacsonyabb késleltetéssel, mint egy csak felhőalapú kialakítás. Az NVIDIA jelenlegi Jetson termékcsaládja jól mutatja a jelenleg elérhető beágyazott számítástechnika méretét: a hivatalos összehasonlításban a Jetson Orin Nano Super fejlesztőkészlet 67 TOPS-ot, a Jetson AGX Orin fejlesztőkészlet pedig 275 TOPS-t sorol fel, különböző teljesítmény-borítékokkal.
A nyers TOPS azonban nem küldetési mérőszám. Egy drón számítógépének bele kell illeszkednie a tömeg-, hőmérséklet-, energia-, memória- és megbízhatósági korlátokba. Egy kisebb modell, amely kiszámíthatóan fut a peremhálózaton, hasznosabb lehet, mint egy sokkal nagyobb modell, amely túlmelegszik, lemeríti az akkumulátort, vagy késleltetést ad a repüléskritikus érzékeléshez.
A legerősebb architektúra a felelősségi köröket is szétválasztja. A stabilizáció és az alapvető repülésbiztonság nem függhet egy nagyméretű MI-modelltől. A MI érzékelése akadályokat, célpontokat vagy útvonalakat javasolhat, míg az alacsonyabb szintű repülésirányítás determinisztikus és függetlenül felügyelt marad.
6. Kommunikáció: az adatkapcsolat nem helyettesíti az autonómiát
A kereskedelmi küldetések dedikált rádiókapcsolatokat, Wi-Fi-szintű kapcsolatokat, mobilhálózati kapcsolatot, műholdas szolgáltatásokat vagy ezek kombinációit használhatják. A kapcsolat vezérlőparancsokat, telemetriát, videót, korrekciókat, küldetésfrissítéseket és flottaadatokat továbbít. A távoli műveletek esetében a redundancia és a helyreállítási logika fontosabb, mint a maximális, hirdetett hatótávolság.
Egy kiforrott rendszer tudja, mit kell tennie, ha csökken a sávszélesség, megnő a késleltetés, vagy megszűnik a kapcsolat. A küldetéstől és az engedélytől függően ez jelenthet lebegést, emelkedést, leszállást, hazatérést, egy előre meghatározott útvonal folytatását vagy egy másik kommunikációs útvonalra való áttérést.
Az Egyesült Államokban a hardver is összefüggésben áll a megfelelőséggel. Az FAA távoli azonosításra vonatkozó útmutatója kifejti, hogy a regisztrációhoz kötött drónoknak általában meg kell felelniük a távoli azonosításnak, amely azonosító és helymeghatározó információkat sugároz. Ez nem pusztán adminisztratív funkció; ma már a rendszerarchitektúra része, amelyről az üzemeltetőknek számolniuk kell.
7. Mit jelent valójában az „autonóm repülés”?
Az autonómia egy spektrum, és a marketingnyelv gyakran több nagyon különböző képességet sűrít egyetlen szóba.
Stabilizált repülés: a repülőgép tartja a repülési magasságot, a helyzetet vagy a pozíciót, miközben egy ember irányítja.
Küldetésautomatizálás: a repülőgép útpontokat, felmérési rácsokat vagy szkriptelt műveleteket követ.
Észlelés-tudatos autonómia: a repülőgép érzékeli az akadályokat vagy a tárgyakat, és ennek megfelelően módosítja a pályáját.
Környezettudatos autonómia: a repülőgép helyi térképet készít, leromlott GNSS-jelekkel navigál, és a korlátozások figyelembevételével tervez.
Távoli flottaautonómia: a küldetések dokkokról indíthatók, végrehajthatók, visszatérhetnek, újratölthetők, adatokat tölthetnek fel, és flottaszinten felügyelhetők.
A minőségteszt a beavatkozási arány. Ha az üzemeltetőknek gyakran kell kimenteniük a repülőgépet navigációs hibákból, újra kell repülniük a kihagyott területeket, vagy manuálisan kell korrigálniuk a repülési irányt, a rendszer nem biztosít hasznos autonómiát az adott küldetéshez, függetlenül attól, hogy hány autonóm funkció szerepel a specifikációs lapon.
Mi változott a leginkább a kereskedelmi drónok hardverében?
A legnagyobb közelmúltbeli változás nem egyetlen összetevőben rejlik. Több fejlesztés konvergenciája: sűrűbb peremhálózati számítástechnika, multimodális akadályérzékelés, nagyobb teljesítményű akkumulátorok és meghajtási rendszerek, pontos RTK-pozicionálás, moduláris hasznos teher interfészek, erősebb környezetvédelem és dokkoló infrastruktúra.
Ez a konvergencia lehetővé teszi a kereskedelmi forgalomban kapható drónok számára, hogy a „szenzort irányító pilóta” helyett egy „megismételhető adathalmazt vagy szolgáltatást előállító felügyelt robotrendszer” felé haladjanak. A különbség az ellenőrzési munkafolyamatokban is látható. Egy hasznos autonóm ellenőrzés nem csupán az eszközhöz érkezik. Követi a tervezett lefedettséget, megőrzi a biztonságos távolságokat, fenntartja a képátfedést és a fókuszt, pontos metaadatokat rögzít, észleli a réseket, és elegendő tartalékkal tér vissza a vészhelyzetek kezelésére.
Hogyan kell megítélni a küldetés minőségét?
Egy kereskedelmi célú drónvásárlásnak vagy architektúra-felülvizsgálatnak mérhető eredményekhez kell kapcsolódnia. A legjobb mérőszámok a küldetéstől függenek, de a következő készlet jól használható kiindulópontként.
Küldetés teljesítési aránya: Milyen gyakran teljesül a feladat megszakítások vagy újraindítások nélkül?
Emberi beavatkozási arány: Milyen gyakran kell a pilótának felülbírálnia az autonómiát?
Adatelfogadási arány: A képek, hőképek, pontfelhők vagy szállítmányok hány százaléka éri el a downstream minőségi küszöbértéket?
Lokalizációs integritás: Milyen gyakran romlik a pozíció vagy az irány megbízhatósága a küldetés határain túl?
Energiatartalék leszálláskor: Van-e elegendő tartalék a szél, az átirányítás és a hasznos teher felhasználása után?
Kommunikációs rugalmasság: A rendszer kiszámíthatóan viselkedik-e romló vagy megszakadt kapcsolat esetén?
Karbantartási teher: Hány munkaóra, akkumulátorcsere, kalibrálás és alkatrészcsere szükséges repülési óránként?
Környezeti sikerráta: Elfogadható marad-e a teljesítmény a tervezett hőmérsékleti, fény-, szél-, por- és csapadékviszonyok mellett?
Mikor kell megváltoztatni a megközelítést?
A platformok vagy működési koncepciók váltása akkor indokolt, ha ismételt bizonyítékok mutatják, hogy az alapvető küldetésbeli korlát strukturális, nem pusztán hangolási probléma.
Ha a hosszú lineáris felméréseknél a lebegési idő a szűk keresztmetszet, akkor érdemes megfontolni a merevszárnyú vagy a VTOL repülőgépek használatát a többrotoros repülőgépek akkumulátortömegének növelése helyett.
Ha a GNSS működésének romlása ismételt autonómia-kieséseket okoz, akkor vizuális vagy LiDAR-alapú lokalizációt kell alkalmazni, vagy a küldetést úgy kell átalakítani, hogy a megbízható pozicionálási zónákban maradjon.
Ha a vékony vezetékek vagy ágak kritikus veszélyt jelentenek, ne feltételezzük, hogy egy általános akadályelkerülési állítás rájuk is vonatkozik. Érvényesítsük a tényleges érzékelési burkológörbét, vagy használjunk egy erre a veszélyre tervezett érzékelőrendszert.
Ha a mobilhálózati lefedettség inkonzisztens, akkor több küldetéslogikát kell beépíteni, és a megszakítás nélküli felhőalapú vezérlés helyett biztonságos kapcsolatvesztés esetén is meg kell határozni a viselkedést.
Ha a hasznos teher kiváló nyers adatokat szolgáltat, de túl sok újrarepülést igényel, javítsa a küldetéstervezést, a stabilizációt, a metaadatokat és a minőségellenőrzéseket, mielőtt nagyobb felbontású érzékelőt vásárolna.
Ha a fő korlátozó tényező a hatósági jóváhagyás, akkor az útvonal, a magasság, a terület, a személyzeti modell vagy az üzemeltetési kategória újratervezése hatékonyabb lehet, mint a hardverek bővítése.
A szabályozás a rendszertervezés része
Az autonóm képesség önmagában nem jogosít fel az autonóm működésre. Az Egyesült Államokban az FAA 2026. júliusi 107. részében szereplő összefoglaló továbbra is a vizuális látóvonalat írja le a kisméretű drónok üzemeltetésének alapjául, míg az Advanced Operations oldal a BVLOS-t olyan műveletként azonosítja, amely további jóváhagyást igényelhet. Az FAA 2025 augusztusában közzétett egy javasolt BVLOS keretrendszert, amely a repülőgépekre, az elkülönítésre, az engedélyekre, a biztonságra, a jelentéstételre és a kapcsolódó követelményekre terjed ki. Az üzemeltetőknek ellenőrizniük kell az aktuális szabályozási állapotot, mielőtt üzleti tervet készítenének a rutinszerű BVLOS körül.
Európában az EASA SORA-útmutatója kockázatalapú folyamatot alkalmaz számos, a „specifikus” kategóriába tartozó művelet esetében. Az EASA 2026. júniusi szabályai tartalmazzák a SORA 2.5-öt, és a működési kockázatot a technikai, eljárási és szervezeti kockázatcsökkentések megbízhatóságához kötik. A gyakorlatban a hardverminőséget egy meghatározott művelet kontextusában kell igazolni, nem pedig önmagában megítélni.
Az autonómia gyakorlati határa
A kereskedelmi forgalomban kapható drónok egyre hatékonyabbak, mivel az érzékelés, a számítástechnika, az irányítás és a konnektivitás is fejlődik. A legerősebb rendszerek azonban nem azok, amelyek minden döntésből kivonják az embereket. Ezek azok, amelyek hatékonyabbá teszik az emberi felügyeletet, feltárják a bizonytalanságot, biztonságosan kezelik az előre látható hibákat, és következetes küldetési eredményeket produkálnak.
Ez a hasznos módja egy autonóm drón anatómiájának értelmezésére. A motorok, akkumulátorok, LiDAR, kamerák, mesterséges intelligencia processzorok, rádiók és repülésirányítók csak összetevők. A készterméket bizonyítékok alapján kell megítélni: megismételhető küldetésteljesítés, elfogadható adatminőség, biztonságos viselkedés a működési tartomány szélein, valamint a tervezett telepítésnek megfelelő szabályozási útvonal.