Kezdőlap
» New Trends
»
Hogyan alakítja át a megtestesült mesterséges intelligencia a következő generációs humanoid robotikát 2026-ban?
Hogyan alakítja át a megtestesült mesterséges intelligencia a következő generációs humanoid robotikát 2026-ban?
A humanoid robotika legfontosabb változása 2026-ban nem az, hogy a robotok hirtelen „emberi szintűvé” váltak. Hanem az, hogy a mesterséges intelligencia rendszer integráltabbá válik: az érzékelést, a nyelvet, a térbeli gondolkodást, a mozgást, az ügyes manipulációt, a haladáskövetést és a felépülést egyre inkább arra képezik ki, hogy együttműködjenek, ahelyett, hogy elszigetelt modulokként terveznék őket.
Egy hasznos példa érkezett 2026. július 30-án, amikor a Google DeepMind bemutatta a Gemini Robotics 2-t. A vállalat leírt egy látás-nyelv-cselekvés rendszert, amely képes irányítani egy teljes humanoid testet – a járástól és guggolástól kezdve a tárgyak eléréséig és manipulálásáig –, és párosította ezt egy magasabb szintű, megtestesült érvelési modellel többlépéses feladatokhoz. A DeepMind ahelyett, hogy egyetemes kompetenciát állított volna, feladatszintű eredményeket is közzétett: egy Apollo humanoid beállításnál a jelentett sikerességi arány 68,4% volt egy tárgy felvételekor az asztalról, 45,7% a padlóról és 76,3% egy polcról. Ezek a számok ígéretesek, de láthatóvá teszik a jelenlegi korlátot is: a képesség gyorsabban fejlődik, mint a megbízhatóság.
Az olvasók számára, akik a területet értékelik, ez a különbségtétel fontos. A helyes kérdés már nem az, hogy „Tudja egy humanoid ezt egyszer megcsinálni?”, hanem az, hogy „Tudja-e a feladatot ismételten elvégezni változó körülmények között, képes-e helyreállni, ha valami rosszul megy, és biztonságban maradni az emberek közelében?”. Ez az a szabvány, amely megkülönböztet egy meggyőző demonstrációt egy olyan rendszertől, amely közeledik a hasznos telepítéshez. Lásd a Google DeepMind Gemini Robotics 2 bejelentését és a közzétett benchmarkokat .
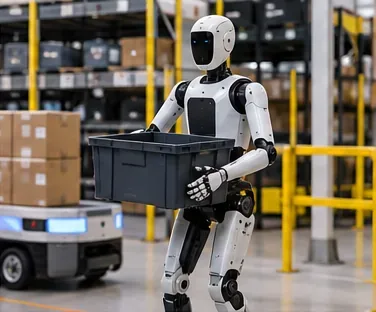
Egy humanoid robot egy táskát cipel egy raktárszerű munkaterületen keresztül, jól illusztrálva azt a zárt hurkú érzékelést, egyensúlyozást, navigációt és manipulációt, amelyet a megtestesült mesterséges intelligenciának valós környezetekben kell koordinálnia.
Amit a megtestesült mesterséges intelligencia valójában megváltoztat
A megtestesült MI egy olyan mesterséges intelligencia, amelynek egy fizikai testen keresztül kell érzékelnie és cselekednie. Egy humanoid esetében ez a test olyan korlátokat szab, amelyekkel egy szöveges modell nem szembesül: gravitáció, súrlódás, késleltetés, korlátozott akkumulátor-üzemidő, ízületi korlátok, bizonytalan érintkezés, mozgó emberek, eltakart tárgyak és a fizikai sérülés okozásának lehetősége.
A korábbi robotrendszerek gyakran gondosan megtervezett modulokra osztották ezeket a problémákat. Egy érzékelési rendszer objektumokat észlelt, egy tervező kiválasztott egy útvonalat, egy vezérlő végrehajtott egy mozgást, és minden feladatot egy szűk környezethez igazítottak. A modern, megtestesült mesterséges intelligencia egyre inkább alapmodelleket – különösen látás-nyelv-cselekvés, vagy VLA modelleket – használ a vizuális megfigyelések és a nyelvi utasítások közvetlen cselekvésekhez való kapcsolására, míg a magasabb szintű modellek a célokról és a feladatok előrehaladásáról érvelnek.
A Google DeepMind 2025-ös Gemini Robotics munkája explicit módon hozzáadta a fizikai cselekvéseket kimeneti modalitásként egy multimodális modellhez, míg a megtestesült gondolkodású modellje a térbeli megértésre összpontosított, és a hagyományos alacsony szintű vezérlőkhöz tudott kapcsolódni. Ez az elkülönítés fontos: a tanult intelligencia szélesítheti a robot által megértett fogalmakat, míg a determinisztikus vagy tanúsított vezérlőrétegek továbbra is érvényesíthetik az ütközési, erő- és stabilitási korlátozásokat. Az eredeti architektúrát a Google DeepMind Gemini Robotics technikai áttekintése ismerteti .
Milyen a „jó”? Az eredményeket mérd, ne a bemutatók vonzerejét
Nincs egyetlen olyan mércé, amely bizonyítaná, hogy egy humanoid általánosságban intelligens. A leginformatívabb értékelés több jel együttes alkalmazásával érhető el. Egy erős rendszernek nem szabad egyszeri sikerrel járnia; a környezet változásával kecsesen le kell romlani, és láthatóvá kell tennie a hibáit.
Minőségi jel
Milyen erős eredménynek tűnik
Figyelmeztető jel
Feladat sikeres
Magas ismételhetőség számos kísérletben, nem egyetlen kiválasztott futtatásban
Egy letisztult videó tárgyalások és kudarcok nélkül
Általánosítás
Ugyanez a szabályzat kezeli az új objektumokat, elrendezéseket vagy utasításokat korlátozott adaptációval.
Minden új feladathoz új szabályzat vagy szigorúan meghatározott környezet szükséges.
Hosszú távú megbízhatóság
A robot többperces sorozatokat hajt végre apró hibák halmozódása nélkül
A teljesítmény csak az elszigetelt pick-and-place műveleteknél látható.
Felépülés
A robot észrevesz egy hiányosságot, leesést, akadályt vagy megváltozott helyszínt, és újratervezi a mozgását.
Egy korai hiba teljes újraindítást kényszerít ki
Teljes test koordinációja
A járás, a nyúlás, az egyensúlyozás és a kézvezérlés egyetlen zárt hurokban működik
A manipuláció csak akkor sikeres, ha a robot rögzített állapotban van.
Késleltetés
Az érzékelés és a cselekvés továbbra is elég érzékeny a biztonságos, zárt hurkú vezérléshez
A hosszú szünetek miatt a robot nem tud reagálni az emberekre vagy a mozgó tárgyakra.
Biztonsági viselkedés
A rendszer tiszteletben tartja az erő, a közelség, a stabilitás és a bizonytalanság korlátait, és segítséget kérhet.
A biztonság csak attól függ, hogy a generatív modell „megérti-e”, mi a veszélyes.
A humanoid rendszereket összehasonlító szakemberek számára praktikus lépés, hogy az eloszlásokat, és ne a legfontosabb adatokat kérdezzék meg: ilyen például az ismételt próbák során elért sikerességi arány, a tesztelési és a betanított körülmények közötti változás, az átlagos feladatidő, a beavatkozási gyakoriság és a leggyakoribb hibamódok. Ha ezek a válaszok nem állnak rendelkezésre, az eredményt létezés bizonyítékaként, ne pedig a telepítési készenlét bizonyítékaként kezeljék.
Miért fontosabbak az alapmodellek a humanoidok számára, mint a fix robotok számára?
A humanoid robotoknak egy potenciálisan hasznos előnyük van: kameráik, kezeik, karjaik, törzsük és mozgásuk hasonlít az emberi környezetben található nézőponthoz és cselekvési térhez. Ez az emberi bemutatókat, az internetes videókat, a távműveleteket, a szimulációt és a robotok közötti adatkészleteket potenciálisan értékes képzési forrásokká teszi.
Az Open X-Embodiment projekt 22 robotmegvalósításból származó adatok összesítésével és annak bemutatásával segített megalapozni ezt az irányt, hogy egy generalista szabályzat profitálhat más robotokon gyűjtött tapasztalatokból. Az eredeti adatkészlet 527 készséget és több mint 160 000 feladatot tartalmazott. A fontos elképzelés nem az volt, hogy egyetlen modell oldja meg a robotika problémáit, hanem az, hogy a robotok tanulása a megosztott, heterogén tapasztalatokon keresztül kezdhet skálázódni, ahelyett, hogy feladatonként és gépenként egyetlen szabályzatot alkalmaznánk. A tanulmány az Open X-Embodiment kutatási kiadványában érhető el .
Az NVIDIA hasonló skálázási stratégiát dolgozott ki a humanoidok számára az Isaac GR00T-n keresztül. 2026-ban a GR00T N1.7 a vizuális nyelvi érvelést cselekvésgenerálással és egy teljes körű fejlesztési munkafolyamattal kombinálta, amely az adatgyűjtést, a szimulációt, az utóképzést, az értékelést és a telepítést is magában foglalta. Az NVIDIA jelentése szerint a modellt több tízezer órányi valós és szimulált adaton képezték ki elő, és nyílt licenc alatt támogatja a kereskedelmi felhasználást. A gyakorlati jelentősége az, hogy egy robotikai csapat egy általános modellből kiindulhat, és specializálhatja azt ahelyett, hogy minden viselkedést a nulláról kellene betanítania. Lásd az NVIDIA GR00T teljes körű humanoid irányelv-munkafolyamatát .
A 2026-os előrelépés: Teljes testre kiterjedő intelligencia
Évekig számos lenyűgöző robottanulási eredmény az asztali manipulációra összpontosított, mivel ez az egyik legnehezebb problémát izolálja: a kezek és karok rávenését, hogy interakcióba lépjenek kiszámíthatatlan tárgyakkal. A humanoidoknak mozgást és egyensúlyt kell biztosítaniuk a manipuláció minőségének feláldozása nélkül.
A Gemini Robotics 2 azért figyelemre méltó, mert a DeepMind a felsőtestes feladatokról a teljes test irányítására való áttérésről számolt be az Apptronik Apollo platformján. A vállalat példáiban a modell képes értelmezni egy célt, odasétálni egy tárgyhoz, szükség esetén lehajolni vagy leguggolni, megragadni azt, egy másik helyre mozdulni és elhelyezni. A kapcsolódó megtestesült gondolkodású modell több percen keresztül követi nyomon a többlépéses feladatokat, és képes önkorrekcióra, ha egy lépés sikertelen.
Ezt az irányt kell figyelni. Egy humanoid akkor válik hasznosabbá, ha a mozgás nem egy különálló, előre programozott „taxi”, amely a kezeket egyik állomásról a másikra mozgatja, hanem ugyanazon feladatreprezentáció része. A minőségteszt az, hogy a robot képes-e megőrizni a feladat szándékát, miközben a nézőpontja, az egyensúlyi állapota, az elérhető munkaterülete és az érintkezési feltételek folyamatosan változnak.
Az ügyesség egyre inkább adatproblémává válik – és továbbra is hardverproblémává
A modern, megtestesült mesterséges intelligencia képes megtanulni olyan kontaktusokban gazdag viselkedéseket, amelyeket nehéz lenne kézzel írott szabályokkal leírni. A Figure például arról számolt be, hogy Helix családja egyetlen tanult VLA architektúrát használhat a logisztika, a mosás és a háztartási műveletek során. 2026 májusában a Figure közzétett egy bemutatót, amelyben két Helix-02 humanoid közösen állított alaphelyzetbe egy hálószobát egy tanult szabály segítségével, beleértve az ajtók nyitását, a ruhák felakasztását, a bútorok mozgatását, a tárgyak elhelyezését és az ágyazást.
Ez egy érdekes rendszereredmény, de helyesen kell értelmezni: ez egy vállalat által jelentett demonstráció, nem pedig független, platformfüggetlen benchmark. A hasznos tanulság az, hogy az adatok minőségileg eltérő viselkedéseket taníthatnak egy architektúrának anélkül, hogy újra kellene tervezni az alapmodellt. Az eredményt és az állítólagos feltételeket az ábra Helix-02 hálószoba-rendbetételéről szóló jelentésében dokumentáljuk .
Ugyanakkor a jobb modellek nem tudják a végtelenségig kompenzálni a gyenge érzékelőket vagy a gyenge aktuátorokat. A finommanipuláció a kamera elhelyezésétől, a tapintási vagy erő-visszacsatolástól, az ujjak mozgástartományától, a holtjátéktól, a nyomatékszabályozástól és a mechanikai robusztusságtól függ. Az ábra későbbi hardveres munkája például kifejezetten újratervezte az érzékelést, és a tanult vezérlőjét körbeadja. Ez egy tágabb tanulság: ha egy humanoid ismételten meghibásodik az érintkezésnél, a megfogási stabilitásnál vagy a kis tárgyak manipulálásánál, a megfelelő megoldás a hardver, a kalibrálás vagy az érzékelés lehet – nem egy nagyobb modell.
A szimuláció és a szintetikus adatok betömik az adathiányt
A fizikai adatok drágák. Az emberi távműveletek időt vesznek igénybe, a robotok elhasználódnak, és a ritka, szélsőséges esetekben nehéz biztonságosan összegyűjteni az adatokat. A megtestesült MI-csapatok ezért olyan adat-„lendkerekeket” építenek, amelyek a valós bemutatókat szimulációval, szintetikus pályákkal, videóval és automatikus átcímkézéssel ötvözik.
Az NVIDIA Isaac GR00T platformja explicit módon ötvözi a valós rögzített adatokat, a szimulált adatokat és az internetes méretű videót, míg a 2026-os referencia humanoid kialakítása a fedélzeti számítástechnikát nyílt modellekkel és közös fejlesztési veremmel párosítja. Ez a megközelítés azért fontos, mert a csapatok a szimulációban kiértékelhetik a szabályzatokat, mielőtt hardveres időt töltenének minden kísérlettel. A vállalat referencia platformját az NVIDIA Isaac GR00T referencia humanoid bejelentése ismerteti .
A szimuláció nem zárja ki a valóságot. A súrlódás, a deformálódó anyagok, az érzékelőzaj, az érintkezési időzítés, a működtető melegedése és az emberi mozgás élesen eltérhet egy szimulátorétól. Egy jó munkafolyamat szimulációt használ a lefedettség kiterjesztésére és az iteráció felgyorsítására, majd explicit módon méri a szimulált és a valóság közötti különbséget. Ha egy szabályzat virtuálisan jól teljesít, de hardveresen gyakori alaphelyzetbe állítást igényel, akkor a további szimuláció önmagában valószínűleg nem oldja meg a problémát.
Az eszközön lévő mesterséges intelligencia fontosabb, mint amilyennek hangzik
A robotok valós időben működnek. A felhőalapú oda-vissza út elfogadható lehet a magas szintű tervezéshez, de a gyors vizuális motoros vezérlés gyakran előnyös a lokális következtetésből, mivel a robotnak azonnal reagálnia kell a csúszásokra, a mozgó emberekre és a változó érintkezésekre.
A Google DeepMind 2025-ös Gemini Robotics On-Device projektje egy VLA lokális futtatására és annak új robotmegvalósításokhoz való adaptálására összpontosított, viszonylag kis mennyiségű adattal. 2026-ra a DeepMind az eszközmodelleket egy tágabb, teljes testet lefedő rendszer részeként írta le. A gyakorlati mérőszám nem egyszerűen a modell mérete; hanem a teljes vezérlési késleltetés valós számítási, hőmérsékleti és teljesítménykorlátok mellett. Az alapvető irányvonalat a Gemini Robotics On-Device dokumentálja .
A biztonságot rétegezni kell, nem ösztönözni
A megtestesült mesterséges intelligencia növeli a hibák költségét, mivel egy robot erőt tud alkalmazni a fizikai világban. Egy robusztus architektúra ezért szétválasztja a felelősségeket. A magas szintű mesterséges intelligencia képes értelmezni a célokat, azonosítani a veszélyeket, és eldönteni, mikor kell megállni vagy segítséget kérni. Az alacsonyabb szintű vezérlők önállóan érvényesíthetik az ízületi határértékeket, az ütközések elkerülését, az erőkorlátokat, a dinamikus stabilitást, a vészleállásokat és a korlátozott zónákat.
A DeepMind 2026-os Robotics 2 kiadása leírja ezt a rétegzett megközelítést, és bemutat egy ágentikus biztonsági benchmarkot, amely azt vizsgálja, hogy egy érvelési modell elutasítja-e a nem biztonságos eszközhívásokat, és felismeri-e, ha emberi beavatkozásra van szükség. Ez hasznos előrelépés, de a benchmark sikerét nem szabad összekeverni a biztonsági tanúsítvánnyal. A valódi telepítésekhez továbbra is alkalmazásspecifikus kockázatértékelésre, validált hardverkorlátokra, működési eljárásokra és a tényleges környezetben történő tesztelésre van szükség.
Egy egyszerű szabály segíthet: ha egy biztonságkritikus funkció determinisztikusan érvényesíthető a vezérlés vagy a hardver szintjén, akkor ne hagyatkozzunk a generatív modellre egyetlen korlátként.
Amikor egyetlen, végponttól végpontig tartó modell a rossz választás
A végponttól végpontig tartó tanulás azért vonzó, mert csökkentheti a kézzel kódolt interfészek törékenységét. Nem mindig a legjobb architektúra. Ha egy robot hosszú feladatokban hibázik, kiszámíthatatlan a késleltetése, vagy szigorúan szabályozott környezetben működik, egy hierarchikus rendszer könnyebben hibakereshető és validálható.
Használjon hierarchikus tervezést, ha a feladat percekig tart, és ellenőrzőpontokat, haladásbecslést vagy helyreállítást igényel.
Tartsa elkülönítve az alacsony szintű biztonsági vezérlőket, ha az erők, ütközések vagy stabilitás erősen korlátozottak.
Következtetés áthelyezése az eszközön , ha a hálózati késleltetés vagy a kapcsolat aláássa a zárt hurkú választ.
Strukturált észlelést vagy feladatállapotot adhat hozzá, ha egy tiszta VLA ismételten elveszíti a készlet, a darabszám vagy a pontos folyamatállapot nyomon követését.
Javítsa az érzékelést vagy a mechanikát, ha a hibákat elzáródás, gyenge tapintási visszajelzés, holtjáték vagy elégtelen működtetővezérlés okozza.
Használjon emberi beavatkozáson alapuló eszkalációt, ha nagy a bizonytalanság, és egy helytelen fizikai cselekvés költsége elfogadhatatlan.
A megfelelő architektúra az, amelyik a szükséges megbízhatóságot és megfigyelhetőséget biztosítja, nem pedig az, amelyik a legkevesebb modullal rendelkezik.
Amit a megtestesült mesterséges intelligencia még nem oldott meg
Számos korlátozást továbbra is könnyű alábecsülni.
A megbízhatóság még mindig a képességek mögött áll
Egy robot bebizonyíthat egy nehéz viselkedést, mégis alkalmatlan maradhat a folyamatos működésre. A DeepMind saját 2026-os teljes testes eredményei jelentős, de korántsem tökéletes sikerarányokat mutatnak az alapvető felvételi helyszíneken. Egy raktárnak, gyárnak, kórháznak vagy otthonnak olyan rendszerre van szüksége, amely órákon át tartó működést képes kezelni, nem csak az egyes feladatkísérleteket.
A referenciaértékek nehezen összehasonlíthatók
A különböző szervezetek eltérő robotokat, kezeket, kamerákat, tárgykészleteket, elrendezéseket, sikerkritériumokat és emberi beavatkozási szinteket használnak. Egyik beállításnál elért 90%-os eredmény nem feltétlenül felülmúlja a másiknál elért 75%-os eredményt. A leghasznosabb összehasonlítások rögzített hardver- és kiértékelési feltételeket biztosítanak.
Hosszú távú hibák összetett
Ha egy robot 95%-os megbízhatósággal működik mind a 20 függő lépésben, akkor a teljes lánc hibamentes befejezésének esélye sokkal alacsonyabb lehet, mint amit a lépésenkénti szám sugall. A helyreállítás és a haladás nyomon követése ezért ugyanolyan fontos, mint a nyers műveletek pontossága.
A fizikai közgazdaságtan számít
A megtestesült mesterséges intelligencia nem szünteti meg a tartós hardver, az akkumulátorok, a karbantartás, a biztonságos működtetők, az alkatrészek és az elfogadható ciklusidő szükségességét. Egy rendszer technikailag lenyűgöző lehet, és egy adott feladathoz mégis gazdaságtalan.
Az általánosítás nem ugyanaz, mint a korlátlan autonómia
Egy olyan modell, amely alkalmazkodik az új objektumokhoz vagy elrendezésekhez, általánosabb, mint egy szkriptelt robot. Ez nem jelenti azt, hogy biztonságosan képes kezelni tetszőleges utasításokat tetszőleges környezetekben. A telepítési burkológörbéket továbbra is meg kell határozni és tesztelni kell.
Jobb módja a humanoid-robot „forradalom” megítélésének
A haladás legerősebb bizonyítéka nem egy olyan robot lesz, amelyik a leglátványosabb egyszeri feladatot hajtja végre. Hanem egy olyan robot, amelyik kevesebb adattal képes megtanulni egy új feladatot, átvinni a készségeit egy másik környezetbe, beavatkozás nélkül hosszabb ideig képes végrehajtani a feladatokat, felépülni a hétköznapi hibákból, és mindezt a biztonsági korlátokon belül maradni.
Ezzel a mércével mérve a megtestesült mesterséges intelligencia már megváltoztatja a humanoid robotika mérnöki útját. A kereszt-megtestesült adatkészletek praktikussá teszik az általános előkészítést. A VLA modellek összekapcsolják a nyelvet és a látást a cselekvéssel. A teljes testre kiterjedő modellek a mozgást a manipulációval kombinálják. Az eszközön belüli következtetés csökkenti a felhőalapú késleltetéstől való függőséget. A szintetikus adatok és a szimuláció bővíti a képzési lefedettséget. A magasabb szintű megtestesült érvelés javítja a feladatok lebontását, a haladás nyomon követését és a regenerálódást.
De a terület még mindig az átmenet szakaszában van a „lehetséges” és a „megbízható” állapot között. Ezért a leghasznosabb 2026-os frissítések azok, amelyek a mért sikerességi arányokat, a hosszabb feladathorizontokat, az átviteli feltételeket, a biztonsági viselkedést és a meghibásodás utáni helyreállítást mutatják be – nem csupán gördülékenyebb bemutatókat.
Bárki számára, aki eldönti, hogy a következő generációs humanoidok készen állnak-e egy valódi munkafolyamatra, a végső kérdésnek a működőképesnek kell lennie: Vajon a rendszer megfelel-e a kívánt sikeraránynak, ciklusidőnek, helyreállítási aránynak, beavatkozási aránynak és biztonsági keretnek abban a környezetben, ahol ténylegesen működni fog? Ha nem, akkor a helyes lépés nem feltétlenül a megtestesült mesterséges intelligencia elhagyása. Lehet, hogy szűkíteni kell a feladatot, felügyeletet kell bevezetni, meg kell változtatni az architektúrát, jobb adatokat kell gyűjteni, vagy a robot testét kell fejleszteni, amíg a mért eredmény elég jó nem lesz.