Kezdőlap
» New Trends
»
Az égbolt megtervezésén dolgozunk: Az akkumulátorral és a hasznos terheléssel kapcsolatos korlátok leküzdése ipari drónokban
Az égbolt megtervezésén dolgozunk: Az akkumulátorral és a hasznos terheléssel kapcsolatos korlátok leküzdése ipari drónokban
Az ipari pilóta nélküli repülőgépek (UAV) mérnöki tudománya ritkán folyik versenyben a leghosszabb hirdetett repülési idővel rendelkező drón megtalálásáért. A hasznos kérdés az, hogy egy repülőgép képes-e szállítani az adott küldetéshez szükséges érzékelőt, szerszámot, rakományt, számítástechnikai hardvert és biztonsági ráhagyást, miközben megbízhatóan elvégzi a munkát. Az akkumulátor tömege felhajtóerő-igényt teremt, a hasznos teher tömege további felhajtóerő-igényt teremt, a motoros hasznos teher közvetlenül fogyasztja az energiát, a szél, a hőmérséklet, a magasság, a lebegési idő és a tartalékolási szabályzat pedig mind csökkenti a felhasználható ráhagyást.
A beszerzési csapatok és a mérnöki csoportok számára ez azt jelenti, hogy az „akkumulátor kontra hasznos teher” kérdést rendszerszintű kompromisszumként, nem pedig egyetlen specifikációként kell kezelni. Egy 50 perces repülőgép, amely rossz érzékelőt hordoz, kevésbé produktív lehet, mint egy 35 perces repülőgép, amely kétszer annyi hasznos adatot rögzít áthaladásonként. Hasonlóképpen, egy nehéz teherplatform megoldhatja a hasznos teher problémáját, de új szabályozási, szállítási, díjszabási és személyzeti követelményeket vezet be.
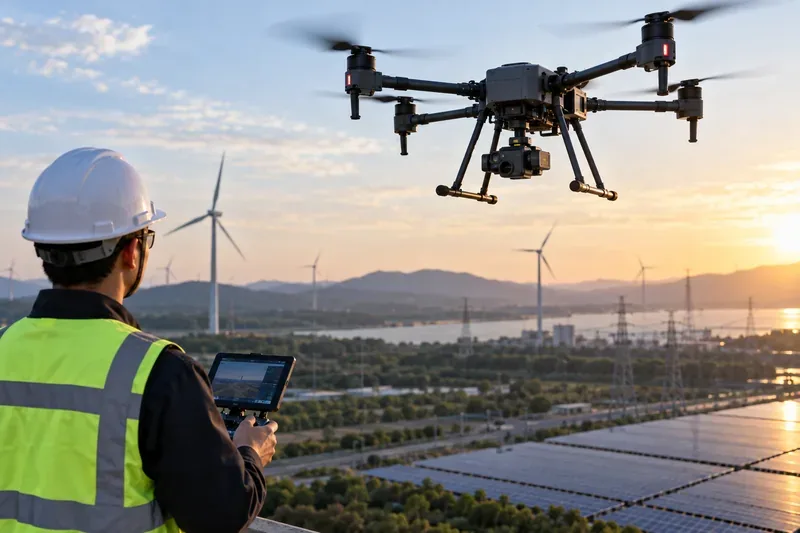
Egy ipari multirotoros repülőgép egy megfigyelőkamerát hordoz egy megújulóenergia-telephely felett, miközben egy terepi kezelő figyeli a repülést. A hasznos teher tömege, a fedélzeti elektromos terhelések, a szél és a tartalékigény mind versenyeznek a meghajtással a rendelkezésre álló energiaköltségvetésért.
Mi korlátozza valójában az ipari drónok élettartamát?
Egy elektromos multirotoros repülőgép esetében a tartósságot nem csak az akkumulátor kapacitása korlátozza. A repülőgépnek folyamatosan olyan tolóerőt kell generálnia, amely nagyjából megegyezik a lebegés közbeni súlyával, és a plusz tömeg növeli a szükséges tolóerőt. A nagyobb akkumulátorok energiát adnak hozzá, de súlyt is adnak, így az akkumulátorkapacitás növelése végül csökkenő hozamot eredményez. Egy, a multirotorokra vonatkozó, szakértők által lektorált tartóssági modell megállapította, hogy a hasznos teher súlya, az aerodinamikai ellenállás, a meghajtás hatékonysága és az akkumulátor kisütési viselkedése mind befolyásolja az optimális üzemi pontot. A tanulmány a becslési módszerét repülési tesztekkel is validálta, a tesztkonfigurációban átlagosan 2,3 százalékos hibával. Lásd az eredeti multirotoros tartóssági tanulmányt az Energies című kiadványban .
Gyakorlatilag hét tényező határozza meg a felhasználható repülési idő költségvetését:
Hasznos teher tömege: kamerák, LiDAR, gázérzékelők, permetezők, rakományhorgok, megfogók, számítógépek és védőburkolatok mind növelik az emelőerő-igényt.
Hasznos teher elektromos áramfogyasztása: a reflektorok, rádiók, fedélzeti számítógépek, fűtőberendezések és aktív érzékelők akkor is fogyaszthatják az akkumulátor energiáját, ha a tömegük szerény.
Aerodinamikai légellenállás: a nagyméretű vagy rosszul elhelyezett hasznos terhek több energiába kerülhetnek, mint amennyit a súlyuk önmagában sugall.
Repülési mód: a tartós lebegés különösen energiaigényes a forgószárnyas repülőgépek esetében; a mérsékelt előrerepülés sok multirotoros repülőgép esetében hatékonyabb lehet.
Levegősűrűség: a nagy magasság és a magas hőmérséklet csökkenti a rotor teljesítményét, és csökkentheti a hasznos teherbírást vagy az élettartamot.
Szél és manőverezés: a széllökések visszaszorítása, a gyorsulások, az ismételt emelkedések és a nagy sebességű repülés növelik az energiaigényt.
Működési tartalék: a közzétett maximális repülési idők általában ideális körülményeket alkalmaznak, és az akkumulátort 100 százalékról 0 százalékra is működtethetik, ami nem egy szokásos terepi tartalék szabályzat.
A gyártói tesztkörülményeket kiindulási alapként, ne küldetésígéretként használja
A jelenlegi ipari platformok azt mutatják, hogy milyen meredeken változhatnak a specifikációk, ha a hasznos terhet és az elektromos terheléseket is figyelembe vesszük. A DJI a Matrice 400 maximális felszállósúlyát 15,8 kg-osra, a harmadik gimbal csatlakozójánál pedig 6 kg-os maximális hasznos teherként tünteti fel tengerszinti körülmények között. A DJI azt is állítja, hogy a hasznos teherbírás a magasság növekedésével csökken. A közzétett maximális repülési ideje 59 perc szélcsendben, 10 m/s sebességgel előre repülve H30T hasznos teherrel és 10 670 g teljes repülőgéptömeggel, 100%-os akkumulátortöltésről 0%-ra. A TB100 akkumulátor névleges kapacitása 977 Wh, súlya pedig 4720 g. Ezek az adatok hasznos mérnöki bemenetek, de a DJI kifejezetten megjegyzi, hogy a tényleges eredmények a környezettől, a használattól és a firmware-től függenek. Lásd a DJI Matrice 400 hivatalos specifikációit .
Egy kisebb példa különösen világosan mutatja az elektromos terhelésből adódó hátrányt. A DJI által közzétett Matrice 4 tartozéktesztje 49 perces maximális repülési időt jelez terheletlenül. A hangszóró és a reflektor felszerelése, de letiltása esetén a közzétett maximum 39,6 percre csökken. Mindkettő bekapcsolt állapotában, 189 g kombinált feltüntetett hasznos teher és 35 W hasznos teher mellett a közzétett maximum 32,1 percre csökken. Nem az a lényeg, hogy minden drón ugyanannyi százalékot veszít, hanem az, hogy a mérnököknek mind a kilogrammokat , mind a wattokat költségvetésbe kell foglalniuk . Lásd a DJI hivatalos Matrice 4 tartozékokkal történő repülési idejét tartalmazó táblázatot .
A nehéz teherbírású rendszerek ugyanezt a kompromisszumot mutatják nagyobb léptékben. A Freefly jelenlegi Alta X Gen2 specifikációi 40:02 repülési időt írnak le teher nélkül és 17:00-at maximális teherrel, a gyártó tesztkörülményei között. A Freefly azt is elmagyarázza, hogy ezek a lebegő tesztek 100 százalékról 0 százalékra futtatják az akkumulátorokat, hogy összehasonlítási alapot hozzanak létre, nem pedig egy ajánlott terepi üzemeltetési eljárást. Lásd az Alta X Gen2 hivatalos specifikációit és tesztjegyzeteit .
Gyors útmutató: válassza ki a küldetéshez illő repülőgép típusát
A teherbírás és a lebegés iránti igény növekedésével gyorsan csökken a tartósság
Nagy területű térképezés vagy folyosófelmérés
Fix szárnyú vagy VTOL fix szárnyú
Hatékony előre repülés és nagy területi lefedettség
Kevésbé alkalmas tartós, álló helyzetben történő lebegéshez vagy közeli munkához
Állandó felügyelet, kommunikációs relé, fix helyszíni megfigyelés
Kötött multirotor
A földelt tápellátás megszüntetheti az akkumulátor szokásos üzemidejének korlátját
A Tether korlátozza a mobilitást és földi felszerelést ad hozzá
Nehéz érzékelő, emelő, szállítás vagy szerszámszállítási feladat
Nehéz emelésű multirotoros
Nagy teherbírás és lebegési képesség
Rövidebb üzemidő, nagyobb akkumulátorok, nagyobb logisztikai teher és potenciálisan eltérő szabályozási útvonal
Hosszabb üzemidő ott, ahol az akkumulátoros teljesítmény nem elegendő
Hibrid vagy üzemanyagcellás rendszer
Potenciálisan több fedélzeti energia, mint egy csak akkumulátoros architektúra esetén
Komplexebb energiagazdálkodás, üzemanyag-ellátás, hőszabályozás, karbantartás és tanúsítás
Amikor a merevszárnyú repülőgépek hatékonysága értékesebb, mint a lebegési idő
Térképezési és felmérési munkáknál a hasznos mérőszám gyakran a hektár, a folyosó mérföldje vagy a műszakonként elkészült eszközök száma, nem pedig a levegőben töltött percek. A Wingtra dokumentációja ezt a különbséget kifejezetten teszi. A WingtraOne GEN II referenciaadatai azt mutatják, hogy egy nehezebb kamerakonfiguráció csökkentheti a repülési időt, miközben továbbra is növeli a lefedett területet, mivel az érzékelők teljesítménye és a földi mintavételi követelmények lehetővé teszik a repülőgép számára a hasznos adatok hatékonyabb gyűjtését. A Wingtra azt is megjegyzi, hogy a szél, a hőmérséklet, a magasság, a hasznos terhelés és a VTOL átmeneti magassága befolyásolja a repülési időt. Lásd a gyártó repülési időre, lefedettségre és munkaidőre vonatkozó útmutatását .
Az újabb WingtraRAY ugyanezt a küldetés-központú megközelítést szemlélteti: a cég RGB és multispektrális konfigurációk esetén akár 59 percet, LiDAR-ral viszont 45 percet is megenged, miközben hangsúlyozza a lefedettséget és az érzékelőtől függő teljesítményt. Ez egy VTOL fix szárnyú platform, így függőlegesen is felszállhat, de a küldetés térképezési részét szárnyal előretolt repülésben tölti. Lásd a WingtraRAY hivatalos műszaki összefoglalóját .
Gyakorlati ajánlás: ha a küldetés elsősorban lineáris vagy területi lefedettségű, hasonlítsa össze az egyes akkumulátorkészletek által megtett négyzetmérföldeket, hektárokat, oszlopokat, tornyokat vagy sávmérföldeket. Ha a feladat megköveteli egy építmény melletti pozíció megtartását, egy híd alatti repülést vagy egy szerszám pontos elhelyezését, a multirotoros repülőgép lebegési képessége megérheti a kitartásból adódó hátrányt.
Akkumulátorstratégia: a felhasználható energia optimalizálása, ne az akkumulátor mérete
1. Méretezd a hátizsákot a valós felszállási súlyhoz
Kezdjük a komplett repülőgéppel: akkumulátorok, futómű, tartószerkezetek, hasznos teher, kábelek, antennák, védőburkolatok és minden fedélzeti számítógép. Ne alapozzuk az üzemidő becslését a „repülőgép plusz kamera” alapján, ha az üzemeltetési konfiguráció tartalmaz reflektort, LTE modemet, RTK rádiót, ejtőernyőt vagy egyedi burkolatot.
2. A tömegköltségvetés elkülönítése az elektromos költségvetéstől
Egy passzív kamera főként a tömeg és a közegellenállás miatt veszíthet az élettartamából. Egy aktív LiDAR, reflektor, számítási modul, pumpa vagy rádió mind tömeget, mind elektromos terhelést jelenthet. Kérdezze meg a hasznos teher szállítóit a maximális folyamatos és csúcsteljesítményről, ne csak az átlagos teljesítményről.
3. Tartson missziós tartalékot
A gyártók maximális tartóssági tesztjei értékesek az összehasonlítás szempontjából, de az ipari műveletekhez tartalékokra van szükség a visszastartolások, a váratlan szél, a pozicionálási késések, az akkumulátor-változások és a biztonságos visszatérés esetén. A megfelelő tartalék a repülőgéptől, az üzemeltetéstől, a környezettől, a vállalati eljárásoktól és az alkalmazandó előírásoktól függ; nincs egyetlen százalékos érték, amely minden küldetésre megfelel.
4. Az akkumulátor öregedését flottaváltozóként kezelje
A kapacitás, a belső ellenállás, a hőmérséklet, a tárolási gyakorlat és a ciklusszám befolyásolja az akkumulátor viselkedését. Jelenlegi példaként a DJI 400 ciklusszámot ad meg a Matrice 400 TB100 akkumulátorra, de ezt a számot nem szabad általánosítani más csomagokra. A flottaszoftvereknek nyomon kell követniük az akkumulátor azonosságát és teljesítményét, hogy a nagy igénybevételű hasznos teherhez rendelt repülőgépet olyan akkumulátorral párosítsák, amelynek mért állapota támogatja a küldetést.
Amikor a kötél a jobb megoldás
Helyhez kötött ipari feladatokhoz a még nagyobb akkumulátorok hozzáadása nem feltétlenül optimális megoldás. Egy kábel a földről biztosíthatja az áramot, míg a fedélzeti akkumulátor puffer- vagy vészhelyzeti képességet biztosít, a rendszer kialakításától függően. Ez különösen fontos a kerületmegfigyelés, az ideiglenes kommunikáció, a világítás vagy a fix ponton történő állandó érzékelés esetén.
A DJI Matrice 400 ökoszisztémája tartalmazza a TB100C kábeles akkumulátort, amelyet a gyártó szerint egy kompatibilis ökoszisztéma-partner kábeles energiaellátó rendszerével vagy dróndokkolóval kell használni. A DJI nem tesz közzé egyetlen univerzális kábeles üzemidő-adatot, mivel a teljes rendszer a partner megvalósításától függ. Ez egy fontos beszerzési tanulság: a kábeles akkumulátor önálló üzemidő-specifikációként való kezelése helyett a teljes kábeles rendszert kell értékelni, beleértve a kábeltömeget, a feszültségátalakítást, a földi energiát, a szélkorlátokat, a vészleeresztési viselkedést és a telepítési időt. Lásd a hivatalos Matrice 400 támogatási specifikációkat .
Ahol a hibrid és üzemanyagcellás energiarendszerek illenek egymáshoz
A hibrid és hidrogén üzemanyagcellás architektúrák vonzóak akkor, ha a küldetés tartóssága nem érhető el pusztán akkumulátorokkal, de a komplexitást az akkumulátorméretezéstől az energiagazdálkodásig helyezik át. A multirotorok gyors átmeneti teljesítményt igényelnek emelkedés, széllökések szűrése és manőverezés során. Egy 2026-os, lektorált tanulmány egy protoncserélő membrános üzemanyagcellás és akkumulátoros hibrid quadcopterről kifejezetten a dinamikus terhelések kezelésére összpontosított, miközben védi az üzemanyagcellát és meghosszabbítja a tartósságot. A kutatás alátámasztja a hibridizáció mérnöki indoklását, de nem szabad úgy értelmezni, hogy minden üzemanyagcellás UAV működési szempontból jobb, mint egy akkumulátoros rendszer. Lásd a 2026-os üzemanyagcellás/akkumulátoros hibrid UAV-ról szóló tanulmányt .
Hibrid vagy üzemanyagcellás meghajtást akkor használjon, ha a tartósságnövekedés elegendő üzemi értékkel bír ahhoz, hogy indokolttá tegye az üzemanyag-logisztikát, a további alkatrészeket, a karbantartást, a hőszabályozást, a vezérlés integrációját és a tanúsítási munkákat. A rutinszerű ellenőrzésekhez, amelyekhez könnyű akkumulátorcserére van szükség, egy egyszerűbb elektromos flotta is jobb műszakszintű termelékenységet eredményezhet.
A hasznos teher szabályozási változást is kiválthat, nem csak repülési idő büntetést
Az Egyesült Államokban az FAA 107. részében foglalt kis pilóta nélküli légi járművekre vonatkozó keretrendszer a felszálláskor 55 fontnál (55 fontnál) kisebb súlyú drónokra vonatkozik. Az FAA kimondja, hogy külső terhek megengedettek, ha biztonságosan rögzítve vannak, és nem befolyásolják hátrányosan a repülési jellemzőket vagy az irányíthatóságot. A 107. rész szerinti vagyontárgyak szállításához a repülőgép, a csatlakoztatott rendszerek, a hasznos teher és a rakomány össztömege felszálláskor nem haladhatja meg az 55 fontot (55 font). Lásd az FAA aktuális 107. rész áttekintését .
Ha a repülőgép súlya felszálláskor 55 font vagy annál több, az FAA szerint az üzemeltetők a 49 USC § 44807 értelmében kérvényezhetnek mentességet ahelyett, hogy a repülőgépet a 107. szabvány szerinti üzemeltetésre vonatkozó előírások szerint üzemeltetnék. Lásd az FAA 44807. szakaszára vonatkozó útmutatóját . Ez azt jelenti, hogy a hasznos teher bővítése nemcsak a meghajtási követelményt változtathatja meg, hanem a szabályozási utat, a dokumentációs terhet és az ütemtervet is.
Terepi átvételi ellenőrzőlista
Mérje le a tényleges konfigurációt: vegye figyelembe az akkumulátorokat, a tartókat, a kábeleket, a hasznos terhet, a tartozékokat és a biztonsági felszereléseket.
Hasznos teljesítmény mérése: rögzítse a meghajtású berendezések folyamatos és csúcsteljesítményét wattban.
Teszteld a tényleges küldetésprofilt: a lebegéssel járó intenzív ellenőrzés, a térképezéses cirkálás, az ismételt emelkedések vagy a rakományszállítás nagyon eltérő energiafelhasználást eredményezhet.
Ismételje meg a mérést valós hőmérsékleten és tengerszint feletti magasságon: ne extrapolálja a tengerszint feletti laboratóriumi adatokat forró, magaslati helyszínekre tesztelés nélkül.
Határozd meg a tartalékot a teszt előtt: a felhasználható küldetésidőt hasonlítsd össze, ne a 100-0 százalékos fővonali kitartást.
Rögzítse a szelet és az útvonal geometriáját: a szembeszél, az emelkedési sebesség, a fordulók és az otthontól való távolság befolyásolja a visszatérési energiaigényt.
Kezelhetőség validálása: a tervezett hasznos teher integrációjával erősítse meg a súlypontot, a rezgést, az irányítási tekintélyt, a leszállási távolságot és az alacsony akkumulátortöltöttség viselkedését.
Akkumulátor állapotának nyomon követése: az akkumulátorok egyenkénti azonosítása és a rendellenes feszültségesés, hőmérséklet vagy a csökkent használható kapacitás jelzése.
Ellenőrizze a szabályozási súlyküszöböket: számítsa ki a felszállási súlyt abban a joghatóságban, ahol a küldetést ténylegesen végrehajtják.
Optimalizálja a munka elvégzését: mérje meg az ellenőrzött eszközöket, a feltérképezett területet vagy a leszállított hasznos teher teljesítményét óránként és akkumulátor-ciklusonként, ne csak a repülés perceit.
A mérnöki cél a küldetés termelékenysége
Az ipari pilóta nélküli repülőgépek (UAV) teljesítménye javul, ha az akkumulátort, a meghajtást, a hasznos terhet, a repülőgép törzsét és a küldetésterv kialakítását egyetlen rendszerként kezelik. Közelebbi vizsgálathoz a legjobb megoldás egy akkumulátoros multirotoros repülőgép lehet, amely szerény üzemidőt biztosít, de kiváló lebegésvezérléssel rendelkezik. Térképezéshez egy VTOL merevszárnyú repülőgép a lebegési rugalmasságot sokkal nagyobb lefedettségi hatékonyságért cserébe felhasználhatja. Egy fix megfigyelőpont esetében a kötél ésszerűbb lehet, mint a további akkumulátortömeg szállítása. Extrém üzemidő vagy hasznos teher esetén a hibrid hajtáslánc vagy a nehéz teherplatformok indokoltak lehetnek, de a döntésbe bele kell foglalni ezek logisztikai és szabályozási költségeit.
A legmegbízhatóbb beszerzési kérdés tehát nem az, hogy „Melyik drón repül a legtovább?”, hanem az, hogy „Melyik konfiguráció teljesíti ezt a küldetést a szükséges hasznos terheléssel, adatminőséggel, tartalékkal, környezetvédelmi tartalékkal és a szabályozási megfeleléssel a legalacsonyabb teljes üzemeltetési terhelés mellett?”. Ez a keretrendszer az akkumulátor- és hasznos terhelési korlátokat a frusztráló korlátokból mérhető mérnöki döntésekké alakítja.
A cikkben szereplő műszaki hivatkozásokat és gyártói specifikációkat 2026. szeptember 12-én ellenőriztük. A termék képességei, a firmware viselkedése, a tanúsítási állapot és az üzemeltetési szabályok változhatnak; a telepítés előtt ellenőrizze az aktuális kézikönyveket és a helyi repülési előírásokat.