Kezdőlap
» New Trends
»
A megtestesült mesterséges intelligencia felemelkedése: áthidalni a szakadékot a kód és a fizikai valóság között
A megtestesült mesterséges intelligencia felemelkedése: áthidalni a szakadékot a kód és a fizikai valóság között
A megtestesült mesterséges intelligencia megváltoztatja a robotika központi kérdését. Ahelyett, hogy azt kérdeznék: „Felismerheti-e a szoftver ezt a tárgyat?” vagy „Meg tudja-e ismételni egy robot ezt a mozgást?”, a kutatók egyre inkább azt kérdezik, hogy egy rendszer képes-e érzékelni a változó jelenetet, megérteni egy emberi célt, kiválasztani egy hasznos műveletet, végrehajtani azt egy fizikai testen keresztül, észlelni a hibát, és újra próbálkozni.
Ez a változás fokozatosnak hangzik, de szinte minden tervezési döntést megváltoztat. Egy nyelvi modell hibás lehet, és rossz mondatot eredményezhet. Egy fizikai ágens leejthet egy poharat, ütközhet egy személlyel, károsíthatja a berendezéseket, vagy egyszerűen meghibásodhat, mert a súrlódás, a megvilágítás, a tárgy geometriája, az érzékelő zaja és az időzítés eltér a betanítási adataitól. A legfontosabb megtestesült mesterséges intelligencia választási lehetőségek ezért nem egyetlen „legjobb” modell kiválasztásáról szólnak. Arról szólnak, hogy hol legyen az intelligencia, mennyi autonómia megfelelő, milyen típusú adatokat érdemes gyűjteni, és a vezérlőverem mely részeinek kell maradniuk hagyományosnak és determinisztikusnak.
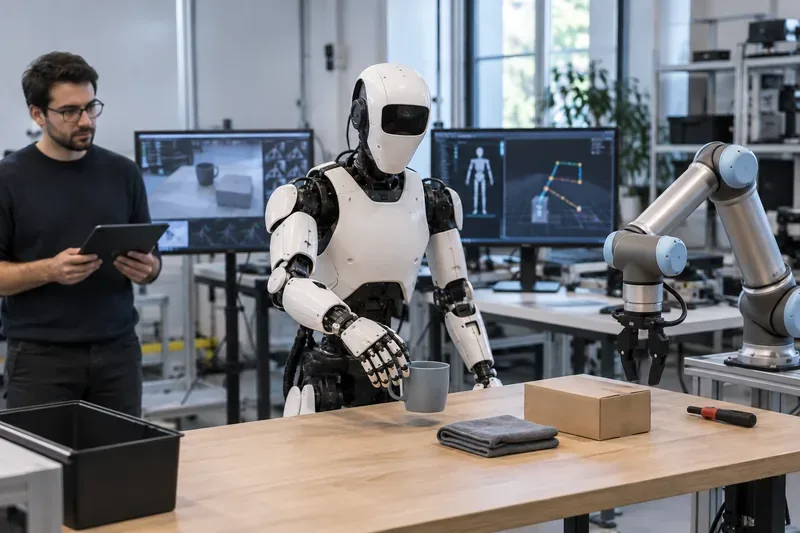
Egy robotikai laboratóriumi jelenet szemlélteti a megtestesült mesterséges intelligencia által vezérelt alapvető ciklust: a környezet érzékelését, a feladat értelmezését, a mozgás létrehozását és a fizikai eredmény megfigyelését.
Mi különbözteti a megtestesült mesterséges intelligenciát a hagyományos szoftveres mesterséges intelligenciától?
A megtestesült mesterséges intelligencia az érzékelést és az érvelést olyan cselekvésekhez köti, amelyek megváltoztatják a fizikai világot. Egy tipikus rendszer kombinálhat kamerákat, erő- vagy érintésérzékelést, propriocepciót, nyelvi utasításokat, egy magas szintű tervezőt, egy látás-nyelv-cselekvés modellt, alacsony szintű mozgásvezérlést és hardveres biztonsági rétegeket. A meghatározó jellemző a zárt ciklus: a rendszer megfigyel, cselekszik, megfigyeli a következményt, és alkalmazkodik.
A fejlődés felgyorsult, mivel a robotika olyan ötleteket kölcsönöz, amelyek segítették az alapmodellek nyelvi és látásbeli skálázását. 2023-ban az Open X-Embodiment együttműködés 22 robottípus, több mint 500 készség és több mint egymillió epizód adatait gyűjtötte össze, ami azt mutatta, hogy a robotok közötti képzés javíthatja az adatátvitelt ahelyett, hogy minden géphez teljesen különálló tanulási rendszert igényelne. A Google DeepMind eredeti projektleírása az Open X-Embodiment és RT-X kutatási áttekintésében érhető el .
2025-re és 2026-ra számos csoport fejlesztette tovább az ötletet. Az NVIDIA kiadta a GR00T N1-et, mint egy nyitott súlyú humanoid alapmodellt, amelyet robotpályák, emberi videó, szimuláció és szintetikus adatok keverékéből képeztek ki, a GR00T N1 hivatalos kutatási oldala szerint . A Physical Intelligence π0.5 munkája a nyílt világú általánosítást vizsgálta heterogén robot- és multimodális adatok együttes betanításával; a tanulmány többlépcsős feladatokról számol be korábban nem látott otthonokban, és elérhető az eredeti π0.5 tanulmányból . Az Figure eközben 2026 januárjában a Helix 02-t egy egységes neurális rendszerként írta le a teljes testű humanoid vezérléséhez; mivel ez egy vállalat által közzétett eredmény, nem pedig egy független benchmark, az állításait legjobban ebben az összefüggésben, a Helix 02 technikai bejelentésén keresztül lehet értelmezni .
Az első fő választás: végponttól végpontig tartó vezérlés vagy réteges architektúra?
Az egyik legegyértelműbb kompromisszum az, hogy egy tanult modellnek kell-e irányítania a robotot az érzékeléstől egészen a motor kimenetéig, vagy a rendszernek meg kell-e osztania a feladatot a magasabb szintű gondolkodás és az alacsonyabb szintű vezérlők között.
Megközelítés
Erősségek
Kompromisszumok
Legjobb illeszkedés
Végponttól végpontig terjedő jövőkép-nyelv-cselekvés irányelv
Képes megtanulni a megfigyelésekből és utasításokból a cselekvésekhez való közvetlen megfeleltetéseket; csökkentheti a feladatspecifikus kézi mérnöki munkát.
Nehezebb értelmezni, validálni és korlátozni; gyakran adatigényes; a váratlan fizikai állapotok feltárhatják a törékeny viselkedést
Kutatás az általános manipulációról, az adaptálható háztartási feladatokról, olyan helyzetekről, ahol a tágabb viselkedés fontosabb, mint a szigorú determinizmus
Hierarchikus érvelés plusz alacsony szintű kontroll
Elválasztja a tervezést a gyors motorvégrehajtástól; könnyebben beilleszthetőek biztonsági ellenőrzések, mozgástervezők vagy speciális vezérlők
Több rendszerintegráció; a rétegek közötti interfészek késleltetést vagy eltérő feltételezéseket okozhatnak.
Ipari, együttműködésen alapuló vagy biztonságérzékeny környezetek, ahol fontos a kiszámítható mozgás és a kifejezett biztonsági intézkedések
Hagyományos automatizálás szelektív mesterséges intelligencia modulokkal
Magas ismételhetőség, könnyebb validálás, kiforrott biztonságtechnika
Kevésbé rugalmas, ha az objektumok, utasítások vagy elrendezések változnak
Nagy volumenű, ismétlődő feladatok, ahol a változékonyság alacsony, és az üzemidő fontosabb, mint az általánosság
A Google DeepMind 2026-os robotikai rendszere egyértelművé teszi ezt a szétválasztást. A Gemini Robotics 2-t egy látás-nyelv-cselekvés modellként írják le a motorvezérléshez, míg a Gemini Robotics ER 2 magasabb szintű megtestesült gondolkodást és többlépéses tervezést végez. A vállalat egy eszközön futó, helyi végrehajtásra optimalizált változatot is kínál. Lásd a Gemini Robotics 2 2026. július 30-i kiadását és a Gemini Robotics ER 2 modellkártyát .
Ajánlás: ha egy robot emberek, drága eszközök vagy szigorú biztonsági korlátozások körül dolgozik, a réteges kialakítás általában a védhetőbb kiindulópont, mivel több helyet biztosít a korlátozások érvényesítésére. Ha a fő cél az általánosítás kutatása, egy végponttól végpontig terjedő szabályozás olyan képességeket fedhet fel, amelyeket a kézzel épített folyamatok nem érnek el, de továbbra is független fizikai biztosítékok mögött kell állnia.
Felhőalapú intelligencia vagy eszközön belüli következtetés?
A megtestesült rendszerek szokatlanul érzékenyek a késleltetésre. Egy felhőmodell több számítási kapacitást kínálhat, és központilag frissíthető, de a hálózati késleltetés és a kimaradások fizikai problémák, amikor egy robotnak gyorsan kell reagálnia. Az eszközön belüli következtetés csökkenti az oda-vissza késleltetést, és helyben tarthatja a kamera vagy az érzékelő adatait, de korlátozza a modell méretét, az energiafogyasztást, a memóriát és a hőtervezést.
A Google 2026. júliusi Gemini Robotics On-Device 2 modellkártyája hasznos, mivel mind az előnyöket, mind a korlátokat feltünteti: a modell hatékony lokális robotmanipulációra készült, míg ismert korlátai közé tartozik a disztribúción kívüli feladatokra való gyengébb általánosíthatóság és a nagy szabadságfokú robotokkal való nehézségek. Ez egy gyakorlati emlékeztető arra, hogy a „kisebb és lokális” nem automatikusan egyenértékű az „ugyanazzal az intelligenciával alacsonyabb késleltetéssel”.
Javaslat: lokális következtetést kell alkalmazni reflexszerű vagy időérzékeny vezérléshez, adatvédelmet igénylő érzékeléshez és olyan műveletekhez, amelyeknek hálózat nélkül kell folytatódniuk. Távoli vagy nagyobb modelleket kell használni lassabb tervezéshez, szemantikus értelmezéshez, flottatanuláshoz vagy olyan feladatokhoz, ahol a plusz érvelési minőség megéri a késleltetést. Egy hibrid architektúra gyakran logikusabb, mint minden funkció egy helyre kényszerítése.
Generalista modell vagy feladatspecialista?
A generalista robotika alapmodelljei átvételt ígérnek: sok feladatból és megvalósítási módból tanulhatunk, majd kevesebb adattal alkalmazkodhatunk egy új robothoz vagy munkához. Ez vonzó, ha a környezet gyakran változik. De az általánosítás nem ingyenes. Egy szűk specializáció továbbra is előnyösebb lehet, ha ugyanaz a művelet milliószor ismétlődik, és a meghibásodási költség magas.
A Physical Intelligence π0-as munkája jól szemlélteti ezt a különbséget. Korábbi kutatásaik szerint a széleskörű előképzés javítja a regenerálódást és az átadást, míg a magas színvonalú utóképzés segít a nehéz feladatok specializálásában. A π0,5-ös tanulmány kiterjeszti az elképzelést új környezetekre. A fontos mérnöki tanulság nem az, hogy minden alkalmazásnak hatalmas generalista szabályozásra van szüksége. Hanem az, hogy az előképzés és a specializáció kombinálhatók ahelyett, hogy ellentétekként kezelnék őket.
Javaslat: válasszon generalista bázist, ha a feladatváltozatosság, az objektumváltozatosság vagy az újratelepítési sebesség dominál. Válasszon specializált szabályzatot vagy hagyományos automatizálást, ha a környezet szigorúan ellenőrzött, a feladat stabil, és a minősítési költség fontosabb, mint az alkalmazkodóképesség.
Valós adatok, szimuláció vagy szintetikus adatok?
A robotok tanulásának van egy adatproblémája, amivel a szöveges modellek nem: a hasznos fizikai interakciós adatok drágák. A valós pályák hardvert, kezelőket, karbantartást, helyet, biztonsági eljárásokat és időt igényelnek. A szimuláció gyorsabban és biztonságosabban generálhat tapasztalatokat, de a szimulált fizika és érzékelés nem felel meg tökéletesen a valóságnak. A szintetikus adatok növelhetik a diverzitást, de ennek a diverzitásnak az értéke attól függ, hogy mennyire pontosan fedi le azokat a feltételeket, amelyekkel a telepített rendszer valójában találkozni fog.
Az NVIDIA GR00T N1 kutatása egy olyan betanítási keveréket ír le, amely valós robotpályákat, szimulációt, szintetikus adatokat és emberi videót foglal magában. Az Open X-Embodiment egy másik utat mutatott be: valós adatkészletek összevonását intézmények és robotformák között. Ezek a megközelítések inkább kiegészítik, mintsem kizárják egymást.
Javaslat: szimuláció alkalmazása veszélyes, ritka vagy kombinatorikus helyzetek lefedésére; valós adatok használata a valóságbeli rés kalibrálására és a végső viselkedés validálására; szintetikus variációk alkalmazása a vizuális és feladatdiverzitás bővítésére. A legerősebb adatstratégia általában egy portfólió, amelyet a betanítási példák előállításához nem használt fizikai hardveren végzett értékelés követ.
Humanoid test vagy célra épített robot?
A megtestesült mesterséges intelligencia térnyerését gyakran humanoidok képviselik vizuálisan, de a megtestesülés nem igényel emberi alakú testet. Egy mobil manipulátor, egy raktári kar, egy négylábú, egy drón vagy egy önvezető jármű mind megtestesült mesterséges intelligenciarendszer lehet, ha az érzékelés és a tanult gondolkodás fizikai cselekvéssel zárul.
A humanoidoknak nyilvánvaló előnyük van: az otthonokat és a munkahelyeket az emberi elérhetőség, a lépcsők, az ajtók, a polcok és az eszközök köré tervezik. Egy emberkompatibilis forma csökkenthetné a környezet újratervezésének szükségességét. A hátránya a bonyolultság. Az egész test egyensúlya, az ügyes kezek, az energiafelhasználás, a működtető mechanizmusok megbízhatósága és a biztonság sokkal nehezebb irányítási problémát jelentenek, mint egy munkaállomáshoz csavarozott rögzített kar.
A Figure Helix 02-je és a Google DeepMind 2026-os teljes testű robotikai munkája jól mutatja, hogy a humanoid irányítás miért vált ma már határterületté a kutatásban. Ugyanakkor a Google saját robotikai kínálata magában foglalja a kétkarú rendszereket és a teljes humanoidokat is, ami megerősíti azt a gyakorlati szempontot, hogy nincs szükség humanoid test használatára pusztán azért, mert az intelligencia réteg általános.
Javaslat: a morfológiát a munkakörnyezetből kell kiválasztani. Ha a feladat „szabványosított dobozok mozgatása két fix pont között”, egy erre a célra épített kar vagy mobil manipulátor olcsóbb és könnyebben tanúsítható lehet. Ha a feladat „emberek számára tervezett terekben való működés és sok emberi eszköz használata”, a humanoid morfológia a további mérnöki teher ellenére is vonzóbbá válik.
Nyílt platform vagy saját fejlesztésű stack?
A nyílt modellek és a referencia platformok csökkenthetik a kísérletezés költségeit, javíthatják a reprodukálhatóságot, és lehetővé tehetik a csapatok számára a verem egyes részeinek vizsgálatát vagy módosítását. A saját fejlesztésű rendszerek szorosabb hardver-szoftver integrációt biztosíthatnak, és erősebb terméktámogatással is rendelkezhetnek, de korlátozhatják a hordozhatóságot és a képzési vagy vezérlési belső folyamatok láthatóságát.
Az NVIDIA az Isaac GR00T-t nyílt fejlesztési platformként, a GR00T N1-et pedig nyílt súlyú platformként pozícionálja. A Google DeepMind legújabb Gemini Robotics modelljei modellkártyákkal és kiválasztott hozzáférési útvonalakkal rendelkeznek, míg a kereskedelmi humanoid-gyártók, mint például a Figure, szorosan integrálják saját hardvereiket és modelljeiket. Ezek különböző termékstratégiák, nem közvetlenül felcserélhető kutatási eredmények.
Ajánlás: az akadémiai laboratóriumoknak és platformcsapatoknak, amelyeknek módosítaniuk kell a képzést, az adatkészleteket vagy a vezérlőket, előnyben kell részesíteniük a nyílt interfészeket és a reprodukálható eszközöket. Azok a telepítési csapatok, amelyeknek fontosabb a támogatás, az integrációs sebesség és az egyetlen felelős szállító, ésszerűen előnyben részesíthetik a vertikálisan integrált rendszert, feltéve, hogy továbbra is beszerezhetik a szükséges validációs bizonyítékokat.
A biztonság nem modelljellemző, hanem egy rendszerarchitektúra.
A megtestesült mesterséges intelligencia és a chatbot közötti legfontosabb különbség az, hogy a hibák fizikai veszélyeket okozhatnak. A biztonságos telepítéshez ezért több kell, mint egy olyan modell, amelyet arra figyelmeztettek, hogy „legyen óvatos”. Több rétegű ellenőrzésekre van szükség: szemantikai korlátozásokra, ütközések elkerülésére, erőkorlátokra, vészleállásokra, biztonságos működési zónákra, hardveres reteszelésekre, operátori eljárásokra, monitorozásra és egyértelmű feltételekre az irányítás embernek való visszaadásához.
A Google DeepMind robotikai biztonsági anyagai kifejezetten rétegzett megközelítést javasolnak, és óva intenek attól, hogy robotikai modelljeit megfelelő biztosítékok nélkül használják biztonságkritikus alkalmazásokban, például az egészségügyben vagy a közlekedésben. Nyilvános keretrendszere szétválasztja a szemantikai, a fizikai és az üzemeltetési biztonságot; lásd a hivatalos robotikai biztonsági keretrendszert . Ez összhangban van egy tágabb mérnöki elvvel: a tanult viselkedés nem lehet az egyetlen akadály a modellhiba és a fizikai baleset között.
Hogyan kellene a szervezeteknek értékelniük a megtestesült mesterséges intelligenciát, mielőtt bevezetnék?
Egy hasznos értékelésnek inkább működési kritériumokon, mintsem bemutató videón kell alapulnia. Kezdje a feladat sikerességi arányával ismételt próbákon keresztül, de ne álljon meg itt. Mérje a zavarok utáni helyreállítást, a feladat elvégzéséhez szükséges időt, az emberi beavatkozásokat, az ütközési vagy ütközésközeli eseményeket, a megfogási hibákat, az energiafogyasztást, a hálózati függőséget, valamint a betanításból kizárt objektumokon vagy elrendezéseken elért teljesítményt.
Ezután különítsünk el három gyakran összekevert kérdést. Először is, képes-e a modell elvégezni a feladatot ismert feltételek mellett? Másodszor, általánosítható-e, amikor a jelenet megváltozik? Harmadszor, a teljes robotrendszer biztonságosan meghibásodhat-e, ha a modell hibás? Egy rendszer jól, egy másikon pedig rosszul teljesíthet.
A szállítói bemutatók hasznos bizonyítékot szolgáltatnak arra, hogy egy adott képesség bizonyos feltételek mellett létezik, de nem helyettesítik a független tesztelést a tervezett környezetben. Az olyan állításokat, mint a többperces autonóm háztartási feladatok vagy a teljes testű humanoid irányítás, ígéretes műszaki mérföldköveknek kell tekinteni, míg a megbízhatóság, a karbantartási teher, az áteresztőképesség és a biztonság a széles körű termelési felhasználás során továbbra is alkalmazásspecifikus kérdések, amelyek telepítési adatokat igényelnek.
Mit jelent valójában a megtestesült mesterséges intelligencia térnyerése?
A megtestesült mesterséges intelligencia nem egyszerűen azt jelenti, hogy „jogi mestert (LLM) ültetünk egy robotba”. A fontosabb fejlesztés a multimodális alapmodellek, a robotokon átívelő adatkészletek, a tanult cselekvési irányelvek, a gyors lokális következtetés, a szimuláció és a hagyományos robotikai vezérlés konvergenciája. Ezek együttesen lehetővé teszik az áttérést a rögzített szkripteket követő robotokról a célokat értelmezni képes és a fizikai változásokhoz alkalmazkodni képes gépekre.
A nyertes architektúra felhasználási esetenként eltérő lesz. A kutatólaboratóriumok előnyben részesíthetik a széles körű általánosítást és a nyílt modelleket. A gyárak a determinisztikus mozgást, az üzemidőt és a validációt helyezhetik előtérbe. Az otthoni robotoknak emberkompatibilis hardverre, természetes nyelvi interakcióra, adatvédelmet figyelembe vevő eszközfeldolgozásra és szokatlanul erős helyreállítási viselkedésre lehet szükségük. A veszélyes környezetek nagyobb autonómiát indokolhatnak, de szigorúbb felügyeleti ellenőrzéseket igényelnek.
A gyakorlati kérdés tehát nem az, hogy a megtestesült mesterséges intelligencia felváltja-e a hagyományos robotikát. Hanem az, hogy a tanult intelligencia hol teremt elegendő rugalmasságot a bizonytalanság igazolására. Azok a csapatok, amelyek mérhető kritériumokkal – késleltetés, sikerességi arány, helyreállítás, biztonság, adatköltség, hordozhatóság és karbantartás – válaszolják meg ezt a kérdést, jobb helyzetben lesznek, mint azok, amelyek kizárólag az általánosság alapján választanak robotot vagy modellt.