Početna
» New Trends
»
Uspon utjelovljene umjetne inteligencije: Premošćivanje jaza između koda i fizičke stvarnosti
Uspon utjelovljene umjetne inteligencije: Premošćivanje jaza između koda i fizičke stvarnosti
Utjelovljena umjetna inteligencija mijenja središnje pitanje u robotici. Umjesto da pitaju: „Može li softver prepoznati ovaj objekt?“ ili „Može li robot ponoviti ovaj pokret?“, istraživači sve više pitaju može li jedan sustav percipirati promjenjivu scenu, razumjeti ljudski cilj, odabrati korisnu radnju, izvršiti je putem fizičkog tijela, otkriti kvar i pokušati ponovno.
Ta promjena zvuči postupno, ali mijenja gotovo svaku dizajnersku odluku. Jezični model može biti pogrešan i proizvesti lošu rečenicu. Fizički agent može ispustiti čašu, sudariti se s osobom, oštetiti opremu ili jednostavno zakazati jer se trenje, osvjetljenje, geometrija objekta, šum senzora i vrijeme razlikuju od podataka za obuku. Najvažniji utjelovljeni izbori umjetne inteligencije stoga se ne odnose na odabir jednog „najboljeg“ modela. Radi se o odlučivanju gdje bi inteligencija trebala živjeti, koliko je autonomije prikladno, koje vrste podataka vrijedi prikupljati i koji dijelovi kontrolnog stoga trebaju ostati konvencionalni i deterministički.
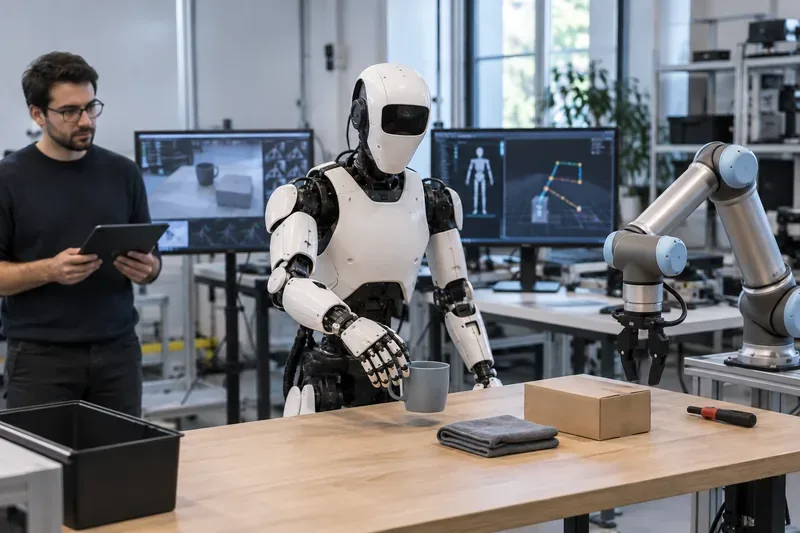
Scena u laboratoriju za robotiku ilustrira temeljnu petlju utjelovljene umjetne inteligencije: osjećanje okoline, interpretiranje zadatka, stvaranje kretanja i promatranje fizičkog rezultata.
Po čemu se utjelovljena umjetna inteligencija razlikuje od obične softverske umjetne inteligencije?
Utjelovljena umjetna inteligencija povezuje percepciju i rasuđivanje s radnjama koje mijenjaju fizički svijet. Tipičan sustav može kombinirati kamere, senzor sile ili dodira, propriocepciju, jezične upute, planer visoke razine, model vid-jezik-akcija, kontrolu kretanja niske razine i slojeve hardverske sigurnosti. Definirajuća značajka je zatvorena petlja: sustav promatra, djeluje, promatra posljedice i prilagođava se.
Napredak se ubrzao jer robotika posuđuje ideje koje su pomogle temeljnim modelima da se skaliraju u jeziku i vidu. Godine 2023., suradnja Open X-Embodiment prikupila je podatke iz 22 vrste robota, više od 500 vještina i preko milijun epizoda, pokazujući da bi obuka među robotima mogla poboljšati prijenos, umjesto da zahtijeva potpuno zaseban sustav učenja za svaki stroj. Izvorni opis projekta Google DeepMind dostupan je u njihovom pregledu istraživanja Open X-Embodiment i RT-X .
Do 2025. i 2026. godine, nekoliko je grupa dalje razvijalo tu ideju. NVIDIA je objavila GR00T N1 kao humanoidni temeljni model otvorene težine, obučen iz mješavine koja uključuje putanje robota, ljudski video, simulaciju i sintetičke podatke, prema službenoj istraživačkoj stranici GR00T N1 . Rad tvrtke Physical Intelligence o π0.5 istraživao je generalizaciju otvorenog svijeta zajedničkim obučavanjem na heterogenim robotskim i multimodalnim podacima; njihov rad izvještava o višefaznim zadacima u prethodno neviđenim domovima i dostupan je iz izvornog rada o π0.5 . Figure je, u međuvremenu, u siječnju 2026. opisao Helix 02 kao ujedinjeni neuronski sustav za kontrolu humanoida cijelog tijela; budući da je ovo rezultat koji je objavila tvrtka, a ne neovisna referentna vrijednost, njihove tvrdnje najbolje se čitaju u tom kontekstu kroz tehničku najavu Helix 02 .
Prvi glavni izbor: end-to-end kontrola ili slojevita arhitektura?
Jedan od najjasnijih kompromisa je treba li naučeni model kontrolirati robota od percepcije sve do motoričkog izlaza ili bi sustav trebao podijeliti posao između zaključivanja visoke razine i kontrolera niže razine.
Pristup
Snage
Kompromisi
Najbolje pristaje
Politika vizije, jezika i djelovanja od početka do kraja
Može naučiti izravno preslikavanje iz opažanja i uputa u radnje; može smanjiti ručno inženjerstvo specifično za zadatak
Teže za interpretirati, validirati i ograničiti; često gladno podataka; neočekivana fizička stanja mogu otkriti krhko ponašanje
Istraživanje opće manipulacije, prilagodljivih kućanskih poslova, okruženja u kojima je opće ponašanje važnije od strogog determinizma
Hijerarhijsko razmišljanje plus kontrola niske razine
Odvaja planiranje od brzog izvršavanja motora; lakše je umetnuti sigurnosne provjere, planere gibanja ili specijalizirane kontrolere
Veća integracija sustava; sučelja između slojeva mogu uvesti latenciju ili neusklađene pretpostavke
Industrijska, kolaborativna ili sigurnosno osjetljiva okruženja gdje su predvidljivo kretanje i eksplicitne zaštitne mjere važni
Konvencionalna automatizacija sa selektivnim AI modulima
Visoka ponovljivost, lakša validacija, zrelo sigurnosno inženjerstvo
Manje fleksibilno kada se objekti, upute ili rasporedi razlikuju
Ponavljajući zadaci velikog obujma gdje je varijabilnost niska, a vrijeme rada važnije od općenitosti
Google DeepMind-ov paket robotike za 2026. godinu eksplicitno navodi ovu podjelu. Gemini Robotics 2 opisan je kao model vida-jezika-akcije za motoričku kontrolu, dok Gemini Robotics ER 2 izvodi utjelovljeno zaključivanje više razine i višekoračno planiranje. Tvrtka također nudi varijantu na uređaju optimiziranu za lokalno izvršavanje. Pogledajte izdanje Gemini Robotics 2 od 30. srpnja 2026. i karticu modela Gemini Robotics ER 2 .
Preporuka: ako robot radi u blizini ljudi, skupe imovine ili strogih sigurnosnih ograničenja, slojeviti dizajn obično je obranjivija početna točka jer pruža više mjesta za provođenje ograničenja. Ako je glavni cilj istraživanje generalizacije, end-to-end politika može otkriti mogućnosti koje ručno izgrađeni cjevovodi propuštaju, ali i dalje bi trebala stajati iza neovisnih fizičkih zaštitnih mjera.
Inteligencija u oblaku ili zaključivanje na uređaju?
Utjelovljeni sustavi su neobično osjetljivi na latenciju. Model u oblaku može ponuditi više računalnih resursa i može se centralno ažurirati, ali kašnjenje i prekidi mreže problemi su fizičkog svijeta kada robot mora brzo reagirati. Zaključivanje na uređaju smanjuje latenciju povratnog putovanja i može podatke kamere ili senzora držati lokalnima, ali ograničava veličinu modela, potrošnju energije, memoriju i toplinski dizajn.
Googleova kartica modela Gemini Robotics On-Device 2 iz srpnja 2026. korisna je jer navodi i prednost i ograničenje: model je dizajniran za učinkovitu lokalnu robotsku manipulaciju, dok njegova poznata ograničenja uključuju slabiju generalizaciju na zadatke izvan distribucije i poteškoće s robotima visokog stupnja slobode. To je praktičan podsjetnik da „manje i lokalno“ nije automatski ekvivalentno „istoj inteligenciji s nižom latencijom“.
Preporuka: koristite lokalno zaključivanje za refleksno ili vremenski osjetljivo upravljanje, detekciju osjetljivu na privatnost i operacije koje se moraju nastaviti bez mreže. Koristite udaljene ili veće modele za sporije planiranje, semantičku interpretaciju, učenje voznog parka ili zadatke gdje je dodatna kvaliteta zaključivanja vrijedna latencije. Hibridna arhitektura često ima više smisla nego prisilno smještanje svake funkcije na jednu lokaciju.
Generalistički model ili specijalist za zadatke?
Generalistički modeli robotskih temelja obećavaju transfer: učenje iz mnogih zadataka i izvedbi, a zatim prilagodba novom robotu ili poslu s manje podataka. To je privlačno kada se okruženja često mijenjaju. Ali općenitost nije besplatna. Uski specijalist i dalje može biti poželjniji kada se ista operacija ponavlja milijune puta, a trošak kvara je visok.
Rad tvrtke Physical Intelligence o π0 ilustrira tu razliku. Njihova ranija istraživanja tvrdila su da široka prethodna obuka poboljšava oporavak i prijenos, dok visokokvalitetna naknadna obuka pomaže u specijalizaciji teških zadataka. Rad o π0.5 proširuje ideju na nova okruženja. Važna inženjerska lekcija nije da svaka primjena zahtijeva ogromnu generalističku politiku. Radi se o tome da se prethodna obuka i specijalizacija mogu kombinirati umjesto da se tretiraju kao suprotnosti.
Preporuka: odaberite generalističku bazu kada dominira raznolikost zadataka, raznolikost objekata ili brzina preraspodjele. Odaberite specijaliziranu politiku ili konvencionalnu automatizaciju kada je okruženje strogo kontrolirano, zadatak stabilan i trošak kvalifikacije je važniji od prilagodljivosti.
Podaci iz stvarnog svijeta, simulacija ili sintetički podaci?
Učenje robota ima problem s podacima koji tekstualni modeli nemaju: korisni podaci o fizičkoj interakciji su skupi. Stvarne putanje zahtijevaju hardver, operatere, održavanje, prostor, sigurnosne postupke i vrijeme. Simulacija može brže i sigurnije generirati iskustvo, ali simulirana fizika i percepcija ne odgovaraju savršeno stvarnosti. Sintetički podaci mogu povećati raznolikost, no vrijednost te raznolikosti ovisi o tome koliko dobro pokriva uvjete s kojima će se implementirani sustav stvarno susresti.
NVIDIA-ino istraživanje GR00T N1 opisuje kombinaciju treninga koja obuhvaća stvarne putanje robota, simulaciju, sintetičke podatke i ljudske videozapise. Open X-Embodiment pokazao je još jedan put: objedinjavanje stvarnih skupova podataka između institucija i robotskih oblika. Ovi pristupi se međusobno nadopunjuju, a ne isključuju.
Preporuka: koristite simulaciju za pokrivanje opasnih, rijetkih ili kombinatornih situacija; koristite stvarne podatke za kalibraciju jaza u stvarnosti i validaciju konačnog ponašanja; koristite sintetičke varijacije za proširenje vizualne i zadačne raznolikosti. Najjača strategija podataka obično je portfelj, nakon čega slijedi evaluacija na fizičkom hardveru koji nije korišten za izradu primjera obuke.
Humanoidno tijelo ili namjenski napravljeni robot?
Uspon utjelovljene umjetne inteligencije često je vizualno predstavljen humanoidima, ali utjelovljenje ne zahtijeva tijelo u obliku čovjeka. Mobilni manipulator, skladišna ruka, četveronožac, dron ili autonomno vozilo mogu biti utjelovljeni AI sustavi ako percepcija i naučeno razmišljanje zatvore petlju fizičkom akcijom.
Humanoidi imaju očitu prednost: domovi i radna mjesta dizajnirani su oko ljudskog dosega, stepenica, vrata, polica i alata. Oblik kompatibilan s ljudima mogao bi smanjiti potrebu za redizajnom okoliša. Nedostatak je složenost. Ravnoteža cijelog tijela, spretne ruke, potrošnja energije, pouzdanost aktuatora i sigurnost stvaraju puno teži problem kontrole nego fiksna ruka pričvršćena vijcima za radnu stanicu.
Figureov Helix 02 i Google DeepMindov rad na robotici za cijelo tijelo iz 2026. pokazuju zašto je upravljanje humanoidima sada područje istraživanja na granici granica. Istovremeno, Googleova vlastita linija robotike obuhvaća sustave s dvije ruke i potpune humanoide, što pojačava praktičnu poantu da ne postoji potreba za korištenjem humanoidnog tijela samo zato što je sloj inteligencije općenit.
Preporuka: odaberite morfologiju iz radnog okruženja. Ako je zadatak „premještanje standardiziranih kartona između dvije fiksne točke“, namjenski izrađena ruka ili mobilni manipulator mogu biti jeftiniji i lakši za certificiranje. Ako je zadatak „rad u prostorima dizajniranim za ljude i korištenje mnogih ljudskih alata“, humanoidna morfologija postaje uvjerljivija unatoč dodatnom inženjerskom opterećenju.
Otvorena platforma ili vlasnički paket?
Otvoreni modeli i referentne platforme mogu smanjiti troškove eksperimentiranja, poboljšati ponovljivost i omogućiti timovima da pregledaju ili modificiraju dijelove stoga. Vlasnički sustavi mogu pružiti čvršću integraciju hardvera i softvera i mogu doći s jačom podrškom za proizvod, ali mogu ograničiti prenosivost i uvid u interne dijelove obuke ili kontrole.
NVIDIA pozicionira Isaac GR00T kao otvorenu razvojnu platformu, a GR00T N1 kao platformu otvorene težine. Najnoviji modeli Gemini Robotics tvrtke Google DeepMind imaju kartice modela i odabrane pristupne putove, dok komercijalni dobavljači humanoida poput Figurea čvrsto integriraju vlastiti hardver i modele. To su različite strategije proizvoda, a ne izravno zamjenjivi rezultati istraživanja.
Preporuka: akademski laboratoriji i platformski timovi koji trebaju modificirati obuku, skupove podataka ili kontrolere trebali bi favorizirati otvorena sučelja i reproducibilne alate. Timovi za implementaciju kojima je važnija podrška, brzina integracije i jedan odgovorni dobavljač mogu razumno preferirati vertikalno integrirani sustav, pod uvjetom da i dalje mogu dobiti potrebne dokaze za validaciju.
Sigurnost nije značajka modela; to je arhitektura sustava
Najvažnija razlika između utjelovljene umjetne inteligencije i chatbota jest ta što kvarovi mogu stvoriti fizičke opasnosti. Sigurno raspoređivanje stoga zahtijeva više od modela koji je potaknut na "oprez". Potrebne su mu slojevite kontrole: semantička ograničenja, izbjegavanje sudara, ograničenja sile, zaustavljanja u nuždi, sigurne zone rada, hardverske blokade, postupci operatera, praćenje i jasni uvjeti za vraćanje kontrole čovjeku.
Google DeepMindovi materijali o sigurnosti robotike izričito preporučuju slojevit pristup i upozoravaju na korištenje njihovih robotskih modela za sigurnosno kritične primjene poput zdravstva ili prijevoza bez odgovarajućih zaštitnih mjera. Njihov javni okvir odvaja semantičku, fizičku i operativnu sigurnost; pogledajte službeni okvir za sigurnost robotike . To je u skladu sa širim inženjerskim načelom: naučeno ponašanje ne bi trebalo biti jedina prepreka između pogreške modela i fizičke nesreće.
Kako bi organizacije trebale procijeniti utjelovljenu umjetnu inteligenciju prije nego što je usvoje?
Korisna evaluacija trebala bi se temeljiti na operativnim kriterijima, a ne na demo snimci. Počnite sa stopom uspjeha zadatka u ponovljenim pokušajima, ali nemojte se tu zaustaviti. Mjerite oporavak nakon poremećaja, vrijeme potrebno za dovršetak zadatka, ljudske intervencije, sudare ili događaje bliske sudaru, kvarove hvatišta, potrošnju energije, ovisnost o mreži i performanse na objektima ili rasporedima isključenim iz obuke.
Zatim odvojite tri pitanja koja se često miješaju. Prvo, može li model izvršiti zadatak pod poznatim uvjetima? Drugo, može li se generalizirati kada se scena promijeni? Treće, može li cijeli robotski sustav sigurno zakazati kada je model pogrešan? Sustav može postići dobar rezultat u jednoj dimenziji, a loš u drugoj.
Demonstracije dobavljača koristan su dokaz da određena sposobnost postoji pod određenim uvjetima, ali nisu zamjena za neovisno testiranje u predviđenom okruženju. Tvrdnje poput višeminutnih autonomnih kućanskih zadataka ili kontrole humanoida cijelim tijelom trebale bi se tretirati kao obećavajuće tehničke prekretnice, dok pouzdanost, opterećenje održavanjem, propusnost i sigurnost u širokoj proizvodnoj upotrebi ostaju pitanja specifična za primjenu koja zahtijevaju podatke o implementaciji.
Što zapravo znači uspon utjelovljene umjetne inteligencije
Utjelovljena umjetna inteligencija nije samo „stavljanje LLM-a u robota“. Važniji razvoj je konvergencija multimodalnih temeljnih modela, skupova podataka o robotima, naučenih politika djelovanja, brzog lokalnog zaključivanja, simulacije i konvencionalnog upravljanja robotikom. Zajedno omogućuju prelazak s robota koji slijede fiksne skripte na strojeve koji mogu interpretirati ciljeve i prilagoditi se fizičkim varijacijama.
Pobjednička arhitektura razlikovat će se ovisno o slučaju upotrebe. Istraživački laboratoriji mogu dati prioritet širokoj generalizaciji i otvorenim modelima. Tvornice mogu dati prioritet determinističkom kretanju, vremenu rada i validaciji. Kućni roboti mogu zahtijevati hardver kompatibilan s ljudima, interakciju prirodnim jezikom, obradu na uređaju poštujući privatnost i neuobičajeno snažno ponašanje oporavka. Opasna okruženja mogu opravdati veću autonomiju, ali zahtijevaju strože nadzorne kontrole.
Praktično pitanje stoga nije hoće li utjelovljena umjetna inteligencija zamijeniti tradicionalnu robotiku. To je pitanje gdje naučena inteligencija stvara dovoljno fleksibilnosti da opravda svoju nesigurnost. Timovi koji odgovore na to pitanje mjerljivim kriterijima - latencija, stopa uspjeha, oporavak, sigurnost, troškovi podataka, prenosivost i održavanje - bit će bolje pozicionirani od timova koji odabiru robota ili model samo na temelju općenitosti.