Početna
» New Trends
»
Evolucija autonomnih vozila: Kako se sigurnost, rubno računalstvo i umjetna inteligencija spajaju
Evolucija autonomnih vozila: Kako se sigurnost, rubno računalstvo i umjetna inteligencija spajaju
Autonomna vozila se ne razvijaju duž jedne tehnološke krivulje. Najvažniji napredak događa se tamo gdje se susreću tri discipline: sigurnosno inženjerstvo, rubno računalstvo i umjetna inteligencija. Bolje neuronske mreže su važne, ali vozilo ne može sigurno prepustiti odluku o kočenju u djeliću sekunde oblaku, a snažno ugrađeno računalo ne čini sustav vožnje pouzdanim osim ako njegova ograničenja nisu definirana, testirana, praćena i njima se sigurno rukuje.
Kako bismo te ideje konkretizirali, razmotrimo hipotetski primjer korišten u ovom članku. MetroLoop Mobility je izmišljen : zamislite da upravlja robototaksijem 4. razine unutar jasno definiranog operativnog područja u centru grada. Vozila se mogu sama voziti samo kada su zadovoljeni potrebni uvjeti na cesti, vremenu, mapiranju i sustavu. Jedne večeri, MetroLoop automobil približava se radovima na cesti baš kad počinje lagana kiša, biciklist se kreće blizu granice trake, a mobilna usluga nakratko se pogoršava. Ništa u ovom primjeru nije prijavljeni test iz stvarnog svijeta ili rezultat tvrtke. To je jednostavno praktičan način ispitivanja što moderni autonomni sustav vožnje mora učiniti.
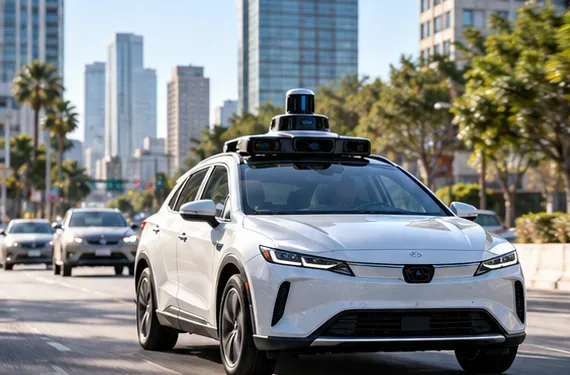
Autonomno vozilo opremljeno senzorima putuje kroz gradski promet, ilustrirajući kako hardver za percepciju i ugrađeno računalstvo moraju raditi zajedno u stvarnom vremenu.
Autonomija se razvila od pomoći vozaču do ograničene automatizirane vožnje
Prvo što treba shvatiti jest da se pojam „samostalna vožnja“ često koristi prelako. Okvir za automatizaciju vožnje SAE J3016 razlikuje šest razina, od razine 0 do razine 5. Na razinama 0, 1 i 2, čovjek ostaje odgovoran za vožnju i nadzor. Razine 3, 4 i 5 prebacuju zadatak održive vožnje na automatizirani sustav vožnje ili ADS, pod sve širim uvjetima.
Ova razlika nije samo terminologija. Nacionalna uprava za sigurnost cestovnog prometa također odvaja napredne sustave pomoći vozaču razine 2 od automatiziranih sustava vožnje razina 3-5. To je važno jer se sigurnosna analiza, ljudska uloga, rukovanje kvarovima i regulatorna očekivanja razlikuju.
U primjeru MetroLoop-a, usluga je razine 4, a ne razine 5. Njena autonomija vezana je uz domenu operativnog dizajna , obično skraćeno na ODD. ODD definira uvjete u kojima je automatizirani sustav namijenjen za rad: na primjer, određene vrste cesta, geografska područja, vremenske raspone, prometne uvjete, brzine ili doba dana. Zreli sustav razine 4 ne mora se pretvarati da može voziti svugdje. Mora znati gdje počinje i završava njegova kompetencija te mu je potreban siguran odgovor kada se uvjeti pomaknu izvan te granice.
Problem sigurnosti postao je širi od sprječavanja kvara hardvera
Tradicionalno inženjerstvo automobilske sigurnosti ostaje ključno, ali autonomna vožnja dodaje nove vrste rizika. Senzor može biti električno ispravan dok model umjetne inteligencije i dalje pogrešno interpretira neobičan objekt. Računalni modul može funkcionirati točno onako kako je projektiran dok percepcijski snop postaje nesiguran u uvjetima odsjaja, jake kiše, građevinskih radova ili nepoznatog obrasca prometa.
Zato se moderna antivirusna sigurnost oslanja na nekoliko komplementarnih okvira, a ne na jednu kontrolnu listu:
Sigurnosni sloj
Što se odnosi
Zašto je to važno za autonomiju
Funkcionalna sigurnost
Opasnosti uzrokovane kvarovima u električnim i elektroničkim sustavima
Pomaže u upravljanju kvarovima u senzorima, računalstvu, napajanju, komunikacijama i upravljačkom hardveru. Trenutno objavljena serija ISO 26262 ostaje ključna referenca za funkcionalnu sigurnost cestovnih vozila.
Sigurnost predviđene funkcionalnosti (SOTIF)
Opasnosti koje se mogu pojaviti čak i kada komponente nisu otkazale
Norma ISO 21448:2022 posebno se bavi funkcionalnim nedostacima i ograničenjima performansi u sustavima koji ovise o složenom osjećanju i obradi.
Jamstvo sigurnosti umjetne inteligencije
Sigurnosni rizici uzrokovani nedostacima, sustavnim pogreškama ili hardverskim pogreškama koje uključuju elemente umjetne inteligencije
Norma ISO/PAS 8800:2024 , objavljena u prosincu 2024., pruža okvir za cestovna vozila usmjeren na sigurnosne sustave koji koriste umjetnu inteligenciju.
Kibernetička sigurnost
Prijetnje povezanim sustavima vozila tijekom njihovog životnog ciklusa
Norma ISO/SAE 21434:2021 bavi se inženjerstvom kibernetičke sigurnosti u automobilskoj industriji od koncepta, preko rada do održavanja.
Povratak u MetroLoop po kiši. Relevantno pitanje nije jednostavno: „Je li kamera radila?“ Vozilo možda treba utvrditi je li se kontrast kamere smanjio, slažu li se radar i lidar oko položaja biciklista, odgovara li geometrija konstrukcije i dalje ODD-u i je li pouzdanost dovoljna za nastavak. Ako ne, ispravno ponašanje može biti usporavanje, povećanje razmaka, promjena rute, zaustavljanje ili prijelaz na drugo unaprijed definirano stanje minimalnog rizika.
Ovo je velika promjena u načinu na koji se shvaća sigurnost autonomnih vozila. Sigurnost nije tvrdnja da umjetna inteligencija nikada neće pogriješiti. To je svojstvo sustava koje kombinira otkrivanje grešaka, rukovanje nesigurnošću, redundanciju, siguran povratak, operativna ograničenja, validaciju, praćenje i učenje nakon implementacije.
Rubno računalstvo premjestilo je petlju kritičnog odlučivanja u vozilo
Rubno računalstvo znači obradu podataka blizu mjesta njihove proizvodnje umjesto slanja svakog zadatka u udaljeni podatkovni centar u oblaku. Koncept je širi od samih vozila; NIST-ovo istraživanje o magli i rubnom računalstvu opisuje rubne arhitekture kao proširenje računarstva u oblaku, djelomično dizajnirano za podršku aplikacijama sa strogim zahtjevima za latencijom.
Za autonomnu vožnju, implikacije su izravne. Kamere, radar, lidar, inercijalni senzori, senzori brzine kotača i drugi ulazi mogu proizvesti kontinuirani tok podataka. Percepcija, lokalizacija, predviđanje, planiranje i upravljanje vozilom moraju se nastaviti čak i ako mobilna veza postane spora ili nestane. Stoga je kružno putovanje u oblaku neprikladno kao ovisnost za trenutno izbjegavanje sudara ili upravljanje.
Moderne automobilske računalne platforme odražavaju tu arhitekturu. Na primjer, trenutna NVIDIA dokumentacija o računalstvu u vozilima opisuje ugrađene sustave izgrađene za kombiniranje kamera, radara, lidara i visokoučinkovite umjetne inteligencije. Važna arhitektonska točka nije specifikacija čipa jednog dobavljača. Radi se o tome da je sigurnosno kritična inferencijska petlja sve više centralizirana u snažna računala automobilske klase unutar vozila.
Oblak je i dalje važan. Vozni park može koristiti udaljenu infrastrukturu za obuku modela, simulaciju, analizu zapisnika velikih razmjera, generiranje karata, distribuciju softvera, praćenje stanja voznog parka i agregirano učenje iz neuobičajenih scenarija. Ali praktični dizajn je hibridan:
Rub vozila: neposredna percepcija, lokalizacija, predviđanje, planiranje kretanja, upravljanje, praćenje grešaka i ponašanje s minimalnim rizikom.
Oblak ili podatkovni centar: računalno zahtjevna offline obuka, simulacija, analitika voznog parka, obrada karata, isporuka softvera i dugoročna optimizacija.
Povezivanje: korisno za ažuriranja i koordinaciju, ali se ne tretira kao zajamčeni preduvjet za osnovnu sigurnu kontrolu.
U scenariju MetroLoop, prekid mobilne veze trebao bi biti nezgodan, a ne katastrofalan. Vozilu je i dalje potrebno dovoljno ugrađenih kapaciteta za detekciju biciklista, interpretaciju zone gradilišta, planiranje sigurne putanje i zaustavljanje ako je potrebno. Povezivanje s oblakom može utjecati na otpremu ili svježe informacije o voznom parku, ali ne bi trebao biti jedini put do odluke o kočenju.
Integracija umjetne inteligencije prelazi s izoliranih modela percepcije na inteligenciju na razini sustava
Raniji autonomni sustavi za vožnju često su se opisivali kao niz zasebnih modula: detektiranje objekata, procjena njihovog gibanja, lokalizacija vozila, predviđanje što bi drugi sudionici u prometu mogli učiniti, generiranje potencijalnih putanja, odabir puta te upravljanje i kočenjem. Taj modularni dizajn još je uvijek vrlo koristan jer inženjeri mogu neovisno pregledavati granice i testirati komponente.
Istovremeno, strojno učenje proširilo se na veći dio sustava. Neuronske mreže sada podržavaju zadatke poput otkrivanja objekata, semantičkog razumijevanja, procjene traka i slobodnog prostora, predviđanja kretanja, modeliranja popunjenosti, nadzora vozača ili kabine, a ponekad i integriranijeg planiranja. Novi smjer nije nužno „jedan divovski model kontrolira sve“. U vozilima kritičnim za sigurnost, hibridne arhitekture mogu kombinirati naučene modele s determinističkim provjerama, ograničenjima, redundantnim estimatorima, konvencionalnim upravljanjem i monitorima sigurnosti tijekom izvođenja.
Ova integracija stvara novi inženjerski izazov: model umjetne inteligencije može u prosjeku iznimno dobro funkcionirati, a ipak ne uspijevati u rijetkim kombinacijama uvjeta. ISO/PAS 8800 je značajan jer tretira sigurnost umjetne inteligencije kao problem osiguranja, umjesto da pretpostavlja da sama agregatna točnost strojnog učenja dokazuje da je vozilo sigurno.
Za MetroLoop, pretpostavimo da model percepcije ispravno identificira biciklista, ali je raspored konstrukcije neobičan. Robusni stog ne bi se trebao oslanjati na jedan klasifikacijski rezultat. Može spojiti više senzora, usporediti neovisne signale, procijeniti nesigurnost, provjeriti planirane putanje u odnosu na fizička ograničenja i primijeniti konzervativni rezervni pristup kada su dokazi u sukobu.
Fuzija senzora ostaje važna čak i dok umjetna inteligencija postaje sve jača
Autonomno vozilo ne doživljava cestu putem jednog savršenog senzora. Kamere pružaju bogate vizualne informacije, ali mogu biti otežane odsjajem, tamom, onečišćenjem ili vremenskim uvjetima. Radar je koristan za mjerenje udaljenosti i relativnog kretanja te se može ponašati drugačije od kamera pri slaboj vidljivosti. Lidar može pružiti detaljne informacije o geometrijskoj udaljenosti, iako se implementacije razlikuju po dometu, cijeni, rezoluciji i ekološkim performansama. Senzori kretanja vozila dodaju još jedan neovisan pogled na to što sam automobil radi.
Fuzija senzora je proces kombiniranja tih različitih signala kako bi sustav mogao izgraditi robusniju procjenu svoje okoline nego što to može pružiti bilo koji pojedinačni senzor. Cilj nije samo dodati više hardvera. Redundancija je korisna samo kada sustav razumije neslaganja, detektira degradirane ulaze i još uvijek može dosegnuti sigurno stanje.
To je jedan od razloga zašto se evolucija autonomne tehnologije sve više fokusira na integraciju. Senzori, modeli umjetne inteligencije, mreže vozila, računalni akceleratori, sigurnosni kontroleri, karte, kibernetička sigurnost i softver za vozni park postaju dijelovi jednog projektiranog sigurnosnog sustava.
Sigurnost u stvarnom svijetu zahtijeva bolje dokaze od neobrađenih podataka o nesrećama
Kako autonomna vozila prelaze iz prototipova u komercijalnu upotrebu, sigurnosno pitanje postaje mjerljivo: koliko često se događaju štetni događaji, pod kojim uvjetima i u usporedbi s kojom početnom vrijednošću?
NHTSA-ina Stalna opća naredba o prijavljivanju sudara zahtijeva od identificiranih proizvođača i operatera da prijave kvalificirane sudare koji uključuju ADS i ADAS razine 2. Naredba je prvi put izdana 2021. godine, a izmijenjena je 2021., 2023. i 2025. godine. Na trenutnoj stranici s javnim podacima NHTSA-e navodi se da se najnoviji prikazani podaci o incidentima protežu do 15. srpnja 2026. godine.
Ti su podaci vrijedni, ali NHTSA također upozorava na ograničenja. Zahtjevi za izvještavanje razlikuju se između ADS i sustava razine 2; izvješća se mogu duplicirati; klasifikacije se mogu ispraviti; a izloženost se razlikuje među tvrtkama i lokacijama. Stoga bi jednostavno rangiranje programera prema broju prijavljenih nesreća bilo zavaravajuće.
Dobre usporedbe sigurnosti trebaju odgovarajuće nazivnike i usklađene uvjete vožnje. Trebale bi uzeti u obzir prijeđene kilometre, vrstu ceste, geografiju, brzinu, vremenske uvjete, radne sate, nedovoljan broj prijava ljudskih sudara, težinu ozljeda i radi li autonomni sustav u istim okruženjima kao i ljudska referentna vrijednost.
Koristan trenutni primjer je Waymov javno dokumentirani istraživački program. Njegova nadzorna ploča o utjecaju na sigurnost izvještava o usporedbama kilometraže i stope sudara samo za vozače koristeći ljudske referentne vrijednosti prilagođene lokaciji, dok je recenzirana studija o osiguranju razvila metodu za usporedbu Waymo Drivera s izloženošću ljudske vožnje. To su važni dokazi, ali i dalje dokazi o određenom sustavu koji radi u određenim ODD-ima. Ne treba ih generalizirati u tvrdnju da je svako autonomno vozilo sigurnije od svakog ljudskog vozača.
Regulacija se počinje pomicati prema okvirima za performanse i implementaciju
Regulatorno okruženje se također razvija. U Sjedinjenim Državama, NHTSA je u srpnju 2026. objavila da ubrzava rad na standardima performansi AV sustava i odobrila privremeno izuzeće koje dopušta ograničenu komercijalnu primjenu namjenski izgrađenih robotskih taksija Zoox pod nadzorom. Izvorna objava dostupna je od NHTSA-e .
Dana 3. rujna 2026., američko Ministarstvo prometa također je objavilo novu Nacionalnu strategiju za automatizirana vozila . Što god buduće donošenje propisa u konačnici zahtijevalo, smjer je značajan: regulatori se sve više suočavaju s vozilima koja možda nisu dizajnirana oko stalno prisutnog ljudskog vozača ili čak tradicionalnih ručnih kontrola.
Međunarodni rad se također razvija. U lipnju 2026. UNECE je objavio najnoviju verziju prijedloga za UN-ov pravilnik koji obuhvaća automatizirane sustave vožnje . Taj prijedlog ne treba miješati s univerzalno usvojenim konačnim pravilom, ali on pokazuje kako se regulatori kreću od uskih automatiziranih funkcija prema širim konceptima odobravanja ADS-a.
Kako izgleda zreli paket autonomnih vozila
Najkorisniji način za razumijevanje trenutne evolucije jest promatrati vozilo kao slojevit sustav, a ne kao jedan proizvod umjetne inteligencije.
Sloj
Glavni posao
Tipično sigurnosno pitanje
Osjetnik
Snimanje vizualnih, geometrijskih, podataka o kretanju i stanju vozila
Jesu li senzori ispravni, dovoljno čisti, kalibrirani i dovoljno redundantni?
Percepcija i lokalizacija
Procijenite objekte, strukturu ceste, slobodan prostor i položaj vozila
Koliko je siguran model svijeta i kako sustav detektira degradiranu percepciju?
Predviđanje i planiranje
Procijenite vjerojatno ponašanje drugih sudionika u prometu i odaberite sigurnu putanju
Ostaje li plan siguran u uvjetima neizvjesnosti i mogućih alternativnih ponašanja?
Kontrolirati
Prevedite planirano kretanje u upravljanje, kočenje i ubrzanje
Može li vozilo sigurno pratiti plan unatoč promjenama aktuatora ili površine?
Nadzor sigurnosti
Praćenje grešaka, pretpostavki, statusa optičkog pogona i ponašanja u slučaju nužde
Što se događa kada primarni stog postane nesiguran ili nedostupan?
Povezivanje i upravljanje voznim parkom
Podrška za ažuriranja, otpremu, praćenje, karte i učenje voznog parka
Može li vozilo ostati sigurno kada je povezivost odgođena ili uopće nije dostupna?
Povratak u MetroLoop: kako dijelovi funkcioniraju zajedno
Sada se ponovno osvrnimo na izmišljeni susret s kišnim gradilištem. Kamere vide čunjeve, privremene oznake, radno vozilo i biciklista. Radar doprinosi informacijama o kretanju i dometu. Lidar doprinosi geometrijskoj strukturi. Ugrađeno računalo spaja te tokove i kontinuirano ažurira lokalnu scenu.
Sustav umjetne inteligencije predviđa nekoliko vjerojatnih biciklističkih staza umjesto da pretpostavi jednu savršenu budućnost. Planer smanjuje brzinu i zadržava dodatni bočni prostor. Monitor sigurnosti tijekom vožnje provjerava krši li planirana putanja dinamiku vozila ili ograničenja razmaka. U međuvremenu, vozilo prepoznaje da je raspored konstrukcije blizu granice svojih podržanih uvjeta.
Tada se prekida mobilna veza. Budući da se kritična petlja vožnje izvodi na rubu, lokalna percepcija i kontrola se nastavljaju. Usluga voznog parka može privremeno izgubiti svježe informacije iz oblaka, ali automobil ne gubi sposobnost kočenja. Ako pouzdanost padne ispod sigurnog praga sustava, vozilo slijedi svoje unaprijed definirano rezervno ponašanje umjesto da improvizira izvan optičke jedinice.
Ovo hipotetsko putovanje ilustrira središnju lekciju evolucije autonomnih vozila: autonomija se sve manje svodi na dokazivanje da automobil može voziti, a više na dokazivanje da cijeli sustav može prepoznati neizvjesnost, ostati otporan kada se dijelovi okoliša ili infrastrukture degradiraju i postići siguran ishod kada njegove pretpostavke više nisu valjane.
Što ostaje neriješeno
Značajna tehnička i politička nesigurnost i dalje postoji. Situacije s dugim repovima cesta su teške jer rijetke kombinacije vremena, infrastrukture, ljudskog ponašanja i degradacije senzora mogu biti nedovoljno zastupljene u podacima za obuku. Simulacija može povećati pokrivenost, ali ne reproducira savršeno stvarnost. Testiranje u stvarnom svijetu pruža vrijedne dokaze, ali ne može otkriti svaku moguću opasnu kombinaciju prije implementacije.
Skaliranje s ograničenog gradskog ODD-a na šira područja također mijenja problem. Snijeg, seoske ceste, privremena kontrola prometa, hitne situacije, neobična vozila, nedosljedna signalizacija i različite kulture vožnje mogu dodati promjenu u distribuciji. Sustav koji je dokazano siguran u jednoj operativnoj domeni nije automatski dokazano siguran i u drugoj.
Umjetna inteligencija također stvara pitanja životnog ciklusa. Modeli se mogu promijeniti nakon ažuriranja softvera, a novi podaci s terena mogu otkriti prethodno nepoznate slabosti. To čini kontrolu verzija, regresijsko testiranje, praćenje sigurnosti, kibernetičku sigurnost, sljedivost i upravljanje ažuriranjima dijelom sigurnosnog slučaja - ne samo softverskih operacija.
Sljedeća faza autonomije je integracija, a ne pojedinačni proboj
Evolucija autonomnih vozila često se opisuje kao utrka prema pametnijoj umjetnoj inteligenciji. To je samo dio priče. Značajniji pomak je prema integriranim sustavima u kojima se umjetna inteligencija, senzori, rubno računalstvo automobilske razine, funkcionalna sigurnost, SOTIF, kibernetička sigurnost, operativna ograničenja, mjerenja u stvarnom svijetu i regulatorni nadzor međusobno pojačavaju.
Za hipotetski vozni park poput MetroLoopa, uspjeh ne bi bio definiran time je li vozilo uspješno izdržalo jedan impresivan susret u zoni gradnje. Značajno pitanje bilo bi može li sustav više puta raditi unutar poznatog terenskog vozila (ODD), prepoznati kada uvjeti više nisu pouzdani, održati sigurnu lokalnu kontrolu bez oslanjanja na savršenu povezanost, učiti iz dokaza voznog parka i potkrijepiti tvrdnje transparentnim podacima.
U tom smjeru autonomna vozila idu 2026. godine: od ideje automobila koji se jednostavno „sam vozi“ prema kontinuirano provjeranom sigurnosnom sustavu čija je inteligencija raspoređena po senzorima, ugrađenim računalima, softveru, infrastrukturi voznog parka i pažljivo definiranim operativnim granicama.