Početna
» New Trends
»
Anatomija komercijalnih dronova: Hardverski proboji iza autonomnog leta
Anatomija komercijalnih dronova: Hardverski proboji iza autonomnog leta
Moderni komercijalni dron najbolje se shvaća kao kompaktni leteći robot, a ne samo kao trup s kamerom. Njegova prava vrijednost proizlazi iz toga koliko dobro pogon, snaga, navigacija, percepcija, ugrađeno računalstvo, komunikacija, korisni teret i sigurnosna logika funkcioniraju zajedno u uvjetima stvarne misije.
Ta je razlika važna jer impresivne specifikacije i dalje mogu dati slabe rezultate. Tvrdnja o dugom vremenu leta ne jamči korisnu izdržljivost s velikim korisnim teretom. Izbjegavanje prepreka ne jamči sigurnu autonomnu navigaciju u mraku, magli, reflektirajućim okruženjima ili bezličnom terenu. Kamera visoke rezolucije ne jamči podatke geodetske kvalitete osim ako točnost položaja, kalibracija, kontrola kretanja i obrada također nisu odgovarajući.
Do kraja ovog članka trebali biste moći pogledati arhitekturu komercijalnog drona i postaviti bolje pitanje od "Koliko je napredna?". Korisnije pitanje je: "Može li ovaj sustav više puta proizvesti ishod misije koji mi je potreban, s mjerljivim marginama i prihvatljivim operativnim rizikom?"
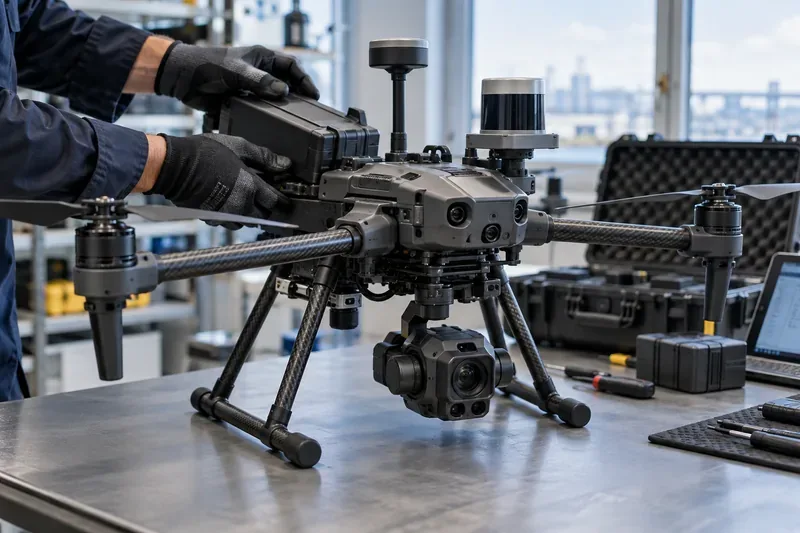
Komercijalni multirotor na ispitnom stolu pokazuje kako baterija, pogon, navigacijski senzori, ugrađeni hardver za percepciju, komunikacijski i sustavi korisnog tereta moraju raditi kao jedan integrirani zrakoplov.
Što se nalazi unutar komercijalnog drona?
Iako se dizajni razlikuju od malih kvadkoptera do istraživačkih zrakoplova s fiksnim krilima i platformi za teške terete, većina komercijalnih dronova sadrži iste funkcionalne slojeve. Otvorena dokumentacija o autopilotu iz PX4 opisuje poznati lanac upravljanja: senzori daju procjenu stanja, navođenje i navigacija stvaraju zadane vrijednosti, kontroleri izračunavaju korekcije, a aktuatori pretvaraju te korekcije u kretanje motora ili servo motora.
Podsustav
Što radi
Kako izgleda dobra izvedba
Zrakoplov i pogon
Generira uzgon, potisak i fizičku stabilnost
Predvidljivo upravljanje, dovoljna margina potiska, niske vibracije i odgovarajuća tolerancija na vremenske uvjete
Baterija i energetska elektronika
Opskrbljuje energijom motore, računala, senzore i korisne terete
Korisna izdržljivost misije s rezervom, stabilan napon pod opterećenjem i ponovljivo stanje baterije
Navigacijski senzori
Procijenite položaj, visinu, smjer i brzinu
Procjene stabilnog stanja s elegantnim vraćanjem u prethodno stanje kada jedan izvor degradira
Percepcijski senzori
Otkrivanje prepreka, terena, ciljeva ili značajki inspekcije
Pouzdana detekcija u predviđenom rasponu osvjetljenja, teksture, dometa i vremenskih uvjeta
Kontrolor leta
Pokreće stabilizacijske i kontrolne petlje leta
Brzo, determinističko upravljanje s testiranim rukovanjem greškama
Rubno računalo
Izvršava zadatke računalnog vida, mapiranja, planiranja i umjetne inteligencije
Zaključivanje s niskom latencijom bez prekomjerne potrošnje energije ili toplinskog proračuna
Komunikacije
Prenosi zapovjedne, telemetrijske, video i podatke misije
Poznata pokrivenost, praćenje kvalitete veze i sigurno ponašanje u slučaju gubitka veze
Korisni teret
Obavlja poslovni zadatak: snimanje, toplinski pregled, LiDAR, dostavu, senzore ili druge poslove
Kvaliteta podataka koja zadovoljava kriterije prihvatljivosti za misiju
1. Zrakoplov i pogon: prva ljestvica performansi
Multirotori dominiraju mnogim inspekcijskim, sigurnosnim, fotografskim i mapirajućim poslovima iz blizine jer mogu lebdjeti i precizno manevrirati. Zrakoplovi s fiksnim krilima obično su učinkovitiji za pokrivanje velikih udaljenosti, dok hibridni VTOL dizajni pokušavaju kombinirati vertikalno polijetanje s učinkovitim letom prema naprijed.
Bezčetkični motori, moderni elektronički regulatori brzine, lakše kompozitne strukture, veći učinkoviti propeleri i bolji upravljački firmware stalno su proširivali ono što električni komercijalni dronovi mogu nositi. Ali važna metrika nije maksimalni korisni teret ili maksimalno vrijeme leta zasebno. To je izdržljivost pri korisnom teretu, temperaturi, vjetru, nadmorskoj visini i rezervnoj politici koju ćete zapravo koristiti.
Koristan trenutni primjer je DJI-jev specifikacijski list za Matrice 400. Proizvođač navodi maksimalnu nosivost od 6 kg i do 59 minuta leta bez vjetra pod definiranom testnom konfiguracijom. Te brojke ilustriraju napredak teških multirotora za poduzeća, ali DJI također navodi da se stvarne performanse razlikuju ovisno o okruženju, nosivosti i firmveru. To upozorenje je upravo način na koji bi takve brojke trebalo čitati.
Provjera kvalitete
Izmjerite izdržljivost misije s instaliranim operativnim teretom i konzervativnom rezervom za slijetanje. Ako je izdržljivost na terenu stalno daleko ispod onoga što je potrebno misiji, povećanje kapaciteta baterija možda nije najbolje rješenje jer veće baterije dodaju težinu. Druga klasa zrakoplova, lakši korisni teret, kraće rute ili operativni obrazac temeljen na doku mogu dati bolji ukupni rezultat.
2. Energetski sustavi: autonomija i dalje funkcionira na temelju energetskog proračuna
Svaka autonomna značajka natječe se za istu pohranjenu energiju. Motori troše većinu energije, ali visokoučinkoviti računalni moduli, grijane baterije, mobilni radio uređaji, radar, LiDAR, svjetla i više kamera mogu značajno promijeniti energetski proračun.
Zato je kvaliteta baterije važnija od kapaciteta u vat-satima. Komercijalni operateri trebali bi se brinuti o konzistentnosti ćelija, ponašanju temperature, starenju ciklusa, procjeni stanja napunjenosti, vremenu punjenja, zapisima baterije i može li zrakoplov dovoljno rano otkriti abnormalni napon ili temperaturu da bi sigurno reagirao.
Zdrava arhitektura napajanja vidljiva je u podacima: napon baterije ne pada neočekivano pri normalnom ubrzanju, procjene preostalog kapaciteta su ponovljive, a planer misije koristi rezervu koja odražava vjetar i geometriju rute, a ne fiksni optimistični postotak.
3. Navigacija: fuzija senzora je skrivena jezgra autonomnog leta
Autonomija počinje poznavanjem stanja zrakoplova. Dokumentacija PX4 senzora navodi ključne gradivne blokove: žiroskop, akcelerometar, magnetometar i barometar, s GNSS-om ili drugim izvorom pozicioniranja potrebnim za mnoge automatske načine rada. Komercijalni sustavi mogu dodati dvostruki GNSS, RTK korekcije, vizualnu odometriju, LiDAR odometriju, radarsku visinu ili navigaciju u odnosu na teren.
RTK može dramatično poboljšati pozicioniranje kada su dostupni podaci o korekciji i geometrija satelita. DJI, na primjer, specificira RTK točnost centimetarske klase za Matrice 400 pod navedenim uvjetima. Ali visokoprecizni GNSS nije isto što i otporna navigacija. Urbani kanjoni, čelične konstrukcije, elektromagnetske smetnje, višestruke refleksije, pokrivenost drvećem i unutarnja okruženja mogu oslabiti satelitsko pozicioniranje.
Proboj stoga nije jedan „savršen“ senzor. Radi se o boljoj fuziji: kombiniranju inercijalnih, satelitskih, vizualnih, mjernih i ponekad radarskih podataka kako bi vozilo moglo otkriti neslaganje i nastaviti s odgovarajućim povlačenjem.
Provjera kvalitete
Nemojte procjenjivati navigaciju samo na otvorenom polju. Testirajte najteža okruženja koja operacija zapravo uključuje. Obratite pozornost na skokove položaja, nestabilnost smjera, česte promjene načina rada ili intervencije operatera. Ako sustav postane nepouzdan kad god kvaliteta GNSS-a padne, vizualno ili LiDAR-om potpomognut pristup navigaciji može biti prikladniji.
4. Perceptivni hardver: kamere su sada samo jedan sloj
Komercijalni dronovi sve više kombiniraju nekoliko modaliteta senzora. RGB kamere pružaju bogate vizualne detalje. Termalne kamere podržavaju inspekciju gubitka topline, gašenje požara, industrijsko održavanje i operacije pretraživanja. LiDAR izravno mjeri geometriju. Infracrveni senzori dometa pomažu s dubinom na kratkom dometu. Radar može dodati korisne informacije o preprekama tamo gdje su kamere vidljive svjetlosti manje pouzdane.
Senzorski snop na trenutnom DJI-jevom Matrice 400 dronovima pokazuje koliko je ovo napredovalo: službena specifikacija navodi svesmjerni binokularni vid, rotirajući i uzlazni LiDAR, silazni 3D infracrveni senzor dometa i šestosmjerni mmWave radar. Ista stranica također dokumentira ograničenja okoline za vizualno očitavanje i napominje da neke radarske funkcije mogu biti ograničene regijom. To je važan podsjetnik da „svesmjerno očitavanje“ nije isto što i „bezuvjetno izbjegavanje prepreka“.
Za drugu arhitekturu, Skydio kaže da njihov X10 koristi šest navigacijskih leća za vidljivost od 360 stupnjeva i ugrađeni NVIDIA Jetson Orin GPU. Njegovi operativni materijali opisuju izbjegavanje prepreka od 360 stupnjeva, 3D mapiranje u stvarnom vremenu, vizualnu navigaciju, planiranje kretanja, misije s točkama na putu i vizualni povratak kući. Ove mogućnosti pokazuju smjer tržišta: percepcija i planiranje sve su više integrirani, a ne ovisni o udaljenom računalu.
Provjera kvalitete
Procijenite percepciju na temelju propuštenih prepreka, lažnih detekcija, minimalne pouzdane veličine značajki, upotrebljivog dometa, ponašanja u uvjetima slabog osvjetljenja i performansi oko stakla, žica, ponavljajućih tekstura, prašine, kiše i objekata u pokretu. Ako jedno okruženje opetovano uzrokuje nesigurnost, promijenite kombinaciju senzora ili postupak rada umjesto da pretpostavljate da će samo više umjetne inteligencije riješiti problem.
5. Edge AI: više računalstva mijenja što se može dogoditi na uređaju
Ugrađeni AI akceleratori omogućuju dronovima detekciju objekata, vizualnu navigaciju, mapiranje, praćenje, semantičko razumijevanje i planiranje rute s nižom latencijom u odnosu na dizajn isključivo u oblaku. NVIDIA-ina trenutna Jetson linija pokazuje opseg ugrađenog računalstva koje je sada dostupno: službena usporedba navodi 67 TOPS-ova za Jetson Orin Nano Super razvojni komplet i 275 TOPS-ova za Jetson AGX Orin razvojni komplet, s različitim rasponima snage.
Međutim, sirovi TOPS nije metrika misije. Računalo drona mora se uklopiti u ograničenja mase, topline, snage, memorije i pouzdanosti. Manji model koji predvidljivo radi na rubu može biti korisniji od puno većeg modela koji se pregrijava, prazni bateriju ili dodaje latenciju percepciji kritičnoj za let.
Najjača arhitektura također razdvaja odgovornosti. Stabilizacija i bitna sigurnost leta ne bi trebale ovisiti o velikom AI modelu. Percepcija AI može predložiti prepreke, ciljeve ili rute, dok kontrola leta na nižim razinama ostaje deterministička i neovisno nadzirana.
6. Komunikacije: podatkovna veza nije zamjena za autonomiju
Komercijalne misije mogu koristiti namjenske radio veze, veze Wi-Fi klase, mobilnu povezivost, satelitske usluge ili njihove kombinacije. Veza prenosi kontrolne naredbe, telemetriju, video, korekcije, ažuriranja misije i podatke o floti. Za daljinske operacije, redundancija i logika oporavka važnije su od oglašenog vršnog dometa.
Zreli sustav zna što učiniti kada propusnost padne, latencija se poveća ili veza nestane. Ovisno o misiji i autorizaciji, to može značiti lebdenje, penjanje, slijetanje, povratak kući, nastavak unaprijed definirane rute ili prijelaz na drugi komunikacijski put.
U Sjedinjenim Državama, hardver se također preklapa s usklađenošću. Smjernice FAA-e za daljinsku identifikaciju objašnjavaju da dronovi koji se moraju registrirati općenito moraju biti u skladu s daljinskom identifikacijom, koja emitira identifikacijske podatke i podatke o lokaciji. To nije samo administrativna značajka; sada je dio arhitekture sustava koju operateri moraju uzeti u obzir.
7. Što zapravo znači „autonomni let“?
Autonomija je spektar, a marketinški jezik često sažima nekoliko vrlo različitih sposobnosti u jednu riječ.
Stabilizirani let: zrakoplov drži položaj, visinu ili poziciju dok ga čovjek upravlja.
Automatizacija misije: zrakoplov prati putne točke, geodetske mreže ili skriptirane radnje.
Autonomija svjesna percepcije: zrakoplov detektira prepreke ili objekte i prilagođava svoju putanju.
Autonomija svjesna okoliša: zrakoplov gradi lokalnu kartu, navigira pomoću degradiranog GNSS-a i planira oko ograničenja.
Autonomija udaljene flote: misije se mogu lansirati s dokova, izvršavati, vraćati, puniti, prenositi podatke i nadzirati na razini flote.
Test kvalitete je stopa intervencije. Ako operateri moraju često spašavati zrakoplov od navigacijskih pogrešaka, ponovno letjeti preko propuštenih područja ili ručno ispravljati kadriranje, sustav ne pruža korisnu autonomiju za tu misiju, bez obzira na to koliko se autonomnih značajki pojavljuje na specifikacijskom listu.
Što se najviše promijenilo u komercijalnoj opremi za dronove?
Najveća nedavna promjena nije samo jedna komponenta. To je konvergencija nekoliko poboljšanja: gušće rubno računalstvo, multimodalno otkrivanje prepreka, sposobnije baterije i pogonski sustavi, precizno RTK pozicioniranje, modularna sučelja za korisni teret, jača zaštita okoliša i infrastruktura za pristajanje.
Ta konvergencija omogućuje komercijalnim dronovima da prijeđu s položaja „pilota koji upravlja senzorom“ na „nadzirani robotski sustav koji proizvodi ponovljivi skup podataka ili uslugu“. Razlika je vidljiva u tijeku rada inspekcije. Koristan autonomni pregled ne doseže samo do imovine. Prati planiranu pokrivenost, održava sigurne udaljenosti, održava preklapanje i fokus slike, bilježi točne metapodatke, otkriva praznine i vraća se s dovoljno rezerve za rješavanje nepredviđenih situacija.
Kako biste trebali procijeniti kvalitetu misije?
Kupnja komercijalne dron drona ili pregled arhitekture trebali bi biti vezani uz mjerljive rezultate. Najbolje metrike ovise o misiji, ali sljedeći skup dobro funkcionira kao početna točka.
Stopa izvršenja misije: Koliko često se zadatak izvrši bez prekida ili ponovnih letova?
Stopa ljudske intervencije: Koliko često pilot mora poništiti autonomiju?
Stopa prihvaćanja podataka: Koji postotak slika, termalnih okvira, oblaka točaka ili isporuka zadovoljava prag kvalitete za nizvodni prijenos?
Integritet lokalizacije: Koliko često se pouzdanost položaja ili smjera smanjuje izvan granica misije?
Rezerva energije pri slijetanju: Ima li dovoljno rezerve nakon vjetra, preusmjeravanja i korištenja korisnog tereta?
Otpornost komunikacije: Ponaša li se sustav predvidljivo tijekom smanjene ili izgubljene veze?
Teret održavanja: Koliko je radnih sati, zamjena baterija, kalibracija i zamjena komponenti potrebno po satu leta?
Stopa uspješnosti u okolišu: Jesu li performanse ostale prihvatljive u svim predviđenim rasponima temperature, svjetla, vjetra, prašine i oborina?
Kada biste trebali promijeniti pristup?
Promjena platforme ili operativnih koncepata opravdana je kada ponovljeni dokazi pokazuju da je ključno ograničenje misije strukturne prirode, a ne samo problem podešavanja.
Ako je vrijeme lebdenja usko grlo na dugim linearnim istraživanjima, razmislite o fiksnim krilima ili VTOL-u umjesto dodavanja veće mase baterije multirotoru.
Ako degradacija GNSS-a uzrokuje ponovljene kvarove autonomije, dodajte vizualnu ili LiDAR-baziranu lokalizaciju ili redizajnirajte misiju kako biste ostali u pouzdanim zonama pozicioniranja.
Ako su male žice ili tanke grane kritične opasnosti, nemojte pretpostavljati da ih pokriva opća tvrdnja o izbjegavanju prepreka. Validirajte stvarnu ovojnicu detekcije ili upotrijebite senzorski snop dizajniran za tu opasnost.
Ako je pokrivenost mobilnim mrežama nedosljedna, prebacite više logike misije na sustav i definirajte sigurno ponašanje u slučaju gubitka veze umjesto oslanjanja na neprekinutu kontrolu u oblaku.
Ako korisni teret proizvodi izvrsne sirove podatke, ali stvara previše ponovnih letova, poboljšajte planiranje misije, stabilizaciju, metapodatke i provjere kvalitete prije kupnje senzora veće rezolucije.
Ako je regulatorno odobrenje glavno ograničenje, redizajn rute, nadmorske visine, područja, modela osoblja ili operativne kategorije može biti učinkovitiji od dodavanja opreme.
Regulacija je dio dizajna sustava
Autonomna sposobnost sama po sebi ne daje dopuštenje za autonomni rad. U Sjedinjenim Državama, sažetak FAA-e iz srpnja 2026., dio 107, još uvijek opisuje vizualnu liniju vidljivosti kao osnovu za operacije malim dronovima, dok stranica Napredne operacije identificira BVLOS kao operaciju koja može zahtijevati dodatno odobrenje. FAA je u kolovozu 2025. objavila predloženi okvir BVLOS-a koji obuhvaća zrakoplove, razdvajanje, autorizacije, sigurnost, izvještavanje i srodne zahtjeve. Operateri bi trebali provjeriti trenutni status pravila prije nego što izgrade poslovni slučaj oko rutinskog BVLOS-a.
U Europi, EASA-ine smjernice SORA koriste proces temeljen na riziku za mnoge operacije u „specifičnoj“ kategoriji. EASA-ina pravila iz lipnja 2026. uključuju SORA 2.5 i povezuju operativni rizik s robusnošću tehničkih, proceduralnih i organizacijskih mjera ublažavanja. U praktičnom smislu, kvaliteta hardvera mora se dokazati u kontekstu definirane operacije, a ne ocjenjivati izolirano.
Praktična granica autonomije
Komercijalni dronovi postaju sve sposobniji jer se istovremeno poboljšavaju senzori, računanje, kontrola i povezivost. No, najjači sustavi nisu oni koji obećavaju uklanjanje ljudi iz svake odluke. Oni su oni koji čine ljudski nadzor učinkovitijim, otkrivaju neizvjesnost, sigurno rješavaju predvidljive kvarove i proizvode dosljedne rezultate misije.
To je koristan način čitanja anatomije autonomnog drona. Motori, baterije, LiDAR, kamere, AI procesori, radio uređaji i kontroleri leta samo su sastojci. Gotov proizvod treba ocjenjivati na temelju dokaza: ponovljivo dovršetak misije, prihvatljiva kvaliteta podataka, sigurno ponašanje na rubovima operativnih okvira i regulatorni put koji odgovara namjeravanom raspoređivanju.