Početna
» New Trends
»
Kako utjelovljena umjetna inteligencija preoblikuje humanoidnu robotiku sljedeće generacije u 2026. godini
Kako utjelovljena umjetna inteligencija preoblikuje humanoidnu robotiku sljedeće generacije u 2026. godini
Najvažnija promjena u humanoidnoj robotici u 2026. nije da su roboti odjednom postali „ljudske razine“. Radi se o tome da AI stog postaje sve integriraniji: percepcija, jezik, prostorno rasuđivanje, kretanje, spretna manipulacija, praćenje napretka i oporavak sve se više obučavaju za zajednički rad umjesto da se projektiraju kao izolirani moduli.
Koristan primjer pojavio se 30. srpnja 2026., kada je Google DeepMind predstavio Gemini Robotics 2. Tvrtka je opisala sustav vida-jezika-akcije koji može kontrolirati cijelo humanoidno tijelo - od hodanja i čučanja do dosezanja i manipuliranja predmetima - i uparila ga s utjelovljenim modelom zaključivanja više razine za višekoračne zadatke. DeepMind je također objavio rezultate na razini zadataka umjesto da tvrdi da postoji univerzalna kompetencija: na jednoj humanoidnoj postavci Apollo, prijavljene stope uspjeha bile su 68,4% za odabir predmeta sa stola, 45,7% s poda i 76,3% s police. Te su brojke obećavajuće, ali također čine vidljivim trenutno ograničenje: sposobnost se poboljšava brže od pouzdanosti.
Za čitatelje koji procjenjuju područje, ta je razlika važna. Pravo pitanje više nije „Može li humanoid ovo učiniti jednom?“, već „Može li zadatak izvršiti više puta, u promjenjivim uvjetima, oporaviti se kada nešto pođe po zlu i ostati siguran u blizini ljudi?“. To je standard koji razdvaja uvjerljivu demonstraciju od sustava koji se približava korisnoj primjeni. Pogledajte najavu i prijavljene referentne vrijednosti za Google DeepMind Gemini Robotics 2 .
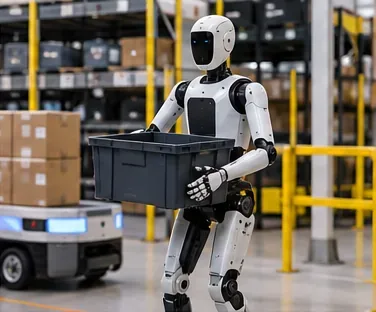
Humanoidni robot nosi torbu kroz radni prostor nalik skladištu, ilustrirajući vrstu percepcije, ravnoteže, navigacije i manipulacije u zatvorenoj petlji koju utjelovljena umjetna inteligencija mora koordinirati u stvarnim okruženjima.
Što utjelovljena umjetna inteligencija zapravo mijenja
Utjelovljena umjetna inteligencija je umjetna inteligencija koja mora percipirati i djelovati kroz fizičko tijelo. Za humanoida, to tijelo nameće ograničenja s kojima se tekstualni model ne suočava: gravitacija, trenje, latencija, ograničena snaga baterije, ograničenja zglobova, nesiguran kontakt, pomicanje ljudi, zaklonjeni objekti i mogućnost nanošenja fizičke ozljede.
Raniji robotski sustavi često su dijelili ove probleme u pažljivo projektirane module. Percepcijski stog detektirao je objekte, planer je birao putanju, kontroler je izvršavao pokret, a svaki je zadatak bio podešen za usko okruženje. Moderna utjelovljena umjetna inteligencija sve više koristi temeljne modele - posebno modele vid-jezik-akcija ili VLA - kako bi izravno povezala vizualna opažanja i jezične upute s radnjama, dok modeli više razine rasuđuju o ciljevima i napretku zadatka.
Google DeepMindov rad na projektu Gemini Robotics iz 2025. eksplicitno je dodao fizičke radnje kao izlaznu modalnost multimodalnom modelu, dok se njegov model utjelovljenog rasuđivanja usredotočio na prostorno razumijevanje i mogao bi se povezati s konvencionalnim kontrolerima niske razine. To odvajanje je važno: naučena inteligencija može proširiti ono što robot razumije, dok deterministički ili certificirani kontrolni slojevi i dalje mogu provoditi ograničenja sudara, sile i stabilnosti. Izvorna arhitektura opisana je u tehničkom pregledu projekta Gemini Robotics tvrtke Google DeepMind .
Kako izgleda „dobro“: Mjerite rezultate, a ne privlačnost demografskih podataka
Ne postoji jedinstveni kriterij koji dokazuje da je humanoid općenito inteligentan. Najinformativnija evaluacija kombinira nekoliko signala. Snažan sustav ne bi trebao uspjeti samo jednom; trebao bi se graciozno degradirati kada se okolina promijeni i učiniti svoje nedostatke vidljivima.
Kvalitetan signal
Kako izgleda snažan rezultat
Znak upozorenja
Uspjeh zadatka
Visoka ponovljivost u mnogim pokusima, a ne u jednom odabranom ciklusu
Uglađen video bez brojanja pokušaja ili neuspjeha
Generalizacija
Ista politika obrađuje nove objekte, rasporede ili instrukcije s ograničenom prilagodbom.
Svaki novi zadatak zahtijeva novu politiku ili strogo definirano okruženje
Dugoročna pouzdanost
Robot dovršava višeminutne sekvence bez stvaranja malih pogrešaka
Performanse se prikazuju samo na izoliranim akcijama odabira i postavljanja
Oporavak
Robot primjećuje promašaj, pad, prepreku ili promjenu scene i ponovno planira
Jedna rana greška prisiljava potpuno resetiranje
Koordinacija cijelog tijela
Hodanje, dosezanje, balansiranje i kontrola ruku funkcioniraju kao jedna zatvorena petlja
Manipulacija uspijeva samo dok je robot fiksiran na mjestu.
Latencija
Percepcija i djelovanje ostaju dovoljno responzivni za sigurnu kontrolu u zatvorenoj petlji
Duge pauze onemogućavaju robotu da reagira na ljude ili pokretne objekte
Sigurnosno ponašanje
Sustav poštuje silu, blizinu, stabilnost i ograničenja neizvjesnosti te može zatražiti pomoć
Sigurnost ovisi samo o generativnom modelu koji „razumijeva“ što je opasno
Praktična radnja za svakoga tko uspoređuje humanoidne sustave jest tražiti distribucije, a ne istaknute elemente: stopu uspjeha u ponovljenim pokušajima, što se promijenilo između uvjeta treniranja i testiranja, prosječno vrijeme zadatka, učestalost intervencija i najčešće načine kvara. Ako ti odgovori nisu dostupni, rezultat treba tretirati kao dokaz postojanja, a ne kao dokaz spremnosti za implementaciju.
Zašto su modeli temelja važniji za humanoide nego za fiksne robote
Humanoidni roboti imaju potencijalno korisnu prednost: njihove kamere, ruke, nadlaktice, torzo i kretanje nalikuju gledištu i prostoru djelovanja koji se nalazi u ljudskom okruženju. To ljudske demonstracije, internetski video, teleoperacije, simulacije i skupove podataka o međurobotima čini potencijalno vrijednim izvorima obuke.
Projekt Open X-Embodiment pomogao je u uspostavljanju ovog smjera agregiranjem podataka iz 22 utjelovljenja robota i demonstracijom da bi generalistička politika mogla imati koristi od iskustva prikupljenog na drugim robotima. Njegov izvorni skup podataka obuhvaćao je 527 vještina i više od 160 000 zadataka. Važna ideja nije bila da jedan model rješava robotiku, već da se učenje robota može početi skalirati kroz zajedničko, heterogeno iskustvo, a ne kroz jednu politiku po zadatku i po stroju. Rad je dostupan u istraživačkoj publikaciji Open X-Embodiment .
NVIDIA je kroz Isaac GR00T promovirala sličnu strategiju skaliranja za humanoide. Godine 2026., GR00T N1.7 kombinirao je zaključivanje vizualnog jezika s generiranjem akcija i cjelovitim razvojnim tijekom rada koji obuhvaća prikupljanje podataka, simulaciju, naknadnu obuku, evaluaciju i implementaciju. NVIDIA izvještava da je model prethodno obučen na desecima tisuća sati stvarnih i simuliranih podataka te podržava komercijalnu upotrebu pod otvorenom licencom. Praktični značaj je u tome što tim za robotiku može početi od općeg modela i specijalizirati ga umjesto da trenira svako ponašanje od nule. Pogledajte NVIDIA-in cjeloviti GR00T tijek rada za humanoide .
Korak naprijed za 2026.: Inteligencija cijelog tijela
Godinama su se mnogi impresivni rezultati robotskog učenja usredotočivali na manipulaciju na stolu jer je to izoliralo jedan od najtežih problema: navođenje ruku i ruku da komuniciraju s nepredvidivim objektima. Humanoidi moraju dodati kretanje i ravnotežu bez žrtvovanja kvalitete manipulacije.
Gemini Robotics 2 je značajan jer DeepMind izvještava o prelasku sa zadataka gornjeg dijela tijela na kontrolu cijelog tijela na Apptronikovoj Apollo platformi. U primjerima tvrtke, model može interpretirati cilj, hodati do objekta, sagnuti se ili čučnuti kada je potrebno, uhvatiti ga, premjestiti se na drugu lokaciju i postaviti ga. Povezani model utjelovljenog rasuđivanja prati zadatke od više koraka tijekom nekoliko minuta i može se samostalno ispraviti kada korak ne uspije.
To je smjer u kojem treba pratiti. Humanoid postaje korisniji kada kretanje nije zaseban, unaprijed programirani "taksi" koji pomiče ruke s jedne stanice na drugu, već dio iste reprezentacije zadatka. Test kvalitete je može li robot održati namjeru zadatka dok se njegovo gledište, stanje ravnoteže, dosegljiv radni prostor i uvjeti kontakta kontinuirano mijenjaju.
Spretnost postaje problem s podacima - i još uvijek je problem s hardverom
Moderna utjelovljena umjetna inteligencija može naučiti ponašanja bogata kontaktima koja bi bilo teško opisati rukom pisanim pravilima. Figure je, na primjer, izvijestio da njegova obitelj Helix može koristiti jednu naučenu VLA arhitekturu u logistici, pranju rublja i manipulaciji kućanstvom. U svibnju 2026. Figure je objavio demonstraciju u kojoj su dva humanoida Helix-02 zajedno resetirala spavaću sobu koristeći naučenu politiku, uključujući otvaranje vrata, vješanje odjeće, pomicanje namještaja, postavljanje predmeta i namještanje kreveta.
To je zanimljiv rezultat sustava, ali ga treba ispravno protumačiti: radi se o demonstraciji koju je izvijestila tvrtka, a ne o neovisnom višeplatformskom benchmarku. Korisna je spoznaja da podaci mogu naučiti jednu arhitekturu kvalitativno različitim ponašanjima bez redizajniranja osnovnog modela. Rezultat i njegovi navedeni uvjeti dokumentirani su u izvješću Figure Helix-02 o pospremanju spavaće sobe .
Istovremeno, bolji modeli ne mogu beskonačno kompenzirati loše senzore ili slabe aktuatore. Fina manipulacija ovisi o položaju kamere, taktilnoj ili povratnoj informaciji o sili, rasponu kretanja prstiju, povratnom udarcu, kontroli momenta i mehaničkoj robusnosti. Kasniji rad na hardveru Figurea, na primjer, eksplicitno je redizajnirao senzore i ruke oko svog naučenog kontrolera. Ovo je šira lekcija: ako humanoid opetovano ne uspijeva u kontaktu, stabilnosti hvata ili manipulaciji malim objektima, pravo rješenje može biti hardver, kalibracija ili senzori - a ne veći model.
Simulacija i sintetički podaci smanjuju jaz u podacima
Fizički podaci su skupi. Ljudska teleoperacija traje dugo, roboti se troše, a rijetke rubne slučajeve teško je sigurno prikupljati. Timovi utjelovljene umjetne inteligencije stoga grade "zamašnjake" podataka koji kombiniraju stvarne demonstracije sa simulacijom, sintetičkim trajektorijama, videom i automatskim preimenovanjem.
NVIDIA-ina Isaac GR00T platforma eksplicitno kombinira stvarno snimljene podatke, simulirane podatke i videozapise internetske skale, dok njezin referentni humanoidni dizajn iz 2026. spaja ugrađeno računalstvo s otvorenim modelima i zajedničkim razvojnim stogom. Taj pristup je važan jer timovi mogu procijeniti pravila u simulaciji prije nego što potroše vrijeme na hardver na svaki eksperiment. Referentna platforma tvrtke opisana je u najavi referentnog humanoida NVIDIA Isaac GR00T .
Simulacija ne isključuje stvarnost. Trenje, deformabilni materijali, šum senzora, vrijeme kontakta, zagrijavanje aktuatora i ljudsko kretanje mogu se znatno razlikovati od simulatora. Dobar tijek rada koristi simulaciju za proširenje pokrivenosti i ubrzanje iteracije, a zatim eksplicitno mjeri jaz između simulacije i stvarnosti. Ako politika postiže dobre virtualne rezultate, ali zahtijeva česta resetiranja hardvera, malo je vjerojatno da će više simulacije samo riješiti problem.
Umjetna inteligencija na uređaju važnija je nego što se čini
Roboti rade u stvarnom vremenu. Kružno putovanje u oblaku može biti prihvatljivo za planiranje na visokoj razini, ali brza vizualno-motorna kontrola često ima koristi od lokalnog zaključivanja jer robot mora odmah reagirati na proklizavanja, pomicanje ljudi i promjenu kontakta.
Google DeepMindov rad na projektu Gemini Robotics On-Device iz 2025. usredotočio se na lokalno pokretanje VLA i njegovu prilagodbu novim izvedbama robota s relativno malim količinama podataka. Do 2026. DeepMind je opisao modele na uređaju kao dio šireg paketa za cijelo tijelo. Praktična metrika nije samo veličina modela; to je latencija upravljanja od početka do kraja pod stvarnim računalnim, toplinskim i energetskim ograničenjima. Temeljni smjer dokumentiran je u Gemini Robotics On-Device .
Sigurnost mora biti slojevita, a ne potaknuta
Utjelovljena umjetna inteligencija povećava cijenu pogrešaka jer robot može primijeniti silu u fizičkom svijetu. Robusna arhitektura stoga razdvaja odgovornosti. Umjetna inteligencija visoke razine može interpretirati ciljeve, identificirati opasnosti i odlučiti kada stati ili zatražiti pomoć. Kontroleri niže razine mogu neovisno provoditi ograničenja zglobova, izbjegavanje sudara, ograničenja sile, dinamičku stabilnost, zaustavljanja u nuždi i ograničene zone.
DeepMindovo izdanje Robotics 2 iz 2026. opisuje ovaj slojeviti pristup i uvodi agentsko sigurnosno mjerilo koje testira odbacuje li model zaključivanja nesigurne pozive alata i prepoznaje li kada je potrebna ljudska intervencija. To je koristan napredak, ali uspjeh mjerila ne treba miješati s certifikacijom sigurnosti. Stvarna implementacija i dalje zahtijeva procjenu rizika specifičnu za aplikaciju, validirana ograničenja hardvera, operativne postupke i testiranje u stvarnom okruženju.
Jednostavno pravilo je korisno: ako se sigurnosno kritična funkcija može deterministički provesti na razini upravljanja ili hardvera, nemojte se oslanjati na generativni model kao jedinu prepreku.
Kada je jedan end-to-end model pogrešan izbor
Učenje od početka do kraja je privlačno jer može smanjiti krhka ručno kodirana sučelja. Nije uvijek najbolja arhitektura. Ako robot ne uspijeva u dugim zadacima, ima nepredvidivu latenciju ili radi u strogo reguliranom okruženju, hijerarhijski sustav može biti lakši za otklanjanje pogrešaka i validaciju.
Koristite hijerarhijsko planiranje kada zadatak traje nekoliko minuta i zahtijeva kontrolne točke, procjenu napretka ili oporavak.
Držite sigurnosne kontrolere niske razine odvojeno kada sile, sudari ili stabilnost imaju stroga ograničenja.
Premjestite zaključivanje na uređaj kada latencija mreže ili povezivost narušavaju odgovor zatvorene petlje.
Dodajte strukturiranu percepciju ili stanje zadatka kada čisti VLA opetovano gubi trag zaliha, brojanja ili točnog stanja procesa.
Poboljšajte osjet ili mehaniku kada su pogreške uzrokovane okluzijom, slabom taktilnom povratnom informacijom, povratnim udarcem ili nedovoljnom kontrolom aktuatora.
Koristite eskalaciju s ljudskim uključivanjem kada je nesigurnost visoka, a cijena pogrešne fizičke akcije neprihvatljiva.
Prava arhitektura je ona koja proizvodi potrebnu pouzdanost i vidljivost, a ne ona s najmanjim brojem modula.
Što utjelovljena umjetna inteligencija još nije riješila
Nekoliko ograničenja je lako podcijeniti.
Pouzdanost i dalje zaostaje za mogućnostima
Robot može pokazati teško ponašanje, a ipak ostati neprikladan za kontinuirani rad. DeepMindovi vlastiti rezultati za cijelo tijelo iz 2026. pokazuju značajne, ali daleko od savršenih stopa uspjeha na osnovnim lokacijama preuzimanja. Skladištu, tvornici, bolnici ili domu potreban je sustav koji može podnijeti sate rada, a ne samo pojedinačne pokušaje zadataka.
Teško je uspoređivati mjerila
Različite organizacije koriste različite robote, ruke, kamere, skupove objekata, rasporede, kriterije uspjeha i razine ljudske intervencije. Ne može se pretpostaviti da će rezultat od 90% na jednoj postavci nadmašiti rezultat od 75% na drugoj. Najkorisnije usporedbe održavaju hardver i uvjete evaluacije fiksnima.
Složeni dugoročni pogrešci
Ako je robot 95% pouzdan u svakom od 20 ovisnih koraka, šansa za dovršetak cijelog lanca bez ikakve pogreške može biti puno niža nego što sugerira broj po koraku. Oporavak i praćenje napretka stoga su jednako važni kao i točnost sirovih radnji.
Fizička ekonomija je važna
Utjelovljena umjetna inteligencija ne uklanja potrebu za izdržljivim hardverom, baterijama, održavanjem, sigurnim aktuatorima, rezervnim dijelovima i prihvatljivim vremenom ciklusa. Sustav može biti tehnički impresivan, a ipak neekonomičan za određeni posao.
Generalizacija nije isto što i neograničena autonomija
Model koji se prilagođava novim objektima ili rasporedima je općenitiji od skriptiranog robota. To ne znači da može sigurno rukovati proizvoljnim instrukcijama u proizvoljnim okruženjima. Ograničenja implementacije još uvijek je potrebno definirati i testirati.
Bolji način za procjenu humanoidno-robotičke „revolucije“
Najjači dokaz napretka neće biti robot koji izvršava najspektakularniji jednokratni zadatak. Bit će to robot koji može naučiti novi zadatak s manje podataka, prenijeti vještine u drugo okruženje, izvršavati ga dulje bez intervencije, oporaviti se od uobičajenih pogrešaka i pritom ostati unutar sigurnosnih ograničenja.
Prema tom standardu, utjelovljena umjetna inteligencija već mijenja inženjerski put za humanoidnu robotiku. Skupovi podataka o unakrsnom utjelovljenju čine opću predobuku praktičnom. VLA modeli povezuju jezik i vid s djelovanjem. Modeli cijelog tijela kombiniraju kretanje s manipulacijom. Zaključivanje na uređaju smanjuje ovisnost o latenciji oblaka. Sintetički podaci i simulacija proširuju pokrivenost obukom. Utjelovljeno zaključivanje više razine poboljšava dekompoziciju zadataka, praćenje napretka i oporavak.
Ali područje je još uvijek u tranziciji od „mogućeg“ do „pouzdanog“. Zato su najkorisnija ažuriranja za 2026. ona koja otkrivaju izmjerene stope uspjeha, dulje horizonte zadataka, uvjete prijenosa, sigurnosno ponašanje i oporavak od kvara - ne samo tečnije demonstracije.
Za svakoga tko odlučuje jesu li humanoidi sljedeće generacije spremni za stvarni tijek rada, posljednje pitanje trebalo bi biti operativno: Ispunjava li sustav potrebnu stopu uspjeha, vrijeme ciklusa, stopu oporavka, stopu intervencije i sigurnosnu omotač u okruženju u kojem će zapravo raditi? Ako ne, pravi potez nije nužno napuštanje utjelovljene umjetne inteligencije. To može biti sužavanje zadatka, dodavanje nadzora, promjena arhitekture, prikupljanje boljih podataka ili poboljšanje tijela robota dok izmjereni rezultat ne bude dovoljno dobar.